
Rakenna tuotantovalmis robottinäköpiirilevy

Robottinäkökortti ei ole "vain laskentaa". Se on reaaliaikainen havaintoprosessi, jonka on (1) luotettavasti kaapattava suuren kaistanleveyden anturidataa, (2) siirrettävä dataa muistin ja tekoälykiihdyttimen kautta rajoitetulla latenssilla ja (3) toimitettava aikaleimattuja tuloksia ohjaimille johdonmukaisesti lämpötilan, tärinän, sähkömagneettisten häiriöiden ja tuotannon vaihteluiden välillä. Jos jokin osa piirilevyprosessista menettää marginaalin – signaalin eheyden, tehon eheyden, lämpömarginaalin tai kokoonpanon yhdenmukaisuuden – kenttäoireet ilmenevät usein "satunnaisina kameran putoamisina", "epävakaana päättelylatenssina" tai "ajoittaisina nollauksina".
Tämä artikkeli keskittyy piirilevytason päätöksiin, jotka suoraan vaikuttavat havaintokyvyn vakauteen: pinoaminen ja materiaalit, nopea reititys ja paluureitit, PDN/EMI-strategia, lämpörakenne, valmistettavuus ja validointi. Tiimeille, jotka haluavat valmistuksen ja kokoonpanon pysyvän näiden suorituskykymarginaalien mukaisina prototyyppien ja volyymituotannon kautta, toiminta-alueemme on tiivistetty robottipohjaisten piirilevyjen valmistus- ja kokoonpanopalveluiden piirilevyille.
Sisällysluettelo
- Järjestelmäbudjetit: Työmäärä, latenssi ja "mikä ei saa koskaan jitteroida"
- Piirilevyjen pinoaminen ja materiaalit: Suurnopeus- ja DDR-levyjen perusta
- Anturiliitännät: MIPI / USB3 / GigE ja paluupolku
- DDR ja tallennustila: kaistanleveyden budjetointi ja ajoituksen todellisuus
- Tehon eheys ja sähkömagneettinen häiriö (EMI): Päättelyn pitäminen vakaana moottorin melun aikana
- Lämpösuunnittelu: Jatkuva päättely ilman rajoituksia
- DFM/DFA: Toistettavan kokoonpanon ja kenttäkestävyyden suunnittelu
- Validointi ja testaus: Linkkimarginaalin ja latenssin todistaminen tuotannossa
1) Järjestelmän budjetit: Työmäärä, latenssi ja ”mikä ei saa koskaan jitteroida”
Ennen tekoälymoduulin valitsemista tai yksittäisen kaistan reitittämistä määritä budjetit, jotka muuntuvat piirilevyrajoituksiksi. Näön suorituskyky ei ole pelkästään kuvataajuutta (FPS) – se on latenssijakauma pahimmissa tapauksissa ja jatkuvassa suoritusajassa.
- Työmäärän määritelmä: havaitseminen < luokittelu < segmentointi < 6-DoF-asento < tiheä syvyys + seuranta. Jokainen vaihe lisää muistiliikennettä ja laskentatehoa, mikä vaikuttaa sekä PDN:ään että lämpösuunnitteluun.
- Latenssi päästä päähän: Sisältää valotuksen/lukeman, siirron, esikäsittelyn, päättelyn, jälkikäsittelyn ja siirron liikeohjaimeen. Määritä p95/p99-tavoitteet, ei pelkästään keskiarvoja.
- Deterministiset rajat: päättää, mitkä lähdöt sulkevat säätösilmukan (oltava rajattuja ja aikaleimattuja) ja mitkä ovat "valvonta-/lokitietoja" (voi olla paras mahdollinen käytäntö).
- Ympäristöoletukset: Valaistuksen vaihtelun, tärinän epäterävyyden, pölyn, ympäristön lämpötilan ja moottorikäyttöjen sähkömagneettisten häiriöiden tulisi olla selkeitä tekijöitä, ei jälkikäteen ajateltuja.
Käytännössä toteutettava tuotos on yksisivuinen budjettitaulukko, jossa luetellaan kameroiden lukumäärä, resoluutio/FPS, kohdemalli(t), p95/p99-latenssiraja, jatkuva käyttöaika, kotelointirajoitukset ja maksimiteho. Tämä estää yleisimmän vikaantumistavan: suunnittelun demo-olosuhteisiin robottiolosuhteiden sijaan.
2) Piirilevyjen pinoaminen ja materiaalit: Suurnopeus- ja DDR-muistien perusta
Näköprosessointikorttien osalta pinoaminen ei ole mekaaninen yksityiskohta, vaan sähköinen vaatimus. MIPI/USB3/PCIe/DDR ovat kaikki riippuvaisia kontrolloidusta impedanssista, vakaista referenssitasosta ja ennustettavista dielektrisistä ominaisuuksista. Jos pinoaminen on epävakaa, myös silmän ja ajoituksen marginaalit ovat epävakaat.
- Rajapintojen määrittelemä pinoaminen: päättää, mitkä kerrokset kuljettavat suurnopeuskaistoja, mitkä kerrokset toimivat keskeytymättöminä referensseinä ja missä DDR-topologia sijaitsee. Tämä estää myöhemmät kompromissit, jotka aiheuttavat paluureitin epäjatkuvuuksia.
- Materiaalivalinta Tg:n ulkopuolella: nopealle ja yhdenmukaiselle Dk/Df-arvolle sekä niiden lämpötilakäyttäytymiselle on merkitystä. Vaihtelevuus näkyy linkkimarginaalin kutistumisena ja ajoituksen ajautumisena lämpötilan ja koontikertojen välillä.
- Impedanssin säätö, joka on itse asiassa valmistettavissa: Kohdeimpedanssin on vastattava saavutettavissa olevaa jonogeometriaa ja toleranssialueita. ”100Ω erolla” ei ole merkitystä, ellei sitä ole sidottu kontrolloituun dielektriseen paksuuteen ja prosessiominaisuuksiin.
Tiheä reititys ja vakaa impedanssi vaativat usein HDI-rakennetta. Jos suunnittelussasi käytetään tiheää reititystä, tiheitä breakout-yhteyksiä tai lyhyitä suurnopeuskanavia, tarkista HDI-piirilevyjen rakenteet ajoissa, jotta pino tukee reititystä marginaalilla sen sijaan, että pakotettaisiin kompromisseihin myöhemmin.
3) Anturiliitännät: MIPI / USB3 / GigE ja paluupolku
Robottien ajoittaiset näköhäiriöt johtuvat usein signaali-/paluureitin ongelmista eikä niinkään "kameran laiteohjelmistosta". Piirilevyn on säilytettävä kanavan eheys sähkömagneettisten häiriöiden, tärinän ja lämpötilan alaisena.
- MIPI CSI-2 -signaalin eheys: Monikaistaiset differentiaalilinkit vaativat hallittua impedanssia, tiukkaa vinoumaa ja jatkuvia referenssejä. Yleisin virhe ei ole itse differentiaalipari, vaan paluureitin katkeaminen tasojakaumien, tyhjien kohtien tai huonosti ommeltujen siirtymien vuoksi.
- Liitin ja jousto osana kanavaa: Piirilevyn ja piirilevyn väliset liittimet, välilevyliittimet ja kaapelikokoonpanot lisäävät epäjatkuvuuksia. Käsittele niitä osana kanavabudjettia, äläkä "piirilevyn ulkopuolisena".
- USB3 / GigE -kompromisseja: Ne mahdollistavat pidemmät etäisyydet ja joustavamman kameroiden sijoittelun, mutta lisäävät altistumista yhteismuotoiselle kohinalle ja ESD:lle. Asettelu, suojaus-/liitostarkoitus ja suojauksen sijoittelu on määriteltävä niin, ettei porttia "suojata" tuhoamalla marginaalia.
- Monikamerasynkronointi: Jos tarvitset stereo- tai moninäkymäyhtenäisyyttä, laitteistoliipaisimet ja sovitettu reititys vähentävät ajautumista verrattuna pelkästään ohjelmistoon perustuvaan synkronointiin suorittimen/näytönohjaimen kuormituksen alaisena.
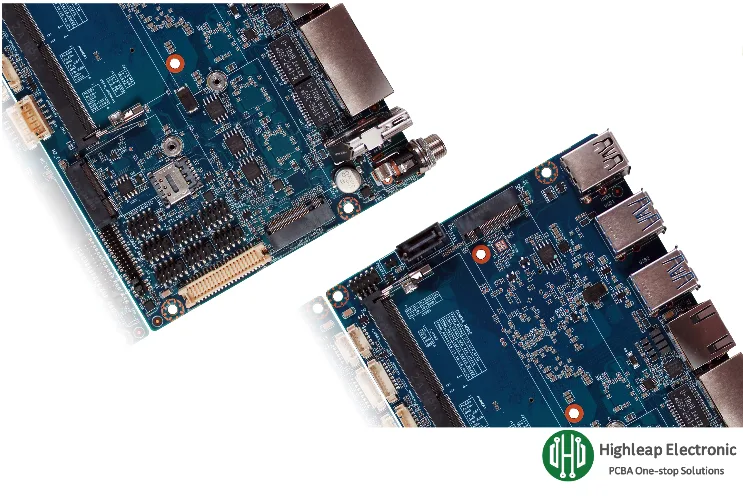
4) DDR ja tallennustila: kaistanleveyden budjetointi ja ajoituksen todellisuus
Näön työkuormat rajoittuvat nopeasti muistiin. Kuvapuskurit, painotukset ja aktivoinnit kilpailevat kaistanleveydestä aiheuttaen viivepiikkejä, vaikka laskentateho näyttäisi olevan riittävä. DDR on myös yksi piirilevyn marginaaliherkimmistä osista.
- Kaistanleveysbudjetti: Laske yhteenlasketut luku- ja kirjoitusmäärät sisääntulokehyksille, esikäsittelylle, päättelyaktivoinneille ja tulosteille. Lisää marginaali pahimman mahdollisen tapauksen ja monikamerapurskeiden varalta.
- DDR on ajoitustekniikkaa: Kyse ei ole pelkästään pituuden yhteensovittamisesta. Viitejatkuvuus rakenteiden, kerrossiirtymien ja sijoittelutopologian kautta määrää, pitääkö ajoitus paikkansa lämpötilan ja rakenteen vaihtelun suhteen.
- Prototyyppi vs. volyymi: Huoneenlämpöisessä tilassa "läpäisevä" DDR-linkki voi muuttua ajoittaiseksi kokoonpanovaihteluiden tai äärimmäisten lämpötilojen vuoksi – juuri näissä olosuhteissa robotit kohtaavat.
- Tallennusstrategia vaikuttaa käyttäytymiseen: eMMC/flash yksinkertaistaa käynnistystä ja vähentää I/O-monimutkaisuutta; NVMe lisää läpimenoaikaa ja lokitietojen tallennuskapasiteettia, mutta lisää reititystä/virtaa/lämpökuormitusta.
Tuotantovalmiissa lähestymistavassa kerrossuunnitteluun strategian ja toleranssitietoisen suunnittelun avulla kannattaa käyttää HDI-pinoamissuunnitteluopasta tuotantovalmiille piirilevyille lähtökohtana, kun DDR- ja suurnopeusliitäntöjen on pysyttävä vakaina skaalauksen aikana.
5) Tehon eheys ja sähkömagneettinen häiriö (EMI): Päättelyn pitäminen vakaana moottorimelun aikana
Robotit ovat sähköisesti vihamielisiä: moottorikäytöt ja DC/DC-muuntimet tuottavat laajakaistaista kohinaa, maapotentiaalit muuttuvat kuormituksen alaisena ja akun jännite laskee kiihdytyksen ja jarrutuksen aikana. Koneennäköpiirilevyn on pysyttävä vakaana näiden tapahtumien aikana, tai päättelystä tulee ajoittaista.
- PDN-impedanssin tavoitearvot: Tekoälykiihdyttimet luovat nopeita kuormitustransientteja. Jos PDN-impedanssi on liian korkea väärillä taajuuksilla, oireita ovat nollautumiset, kuristus, linkkivirheet tai "satunnainen" päättelyn epävakaus.
- Irtikytkentä taajuuskaistoilla: Yhdistä korkeataajuinen paikallinen irtikytkentä keskitaajuiseen bulkki- ja kiskotason energian varastointiin. Asettelun on minimoitava silmukan induktanssi, eikä kondensaattoreita saa sijoittaa vain "lähelle".
- Verkkotunnusten erottelu todellisen tuoton suunnittelulla: Erota kohinaiset alueet (suurvirtamuuntimet, moottoriin liittyvät kiskot) herkistä alueista (kameran analogia/kello/referenssi). Keskeistä on hallita paluuvirtojen kulkua.
- Kellon ja anturin kohinansieto: Referenssikellosignaalin jakauma ja anturiliitännät ovat usein ensimmäisiä yhteismuotoisen kohinan uhreja. Yhdistelmästrategian, rungon liitäntätarkoituksen ja liitinkuoren käsittelyn on oltava yhdenmukaisia.
6) Lämpösuunnittelu: Jatkuva päättely ilman rajoituksia
Lämpösuunnittelussa "menestys vertailukokeissa" muuttuu "epäonnistumiseksi". Jos piirilevy hidastuu minuuttien jälkeen, latenssijakaumat muuttuvat ja robotin liikeoletukset pettävät.
- Suunnittelu jatkuvaa pahinta mahdollista tapausta varten: validoi lopullisessa tilassa ja ympäristön lämpötila-alueella, ei avoimella penkillä.
- Jäähdytyselementin kiinnityksen johdonmukaisuus: Asennuspaine, tasaisuus ja tärinänkestävyys muuttavat lämmönkestävyyttä ja yksiköiden välistä käyttäytymistä.
- Piirilevyn lämmön leviäminen: Lämpöläpiviennit, sisäiset tasot ja hallittu kuparin jakautuminen vähentävät kuumia pisteitä, mutta niiden on oltava valmistettavia ja luotettavia lämpökierron avulla.
- Lämpö-mekaaninen vuorovaikutus: vääntymisjännitykset BGA-yhdisteissä ja hienojakoisissa liitoksissa; lämpölaajeneminen pitkän käyttöajan aikana voi muuttua ajoittaiseksi vikalähteeksi, jos marginaalit ovat pienet.
7) DFM/DFA: Toistettavan kokoonpanon ja kenttäkestävyyden suunnittelu
Näköprosessointipiirilevy on tyypillisesti tiheä sekasignaalikokoonpano: BGA:t, nopeat liittimet, herkät kellot ja suurvirtakiskot jakavat rajallisen tilan. DFM/DFA:n tulisi nimenomaisesti suojata ne marginaalit, joista olet riippuvainen.
- BGA/QFN-kokoonpanoikkunat: Sapluunastrategia, uudelleensulatusprofiili ja tyhjiönhallinta vaikuttavat sekä tehon eheyteen että lämpösuorituskykyyn. Pienistä eroista voi tulla suuria latenssi- tai vakauseroja.
- Robottien liittimien vahvistus: Kameran FPC-liittimien, kestävien I/O-liittimien ja piirilevyltä piirilevylle -liittimien on kestettävä tärinää ja käsittelyä. Mekaaninen tuki ja vedonpoisto tulee suunnitella, ei tehdä itse.
- Puhtaus ja pinnoitteen rajat: Jos tarvitaan konformaalista pinnoitetta tai erityistä puhdistusta, määritä liittimien ja lämpöliitäntöjen ympärille suojavyöhykkeet, jotta luotettavuus paranee eikä heikkene.
- Stackup/impedanssin säätö sidottu fab-suoritukseen: Nopea menestys vaatii valmistuskuria kerroksen paksuuden, kuparin ja kohdistuksen suhteen – ei pelkästään suunnittelutarkoitusta.
Robotiikkaohjelmissa piirilevyjen valmistus- ja kokoonpanokyvyillä on tässä suhteessa merkitystä ei-markkinoinnin, vaan teknisen suunnittelun kannalta: ne määräävät, voidaanko prototyypeissä validoitua impedanssia, BGA-laatua ja liittimien kestävyyttä toistaa johdonmukaisesti myös suurtuotannossa.
8) Validointi ja testaus: Linkkimarginaalin ja latenssin todistaminen tuotannossa
Robottinäkökorttien kohdalla "käynnistys ja demon suorittaminen" ei ole tuotantotesti. Validoinnin on osoitettava tarkat vikaantumistilat, jotka aiheuttavat kentän epävakautta: linkkimarginaalin romahtaminen, DDR:n katkonaisuus, lämpökuristus ja latenssivärinä.
- Nopea rajapinnan validointi: Kelpoista kameralinkit, DDR ja nopeat I/O:t EMI-rasituksen ja äärilämpötilojen alaisina. Käytä mahdollisuuksien mukaan marginaalia (BER-tyyppiset testit, rasituskuviot, kontrolloidut häiriöt) pelkän läpäisy-/hylkäysmittauksen sijaan huonelämpötilassa.
- Jatkuvan työkuorman terminen validointi: aja edustavia malleja jatkuvasti ja varmista, ettei kuristusta tai ajoituksen ryömintää esiinny pahimmissakin ympäristö- ja kotelointiolosuhteissa.
- Linjanpään toiminnallinen testi: syötä deterministisiä kuvatokumppeja ja tarkista tulosteet ja ajoitusrajoitukset (p95/p99), ei pelkästään "päättely toimii".
- Jäljitettävissä olevat todisteet: tallentaa laiteohjelmisto-/malliversiot, lämpötilaolosuhteet ja suorituskykylaskurit yksikkökohtaisesti, jotta kenttäongelmat voidaan eristää nopeasti.
Kun pitkät käyttöjaksot ja ankarat ympäristöt ovat todellisia vaatimuksia, luotettavuuden testaus- ja validointimenetelmät tulisi suunnitella piirilevysuunnittelun rinnalla. Luotettavuustestausviitteemme yhteenvetää yleisiä lähestymistapoja, joita käytetään marginaalin vahvistamiseen lämpövaihteluissa ja muissa rasitusolosuhteissa.
Yhteenveto: Robotin näköprosessointipiirilevy on reaaliaikainen tekoälyn päättelyalusta. Kenttästabiili havainto riippuu (1) pinoamisesta ja materiaalin vakaudesta, (2) suurnopeuskanavan ja paluureitin kurinalaisuudesta, (3) PDN/EMI-sietokyvystä moottorin melun aikana, (4) jatkuvasta lämpöhallinnasta, (5) DFM/DFA:sta, joka suojaa kokoonpanon marginaaleja, ja (6) validoinnista, joka mittaa linkkimarginaalia ja latenssijakaumia – ei pelkästään keskimääräistä FPS:ää.

suositeltava Viestejä

Piirilevykokoonpano laiteohjelmisto-ohjelmoinnilla
Highleap Electronics tarjoaa piirilevykokoonpanoa laiteohjelmistoineen...

24-kerroksisen piirilevyn valmistaja Kiinassa
Kuinka saada tarjous piirilevyistä Suoritetaan DFM/DFA-analyysi...
Erittäin hienoviivaisten piirilevyjen valmistus tiheälle jyrsinnälle
Kuinka saada tarjous piirilevyistä Suoritetaan DFM/DFA-analyysi...
Pinottujen Microvia-piirilevyjen valmistus
Kuinka saada tarjous piirilevyistä Suoritetaan DFM/DFA-analyysi...
Kuinka saada tarjous piirilevyistä
Anna meidän suorittaa DFM/DFA-analyysi puolestasi ja palaamme sinulle raportin kera.
Voit ladata tiedostosi turvallisesti verkkosivustomme kautta.
Tarvitsemme seuraavat tiedot voidaksemme tehdä tarjouksen:
-
- Gerber, ODB++ tai .pcb, sp.
- Tuoteluettelo, jos tarvitset kokoonpanoa
- Määrä
- Käännä aika
Piirilevyvalmistuksen lisäksi tarjoamme kattavan valikoiman elektronisia palveluita, kuten piirilevysuunnittelua, PCBA:ta (Printted Circuit Board Assembly) ja avaimet käteen -ratkaisuja. Tarvitsetpa sitten apua prototyyppien valmistuksessa, suunnittelun todentamisessa, komponenttien hankinnassa tai massatuotannossa, tarjoamme päästä päähän -tukea varmistaaksemme projektisi onnistumisen. PCBA-palveluita varten toimita materiaaliluettelosi (Bill of Materials) ja mahdolliset erityiset kokoonpanoohjeet. Tarjoamme myös DFM/DFA-analyysin optimoidaksemme suunnitelmasi valmistettavuutta ja kokoonpanoa varten, mikä varmistaa sujuvan tuotantoprosessin.