
Kuituohjattujen UAV-ohjauspiirilevyjen valmistus ja piirilevyt

Kuituohjattu miehittämättömien ilma-alusten ohjaus on ala, joka polveutuu suoraan lankaohjatusta panssarintorjuntaohjusteknologiasta – järjestelmistä, joissa käyttäjä ohjaa ammusta fyysisen yhteyden kautta, joka on välineen luonteen vuoksi immuuni radiohäirinnälle ja GPS-signaalin estämiselle. Nykyaikainen versio korvaa kuparilangan yksimuotoisella optisella kuidulla, jolloin alkuperäisen rajoitettu kaistanleveys ja alttius sähköisille häiriöille korvataan gigabittitason tiedonsiirrolla ja täydellisellä sähkömagneettisella hiljaisuudella. Kuituohjattu miehittämättömien ilmassa olevien ilmassa olevien laitteiden ohjauspiirilevy on järjestelmän ilmassa oleva puoli: se vastaanottaa ohjauskomennot optisesti käyttäjältä, muuntaa ne lennonohjauslähdöiksi, hallitsee aluksen anturijärjestelmää ja palauttaa videon ja telemetrian saman kuidun kautta, joka syötetään säiliöstä alustan liikkuessa alaspäin.
Tämä kortti erottaa perinteisestä lennonohjaimesta vain prosessointitehon, vaan optisen rajapinnan vaatimusten ja reaaliaikaisten ominaisuuksien ansiosta. Ohjauskäskyjen silmukan – käyttäjän syötteestä toimilaitteen liikkeeseen – on sulkeuduttava alustan aerodynaamisen vasteajan sisällä. Valvontalennokeille, joilla on hitaat ja harkitut lentoprofiilit, 40–50 ms on hyväksyttävä aika. Nopeille taktisille alustoille, jotka suorittavat terminaaliliikkeitä, budjetti voi olla alle 10 ms. Nämä ajoitusvaatimukset ohjaavat kaikkia arkkitehtuuripäätöksiä: kuituliitäntää, prosessorin valintaa, toimilaitteen lähtötapaa ja vikasietoista toimintaa.
Pyydä tarjous kuituohjatusta ohjauspiirilevystä
Nopea vastaus
Kuituohjattu miehittämättömän ilma-aluksen ohjauspiirilevy käsittelee optisen kuidun kautta vastaanotetut ohjauskomennot, muuntaa optiset signaalit lennonohjauslähdöiksi alle 50 ms:n latenssilla, palauttaa videon ja telemetrian saman kuidun kautta WDM:n avulla ja suorittaa deterministisen vikasietoisen toiminnan kuidun katketessa. FOG-M-ohjusperinteestä polveutuva suunnittelu priorisoi komentojen latenssia, kertakäyttöisyyttä tai rajoitetusti uudelleenkäytettävyyttä sekä kovaa reaaliaikaista determinismiä. Se eroaa tether spool -korteista siinä, että kuitua ei koskaan noudeta – alusta annostelee kuitua säiliöstä lentonopeudella ja kuidun jälki jää jäljelle.
Sisällysluettelo
- Perintö: FOG-M:stä nykyaikaisiin kuituohjattuihin droneihin
- Järjestelmäarkkitehtuuri ja hallituksen rooli
- Ohjauksen komentopolku ja latenssibudjetti
- Anturin palaute ja videon paluureitti
- Kuituannostelun valvonta
- Vikaturvallinen suunnittelu kuituhäviötä vastaan
- Prosessorin ja RTOS:n valinta
- Yksittäiskäyttöisten alustojen tehoarkkitehtuuri
- Ohjattu vs. kytketty: suunnitteluerot
- Valmistus ja pätevyys
- FAQ
Perintö: FOG-M:stä nykyaikaisiin kuituohjattuihin droneihin
BGM-71 TOW -ohjuksessa (1970-luku) käytettiin lennon aikana sekä kantorakettista että ohjuksesta syötettyä kuparilankaa, ja ohjaussignaalit lähetettiin langan kautta. Kantamaa rajoittivat langan vetolujuus ja sähköisen signaalin vaimennus – tyypillisesti alle 4 km. 1970-luvun lopulla ja 1980-luvulla puolustusalan tutkimusohjelmissa tutkittiin kuparin korvaamista optisella kuidulla kahdesta syystä: kuidun gigabitin kaistanleveys tuki videon paluuta ohjuksen haun kamerasta, ja kuidun sähkömagneettisten häiriöiden sietokyky vastasi huoleen langalla ohjattujen järjestelmien häiriintymisestä suuritehoisten mikroaaltosäteilijöiden vuoksi.
Kuituoptisesti ohjattu ohjus (FOG-M) -ohjelma esitteli konseptia, mutta se peruttiin ennen tuotantoa. Ohjelman validoima teknologia – kuitujen syöttäminen sekä laukaisualustalta että ammukselta optisten ohjauskomentojen ja videopalautteen kera – loi perustan nykyaikaisille kuituohjatuille drone-arkkitehtuureille. Keskeinen ero on se, että nykyajan alustat ovat droneja eivätkä yksisuuntaisia ammuksia: ne kantavat kameroita ja anturijärjestelmiä ohjusreaktiota varten taistelukärkien sijaan, ne voivat oleskella paikan päällä sen sijaan, että lentäisivät suoraan kohteeseen, ja joissakin kokoonpanoissa ne voidaan ottaa talteen ja käyttää uudelleen.
Moderni kuituohjattu ohjauspiirilevy perii FOG-M:n perussignaaliarkkitehtuurin – optisen komennon eteenpäin, videon paluun ja passiivisen kuidun annostelun – ja mukauttaa sen dronejen lentoprofiileihin, nykyisiin prosessoriarkkitehtuureihin ja kaupallisen optisen kuitu- ja lähetin-vastaanotinteknologian saatavuuteen hinnoilla, joita ei ollut saatavilla 1980-luvulla.
Järjestelmäarkkitehtuuri ja hallituksen rooli
Kuituohjattu järjestelmä koostuu seuraavista osista: maa-asema (käyttäjän konsoli + kuitukela + optinen lähetin/vastaanotin) → syötetty kuitu → ilmassa oleva ohjauspiirilevy → lennon toimilaitteet + kamera + anturien hyötykuorma. Ohjauspiirilevy on ainoa rajapinta maan ja ilman välillä koko tehtävän ajan. Sen optisen rajapinnan on vastaanotettava komentoja luotettavasti, sen prosessorin on suoritettava ne reaaliajassa ja sen toimilaitteiden ajureiden on tuotettava puhtaita, pienilatenssisia lähtöjä lennon ohjauspinnoille tai moottoreille.
Toisin kuin sidotussa dronessa, jossa kuitua hallitaan kaksisuuntaisella kelajärjestelmällä, kuituohjattu alusta annostelee kuitua säiliöstä passiivisesti – kuitu annostelee kuitua dronen liikkuessa, ja kun säiliö on tyhjä, tiedonsiirto päättyy. Säiliön elektroniikan rajapintaa hallitaan kuituoptisen säiliön piirilevyllä , joka valvoo jäljellä olevaa kuitua, kireyttä poisto-ohjaimessa ja annostelunopeutta. Ohjauspiirilevy vastaanottaa tilatietoja säiliön piirilevyltä korttien välisen väylän kautta ja käyttää niitä tehtävänhallintapäätöksiin.
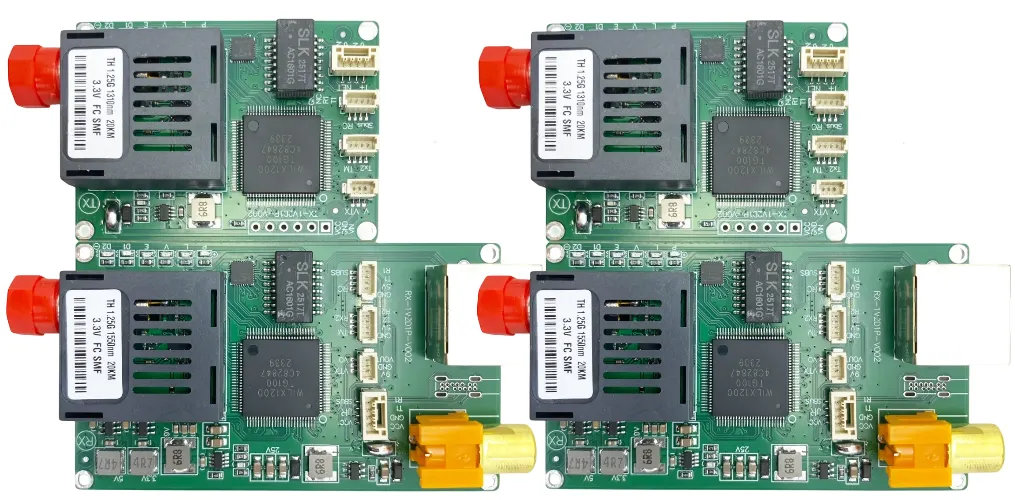
Piirilevyn osiointi: jotkut mallit integroivat optisen liitännän, prosessorin, toimilaitteiden lähdöt ja säiliön valvonnan yhdelle piirilevylle. Toiset jakavat optisen liitännän erilliselle optiselle tiedonsiirtokortille, joka on kytketty ohjauskorttiin nopean liittimen kautta. Integroitu lähestymistapa säästää painoa ja liittimien määrää. Jaettu lähestymistapa mahdollistaa analogiapainotteisen optisen liitännän ja digitaalipainotteisen ohjaustoiminnon erillisen optimoinnin ja voi yksinkertaistaa sähkömagneettista yhteensopivuutta niiden välillä.
Ohjauksen komentopolku ja latenssibudjetti
Ohjaussilmukka toimii seuraavasti: käyttäjän syöttö → maanpäällisen ohjauksen ohjelmisto → optinen koodaus → kuitu → ilmassa oleva optinen vastaanotin → sähköinen muunnos → protokollan dekoodaus → komentojen validointi → toimilaitteen lähtö → aerodynaaminen vaste → kameran kuva → videokoodaus → optinen lähetys → kuitu → maanpäällinen vastaanotin → näyttö. Ohjauspiirilevyn vastuulla olevan silmukan osan – optisesta vastaanotosta toimilaitteen lähtöön – on sovittava kokonaislatenssibudjettiin, joka asetetaan alustan aerodynaamisen vasteajan ja kuidun edestakaisen viiveen perusteella (merkityksetön alle 10 km:n vaijeripituuksilla: ~50 µs/km yksisuuntainen, c/n ≈ 0.67c).
Alustakohtaiset latenssitavoitteet:
- Hidas valvontadrooni (3–5 m/s, suuri siipien kärkiväli): Silmukan kokonaisbudjetti 80–150 ms; ohjauspiirilevyn budjetti ~20–40 ms
- Taktinen ISR-drooni (10–20 m/s, kohtalainen ketteryys): Silmukan kokonaisbudjetti 40–80 ms; ohjauspiirilevyn budjetti ~10–20 ms
- Nopeasti ohjattava alusta (>20 m/s, korkea ketteryys): Silmukan kokonaisbudjetti <30 ms; ohjauspiirilevyn budjetti <8 ms; vaatii erillisen FPGA-pohjaisen ohjauksen
Ohjauspiirilevyn latenssiin vaikuttavat pääasiassa: optinen-sähköinen muunnos (~1 µs, merkityksetön), kehysprotokollan vastaanottopuskuri ja CRC-tarkistus (~50–200 µs protokollasta ja prosessorista riippuen), toimilaitteen rajapinta (PWM-jakso = 1/taajuus; 400 Hz:n taajuudella PWM-latenssi on enintään 2.5 ms; digitaalinen DSHOT-protokolla lyhentää tämän noin 100 µs:iin).
Komennon eheyden tarkistus on pakollinen: jokaisen vastaanotetun kehyksen on sisällettävä CRC tai tarkistussumma, jonka prosessori validoi ennen komennon välittämistä toimilaitteiden lähtöihin. Ilman validointia suoritettu vioittunut komento voi tuottaa lennonohjaustulon, jota operaattori ei ole antanut. CRC-tarkistus lisää käsittelyviiveeseen noin 5–20 µs – täysin hyväksyttävää ottaen huomioon sen roolin virheellisten toimilaitteiden komentojen estämisessä.
Häirinnänestosuunnittelun konteksti on tässä huomionarvoinen: koska komennot kulkevat kuidun kautta, häiriönestopiirilevysuunnittelua ohjaava radiotaajuisen häiriön uhka puuttuu kokonaan. Kuituohjattujen järjestelmien tietoturvauhkamalli on fyysinen – kuidun leikkaus, kapselin fyysinen sieppaus – ei sähkömagneettinen.
Anturin palaute ja videon paluureitti
Video- ja telemetriasignaali palaavat saman kuidun kautta aallonpituusjakoisen multipleksoinnin (WDM) avulla. Tyypillinen menetelmä: komennot eteenpäin 1310 nm:ssä, video palaa 1550 nm:ssä. Nämä kaksi aallonpituutta jakavat saman fyysisen kuitusäikeen, mutta ne on erotettu toisistaan kummissa päissä WDM-optisilla kytkimillä (aallonpituusselektiivisillä säteenjakajilla). Tämä kaksisuuntainen-yhdelle-kuidulle-arkkitehtuuri on kriittinen kuituohjatuille alustoille, koska kuitua syötetään eikä se voi olla monisäikeinen nippu – paino ja kapselin kapasiteetti vaativat yhden kuidun.
Ilmassa liikkuvan piirilevyn videoprosessi: kameran anturi → ISP (kuvasignaaliprosessori) → pakkausmoottori (H.264- tai H.265-laitteistokooderi) → paketointi → optinen lähetin. Pakkaamaton 1080p60 vaatii noin 3 Gbps; valvontaan soveltuvalla laatutasolla tehdyn H.264-koodauksen jälkeen sama virta voi olla 10–50 Mbps. Pakkaus on pakollinen kaikille kuituohjatuille alustoille, joissa on käytännöllinen kotelo, koska se mahdollistaa 100 Mbps - 1 Gbps optisten rajapintojen käytön 10 Gbps:n sijaan, mikä vastaavasti vähentää lähetin-vastaanottimen kustannuksia, virrankulutusta ja piirilevyn suunnittelun monimutkaisuutta.
Videoputki noudattaa samoja fyysisen kerroksen suunnitteluperiaatteita kuin erillinen optinen tiedonsiirtokortti , joka on mukautettu annostellun kuidun mekaaniseen ympäristöön – erityisesti kuidun poistumiskulma ja annostelumekanismin aiheuttama jännitys voivat aiheuttaa moodikytkentää monimuotokuidussa, joten yksimuotokuitu ja aallonpituusyhteensopivat lähetin-vastaanottimet ovat vakiokäytäntö.
Kuituannostelun valvonta
Ohjauskortti valvoo kolmea annosteluparametria joko suoraan tai säiliön liitäntäkortin kautta:
- Vastaanottimen optinen teho: kuidun eheyden perustavanlaatuisin indikaattori. Äkillinen tehon lasku osoittaa katkeamista; asteittainen lasku voi viitata taivutussäteen rikkomuksiin annostellussa langassa tai kontaminaatioon poisto-ohjaimessa.
- Jäljellä olevan kuidun arvio: johdettu nopeusintegroinnista (∫v dt) verrattuna kalibroidun säiliön kapasiteettiin. Tarkemmissa menetelmissä käytetään pyörivää enkooderia poistokelassa tai suoraa kuidunpituusanturia. Alhaisen kuidun hälytys 10–20 %:n jäljellä ollessa käynnistää paluureittien laskennan.
- Jännite poistumisoppaassa: Poistumisohjaimen venymäanturi tai voima-anturi havaitsee takertumisen – kuidun takertuminen maastoon tai esteeseen aiheuttaa jännityspiikin ennen kuidun katkeamista. Havaitseminen antaa noin 50–200 ms varoituksen, mikä on riittävästi aikaa väistöliikkeen yrittämiseen joillakin tasoilla.
Kaikkien kolmen parametrin näytteistystaajuus on riittävä luvussa 6 kuvatun vikasietoisen logiikan tukemiseksi. Optisen tehon näytteenotto 1 kHz:n taajuudella on tyypillistä – tämä tarjoaa 1 ms:n resoluution katkeamisen havaitsemiseksi. Jännitysnäytteenotto 500 Hz:n taajuudella on riittävä. Jäljellä olevan kuidun arviointi voi tapahtua 10–50 Hz:n taajuudella, koska säiliön tyhjeneminen on hidas prosessi suhteessa ohjaussykliin. Annostelulaitteiston mekaniikka on kuvattu yksityiskohtaisesti kuidun annostelulaatikon piirilevyn yhteydessä.
Vikaturvallinen suunnittelu kuituhäviötä vastaan
Perussuunnitteluvaatimus: jokaisella kuituhäviötapahtumalla on oltava määritelty, deterministinen vaste
Toisin kuin sidotussa dronessa, jossa kuitu pystyy pyörimään edestakaisin ja sen heikkeneminen on asteittaista ja ennustettavaa, syötetty kuitu voi katketa äkillisesti ilman varoitusta – maaston, roottorin tai maanpäällisen pään käyttäjän virheen vuoksi. Ohjauspiirilevyn on käsiteltävä kuidun katkeamista odotettuna tapahtumana, ei poikkeuksellisena vikana. Vastauksen on oltava ennalta määritelty, toteutettu laitteistossa tai laiteohjelmistossa valvontajärjestelmän tuella ja todistettu maassa tehtävissä testeissä ennen lentoa.
Kuituhäviön havaitsemisen tilakone:
- Optinen teho laskee kynnysarvon T_low alapuolelle (aseta 3 dB vastaanottimen vähimmäisherkkyyden yläpuolelle)
- Käynnistysajastin: 100–500 ms:n ikkuna (erottaa hetkellisen menetyksen pysyvästä katkoksesta; hetkellinen menetys voi tapahtua terävien liikkeiden aikana, jotka rasittavat kuidun lähtökulmaa)
- Jos virta palautuu normaalin aikavälin sisällä: kirjaa tapahtuma lokiin, jatka toimintaa, ilmoita käyttäjälle
- Jos virta ei palaudu: ilmoita kuidun katkeamisesta, käynnistä vikasietotila
Vikasietotilan asetukset (esikonfiguroitu tehtävätyypin mukaan):
- Autonominen leijunta: siirtyminen laitteen GPS-laitteeseen tai ilmanpainepitoon, viipyminen nykyisessä sijainnissa, odotus käyttäjän yhteyden uudelleenmuodostusyritykselle radiotaajuusvarmistuksen kautta (jos varusteena)
- Paluu säiliöön: navigoi viimeiseen tunnettuun kapselin sijaintiin käyttämällä IMU:n omaa laskentaa ja yritä kuitujen uudelleenkytkentää
- Terminaalin manööveri: ammussovelluksissa suorita esiohjelmoitu lähestymisoperaatio viimeisimpiin tunnettuihin kohteen koordinaatteihin
- Hallittu laskeutuminen: Jos autonominen lento ei ole mahdollista, kaasua vähennetään pienimpään hallittuun laskeutumisnopeuteen ja moottorit sammutetaan maanpinnan lähestyessä.
Laitteiston valvonta on pakollinen: erillinen valvonta-ajastimen mikropiiri (ei ohjelmistovalvonta) valvoo suorittimen sykesignaalia. Jos suoritin lukkiutuu – laiteohjelmistovian, sähkömagneettisten häiriöiden aiheuttaman lukitustilan tai virtakatkoksen vuoksi – valvonta-anturi aktivoi vikasietoreleen ja ohjaa toimilaitteet ennalta määriteltyyn turvalliseen tilaan valvonta-anturin aikakatkaisun sisällä (tyypillisesti 50–200 ms). Tämä on viimeinen puolustuslinja suorittimen vikaantumisen ja hallitsemattoman alustan välillä.
Prosessorin ja RTOS:n valinta
Ohjauspiirilevy vaatii prosessorin, joka kykenee deterministiseen reaaliaikaiseen suoritukseen. Keskeiset mittarit ovat pahimman mahdollisen keskeytyksen latenssi (viive keskeytyksen laukaisevasta saapuvasta komentopaketista keskeytyspalvelurutiinin suorituksen aloittamiseen) ja kontekstin vaihtoaika (aika nykyisen tehtävän tilan tallentamiseen ja uuden tehtävän lataamiseen). Näiden mittareiden jitter lisää suoraan ohjaussilmukan latenssibudjettia.
Suoritinluokat:
- ARM Cortex-M7 (esim. STM32H7): 480 MHz, laitteisto-FPU, pahimman mahdollisen keskeytyksen latenssi ~12 sykliä (~25 ns), riittävä alustoille, jotka vaativat >5 ms:n ohjaussilmukan. Kustannustehokas, laajalti käytetty kaupallisissa drone-lennonohjaimissa. Sopii useimmille kuituohjatuille valvonta-alustoille.
- ARM Cortex-R5: Lukittuva kaksoisydinprosessori turvallisuuskriittisiin sovelluksiin, deterministinen vasteaika, ei yllätyksiä välimuistin viiveissä. Valittu puolustusalustoille, joissa lennonohjaustoiminto vaatii turvallisuuden eheystason (SIL) noudattamista.
- FPGA-pohjainen ohjaus (Xilinx Zynq, Intel Cyclone): Alustojen, jotka vaativat millisekuntia lyhyempiä ohjaussilmukoita, FPGA-verkko suorittaa ohjausalgoritmin omalla logiikallaan deterministisellä yhden kellojakson latenssilla. Suoritin (ARM-ydin SoC:n sisällä) käsittelee ei-reaaliaikaisia toimintoja, kuten telemetrian lokitietoja, kuidun kunnon valvontaa ja tehtävien hallintaa.
RTOS-valinta: FreeRTOS on yleisin valinta dronejen sulautettuun ohjaukseen pienen kokonsa, deterministisen tehtävien ajoituksensa ja laajan ekosysteeminsä ansiosta. Zephyr on saamassa suosiota modernin arkkitehtuurinsa ja turvallisuussertifiointikehysten tukensa ansiosta. Bare-metal (ei RTOS:ia) on hyväksyttävä yksinkertaisimmille alustoille, joissa ohjaussilmukka on ainoa merkittävä tehtävä, mutta se lisää monimutkaisuutta ominaisuuksien kasvaessa.
Yksittäiskäyttöisten alustojen tehoarkkitehtuuri
Kertakäyttöisillä kuituohjatuilla alustoilla on virransyöttöarkkitehtuurirajoitus, joka ei koske uudelleenkäytettäviä droneja: virransyöttöjärjestelmä on optimoitava yhtä tehtäväprofiilia (lentoonlähtö kuidun päähän) varten ilman lataussyklien hallintaa tai akun pitkäaikaista kuntoa. Tämä mahdollistaa aggressiivisen kennojen valinnan: korkeapurkauslitiumpolymeerikennot, joiden huippulatausnopeudet lyhentäisivät syklin käyttöikää kohtuuttomasti uudelleenkäytettävässä alustassa, ovat tässä täysin sopivia.
Ohjauspiirilevyn virranjakelun on käsiteltävä moottorin käynnistysvirran aiheuttamaa piikkiä (useita satoja ampeereja pienissä miehittämättömissä ilma-aluksissa) ilman, että syöttöjännite romahtaa prosessorin alijännitteen alapuolelle. Kunkin ESC:n virransyötön lähellä oleva bulkkikapasitanssi yhdistettynä moottorin käytön ja avioniikan erillisiin tehotasoihin (kytketty yhteen tähtipisteeseen) estää moottorin kytkentäkohinan kytkeytymisen ohjauselektroniikkaan.
Akun valvonta: Coulombin laskenta tarjoaa tiedot varaustilasta tehtävän hallintaa varten. Kertakäyttöisten alustojen kohdalla ensisijainen huolenaihe on tehtävän suorittaminen ennen purkautumista, ei akun pitkäikäisyys – varaustilakäyrä ohjaa paluu- tai tehtävän keskeytyslogiikkaa jäljellä olevan kuidun arvion ohella. GPS -estävien dronejen piirilevyjen suunnitteluperiaatteet virranjakelulle kiistanalaisissa ympäristöissä pätevät myös tässä – GPS-häirintäongelmien puuttuminen ei poista tarvetta EMI-suojatulle virtalähdesuunnittelulle avioniikkalaitteessa.
Ohjattu vs. kytketty: suunnitteluerot
| Suunnittelunäkökohta | Kuituohjattu (annosteltu) | Kytketty (spool-hallittu) |
|---|---|---|
| Kuitujen hallinta | Passiivinen annostelu, ei tyhjennystä, säiliö tyhjenee nollaan | Aktiivinen kaksisuuntainen kela, moottoriohjattu kireys, kuitu vetää takaisin laskeutuessa |
| Ohjaussilmukan latenssi | Alle 50 ms kriittinen useimmille alustoille; <10 ms nopeille ohjaustyypeille | Suurempi toleranssi – 100–200 ms hyväksyttävä kiinteille tai hitaasti liikkuville sidotuille ISR-alustoille |
| Kuidun katkeamisvaste | Täytyy käsitellä äkillisiä, varoittamattomia katkoksia; deterministinen vikasietoisuus on pakollinen | Voi varoittaa ennen vikaantumista; kelamoottori antaa jännityspalautteen ennakoidakseen katkeamisen |
| Alustan uudelleenkäyttö | Usein kertakäyttöinen; jotkin ISR-variantit on suunniteltu talteenottoa varten | Yleensä uudelleenkäytettävä; runko ja elektroniikka on suunniteltu toistuviin lentoihin |
| Säiliön piirilevy | Passiivinen kuidun syötön valvonta; ei moottorikäyttöä | Aktiivinen moottorinohjaus; kireyden säätö; kaksisuuntainen kuidun pituuden seuranta |
| EMI-karkaisu | Standardi kaupalliseen käyttöön; MIL-STD-461 puolustuskäyttöön | Sama vaatimusalue; Sähkömagneettisia häiriöitä kestävä rakenne käytännöt pätevät yhtäläisesti |
Valmistus ja pätevyys
Valmistusmenetelmä jakautuu alustan uudelleenkäyttömallin mukaan:
Kertakäyttöiset alustat: Standardi FR-4, 4–6 kerrosta, kaupallisen luokan komponentit, automaattinen SMT-kokoonpano, 100 %:n sisäinen testaus (ICT) ja toiminnallinen testaus, näytteistetty ympäristöseulonta. Laatu perustuu suunnitteluanalyysiin ja rajoitettuun ympäristötestaukseen eikä täydelliseen MIL-STD-810-yhteensopivuuteen. Kustannukset ovat ensisijainen tekijä – yhdellä käyttökerralla tuhoutunut alusta ei voi kantaa 50 000 dollarin piirilevyä. FR-4-piirilevyn valmistus standardilla lyijyttömällä kokoonpanolla täyttää tunneissa mitatun käyttöprofiilin luotettavuusvaatimuksen.
Uudelleenkäytettävät ISR-alustat: Lähestää sotilasluokan suunnittelua ja kelpuutusta — polyimidi- tai korkea-Tg-FR-4-substraatti, IPC-luokan 2 tai 3 kokoonpanon hyväksyntä, kosteuden ja kontaminaation kestävä pinnoite, MIL-STD-810-ympäristökelpoisuustestaus. Toiminnallinen testaus sisältää: ohjauksen komentosilmukan äärilämpötiloissa, kuidun katkeamisen simuloinnin (optinen vaimennin asetettu varmistamaan vikasietoisten liipaisimien oikea toiminta määritellyllä kynnysarvolla) ja latenssin mittauksen koko komentopolulla.
Highleap tarjoaa sekä kertakäyttöisten että uudelleenkäytettävien kuituohjattujen ohjauspaneelien valmistusta ja kokoonpanoa , ja mukana on kullekin pätevyystasolle sopivat dokumentaatiopaketit.
FAQ
Kuinka pitkälle kuituohjattu drone voi lentää?
Kantamaa rajoittaa kapselin kapasiteetti – kuidun pituus, joka voidaan kelata kapseliin ilmassa olevasta päästä plus kuitu maanpäällisessä kelassa. Käytännön ilmassa olevan kapselin kapasiteetti on 5–20 km kapselille, joka painaa 2–8 kg. Jotkut suuremmat alustat voivat kantaa yli 30 km. Optisen linkin budjetti ei ole rajoittava tekijä – 1310 nm:n yksimuotokuitu 0.35 dB/km:n teholla ja 20 dB:n optisella budjetilla tukee 57 km:ä, mikä ylittää reilusti kapselin kapasiteetin.
Voiko kuituohjattu arkkitehtuuri tukea autonomista reittipistenavigointia?
Kyllä – autonominen navigointi toimii laitteen omalla prosessorilla eikä vaadi kuituyhteyttä suoritukseen. Kuituyhteys välittää käyttäjän ohituskomennot ja palauttaa videokuvaa tilannekuvan parantamiseksi. Autonomiset tilat ovat erityisen tärkeitä kuituohjatuille alustoille, koska käyttäjä voi tilapäisesti menettää videokuvan (koska maasto peittää kameran), kun alusta jatkaa autonomista navigointia.
Mitä tapahtuu, jos kuitu katkeaa maadoituspäästä (kelan läheltä)?
Optinen katkeaminen on ilmassa olevan levyn näkökulmasta identtinen riippumatta siitä, missä kuitu katkeaa. Luvussa 6 kuvattu havaitsemis- ja vikasietoinen logiikka soveltuu yhtä lailla sekä maadoituspään että ilmassa olevan pään katkeamiseen. Fyysisesti maadoituspään katkeaminen voi olla yleisempi – lähtöpisteen lähellä oleva kuitu on paikallaan ja altis ajoneuvoliikenteen tai henkilöstön katkaisuille.
Miten GPS-signaalin estäminen vaikuttaa tähän järjestelmään?
Kuitutiedonsiirtopolulla: ei lainkaan. Kuituyhteys on immuuni GPS-häirintä- tai huijaussignaalille. Vikasietoisessa autonomisessa tilassa: merkittävästi. Jos vikasietoinen järjestelmä perustuu GPS-pohjaiseen kotiinpaluun toimintoon, GPS-häirintä poistaa tämän vaihtoehdon käytöstä. Puolustuskeskeisissä suunteluissa käytetään siksi ensisijaisena autonomisena tilana IMU-pohjaista, tarkasti laskevaa vikasietoista toimintoa ja GPS:ää toissijaisena vaihtoehtona, kun se on saatavilla. GPS-estetty drone-piirilevy Suunnittelukonteksti käsittelee inertianavigointilaitteistoa, joka tukee tätä ominaisuutta.

suositeltava Viestejä

Piirilevykokoonpanon valmistaja Kiinassa
Highleap Electronics on piirilevykokoonpanojen valmistaja...

Verkkokytkimen piirilevykokoonpano: Ethernet-, PoE- ja porttitestaus
Verkkokytkimen piirilevykokoonpano Highleap Electronicsilla tuo...

Tehoelektroniikan piirilevykokoonpano suurvirta- ja tehomuunnosjärjestelmiin
Highleap Electronics tarjoaa tehoelektroniikan piirilevyjä...

Autoelektroniikan piirilevykokoonpano: jäljitettävyys ja prosessinohjaus
Highleap Electronics valmistaa piirilevyjä ja tarjoaa...
Kuinka saada tarjous piirilevyistä
Anna meidän suorittaa DFM/DFA-analyysi puolestasi ja palaamme sinulle raportin kera.
Voit ladata tiedostosi turvallisesti verkkosivustomme kautta.
Tarvitsemme seuraavat tiedot voidaksemme tehdä tarjouksen:
-
- Gerber, ODB++ tai .pcb, sp.
- Tuoteluettelo, jos tarvitset kokoonpanoa
- Määrä
- Käännä aika