
Come scegliere tra diversi tipi di attuatori

Figura 1. Tipi di attuatori
Gli attuatori sono il cuore pulsante di ogni macchina: convertono l'energia in movimento controllato. Tuttavia, ogni tipo di attuatore impone esigenze elettriche diverse al circuito che lo aziona. Questa guida illustra tutti i principali tipi di attuatori, dai principi di base alla logica di selezione, fino ai requisiti di progettazione del PCB che ciascuno di essi comporta.
Sommario
- Come vengono classificati gli attuatori: tipologia di movimento e fonte di energia
- Tipi di attuatori elettrici: CC a spazzole, BLDC, passo-passo, servoazionamento, lineare e piezoelettrico
- Attuatori idraulici e pneumatici: forza, velocità e controllo
- Attuatori speciali: solenoidi, SMA, termici e flessibili
- Tipologie di attuatori in robotica: bracci industriali, cobot, robot a gambe e umanoidi
- Come il tipo di attuatore influenza la progettazione del PCB: alimentazione, dissipazione del calore e protezione
- Schema di riferimento e guida rapida per la selezione degli attuatori
Highleap Electronics produce e assembla i PCB che controllano gli attuatori nei settori dell'automazione industriale, della robotica, dei dispositivi medicali e dell'aerospaziale. Questa guida è stata scritta proprio da questa prospettiva: non solo descrivendo ciascun tipo di attuatore, ma anche illustrando le sue esigenze in termini di elettronica di pilotaggio e spiegando perché tali esigenze influenzano ogni decisione relativa al numero di strati, alla larghezza delle tracce e ai circuiti di protezione.
1. Come vengono classificati gli attuatori: tipo di movimento e fonte di energia
Un attuatore è qualsiasi dispositivo che converte un'energia in ingresso in movimento meccanico controllato. La classificazione si basa su due assi indipendenti, entrambi i quali devono essere specificati per definire con precisione un attuatore.
Il tipo di movimento descrive l'output geometrico: gli attuatori lineari producono uno spostamento in linea retta (spinta/trazione/sollevamento); gli attuatori rotativi producono una rotazione angolare (coppia attorno a un asse); e gli attuatori multiasse o combinati, come gli attuatori a bobina mobile e le piattaforme Stewart, producono un movimento in più di una dimensione geometrica simultaneamente.
La fonte di energia determina la densità di potenza, la controllabilità, i requisiti infrastrutturali e la natura dell'interfaccia elettronica.
| Fonte di energia | Densità di potenza | Precisione | Infrastruttura necessaria | Intervallo di forza tipico |
|---|---|---|---|---|
| Elettrico | Medio | Ottimo | Alimentatore + PCB di pilotaggio | mN – decine di kN |
| Idraulico | Molto alto | Buono (con servovalvola) | Pompa, serbatoio, guarnizioni, valvole | kN – MN |
| Pneumatico | Media altezza | Moderato | Compressore, distribuzione, valvole | N – decine di kN |
| piezoelettrico | Molto alto (corsa breve) | Livello nanometrico | PCB dell'amplificatore ad alta tensione | N – kN |
| Termico / SMA | Basso | Limitato | Riscaldatore o driver di corrente | µN – N |
L'intersezione tra tipo di movimento e fonte di energia definisce l'attuatore. Un attuatore rotativo idraulico e un attuatore lineare elettrico sono dispositivi fondamentalmente diversi che richiedono elettronica di controllo differente, analisi delle modalità di guasto differente e architettura del circuito stampato differente, eppure entrambi rientrano nella singola etichetta di "attuatore". Le sezioni seguenti analizzano tecnicamente ciascuna categoria.
Migliori actuator selection requirements connect load, travel, speed, duty cycle and the available mechanical space. The electrical driver, power and sensing interfaces should be defined from those requirements rather than from the actuator label alone.
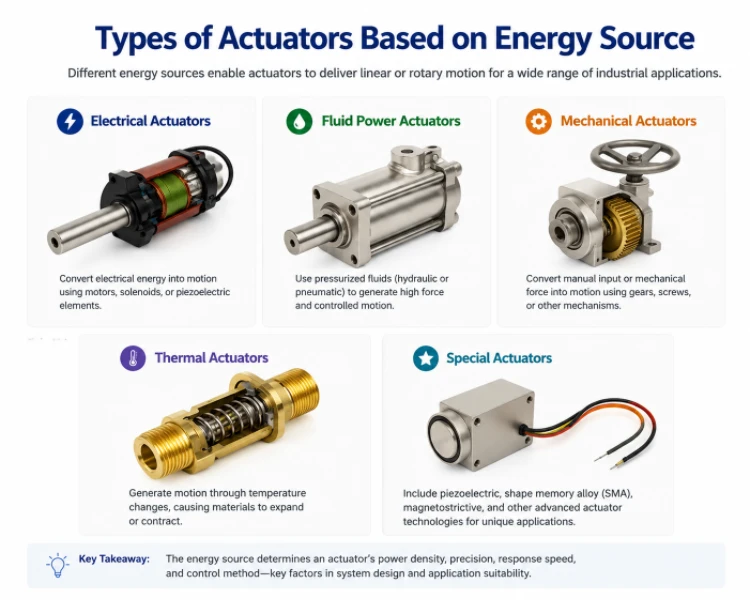
Figura 2. Attuatori classificati in base alla fonte di energia, inclusi attuatori elettrici, idraulici, meccanici, termici e speciali.
2. Tipi di attuatori elettrici: DC a spazzole, BLDC, passo-passo, servo, lineari e piezoelettrici
Gli attuatori elettrici dominano l'automazione e la robotica moderne perché non richiedono infrastrutture fluidiche e si interfacciano direttamente con i sistemi di controllo digitali. Le sottocategorie si differenziano nettamente per architettura di controllo, requisiti di feedback e caratteristiche richieste al circuito stampato di pilotaggio.
Motori CC con spazzole
I motori a corrente continua con spazzole convertono l'energia elettrica in rotazione attraverso spazzole di carbone che entrano in contatto con un anello collettore segmentato, il quale commuta la direzione della corrente negli avvolgimenti del rotore per mantenere una coppia unidirezionale. La coppia è proporzionale alla corrente di armatura (T = K t × I a ); la velocità è determinata dalla tensione di armatura meno la forza controelettromotrice. La relazione lineare velocità-coppia rende il ciclo di lavoro PWM un comando di velocità diretto, meccanicamente semplice ed elettronicamente intuitivo. L'efficienza si attesta tra il 70% e l'85%; l'usura delle spazzole determina il limite massimo della durata, in genere tra le 500 e le 2,000 ore di funzionamento continuo.
Requisiti del PCB del driver: topologia a ponte H (L298N, DRV8833 o ponte H a MOSFET discreti per correnti superiori a 5 A), PWM da un microcontrollore, rilevamento della corrente tramite resistenza di shunt. Le scintille di commutazione generano interferenze elettromagnetiche a banda larga: un condensatore ceramico da 100 nF su ciascun terminale del motore più un induttore di modo comune sui cavi del motore rappresentano la mitigazione minima. Applicazioni: alzacristalli elettrici, utensili elettrici, azionamenti per nastri trasportatori, elettrodomestici, automazione industriale a basso costo.
Motori DC senza spazzole (BLDC)
I motori BLDC sostituiscono la commutazione meccanica con la commutazione elettronica: il rotore è dotato di magneti permanenti; le tre fasi dello statore vengono alimentate in sequenza dal circuito stampato del driver in base alla posizione del rotore rilevata da sensori di Hall o tramite rilevamento della forza controelettromotrice senza sensori. Il controllo orientato al campo (FOC) scompone la corrente dello statore nelle componenti che producono coppia (I q ) e flusso (I d ), consentendo un funzionamento regolare a bassa velocità e la massima efficienza (85-95%). I motori BLDC offrono una maggiore densità di potenza, una maggiore durata e una minore rumorosità rispetto ai loro equivalenti con spazzole.
Requisiti del PCB del driver: Inverter trifase (sei MOSFET o IGBT), driver di gate con circuiti bootstrap (ad es. TI DRV835x, Infineon 6EDL), amplificatori di rilevamento di corrente su ciascuna fase, algoritmo FOC in esecuzione su un DSP o microcontrollore con hardware PWM dedicato. Il layout del PCB deve ridurre al minimo l'anello di corrente di commutazione: tracce di gate corte, condensatore bootstrap posizionato entro 5 mm dal driver di gate, shunt di corrente di fase nel percorso low-side. Applicazioni: motori per veicoli elettrici, droni, compressori HVAC, servoazionamenti industriali, giunti robotici, pompe medicali.
Le nostre capacità di produzione di PCB supportano i layout multistrato ad alta densità e il controllo preciso dell'impedenza richiesti dai servomotori BLDC.
Motori passo-passo
I motori passo-passo dividono una rotazione completa in passi discreti: 200 passi/giro (1.8°/passo) sono lo standard per i motori passo-passo ibridi. Ogni passo viene comandato energizzando una specifica combinazione di fasi dello statore; il rotore si allinea con il campo magnetico risultante e vi rimane. Non è necessario alcun encoder di posizione per il controllo ad anello aperto, il che rende i motori passo-passo convenienti per stampanti 3D, macchine CNC e automazione di laboratorio. Il microstepping (½, ¼, 1/16, 1/32 di passo) fornisce un movimento più fluido proporzionando la corrente tra due fasi simultaneamente, a scapito di una certa coppia di mantenimento.
La limitazione critica è la risonanza: a determinate frequenze di passo, l'energia in ingresso si sincronizza con la risonanza meccanica, causando la perdita di passi e un comportamento imprevedibile. Il DSP anti-risonanza nei driver della serie TMC di Trinamic compensa a livello di firmware. Anche la coppia diminuisce drasticamente al di sopra della frequenza di taglio, quindi i sistemi stepper sono limitati a velocità moderate (tipicamente inferiori a 1,000 giri/min per una coppia significativa).
Requisiti del PCB del driver: controllo a corrente costante del chopper (A4988, DRV8825, TMC2209), direzione e impulso di passo dal microcontrollore, resistori di rilevamento della corrente della bobina. I circuiti integrati del driver del motore passo-passo dissipano una quantità significativa di calore anche a riposo: una colata di rame sotto il pad termico e i via termici verso i piani interni non sono opzionali. Applicazioni: stampanti 3D, fresatrici CNC, macchine pick-and-place, sistemi pan/tilt per telecamere, macchine tessili.
Servomotori
Un servomotore non è un tipo di motore, bensì un'architettura di controllo: un sistema di controllo di posizione a circuito chiuso che accoppia un qualsiasi motore (a corrente continua con spazzole, BLDC o sincrono a corrente alternata) con un encoder di posizione e un controllore di feedback. Ciò che definisce il servomotore è il circuito: l'uscita dell'encoder viene confrontata con il comando di posizione; l'errore pilota un controllore PID o a cascata, che a sua volta invia un comando di corrente allo stadio di potenza. I sistemi servo industriali raggiungono una larghezza di banda di 100-1,000 Hz e una precisione di posizionamento di ±0.01 mm o superiore con encoder assoluti a 24 bit (protocolli Hiperface, EnDat, BiSS-C).
Requisiti del PCB del driver: stesso inverter trifase BLDC di cui sopra, più interfaccia encoder (decoder in quadratura o SPI/BiSS per il controllo assoluto), ADC di rilevamento corrente e DSP/FPGA che implementa l'algoritmo di controllo. I servoazionamenti industriali aggiungono l'interfaccia EtherCAT o PROFINET, la funzione Safe Torque Off (STO) secondo IEC 61508 SIL 2 e un monitoraggio completo dei guasti. I servoazionamenti per hobbisti utilizzano un'interfaccia più semplice: PWM a 50 Hz, larghezza dell'impulso di 1-2 ms per impostare la posizione. Applicazioni: giunti di robot industriali, assi CNC, movimentazione di wafer di semiconduttori, superfici di controllo di volo, macchine per lo stampaggio a iniezione.
Per i PCB per servoazionamenti che richiedono un instradamento controllato delle coppie differenziali e un layout a segnale misto resistente alle interferenze elettromagnetiche (EMI), consultate le nostre capacità di progettazione e fabbricazione di PCB ad alta frequenza.
Attuatori elettrici lineari
Gli attuatori elettrici lineari convertono il movimento rotatorio di un motore in spostamento lineare tramite una vite senza fine, una vite a ricircolo di sfere, una cremagliera e pignone o una trasmissione a cinghia, oppure utilizzano direttamente un motore lineare. Le viti senza fine (con filettatura Acme) sono autobloccanti ed economiche; le viti a ricircolo di sfere aggiungono cuscinetti a ricircolo di sfere per ridurre l'attrito, aumentare l'efficienza e minimizzare il gioco meccanico. I motori lineari eliminano completamente la trasmissione meccanica, raggiungendo la massima accelerazione e un gioco meccanico nullo, a costo però di richiedere la codifica della posizione lungo l'intera corsa e una maggiore potenza elettronica.
Parametri di progettazione critici: corsa, forza di picco e continua, velocità, ciclo di lavoro, reversibilità (essenziale per la sicurezza nelle applicazioni collaborative uomo-macchina), grado di protezione IP e protocollo di comunicazione (RS-485, CANbus, EtherCAT per unità industriali). I finecorsa, normalmente chiusi sull'ingresso del PCB per garantire la sicurezza in caso di guasto, definiscono i limiti della corsa meccanica. Il monitoraggio della corrente consente sia la protezione da sovraccarico che il controllo della forza nelle applicazioni a circuito chiuso. Applicazioni: postazioni di lavoro regolabili in altezza, letti ospedalieri, inseguitori solari, presse industriali, attuatori per valvole, comandi di volo secondari per aeromobili.
Attuatori piezoelettrici
Gli attuatori piezoelettrici sfruttano l'effetto piezoelettrico inverso nelle ceramiche PZT (titanato di zirconato di piombo): un campo elettrico applicato provoca l'espansione o la contrazione del reticolo cristallino. Una pila di sottili dischi di PZT a polarità alternata amplifica cumulativamente la deformazione: una pila di 40 mm alimentata a 150 V produce uno spostamento di circa 60 µm con forze di bloccaggio di diversi kilonewton. Il tempo di risposta è nell'ordine dei microsecondi; la risoluzione è teoricamente illimitata (sub-nanometrica con pilotaggio in modalità di carica). I due limiti principali sono la piccola corsa senza amplificazione meccanica e l'isteresi (lo spostamento è in ritardo rispetto alla storia della tensione del 10-15%), che richiede una compensazione nelle applicazioni di precisione.
Requisiti del PCB del driver: amplificatore ad alta tensione (0–150 V o ±200 V), elevata corrente di uscita per caricare il carico capacitivo (da 100 nF a 100 µF). Chip driver piezoelettrici dedicati come OPA454, OPA541. La modalità di carica, anziché la modalità di tensione, minimizza l'isteresi nelle applicazioni più esigenti. L'isolamento galvanico del PCB tra lo stadio di amplificazione ad alta tensione e i circuiti logici/di comunicazione è obbligatorio sia per la sicurezza che per l'immunità al rumore. Applicazioni: stadi di litografia a semiconduttore, scanner AFM, iniettori di carburante, trasduttori a ultrasuoni, sistemi di isolamento dalle vibrazioni, controllo di valvole di precisione.
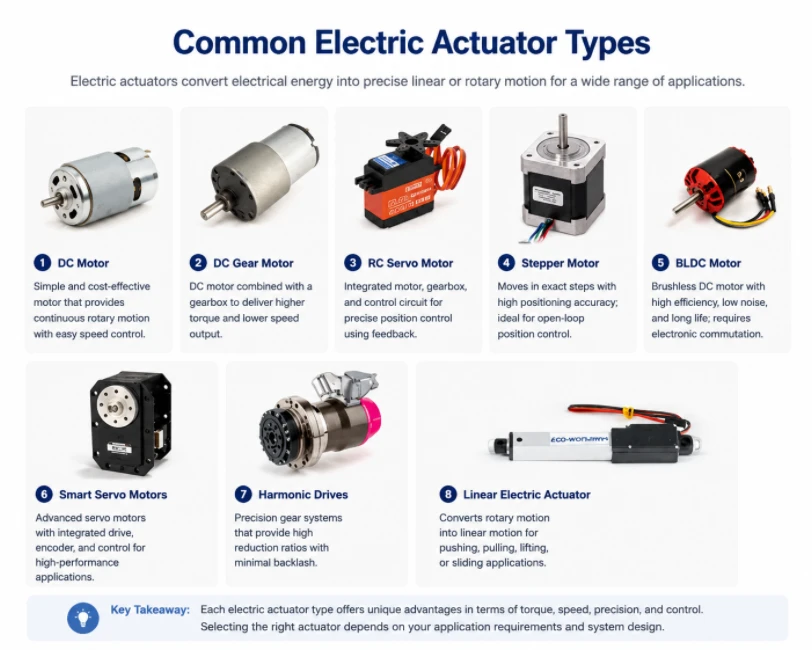
Figura 3. Vari tipi di attuatori elettrici, tra cui attuatori CC, CC con riduttore, passo-passo, servo, BLDC, servo intelligenti, armonici e lineari.
3. Attuatori idraulici e pneumatici: forza, velocità e controllo
Gli attuatori a fluido, sia idraulici che pneumatici, generano forza tramite un fluido pressurizzato che agisce su un pistone o una paletta. Il loro funzionamento si basa sullo stesso principio fondamentale (pressione × area = forza), ma differiscono notevolmente per intervallo di pressione, comprimibilità e applicazioni.
Attuatori idraulici
I sistemi idraulici operano a pressioni comprese tra 100 e 700 bar (1,450-10,000 psi), generando forze che nessun attuatore elettrico di dimensioni comparabili è in grado di eguagliare. Un cilindro con alesaggio di 100 mm a 350 bar sviluppa circa 274 kN, ovvero oltre 27 tonnellate. Questa densità di forza rende l'idraulica l'unica scelta razionale per macchine edili, presse per la forgiatura, timoni di navi e comandi di volo primari degli aeromobili.
I cilindri idraulici lineari (a semplice o doppio effetto) e i motori idraulici rotativi rappresentano le due forme fondamentali. Il controllo preciso della posizione richiede servovalvole elettroidrauliche (EHSV) o valvole direzionali proporzionali, che convertono un comando di ±10 V o 4–20 mA proveniente dalla scheda di controllo in uno spostamento proporzionale del cursore e quindi in un flusso proporzionale al cilindro. Le larghezze di banda delle servovalvole raggiungono i 50–200 Hz, rendendo il controllo idraulico a circuito chiuso applicabile a simulatori di volo, sospensioni attive di veicoli e presse industriali.
Ruolo del PCB nei sistemi idraulici: il PCB di pilotaggio non alimenta l'attuatore, ma comanda la valvola. Uscite: loop di corrente 4-20 mA o differenziale ±10 V per servovalvole; PWM per elettrovalvole proporzionali con feedback di rilevamento della corrente. Il feedback di posizione dai sensori LVDT richiede un'amplificazione differenziale di precisione e un filtraggio passa-basso sul PCB. I driver per elettrovalvole utilizzano circuiti a semiponte con controllo di corrente a chopper: il diodo di ricircolo deve essere dimensionato per la tensione di spunto induttiva della bobina, che può raggiungere 5-10 volte la tensione di alimentazione allo spegnimento senza un diodo di protezione.
Attuatori pneumatici
Gli attuatori pneumatici utilizzano aria compressa a una pressione compresa tra 4 e 10 bar. Una pressione inferiore rispetto ai sistemi idraulici si traduce in una minore forza per unità di area, ma l'aria è pulita, comprimibile (il che le conferisce una flessibilità intrinseca) e sicura negli ambienti alimentari e farmaceutici, dove la contaminazione da olio idraulico è inaccettabile. I sistemi pneumatici sono rapidi nelle operazioni di accensione/spegnimento (tempo di risposta della valvola in millisecondi) e meccanicamente semplici.
Le tipologie standard includono cilindri a semplice effetto (con ritorno a molla), cilindri a doppio effetto (con aria su entrambi i lati), cilindri senza stelo (con carrello sul corpo del cilindro per applicazioni a corsa lunga e bassa deformazione) e attuatori rotativi a cremagliera e pignone per il funzionamento di valvole a quarto di giro. Il controllo pneumatico proporzionale, ovvero il raggiungimento di posizioni diverse da quella completamente aperta o completamente chiusa, richiede valvole proporzionali elettropneumatiche e feedback di posizione, ma la comprimibilità dell'aria rende il posizionamento preciso intrinsecamente più difficile rispetto al controllo servoassistito elettrico o idraulico.
Ruolo del PCB nei sistemi pneumatici: driver per elettrovalvole (bobina a 24 V CC, uscita MOSFET, diodo di ricircolo essenziale). Per valvole proporzionali: uscita di comando 4–20 mA o 0–10 V. Per posizionatori elettropneumatici a circuito chiuso: anello di retroazione PID del microcontrollore con uscita del convertitore I/P e feedback di posizione tramite potenziometro o LVDT.
Sistemi idraulici, pneumatici ed elettrici: la matrice decisionale.
| Criterio | Elettrico | Pneumatico | Idraulico |
|---|---|---|---|
| Forza massima (dimensioni comparabili) | Basso-medio | Medio | Molto alto |
| Posizionamento di precisione | Ottimo | Moderato | Buono (valvola servoassistita) |
| Velocità di risposta | Buono - Eccellente | Molto veloce (accensione/spegnimento) | Veloce (valvola servoassistita) |
| Efficienza energetica | 80-95% | ~10% (perdite di compressione) | ~60–75% |
| Complessità di installazione | Basso | Medio | Alto |
| complessità del driver PCB | Alto | Basso | Medio |
Per i nuovi impianti al di sotto di 20 kN, dove l'infrastruttura non è ancora presente, il costo totale di installazione è quasi sempre a favore dell'elettrico. Al di sopra di tale soglia, nell'industria pesante, la scelta razionale rimane quella idraulica: il costo è rappresentato dall'infrastruttura, non dall'attuatore in sé.
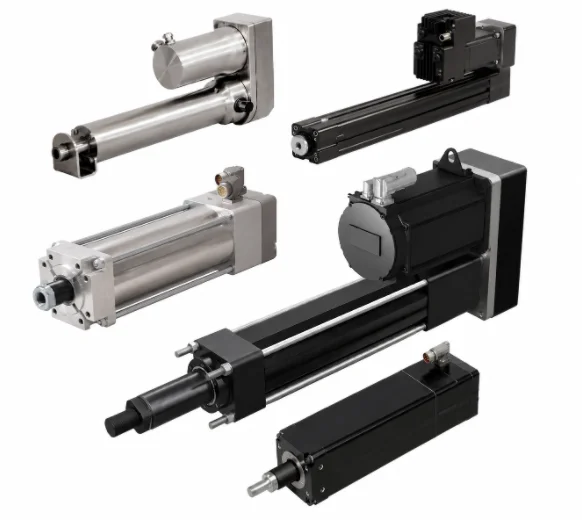
Figura 4. Attuatori idraulici e pneumatici
4. Attuatori speciali: solenoidi, SMA, termici e flessibili
Diverse tipologie di attuatori occupano nicchie specifiche in cui le soluzioni elettriche, idrauliche o pneumatiche tradizionali risultano impraticabili a causa di dimensioni, peso, biocompatibilità o vincoli ambientali.
Attuatori a solenoide
Un solenoide genera una forza lineare attirando un pistone ferromagnetico in una bobina quando scorre corrente. La forza è approssimativamente proporzionale al quadrato della corrente e inversamente proporzionale al quadrato dell'intercapedine d'aria: genera una forza elevata per corse brevi, ma diminuisce bruscamente all'aumentare dell'intercapedine. Corsa tipica: 1–25 mm. I solenoidi bistabili utilizzano un magnete permanente per mantenere una delle due posizioni stabili senza alimentazione continua; è sufficiente un impulso di corrente per commutare lo stato, il che li rende ideali per applicazioni alimentate a batteria o con cicli di lavoro brevi.
Nota per il driver PCB: la bobina del solenoide immagazzina energia come un induttore. Quando l'interruttore si apre, questa energia deve essere dissipata da qualche parte: senza un diodo di ricircolo o un diodo di protezione TVS, il picco di tensione distruggerà il transistor di commutazione entro i primi cicli. Per i solenoidi proporzionali (valvole proporzionali idrauliche), la modulazione PWM a 100-1,000 Hz con controllo di corrente ad anello chiuso consente di ottenere posizioni di forza intermedie. Applicazioni: serrature, iniettori di carburante, driver per bobine di relè, azionamenti per valvole pneumatiche, freni elettromagnetici.
Attuatori in lega a memoria di forma (SMA)
Il filo in lega a memoria di forma Nitinol (nichel-titanio) si contrae del 4-8% della sua lunghezza quando riscaldato al di sopra della sua temperatura di transizione austenitica (tipicamente 40-90 °C a seconda della composizione). Il riscaldamento resistivo con corrente controllata è il metodo di attuazione standard. La sollecitazione generata durante la transizione di fase raggiunge i 200 MPa, superando di gran lunga quella del muscolo biologico (~0.3 MPa), in un filo privo di parti mobili, magneti e interferenze elettromagnetiche. Il limite è la frequenza del ciclo: il raffreddamento è la fase lenta, tipicamente 0.1-2 Hz in aria libera, che migliora significativamente con la convezione forzata o il raffreddamento termoelettrico.
Il circuito stampato (PCB) fornisce un driver a corrente costante con monitoraggio della resistenza per il controllo ad anello chiuso (la resistenza del Nitinol varia del 15-25% durante la transizione di fase e può quindi fungere da indicatore di posizione). Applicazioni: strumenti chirurgici minimamente invasivi, punte di endoscopi attivi, stent vascolari, fermi per il dispiegamento di satelliti, dispositivi di feedback aptico, pinze robotiche in ambienti di risonanza magnetica.
Attuatori termici
Gli attuatori termici bimetallici sfruttano la dilatazione termica differenziale tra due metalli uniti per produrre un movimento di flessione tramite riscaldamento. Gli attuatori a motore a cera utilizzano l'espansione volumetrica di una cera a cambiamento di fase per spingere un pistone, generando una forza considerevole (da decine a centinaia di newton) senza richiedere alimentazione elettrica nelle versioni puramente passive. La semplicità e l'affidabilità dei motori a cera li rendono lo standard per i termostati di raffreddamento dei motori automobilistici e i collettori di riscaldamento a pavimento. Le versioni a riscaldamento elettrico aggiungono una resistenza riscaldante per il controllo attivo; il circuito stampato del driver fornisce solo corrente regolata al riscaldatore e feedback di temperatura da un termistore o una termocoppia.
Polimeri elettroattivi (EAP) e attuatori flessibili
Gli attuatori a elastomero dielettrico (DEA) sono costituiti da una pellicola elastomerica flessibile interposta tra due strati di elettrodi flessibili. L'applicazione di una tensione di 1-5 kV attrae gli elettrodi, comprimendo lateralmente l'elastomero e generando deformazioni fino al 380%, ben oltre quelle ottenibili con qualsiasi materiale per attuatori rigidi. Gli attuatori in composito polimero-metallo ionico (IPMC) si flettono sotto l'effetto di una tensione di 1-5 V, poiché gli ioni idratati migrano sotto l'azione del campo elettrico, creando un rigonfiamento differenziale. Entrambi i tipi sono morbidi, silenziosi, leggeri e biocompatibili: la scelta ideale per dispositivi aptici indossabili, pinze robotiche morbide, protesi di mano e robot sottomarini, dove gli attuatori rigidi non possono adattarsi a superfici irregolari.
I PCB dei driver DEA richiedono la generazione di alta tensione (convertitore boost più moltiplicatore di tensione) con una regolazione precisa. I driver IPMC necessitano solo di un controllo di corrente a bassa tensione, ma devono adattarsi alla particolare caratteristica di impedenza dell'ionomero. Entrambi pongono sfide specifiche nella progettazione dei PCB. Per le complesse schede multistrato destinate a queste applicazioni, il nostro servizio di assemblaggio PCB chiavi in mano gestisce l'approvvigionamento dei componenti, il posizionamento SMT e la validazione funzionale in un unico flusso di lavoro.
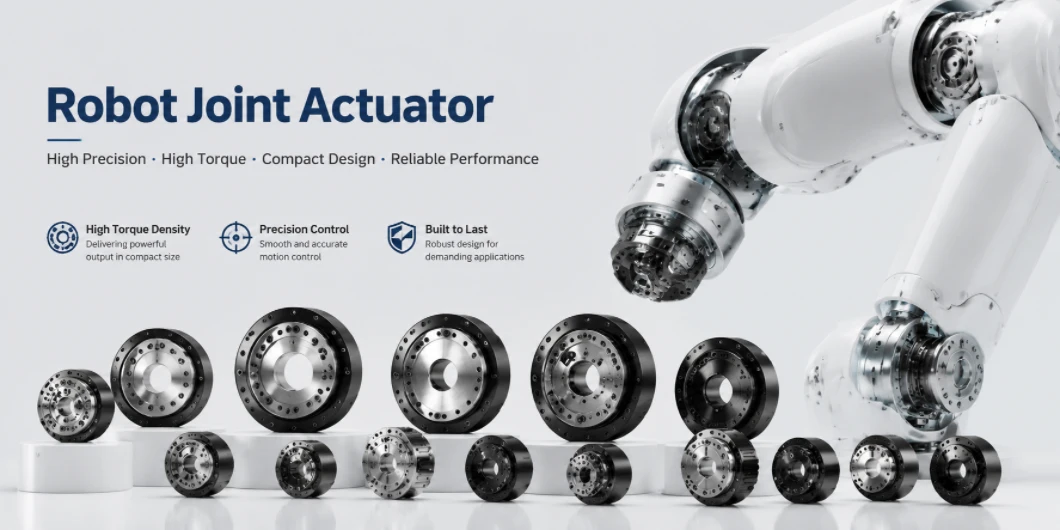
Figura 5. Attuatori per giunti robotici destinati a robot industriali, collaborativi, a gambe e umanoidi, che mostrano diverse dimensioni e intervalli di coppia.
5. Tipologie di attuatori in robotica: bracci industriali, cobot, robot a gambe e umanoidi
La robotica è il settore applicativo che richiede simultaneamente il massimo da ogni proprietà degli attuatori: elevato rapporto coppia-peso, ampia larghezza di banda, precisione di posizionamento, reversibilità per un'interazione sicura con l'uomo, lunga durata del ciclo di lavoro e stretta integrazione con l'elettronica, il tutto in un unico dispositivo che deve essere in grado di gestire autonomamente alimentazione e capacità di calcolo. Nessun singolo tipo di attuatore soddisfa contemporaneamente tutti questi requisiti. Per questo motivo, diverse categorie di robot hanno convergeto verso architetture di attuatori differenti e l'industria robotica ha guidato più innovazione nel campo degli attuatori nell'ultimo decennio rispetto a qualsiasi altro settore.
Bracci robotici industriali: precisione e ripetibilità
I bracci articolati a sei assi (FANUC, KUKA, ABB, Yaskawa) privilegiano la ripetibilità sopra ogni altra cosa: una specifica tipica è di ±0.02 mm nel punto centrale dell'utensile. Ogni giunto utilizza un servomotore BLDC accoppiato a un riduttore armonico (a ingranaggi a onda di deformazione) con rapporti da 80:1 a 160:1. I riduttori armonici raggiungono l'assenza di gioco in un formato compatto, essenziale per la ripetibilità. Encoder assoluti multigiro (risoluzione a 24-28 bit, protocollo EnDat o BiSS-C) chiudono l'anello di controllo della posizione. Il PCB del servomotore per ciascun asse implementa il controllo della corrente a 4-32 kHz, il controllo della velocità a 1-4 kHz e il controllo della posizione a 250 Hz-2 kHz. Il bus di campo EtherCAT o PROFINET collega i PCB del servomotore al controllore del robot, richiedendo silicio PHY/MAC specifico e un'attenta progettazione EMC per evitare che il rumore di commutazione comprometta la comunicazione del bus di campo.
Robot collaborativi (cobot): consapevolezza della forza e contatto sicuro
I cobot (serie UR di Universal Robots, FANUC CRX, ABB GoFa) aggiungono il rilevamento della coppia articolare alla configurazione servomotore + riduttore armonico. Un trasduttore di coppia a estensimetro sulla flangia di uscita dell'articolazione, o una stima della coppia basata sulla corrente del motore, rileva un contatto imprevisto entro un ciclo di controllo, arrestando il movimento prima che la forza applicata a una persona superi gli 80 N (limite di potenza e forza ISO/TS 15066). Alcuni progetti utilizzano attuatori elastici in serie (SEA), in cui una molla calibrata tra l'uscita del riduttore e il collegamento del robot converte la deflessione (misurata dall'encoder) in forza, risultando intrinsecamente flessibile senza la necessità di un sensore separato.
Il circuito stampato di giunzione per un cobot deve implementare l'eccitazione a ponte di Wheatstone, il condizionamento differenziale del segnale con SNR superiore a 80 dB, il campionamento ADC a 1–10 kHz per il feedback di coppia e il monitoraggio di sicurezza a doppio canale secondo ISO 13849 PLd o PLe: il percorso di monitoraggio della coppia critico per la sicurezza deve essere fisicamente indipendente dal percorso di controllo del movimento primario.
Robot a gambe: la trasmissione quasi diretta cambia le regole del gioco
I robot quadrupedi (Boston Dynamics Spot, MIT Cheetah, ANYmal) e i robot bipedi in grado di correre hanno reso la trasmissione quasi diretta (QDD) l'innovazione chiave nel campo degli attuatori dell'ultimo decennio. Gli attuatori QDD utilizzano rapporti di trasmissione molto bassi (da 1:1 a 9:1) con motori BLDC ad alta densità di coppia, avvolti specificamente per questo scopo. Il risultato è un giunto altamente reversibile: le forze d'impatto sul terreno si propagano attraverso il giunto senza distruggerlo, e la gamba può assorbire e restituire energia come una molla. Le tradizionali trasmissioni armoniche ad alto rapporto non sono in grado di farlo: l'ingranaggio è autobloccante, quindi tutta l'energia d'impatto deve essere assorbita da una struttura rigida.
Il compromesso: le giunzioni QDD non possono mantenere la posizione contro la forza di gravità senza una corrente continua del motore e richiedono correnti di fase maggiori (e quindi un'elettronica di potenza più potente) rispetto agli azionamenti equivalenti ad alto rapporto di trasmissione. Il PCB del driver deve supportare correnti di picco di 30-100 A a 24-48 V in un package compatto ed efficiente dal punto di vista termico, integrato direttamente nell'alloggiamento della giunzione del robot. La nostra produzione di PCB in rame pesante (fino a 10 once di rame) risponde direttamente a questo requisito.
| Categoria Robot | Tipo di attuatore primario | Rapporto di cambio | Requisito chiave | Esempio di piattaforma |
|---|---|---|---|---|
| Braccio industriale (6 assi) | Servo BLDC + riduttore armonico | 80:1 – 160:1 | Gioco zero, ripetibilità ±0.02 mm | FANUC M-20, KUKA KR10 |
| Robot collaborativo | Servo BLDC + sensore di coppia / SEA | 100:1 – 200:1 | Rilevamento della forza di contatto, ISO 13849 PLd | UR10e, ABB GoFa |
| Con zampe / quadrupede | QDD BLDC (basso rapporto) | 1:1 – 9:1 | Retromarcia, assorbimento degli urti | Macchia, qualsiasi maschio, ghepardo |
| Robot umanoide | QDD + SEA + lineare (misto) | Misto per joint | Destrezza, conformità, efficienza energetica | Tesla Optimus, Figura 02, Atlante |
| Robot chirurgico | Azionamento a cavo + piezoelettrico | N/A | Feedback di forza preciso e compatibile con la risonanza magnetica. | da Vinci, Stryker Mako |
| Pinza robotica morbida | Pneumatico (morbido) / SMA / EAP | N/A | Conformità, presa delicata | Impugnatura robotica morbida |
Robot umanoidi: il problema più difficile degli attuatori
I robot umanoidi (Tesla Optimus, Figura 02, Agility Digit, Boston Dynamics Atlas) richiedono da 20 a 40 gradi di libertà attuati in un corpo che ospita autonomamente alimentazione, elaborazione e sensori. Nessun singolo tipo di attuatore soddisfa tutti i requisiti articolari. Le attuali architetture umanoidi combinano: attuatori BLDC QDD a livello di anche, ginocchia e caviglie per la locomozione; attuatori servoazionati a trasmissione armonica più piccoli a livello di spalle e gomiti per la manipolazione; attuatori servoazionati a cavo o miniaturizzati nelle dita per la destrezza; e attuatori elettrici lineari a livello della colonna vertebrale e del busto per la mobilità del tronco.
I circuiti stampati di pilotaggio all'interno di un giunto umanoide rappresentano alcuni dei componenti elettronici più complessi attualmente in produzione: elevata densità di corrente (30-100 A di picco) in un volume minimo, rilevamento di corrente multicanale con risoluzione al microsecondo, comunicazione EtherCAT o CAN FD in tempo reale, gestione termica in un alloggiamento sigillato a 85 °C di temperatura ambiente e certificazione di sicurezza funzionale secondo la norma IEC 62061. Gli encoder assoluti magnetici (AS5047, MA702) hanno sostituito gli encoder ottici nella maggior parte dei giunti umanoidi: sono più piccoli, consumano meno energia, sono più resistenti alle vibrazioni e ora disponibili a un costo inferiore a 1 dollaro per grandi quantitativi.
La più ampia rivoluzione hardware nel settore della robotica, iniziata nel 2020, è stata resa possibile principalmente da tre progressi a livello di PCB: semiconduttori di potenza GaN e SiC a banda larga che consentono frequenze di commutazione più elevate con perdite inferiori in package più piccoli; encoder magnetici a bassa potenza e ad alta risoluzione a prezzi accessibili al mercato di massa; e materiali avanzati per l'interfaccia termica e array di via termiche riempite di rame che consentono una maggiore potenza in ingombri ridotti dei PCB dei driver. Per le aziende di robotica che sviluppano questi sistemi, il nostro servizio di prototipazione di PCB supporta una rapida iterazione dalla progettazione all'hardware testato. Il nostro servizio di assemblaggio di PCB BGA copre il routing di uscita BGA ad alta densità per gli ASIC delle articolazioni robotiche.
6. Come il tipo di attuatore influenza la progettazione del PCB: alimentazione, termica e protezione
Il tipo di attuatore rappresenta il vincolo principale per il relativo PCB di pilotaggio. Non si tratta di una preferenza, bensì di una relazione fisica. La tabella seguente riassume le implicazioni architetturali per tipo di attuatore. Ogni elemento in essa contenuto ha una conseguenza diretta sul numero di strati, sul peso del rame, sulla selezione dei componenti e sulla topologia del circuito di protezione.
| Tipo di attuatore | Topologia del driver | Requisiti critici per la progettazione del PCB | Circuiti di protezione |
|---|---|---|---|
| Motore CC spazzolato | Ponte H + PWM | Tracce ad alta corrente, disaccoppiamento EMI del motore ai terminali | Diodi di ricircolo, sovracorrente, inversione di polarità |
| Motore BLDC | Inverter trifase + FOC | Area minima del circuito di commutazione, posizionamento del condensatore bootstrap, rilevamento della corrente differenziale | Blocco UV, prevenzione del passaggio di luce, spegnimento termico |
| motore passo-passo | Chopper a corrente costante | Colata di rame termico sotto il circuito integrato del driver, precisione della resistenza di impostazione della corrente. | Blocco per sovracorrente, termico, sottotensione/sovratensione VM |
| Servo (industriale) | BLDC + interfaccia encoder + DSP | Instradamento dell'encoder differenziale, layout ADC, PHY del bus di campo isolato | Funzione STO (IEC 61508 SIL 2), rilevamento guasti encoder |
| piezoelettrico | Amplificatore ad alta tensione (0–150 V / ±200 V) | Isolamento dell'alta tensione dalla logica, compensazione dell'amplificatore per il carico capacitivo | morsetto di uscita HV, protezione da cortocircuito, termico |
| Elettrovalvola/valvola proporzionale | semiponte MOSFET | Diodo di ricircolo adatto per picchi induttivi, filtro di corrente PWM | Pinza TVS o Zener su impulso induttivo, sovracorrente |
| SMA / termico | Lineare a corrente costante o a commutazione | Monitoraggio della resistenza per il feedback di fase e stato, integrazione con il dissipatore di calore | Sovracorrente (il guasto del filo è rapido), sovratemperatura |
Architettura di potenza
I PCB per i driver degli attuatori richiedono quasi sempre più domini di tensione isolati: alimentazione motore ad alta tensione (12-48 V per attuatori CC; bus CC fino a 700 V per servoazionamenti industriali), alimentazione logica (3.3 V o 5 V), riferimento analogico di precisione (per convertitori analogico-digitali e condizionamento dei sensori) e alimentazione per il pilotaggio dei gate (12-15 V, bootstrap o isolata). L'isolamento galvanico tra il lato motore e il lato logica/comunicazione, tramite convertitori CC-CC isolati o driver di gate isolati, è obbligatorio nei progetti industriali sia per la sicurezza che per l'immunità ai disturbi (IEC 62061, ISO 13849). La nostra produzione di PCB a 4 strati fornisce l'accoppiamento dedicato di alimentazione e massa richiesto dai PCB per attuatori multi-rail.
Gestione termica
Un azionamento BLDC a 48 V / 10 A con un'efficienza del 95% dissipa circa 25 W nello stadio di potenza, da tre fonti: perdite di conduzione (I²R nei MOSFET), perdite di commutazione (proporzionali a f sw × V DS × I D ) e perdite di pilotaggio del gate. Per gestire ciò sono necessari 2-3 once di rame sugli strati di potenza, array di via termici (diametro 0.3-0.5 mm, passo 1-1.5 mm) che collegano i pad di drain dei MOSFET ai piani di rame interni e, talvolta, dissipatori di calore esterni in alluminio montati sul PCB. I MOSFET GaN commutano a 200-500 kHz rispetto ai 20-50 kHz del silicio: la frequenza più elevata riduce le dimensioni dei componenti passivi, ma richiede un layout del PCB più compatto per mantenere l'induttanza del circuito di commutazione al di sotto di 5 nH. Per le schede che richiedono 2 once di rame o più sugli strati interni, il nostro servizio di fabbricazione di PCB multistrato copre questi requisiti di rame elevato.
Il PCB non è un elemento secondario rispetto alla scelta dell'attuatore, bensì parte integrante del sistema di attuazione. I vincoli termici, elettrici e meccanici, derivanti dal tipo di attuatore, influenzano ogni decisione progettuale a livello di scheda. Per quanto riguarda i vincoli specifici della progettazione del PCB dell'attuatore e la revisione DFM (Design for Manufacturing), il nostro team di ingegneri valuta il layout in base ai requisiti di corrente, termici e di integrità del segnale prima della fabbricazione.
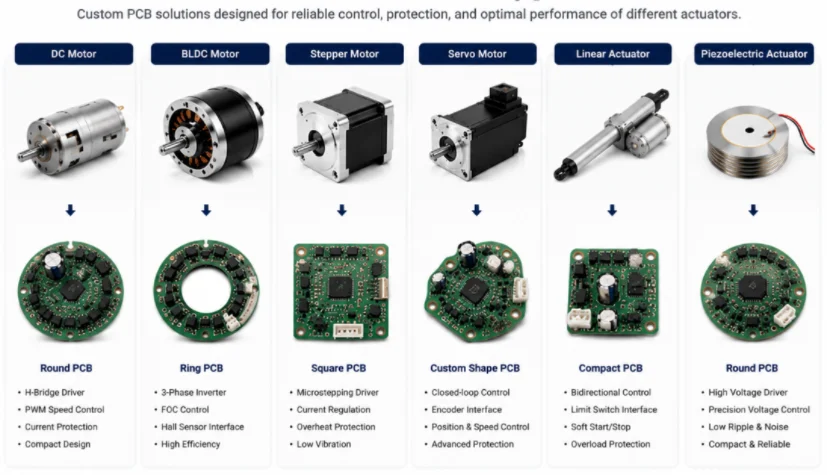
Figura 6. Tipologie di attuatori e relativi moduli PCB, inclusi attuatori CC, BLDC, passo-passo, servo, lineari e piezoelettrici con layout PCB.
7. Schema di riferimento per la selezione degli attuatori e guida rapida
La selezione degli attuatori è un processo ingegneristico, non una semplice consultazione di una tabella. Il seguente schema in quattro fasi struttura il processo decisionale ed evidenzia i compromessi critici prima di specificare qualsiasi componente.
Fase 1 — Definire i requisiti di movimento: specificare il tipo di movimento (lineare/rotatorio), la corsa o l'intervallo angolare, la forza o la coppia di picco e continua, la velocità massima, la precisione di posizionamento richiesta (on/off, multipunto, continua, nanometrica) e il ciclo di lavoro. Questi parametri da soli escludono immediatamente la maggior parte delle famiglie di attuatori.
Fase 2 — Valutare l'ambiente operativo: grado di protezione IP, intervallo di temperatura, esposizione a sostanze chimiche (camera bianca, ambiente alimentare, lavaggi frequenti), vibrazioni e urti, classificazione dell'atmosfera esplosiva (ATEX, NEC) e infrastrutture disponibili (è già presente aria compressa o energia idraulica?). Un'applicazione in camera bianca farmaceutica esclude immediatamente l'olio idraulico. Un escavatore da miniera esclude immediatamente gli attuatori elettrici a batteria per il braccio principale.
Fase 3 — Valutare i requisiti di controllo e integrazione: controllo on/off rispetto al controllo proporzionale, controllo ad anello aperto rispetto al controllo ad anello chiuso, controllo di posizione rispetto al controllo di forza, protocollo di comunicazione (analogico, PWM, RS-485, CANbus, EtherCAT), livello di sicurezza funzionale richiesto (PLc/PLd/SIL 2) e integrazione con PLC o controllore robot esistente. Questi requisiti determinano la complessità del PCB del driver e il costo di certificazione, che spesso rappresenta un fattore più rilevante del costo dell'hardware dell'attuatore stesso.
Fase 4 — Calcolare il costo totale di proprietà: l'aria compressa costa circa 5-8 volte di più per unità di energia meccanica utile rispetto all'azionamento elettrico diretto. I sistemi idraulici richiedono la sostituzione periodica del fluido e delle guarnizioni e comportano il rischio di contaminazione dell'olio. I sistemi elettrici hanno un costo iniziale più elevato ma costi operativi inferiori, non richiedono materiali di consumo e offrono programmi di manutenzione prevedibili. Per le nuove installazioni al di sotto di 20 kN, il costo totale di installazione è quasi sempre a favore dell'elettrico: il solo costo dell'infrastruttura per l'aria compressa in genere supera il costo combinato dell'attuatore elettrico e della scheda di controllo.
Guida rapida all'applicazione
| Applicazione | Tipo di attuatore | Motivo chiave |
|---|---|---|
| Giunto del braccio robotico (5–200 Nm) | Servo BLDC + riduttore armonico | Gioco zero, elevata ripetibilità, programmabile |
| Giunto Cobot | Servo BLDC + sensore di coppia / SEA | Consapevolezza della forza, conformità alla norma ISO 13849 PLd |
| Giunto robotico a gamba | QDD BLDC (rapporto di trasmissione basso) | Retromarcia, assorbimento degli urti, movimento dinamico |
| Asse CNC / Stampante 3D | Motore passo-passo (economico) / servomotore (prestazioni) | Motore passo-passo: a circuito aperto, economico; servomotore: velocità e precisione |
| Valvola industriale (DN50–300) | Cremagliera e pignone elettrici a quarto di giro o pneumatici | Dipende dalla coppia e dalle infrastrutture esistenti |
| Iniettore di carburante | Piezoelettrico o solenoide | Piezoelettrico: apertura 3 volte più veloce; solenoide: costo inferiore |
| Fase di litografia dei semiconduttori | Piezoelettrico (corsa breve) + servomotore lineare (corsa lunga) | Risoluzione sub-nanometrica + escursione di diversi millimetri combinate |
| Strumento chirurgico (minimamente invasivo) | Servomotore SMA o azionato da cavo | Compatibile con la risonanza magnetica, compatto e biocompatibile. |
| Braccio dell'escavatore | Cilindro idraulico a doppio effetto | L'unica opzione praticabile a questa forza e corsa |
| Pinza per linea di assemblaggio | Cilindro pneumatico | Velocità, semplicità, aria compressa esistente |
La prima decisione da prendere riguarda la scelta del tipo di attuatore più adatto. La seconda, e quella in cui si verificano la maggior parte dei guasti, è la realizzazione dell'elettronica necessaria per azionarlo correttamente. Un ponte H sottodimensionato si autodistrugge al primo blocco. Un servoazionamento con un instradamento dell'encoder non corretto produce oscillazioni di posizione che nessun filtro può eliminare. Un driver piezoelettrico senza un adeguato isolamento non supera i test di compatibilità elettromagnetica (EMC). Noi di Highleap Electronics produciamo e assembliamo l'intera gamma di PCB per il controllo degli attuatori, dai PCB per azionamenti motore di livello industriale ai servoazionamenti compatti integrati nelle giunzioni per la robotica. Il nostro servizio completo di assemblaggio PCB comprende l'approvvigionamento, l'assemblaggio SMT e i test funzionali, riducendo i tempi dalla progettazione all'hardware validato. Richiedete un preventivo per il vostro PCB di controllo degli attuatori e indicateci il tipo di attuatore, il livello di potenza e l'ambiente di utilizzo: al resto penseremo noi.

Messaggi consigliati

Produttore di PCB in ceramica AlN per dispositivi elettronici ad alte prestazioni termiche.
HIGHLEAP ELECTRONICS · PCB ceramico al nitruro di alluminio...

Produzione di PCB in allumina per prototipi e produzione OEM
HIGHLEAP ELECTRONICS · Produzione di PCB in ceramica di allumina...

Fornitore di circuiti stampati per la produzione di elettronica OEM e ODM.
HIGHLEAP ELECTRONICS · Fornitore di assemblaggio PCB OEM/ODM Il tuo...
Produttore di PCB ceramici Al2O3 per circuiti ceramici di precisione
HIGHLEAP ELECTRONICS · Circuito ceramico all'ossido di alluminio...
Come ottenere un preventivo per i PCB
Eseguiamo un'analisi DFM/DFA per te e ti invieremo un report. Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web. Per fornirti un preventivo, abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Oltre alla produzione di PCB, offriamo una gamma completa di servizi elettronici, tra cui progettazione di PCB, PCBA e soluzioni chiavi in mano. Che abbiate bisogno di supporto per la prototipazione, la verifica del progetto, l'approvvigionamento dei componenti o la produzione in serie, forniamo supporto completo per garantire il successo del vostro progetto.
Per i servizi PCBA, vi preghiamo di fornire la vostra distinta base (BOM) e le istruzioni di assemblaggio specifiche. Offriamo anche analisi DFM/DFA per ottimizzare i vostri progetti in termini di producibilità e assemblaggio, garantendo un processo produttivo fluido.