
Motorstuurprintplaat voor robots: vermogensfase, EMI en beveiliging
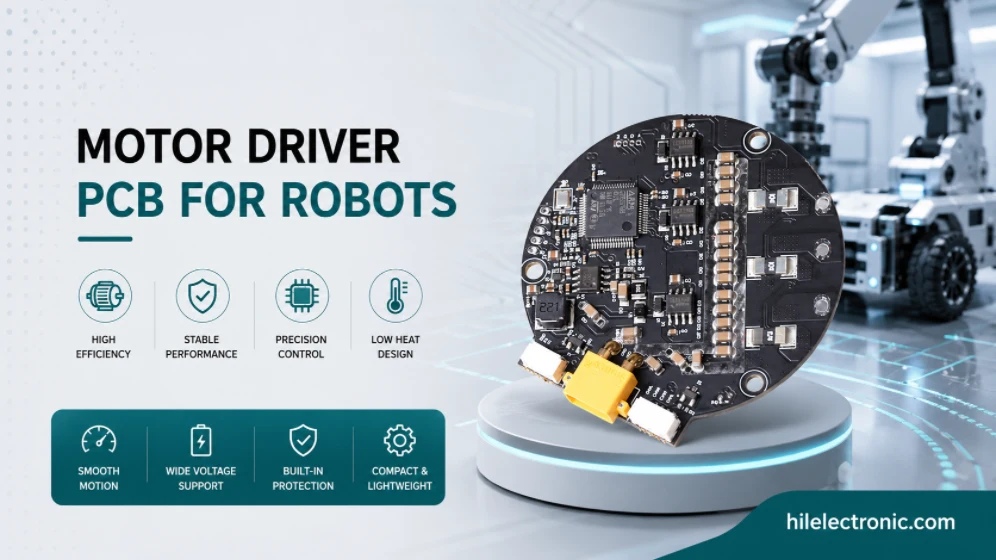
Motorstuurprintplaten vormen de interface tussen logica en beweging in een robot. Ze ontvangen laagvermogen commando's van de controller en genereren de hoogstroom, nauwkeurig getimede fasestromen die de robot daadwerkelijk laten bewegen. In robotprogramma's zijn motorstuurprintplaten vaak de krachtigste, meest krachtige en thermisch belaste elektronica – ze dissiperen continu tientallen tot honderden watts en voeren fasestromen van enkele ampères tot meer dan honderd ampère. Deze pagina behandelt specifiek het ontwerp en de fabricage van robotmotorstuurprintplaten: de ontwerpkeuzes voor actuatoren, de engineering van de vermogensfase, de thermische en EMI-aspecten en de fabricageoverwegingen.
De motorstuurprint is ook de plek waar veel van de betrouwbaarheidstechniek van de robot daadwerkelijk plaatsvindt. Een stuurprint die binnen de thermische limieten blijft, zijn eigen elektromagnetische interferentie (EMI) inperkt, betrouwbaar fouten detecteert en veilig gedrag vertoont bij een storing, draagt bij aan een betrouwbare robot; een stuurprint die op deze punten tekortschiet, leidt tot retourzendingen, ongeacht hoe goed de rest van de elektronica is ontworpen. Het ontwerpen van de juiste motorstuurprint is een van de meest waardevolle investeringen die een robotica-programma kan doen.
Wat doen printplaten voor robotmotorsturing eigenlijk?
Motorstuurprintplaten zetten softwarecommando's om in gecontroleerde stroom.
De motorstuurprint is de plek waar stuursignalen worden omgezet in fasestroom, koppel, warmte en elektromagnetische interferentie (EMI). In de robotica moet die omzetting soepel, meetbaar, beveiligd en thermisch stabiel zijn, omdat de bewegingskwaliteit en de betrouwbaarheid in de praktijk ervan afhangen.
Motorstuurprintplaten vormen de interface tussen de besturingslogica en de mechanische beweging. Ze ontvangen laagvermogen commando's van de controller en genereren de hoogstroom, nauwkeurig getimede fasestromen die actuatoren in beweging zetten. In robotica zijn motorstuurprintplaten meestal de krachtigste printplaten in het systeem, met een continu vermogen van tientallen tot honderden watts en fasestromen van enkele ampères tot meer dan honderd ampère, afhankelijk van de actuator. Wat robotmotorstuurprintplaten bijzonder veeleisend maakt:
- Hoge stroomdichtheid: Fasestromen van 10-100 A op fysiek compacte printplaten. Koperdikte, spoorgeometrie en thermisch beheer worden allemaal beperkt door de vereiste stroomdichtheid.
- Snel schakelen: MOSFET- of IGBT-schakeling met een frequentie van 10-100 kHz. De schakelflanken genereren elektromagnetische interferentie (EMI) die binnen de printplaat zelf moet worden gehouden.
- Nauwkeurige stroommeting: Shunt- of Hall-effectsensoren die koppelregeling met gesloten lus ondersteunen. De plaatsing en lay-out van de sensoren hebben een directe invloed op de meetnauwkeurigheid.
- Thermische dissipatie: De verliezen in de aansturingstrap zijn geconcentreerd bij de MOSFET's of IGBT's. De warmteverspreiding via dik koper, thermische via's en mechanische koeling bepalen samen de junctietemperatuur.
- Isolatie: Sommige architecturen vereisen galvanische isolatie tussen de besturingszijde en de voedingszijde. Optische, magnetische of capacitieve isolatie, afhankelijk van de specifieke vereisten.
- Veiligheidsarchitectuur: Storingen in de aandrijving moeten veilige resultaten opleveren. Hardwarebeveiliging, redundante sensoren en circuits die het koppel uitschakelen bij een veilige werking zorgen samen voor dit veilige gedrag.
Programma's die al vroeg in het ontwerp van de motorstuurinrichting worden betrokken – voordat de mechanische actuator volledig is geselecteerd – beïnvloeden soms de actuatorkeuze via feedback over de elektrische haalbaarheid. Een actuator die een ongebruikelijke piekstroom of bijzondere beveiliging vereist, kan ertoe leiden dat er gekozen wordt voor een andere actuator met vergelijkbare mechanische prestaties en eenvoudigere aansturingselektronica. Deze bidirectionele feedback tussen mechanisch en elektrisch ontwerp levert doorgaans betere geïntegreerde resultaten op dan sequentieel ontwerp, waarbij de mechanische selectie vastligt vóór de elektrische beoordeling.
De keuze van de actuatoren heeft ook invloed op het totale aantal driverboards dat een robot nodig heeft. Een humanoïde robot heeft mogelijk tientallen gewrichtsdrivers nodig; een industriële robotarm heeft er doorgaans minder, maar grotere. Het aantal en het specifieke type aandrijvingen bepalen de productieomvang van het driverboard: veel kleine, identieke aandrijvingen spreiden de NRE-kosten over veel eenheden, terwijl een paar unieke, krachtige aandrijvingen dichter bij de prototype-economie liggen.
De juiste motorstuurelektronica bepaalt of de robot soepel en betrouwbaar beweegt of juist schokkerig en onbetrouwbaar beweegt met vroegtijdige storingen. Ontwerp- en fabricagediscipline bij de aandrijfprintplaten heeft invloed op de prestaties van de gehele robot.
Actuatortypen en hun aandrijfvereisten
De keuze van de actuator bepaalt de topologie, de detectie en de beveiligingsstrategie.
BLDC-, PMSM-, stappenmotor-, geborstelde DC-, servo- en lineaire actuatorsystemen vereisen verschillende brugtopologieën, stroommeting, feedback, beveiliging en regelgedrag. Het blokkeren van de actuator voordat de aansturingselektronica is gecontroleerd, kan leiden tot onnodige verliezen op het gebied van stroom, warmteontwikkeling of voeding.
Het type actuator bepaalt grotendeels de ontwerpkeuzes voor een motorstuurprintplaat. Verschillende actuatoren vereisen verschillende aansturingselektronica, verschillende sensoren en verschillende besturingsalgoritmen. De belangrijkste actuatorcategorieën en de bijbehorende aansturingseisen zijn:
- BLDC (borstelloze gelijkstroommotor): Driefasen-omvormer voor het aansturen van trapeziumvormige of sinusvormige commutatie. Met Hall-sensor of sensorloze commutatie. Vaak gebruikt in aandrijfwielen, propellers en algemene bewegingstoepassingen.
- PMSM (permanent-magnet synchroon): Driefasen-omvormer met sinusvormige FOC-regeling. Encoder-feedback voor nauwkeurige positie- en koppelregeling. Vaak gebruikt in precisieservo's en veeleisende bewegingstoepassingen.
- Stapper: Tweefasige of vijffasige aandrijving met microstepping. Standaard open-loop positionering; closed-loop opties beschikbaar. Vaak gebruikt in voordelige precisiepositioneringstoepassingen.
- Servo (wisselstroom of gelijkstroom): Zeer nauwkeurige beweging met encoderfeedback. AC-servomotoren worden steeds vaker gebruikt; DC-servomotoren met koolborstels worden minder vaak toegepast, maar nog steeds gebruikt. Veelgebruikt in industriële robotarmen en precisierobots.
- Lineaire actuator: Afhankelijk van de actuatortechnologie zijn er verschillende aandrijftopologieën mogelijk. Kogelomloopspindels met spreekspoel, piëzo-elektrische aandrijving of motor hebben elk specifieke aandrijfvereisten.
De lay-out van de schakelcommutatielus is een van de specifieke gebieden waar het ontwerp van de driverprintplaat ofwel slaagt ofwel matige EMI-prestaties oplevert. Elke nanohenry aan lusinductantie in het commutatiepad veroorzaakt spanningspiek bij schakelovergangen; elke piek genereert breedbandemissies. Programma's die de lay-out van de schakellus als een discipline beschouwen – met gedefinieerde lusoppervlaktedoelen en inspectie na de lay-out – voldoen betrouwbaarder aan de EMC-doelstellingen dan programma's die vertrouwen op algemene lay-outregels.
Een thermisch ontwerp dat voldoet aan de specificaties bij nominale belasting, moet ook bestand zijn tegen de zwaarste belasting. Een driverprintplaat die is gedimensioneerd voor een continue nominale stroom kan nog steeds falen bij overbelastingscycli die veel voorkomen in robotica – opstartpieken, blokkeringen bij het tegenkomen van obstakels of korte piekmomenten met een hoog koppel. Programma's die het thermisch ontwerp specificeren op basis van de werkelijke gebruiksduur, inclusief de zwaarste omstandigheden, dimensioneren de koeling zodanig dat deze bestand is tegen de omstandigheden in de praktijk; programma's die specificeren op basis van het nominale gemiddelde, ontdekken soms thermische storingen bij zeldzame, hoge belastingsmomenten.
De keuze van de actuator in de mechanische ontwerpfase bepaalt grotendeels de aansturingselektronica. Programma's die de mechanische en elektrische actuatorselectie op elkaar afstemmen, leiden tot geïntegreerde ontwerpen; programma's die ze afzonderlijk behandelen, ontdekken soms inconsistenties tijdens de integratie. De pagina over de printplaat van de servo- en BLDC-controller beschrijft de specifieke elektronica.
Ontwerp van de vermogensmodule: schakelaars, gate-aansturing, bus, sensoren, lay-out
Bij de lay-out van de vermogensmodule draait het vooral om de geometrie van de stroomlus.
De gate-aansturing, de plaatsing van MOSFET's of IGBT's, DC-linkcondensatoren, shunts, fase-uitgangen en retourpaden moeten het gebied met hoge di/dt-stroomlussen minimaliseren. Een printplaat kan aan de schemavereisten voldoen en toch falen voor EMI- of thermische tests als de stroomlussen van de vermogenstrap fysiek slecht zijn.
Het ontwerp van de vermogenstrap op een motorstuurprintplaat is waar de hoogstroomtechniek plaatsvindt. De keuze van MOSFET's of IGBT's, het ontwerp van de gate-aansturing en het thermisch beheer bepalen samen het vermogen en de betrouwbaarheid van de aansturing. De belangrijkste ontwerpoverwegingen zijn:
- Schakelaarselectie: MOSFET's voor lagere spanningen (<200 V) en hogere schakelfrequenties; IGBT's voor hogere spanningen of lagere frequenties. GaN en SiC worden steeds vaker gebruikt voor toepassingen met een hoge vermogensdichtheid.
- Oprit naar de poort: Geïsoleerde of massa-referentie gate-drivers met dode-tijdregeling. De keuze van de gate-aandrijfweerstand zorgt voor een balans tussen schakelverlies en EMI-generatie.
- Buscapaciteit: Stijve DC-bus met bulkcondensatoren met lage ESR en keramische ontkoppeling. Condensatorselectie afgestemd op rimpelstroom en -spanning.
- Stroommeting: De laagspanningsshunt is het goedkoopst en eenvoudigst; de in-fase shunt ondersteunt FOC direct; het Hall-effect is geschikt voor toepassingen met hoge stroomsterkte of geïsoleerde toepassingen. De plaatsing beïnvloedt de meetnauwkeurigheid.
- Schokdempers en klemmen: Soms nodig om schakeltransiënten te beheersen. Een afweging tussen vermindering van schakelverliezen en EMI-generatie.
- Indeling: Minimale lusdoorsnede op het schakelcommutatiepad. Elke nanohenry lusinductantie veroorzaakt spanningspiek bij schakelovergangen.
EMI-beheersing is gemakkelijker te integreren in het ontwerp dan te verhelpen na de prototypefase. Programma's die filtering, afscherming en lay-outindeling tijdens de initiële ontwerpfase plannen, voldoen al bij vroege prototypes aan de EMC-doelstellingen; programma's die EMC pas na de prototypefase aanpakken, vereisen vaak herontwerpen om problemen op te lossen die met een voorspelbaar initiële ontwerp voorkomen hadden kunnen worden. De investering in EMC-engineering vooraf is gering in vergelijking met de kosten van de herontwerpen die hiermee worden voorkomen.
Veiligheidsgecertificeerde aandrijfelektronica voor collaboratieve robots en andere toepassingen waarbij mensen in de buurt zijn, vereist een specifieke veiligheidsarchitectuur: dual-channel monitoring, veilige koppeluitschakelcircuits die voldoen aan IEC 61800-5-2 en hardwaregaranties die softwarefouten overleven. Deze architecturen verhogen de complexiteit van het ontwerp en de eisen aan de productieverificatie, maar maken toepassingen mogelijk die anders niet in omgevingen met mensen zouden kunnen worden toegepast.
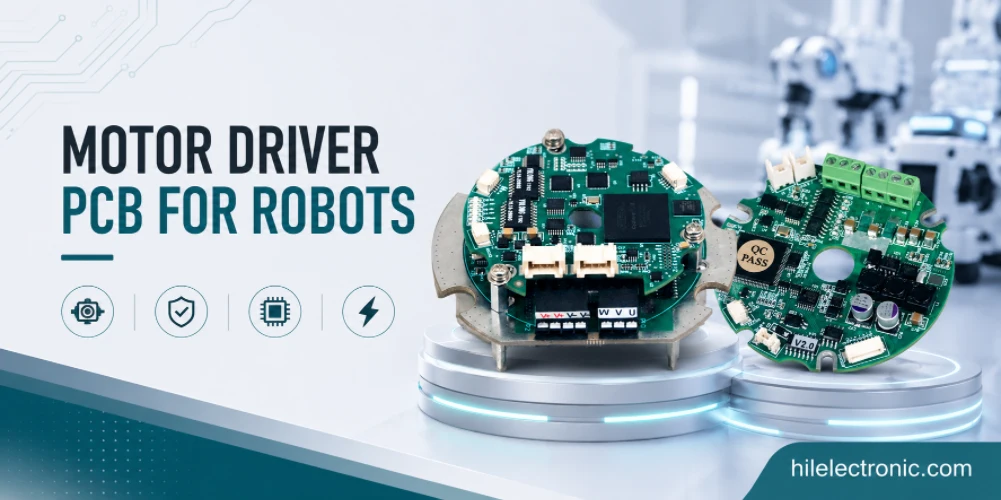
Thermisch beheer: Dik koper, thermische via's, metalen kern, koelplaten
Het thermische ontwerp moet worden geverifieerd aan de hand van het missieprofiel, niet aan de hand van de piekbelasting.
De componenten van de motorstuurinrichting kunnen een korte piekbelasting overleven, maar kunnen defect raken bij herhaalde acceleratie, stilstand of hoge omgevingstemperaturen. Koperdikte, thermische via's, koeling, luchtstroom, behuizingsgeleiding en vermogensreductie moeten worden beoordeeld in relatie tot de werkelijke gebruiksduur van de robot.
Thermisch beheer op motorstuurprintplaten is vaak de beperkende factor bij het ontwerp. Continue vermogensverliezen van tientallen watts op een compacte printplaat vereisen weloverwogen thermische engineering. De belangrijkste thermische benaderingen zijn:
- Zwaar koper: 2-4 oz buitenstandaard voor motorstuurprogramma's. Verspreidt de warmte van de schakelpads over een groter printplaatoppervlak. Behandeld op de pagina met de ontwerprichtlijnen voor robot-PCB's van dik koper.
- Thermische via's: Arrays van via's onder schakelpads geleiden warmte naar het koper aan de andere kant of naar een koelplaat. De dichtheid van de via's werd afgewogen tegen de productiekosten.
- Printplaat met metalen kern: Aluminium of koperen basisplaat voor de krachtigste ontwerpen. De basisplaat geleidt de warmte direct naar de koelplaat op systeemniveau.
- Koelplaatbevestiging: Mechanische koelplaat die via thermisch geleidend materiaal aan de schakelaars is bevestigd. Standaard op drives die continu tientallen watts aan vermogen afvoeren.
- Luchtstroom: Geforceerde of natuurlijke convectie, afgestemd op de warmteafvoer van de aandrijving. Naast de koelprestaties wordt ook rekening gehouden met het geluidsniveau en de betrouwbaarheid van de ventilator.
- Thermische vermogensreductie: Het specificeren van schakelaars met een marge boven de verwachte junctietemperatuur. Consumentenonderdelen worden volgens specificatie geproduceerd; robotica-onderdelen worden met een lagere capaciteit geproduceerd voor een langere levensduur.
De betrouwbaarheid van de aandrijfprintplaat is van groot belang bij de productie, met name wat betreft de soldeerverbindingen onder thermische belasting. Krachtige aandrijfschijven ondergaan thermische cycli onder belasting, waardoor de soldeerverbindingen zwaar belast worden en jarenlang bestand moeten zijn tegen deze cycli. Een correcte assemblageprocedure, inclusief een goed reflow-profiel, de juiste soldeerlegering en inspectie, zorgt ervoor dat zwakke verbindingen worden opgespoord voordat de producten worden verzonden. Bij programma's die deze procedure overslaan, treden vaak thermische cycli-gerelateerde defecten op tijdens gebruik.
De documentatie voor de productie van aandrijfkaarten omvat niet alleen de standaard testrapporten, maar ook specifiek bewijsmateriaal met betrekking tot de veiligheid. Verificatie van het beveiligingscircuit per eenheid, kalibratie van de stroommeting per eenheid waar nauwkeurigheid van belang is, en productiegegevens ter ondersteuning van certificeringsaanvragen van klanten vormen samen het documentatiepakket voor aandrijfkaarten dat klanten in de industriële en collaboratieve robotica nodig hebben.
EMI-onderdrukking op motorstuurprintplaten
EMI-afscherming is goedkoper in de ontwerpfase dan na de integratie in de behuizing.
Schakelovergangen, kabelstraling, common-mode stromen en aardingsreflectie kunnen encoders, sensoren, draadloze modules en veiligheidscircuits beïnvloeden. Snubbercircuits, gate-weerstand, filtering, retourpadregeling, afscherming en kabelstrategie moeten worden ontworpen voordat de motorkabelboom en behuizing definitief worden gemaakt.
Elektromagnetische interferentie (EMI) op motorstuurprintplaten wordt gegenereerd door schakeltransiënten en uitgestraald door de printplaat zelf. Het beperken van EMI tot de printplaat – zodat deze niet doorwerkt naar sensorfront-ends of communicatie-interfaces – is een specifieke ontwerpdiscipline. De belangrijkste technieken zijn:
- Ontwerp van de schokdemper: Regelt de schakelflanksnelheid. Afweging tussen schakelverlies en EMI-generatie.
- minimalisering van het lusgebied: Schakelstroomlussen worden klein gehouden. Elke nanohenry aan lusinductantie straalt uit tijdens het schakelen.
- afscherming: Geleidende behuizing of ingebouwde afscherming bij de ontwerpen met de hoogste emissie. Verhoogt de kosten, maar vermindert de koppeling.
- filtering: Common-mode en differential-mode filtering op de aandrijfuitgang. Voorkomt straling van de motorkabel.
- Grondafscheiding: Gescheiden voedings- en signaalmassa's die op vooraf bepaalde punten met elkaar verbonden zijn. Voorkomt dat ruis tussen voedings- en massa-aansluiting de sensorsignalen beïnvloedt.
- Kabelontwerp: Afgeschermde motorkabels waar het EMI-budget dit vereist. De aansluiting van de kabelafscherming beïnvloedt de effectiviteit.
Programma's die de productie van motorstuurprinten loskoppelen van de productie van besturingsprintplaten, missen soms de voordelen van gecoördineerde productie: gecombineerde testdekking, uniforme documentatieformaten en consistente relaties met leveranciers. Programma's die de productie van stuurprinten en besturingsprintplaten bij één leverancier consolideren, profiteren van de coördinatievoordelen, maar moeten zich wel binden aan die leverancier voor beide categorieën.
De economische drijfveren achter de productie van motorstuurprinten zijn ongebruikelijk, omdat de printplaten doorgaans dure componenten (MOSFET's, gate-drivers, stroomsensoren, connectoren) combineren met een zware koperconstructie. De materiaalkosten per printplaat zijn vaak 3 tot 5 keer hoger dan de fabricagekosten, waardoor discipline in de componentinkoop belangrijker is dan discipline in de fabricagekosten. Programma's die de inkoop zorgvuldig beheren, produceren kosteneffectieve stuurprinten; programma's die zich alleen richten op de fabricagekosten, geven vaak te veel uit aan componenten zonder dat ze zich daarvan bewust zijn.
De ontwerprichtlijnen voor EMI en EMC op robotprintplaten behandelen het bredere technische vakgebied; motorstuurprintplaten zijn doorgaans de grootste individuele EMI-bron in de robot.
Foutdetectie, beveiliging, veilige koppeluitschakeling
Beveiligingscircuits moeten veilig gedrag definiëren, niet alleen de overleving van componenten.
Beslissingen over overstroom, onderspanning, oververhitting, doorslag, desaturatie, remmen en veilig koppel uitschakelen moeten gekoppeld zijn aan wat de robot moet doen tijdens een storing. Een beveiligde aandrijving die onvoorspelbaar stopt of onveilig opnieuw opstart, vormt nog steeds een systeemrisico.
Foutdetectie en veiligheidsarchitectuur op motorstuurprogramma's bepalen wat er gebeurt als er iets misgaat. Overstroom, oververhitting, overspanning op de DC-bus en verlies van besturingscommunicatie vereisen allemaal gedefinieerde veilige reacties. De belangrijkste beveiligingscategorieën zijn:
- Overstroombeveiliging: Hardwarematige stroombegrenzing per cyclus als eerste beveiligingslaag; softwarematige overstroombeveiliging als tweede. De reactietijd wordt bepaald door de tolerantie voor foutstroom in het circuit.
- Te hoge temperatuur: Temperatuurbewaking van de schakelpunten; temperatuurbewaking van de motor via sensorinput. Vermogen verlagen en vervolgens uitschakelen bij temperatuurstijging.
- DC-busbeveiliging: Detectie van over- en onderspanning. Regeneratieve energieafvoer via remweerstand of dimensionering van buscondensator om deze te absorberen.
- Veilig loskoppelen: Hardwarematig gegarandeerde uitschakeling van de schakeling. Voldoet aan IEC 61800-5-2 STO voor veiligheidsgeclassificeerde aandrijvingen.
- Communicatieverlies: Gedefinieerd gedrag wanneer een besturingscommando een time-out bereikt. Uitrollen, remmen of vasthouden, afhankelijk van de toepassing.
- Encoderverlies: Gedefinieerd gedrag wanneer positiefeedback mislukt. Van failsafe naar veilige toestand.
Een voortdurende dialoog tussen engineering en productie over de productie van aandrijfkaarten verbetert zowel de kaarten zelf als de relatie met de leverancier op de lange termijn. Gegevens over storingen in het veld worden gebruikt voor verbeteringen in zowel het ontwerp als de productie; observaties van het productieproces leiden tot verfijning van het ontwerp. Programma's die deze dialoog onderhouden, verbeteren de betrouwbaarheid van aandrijfkaarten over productgeneraties heen; programma's die producten leveren zonder verdere aandacht, leveren vaak een vergelijkbare betrouwbaarheid over generaties heen, waardoor de kans op verbetering verloren gaat.
Thermische validatie aan de productiezijde biedt meer zekerheid dan alleen het simuleren van het ontwerp. Een ontwerp dat in de simulatie aan de thermische doelstellingen voldoet, hoeft deze niet per se in de daadwerkelijk geproduceerde printplaat te halen vanwege variaties in de plaatsing, de thermische interface of toleranties van componenten. Het meten van de thermische eigenschappen van een proefstuk in de prototypefase verifieert de ontwerpintentie en spoort problemen op die anders pas in de praktijk aan het licht zouden komen.
Fabricage, thermische validatie en testvereisten voor printplaten van motorstuurcircuits
Productietests moeten stroom-, sensor- en thermische metingen omvatten.
Bij de productie van motorstuurcircuits is meer nodig dan alleen visuele inspectie. De nauwkeurigheid van de stroommeting, het gedrag van de gate-aansturing, de in de firmware geprogrammeerde limieten, de temperatuurstijging van de testmonsters, de beveiligingsdrempels en de integriteit van de connectoren moeten worden gecontroleerd, zodat de geproduceerde printplaat overeenkomt met het ontwerp.
De productie van printplaten voor motorstuurcircuits bij Highleap voldoet aan de specifieke procesvereisten die motorstuurcircuits nodig hebben. Dit omvat de fabricage van dikke koperlagen, SMT- en doorsteekmontage voor hoge stromen en thermische validatie. De specifieke mogelijkheden omvatten:
- Zware koperconstructies: Standaard buitenlaag tot 6 gram; zwaardere lagen op aanvraag. Combinatie van zware buitenlaag en standaard binnenlaag is gebruikelijk.
- Montage voor hoog vermogen: Specifieke aandacht voor hoogstroomverbindingen. Reflow-profiel afgestemd op de thermische massa van grote pads.
- Doorvoeropening voor connectoren: Golf- of selectief solderen voor aansluitingen met hoge stroomsterkte. Perspassing voor toepassingen met de hoogste stroomsterkte of het hoogste aantal schakelcycli.
- Thermische validatie: Een thermische meting van het monster onder gespecificeerde belastingomstandigheden. Hiermee wordt geverifieerd of de ontwerpintentie overeenkomt met de daadwerkelijke productie.
- EMI-voorscan: Nabijveldmetingen op prototypes; formele kamerproeven via partnerlaboratoria.
- Documentatie: Testresultaten per eenheid, inclusief kalibratiegegevens voor thermische en stroommetingen.
Programma's die een thermische validatie van een steekproef vereisen, krijgen de nodige zekerheid; programma's die dit overslaan, besparen op de kosten van de meting, maar gaan ervan uit dat het ontwerpdoel zonder verificatie wordt bereikt. De afweging hangt af van de betrouwbaarheidseis en het vertrouwen in het ontwerp; steekproefvalidatie is een goedkope verzekering voor programma's waarbij een schijfdefect kostbaar zou zijn.
Het algemene patroon van succesvolle motorstuurprogramma's is een doelbewuste engineering van alle aspecten van de stuurprintplaat — thermisch, EMI, beveiliging, sensoren en mechanisch — in combinatie met een gedisciplineerde productie die het ontwerpdoel ondersteunt. Programma's die één van deze aspecten afzonderlijk goed aanpakken en andere verwaarlozen, produceren vaak stuurprintplaten die onder bepaalde omstandigheden werken maar onder andere falen; programma's die al deze aspecten samen goed aanpakken, produceren stuurprintplaten die betrouwbaar werken over het volledige werkingsbereik.
Veelgestelde vragen over printplaten voor motorstuurprinten
Wat is een motorstuurprintplaat voor robots?
Een printplaat voor het aansturen van een robotmotor zet laagvermogen stuurcommando's om in hoogstroom motoruitgangen. Deze printplaat bevat doorgaans vermogensschakelaars, gate-drivers, stroommeting, beveiligingscircuits, connectoren, thermische geleiding en soms feedback- of communicatie-interfaces.
Welke motoren hebben een driverprintplaat nodig?
BLDC-, PMSM-, stappen-, geborstelde DC-, servo- en vele andere lineaire actuatoren hebben aansturingselektronica nodig. De topologie van de aansturing is afhankelijk van het motortype, de spanning, stroom, terugkoppeling, besturingsmethode en veiligheidseisen.
Waarom is het ontwerpen van printplaten voor motorsturing zo lastig?
Ze combineren hoge stroomsterkte, snelle schakeling, warmteafvoer, stroommeting, beveiligingslogica, EMI-beheersing en mechanische connectorbelasting in een compacte lay-out. Kleine lay-outfouten kunnen leiden tot EMI, oververhitting, valse detectie of schakelstoringen.
Wanneer moet een printplaat voor een motoraansturing dik koper gebruiken?
Gebruik dik koper wanneer de continue stroom en de temperatuurstijging de veilige capaciteit van standaard koper overschrijden. Dik koper wordt vaak gebruikt voor motorfasecircuits, batterij-ingangen, stroomrails en uitgangen met hoge stroomsterkte, maar de afweging tussen de benodigde bekabeling en de kosten moet worden gemaakt.
Hoe kan elektromagnetische interferentie (EMI) op een motorstuurprintplaat worden verminderd?
Verminder elektromagnetische interferentie (EMI) door middel van strakke schakelcircuits, de juiste gate-weerstand, snubbercircuits waar nodig, DC-linkcondensatoren met lage ESL-waarde, gecontroleerde retourpaden, afscherming, filtering, lay-outscheiding en een zorgvuldige strategie voor de motorbekabeling.
Welke beveiligingen moet een robotmotorcontroller bevatten?
Gangbare beveiligingen omvatten overstroombeveiliging, kortsluitingsbeveiliging, onderspanningsbeveiliging, overspanningsbeveiliging, oververhittingsbeveiliging, doorschakelbeveiliging, omgekeerde polariteitsbeveiliging (indien van toepassing), foutrapportage, remregeling en veilige koppeluitschakeling voor veiligheidsgerelateerde systemen.
Hoe moet stroommeting worden geïmplementeerd op motorstuurprintplaten?
Stroommeting kan gebruikmaken van laagspanningsshunts, inline-shunts, faseshunts, Hall-sensoren of stroomtransformatoren, afhankelijk van de vereisten ten aanzien van nauwkeurigheid, isolatie, bandbreedte, kosten en verliezen. De lay-out en filtering hebben een grote invloed op de meetkwaliteit.
Welke productietests zijn belangrijk voor printplaten van motorstuurcircuits?
Belangrijke tests omvatten het inschakelen van de stroom, verificatie van de gate-aansturing, kalibratie van de stroommeting, controle van de beveiligingsdrempels, communicatiecontroles, inspectie van de connectoren, thermische monstertests en functionele tests met een representatieve motor of belasting.

aanbevolen berichten

TMM6 filter printplaatproductie
Inhoudsopgave: Waarom ontwerpers van magnetronfilters gebruikmaken van...

Taconic RF 35 versus RO4350B printplaat
Inhoudsopgave RF-35 versus RO4350B Inkoop en...

TMM4 filter printplaatproductie
De productie van de TMM4-filterprintplaat wordt gecontroleerd door...

TMM3 printplaatproductie voor RF-modules
TMM3 PCB-productie is vooral nuttig wanneer de RF-module...
Hoe u een offerte voor PCB's kunt krijgen
Wij voeren graag een DFM/DFA-analyse voor u uit en sturen u vervolgens een rapport. U kunt uw bestanden veilig uploaden via onze website. Om u een offerte te kunnen geven, hebben we de volgende informatie nodig:
-
- Gerber, ODB++ of .pcb, spec.
- BOM-lijst als u assemblage nodig heeft
- Aantal
- Draaitijd
Voor PCBA-diensten verzoeken wij u uw BOM (Bill of Materials) en eventuele specifieke assemblage-instructies te verstrekken. Wij bieden ook DFM/DFA-analyses aan om uw ontwerpen te optimaliseren voor maakbaarheid en assemblage, wat een soepel productieproces garandeert.