
Printplaat voor stroomverdeling van robots (DC-DC-rails, beveiliging en sequentiëring).
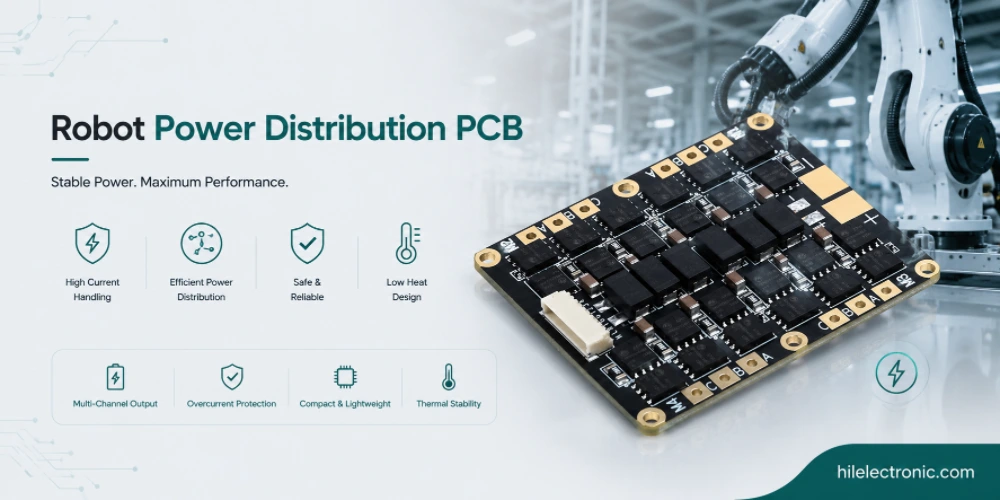
De printplaten voor stroomdistributie in robots ontvangen stroom van batterijen, DC-bussen of wisselstroom en leveren gereguleerde, beveiligde en gesequenteerde spanningen aan elk subsysteem. Het zijn niet zomaar printplaten. Ze bepalen de foutisolatie, de opstartvolgorde, de efficiëntie tijdens gebruik, de bewaking van de spanningsrails en hoe veilig de robot zich gedraagt wanneer een printplaat verderop in het circuit uitvalt.
Deze handleiding beschrijft de belangrijke beslissingen op industrieniveau met betrekking tot stroomverdeelborden voor robots: ingangstopologie, selectie van DC-DC-omvormers, railvolgorde, overstroom- en omgekeerde polariteitsbeveiliging, monitoring, integratie van batterijbeheer, thermisch ontwerp en productietesten. De handleiding is bedoeld voor teams die mobiele robots, industriële robots, servicerobots en robotplatforms met hoge stroomsterkte ontwerpen.
Wat printplaten voor stroomdistributie in robots daadwerkelijk doen
Rol in het robotsysteem
Stroomverdeelprintplaten nemen de ingangsspanning (batterij, DC-bus of AC-ingang) en leveren geconditioneerde stroom aan elk subsysteem in de robot. Bij een moderne robot betekent dit meerdere DC-DC-omvormers, stroomsequencing, beveiliging, bewaking en hot-swap-functionaliteit. De printplaat is vaak fysiek de grootste printplaat in de robot vanwege de stroomcomponenten. Wat maakt stroomverdeelprintplaten voor robots uniek?
- Hoge ingangsstroom: De ontlaadstroom van de accu bedraagt tientallen tot honderden ampère continu; de piekstroom is hoger tijdens beweging. Het ingangspad en de connectoren zijn gedimensioneerd voor de stroomsterkte.
- Meerdere uitgangsrails: Eén ingang wordt omgezet in 5 tot 15 verschillende rails voor diverse subsystemen. Elke rail heeft zijn eigen stroom-, spannings- en volgordevereisten.
- Efficiëntie: Robots op batterijen verspillen energie tijdens de stroomdistributie. Een hoge efficiëntie verlengt de gebruiksduur aanzienlijk.
- Bescherming: Overstroom-, overspannings-, kortsluitings- en omgekeerde polariteitsbeveiliging bij de ingang en per rail. Foutgedrag gedefinieerd en getest.
- Monitoring: Per-rail spannings- en stroombewaking voor diagnostiek en integratie met batterijbeheer.
- Isolatie: Sommige architecturen vereisen galvanische isolatie tussen in- en uitgang. Dit wordt bepaald door de veiligheidseisen van de toepassing.
Ontwerprisico's die beheersbaar zijn
Het ontwerp van de stroomverdeelplaat bepaalt voor een groot deel de algehele efficiëntie van de robot. Een robot met een goed ontworpen stroomverdeelplaat werkt langer op dezelfde batterij dan een robot met een verliesgevende stroomverdeelplaat; het verschil over de gehele levensduur van de vloot kan aanzienlijk zijn. Programma's die investeren in een efficiënte stroomverdeelplaat profiteren van een langere gebruiksduur van de robot; programma's die dit als een bijzaak beschouwen, leveren soms robots af met een kortere gebruiksduur dan de batterijen eigenlijk zouden ondersteunen.
Het stroomverdeelbord fungeert ook als een robotniveau-supervisor voor de stroomstatus. De coördinatie van wakker worden, slapen en stand-by vindt vaak plaats op dit bord, omdat het bord altijd van stroom wordt voorzien wanneer een onderdeel van de robot van stroom wordt voorzien. Programma's die de stroombewaking centraliseren op het verdeelbord vereenvoudigen de algehele stroomarchitectuur; programma's die de bewaking decentraliseren, leiden vaak tot complexe coördinatie die moeilijk te begrijpen is.
Op systeemniveau moet de printplaat worden gespecificeerd op basis van functie, omgeving, levensduur en testdekking, in plaats van alleen op basis van het schema. Dit voorkomt de veelgemaakte fout om een technisch correcte printplaat te bouwen die moeilijk te monteren, lastig te onderhouden of onvoldoende robuust is na installatie in de robot.
Ontwerpen die op batterijen werken, moeten samen met de batterijbeheerprintplaat van de robot worden beoordeeld , terwijl platforms die via een stekker worden aangesloten of op een dockingstation worden aangesloten, mogelijk afstemming met een AC/DC-voedingsprintplaat vereisen.
Invoertopologie: Batterij, DC-bus, AC-DC, Meerdere bronnen
Selectiecriteria voor invoertopologie
De invoertopologie is afhankelijk van de stroombron van de robot. Mobiele robots op batterijen hebben andere invoervereisten dan industriële kasten die op netstroom werken. De belangrijkste invoertopologieën zijn:
- Directe batterij-ingang: De accuspanning voedt de DC-DC-omvormers rechtstreeks. Standaard op de meeste mobiele robots.
- DC-busingang: Een gemeenschappelijke DC-bus, gevoed door een batterij of AC-DC-voorversterker. Vereenvoudigt de stroomdistributie naar meerdere subsystemen.
- AC-DC front-end: Netspanning omgezet naar gelijkstroom. Standaard op stationaire industriële robots. PFC vereist bij vermogens boven een paar honderd watt.
- Invoer vanuit meerdere bronnen: Batterij plus netstroomingang met automatische omschakeling. Vaak gebruikt bij robots die zowel stationair als mobiel werken.
Hoe de topologie van de invoer de kosten en betrouwbaarheid beïnvloedt
De keuze van de ingangstopologie heeft een domino-effect op het hele robotontwerp. Een mobiele robot op batterijen met directe batterij-ingang heeft converters nodig die een breed ingangsspanningsbereik aankunnen; een robot met DC-bus-ingang kan converters gebruiken met een smaller ingangsspanningsbereik en een eenvoudiger ontwerp. De topologiekeuze beïnvloedt zowel de kosten als de complexiteit van elke downstream-rail.
Multisource-ingangstopologieën maken werking mogelijk op zowel batterijvoeding als netstroom, wat gebruikelijk is bij bezorg- en servicerobots die aanmeren om op te laden maar verder onafhankelijk opereren. De overgang tussen de bronnen moet naadloos verlopen, zodat de werking zonder onderbreking kan worden voortgezet; het hardwareontwerp dat dit ondersteunt is complexer dan bij systemen met één bron, maar biedt operationele flexibiliteit.
De praktische regel is om te kiezen voor de eenvoudigste constructie die nog steeds voldoet aan de eisen op het gebied van signaal, veiligheid, thermische eigenschappen en mechanische eigenschappen. Overdimensionering verhoogt de kosten, terwijl onderdimensionering leidt tot herwerk tijdens testen of implementatie in het veld.
Topologiekeuze voor DC-DC-omvormers
Selectiecriteria voor de topologie van een DC-DC-omvormer
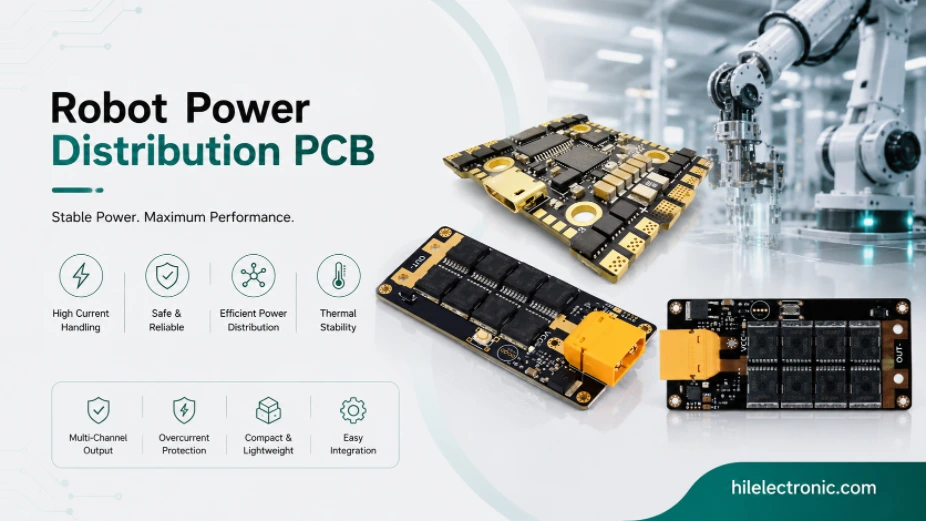
De topologie van de DC-DC-omvormer, afgestemd op de belasting, bepaalt het rendement en de kosten van de omzetting. De belangrijkste topologiecategorieën zijn:
- Buck (afgeronde): Standaard voor hoogstroom-laagspanningsrails. Het rendement ligt doorgaans tussen de 90 en 95% bij synchrone gelijkrichting.
- IK WIL: Lineaire spanningsregelaar met lage spanningsval. Eenvoudig en ruisarm; laag rendement. Standaard voor kleine, energiezuinige voedingen of schone analoge voedingen.
- Boost (opstapje): Zet een lagere spanning om in een hogere. Vaak gebruikt bij robots op batterijen, waar sommige rails een spanning leveren die hoger is dan de batterijspanning.
- Buck-boost: Verwerkt ingangsspanningen die het uitgangsspanningsbereik overspannen. Komt vaak voor bij robots op batterijen, waar de batterijspanning tijdens het ontladen onder de voedingsspanning kan zakken.
- Geïsoleerde DC-DC: Galvanische isolatie tussen ingang en uitgang. Vaak gebruikt op communicatie-interfaces en veiligheidskritische rails.
Hoe de keuze van de DC-DC-omvormertopologie de kosten en betrouwbaarheid beïnvloedt.
Bij de selectie van een DC-DC-omvormer tijdens het ontwerpproces wordt niet alleen rekening gehouden met het rendement, maar ook met de transiënte respons, rimpelspanning en het opstartgedrag. Een omvormer met een rendement van 95% bij nominale belasting kan dalen tot 80% bij lichte belasting – een significant verschil voor een robot die veel tijd in stand-by doorbrengt. Programma's die het rendement over het gehele werkingsbereik specificeren, verlengen de levensduur van de batterij; programma's die het rendement alleen bij nominale belasting specificeren, leveren soms robots op met een teleurstellende gebruiksduur.
Meerfasige omvormers met hogere stroomsterktes verdelen de belasting over meerdere schakeltrappen, waardoor de rimpel aan de ingang en uitgang wordt verminderd en de warmteverdeling wordt verbeterd. Ze zijn standaard op hoogstroomrails voor motoraandrijvingen of krachtige computersystemen. De ontwerpcomplexiteit is hoger dan bij eenfasige omvormers, maar de elektrische en thermische voordelen rechtvaardigen dit bij toepassingen met hoge stroomsterktes.
Stroomsequencing en -coördinatie
Elektrische en thermische vereisten
De volgorde van in- en uitschakelen van de voedingsrails wordt gecoördineerd. Moderne SoCs en complexe subsystemen vereisen een specifieke volgorde en timing van de rails tijdens het opstarten. De belangrijkste aandachtspunten bij de volgorde van in- en uitschakelen zijn:
- Gefaseerd inschakelen: Specifieke volgorde van de rails tijdens het opstarten. Soms met vastgestelde hellingssnelheden of vertragingen.
- Gecoördineerde uitschakeling: Omgekeerde volgorde tijdens het uitschakelen. Soms met een specifiek uitloopgedrag bij stroomuitval.
- Foutvoortplanting: Een storing op één rail kan ertoe leiden dat de bijbehorende rails worden uitgeschakeld. Lokale hardware plus systeembrede bewaking.
- Handshake met gereedheidssignaal: Stroomafwaartse subsystemen bevestigen hun gereedheid voordat ze verdergaan. Standaard stroomdistributie op SoC-schaal.
- Standby-modi: Energiebesparende modus waarbij alleen de kritieke voedingslijnen zijn ingeschakeld. Maakt slaap- en waakgedrag mogelijk.
Productietest en storingsmodi
Fouten in de opstart- of uitschakelvolgorde zijn een specifieke bron van moeilijk te diagnosticeren storingen. Een voedingslijn die iets uit de juiste volgorde opstart, kan al dan niet zichtbare problemen veroorzaken, afhankelijk van de specifieke SoC en de aard van de storing. Programma's die de opstartvolgorde zorgvuldig ontwerpen en testen, voorkomen dit soort problemen; programma's die de opstartvolgorde nonchalant behandelen, leveren soms producten met intermitterende opstartproblemen.
De analyse van mogelijke storingen bij het inschakelen van de stroom moet niet alleen de correcte volgorde van inschakelen omvatten, maar ook ongeordende uitschakeling (lege batterij, hoofdschakelaar uitgeschakeld tijdens gebruik, stroomuitval). Robots die een ongeordende uitschakeling correct afhandelen, behouden hun status en starten probleemloos opnieuw op; robots die dit slecht afhandelen, vereisen soms een volledige herinstallatie van de firmware na een abrupt stroomverlies.
Beveiliging: Overstroom, overspanning, omgekeerde polariteit, kortsluiting
Elektrische en thermische vereisten
Beveiliging bij het stroomverdeelbord is de eerste verdedigingslinie tegen storingen. De belangrijkste beveiligingscategorieën zijn:
- Ingangsoverstroom: Zekering, PTC of eFuse die de ingangsstroom begrenst. Reactietijd afgestemd op de capaciteit van de bron.
- Omgekeerde polariteit: Bescherming tegen onjuiste batterijaansluiting. Op basis van FET of diode.
- Overspanning: Het systeem wordt begrensd of uitgeschakeld wanneer de ingangsspanning de veilige limiet overschrijdt. Dit voorkomt schade door spanningspieken of een verkeerde voeding.
- Overstroombeveiliging per rail: Uitschakeling of terugschakeling bij overbelasting van een individuele rail. Lokaliseert de storing tot het betreffende subsysteem.
- Te hoge temperatuur: Schakelt zichzelf uit wanneer de temperatuur van het moederbord de veilige limiet overschrijdt. Voorkomt oververhitting.
- Kortsluiting: Snelle reactie op kortsluiting in de uitgang. Beschermt zowel de eindtrap als de daaropvolgende bedrading.
Productietest en storingsmodi
De kwalificatie van beveiligingscomponenten is belangrijk omdat deze componenten het veiligheidsgedrag implementeren. eFuses, TVS-diodes, beveiligings-FET's en stroombegrenzende componenten moeten zich daadwerkelijk gedragen zoals gespecificeerd wanneer er een storing optreedt; het vervangen van componenten tijdens de productie kan het beveiligingsgedrag in gevaar brengen. Programma's die beveiligingscomponenten zorgvuldig kwalificeren, waarborgen de veiligheid; programma's die ze als standaardproducten behandelen, ontdekken soms beveiligingsfouten onder storingsomstandigheden.
Foutgedragstesten verifiëren of de beveiliging daadwerkelijk werkt. Door tijdens de test representatieve fouten toe te passen – overstroom, overspanning, omgekeerde polariteit – wordt bevestigd dat de beveiliging correct reageert. Programma's die de beveiliging tijdens de productie testen, sporen component- en fabricageproblemen op die anders pas tijdens daadwerkelijke fouten in het veld aan het licht zouden komen.
Bewakingscircuits zijn het meest nuttig wanneer hun foutgegevens de netwerkinterface van de robot bereiken en kunnen worden gevalideerd via een herhaalbare elektrische testprocedure.
Integratie van monitoring en batterijbeheer
Elektrische en thermische vereisten
Monitoring integreert stroomdistributie met batterijbeheer en systeemdiagnose. De belangrijkste bewaakte parameters zijn:
- Ingangsspanning en stroom: Geïntegreerd met batterijbeheer voor het inschatten van de laadstatus.
- Spanning per rail: Bevestigt dat de rails binnen de toleranties vallen. Detecteert geleidelijke slijtage vóórdat er een storing optreedt.
- Stroomsterkte per rail: Belastingsmonitoring voor diagnose en verbruiksanalyse.
- Temperatuur van het bord: Meerdere sensoren voor temperatuurbewaking. Soms geïntegreerd met koelingsregeling.
- Foutstatus: Foutmeldingen die toegankelijk zijn voor de supervisor voor diagnose en het registreren van gebeurtenissen.
- Communicatie-interface: I²C, CAN of een vergelijkbare interface als de hoofdcontroller. In sommige architecturen wordt standaard PMBus gebruikt.
Productietest en storingsmodi
De granulariteit van de monitoring beïnvloedt de diagnostische mogelijkheden. Stroommonitoring per rail identificeert welk subsysteem een te hoge stroomsterkte verbruikt; geaggregeerde monitoring identificeert alleen dat er iets een overmatige stroomsterkte verbruikt. Programma's die de monitoring zeer nauwkeurig uitvoeren, maken een snelle diagnose van problemen in het veld mogelijk; programma's die de monitoring grofweg uitvoeren, hebben soms moeite om het specifieke subsysteem te identificeren dat de waargenomen symptomen veroorzaakt.
De integratie van batterijbeheer via PMBus of een vergelijkbaar protocol maakt gecoördineerd energiebeheer mogelijk voor zowel het accupakket als de verdeelprintplaat. Schatting van de laadstatus, laadregeling en thermisch beheer profiteren allemaal van een nauwe coördinatie. Programma's die deze integratie bewust ontwerpen, produceren robots die energie intelligent beheren; programma's die het accupakket en de verdeelprintplaat als afzonderlijke onderdelen beschouwen, leveren soms robots met een suboptimaal energiebeheer.
Raadpleeg voor verwante ontwerpbeslissingen de handleiding voor batterijveiligheid van de BMS-printplaat van de robot en de handleiding voor de printplaat voor motorsturing met hoge stroomsterkte voor robots.
Productie van printplaten voor stroomdistributie bij Highleap
DFM-controle vóór productie
Highleap produceert stroomverdeelborden met de specifieke procesdiscipline die hoogstroomverdeelborden vereisen. De specifieke mogelijkheden omvatten:
- Zware koperconstructies: Voor de hoogstroomingang en railsporen. Standaard 2-4 oz; zwaarder op aanvraag.
- SMT- en doorsteekcomponenten met hoge stroomsterkte: Nauwkeurige plaatsing en soldeertechniek voor hoogstroomverbindingen. Reflow-profiel afgestemd op thermische massa.
- Klemmende terminals: Aansluitingen met een hoog aantal schakelcycli en hoge stroomsterkte. Standaard in industriële stroomdistributiesystemen.
- Thermisch beheer: Dikke koperen geleiders, thermische via's en koelplaten op DC-DC-omvormers.
- Efficiëntievalidatie: Efficiëntiemeting op aanvraag. Controleert of het ontwerpdoel overeenkomt met de daadwerkelijke productie.
- Documentatie: Testverslagen per eenheid, inclusief verificatie van efficiëntie en bescherming.
Testen, traceerbaarheid en overdracht van de build
Highleap produceert stroomverdeelborden voor uiteenlopende toepassingen, van kleine robots voor consumenten met een vermogen van enkele tientallen watts tot industriële platforms met een vermogen van kilowatts. De productieprocessen zijn afgestemd op het vermogensniveau: kleine borden maken gebruik van standaard SMT- en meerlaagse assemblage; grote borden gebruiken dik koper, perspassing-aansluitingen en geïntegreerd thermisch beheer.
De centralisatie van de productie van stroomdistributiesystemen bij een leverancier met expertise op dit gebied is een van de specifieke manieren waarop robotica-programma's profiteren van de werkwijze van Highleap. Stroomdistributie is een specialistisch gebied waar opgebouwde kennis – over thermisch ontwerp, beveiligingsgedrag, sequentiecontrole en monitoringintegratie – de resultaten verbetert; programma's die samenwerken met leveranciers die niet gespecialiseerd zijn in stroomdistributie, missen soms de voordelen van deze opgebouwde kennis.
Veelgestelde vragen over printplaten voor stroomvoorziening van robots
Wat doet een printplaat voor stroomvoorziening van een robot?
Een printplaat voor de stroomverdeling van een robot ontvangt de hoofdvoeding en zet de stroom om, schakelt, beveiligt, regelt en bewaakt de door de robot gebruikte voedingsrails. Deze printplaat kan motoren, sensoren, computerboards, communicatiemodules, veiligheidscircuits en laadinterfaces van stroom voorzien. Het ontwerp ervan heeft een grote invloed op de gebruiksduur, betrouwbaarheid, diagnose en foutdetectie.
Welke spanningen worden vaak gebruikt bij de stroomvoorziening van robots?
Gangbare ingangsspanningen zijn 12 V, 24 V, 36 V, 48 V en hogere accu- of DC-busspanningen. Uitgangsspanningen omvatten vaak 12 V, 5 V, 3.3 V, 1.8 V en processorspecifieke kernspanningen. De juiste spanningsarchitectuur hangt af van het motorvermogen, kabelverliezen, het ontwerp van het accupakket, veiligheidseisen en de efficiëntie van de daaropvolgende omvormer.
Wanneer is een dikke koperlaag nodig voor een printplaat voor stroomdistributie?
Dik koper wordt gebruikt wanneer de stroomdichtheid, spanningsval of temperatuurstijging te hoog zouden zijn met standaard koper. Het wordt vaak toegepast bij batterij-ingangen, motorvoedingen, laadcircuits en hoogstroomuitgangen. De keuze moet gebaseerd zijn op de continue stroom, piekstroom, spoorbreedte, printplaatoppervlak, temperatuurstijging en produceerbaarheid.
Waarom is de volgorde van inschakeling van de stroomvoorziening belangrijk bij robots?
Door de opstartvolgorde te controleren, wordt voorkomen dat subsystemen in een onveilige of ongedefinieerde volgorde opstarten. Rekenmodules, sensoren, motorsturingen, veiligheidscircuits en communicatiemodules hebben vaak verschillende opstartvereisten. Gecontroleerde opstartvolgorde vermindert het risico op vastlopen, beschermt downstream-kaarten, verbetert de diagnostische nauwkeurigheid en maakt voorspelbaar gedrag mogelijk voor het ontwaken, in slaapstand gaan, opladen en in geval van nood.
Welke beveiligingscircuits moeten robotvoedingsprintplaten bevatten?
De gebruikelijke beveiliging omvat ingangszekeringen, bescherming tegen omgekeerde polariteit, inschakelstroombegrenzing, overstroombeveiliging, kortsluitbeveiliging, overspanningsbeveiliging, thermische uitschakeling en foutrapportage per rail. Veiligheidskritische robots vereisen mogelijk ook redundante uitschakelpaden en hardwarematig gedefinieerde veilige toestanden.
Welke invloed heeft de stroomverdeling op de gebruiksduur van een robot?
Elk conversieverlies wordt omgezet in warmte en verkort de gebruiksduur. Een efficiënte DC-DC-topologie, de juiste spanningsarchitectuur, verliesarme connectoren, een geschikte koperdikte en een minimaal stroomverbruik in ruststand verbeteren de levensduur van de batterij. De gebruiksduur moet worden geëvalueerd bij realistische gebruikscycli, niet alleen onder één constante belasting.
Hoe moeten printplaten voor stroomvoorziening in robots worden getest?
De tests moeten de ingangsstroom, de nauwkeurigheid van de uitgangsspanning, de railvolgorde, de belastingsregeling, de rimpelspanning, het thermisch gedrag, de beveiligingsdrempels, de foutrapportage en de communicatie met de supervisor controleren. Printplaten voor hoge stromen moeten, waar mogelijk, onder realistische belastingen worden getest, omdat tests met lage stromen op de testbank mogelijk geen thermische problemen of spanningsval aan het licht brengen.
Hoe kunnen de kosten van printplaten voor de stroomvoorziening van robots op een veilige manier worden verlaagd?
De kosten kunnen worden verlaagd door de secties met hoge en lage stroomsterkte intelligent te scheiden, onnodige rails te vermijden, gangbare converterfamilies te gebruiken, een realistische koperdikte te selecteren, connectoren te consolideren en testtoegang vroegtijdig te ontwerpen. De kosten mogen niet worden verlaagd door beveiligingen, de vermogensreductie of thermische paden die nodig zijn voor een veilige werking te verwijderen.
Stuur de bestanden van het stroomverdeelbord van de robot op voor beoordeling door DFM.

aanbevolen berichten

TMM6 filter printplaatproductie
Inhoudsopgave: Waarom ontwerpers van magnetronfilters gebruikmaken van...

Taconic RF 35 versus RO4350B printplaat
Inhoudsopgave RF-35 versus RO4350B Inkoop en...

TMM4 filter printplaatproductie
De productie van de TMM4-filterprintplaat wordt gecontroleerd door...

TMM3 printplaatproductie voor RF-modules
TMM3 PCB-productie is vooral nuttig wanneer de RF-module...
Hoe u een offerte voor PCB's kunt krijgen
Wij voeren graag een DFM/DFA-analyse voor u uit en sturen u vervolgens een rapport. U kunt uw bestanden veilig uploaden via onze website. Om u een offerte te kunnen geven, hebben we de volgende informatie nodig:
-
- Gerber, ODB++ of .pcb, spec.
- BOM-lijst als u assemblage nodig heeft
- Aantal
- Draaitijd
Voor PCBA-diensten verzoeken wij u uw BOM (Bill of Materials) en eventuele specifieke assemblage-instructies te verstrekken. Wij bieden ook DFM/DFA-analyses aan om uw ontwerpen te optimaliseren voor maakbaarheid en assemblage, wat een soepel productieproces garandeert.