
Płytka PCB robota AMR i AGV do nawigacji, zasilania akumulatorowego, bezpieczeństwa i niezawodności floty
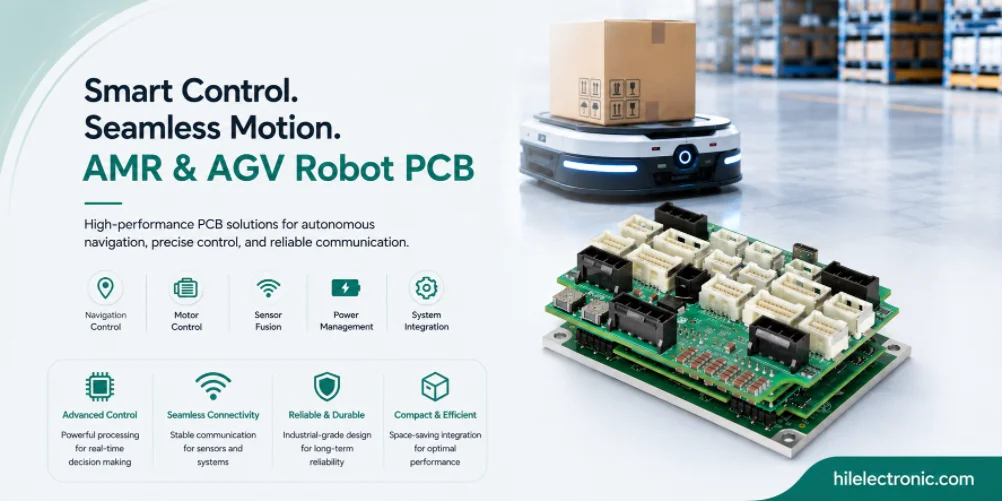
Płytki PCB robotów AMR i AGV obsługują platformy mobilne, które transportują materiały w magazynach, fabrykach, szpitalach, centrach logistycznych i obiektach komercyjnych. Ich płytki muszą łączyć w sobie zasilanie bateryjne, czujniki nawigacyjne, skanery bezpieczeństwa, sterowanie silnikiem, komunikację bezprzewodową, interfejsy ładowania oraz wytrzymałą konstrukcję odporną na wibracje i wstrząsy.
W tym przewodniku wyjaśniono wymagania dotyczące elektroniki i produkcji platform AMR i AGV. Obejmuje on architekturę nawigacji, konfigurację ruchu, obsługę ładunku, bezpieczeństwo w przestrzeniach wspólnych, projektowanie akumulatorów i ładowarek, serwisowalność floty oraz testowanie produkcji. Treść sekcji FAQ została przeredagowana jako wskazówki branżowe, a nie odpowiedzi sprzedażowe zorientowane na dostawców.
Co wyróżnia elektronikę AMR i AGV
Rola w systemie robota
Autonomiczne roboty mobilne (AMR) i automatycznie sterowane pojazdy (AGV) to zasilane bateryjnie platformy mobilne, które przemieszczają ładunki w magazynach, fabrykach i innych obiektach. Ich elektronika różni się od stacjonarnych robotów przemysłowych, ponieważ działają na bateriach, poruszają się autonomicznie (AMR) lub po zdefiniowanych ścieżkach (AGV), działają w przestrzeniach współdzielonych przez ludzi i muszą znosić trudne warunki użytkowania. Co wyróżnia elektronikę AMR/AGV:
- Praca na zasilaniu bateryjnym: Zarządzanie baterią i efektywność energetyczna bezpośrednio wpływają na czas pracy. Każdy wat ma znaczenie.
- Nawigacja autonomiczna: LIDAR, kamery i łączenie czujników dla AMR. Taśma magnetyczna, kody QR lub reflektory dla AGV.
- Obsługa ładunku: podnośniki, rolki, ramiona lub specjalistyczne interfejsy ładunkowe. Elektronika dostosowana do konkretnych zastosowań.
- Bezpieczeństwo w przestrzeniach wspólnych: skanery bezpieczeństwa, wyłączniki awaryjne i dynamiczne systemy zachowania spełniające normę ISO 3691-4 dla pojazdów AGV lub ANSI R15.08 dla AMR.
- Komunikacja bezprzewodowa: Standard Wi-Fi; niektóre platformy korzystają z 5G lub prywatnego LTE. Sieć komórkowa do przesyłu na zewnątrz.
- Wzmocniona konstrukcja: wstrząsy i wibracje spowodowane nierówną podłogą i obsługą ładunków.
Projektowanie ryzyka do kontrolowania
W przypadku płytek PCB AMR i AGV, dane wejściowe dotyczące możliwości produkcji powinny zostać wprowadzone przed zamrożeniem rozmieszczenia złączy, dopasowania obudowy, dostępu do osprzętu, ścieżek termicznych i przebiegu wiązek przewodów. Późne zmiany tych szczegółów zazwyczaj powodują konieczność przeróbek mechanicznych, przeprojektowania osprzętu testowego lub pogorszenie niezawodności, czego można by uniknąć dzięki wczesnemu przeglądowi DFM.
Dobór komponentów powinien uwzględniać status cyklu życia, zatwierdzone zamienniki, dostępność obudowy, klasę temperaturową oraz, w stosownych przypadkach, klasę bezpieczeństwa lub izolacji. Płytki drukowane AMR i AGV często pozostają w produkcji lub eksploatacji dłużej niż elektronika użytkowa, więc nierozwiązane ryzyko związane z zaopatrzeniem staje się problemem wsparcia technicznego, a nie tylko zakupu.
Na poziomie systemu, płytka powinna być określona pod kątem funkcji, środowiska, żywotności i pokrycia testowego, a nie wyłącznie na podstawie schematu. Zapobiega to częstemu błędowi polegającemu na zbudowaniu technicznie poprawnej płytki PCB, która jest trudna w montażu, serwisowaniu lub niewystarczająco wytrzymała po zainstalowaniu w robocie.
Urządzenia elektroniczne nawigacyjne często dzielą ograniczenia czasowe i poboru mocy z płytką kamery robota i zespołem interfejsu czujników.
Architektura nawigacji: SLAM, stała ścieżka, znaczniki, GPS
Wybór architektury dla architektury nawigacji
Architektura nawigacji różni się znacząco między AMR i AGV. Główne podejścia do nawigacji to:
- LIDAR SLAM: Jednoczesna lokalizacja i mapowanie. Standard dla AMR; nie wymaga stałej infrastruktury.
- Trzask kamery: Nawigacja oparta na wizji. Tańsza niż LIDAR; mniej niezawodna w środowiskach pozbawionych cech szczególnych.
- Naprawiono następującą ścieżkę: Taśma magnetyczna, linie malowane lub wbudowany przewód. Standardowy AGV; nie wymaga mapowania pokładowego.
- Oparte na fiduciach: Kody QR lub znaczniki odblaskowe w znanych miejscach. Typowe hybrydowe podejście do pojazdów AGV/AMR.
- GPS: Roboty mobilne do pracy na zewnątrz. Wymagają dobrej widoczności nieba; w przypadku utraty sygnału należy zastosować czujnik IMU.
- UWB: Pozycjonowanie ultraszerokopasmowe. Precyzyjne pozycjonowanie wewnątrz pomieszczeń, gdy jest to wymagane.
Wymagania dotyczące walidacji architektury nawigacji
Niezawodność zależy od zachowania marginesów zaprojektowanych na płytce: szerokości miedzi, odstępów izolacyjnych, odciążenia termicznego, mocowania złączy, obniżenia parametrów komponentów i zakresu inspekcji. Producent powinien zweryfikować te cechy, zamiast traktować płytkę PCB jak standardowy zespół z ogólnym testem zgodności.
Zdatność do użytku powinna być brana pod uwagę poprzez oznakowane złącza, dostępne punkty testowe, czytelne warianty płyt głównych i śledzenie numerów seryjnych. Gdy robot ulegnie awarii w terenie, dobra diagnostyka na poziomie płyty głównej pozwala zespołowi serwisowemu szybko zlokalizować problem, zamiast wymieniać duże podzespoły lub odsyłać całego robota.
Praktyczną zasadą jest wybór najprostszej konstrukcji, która nadal spełnia wymagania dotyczące sygnału, bezpieczeństwa, temperatury i mechaniki. Zawyżona specyfikacja podnosi koszty, a zaniżona wymaga przeróbek podczas testów lub wdrożenia w terenie.
Konfiguracja ruchu: różnicowa, sterowana łyżką, Ackermann, wielokierunkowa
Kryteria wyboru konfiguracji ruchu
Sterowanie ruchem w napędach AMR/AGV zazwyczaj wykorzystuje konfiguracje różnicowe lub dookólne. Główne konfiguracje to:
- Napęd różnicowy: Dwa niezależne koła napędowe plus kółka jezdne. Proste, tanie, powszechne w magazynowych AMR-ach.
- Ładowarka kołowa: Cztery koła napędowe, każde niezależne. Lepsza przyczepność; większa moc.
- Układ kierowniczy Ackermanna: układ kierowniczy podobny do tego w samochodzie. Popularny na platformach zewnętrznych i dostawczych.
- Dookólna: Mecanum lub koła szwedzkie umożliwiające ruch boczny. Powszechne w przypadku konieczności ustawienia w pozycji bocznej.
- Śledzone: gąsienice zamiast kół. Wytrzymałe; powszechne na platformach zewnętrznych i budowlanych.
Jak konfiguracja ruchu wpływa na koszty i niezawodność
Zakres pokrycia testów dostosowuje się do wymagań niezawodnościowych. Aplikacje konsumenckie wymagają mniejszego pokrycia niż przemysłowe; przemysłowe mniejszego niż medyczne; medyczne mniejszego niż krytyczne dla bezpieczeństwa. Dopasowanie pokrycia testów do rzeczywistych wymagań pozwala zachować budżet, zapewniając jednocześnie niezbędną pewność aplikacji.
Dokumentacja produkcyjna jest często niedoinwestowana w fazie projektowania i kosztowna w tworzeniu z mocą wsteczną. Zapisy testów jednostkowych gromadzone są podczas kontroli terenowej wspierającej produkcję wiele lat później; identyfikowalność partii komponentów wspomaga analizę post mortem zwrotów z produkcji. Programy, które planują dokumentację z wyprzedzeniem, dysponują potrzebnymi dokumentami; programy, które dodają dokumentację później, często tracą dane, których by potrzebowały.
Obsługa ładunków: przenośnik, winda, manipulator, dostawa
Kluczowe wybory projektowe dotyczące obsługi ładunków
Elektronika obsługująca ładunki zależy od konkretnego zastosowania. Typowe interfejsy ładunków to:
- Górna część przenośnika: Napędzane rolki lub pas na górze robota. Sterowanie silnikiem i czujniki obecności ładunku.
- Płyta podnosząca: Płyta podnosząca do podnoszenia palet lub wózków. Sterowanie siłownikiem i czujnik położenia.
- Ramię lub manipulator: Montowany manipulator do podnoszenia i umieszczania. Często wykorzystuje oddzielną elektronikę napędową.
- Złącze wózka: Automatyczne sprzęganie z wózkami holowanymi. Interfejs czujników i siłowników do pomiaru stanu połączenia.
- Sprzedaż automatyczna: Kontrola dostępu do przedziału robota dostawczego. Siłowniki, zamki i interfejsy użytkownika.
- Sortowanie: Zautomatyzowany interfejs sortowania. Czujnik i siłownik dla logiki sortowania.
Zagadnienia dotyczące produkcji i niezawodności
Przejrzystość łańcucha dostaw w trakcie produkcji wpływa zarówno na koszty, jak i niezawodność. Producenci z możliwością aktywnego pozyskiwania surowców absorbują cykle alokacji, które w przeciwnym razie spowodowałyby przestoje w produkcji; producenci bez aktywnego pozyskiwania surowców przerzucają problemy z dostawami na klientów. Wartość aktywnego pozyskiwania surowców jest najwyższa w przypadku niedoborów w całej branży, a najniższa w przypadku stabilnych warunków dostaw.
Cykle iteracji projektu korzystają z precyzyjnego feedbacku na etapie projektowania i produkcji. Partner produkcyjny, który zapewnia szybką informację zwrotną dotyczącą DFM, umożliwia szybką iterację; partner, który zapewnia powolną lub powierzchowną informację zwrotną, proporcjonalnie spowalnia iterację. Programy, które wybierają partnerów produkcyjnych częściowo na podstawie jakości informacji zwrotnej, zazwyczaj przechodzą przez fazę prototypu szybciej niż programy, które wybierają wyłącznie na podstawie najniższej ceny.
Architektura bezpieczeństwa dla wspólnych przestrzeni ludzkich
Wybór architektury dla bezpieczeństwa Architektura dla wspólnych przestrzeni ludzkich
Architektura bezpieczeństwa w pojazdach AMR/AGV spełnia standardy dla robotyki mobilnej w przestrzeniach współdzielonych. Główne funkcje bezpieczeństwa to:
- Skaner bezpieczeństwa: Skaner laserowy wykrywający osoby na trasie robota. Redukcja prędkości lub zatrzymanie na podstawie wykrytej bliskości.
- Awaryjny postój: fizyczne przyciski stop na podwoziu robota. Nadmiarowe ścieżki sprzętowe.
- Czujniki zderzaka: Wykrywanie kontaktu fizycznego. Wsparcie dla unikania opartego na skanerze.
- Monitorowanie prędkości: Bezpieczna kontrola prędkości; monitorowane ograniczenia prędkości. Spełnia poziom wydajności d lub wyższy w zastosowaniach krytycznych dla bezpieczeństwa.
- Urządzenia ostrzegawcze: Ostrzeżenia dźwiękowe i wizualne podczas ruchu. Lokalne zachowanie dostosowane do otoczenia.
- Monitorowanie strefy: Działanie ograniczone do określonych stref. Zapobiega przedostawaniu się robota do nieautoryzowanych obszarów.
Wymagania dotyczące walidacji architektury bezpieczeństwa dla wspólnych przestrzeni ludzkich
Ekonomia wolumenu i pasma produkcyjnego wpływa na wybór właściwych procesów w różny sposób w zależności od skali produkcji. Praktyki, które zwracają się przy 100 000 jednostek rocznie, rzadko przynoszą zwrot przy 500 jednostkach; praktyki, które sprawdzają się na etapie prototypu, rzadko sprawdzają się przy dużych wolumenach. Dopasowanie metody produkcji do rzeczywistego wolumenu produkcji sprawia, że każde pasmo produkcyjne jest ekonomicznie opłacalne.
Obowiązki regulacyjne w zakresie certyfikacji różnią się znacząco w zależności od zastosowania i rynku. Dowody produkcyjne potwierdzające wnioski klientów mogą być zróżnicowane – od minimalnych (produkty konsumenckie na rynkach nieregulowanych) do obszernych (wyroby medyczne z krótkimi okresami przechowywania). Programy, które określają wymagania certyfikacyjne w ofercie, zapewniają prawidłową konfigurację produkcji; programy, które dodają wymagania certyfikacyjne później, czasami wymagają zmian w procesie.
Docelowy czas pracy zależy od płytki PCB zarządzania baterią , elektroniki dystrybucji zasilania i planu zaopatrzenia, który może wspierać konserwację floty.
Zarządzanie baterią i energią w czasie pracy
Wymagania elektryczne i termiczne
Zarządzanie baterią i energią w pojazdach AMR/AGV bezpośrednio wpływa na ekonomikę czasu pracy. Główne czynniki to:
- Chemia baterii: Norma LFP dotycząca cyklu życia; norma NMC, gdzie gęstość energii ma większe znaczenie niż cykl życia.
- Zarządzanie opłatami: Ładowanie okazjonalne podczas postoju; ładowanie planowe w dokach. Zachowanie ładowania wpływa na działanie floty.
- Dokładność stanu naładowania: Wpływa na moment powrotu robotów do ładowania. Niska dokładność powoduje zawieszenie robotów lub marnowanie czasu działania.
- Hamowanie regeneracyjne: Odzyskuje energię podczas hamowania. Niewielki wzrost wydajności; przydatny w zastosowaniach o dużej liczbie cykli.
- Tryby zasilania: tryby gotowości, aktywności i szybkiego rozruchu. Wpływa na całkowite zużycie energii w całym okresie eksploatacji floty.
Tryby testowania i awarii produkcji
Skonsolidowana produkcja u jednego partnera produkcyjnego pozwala zachować wiedzę instytucjonalną gromadzoną przez kolejne generacje produktów. Partner, który stworzył wiele generacji podobnych produktów, zna specyficzne problemy, jakie się pojawiają, usprawnienia procesów poprawiające wydajność, a także wzorce projektowe, które zapewniają wysoką jakość produkcji. Wiedza ta nie jest przekazywana nowym partnerom bez ponoszenia kosztów.
Ciągły dialog między inżynierią a produkcją z czasem poprawia zarówno jakość produktów, jak i relacje z dostawcami. Dane dotyczące wydajności przekazywane z powrotem do działu inżynierii służą do udoskonalania projektu; dane zwrotne z terenu, przekazywane z powrotem, służą do udoskonalania zarówno projektu, jak i produkcji. Programy, w których ten dialog jest aktywny, są udoskonalane w kolejnych generacjach produktów.
Pokrewne decyzje projektowe można znaleźć na płytkach PCB układu BMS robota dla mobilnych pakietów akumulatorowych oraz płytkach PCB dystrybucji zasilania robota dla mobilnych platform.
W przypadku wersji pilotażowych i flotowych dostępność komponentów należy sprawdzić za pośrednictwem działu wsparcia zaopatrzenia w komponenty elektroniczne, zanim robot wejdzie do produkcji powtarzalnej.
Produkcja płytek PCB AMR i AGV w Highleap
Przegląd DFM przed produkcją
Highleap produkuje elektronikę AMR/AGV, dostosowaną do specyficznych wymagań robotów mobilnych. Jej możliwości obejmują:
- Odporność na wibracje i wstrząsy: dobór komponentów i montaż podtrzymujący naprężenia platformy mobilnej.
- Akumulator i dystrybucja zasilania: zintegrowana produkcja systemów BMS i tablic rozdzielczych.
- Integracja czujnika nawigacyjnego: Płyty interfejsu LIDAR, płyty kamery i płyty łączenia czujników.
- Kontrola ruchu: różnicowy, sterowany burtą i napęd dookólny.
- Komunikacja bezprzewodowa: Integracja Wi-Fi, LTE i specjalistycznych technologii bezprzewodowych.
- Produkcja z certyfikatem bezpieczeństwa: wsparcie dla zgłoszeń certyfikacyjnych ISO 3691-4 i ANSI R15.08.
Testowanie, śledzenie i przekazywanie kompilacji
Proces produkcyjny w robotyce łączy praktyki z kilku tradycyjnych kategorii elektroniki. Od elektroniki użytkowej – dyscyplina kosztów i produkcja seryjna. Od elektroniki przemysłowej – inżynieria niezawodności i długi okres eksploatacji. Od elektroniki samochodowej – odporność na wibracje i czynniki środowiskowe. Od elektroniki medycznej – dokumentacja i identyfikowalność. Robotyka korzysta z połączenia tych dwóch aspektów.
Programy, które traktują produkcję strategicznie – inwestując w relacje z dostawcami, dzieląc się prognozami, koordynując wydajność – zazwyczaj osiągają lepsze wyniki niż programy, które traktują produkcję transakcyjnie. Podejście transakcyjne oszczędza czas negocjacji, ale pozbawia nas korzyści płynących z długoterminowej współpracy z dostawcami.
Najczęściej zadawane pytania dotyczące płytek PCB robotów AMR i AGV
Jaka jest różnica pomiędzy elektroniką AMR i AGV?
Pojazdy AGV zazwyczaj podążają predefiniowanymi ścieżkami za pomocą taśmy magnetycznej, reflektorów, kodów QR lub wbudowanego systemu naprowadzania. Roboty AMR wykorzystują pokładową percepcję i nawigację do dynamicznego planowania tras. Oba rodzaje pojazdów wymagają sterowania silnikiem, zabezpieczeń, zarządzania akumulatorem, komunikacji i elektroniki ładowania, ale roboty AMR zazwyczaj wymagają więcej mocy obliczeniowej, czujników i synchronizacji do nawigacji.
Które płytki PCB są powszechnie stosowane w robotach AMR i AGV?
Typowe płytki obejmują główny sterownik, płytki sterowników silników, układ zarządzania akumulatorem, płytkę dystrybucji zasilania, płytkę interfejsu czujników, płytkę wejść/wyjść bezpieczeństwa, płytkę komunikacyjną, płytkę interfejsu ładowania oraz elektronikę przeznaczoną dla konkretnego ładunku. Dokładny skład zależy od ładunku, metody nawigacji, napięcia akumulatora, komunikacji floty oraz wymaganych norm bezpieczeństwa.
Jakie czujniki nawigacyjne mają wpływ na projekt płytki PCB AMR?
Roboty AMR mogą wykorzystywać LIDAR, kamery, czujniki głębokości, IMU, enkodery kół, czujniki ultradźwiękowe, UWB lub GPS do użytku na zewnątrz. Każdy czujnik wpływa na wybór interfejsu, budżet mocy, rozmieszczenie złączy, synchronizację, kontrolę EMI i montaż mechaniczny. Płytki czujników powinny być projektowane wraz z algorytmem nawigacji i układem mechanicznym.
W jaki sposób skanery bezpieczeństwa łączą się z elektroniką AMR i AGV?
Skanery bezpieczeństwa zazwyczaj łączą się za pomocą wyjść cyfrowych o klasie bezpieczeństwa, przemysłowego Ethernetu lub dedykowanych protokołów bezpieczeństwa, w zależności od skanera i architektury systemu. Płytka PCB musi obsługiwać niezawodne zasilanie, izolowane wejścia, monitorowanie diagnostyczne, integrację z funkcją zatrzymania awaryjnego oraz zdefiniowane bezpieczne zatrzymanie w przypadku wykrycia osoby lub przeszkody przez skaner.
Jak konstrukcja akumulatora wpływa na wymagania dotyczące płytek PCB dla pojazdów AMR i AGV?
Napięcie akumulatora, pojemność, prąd rozładowania, metoda ładowania, strategia dokowania i docelowy czas pracy – wszystko to wpływa na projekt płytki PCB. Ścieżki wysokoprądowe mogą wymagać grubej miedzi, dużych złączy, zarządzania temperaturą, kontroli prądu rozruchowego i ochrony przed awariami. Dane dotyczące akumulatora powinny być również zintegrowane z oprogramowaniem floty, aby roboty mogły się ładować przed awarią.
Jakie problemy w projektowaniu płytek PCB są spowodowane wibracjami i wstrząsami?
Roboty mobilne są narażone na uderzenia w podłoże, przesunięcia ładunku, uderzenia podczas dokowania i ciągłe wibracje. Płytki PCB wymagają bezpiecznych złączy, prawidłowej orientacji komponentów, odciążenia, podpór montażowych, powłoki ochronnej w razie potrzeby oraz punktów testowych, które pozostaną niezawodne po wibracjach. Duże komponenty i baterie wymagają specjalnego mocowania mechanicznego, a nie tylko połączeń lutowanych.
Jakie testy produkcyjne są ważne dla płytek PCB AMR i AGV?
Testy powinny weryfikować szyny zasilania, wyjścia silników i napędów, łącza komunikacyjne, interfejsy czujników, ścieżkę ładowania, wejścia bezpieczeństwa, programowanie oprogramowania sprzętowego, pobór prądu oraz raportowanie błędów. W przypadku wdrażania floty, rejestry numerów seryjnych, śledzenie wersji oprogramowania sprzętowego i dzienniki testów funkcjonalnych pomagają diagnozować powtarzające się problemy w terenie w wielu robotach.
Na co należy zwrócić uwagę przy projektowaniu płytek PCB interfejsu ładowania?
Płytki interfejsu ładowania muszą zapewniać tolerancję ustawienia, zużycie styków, prąd rozruchowy, zabezpieczenie nadprądowe, monitorowanie temperatury, komunikację z ładowarką oraz bezpieczne zachowanie podczas częściowego podłączenia. Roboty dokujące wymagają również ochrony przed łukiem elektrycznym, zanieczyszczeniami i powtarzającymi się cyklami mechanicznymi przez cały okres eksploatacji floty.
Wyślij pliki AMR lub AGV PCB do przeglądu DFM i testów flotowych

Polecamy Wiadomości

Taconic RF 35 vs RO4350B PCB
Spis treściRF-35 vs RO4350B Zaopatrzenie i...

Produkcja płytek PCB filtrów TMM4
Produkcja płytek PCB filtrów TMM4 jest kontrolowana przez...

Produkcja płytek PCB TMM3 dla modułów RF
Produkcja płytek PCB metodą TMM3 jest najbardziej przydatna, gdy moduł RF...

Produkcja płytek PCB TMM6
Produkcja TMM6 to strona kontroli procesu dla średniej wielkości...
Jak uzyskać wycenę płytek PCB
Przeprowadzimy dla Ciebie analizę DFM/DFA i prześlemy raport. Możesz bezpiecznie przesłać pliki za pośrednictwem naszej strony internetowej. Aby przygotować wycenę, potrzebujemy następujących informacji:
-
- Gerber, ODB++ lub .pcb, specyfikacja.
- Lista BOM, jeśli wymagany jest montaż
- Ilość
- Czas na zmianę
W przypadku usług PCBA prosimy o dostarczenie BOM (listy materiałów) i wszelkich szczegółowych instrukcji montażu. Oferujemy również analizę DFM/DFA w celu optymalizacji projektów pod kątem możliwości produkcji i montażu, zapewniając płynny proces produkcji.