
Płytka PCB do dystrybucji zasilania robota dla szyn DC-DC, zabezpieczeń i sekwencjonowania
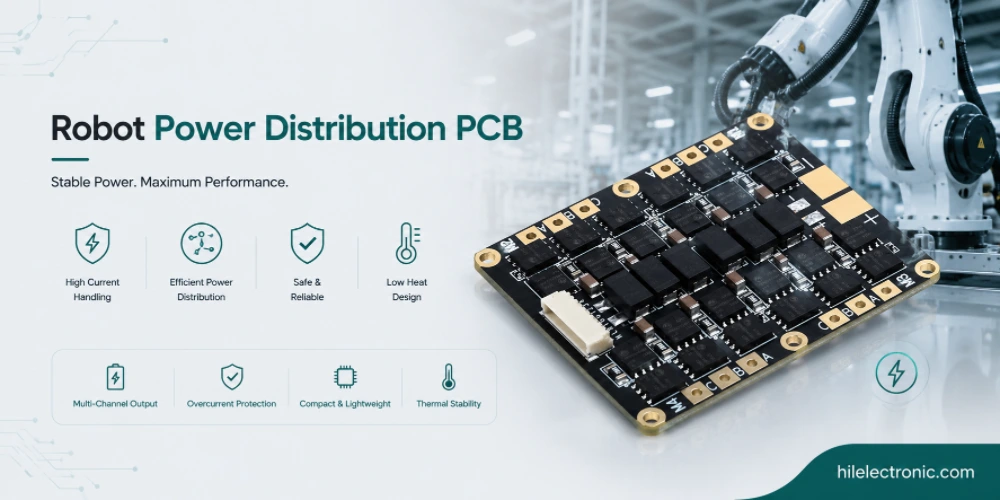
Płytki PCB do dystrybucji zasilania robota pobierają zasilanie z akumulatora, magistrali DC lub prądu przemiennego i dostarczają regulowane, zabezpieczone, sekwencyjne szyny do każdego podsystemu. To nie tylko płytki okablowania. Definiują one ograniczenie awarii, kolejność uruchamiania, wydajność pracy, monitorowanie szyn oraz bezpieczeństwo robota w przypadku awarii płytki podrzędnej.
W tym przewodniku wyjaśniono decyzje branżowe dotyczące płyt dystrybucji zasilania robotów: topologię wejścia, wybór przetwornicy DC-DC, sekwencjonowanie szyn, zabezpieczenia nadprądowe i przed odwrotną polaryzacją, monitorowanie, integrację zarządzania akumulatorami, projektowanie termiczne i testy produkcyjne. Przewodnik jest przeznaczony dla zespołów projektujących roboty mobilne, roboty przemysłowe, roboty usługowe oraz platformy robotyczne o wysokim natężeniu prądu.
Co tak naprawdę robią płytki PCB do dystrybucji zasilania robotów
Rola w systemie robota
Płytki PCB do dystrybucji zasilania pobierają zasilanie wejściowe (z akumulatora, magistrali DC lub wejścia AC) i dostarczają kondycjonowane zasilanie do każdego podsystemu robota. W przypadku nowoczesnych robotów oznacza to wiele przetwornic DC-DC, sekwencjonowanie zasilania, zabezpieczenia, monitorowanie i możliwość wymiany bez wyłączania urządzenia. Płytka jest często fizycznie największą pojedynczą płytką PCB w robocie ze względu na komponenty zasilające. Co wyróżnia płytki PCB do dystrybucji zasilania robotów:
- Wysoki prąd wejściowy: Prąd rozładowania akumulatora o natężeniu od kilkudziesięciu do kilkuset amperów, ciągły; prąd szczytowy wyższy podczas ruchu. Ścieżka wejściowa i złącza dostosowane do natężenia prądu.
- Wiele szyn wyjściowych: Jedno wejście konwertowane na 5-15 różnych szyn dla różnych podsystemów. Każda szyna ma swoje własne wymagania dotyczące prądu, napięcia i kolejności.
- Wydajność: Roboty zasilane bateryjnie marnują energię na etapie dystrybucji mocy. Wysoka wydajność bezpośrednio wydłuża czas pracy.
- Ochrona: Zabezpieczenie przed przetężeniem, przepięciem, zwarciem i odwrotną polaryzacją na wejściu i na każdej szynie. Zdefiniowane i przetestowane zachowanie w przypadku awarii.
- Monitoring: monitorowanie napięcia i prądu na każdej szynie w celu diagnostyki i integracji zarządzania baterią.
- Izolacja: Niektóre architektury wymagają izolacji galwanicznej między wejściem a wyjściem. Zależy to od wymagań bezpieczeństwa aplikacji.
Projektowanie ryzyka do kontrolowania
Projekt płyty dystrybucji zasilania to główny czynnik decydujący o ogólnej wydajności robota. Robot z dobrze zaprojektowaną dystrybucją zasilania działa dłużej na tym samym akumulatorze niż robot z dystrybucją stratną; różnica w całym okresie eksploatacji floty może być znacząca. Programy inwestujące w wydajność dystrybucji zasilania czerpią korzyści z wydłużenia czasu pracy robota; programy, które traktują to jako kwestię drugorzędną, czasami dostarczają roboty o krótszym czasie pracy niż te, które normalnie obsługiwałyby akumulatory.
Tablica rozdzielcza zasilania służy również jako system nadzorujący stan zasilania na poziomie robota. Koordynacja stanów czuwania, uśpienia i gotowości często odbywa się na tej tablicy, ponieważ tablica jest zawsze zasilana, gdy zasilana jest jakakolwiek część robota. Programy centralizujące nadzór zasilania na tablicy rozdzielczej upraszczają ogólną architekturę zasilania; programy dystrybuujące nadzór często generują złożoną koordynację, trudną do zrozumienia.
Na poziomie systemu, płytka powinna być określona pod kątem funkcji, środowiska, żywotności i pokrycia testowego, a nie wyłącznie na podstawie schematu. Zapobiega to częstemu błędowi polegającemu na zbudowaniu technicznie poprawnej płytki PCB, która jest trudna w montażu, serwisowaniu lub niewystarczająco wytrzymała po zainstalowaniu w robocie.
Projekty zasilane bateryjnie należy konsultować z płytą zarządzającą baterią robota , natomiast platformy podłączane do gniazdka lub dokowane mogą wymagać koordynacji z płytką drukowaną zasilacza AC-DC.
Topologia wejściowa: bateria, magistrala prądu stałego, prąd przemienny-stały, wiele źródeł
Kryteria wyboru topologii wejściowej
Topologia wejściowa zależy od źródła zasilania robota. Roboty mobilne zasilane bateryjnie mają inne wymagania wejściowe niż szafy przemysłowe zasilane z sieci. Główne topologie wejściowe to:
- Bezpośrednie wejście bateryjne: Napięcie akumulatora zasila bezpośrednio przetwornice DC-DC. Standard w większości robotów mobilnych.
- Wejście magistrali prądu stałego: Wspólna magistrala prądu stałego zasilana z akumulatora lub z magistrali AC-DC. Upraszcza dystrybucję szyn do wielu podsystemów.
- Interfejs AC-DC: Napięcie wejściowe sieciowe przekonwertowane na prąd stały. Standard w stacjonarnych robotach przemysłowych. Wymagany współczynnik PFC powyżej kilkuset watów.
- Dane wejściowe z wielu źródeł: Zasilanie bateryjne i prądem przemiennym z automatycznym przełączaniem. Typowe dla robotów pracujących zarówno w pozycji dokowanej, jak i mobilnej.
Jak topologia wejściowa wpływa na koszty i niezawodność
Wybór topologii wejściowej ma kaskadowy wpływ na całą konstrukcję robota. Mobilny robot zasilany bateryjnie z bezpośrednim wejściem bateryjnym wymaga przetwornic obsługujących szeroki zakres napięcia wejściowego; robot z wejściem magistrali DC może korzystać z przetwornic o węższym zakresie napięcia wejściowego i prostszej konstrukcji. Wybór topologii wpływa zarówno na koszty, jak i złożoność w każdym odcinku linii.
Topologie wieloźródłowego zasilania umożliwiają zasilanie z baterii lub z lądu, co jest powszechne w robotach dostawczych i serwisowych, które dokują w celu naładowania, ale działają bezprzewodowo. Przenoszenie między źródłami musi być na tyle płynne, aby praca była kontynuowana bez zakłóceń; konstrukcja sprzętowa obsługująca to rozwiązanie jest bardziej złożona niż w systemach z jednym źródłem, ale zapewnia elastyczność operacyjną.
Praktyczną zasadą jest wybór najprostszej konstrukcji, która nadal spełnia wymagania dotyczące sygnału, bezpieczeństwa, temperatury i mechaniki. Zawyżona specyfikacja podnosi koszty, a zaniżona wymaga przeróbek podczas testów lub wdrożenia w terenie.
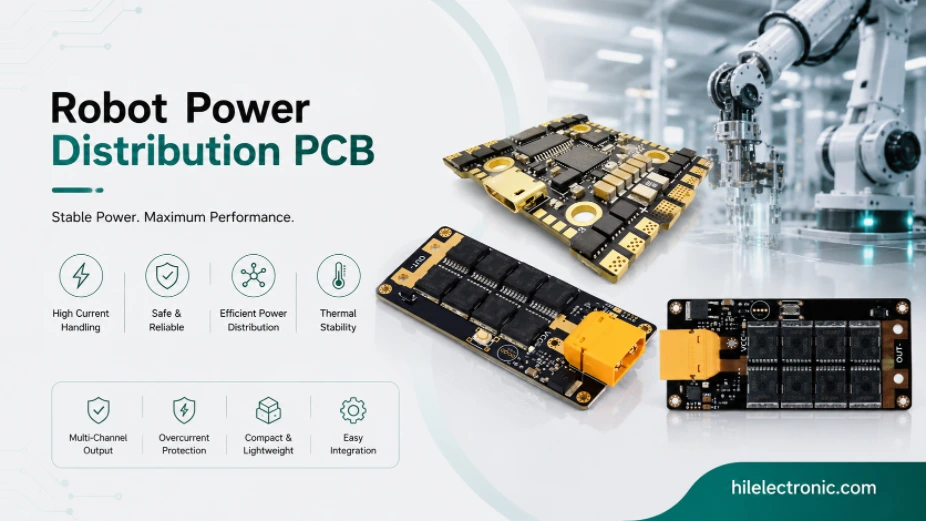
Wybór topologii przetwornicy DC-DC
Kryteria wyboru topologii przetwornicy DC-DC
Dopasowana do obciążenia topologia przetwornicy DC-DC decyduje o wydajności i kosztach konwersji. Główne kategorie topologii to:
- Buck (spadek): Standard dla szyn niskonapięciowych o dużym natężeniu prądu. Sprawność typowo 90-95% z prostowaniem synchronicznym.
- LDO: Liniowy regulator niskiego spadku napięcia. Prosty i cichy; niska sprawność. Standard dla małych szyn o niskim poborze mocy lub czystych zasilaczy analogowych.
- Boost (wzrost): Konwertuje niższe napięcie na wyższe. Typowe dla robotów zasilanych bateryjnie, gdzie niektóre szyny przekraczają napięcie akumulatora.
- Buck-boost: Obsługuje napięcie wejściowe obejmujące napięcie wyjściowe. Typowe dla robotów zasilanych bateryjnie, gdzie napięcie akumulatora może spaść poniżej napięcia szyny podczas rozładowywania.
- Izolowany prąd stały-prąd stały: Izolacja galwaniczna między wejściem a wyjściem. Powszechna w interfejsach komunikacyjnych i szynach o znaczeniu krytycznym dla bezpieczeństwa.
Wpływ wyboru topologii przetwornicy DC-DC na koszty i niezawodność
Dobór przetwornicy DC-DC na etapie projektowania uwzględnia nie tylko sprawność, ale także odpowiedź przejściową, tętnienia i zachowanie podczas rozruchu. Przetwornica o sprawności 95% przy obciążeniu nominalnym może spaść do 80% przy małym obciążeniu – co jest istotne w przypadku robota, który spędza większość czasu w trybie czuwania. Programy, które określają sprawność w całym zakresie roboczym, oszczędzają baterię; programy, które określają ją tylko przy obciążeniu nominalnym, czasami powodują rozczarowujący czas pracy robotów.
Przetwornice wielofazowe o wyższych prądach rozkładają obciążenie na wiele stopni przełączania, redukując tętnienia wejściowe i wyjściowe, a jednocześnie poprawiając rozkład temperatury. Standardowo stosowane na szynach wysokoprądowych zasilających napędy silników lub w komputerach o dużej mocy. Złożoność konstrukcji jest większa niż w przypadku przetwornic jednofazowych, ale korzyści elektryczne i termiczne uzasadniają ich zastosowanie w zastosowaniach wysokoprądowych.
Sekwencjonowanie i koordynacja mocy
Wymagania elektryczne i termiczne
Sekwencjonowanie zasilania koordynuje włączanie i wyłączanie szyn. Nowoczesne układy SoC i złożone podsystemy wymagają określonej kolejności i czasu włączania zasilania. Główne zagadnienia związane z sekwencjonowaniem to:
- Włączanie sekwencyjne: określona kolejność szyn podczas rozruchu. Czasami z określonymi prędkościami narastania lub opóźnieniami.
- Skoordynowany zwrot: odwrotna sekwencja podczas wyłączania. Czasami z określonym zachowaniem wybiegu po zaniku zasilania.
- Propagacja błędów: Awaria jednej szyny może wymagać wyłączenia pozostałych. Lokalny sprzęt i nadzór na poziomie systemu.
- Uzgadnianie sygnału gotowości: Podsystemy niższego rzędu potwierdzają gotowość przed kontynuacją. Standard w dystrybucji zasilania w skali SoC.
- Tryby czuwania: Stan niskiego poboru mocy z włączonymi tylko szynami krytycznymi. Umożliwia uśpienie i wybudzenie.
Tryby testowania i awarii produkcji
Błędy sekwencjonowania podczas włączania lub wyłączania zasilania stanowią szczególną przyczynę trudnych do zdiagnozowania awarii. Szyna, która pojawia się nieznacznie poza kolejnością, może, ale nie musi, powodować widoczne problemy, w zależności od konkretnego układu SoC i stanu awarii. Programy starannie projektujące i testujące sekwencjonowanie unikają tego typu problemów; programy, które traktują sekwencjonowanie niedbale, czasami dostarczają produkty z sporadycznymi awariami rozruchu.
Analiza trybu awaryjnego w celu sekwencjonowania zasilania powinna uwzględniać nie tylko prawidłowe włączanie zasilania, ale także nieuporządkowane wyłączanie (rozładowanie akumulatora, wyłączenie głównego wyłącznika podczas pracy, spadek napięcia). Roboty, które radzą sobie z nieuporządkowanym wyłączaniem, zachowują swój stan i restartują się bez problemów; roboty, które radzą sobie z tym nieudolnie, czasami wymagają pełnego przeładowania oprogramowania układowego po nagłej utracie zasilania.
Zabezpieczenia: przeciążeniowe, przepięciowe, przed odwrotną polaryzacją, przed zwarciem
Wymagania elektryczne i termiczne
Zabezpieczenie w rozdzielnicy energetycznej stanowi pierwszą linię obrony przed awariami. Główne kategorie zabezpieczeń to:
- Nadmiar prądu wejściowego: Bezpiecznik, PTC lub eFuse ograniczający prąd wejściowy. Czas reakcji dopasowany do możliwości źródła.
- Odwrotna polaryzacja: zabezpieczenie przed nieprawidłowym podłączeniem akumulatora. Oparte na tranzystorach polowych (FET) lub diodach.
- Przepięcie: Zablokuj lub wyłącz, gdy napięcie wejściowe przekroczy bezpieczny limit. Zapobiega uszkodzeniom spowodowanym spadkiem obciążenia lub nieprawidłowym zasilaniem.
- Nadmiar prądu na szynę: Wyłączenie lub odwrócenie działania w przypadku przeciążenia pojedynczej szyny. Lokalizuje usterkę w dotkniętym podsystemie.
- Przegrzanie: Wyłączenie, gdy temperatura płyty przekroczy bezpieczny limit. Zapobiega niekontrolowanemu wzrostowi temperatury.
- Zwarcie: Szybka reakcja na zwarcie na wyjściu. Chroni zarówno stopień mocy, jak i okablowanie.
Tryby testowania i awarii produkcji
Kwalifikacja komponentów zabezpieczających ma znaczenie, ponieważ to one wdrażają zachowania bezpieczeństwa. Bezpieczniki elektroniczne (eFuse), diody TVS, tranzystory polowe zabezpieczające (FET) i komponenty ograniczające prąd muszą działać zgodnie ze specyfikacją w momencie wystąpienia usterki; wymiana komponentów w trakcie produkcji może zagrozić zachowaniu zabezpieczeń. Programy kwalifikujące komponenty zabezpieczające starannie dbają o bezpieczeństwo; programy, które traktują je jak produkty, czasami wykrywają awarie zabezpieczeń w warunkach awarii.
Testowanie zachowania się usterek weryfikuje faktyczne działanie zabezpieczeń. Zastosowanie typowych usterek podczas testu – przetężenia, przepięcia, odwrotnej polaryzacji – potwierdza prawidłowe działanie zabezpieczeń. Programy testujące zabezpieczenia podczas produkcji wykrywają problemy z komponentami i procesem produkcyjnym, które w przeciwnym razie pojawiłyby się dopiero podczas rzeczywistych usterek w terenie.
Obwody monitorujące są najbardziej przydatne, gdy dane o błędach dotrą do interfejsu sieciowego robota i można je zweryfikować za pomocą powtarzalnego przebiegu testów elektrycznych.
Integracja monitorowania i zarządzania baterią
Wymagania elektryczne i termiczne
Monitorowanie integruje dystrybucję energii z zarządzaniem akumulatorami i diagnostyką systemu. Główne monitorowane parametry to:
- Napięcie wejściowe i prąd: zintegrowany z systemem zarządzania baterią w celu oszacowania stanu naładowania.
- Napięcie na szynę: Potwierdza, że szyny mieszczą się w granicach tolerancji. Wykrywa stopniową degradację przed awarią.
- Prąd na szynę: monitorowanie obciążenia w celu diagnostyki i analizy zużycia.
- Temperatura płyty: Wiele czujników do monitorowania temperatury. Czasami zintegrowane z kontrolą chłodzenia.
- Status błędu: flagi błędów dostępne dla nadzorcy w celu diagnostyki i rejestrowania zdarzeń.
- Interfejs komunikacyjny: I²C, CAN lub podobny do głównego kontrolera. Standard PMBus w niektórych architekturach.
Tryby testowania i awarii produkcji
Szczegółowość monitorowania wpływa na możliwości diagnostyczne. Monitorowanie prądu dla każdej szyny identyfikuje, który podsystem pobiera zbyt dużo prądu; monitorowanie zbiorcze identyfikuje tylko, że dany podsystem pobiera zbyt dużo prądu. Programy, które precyzyjnie monitorują pomiary, umożliwiają szybką diagnostykę problemów w terenie; programy, które dokonują pomiarów zgrubnych, czasami mają trudności z identyfikacją konkretnego podsystemu powodującego obserwowane objawy.
Integracja zarządzania akumulatorem poprzez protokół PMBus lub podobny umożliwia skoordynowane zarządzanie energią w całym pakiecie i rozdzielnicy. Oszacowanie stanu naładowania, kontrola ładowania i zarządzanie temperaturą – wszystkie te elementy korzystają ze ścisłej koordynacji. Programy, które projektują tę integrację, celowo tworzą roboty, które inteligentnie zarządzają energią; programy, które traktują pakiet i rozdzielnicę jako oddzielne zagadnienia, czasami dostarczają roboty z nieoptymalnym zarządzaniem energią.
W przypadku pokrewnych decyzji projektowych należy zapoznać się z przewodnikiem dotyczącym bezpieczeństwa akumulatora płytki PCB układu BMS robota oraz płytką PCB sterownika silnika wysokoprądowego dla robotów.
Produkcja płytek PCB do dystrybucji zasilania w Highleap
Przegląd DFM przed produkcją
Firma Highleap produkuje rozdzielnice mocy, stosując specyficzne procedury procesowe, wymagane przez rozdzielnice wysokoprądowe. Specyficzne możliwości obejmują:
- Ciężka obróbka miedzi: do wejścia wysokoprądowego i ścieżek szynowych. Standard 2-4 uncje; większa ilość do konsultacji.
- Montaż SMT i przewlekany wysokoprądowy: Dyscyplina rozmieszczania i lutowania połączeń wysokoprądowych. Profil lutowania rozpływowego dostosowany do masy termicznej.
- Zaciski wciskane: Połączenia wysokoprądowe o dużej liczbie cykli. Standard w przemysłowej dystrybucji energii.
- Zarządzanie ciepłem: gruba miedź plus układy przelotek termicznych i radiatory na przetwornicach DC-DC.
- Walidacja efektywności: Pomiar wydajności próbki na żądanie. Weryfikuje zgodność założeń projektowych z rzeczywistością produkcyjną.
- Dokumentacja: zapisy testów jednostkowych, obejmujące weryfikację wydajności i zabezpieczeń.
Testowanie, śledzenie i przekazywanie kompilacji
Produkcja rozdzielnic zasilania w firmie Highleap obejmuje zarówno płytki małych robotów obsługi klienta o mocy kilkudziesięciu watów, jak i platformy przemysłowe o mocy rzędu kilowatów. Proces produkcyjny skaluje się wraz z poziomem mocy — małe płytki wykorzystują standardowe elementy SMT i wielowarstwowe; duże płytki wykorzystują grubą miedź, zaciski wciskane i zintegrowane systemy zarządzania temperaturą.
Konsolidacja produkcji systemów dystrybucji energii u dostawcy posiadającego doświadczenie w zakresie zasilania to jeden z konkretnych sposobów, w jaki programy robotyki korzystają z praktyki Highleap. Dystrybucja energii to specjalistyczna dziedzina, w której skumulowana wiedza – na temat projektowania termicznego, zachowania zabezpieczeń, weryfikacji sekwencjonowania i integracji monitorowania – poprawia wyniki; programy tworzone z dostawcami, którzy nie specjalizują się w dystrybucji energii, czasami tracą korzyści płynące z tej skumulowanej wiedzy.
Często zadawane pytania dotyczące PCB do dystrybucji zasilania robotów
Do czego służy płytka PCB rozdzielająca zasilanie robota?
Płytka PCB dystrybucji zasilania robota odbiera główne źródło zasilania i przetwarza, przełącza, zabezpiecza, sekwencjonuje i monitoruje szyny używane przez robota. Może zasilać napędy silników, czujniki, płytki obliczeniowe, moduły komunikacyjne, obwody bezpieczeństwa i interfejsy ładowania. Jej konstrukcja ma duży wpływ na czas pracy, niezawodność, diagnostykę i zapobieganie awariom.
Jakie napięcia są powszechnie stosowane w dystrybucji zasilania robotów?
Typowe napięcia wejściowe obejmują 12 V, 24 V, 36 V, 48 V oraz wyższe napięcia akumulatora lub magistrali DC. Szyny wyjściowe często obejmują szyny rdzeniowe 12 V, 5 V, 3.3 V, 1.8 V oraz szyny rdzeniowe specyficzne dla danego procesora. Prawidłowa architektura napięciowa zależy od mocy silnika, strat w kablach, konstrukcji akumulatora, wymogów bezpieczeństwa oraz sprawności konwertera.
Kiedy płytka PCB do dystrybucji zasilania wymaga grubej miedzi?
Gruba miedź jest stosowana, gdy gęstość prądu, spadek napięcia lub wzrost temperatury byłyby zbyt wysokie w przypadku standardowej miedzi. Jest ona powszechnie stosowana w wejściach akumulatorów, układach zasilania silników, ścieżkach ładowania i wysokoprądowych szynach wyjściowych. Decyzja powinna być podejmowana na podstawie prądu ciągłego, prądu szczytowego, szerokości ścieżek, powierzchni płytki drukowanej, wzrostu temperatury i możliwości produkcyjnych.
Dlaczego sekwencjonowanie zasilania jest ważne w przypadku robotów?
Sekwencjonowanie zasilania zapobiega uruchamianiu podsystemów w niebezpiecznej lub niezdefiniowanej kolejności. Moduły obliczeniowe, czujniki, napędy silników, obwody bezpieczeństwa i moduły komunikacyjne często mają różne wymagania rozruchowe. Kontrolowane sekwencjonowanie zmniejsza ryzyko wystąpienia blokady, chroni układy scalone, poprawia przejrzystość diagnostyki i umożliwia przewidywalne zachowanie podczas wybudzania, uśpienia, ładowania i awaryjnego wyłączania.
Jakie obwody zabezpieczające powinny zawierać płyty zasilające robota?
Typowe zabezpieczenia obejmują bezpieczniki wejściowe, zabezpieczenie przed odwrotną polaryzacją, ograniczenie prądu udarowego, zabezpieczenie nadprądowe, zabezpieczenie przeciwzwarciowe, tłumienie przepięć i stanów przejściowych, zabezpieczenie przeciwprzepięciowe, wyłącznik termiczny oraz raportowanie błędów na szynie. Roboty o krytycznym znaczeniu dla bezpieczeństwa mogą również wymagać redundantnych ścieżek wyłączania i sprzętowo zdefiniowanych stanów bezpieczeństwa.
Jak dystrybucja mocy wpływa na czas pracy robota?
Każda strata konwersji generuje ciepło i skraca czas pracy. Wydajna topologia DC-DC, prawidłowa architektura napięciowa, złącza o niskich stratach, odpowiednia masa miedzi i zminimalizowane zużycie energii w stanie spoczynku wydłużają żywotność baterii. Czas pracy należy oceniać w realistycznych cyklach pracy, a nie tylko w warunkach pojedynczego, stałego obciążenia.
Jak należy testować płytki PCB układu zasilania robota?
Testy powinny weryfikować prąd wejściowy, dokładność napięcia wyjściowego, sekwencjonowanie szyn, regulację obciążenia, tętnienia, zachowanie termiczne, progi zabezpieczeń, zgłaszanie usterek oraz komunikację z przełożonym. Płytki wysokoprądowe należy testować pod realistycznym obciążeniem, o ile jest to możliwe, ponieważ testy laboratoryjne przy niskim prądzie mogą nie ujawnić problemów termicznych ani spadków napięcia.
W jaki sposób można bezpiecznie obniżyć koszt płytek PCB do dystrybucji zasilania robotów?
Koszty można obniżyć poprzez inteligentne rozdzielenie sekcji wysokoprądowych i niskoprądowych, unikając zbędnej liczby szyn, stosując wspólne rodziny konwerterów, dobierając realistyczną masę miedzi, konsolidując złącza i projektując dostęp testowy na wczesnym etapie. Kosztów nie należy obniżać poprzez usuwanie zabezpieczeń, marginesów obniżania wartości znamionowych ani ścieżek termicznych niezbędnych do bezpiecznej pracy.
Prześlij pliki dotyczące płyty rozdzielczej zasilania robota do przeglądu przez DFM

Polecamy Wiadomości

Produkcja płytek PCB filtrów TMM6
Spis treściDlaczego projektanci filtrów mikrofalowych używają...

Taconic RF 35 vs RO4350B PCB
Spis treściRF-35 vs RO4350B Zaopatrzenie i...

Produkcja płytek PCB filtrów TMM4
Produkcja płytek PCB filtrów TMM4 jest kontrolowana przez...

Produkcja płytek PCB TMM3 dla modułów RF
Produkcja płytek PCB metodą TMM3 jest najbardziej przydatna, gdy moduł RF...
Jak uzyskać wycenę płytek PCB
Przeprowadzimy dla Ciebie analizę DFM/DFA i prześlemy raport. Możesz bezpiecznie przesłać pliki za pośrednictwem naszej strony internetowej. Aby przygotować wycenę, potrzebujemy następujących informacji:
-
- Gerber, ODB++ lub .pcb, specyfikacja.
- Lista BOM, jeśli wymagany jest montaż
- Ilość
- Czas na zmianę
W przypadku usług PCBA prosimy o dostarczenie BOM (listy materiałów) i wszelkich szczegółowych instrukcji montażu. Oferujemy również analizę DFM/DFA w celu optymalizacji projektów pod kątem możliwości produkcji i montażu, zapewniając płynny proces produkcji.