
Płytka PCB do komunikacji robotów dla sieci Ethernet, CAN, sieci bezprzewodowych, izolacji i EMC
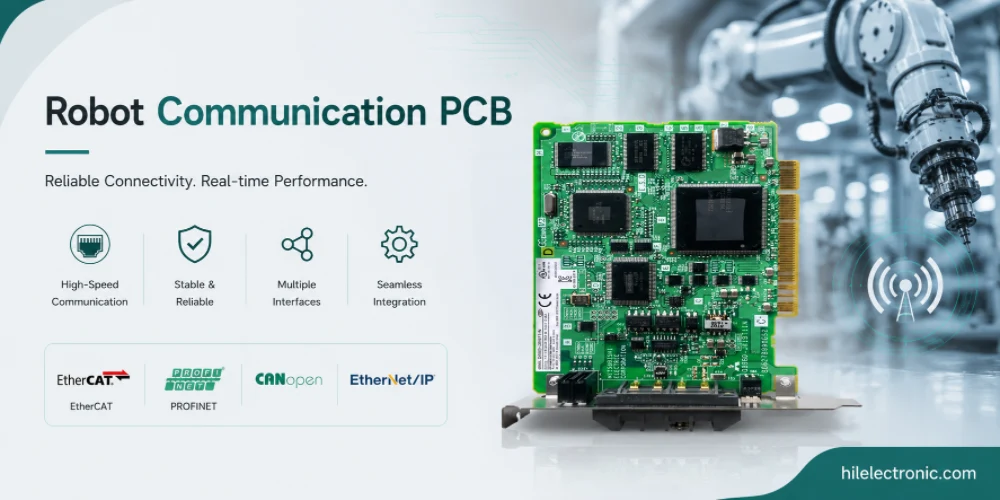
Płytki PCB do komunikacji robotów przesyłają polecenia, dane z czujników, diagnostykę i ruch sieciowy między podsystemami. Nowoczesny robot może łączyć w jednej platformie odizolowane porty Ethernet, EtherCAT, CAN FD, RS-485, USB, Wi-Fi, Bluetooth, sieci komórkowe oraz porty bezpieczeństwa. Niezawodność komunikacji bezpośrednio wpływa na zachowanie robota, szczególnie w sterowaniu ruchem, obsłudze floty i monitorowaniu bezpieczeństwa.
W tym przewodniku wyjaśniono, jak należy planować, rozmieszczać, montować i testować płyty komunikacyjne robotów. Obejmuje on wybór protokołu, interfejsy przewodowe i bezprzewodowe, izolację galwaniczną, odporność na zakłócenia elektromagnetyczne (EMC), deterministyczne taktowanie, routing o dużej prędkości, ekspozycję kabli oraz testy produkcyjne, które pozwalają wykryć sporadyczne problemy z komunikacją przed wdrożeniem w terenie.
Co właściwie robią płytki PCB do komunikacji z robotami
Rola w systemie robota
Płytki PCB do komunikacji robotów przenoszą ruch między podsystemami i do systemów zewnętrznych. W nowoczesnym robocie stos komunikacyjny łączy szybki Ethernet z wolniejszą magistralą CAN, bezprzewodową komunikację radiową z izolacją przewodową oraz protokoły przemysłowe z interfejsami konsumenckimi. Co wyróżnia płytki do komunikacji robotów:
- Różnorodność protokołów: Jedna płyta często obsługuje wiele protokołów jednocześnie. Powszechne są Ethernet, CAN, RS-485, USB i sieć bezprzewodowa.
- Izolacja: Izolacja galwaniczna między portami komunikacyjnymi a elektroniką systemu. Standard w protokołach przemysłowych i interfejsach związanych z bezpieczeństwem.
- Odporność EMC: Interfejsy komunikacyjne narażone na zakłócenia przenoszone przez kable. Odporność na zakłócenia przewodzone i promieniowane bezpośrednio wpływa na niezawodność.
- Czas deterministyczny: Protokoły przemysłowe (EtherCAT, PROFINET) wymagają mikrosekundowego czasu synchronizacji. Layout obsługuje to bezpośrednio.
- Bezprzewodowa RF: Integracja z Wi-Fi, Bluetooth lub siecią komórkową, z obsługą certyfikacji regulacyjnej.
Projektowanie ryzyka do kontrolowania
Konstrukcja płytki komunikacyjnej wpływa na ogólne zachowanie robota w sposób, w jaki nie wpływają na nią inne płytki. Awaria komunikacji może spowodować unieruchomienie robota mobilnego, utratę krytycznego polecenia w przypadku robota przemysłowego lub utratę danych z czujników w przypadku robota monitorującego. Wymagania dotyczące niezawodności płytek komunikacyjnych są często wyższe niż w przypadku innych płytek, ponieważ awarie komunikacji są bardziej widoczne.
Programy traktujące komunikację jako odrębną dziedzinę inżynieryjną — a nie tylko dobór komponentów — zapewniają niezawodną komunikację; programy traktujące ją jako zadanie projektowe typu towar czasami dostarczają systemy z okresowymi problemami z komunikacją, które są trudne do zdiagnozowania i kosztowne do naprawienia w terenie.
Na poziomie systemu, płytka powinna być określona pod kątem funkcji, środowiska, żywotności i pokrycia testowego, a nie wyłącznie na podstawie schematu. Zapobiega to częstemu błędowi polegającemu na zbudowaniu technicznie poprawnej płytki PCB, która jest trudna w montażu, serwisowaniu lub niewystarczająco wytrzymała po zainstalowaniu w robocie.
Wybór sieci Ethernet i magistrali polowej ma wpływ na płytę sterującą robota przemysłowego , moduł przetwarzania obrazu oraz sieć bezpieczeństwa wykorzystywaną w stanowiskach pracy współdzielonych.
Warianty Ethernetu dla robotyki
Kryteria wyboru wariantów Ethernetu dla robotyki
Warianty Ethernetu obsługiwane w robotyce obejmują kategorie prędkości i topologii. Główne opcje to:
- Gigabitowy Ethernet (10/100/1000BASE-T): standardowa komunikacja zewnętrzna i wewnętrzna. Złącza RJ45 lub M12 w zależności od środowiska.
- Wielogigabitowy Ethernet (2.5/5/10G): powstające w aplikacjach o dużej przepustowości. Zaawansowana wizja i obliczenia.
- Ethernet jednoparowy (10BASE-T1L): Pojawia się w sieciach sensorowych. Niższa przepustowość, ale większy zasięg i cieńszy kabel.
- EterCAT: Deterministyczny Ethernet do sterowania ruchem. Obsługiwane są implementacje slave i master.
- PROFINET: Przemysłowy Ethernet powszechnie stosowany w produkcji.
- POE: Zasilanie przez Ethernet do urządzeń peryferyjnych. Standard w wielu zastosowaniach przemysłowych.
Jak warianty Ethernetu dla robotyki wpływają na koszty i niezawodność
Ethernet jest coraz częściej domyślnym wyborem komunikacyjnym w nowoczesnej robotyce, ponieważ łączy wysoką przepustowość z szeroko obsługiwanymi stosami sprzętowymi i programowymi. Nawet aplikacje, które historycznie korzystały ze specjalistycznych protokołów (CAN do sterowania ruchem, RS-485 do czujników), przechodzą na Ethernet, ponieważ procesory Ethernet MAC stają się powszechne, a warstwy fizyczne Ethernet PHY stają się tańsze.
Wybór odpowiedniego wariantu Ethernetu zależy od wymagań dotyczących przepustowości i długości kabla. Gigabit jest standardem w większości zastosowań; multigigabit może być odpowiedni do wizji o dużej przepustowości lub obliczeń; 10BASE-T1L pojawia się w sieciach czujników wymagających długich odcinków kabli. Dopasowanie wariantu do rzeczywistych wymagań pozwala ograniczyć koszty.
Praktyczną zasadą jest wybór najprostszej konstrukcji, która nadal spełnia wymagania dotyczące sygnału, bezpieczeństwa, temperatury i mechaniki. Zawyżona specyfikacja podnosi koszty, a zaniżona wymaga przeróbek podczas testów lub wdrożenia w terenie.
Protokoły CAN i Fieldbus
Kluczowe wybory projektowe dla protokołów CAN i Fieldbus
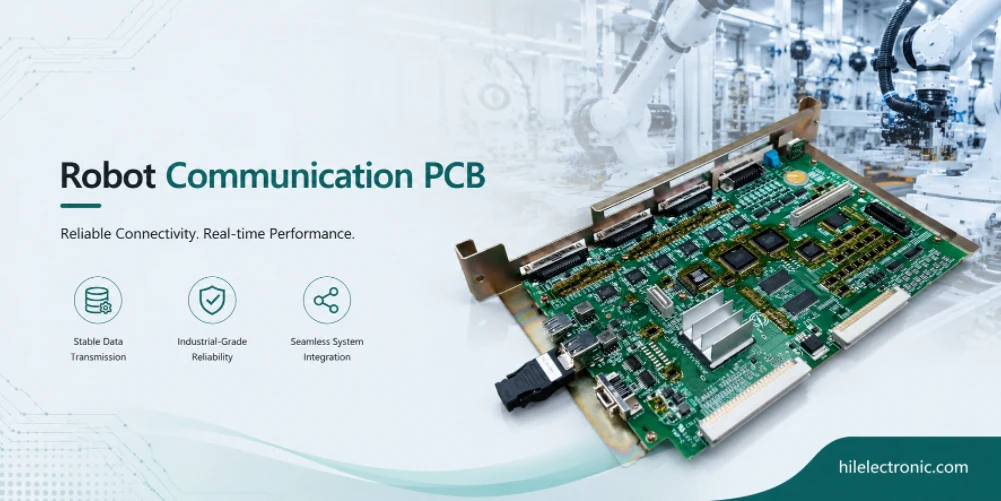
CAN i powiązane protokoły magistrali polowej obsługują ruch wewnętrzny o niższej przepustowości. Główne warianty to:
- Klasyczny CAN: Standardowa prędkość 1 Mb/s. Szeroko stosowane w robotyce przemysłowej i motoryzacyjnej.
- CAN FD: Elastyczna prędkość transmisji danych do 8 Mb/s. Większa przepustowość przy zachowaniu niezawodności magistrali CAN.
- Mogę otworzyć: Protokół warstwy aplikacji w sieci CAN. Standard sterowania ruchem i komunikacji urządzeń peryferyjnych w przemyśle.
- J1939: Protokół dla pojazdów ciężarowych w sieci CAN. Powszechny w robotyce stosowanej na zewnątrz i w rolnictwie.
- RS-485 i RS-422: różnicowy szeregowy dla ekonomicznych lub starszych zastosowań.
Zagadnienia dotyczące produkcji i niezawodności
Protokoły CAN i CAN FD pozostają ważne w robotyce, ponieważ są solidne, deterministyczne i powszechnie stosowane w napędach silników i komponentach czujników. Programy integrujące obsługę CAN na płycie komunikacyjnej stanowią pomost między tradycyjnymi komponentami opartymi na CAN a nowoczesnymi architekturami nadzorującymi opartymi na sieci Ethernet.
CANopen i inne protokoły warstwy aplikacji oparte na CAN upraszczają integrację z przemysłowymi urządzeniami peryferyjnymi, które korzystają z tych standardów. Programy obsługujące CANopen natywnie integrują się z szeroką gamą produktów przemysłowych; programy obsługujące jedynie surowy CAN czasami wymagają opracowania warstwy aplikacji, aby komunikować się z komercyjnymi urządzeniami peryferyjnymi.
Interfejsy bezprzewodowe: Wi-Fi, Bluetooth, komórkowe, LoRaWAN
Wymagania dotyczące interfejsu i układu
Interfejsy bezprzewodowe integrują się z komunikacją zewnętrzną lub robotyką mobilną. Główne opcje to:
- Wi-Fi (802.11): standard łączności zewnętrznej. Ze względu na regulacyjną wydajność preferowane są certyfikowane moduły.
- Bluetooth: niskoenergetyczne do komunikacji peryferyjnej, klasyczne do komunikacji o większej przepustowości.
- Sieć komórkowa (LTE, 5G): Komunikacja szerokopasmowa dla robotów zewnętrznych i dostawczych. Zazwyczaj wymagana jest antena zewnętrzna.
- LoRaWAN: dalekiego zasięgu i niskiego poboru mocy do zastosowań czujnikowych i telemetrycznych.
- ZigBee: Sieci kratowe dla sieci czujników. Mniej powszechne w robotyce, ale sporadycznie stosowane.
- Niestandardowy RF: Zastrzeżona technologia RF do określonych zastosowań. Wymaga certyfikacji regulacyjnej dla każdego rynku.
EMC, czas i rozważania dotyczące testów
Integracja bezprzewodowa wiąże się z koniecznością przestrzegania przepisów dotyczących certyfikacji, których nie mają rozwiązania wyłącznie przewodowe. Certyfikacja FCC dla rynku amerykańskiego, CE dla europejskiego oraz dodatkowe certyfikaty dla innych rynków wymagają testowania, co zwiększa koszty i wydłuża czas realizacji. Programy wykorzystujące certyfikowane, wstępnie zatwierdzone moduły upraszczają certyfikację; programy wykorzystujące gołe układy radiowe wymagają pełnej certyfikacji radiowej dla każdego rynku.
Umiejscowienie anteny i dobór anteny znacząco wpływają na wydajność sieci bezprzewodowej. Anteny osadzone w metalowych obudowach nie działają dobrze; anteny umieszczone w pobliżu układów elektronicznych generują zakłócenia; anteny ustawione bez względu na charakterystykę promieniowania dają nieprzewidywalny zasięg. Programy starannie planujące rozmieszczenie anten zapewniają niezawodną łączność bezprzewodową; programy, które traktują rozmieszczenie anten niedbale, czasami dostarczają produkty o rozczarowującym zasięgu.
Izolacja: optyczna, magnetyczna, pojemnościowa, cyfrowa
Kluczowe wybory projektowe dotyczące izolacji
Izolacja interfejsów komunikacyjnych chroni zarówno system, jak i podłączone urządzenia. Główne opcje izolacji to:
- Optyczny: Transfer LED-fotodioda. Standard izolacji sygnałów o umiarkowanej szerokości pasma.
- Magnetyczny: Transfer oparty na transformatorach. Powszechny w interfejsach Ethernet i interfejsach o większej przepustowości.
- Pojemnościowy: Zintegrowana izolacja kondensatorowa na chipie. Kompaktowa i ekonomiczna, idealna do nowoczesnych projektów.
- Izolatory cyfrowe: zintegrowana izolacja dla standardowych interfejsów magistrali (SPI, I²C, UART, CAN).
- Izolowane zasilanie: izolowany prąd stały-stały zasilający stronę izolowaną.
Zagadnienia dotyczące produkcji i niezawodności
Parametry izolacji muszą odpowiadać wymaganiom bezpieczeństwa aplikacji. Podstawowa izolacja jest wystarczająca dla większości komunikacji sygnałowej; wzmocniona izolacja jest wymagana w zastosowaniach medycznych i krytycznych dla bezpieczeństwa. Programy, które określają izolację zgodnie z rzeczywistymi wymaganiami, dostosowują koszty do potrzeb; programy, które określają ją zawyżoną, płacą za izolację, której aplikacja nie potrzebuje; programy, które określają ją zaniżoną, mogą nie spełniać wymagań bezpieczeństwa.
Izolowane przetwornice DC-DC do izolowanych interfejsów komunikacyjnych zwiększają koszty i złożoność, ale zachowują izolację w całym zasilaniu. Programy wykorzystujące izolowane DC-DC, w których wymagana jest izolacja, uzyskują pełną izolację; programy, które dzielą się zasilaniem przez barierę izolacyjną, narażają izolację na szwank.
Szybkie interfejsy mogą wymagać takiej samej dyscypliny układania warstw, jaka jest stosowana w produkcji szybkich płytek PCB , szczególnie gdy płyta komunikacyjna przenosi również łącza do warstwy wejścia/wyjścia bezpieczeństwa robota.
Szybki układ dla płyt komunikacyjnych
Wymagania dotyczące interfejsu i układu
Układ do szybkiej komunikacji podlega tym samym zasadom, co tablice wizyjne. Kontrolowana impedancja, dopasowanie długości, ciągłość płaszczyzny odniesienia. Szczegółowe zagadnienia dotyczące komunikacji obejmują:
- Trasowanie par różnicowych: ścisłe sprzężenie z kontrolą impedancji. Dopasowanie długości w parze.
- Przejścia łączników: nieciągłość impedancji na złączach kontrolowana poprzez konstrukcję podstawy.
- Filtrowanie w trybie wspólnym: Dławiki trybu wspólnego w sieci Ethernet odrzucają szum.
- Ochrona ESD: Diody TVS na złączach zewnętrznych. Standardowo we wszystkich interfejsach zewnętrznych.
- Konstrukcja kabla: Kable ekranowane tam, gdzie wymagany jest budżet EMC. Zakończenie ekranu kabla ma znaczenie.
- Umiejscowienie anteny RF: Anteny izolowane od źródeł szumów cyfrowych. Różnorodność anten w niektórych projektach Wi-Fi.
EMC, czas i rozważania dotyczące testów
Układ dla szybkiego Ethernetu wymaga szczególnej uwagi w zakresie różnicowego routingu par, przejść złączy i ciągłości ścieżki powrotnej. Wytyczne dotyczące układu są dobrze znane, ale ich przestrzeganie wymaga dyscypliny. Programy przestrzegające tych wytycznych generują czysty Ethernet; programy, które pomijają dyscyplinę, czasami napotykają sporadyczne problemy z Ethernetem.
Zgodność EMC dla płyt komunikacyjnych zazwyczaj wymaga zarówno testów emisji, jak i odporności. Emisja zapewnia, że płyta nie zakłóca pracy innych urządzeń; odporność zapewnia, że płyta działa, gdy inne urządzenia ją zakłócają. Roboty pracujące w środowiskach przemysłowych muszą spełniać rygorystyczne wymagania dotyczące odporności na zakłócenia ze strony sąsiednich urządzeń.
W przypadku pokrewnych decyzji projektowych należy zapoznać się z przewodnikiem po płytce PCB interfejsu wejścia/wyjścia i bezpieczeństwa robota oraz architekturą komunikacyjną płytki PCB płyty sterującej robota.
Produkcja płytek PCB do komunikacji w Highleap
Przegląd DFM przed produkcją
Highleap produkuje karty komunikacyjne, które spełniają wymagania procesowe wymagane przez karty o dużej prędkości i obsługujące protokoły mieszane. Ich szczegółowe możliwości obejmują:
- Wielowarstwowa o kontrolowanej impedancji: dla Ethernetu i innych interfejsów o dużej prędkości.
- Montaż SMT o małej grubości: dla kompaktowych, nowoczesnych układów PHY i transceiverów.
- Montaż z RF: integracja modułu bezprzewodowego, rozmieszczenie anten i komponentów RF.
- Zespół elementów izolacyjnych: Izolowane izolatory DC-DC, izolatory cyfrowe i izolatory optyczne zintegrowane jako część standardowego montażu.
- Wstępne skanowanie EMC: badania prototypów w polu bliskim; formalne testy w komorach prowadzone przez laboratoria partnerskie.
- Wsparcie certyfikacji: dowody produkcyjne potwierdzające wnioski o certyfikację modułów bezprzewodowych.
Testowanie, śledzenie i przekazywanie kompilacji
Produkcja płytek komunikacyjnych w firmie Highleap obejmuje zarówno proste interfejsy sterujące oparte na CAN, jak i złożone, wieloprotokołowe bramy Ethernet i bezprzewodowe. Proces produkcyjny obejmuje dbałość o kontrolowaną impedancję, rozmieszczenie komponentów zgodne z normami EMC oraz montaż anten dla interfejsów bezprzewodowych.
Szczególną wartością produkcji specjalistycznych płyt komunikacyjnych jest skumulowana wiedza na temat tego, co zapewnia niezawodność komunikacji – od zagadnień związanych z układem, przez projektowanie EMC, po testy produkcyjne. Programy tworzone z producentami o profilu ogólnym czasami pomijają te szczegóły; programy tworzone ze specjalistami w dziedzinie płyt komunikacyjnych korzystają z tej skumulowanej wiedzy w ramach usług produkcyjnych.
Często zadawane pytania dotyczące PCB do komunikacji z robotami
Czym jest płytka PCB do komunikacji z robotem?
Płytka PCB do komunikacji robota zapewnia przewodowe lub bezprzewodowe interfejsy między podsystemami robota a sieciami zewnętrznymi. Może obejmować interfejsy Ethernet PHY, transceivery CAN, interfejsy RS-485, koncentratory USB, moduły bezprzewodowe, izolację, złącza, zabezpieczenia ESD oraz obwody diagnostyczne. Jej zadaniem jest zapewnienie niezawodnego przesyłu danych w warunkach zakłóceń elektrycznych, ruchu i warunków terenowych.
Kiedy robot powinien używać CAN zamiast Ethernetu?
Sieć CAN jest przydatna do niezawodnego, rozproszonego sterowania o niskiej przepustowości, gdzie priorytet wiadomości i odporność na błędy mają znaczenie. Ethernet lepiej sprawdza się w przypadku ruchu o dużej przepustowości, takiego jak wizja, logi, zdalne sterowanie i ogólne sieci. Wiele robotów korzysta z obu protokołów: CAN lub CAN FD dla lokalnych urządzeń wbudowanych oraz Ethernet lub EtherCAT do szybszej koordynacji.
Jaka jest różnica między Ethernetem i EtherCAT w robotach?
Standardowy Ethernet to ogólna technologia sieciowa do komunikacji o dużej przepustowości. EtherCAT to przemysłowy protokół Ethernet zoptymalizowany pod kątem deterministycznego ruchu i rozproszonego synchronizowania wejść/wyjść. Robot może używać standardowego Ethernetu do oprogramowania, diagnostyki i kamer, podczas gdy EtherCAT łączy serwonapędy, wejścia/wyjścia bezpieczeństwa i urządzenia ruchu o krytycznym znaczeniu czasowym.
Dlaczego porty komunikacyjne robotów wymagają izolacji?
Izolacja zapobiega uszkodzeniu elektroniki sterownika lub danych przez różnice potencjałów uziemienia, przepięcia w kablach i awarie w terenie. Jest ona powszechna w przemysłowych sieciach Ethernet, CAN, RS-485, wejściach/wyjściach bezpieczeństwa i portach dostępnych zewnętrznie. Wymagania dotyczące izolacji zależą od długości kabla, środowiska, zakresu napięcia i architektury bezpieczeństwa.
Jak moduły bezprzewodowe wpływają na projekt PCB?
Moduły bezprzewodowe wymagają zachowania odstępu od anteny, odpowiedniego rozplanowania płaszczyzny uziemienia, kontrolowanego rozmieszczenia sygnału radiowego, dokumentacji regulacyjnej i starannego rozmieszczenia mechanicznego. Nawet certyfikowane moduły mogą nie działać prawidłowo, jeśli płytka PCB lub obudowa rozstraja antenę. Roboty potrzebują również niezawodnego działania bezprzewodowego w zmiennych orientacjach, konstrukcjach metalowych i hałaśliwym środowisku przemysłowym.
W jaki sposób poprawiono EMC na płytach komunikacyjnych robotów?
EMC jest poprawiane poprzez ekranowanie złączy, dławiki sygnału wspólnego, ochronę ESD, izolację, kontrolowane ścieżki powrotne, prawidłowe uziemienie, strategię okablowania, tłumienie przepięć oraz separację od przełączających układów elektronicznych mocy. Układ i konstrukcja obudowy mają znaczenie, ponieważ awarie komunikacji są często spowodowane sprzężeniem szumów na poziomie systemu, a nie pojedynczego komponentu.
Jakie testy produkcyjne są przydatne w przypadku płytek PCB do komunikacji?
Przydatne testy obejmują enumerację portów, weryfikację połączeń, testy ruchu protokołów, kontrole izolacji, inspekcję zabezpieczeń ESD, pomiar prądu, programowanie oprogramowania sprzętowego oraz funkcjonalną komunikację za pośrednictwem reprezentatywnych kabli. W przypadku sieci deterministycznych, w zależności od protokołu i ryzyka aplikacji, można również zweryfikować zachowanie jittera i synchronizacji.
Jakie pliki są potrzebne do produkcji płytki PCB do komunikacji z robotem?
Pakiet powinien zawierać pliki produkcyjne, wymagania dotyczące stosu i impedancji, zestawienie materiałów (BOM), dane dotyczące rozmieszczenia, rysunki montażowe, notatki dotyczące złączy i kabli, pliki oprogramowania sprzętowego lub konfiguracyjne, procedurę testowania protokołu, dokumentację modułu bezprzewodowego oraz wymagania dotyczące kompatybilności elektromagnetycznej (EMC) lub izolacji. Porty zewnętrzne powinny wyraźnie określać wymagania dotyczące ochrony i uziemienia.
Wyślij pliki PCB do komunikacji z robotem w celu przeglądu interfejsu i DFM

Polecamy Wiadomości

Wycena i zestawienie PCB RT duroid 6002
Ta strona zawiera zadanie wyceny i definicji stosu...

Produkcja płytek PCB filtrów TMM6
Spis treściDlaczego projektanci filtrów mikrofalowych używają...

Taconic RF 35 vs RO4350B PCB
Spis treściRF-35 vs RO4350B Zaopatrzenie i...

Produkcja płytek PCB filtrów TMM4
Produkcja płytek PCB filtrów TMM4 jest kontrolowana przez...
Jak uzyskać wycenę płytek PCB
Przeprowadzimy dla Ciebie analizę DFM/DFA i prześlemy raport. Możesz bezpiecznie przesłać pliki za pośrednictwem naszej strony internetowej. Aby przygotować wycenę, potrzebujemy następujących informacji:
-
- Gerber, ODB++ lub .pcb, specyfikacja.
- Lista BOM, jeśli wymagany jest montaż
- Ilość
- Czas na zmianę
W przypadku usług PCBA prosimy o dostarczenie BOM (listy materiałów) i wszelkich szczegółowych instrukcji montażu. Oferujemy również analizę DFM/DFA w celu optymalizacji projektów pod kątem możliwości produkcji i montażu, zapewniając płynny proces produkcji.