
Usługi produkcji i montażu płytek PCB do dronów przeciwzakłóceniowych

Płytka PCB drona z zabezpieczeniem antyzakłóceniowym nie jest standardową płytką sterującą bezzałogowego statku powietrznego (UAV) z dodatkowymi osłonami. Jest to specjalnie zaprojektowana architektura PCB, zaprojektowana w celu utrzymania wydajności nawigacji, telemetrii, wideo i poleceń w przypadku celowego zakłócania, zakłóceń z innych lokalizacji oraz przypadkowego szumu elektromagnetycznego pochodzącego zarówno ze źródeł pokładowych, jak i zewnętrznych.
Ma to znaczenie w przypadku komercyjnych, przemysłowych i obronnych bezzałogowych statków powietrznych (UAV). W pobliżu lotnisk, wież transmisyjnych, podstacji lub wrogich środowisk RF, wydajność drona może szybko się pogorszyć, jeśli płytka PCB nie jest zaprojektowana pod kątem odporności na zakłócenia. Niezawodna, odporna na zakłócenia płytka PCB drona zależy od skoordynowanej konstrukcji stosu, uziemienia, izolacji RF, integralności zasilania, rozmieszczenia komponentów i ekranowania od samego początku.
Uzyskaj wycenę płytki PCB z zabezpieczeniem przed zacięciami
Szybka odpowiedź
Płytka PCB drona przeciwzakłóceniowego utrzymuje wydajność komunikacji i nawigacji w warunkach zakłóceń elektromagnetycznych dzięki zdyscyplinowanemu układowi RF, konstrukcji z ciągłą ścieżką powrotną, trasowaniu o kontrolowanej impedancji, ochronie front-endu GNSS, dystrybucji zasilania z uwzględnieniem zakłóceń elektromagnetycznych (EMI), ekranowaniu, filtrowaniu oraz architekturze awaryjnej, takiej jak nawigacja inercyjna lub optyczna transmisja danych w wyspecjalizowanych systemach. Na poziomie płytki, skuteczność przeciwzakłóceniowa zależy od tego, jak dobrze czułe odbiorniki są izolowane od zakłóceń, jak czyste pozostają szyny zasilające pod obciążeniem dynamicznym oraz jak skutecznie układ zapobiega sprzężeniu zakłóceń z krytycznymi ścieżkami sygnałowymi.
Spis treści
- Czemu musi wytrzymać płytka PCB drona przeciwzakłóceniowego
- Podstawowe warstwy konstrukcji zapobiegającej zakłóceniom na poziomie płyty
- Architektura stosu warstw i uziemienia
- Techniki ekranowania i izolacji RF
- Integralność zasilania przy dużym naprężeniu EMI
- Wzmocnienie GNSS i awaryjne przywracanie nawigacji
- Różnorodność łączy i alternatywy dla światłowodów
- Jak przetestować działanie funkcji przeciwzakłóceniowej
- Najczęściej zadawane pytania dotyczące płytki PCB drona przeciwzakłóceniowego
Czemu musi wytrzymać płytka PCB drona przeciwzakłóceniowego
Aby poprawnie zaprojektować płytkę PCB drona zapobiegającą zakłóceniom, ważne jest zdefiniowanie mechanizmów zakłóceń, na które musi ona być odporna. Nie każde „zakłócenie” jest celowe. Z perspektywy projektowania płytek, środowisko zagrożeń zazwyczaj obejmuje cztery kategorie:
- Celowe zakłócanie sygnału radiowego: zakłócenia dużej mocy skierowane na GNSS, telemetrię, łącza sterujące lub łącza wideo
- Przypadkowe zewnętrzne EMI: silne pobliskie transmisje z radaru, infrastruktury nadawczej, systemów komórkowych lub przemysłowego sprzętu RF
- Samozakłócenie na pokładzie: hałas generowany przez regulatory ESC, silniki, regulatory przełączające, szybkie procesory, kamery i radia współdzielące ten sam płatowiec
- Zakłócenia współlokalne: sprzężenie między własnymi systemami GNSS, telemetrią, wideo, dowodzenia i ładunkiem RF drona
Płytka PCB nie jest w stanie samodzielnie rozwiązać wszystkich problemów systemowych, ale ma silny wpływ na czułość odbiornika, margines łącza, szum fazowy, czystość zasilania i podatność na niepożądane sprzężenia. W praktyce słaba architektura PCB może sprawić, że teoretycznie wydajny projekt przeciwzakłóceniowy stanie się zawodnym produktem.
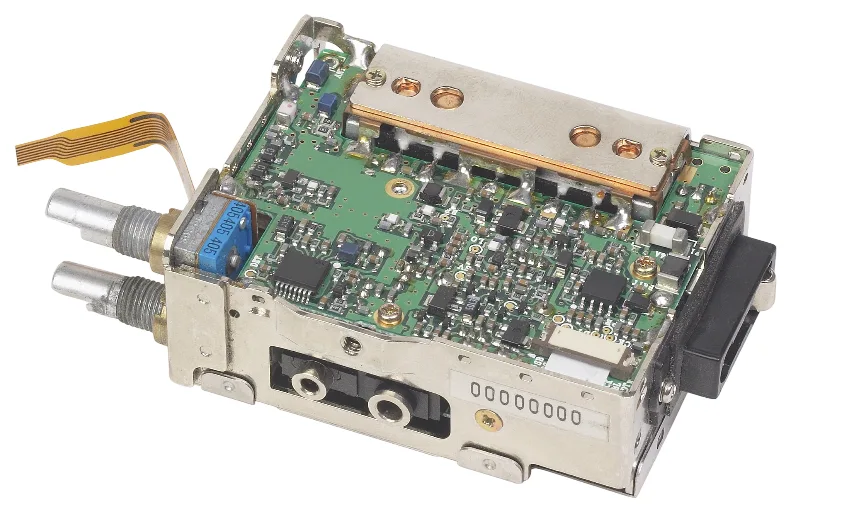
Podstawowe warstwy konstrukcji zapobiegającej zakłóceniom na poziomie płyty
Warstwa 1: Fizyczne wzmocnienie EMI
Pierwszym poziomem ochrony przed zakłóceniami jest fizyczna wytrzymałość na poziomie płytki drukowanej: ciągłe płaszczyzny odniesienia, trasowanie sygnału RF o kontrolowanej impedancji, ekranowanie wrażliwych sekcji odbiornika, krótkie pętle prądu powrotnego oraz separacja układu między obwodami zaszumionymi i wrażliwymi. Jeśli front end sygnału RF jest odczulony, skompresowany lub zanieczyszczony lokalnym szumem, zaawansowane metody redukcji zakłóceń będą miały ograniczoną wartość.
Warstwa 2: odporność łącza i różnorodność częstotliwości
Przeskoki częstotliwości, sygnalizacja w widmie rozproszonym, elastyczność kanału i redundantne łącza – wszystko to zależy od stabilnej implementacji sprzętowej. Płytka PCB musi obsługiwać niskoszumowe zasilanie syntezatora, dobrą izolację między torami nadawania i odbioru, taktowanie z niskim jitterem oraz routing RF, który zachowuje impedancję i minimalizuje upływ. Te same zasady dotyczą również szerszego projektowania płytek PCB dla dronów , ale aplikacje przeciwzakłóceniowe wymagają ściślejszej kontroli ścieżek sprzęgających, granic ekranowania i czystości w domenie zasilania.
Warstwa 3: odporność nawigacji
Sygnały GNSS są z natury słabe i dlatego podatne na zakłócenia. Profesjonalna płytka PCB drona antyzakłóceniowego obsługuje wielokonstelacyjny system GNSS, filtrowanie front-end, czyste polaryzacja anteny, wzmocnienie o niskim poziomie szumów i ściśle kontrolowane rozmieszczenie wokół odbiornika. Powinna również zapewniać ciągłość nawigacji poprzez integrację IMU oraz, w razie potrzeby, fuzję czujników wyższego poziomu lub zaawansowane systemy antenowe, takie jak CRPA, na specjalistycznych platformach.
Architektura stosu warstw i uziemienia
Typowa płytka przeciwzakłóceniowa bezzałogowego statku powietrznego (UAV) składa się z 6 do 10 warstw, choć bardziej złożone platformy mogą wymagać dodatkowych warstw w celu izolacji domen RF, GNSS, szybkich sygnałów cyfrowych i zasilania wysokoprądowego. Kluczową zasadą nie jest bezkrytyczne rozdzielanie masy, lecz utrzymanie ciągłych płaszczyzn odniesienia i przewidywalnych ścieżek powrotu, przy jednoczesnym oddzieleniu funkcji zakłócających i wrażliwych poprzez odpowiednie rozmieszczenie, precyzję routingu, filtrowanie i lokalną regulację mocy.
W przypadku śladów RF i GNSS kluczowe znaczenie ma nieprzerwana płaszczyzna odniesienia. Każde rozszczepienie, szczelina lub źle zszyte przejście pod wrażliwą ścieżką sygnału może zwiększyć nieciągłość impedancji, promieniowanie i podatność. Wytrzymała płytka PCB z zabezpieczeniem przeciwzakłóceniowym kładzie nacisk na symetrię stosu, ciągłe odniesienie do masy, zszyte granice ekranowania i ściśle kontrolowane przejścia przelotowe.
| Warstwa | Typowa funkcja | Cel projektu |
|---|---|---|
| L1 (góra) | RF, przedni koniec GNSS, krytyczny analog, osłony | Najkrótsze ścieżki wrażliwe, kontrolowana impedancja, minimalne narażenie na strefy o dużym natężeniu hałasu |
| L2 | Ciągła płaszczyzna uziemienia | Podstawowe odniesienie o niskiej indukcyjności do trasowania L1; brak przerw w płaszczyźnie na ścieżkach RF lub GNSS |
| L3 | Szybkie sygnały cyfrowe lub wewnętrzne | Interfejsy procesora tras, radia, pamięci lub kamery z kontrolowanymi ścieżkami powrotu |
| L4 | Ziemia lub cicha płaszczyzna odniesienia | Dodatkowe ekranowanie i stabilizacja ścieżki powrotnej dla routingu warstwy wewnętrznej |
| L5 | Dystrybucja mocy | Oddziel obszary dostaw o dużym natężeniu hałasu i obszary wrażliwe za pomocą filtrowania i lokalnych regulacji |
| L6 | Płaszczyzna uziemienia | Odniesienie do warstw sterowania analogowego i wolnoobrotowego |
| L7 | Czujniki, sterowanie, interfejsy o niskiej prędkości | Trzymaj sygnały IMU, barometru, magistrali szeregowych i sygnały porządkowe z dala od stref o wysokiej częstotliwości radiowej. |
| L8 (dół) | Moc, trasowanie związane z silnikiem, złącza | Ograniczaj wysoki prąd i aktywność przełączania do najmniej wrażliwego obszaru stosu |
W projektach wyższej klasy, układ warstw jest często udoskonalany za pomocą modelowania impedancji i analizy elektromagnetycznej, a nie wyłącznie na podstawie praktycznych reguł. Staje się to jeszcze ważniejsze w zintegrowanych rozwiązaniach dronowych , które łączą telemetrię, GNSS, transmisję wideo, komputer pokładowy i elektronikę ładunku w ramach tej samej kompaktowej platformy.
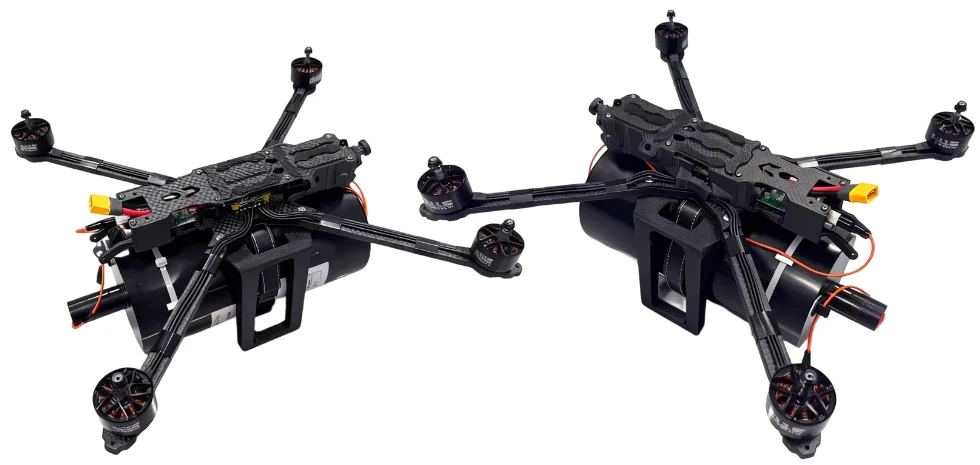
Techniki ekranowania i izolacji RF
Osłony puszek z przeszytymi granicami uziemienia
Osłony pozostają jedną z najskuteczniejszych zabezpieczeń na poziomie płytki elektroniki RF dronów. Obwód osłony powinien przylegać do ciągłego, uziemionego pierścienia padów z gęstym przeszyciem przelotowym do jednej lub kilku stałych płaszczyzn uziemienia. Celem jest zmniejszenie upływu pola elektrycznego, tłumienie sprzężeń wnękowych i ograniczenie zakłóceń omijających ściankę osłony przez podłoże lub rzadkie punkty uziemienia.
Podział stref RF
W przypadku złożonych płytek RF często korzystne jest odizolowanie LNA, syntezatora lub VCO, PA, transceivera i czułych sekcji pasma podstawowego w oddzielnych, ekranowanych obszarach lub starannie oddzielonych strefach. Pomaga to zredukować lokalne sprzężenia, zwłaszcza gdy moc nadawania i czułość odbiornika współistnieją w bliskiej odległości fizycznej.
Linie zasilające o kontrolowanej impedancji
Połączenia antenowe, ślady GNSS i międzystopniowe połączenia RF powinny być prowadzone jako struktury o kontrolowanej impedancji z ciągłymi płaszczyznami odniesienia i starannie kontrolowanymi przejściami. Można stosować uziemienia za pomocą ogrodzeń lub współpłaszczyznowych elementów uziemiających, tam gdzie geometria RF na to pozwala. Celem nie jest po prostu dodanie większej ilości miedzi, ale uzyskanie przewidywalnego ograniczenia pola i niskostratnego przesyłu sygnału.
Zabezpieczenie złącza i wejścia kablowego
Nawet jeśli sama płytka PCB jest dobrze zaprojektowana, zakłócenia często przedostają się przez zewnętrzne kable, wiązki przewodów i złącza antenowe. Typowe środki zaradcze na poziomie płytki obejmują ochronę przed wyładowaniami elektrostatycznymi (ESD), filtrowanie sygnału wspólnego (w stosownych przypadkach), strategię łączenia obudowy z płytką oraz kontrolowane rozmieszczenie złączy względem wrażliwych obwodów odbiornika.
Integralność zasilania przy dużym naprężeniu EMI
Integralność zasilania to jeden z najbardziej niedocenianych aspektów projektowania płytek PCB zapobiegających zakłóceniom. Dron może sprawiać wrażenie, że ma problem z łącznością radiową, podczas gdy pierwotną przyczyną jest zanieczyszczenie szyny zasilającej, harmoniczne przetwornicy, przejściowe odbicia napięcia od uziemienia lub spadek napięcia zasilania podczas zmian obciążenia silnika.
W płytce PCB drona zapobiegającej zakłóceniom architektura zasilania musi być zaprojektowana tak, aby zapewnić cichą pracę wrażliwych bloków RF i GNSS, nawet gdy płatowiec doświadcza dynamicznego zapotrzebowania na prąd. Zazwyczaj oznacza to:
- Oddzielne traktowanie mocy dla domen wrażliwych: GNSS, przednie moduły RF, zegary i precyzyjne czujniki nie powinny dzielić ścieżek zasilania z silnikami, nadajnikami dużej mocy lub impulsami obliczeniowymi
- Przełączanie preregulacji z lokalną postregulacją: praktyczną architekturą jest wykorzystanie wydajnej konwersji DC-DC w górnym biegu strumienia, a następnie zastosowanie oczyszczania LDO w pobliżu bloków najbardziej wrażliwych na szum
- Celowo zastosowano koraliki ferrytowe i filtry: koraliki mogą pomóc w tłumieniu hałasu o wysokiej częstotliwości, jeśli zostaną prawidłowo dobrane i umieszczone, ale nie zastępują konstrukcji ścieżki powrotu dźwięku
- Dyscyplina umieszczania konwerterów: utrzymywać regulatory przełączające, cewki indukcyjne i pętle prądowe w fizycznej odległości od anten GNSS, LNA, oscylatorów odniesienia i wejść odbiornika
- Strategia odsprzęgania o niskiej impedancji: odsprzęganie powinno być dopasowane do częstotliwości i bieżących stanów przejściowych każdej domeny, a nie stosowane jako ogólna lista kontrolna
W przypadku systemów GNSS projektanci powinni również sprawdzić, czy częstotliwości przełączania, harmoniczne, emisje niepożądane i sygnały zegarowe nie obniżają czułości odbiornika w odpowiednich pasmach. Projekt, który pomyślnie przeszedł test funkcjonalny, może nadal nie działać prawidłowo w terenie, jeśli emisje wewnętrzne podniosą efektywny poziom szumów w pobliżu odbiornika nawigacyjnego. Aby zapewnić wysoką niezawodność konstrukcji, wymagania te powinny być również uwzględnione w procesie produkcji i spójności procesów, zwłaszcza w przypadku współpracy z wykwalifikowanym producentem płytek PCB do dronów.
Wzmocnienie GNSS i awaryjne przywracanie nawigacji
W przypadku wielu bezzałogowych statków powietrznych (UAV) najbardziej podatnym na zakłócenia podsystemem nie jest główne radio telemetryczne, lecz odbiornik nawigacyjny. Sygnały GNSS docierają do odbiornika z bardzo niską mocą, co czyni je podatnymi zarówno na celowe, jak i przypadkowe zakłócenia. W związku z tym, w przypadku każdej poważnej płytki PCB drona zabezpieczającej przed zakłóceniami, utwardzanie GNSS wymaga szczególnej uwagi na poziomie płytki drukowanej.
Kluczowe priorytety projektowe obejmują:
- Obsługa GNSS wielokonstelacji: GPS, Galileo, GLONASS i BeiDou zwiększają dostępność i redundancję, chociaż sama różnorodność konstelacji nie stanowi pełnej zdolności przeciwzakłóceniowej
- Filtrowanie front-end i ochrona LNA: Filtry SAW lub BAW, wzmocnienie o niskim poziomie szumów i czyste, aktywne polaryzowanie anteny pomagają zachować czułość odbiornika
- Staranne prowadzenie zasilania anteny: krótkie, kontrolowane impedancją i dobrze odniesione linie zasilające zmniejszają straty wtrąceniowe i ryzyko sprzężenia
- Izolacja od szumów cyfrowych i zasilania: trzymać GNSS z dala od regulatorów przełączających, zegarów procesora, pasów kamer i ścieżek powrotu prądu silnika
- Obsługa nawigacji zapasowej: czysty interfejs IMU i niezawodna ścieżka łączenia czujników poprawiają ciągłość działania w przypadku pogorszenia się wydajności GNSS
W przypadku platform zaawansowanych lub obronnych, architektury CRPA (anteny o kontrolowanym wzorze odbioru) umożliwiają przestrzenne tłumienie zakłóceń poprzez kształtowanie odpowiedzi anteny. Obsługa CRPA na poziomie PCB jest znacznie bardziej wymagająca niż trasowanie pojedynczego sygnału GNSS, ponieważ wymaga spójności fazowej, ściśle kontrolowanego dopasowania kanałów, niskoszumowej konstrukcji front-endu i zdyscyplinowanej symetrii układu. Programy o podwyższonych wymaganiach w zakresie przeżywalności mogą również oceniać specjalistyczne wojskowe architektury PCB dronów światłowodowych, gdzie profil misji, odporność komunikacji i integracja systemów wymagają bardziej zaawansowanego podejścia.
W praktyce solidna odporność nawigacji wynika zwykle z połączenia dobrej konstrukcji front-endu GNSS, czujników bezwładnościowych, nadzoru czasu i logiki kontroli lotu, która może łagodnie się pogarszać, zamiast nagle zawodzić, gdy sygnały satelitarne stają się zawodne.
Różnorodność łączy i alternatywy dla światłowodów
Żadna pojedyncza technika radiowa nie jest wystarczająca w każdym środowisku interferencyjnym. Wiele platform dronów przeciwzakłóceniowych poprawia odporność poprzez dywersyfikację łączy: oddzielne łącza dowodzenia i transmisji danych, wiele pasm częstotliwości, adaptacyjne zarządzanie kanałami, anteny kierunkowe oraz fizyczną separację między radiami w tym samym samolocie.
Na poziomie PCB wymaga to starannego zaprojektowania współistnienia. Płytka musi redukować wzajemne interferencje między nadajnikami i odbiornikami, izolować upływ sygnału zegarowego i LO oraz zapobiegać spadkowi zakresu dynamicznego odbiornika w stopniach RF dużej mocy. W wielu bezzałogowych statkach powietrznych (UAV) praktycznym ograniczeniem przed zakłóceniami nie jest sam protokół, ale niewystarczająca izolacja współlokacyjna i zaszumiona implementacja sprzętowa.
W przypadku systemów uwięzionych, światłowodowe architektury PCB dronów stanowią istotną alternatywę. Światłowód nie opiera się na bezprzewodowej propagacji sygnału RF w tym segmencie komunikacji, co czyni go z natury odpornym na klasyczne zakłócenia RF wzdłuż uwięzionej ścieżki danych. Jednak powiązane transceivery, przetwarzanie mocy i elektronika interfejsu nadal wymagają odpowiedniej konstrukcji PCB z uwzględnieniem EMI.
W przypadku, gdy zarządzanie uwięzieniem jest częścią architektury platformy, ścieżka optyczna również zależy od stabilnej elektroniki po stronie szpuli i integracji obsługi kabli. Projekt tego podsystemu omówiono osobno w naszym przeglądzie PCB szpuli uwięzi światłowodowej.
Jak przetestować działanie funkcji przeciwzakłóceniowej
Płytka PCB drona zapobiegająca zakłóceniom powinna zostać walidowana na długo przed ostateczną kwalifikacją w komorze. Wczesne testy na poziomie płytki i podsystemu mogą zidentyfikować problemy związane z podatnością na zakłócenia, a zmiany w układzie są nadal praktyczne.
Zalecane metody walidacji obejmują:
- Przeprowadzono testy wrażliwości: ocenić zachowanie szyn zasilających i interfejsów zewnętrznych pod wpływem wstrzykiwanego szumu lub zakłóceń przejściowych
- Badanie wrażliwości na promieniowanie: wystawić płytkę lub podzespół na działanie kontrolowanych pól RF, monitorując jednocześnie blokadę GNSS, jakość telemetrii i stabilność procesora
- Wstrzykiwanie zakłóceń do portu antenowego: pomiar degradacji odbiornika, odczulania, reakcji blokowania i zachowania odzyskiwania w warunkach kontrolowanych zakłóceń
- Charakterystyka szumu mocy pod obciążeniem: obserwuj tętnienia, przejściowe sygnały i artefakty przełączania przy jednocześnie aktywnych silnikach, ładunku, komputerach i radiach
- Wydajność GNSS przy pełnej aktywności systemu: monitorować zachowanie nośnej w stosunku do szumu, wydajność ponownego przechwytywania, stabilność pozycji i czułość podczas pracy wszystkich podsystemów pokładowych
- Testowanie interferencji w tym samym miejscu: sprawdź, czy łącza pokładowe nie powodują znacznego pogorszenia jakości między sobą podczas jednoczesnej transmisji
- Przegląd zgodności EMC: przed formalnymi testami zgodności należy użyć sond bliskiego pola, sond prądowych i pomiarów widmowych w celu zlokalizowania dominujących emiterów i ścieżek sprzężenia
Te oceny nie zastępują pełnej kwalifikacji środowiskowej ani EMC, ale mogą ujawnić znaczną część problemów z uziemieniem, ekranowaniem, rozmieszczeniem i integralnością zasilania na znacznie wcześniejszym etapie rozwoju. W przypadku systemu uwięzionego, interfejs optyczny po stronie uziemienia powinien również zostać zweryfikowany jako część pełnego łańcucha komunikacyjnego, w tym elektroniki opisanej w projekcie płytki PCB kanistra światłowodowego.
Najczęściej zadawane pytania dotyczące płytki PCB drona przeciwzakłóceniowego
Czy każdy dron potrzebuje płytki PCB zabezpieczającej przed zakłóceniami?
Nie każdy dron potrzebuje architektury przeciwzakłóceniowej klasy wojskowej, ale niemal każdy profesjonalny bezzałogowy statek powietrzny korzysta z płytki PCB z zabezpieczeniem EMI. Wymagany poziom zabezpieczenia zależy od krytyczności misji, środowiska RF, wysokości operacyjnej, czułości ładunku i akceptowalnego ryzyka.
Czy funkcję zapobiegającą zakłóceniom można zamontować na istniejącej płytce PCB?
Niektóre ulepszenia można wprowadzić później, takie jak ekranowanie, filtrowanie, obróbka kabli i oczyszczanie zasilania. Jednak najważniejsze czynniki – układ warstw, ciągłość ścieżki powrotnej, rozmieszczenie, odległości izolacyjne i podział częstotliwości radiowych – są zazwyczaj ustalane na wstępnym etapie projektowania. Modernizacje mogą pomóc, ale rzadko kiedy są zgodne z płytką drukowaną zaprojektowaną od początku pod kątem odporności na zakłócenia.
Jakie normy są istotne?
Obowiązujące wymagania zależą od programu i rynku. Mogą obowiązywać normy dotyczące kompatybilności elektromagnetycznej (EMC), środowiska, wibracji i specyficzne dla danej misji. W kontekście wojskowym programy często odwołują się do norm takich jak MIL-STD-461 dla kompatybilności elektromagnetycznej i MIL-STD-810 dla odporności środowiskowej, ale dokładne wymagania kwalifikacyjne powinny być zawsze potwierdzane na poziomie systemu i umowy.
Czy wielokonstelacyjny system GNSS wystarczy, aby twierdzić, że jest odporny na zakłócenia?
Nie. Obsługa wielu konstelacji poprawia dostępność i odporność, ale sama w sobie nie gwarantuje odporności na celowe zakłócenia. Rzeczywista skuteczność przeciwzakłóceniowa zazwyczaj zależy od filtrowania front-endu, ekranowania, czystego zasilania, zakresu dynamicznego odbiornika, strategii antenowej i awaryjnego rozwiązania nawigacyjnego.
W jaki sposób projektowanie płytek PCB może poprawić odporność systemów dronów na zakłócenia?
Projekt PCB odgrywa kluczową rolę w poprawie odporności na zakłócenia w systemach dronów. Planowanie stosu z uwzględnieniem częstotliwości radiowych, trasowanie z kontrolowaną impedancją, skuteczne ekranowanie i czysta architektura zasilania pomagają redukować zakłócenia elektromagnetyczne i chronić wrażliwe obwody GNSS i komunikacyjne przed zakłóceniami sygnału.
Highleap wspiera produkcję i montaż płytek PCB do dronów z zabezpieczeniem przed zakłóceniami, przeznaczonych dla przemysłowych, stacjonarnych i obronnych platform bezzałogowych statków powietrznych (UAV), w tym produkcję z kontrolowaną impedancją, budowę płytek ekranowanych oraz montaż o wysokiej niezawodności. Oferujemy również dedykowane usługi produkcji i montażu płytek PCB , aby zapewnić spójną wydajność elektroniki dronów wrażliwej na sygnały radiowe i mieszane.

Polecamy Wiadomości

14 Layer PCB Stackup for High-Speed and Multilayer Manufacturing
ENGINEERING & STACKUP REVIEWA 14 layer PCB stackup is...
Koszt 14-warstwowej płytki PCB: produkcja, prototyp i cena hurtowa
KOSZT I WYCENA PCBKoszt 14-warstwowej płytki PCB w Highleap...

Producent płytek PCB z ceramiki AlN do elektroniki o wysokiej wydajności cieplnej
HIGHLEAP ELECTRONICS · Płytka PCB z ceramiki azotku glinu...

Produkcja płytek PCB z tlenku glinu do prototypów i produkcji OEM
HIGHLEAP ELECTRONICS · Produkcja płytek PCB z ceramiki glinowej...
Jak uzyskać wycenę płytek PCB
Wykonamy dla Ciebie analizę DFM/DFA i prześlemy Ci raport.
Możesz bezpiecznie przesyłać pliki za pośrednictwem naszej strony internetowej.
Aby przedstawić Państwu ofertę, potrzebujemy następujących informacji:
-
- Gerber, ODB++ lub .pcb, specyfikacja.
- Lista BOM, jeśli wymagany jest montaż
- Ilość
- Czas na zmianę