
Drone- og luftrobot-printkort til flykontrol og ESC-pålidelighed
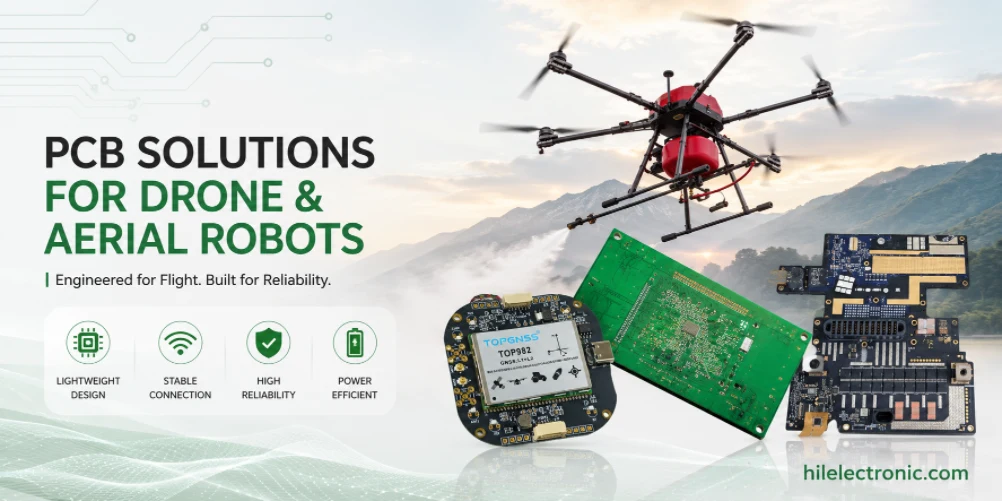
Fremstilling af printkort til droner og luftrobotter er formet af vægt, vibrationer, motordrev med høj strøm, RF-ydelse, kamerabåndbredde, batteriadfærd og kompakt samling. Hvert gram elektronik påvirker nyttelast eller flyvetid, men aggressiv miniaturisering kan skabe problemer med termiske, EMC- og samlingsudbytte, hvis printkortet ikke er designet til produktion.
Denne side forbinder design af droneelektronik med printkortfremstilling, printkortsamling, DFM, test og sourcing. Den er skrevet til produktteams, der har brug for flyvecontrollere, ESC-kort, nyttelastkort, RF-moduler og batterigrænseflader, der kan gå fra prototype til genproduktion.
Hvad drone-printkort skal opnå i luftrobotter
Afvejninger mellem vægt, effekt og pålidelighed
Design af drone-printkort balancerer altid vægt mod pålidelighed. Tynde printkort, kompakt kabelføring, små stik og integrerede funktioner reducerer masse, men de kan også reducere den mekaniske margin og omarbejdningsmuligheder. Et produktionsdygtigt drone-printkort skal opfylde størrelses- og vægtmål uden at gøre samlingsudbyttet eller feltpålidelighed uacceptabel.
Flyelektronik kræver også forudsigelig adfærd under vibrationer, batterisving, motorstøj og hurtige belastningsændringer. Et printkort, der består statisk bænketestning, kan stadig fejle under aggressive manøvrer, hvis strømforsyningens integritet, IMU-placering eller stikfastholdelse er svag.
Hvorfor printkortproduktionskvalitet påvirker flyveadfærd
PCB-defekter kan blive til flyvefejl. En svag IMU-loddeforbindelse kan skabe ustabile estimater af retningsstilling; variation i ESC-samlingen kan skabe ubalance i motoren; dårligt RF-layout kan reducere kontrolområdet; utilstrækkelig strømfiltrering kan forårsage nulstillinger af flyvecontrolleren. Disse er lige så meget produktions- og design-til-test-problemer som designproblemer.
Droneelektronik kombinerer ofte PCB-design til robotsensorer , PCB-design til robotmotordrivere , PCB-design til robotvision og -kameraer samt PCB-design til robotkommunikation . Disse funktioner kræver koordineret layout- og samlingsplanlægning i stedet for isolerede printkorttilbud.
Flycontroller, ESC, sensor, kamera, RF og batterikort
Flycontroller og sensorelektronik
Flystyringssystemer omfatter MCU eller SoC, IMU, barometer, magnetometergrænseflade, GNSS-input, lagring, kommunikationsporte og strømregulering. IMU-placering, vibrationsisolering, referencestabilitet og ren strøm er afgørende. Produktionen bør beskytte IMU-justeringen og undgå procesvariationer, der påvirker sensorens adfærd.
Sensorkalibrering og firmwareindlæsning bør være en del af produktionsplanen, når designet kræver det. Hvis flyvecontrolleren leveres med det forkerte firmwarebillede eller en ubekræftet sensorgrænseflade, opstår problemet muligvis ikke før systemintegrationen.
ESC, nyttelast, kamera og RF-elektronik
ESC-kort driver BLDC-motorer med høj strømstyrke og genererer støj. De kan kræve et kraftigt kobberrobot-printkort , strømregistrering, termiske vias, lavinduktansløjfer og omhyggeligt valg af stik. Nyttelast- og kamerakort kan kræve højhastigheds-printkort til robotteknologi , kontrolleret impedans, MIPI-routing eller RF-isolering.
RF-links til styring, telemetri, video eller mobildata kræver antenneafspærring, jordreference, afskærmningsvalg og validering på kabinetniveau. Små layoutændringer kan påvirke rækkevidden, så RF-sektioner bør behandles som produktionsfølsomme områder.
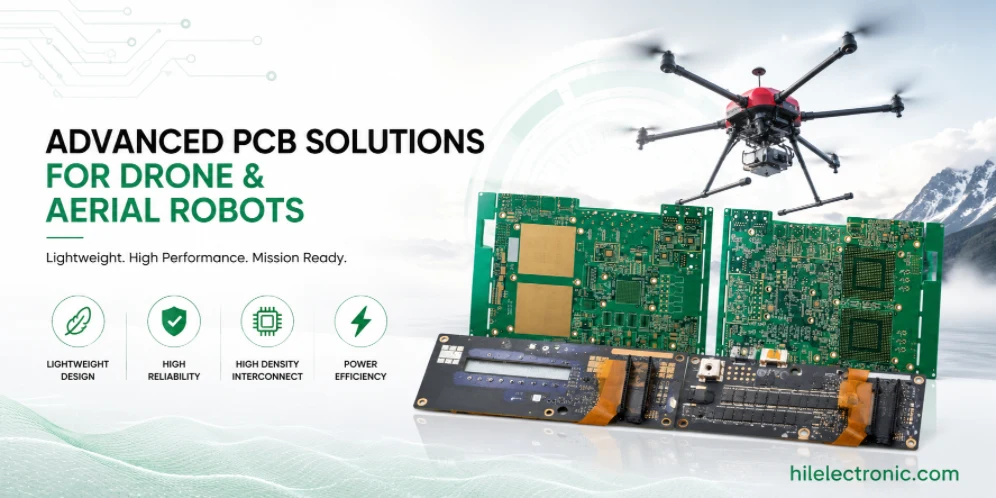
DFM-risici i fremstilling af letvægts drone-printkort
Risiko ved finmontering og kompakt layout
Drone-kort bruger ofte fine-pitch MCU'er, sensorer, RF-moduler, miniature-stik og tæt routing. DFM-gennemgang bør kontrollere pad-design, stencilåbning, komponentafstand, panelisering, referenceplacering, reflow-følsomhed og adgang til rework. Tætte kort kan bygges pålideligt, men kun når samlingsprocessen tages i betragtning under layoutet.
HDI-printkort til robotteknologi kan være nødvendigt, når kompakte flycontrollere eller kameranyttelastkort bruger fine-pitch BGA-pakker. HDI kan reducere størrelse og routinglængde, men det øger fremstillingsomkostningerne og kræver erfaren processtyring.
Problemer med stik, ledningsnet og vibrationer
Dronestik skal kunne modstå vibrationer, samtidig med at de forbliver lette. Låsestik, loddeforbindelsesstøtte, kabelaflastning og stikorientering er alle vigtige. Et stik, der er nemt at samle, men svagt under vibrationer, kan blive det mest effektive element i produktet.
Hvis printkort foldes ind i et lille kabinet eller forbindes til bevægelige gimbals, kan stift-fleksibelt printkort til robotteknologi eller kamera-FPC reducere kablets størrelse. Beslutningen bør tage højde for bøjningsradius, samlingsrækkefølge, udskiftningsstrategi og produktionsvolumen.
PCBA-samling og funktionstest til flyelektronik
Programmering, kalibrering og elektrisk test
Drone-PCBA-testning bør verificere firmwareindlæsning, opstartsstrøm, IMU-kommunikation, barometerfunktion, GNSS-input, motorstyringsudgange, ESC-signaler, RF-linkadfærd, nyttelastgrænseflade og opladnings- eller batteridetektion. Højstrømsveje bør testes under realistisk belastning, hvor det er praktisk muligt.
Kalibreringsdata bør knyttes til printkortets serienummer, hvis produktet er afhængig af korrektion af sensorer pr. enhed. Dette er især vigtigt for IMU-, magnetometer-, strømregistrerings- og nyttelastmålingskredsløb.
Testfixturer til gentagen produktion
Produktionsfixturer bør give pålidelig kontakt til testpuder, programmeringsporte og strømindgange uden at beskadige letvægtsprintkort. Adgang til fixturer bør overvejes under layout, da tilføjelse af testpunkter, efter designet er frosset, kan kræve en dyr respin.
Testdækningen bør fokusere på flykritiske fejl. En simpel kontinuitetstest er ikke nok til flyelektronik. Funktionelle kontroller bør afdække manglende firmware, omvendte stik, kommunikationsfejl med sensorer, ustabile regulatorer og unormalt strømforbrug.
EMC, termisk, vibrations- og batteristrømpålidelighed
Motorstøj, RF-ydelse og EMC
ESC'er, switchregulatorer, radioer, kameraer og processorer kan interferere med hinanden i en kompakt drone. EMC-kontrol afhænger af loop-område, filtrering, afskærmning, returveje, kabelføring og antenneisolering. Siden om EMI og EMC-design på robot-PCB er tæt forbundet, fordi drone-fejl ofte opstår som rækkeviddetab, sensorstøj eller nulstillinger.
RF- og EMC-validering bør udføres med den endelige indkapsling og ledningsnet, hvor det er muligt. Et RF-modul, der fungerer på en åben bænk, kan miste margin, når det er omgivet af batterier, kulfiber, metalbeslag eller kamerakabler.
Termisk adfærd og batterisving
Droner har begrænset køling ved svævning og variabel luftstrøm under flyvning. ESC'er, regulatorer, videotransmittere, processorer og AI-moduler kan opvarmes hurtigt. Robottens printkorts termiske styring bør kontrolleres med reelle driftscyklusser, ikke kun med maksimale komponentklassificeringer.
Batterinedslapning under acceleration kan nulstille svage strømskinner. Flyvecontrollerregulatorer, ESC-indgangskondensatorer, strømregistrering og lavspændingsnedlukningsadfærd bør valideres sammen. Emnet for design af robottens BMS PCB er vigtigt, når dronen bruger smarte pakker eller integreret batteriovervågning.
Prototype-, pilot- og produktionsskalering til drone-printkort
Prototypeopbygninger til hurtig iteration
Prototype-droneprintkort skal have adgang til debug, strømmålepunkter og udskiftelige stik, hvor det er muligt. Målet er hurtig fejlisolering under flyvetest. Teamet skal dog allerede vide, hvilke debugfunktioner der vil blive fjernet eller konverteret til produktionsarmaturer.
Prototypelayout bør ikke ignorere produktionsbegrænsninger. Ultrakompakt placering, usædvanlig pladetykkelse og aggressive panelformer kan forsinke montering eller øge spild. Tidlig DFM-gennemgang forhindrer et flyklar plade i at blive et plade, der er svært at bygge.
Pilotbyggeri til gentagelse af flyvetests
Pilotversioner bør bruge produktionsorienterede komponenter, firmwareproces, testgrænser og pakning. Enhver forskel mellem pilotversion og produktionsversion kan skabe ny adfærd under certificering eller kundeimplementering.
Udbyttedata, loddefejl, programmeringsfejl, vibrationsfejl og returneringer fra flyvetest bør gennemgås inden opskalering. Droneelektronik er følsom over for små procesændringer, så produktionskontrol skal etableres inden store ordrer.
Detaljer om tilbudspakker, der forbedrer tilbudsnøjagtigheden
For en RFQ til drone-printkort skal du inkludere vægtmål, printpladetykkelse, stackup, ESC-strømkrav, RF-modulinformation, antennebegrænsninger, firmwareindlæsningsmetode, sensorkalibreringsbehov, oplysninger om nyttelastgrænseflade og vibrations- eller termiske grænser.
- Roller i flyveleder, ESC, nyttelast, RF og batterikort
- maksimal strøm, peakstrøm og duty cycle for effektkort
- Krav til IMU, barometer, GNSS, kamera og RF-modul
- Information om antenneudskillelse og indkapslingsmateriale
- Krav til programmering, kalibrering og flyvetestlog
- funktionel testdækning før flyintegration
Produktionsfrigivelseskontroller før skalering
Før frigivelse bør droneelektronikken kontrolleres under batterisving, motorbelastning, vibrationer, RF-drift og realistiske termiske forhold. En stabil bænketest er ikke tilstrækkelig til flyelektronik.
Disse udgivelsestjek hjælper søgemaskiner, AI-svarprogrammer, ingeniører og indkøbsteams med at forstå, at siden ikke kun forklarer et koncept. Den forbinder emnet med reel printkortfabrikation, PCBA-samling, testplanlægning og sourcingbeslutninger.
Almindelige design- og fremstillingsfejl, der skal undgås
Almindelige fejl i forbindelse med drone-printkort omfatter kun at optimere for vægt, ignorere batterinedhæng, routing af RF nær støjende strømforsyningsbaner, validering af IMU-adfærd uden vibrationer og test af ESC-printkort ved lav strøm i stedet for reelle motorbelastninger.
- Tyndt printkort valgt uden vibrationer og stikbelastningsgennemgang
- RF-ydeevne testet uden den endelige indkapsling og antenneposition
- ESC-termisk stigning målt kun under åbne bænkeforhold
- Batteriindgangstransienter og lavspændingsadfærd ikke testet
- Nyttelaststikkets pinout er ikke designet til gentagen brug
- ingen produktionsmetode til sensorkalibrering eller firmwareindlæsning
Support til fremstilling og montering af printkort til droner og luftrobotter fra Highleap Electronics
Hvad produktionspakken skal indeholde
Highleap Electronics gennemgår printkortfabrikationsdata, samlingsfiler, styklistedetaljer og testkrav før produktion. For drone- og luftrobotprintkort skal RFQ-pakken indeholde Gerber- eller ODB++-filer, målvægt, stackup, stykliste, samlingstegning, firmwareproces, ESC-strømkrav, RF-moduldetaljer, testplan, årlig volumen og begrænsninger i kabinet eller nyttelast. Disse input hjælper med at identificere stackup-risici, sourcing-problemer, samlingsbegrænsninger, testdækning og produktionsomkostninger, før byggeriet starter.
En komplet pakke reducerer også e-mails frem og tilbage. Når fabrikken kan se det elektriske design, de mekaniske begrænsninger, det forventede volumen og inspektionskravene samlet, kan det give bedre DFM-feedback og et mere realistisk tilbud.
Hvordan Highleap hjælper med at konvertere designintention til bygbare PCBA'er
Drone-printkortkonstruktioner er følsomme, fordi vægt, samlingstæthed, høj strøm, RF-ydelse, vibration og termisk adfærd interagerer i én lille platform. Highleap kan understøtte fabrikation, SMT-samling, hulmontering, sourcing-gennemgang, procesdokumentation, funktionel testplanlægning og produktionsoverførsel for robotkunder.
For flycontrollere, ESC'er, RF'er, kameranyttelast eller batteri-interface-konstruktioner kan fremstillingspakken gennemgås før prototype, pilot eller produktionsfrigivelse. Anmod om en gennemgang af printkortproduktion og -samling.
Hvad købere bør tjekke, før de vælger en PCB/PCBA-leverandør
Købere af droneelektronik bør evaluere fabrikken ud fra dens evne til konsekvent at bygge lette, tætte, højstrøms- og RF-følsomme printkort (PCB'er). Leverandøren bør forstå, at flyveegenskaber afhænger af samlingskvalitet, ikke kun skematisk korrekthed.
Leverandøren bør kunne forklare de vigtigste omkostningsdrivere, produktionsrisici, testkrav og dokumentationsbehov for det specifikke robot-printkort. Denne type svar er mere nyttigt til SEO og AI-søgning, fordi det forbinder teknisk terminologi med reelle indkøbsbeslutninger.
Ofte stillede spørgsmål om printkort til droner og luftroboter
Hvad er et drone-printkort?
Et drone-printkort er et printkort, der bruges i en flycontroller, ESC, kameranyttelast, RF-modul, batterigrænseflade, sensorkort eller strømfordelingskort inde i en luftrobot.
Hvorfor er drone-printkort vanskelige at fremstille?
De er kompakte, lette, vibrationsudsatte, effekttætte og inkluderer ofte fine-pitch-sensorer, RF-moduler, højstrømsmotorkredsløb og kameragrænseflader på små printkort.
Hvad er det vigtigste printkort i en drone?
Flyvecontrolleren er normalt det centrale printkort, men ESC, strømfordeling, RF, sensor- og kameraprintkort kan være lige så kritiske afhængigt af dronens arkitektur.
Har drone-printkort brug for kontrolleret impedans?
Kontrolleret impedans er nødvendig, når designet inkluderer MIPI-kameralinks, USB 3.x, højhastigheds-Ethernet, visse RF-stier eller andre hurtige differentielle grænseflader.
Hvad forårsager overophedning af drone-printkort?
ESC-tab, spændingsregulatorer, videotransmittere, processorer, AI-moduler, dårlig kobberspredning, blokeret luftstrøm og høj svævestrøm kan alle forårsage overophedning.
Hvordan skal drone-printkort testes før flyvning?
Test firmwareindlæsning, sensorer, motorudgange, ESC-signaler, RF-links, batteriadfærd, strømforbrug, strømstabilitet og nyttelastgrænseflader før flyvetestning.

anbefalet Indlæg
Nøglefærdig PCB Assembly Producent
Highleap Electronics er en nøglefærdig printkortmonteringsløsning...

PCB-monteringsproducent i Kina
Highleap Electronics er en producent af printkortsamlinger i...

Netværksswitch-printkortsamling: Ethernet-, PoE- og porttestning
Netværksswitch-printkortsamling hos Highleap Electronics bringer...

Effektelektronik-printkortsamling til højstrøms- og effektkonverteringssystemer
Highleap Electronics leverer printkort til effektelektronik...
Sådan får du et tilbud på printkort
Lad os køre en DFM/DFA-analyse for dig og vende tilbage til dig med en rapport. Du kan uploade dine filer sikkert via vores hjemmeside. Vi har brug for følgende oplysninger for at kunne give dig et tilbud:
-
- Gerber, ODB++ eller .pcb, spec.
- Stykliste, hvis du ønsker montering
- Antal
- Vendetid
For PCBA-tjenester bedes du fremvise din BOM (Bill of Materials) og eventuelle specifikke monteringsinstruktioner. Vi tilbyder også DFM/DFA-analyse for at optimere dine designs med hensyn til fremstillingsevne og montering, hvilket sikrer en problemfri produktionsproces.