
Scheda PCB per robot AMR e AGV per navigazione, alimentazione a batteria, sicurezza e affidabilità della flotta
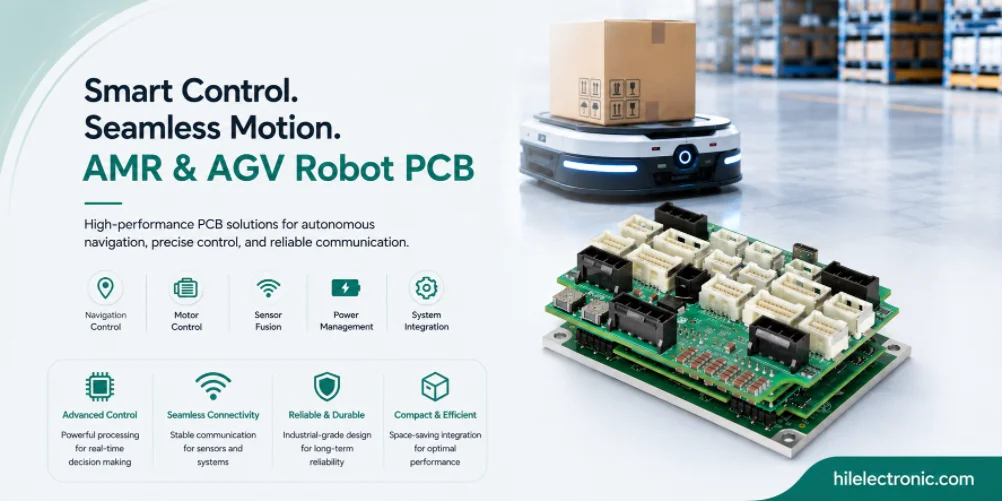
Le schede PCB per robot AMR e AGV supportano piattaforme mobili che movimentano materiali all'interno di magazzini, fabbriche, ospedali, centri logistici e strutture commerciali. Le loro schede devono combinare funzionamento a batteria, sensori di navigazione, scanner di sicurezza, controllo del motore, comunicazione wireless, interfacce di ricarica e una struttura robusta in grado di resistere a vibrazioni e urti.
Questa guida illustra i requisiti elettronici e produttivi alla base delle piattaforme AMR e AGV. Tratta l'architettura di navigazione, la configurazione del movimento, la gestione del carico utile, la sicurezza negli spazi condivisi, la progettazione delle batterie e dei sistemi di ricarica, la manutenibilità della flotta e i test di produzione. La sezione FAQ è stata riformulata in modo da fornire indicazioni di settore anziché risposte commerciali incentrate sui fornitori.
Cosa distingue AMR e AGV Electronics?
Ruolo nel sistema robotico
I robot mobili autonomi (AMR) e i veicoli a guida automatica (AGV) sono piattaforme mobili alimentate a batteria che movimentano carichi utili all'interno di magazzini, fabbriche e altri impianti. La loro elettronica si differenzia da quella dei robot industriali fissi perché funzionano a batteria, navigano autonomamente (AMR) o lungo percorsi predefiniti (AGV), operano in spazi condivisi con altre persone e devono resistere a un utilizzo intensivo. Ecco cosa rende distintiva l'elettronica di AMR/AGV:
- Funzionamento a batteria: La gestione della batteria e l'efficienza energetica determinano direttamente l'autonomia. Ogni watt conta.
- Navigazione autonoma: LIDAR, telecamere e fusione di sensori per AMR. Nastro magnetico, codici QR o riflettori per AGV.
- Gestione del carico utile: Sollevatori, rulli, bracci o interfacce di carico speciali. Elettronica specifica per l'applicazione.
- Sicurezza negli spazi condivisi: Scanner di sicurezza, pulsanti di arresto di emergenza e comportamento dinamico conformi alla norma ISO 3691-4 per AGV o ANSI R15.08 per AMR.
- Comunicazone wireless: Standard Wi-Fi; alcune piattaforme utilizzano il 5G o LTE privato. Connessione cellulare per le consegne all'aperto.
- Costruzione robusta: urti e vibrazioni causati da pavimenti irregolari e dalla movimentazione del carico utile.
Progettazione dei sinistri per il controllo
Per i PCB AMR e AGV, la valutazione della producibilità dovrebbe avvenire prima che vengano definiti il posizionamento dei connettori, l'adattamento dell'involucro, l'accesso al dispositivo di test, i percorsi termici e il percorso dei cablaggi. Modifiche tardive a questi dettagli solitamente comportano rilavorazioni meccaniche, riprogettazione del dispositivo di test o compromessi in termini di affidabilità che avrebbero potuto essere evitati con una revisione DFM (Design for Manufacturing) tempestiva.
La selezione dei componenti dovrebbe includere lo stato del ciclo di vita, le alternative approvate, la disponibilità del package, la temperatura nominale e, ove pertinente, i valori di sicurezza o di isolamento. I PCB AMR e AGV rimangono spesso in produzione o in servizio più a lungo rispetto ai dispositivi elettronici di consumo, pertanto un rischio di approvvigionamento irrisolto diventa un problema di assistenza sul campo, non solo un problema di acquisto.
A livello di sistema, la scheda dovrebbe essere specificata in base a funzione, ambiente, durata e copertura dei test, piuttosto che basandosi unicamente sullo schema elettrico. Ciò previene l'errore comune di realizzare un PCB tecnicamente corretto ma difficile da fissare, di difficile manutenzione o insufficientemente robusto una volta installato nel robot.
L'elettronica di navigazione spesso condivide vincoli di temporizzazione e di alimentazione con la scheda della telecamera del robot e il gruppo di interfaccia dei sensori.
Architettura di navigazione: SLAM, percorso fisso, punti di riferimento, GPS
Scelte architetturali per l'architettura di navigazione
L'architettura di navigazione varia sostanzialmente tra AMR e AGV. I principali approcci di navigazione sono:
- LIDAR SLAM: Localizzazione e mappatura simultanee. Standard per AMR; non richiede infrastrutture fisse.
- Telecamera SLAM: Navigazione basata sulla visione. Più economica del LIDAR; meno affidabile in ambienti privi di punti di riferimento.
- Percorso fisso seguente: Nastro magnetico, linee dipinte o filo incorporato. AGV standard; non è necessaria alcuna mappatura a bordo.
- Basato su principi fiduciari: Codici QR o marcatori riflettenti in posizioni note. Un approccio ibrido comune tra AGV e AMR.
- GPS: Robot mobili per esterni. Richiedono una visuale libera del cielo; integrati con IMU in caso di perdita di segnale.
- UWB: Posizionamento a banda ultralarga. Posizionamento di precisione in ambienti interni, ove necessario.
Requisiti di validazione per l'architettura di navigazione
L'affidabilità dipende dal mantenimento dei margini di progettazione del circuito stampato: larghezza del rame, spaziatura dell'isolamento, dissipazione termica, ritenzione dei connettori, declassamento dei componenti e copertura dell'ispezione. La produzione dovrebbe verificare queste caratteristiche anziché trattare il PCB come un assemblaggio generico con un test generico di superamento/fallimento.
La facilità di manutenzione dovrebbe essere garantita da connettori etichettati, punti di test accessibili, varianti di schede chiare e tracciabilità dei numeri di serie. Quando un robot si guasta sul campo, una buona diagnostica a livello di scheda consente al team di assistenza di isolare rapidamente il problema, evitando la sostituzione di grandi componenti o la restituzione dell'intero robot.
La regola pratica è quella di scegliere la costruzione più semplice che soddisfi comunque i requisiti di segnale, sicurezza, termici e meccanici. Specifiche eccessive aumentano i costi, mentre specifiche insufficienti comportano rilavorazioni durante i test o l'installazione sul campo.
Configurazione del movimento: differenziale, sterzo a slittamento, Ackermann, omnidirezionale
Criteri di selezione per la configurazione del movimento
Il controllo del movimento negli azionamenti AMR/AGV utilizza in genere configurazioni differenziali o omnidirezionali. Le configurazioni principali sono:
- Trasmissione differenziale: due ruote motrici indipendenti più rotelle. Semplice, economico, comune sui robot mobili da magazzino.
- Minipala: Quattro ruote motrici, ciascuna indipendente. Trazione migliore; potenza maggiore.
- Sterzo Ackermann: Sterzo simile a quello di un'auto. Comune sulle piattaforme per esterni e per le consegne.
- omnidirezionale: Ruote Mecanum o svedesi che consentono il movimento laterale. Comunemente utilizzate quando è necessario il posizionamento laterale.
- Tracciato: Cingoli al posto delle ruote. Robusti; comuni su piattaforme per esterni e cantieri edili.
In che modo la configurazione del movimento influisce su costi e affidabilità?
La disciplina della copertura dei test si adegua ai requisiti di affidabilità. Le applicazioni di consumo richiedono una copertura inferiore rispetto a quelle industriali; le applicazioni industriali meno rispetto a quelle mediche; le applicazioni mediche meno rispetto a quelle critiche per la sicurezza. Adattare la copertura dei test ai requisiti effettivi consente di preservare il budget di spesa, fornendo al contempo la garanzia necessaria all'applicazione.
La documentazione di produzione è spesso sottovalutata durante la fase di progettazione e risulta costosa da ricostruire a posteriori. I dati relativi ai test unitari, raccolti durante la produzione, supportano le indagini sul campo anche a distanza di anni; la tracciabilità dei lotti di componenti supporta l'analisi post-mortem dei resi. I programmi che pianificano la documentazione fin dalle prime fasi dispongono dei dati necessari; quelli che la aggiungono in un secondo momento spesso perdono le informazioni che avrebbero voluto ottenere.
Gestione del carico utile: nastro trasportatore, elevatore, manipolatore, consegna
Scelte progettuali chiave per la gestione del carico utile
L'elettronica per la gestione del carico utile dipende dall'applicazione specifica. Le interfacce di carico utile più comuni sono:
- Parte superiore del nastro trasportatore: Rulli o cinghia motorizzati sulla parte superiore del robot. Controllo del motore e sensori per la presenza del carico utile.
- Piastra di sollevamento: Piastra di sollevamento per il prelievo di pallet o carrelli. Controllo tramite attuatore e rilevamento di posizione.
- Braccio o manipolatore: Manipolatore montato per operazioni di prelievo e posizionamento. Spesso utilizza un sistema elettronico di azionamento delle articolazioni separato.
- Connettori per carrello: Aggancio automatico ai carrelli trainati. Interfaccia sensore-attuatore per lo stato della connessione.
- Distributore automatico: Controllo degli accessi al vano del robot di consegna. Attuatori, serrature e interfacce utente.
- Ordinamento: Interfaccia di smistamento automatizzato. Sensore e attuatore per la logica di smistamento.
Considerazioni sulla produzione e sull'affidabilità
La visibilità della catena di approvvigionamento durante la produzione influisce sia sui costi che sull'affidabilità. I produttori con capacità di approvvigionamento attivo assorbono i cicli di allocazione che altrimenti causerebbero arresti della produzione; i produttori senza approvvigionamento attivo trasferiscono i problemi di fornitura ai clienti. Il valore dell'approvvigionamento attivo è massimo durante le carenze a livello di settore e minimo in condizioni di fornitura stabili.
I cicli di iterazione della progettazione traggono vantaggio da un feedback costante tra progettazione e produzione. Un partner di produzione che fornisce un feedback DFM tempestivo consente iterazioni rapide; un partner che fornisce un feedback lento o superficiale rallenta l'iterazione in modo proporzionale. I programmi che selezionano i partner di produzione anche in base alla qualità del feedback in genere progrediscono più velocemente nella fase di prototipazione rispetto ai programmi che selezionano i partner basandosi esclusivamente sul preventivo più basso.
Architettura della sicurezza per spazi umani condivisi
Scelte architettoniche per la sicurezza Architettura per spazi umani condivisi
L'architettura di sicurezza degli AMR/AGV soddisfa gli standard per la robotica mobile in spazi umani condivisi. Le principali caratteristiche di sicurezza sono:
- Scanner di sicurezza: Scanner laser per il rilevamento di persone sul percorso del robot. Riduzione della velocità o arresto in base alla prossimità rilevata.
- Arresto di emergenza: Pulsanti di arresto fisici sul telaio del robot. Percorsi hardware ridondanti.
- Sensori paraurti: Rilevamento del contatto fisico. Sistema di backup per l'evitamento tramite scanner.
- Monitoraggio della velocità: Controllo sicuro della velocità; limiti di velocità monitorati. Conforme al livello di prestazione d o superiore per applicazioni critiche per la sicurezza.
- Dispositivi di allarme: Avvisi acustici e visivi durante il movimento. Comportamento locale adattato all'ambiente.
- Monitoraggio della zona: Funzionamento limitato a zone definite. Impedisce al robot di accedere ad aree non autorizzate.
Requisiti di validazione per l'architettura di sicurezza degli spazi umani condivisi
Le dinamiche economiche legate ai diversi volumi di produzione influenzano in modo differente le scelte di processo più opportune a seconda della scala produttiva. Le pratiche che risultano redditizie a 100,000 unità all'anno raramente lo sono a 500 unità; le pratiche che hanno senso in fase di prototipo raramente lo sono a volumi elevati. Adeguare l'approccio produttivo al volume di produzione effettivo è ciò che rende economicamente sostenibile ciascuna fascia di volume.
Gli obblighi di certificazione normativa variano notevolmente a seconda dell'applicazione e del mercato. La documentazione di produzione a supporto delle richieste dei clienti può variare da minima (prodotti di consumo in mercati non regolamentati) a estesa (dispositivi medici con periodi di conservazione ristretti). I programmi che specificano i requisiti di certificazione in fase di preventivo consentono di impostare correttamente la produzione; i programmi che aggiungono requisiti di certificazione in un secondo momento a volte richiedono modifiche ai processi.
Gli obiettivi di autonomia dipendono dalla scheda PCB di gestione della batteria , dall'elettronica di distribuzione dell'energia e da un piano di approvvigionamento in grado di supportare la manutenzione della flotta.
Gestione della batteria e dell'alimentazione per il funzionamento
Requisiti elettrici e termici
La gestione della batteria e dell'alimentazione sui veicoli AMR/AGV influisce direttamente sui costi di funzionamento. Le considerazioni principali sono:
- Chimica della batteria: LFP è lo standard per la sua durata del ciclo di vita; NMC è lo standard per i casi in cui la densità energetica è più importante della durata del ciclo di vita.
- Gestione dei costi: Ricarica occasionale durante i periodi di inattività; ricarica programmata presso le banchine di carico. Il comportamento di ricarica influisce sulle operazioni della flotta.
- Precisione dello stato di carica: Influisce sul tempo necessario ai robot per tornare a ricaricarsi. Una scarsa precisione blocca i robot o spreca tempo di funzionamento.
- Frenata rigenerativa: Recupera energia durante la decelerazione. Beneficio in termini di efficienza modesto; utile in applicazioni ad alto ciclo di vita.
- Modalità di alimentazione: Modalità standby, attiva e avvio rapido. Influisce sul consumo energetico totale durante l'intero ciclo di vita della flotta.
Test di produzione e modalità di guasto
La produzione consolidata presso un unico partner consente di preservare il know-how aziendale che si accumula nel corso delle diverse generazioni di prodotto. Un partner che ha realizzato più generazioni di prodotti simili conosce le problematiche specifiche che si presentano, le modifiche al processo che migliorano la resa e i modelli di progettazione che garantiscono una buona produzione. Questo know-how non viene trasferito a nuovi partner senza costi.
Il dialogo continuo tra ingegneria e produzione migliora nel tempo sia i prodotti che il rapporto con i fornitori. I dati sulla resa produttiva, che vengono trasmessi all'ufficio tecnico, contribuiscono al perfezionamento della progettazione; allo stesso modo, i dati sui resi dal campo forniscono informazioni utili per migliorare sia la progettazione che la produzione. I programmi in cui questo dialogo è attivo migliorano di generazione in generazione.
Per le decisioni di progettazione correlate, vedere la scheda PCB BMS del robot per pacchi batteria mobili e la scheda PCB di distribuzione dell'alimentazione del robot per piattaforme mobili.
Per le versioni pilota e per quelle destinate alla produzione in serie, la disponibilità dei componenti deve essere verificata tramite il supporto per l'approvvigionamento di componenti elettronici prima che il robot entri in produzione di serie.
Produzione di PCB per AMR e AGV presso Highleap
Revisione DFM prima della produzione
Highleap produce componenti elettronici per AMR/AGV con le competenze specifiche necessarie per i robot mobili. Le capacità specifiche includono:
- Tolleranza alle vibrazioni e agli urti: Selezione dei componenti e montaggio a supporto delle sollecitazioni della piattaforma mobile.
- Batteria e distribuzione dell'alimentazione: Produzione integrata di BMS e quadri di distribuzione dell'energia.
- Integrazione dei sensori di navigazione: Schede di interfaccia LIDAR, schede per telecamere e schede di fusione dei sensori.
- Controllo del movimento: Schede di trasmissione differenziali, a slittamento limitato e omnidirezionali.
- Comunicazone wireless: Integrazione Wi-Fi, LTE e tecnologie wireless specializzate.
- Produzione con certificazione di sicurezza: Supporto per le procedure di certificazione ISO 3691-4 e ANSI R15.08.
Passaggio di consegne per test, tracciabilità e compilazione
La disciplina del processo produttivo per la robotica fonde pratiche provenienti da diverse categorie tradizionali dell'elettronica. Dall'elettronica di consumo: disciplina dei costi e produzione di massa. Dall'elettronica industriale: ingegneria dell'affidabilità e lunga durata. Dall'elettronica automobilistica: resistenza alle vibrazioni e alle condizioni ambientali. Dall'elettronica medicale: documentazione e tracciabilità. La robotica trae vantaggio dalla combinazione di questi elementi.
I programmi che considerano la produzione come strategica – investendo nelle relazioni con i fornitori, condividendo le informazioni previsionali e coordinando la capacità produttiva – in genere ottengono risultati migliori rispetto ai programmi che la considerano in modo transazionale. L'approccio transazionale consente di risparmiare tempo nelle negoziazioni, ma rinuncia ai benefici cumulativi derivanti da una partnership a lungo termine con i fornitori.
Domande frequenti sui PCB dei robot AMR e AGV
Qual è la differenza tra l'elettronica dei veicoli AMR e quella dei veicoli a guida automatica (AGV)?
I veicoli a guida automatica (AGV) solitamente seguono percorsi predefiniti utilizzando nastro magnetico, riflettori, codici QR o sistemi di guida integrati. I robot mobili autonomi (AMR) utilizzano la percezione e la navigazione di bordo per pianificare i percorsi in modo dinamico. Entrambi necessitano di elettronica per il controllo dei motori, la sicurezza, la gestione della batteria, la comunicazione e la ricarica, ma gli AMR generalmente richiedono maggiore potenza di calcolo, sensori e sincronizzazione per la navigazione.
Quali schede PCB sono comunemente utilizzate nei robot AMR e AGV?
Le schede più comuni includono un controller principale, schede di controllo dei motori, un sistema di gestione della batteria, una scheda di distribuzione dell'alimentazione, una scheda di interfaccia per i sensori, una scheda I/O di sicurezza, una scheda di comunicazione, una scheda di interfaccia di ricarica e componenti elettronici specifici per il carico utile. La configurazione esatta dipende dal carico utile, dal metodo di navigazione, dalla tensione della batteria, dalla comunicazione con la flotta e dagli standard di sicurezza richiesti.
Quali sensori di navigazione influenzano la progettazione del PCB AMR?
I robot mobili autonomi (AMR) possono utilizzare LIDAR, telecamere, sensori di profondità, IMU, encoder per ruote, sensori a ultrasuoni, UWB o GPS per l'uso esterno. Ogni sensore influisce sulla scelta dell'interfaccia, sul consumo energetico, sul posizionamento dei connettori, sulla sincronizzazione, sul controllo delle interferenze elettromagnetiche (EMI) e sul montaggio meccanico. Le schede dei sensori devono essere progettate insieme all'algoritmo di navigazione e al layout meccanico.
Come si collegano gli scanner di sicurezza all'elettronica dei veicoli AMR e AGV?
Gli scanner di sicurezza si connettono solitamente tramite uscite digitali certificate per la sicurezza, Ethernet industriale o protocolli di sicurezza dedicati, a seconda dello scanner e dell'architettura del sistema. Il PCB deve supportare un'alimentazione affidabile, ingressi isolati, monitoraggio diagnostico, integrazione dell'arresto di emergenza e un arresto di sicurezza definito quando lo scanner rileva una persona o un ostacolo.
In che modo la progettazione delle batterie influisce sui requisiti dei PCB per AMR e AGV?
La tensione della batteria, la capacità, la corrente di scarica, il metodo di ricarica, la strategia di aggancio e l'autonomia prevista influiscono tutti sulla progettazione del PCB. I percorsi ad alta corrente possono richiedere rame di grosso spessore, connettori di grandi dimensioni, gestione termica, controllo della corrente di spunto e protezione dai guasti. I dati relativi alla batteria dovrebbero inoltre essere integrati nel software della flotta in modo che i robot si ricarichino prima di un eventuale guasto operativo.
Quali problemi di progettazione dei circuiti stampati (PCB) sono causati da vibrazioni e urti?
I robot mobili sono soggetti a urti con il pavimento, spostamenti del carico utile, impatti durante l'attracco e vibrazioni continue. I circuiti stampati (PCB) necessitano di connettori sicuri, un corretto orientamento dei componenti, un sistema di scarico della tensione, supporti di montaggio, rivestimenti protettivi quando necessario e punti di test che rimangano affidabili anche dopo le vibrazioni. I componenti di grandi dimensioni e le batterie richiedono un sistema di fissaggio meccanico speciale, non solo giunzioni saldate.
Quali test di produzione sono importanti per i PCB di AMR e AGV?
I test devono verificare le linee di alimentazione, le uscite dei motori, i collegamenti di comunicazione, le interfacce dei sensori, il percorso di ricarica, gli ingressi di sicurezza, la programmazione del firmware, l'assorbimento di corrente e la segnalazione dei guasti. Per l'implementazione in flotta, i registri dei numeri di serie, il monitoraggio della versione del firmware e i registri dei test funzionali aiutano a diagnosticare i problemi ricorrenti sul campo che si verificano su molti robot.
Quali aspetti bisogna considerare nella progettazione di PCB per interfacce di ricarica?
Le schede di interfaccia di ricarica devono gestire la tolleranza di allineamento, l'usura dei contatti, la corrente di spunto, la protezione da sovracorrente, il monitoraggio della temperatura, la comunicazione con il caricabatterie e un comportamento sicuro durante la connessione parziale. I robot di attracco necessitano inoltre di protezione contro archi elettrici, contaminazione e cicli meccanici ripetuti durante l'intero ciclo di vita della flotta.
Invia i file PCB di AMR o AGV per la revisione DFM e i test di flotta.

Messaggi consigliati

Produzione di PCB per filtri TMM6
Indice dei contenuti Perché i progettisti di filtri a microonde utilizzano...

Taconic RF 35 vs RO4350B PCB
Indice RF-35 vs RO4350B Approvvigionamento e...

Produzione di PCB per filtri TMM4
La produzione del PCB del filtro TMM4 è controllata da...

Fabbricazione di PCB TMM6
La fabbricazione TMM6 è la pagina di controllo del processo per un Dk medio...
Come ottenere un preventivo per i PCB
Eseguiremo un'analisi DFM/DFA per te e ti invieremo un report. Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web. Per poterti fornire un preventivo, abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Per i servizi PCBA, vi preghiamo di fornire la vostra distinta base (BOM) e le istruzioni di assemblaggio specifiche. Offriamo anche analisi DFM/DFA per ottimizzare i vostri progetti in termini di producibilità e assemblaggio, garantendo un processo produttivo fluido.