
Costruisci un PCB di visione robotica pronto per la produzione

Una scheda di visione robotica non è "solo elaborazione". È una pipeline di percezione in tempo reale che deve (1) acquisire dati da sensori ad alta larghezza di banda in modo affidabile, (2) trasferire tali dati attraverso la memoria e un acceleratore di intelligenza artificiale con latenza limitata e (3) fornire risultati con timestamp ai controller in modo coerente, indipendentemente da temperatura, vibrazioni, interferenze elettromagnetiche e variazioni di produzione. Se una qualsiasi parte della pipeline del PCB perde margine – integrità del segnale, integrità dell'alimentazione, margine termico o coerenza dell'assemblaggio – i sintomi sul campo si manifestano spesso come "cadute casuali della telecamera", "latenza di inferenza instabile" o "reset intermittenti".
Questo articolo si concentra sulle decisioni a livello di PCB che determinano direttamente la stabilità della percezione: stratificazione e materiali, instradamento ad alta velocità e percorsi di ritorno, strategia PDN/EMI, costruzione termica, producibilità e validazione. Per i team che desiderano che la fabbricazione e l'assemblaggio rimangano allineati a questi margini di prestazione durante la prototipazione e la produzione in serie, il nostro ambito è riassunto nei servizi di produzione e assemblaggio di PCB robotizzati.
Sommario
- Budget di sistema: carico di lavoro, latenza e "cosa non deve mai subire jitter"
- Stackup e materiali PCB: la base per alta velocità e DDR
- Interfacce dei sensori: MIPI / USB3 / GigE e disciplina del percorso di ritorno
- DDR e storage: budget di larghezza di banda e realtà temporale
- Integrità di potenza ed EMI: mantenere l'inferenza stabile in condizioni di rumore del motore
- Progettazione termica: inferenza sostenuta senza limitazione
- DFM/DFA: progettazione per assemblaggio ripetibile e robustezza sul campo
- Validazione e test: dimostrazione del margine di collegamento e della latenza in produzione
1) Budget di sistema: carico di lavoro, latenza e "cosa non deve mai subire jitter"
Prima di scegliere un modulo di intelligenza artificiale o di instradare una singola corsia, è importante definire budget che si traducano in vincoli PCB. Le prestazioni della visione non sono solo FPS, ma anche la distribuzione della latenza nelle scene peggiori e il runtime sostenuto.
- Definizione del carico di lavoro: rilevamento < classificazione < segmentazione < posa a 6 gradi di libertà < profondità densa + tracciamento. Ogni passaggio aumenta il traffico di memoria e il ciclo di lavoro di elaborazione, con un impatto sia sulla PDN che sulla progettazione termica.
- Latenza end-to-end: Includere esposizione/lettura, trasferimento, pre-elaborazione, inferenza, post-elaborazione e trasporto al controller di movimento. Specificare target p95/p99, non solo medie.
- Confini deterministici: decidere quali output chiudono un ciclo di controllo (devono essere limitati e dotati di timestamp) e quali sono di "monitoraggio/registrazione" (possono essere best-effort).
- Ipotesi ambientali: Le variazioni di illuminazione, le vibrazioni, la polvere, la temperatura ambiente e le interferenze elettromagnetiche provenienti dai motori devono essere dati in modo esplicito, non come considerazioni successive.
Un risultato pratico è un foglio di budget di una pagina che elenca il numero di telecamere, la risoluzione/FPS, il/i modello/i di destinazione, il limite di latenza p95/p99, il tempo di esecuzione continuo, i vincoli dell'involucro e la potenza massima. Questo previene il modo di errore più comune: progettare per condizioni demo piuttosto che per condizioni robotiche.
2) Stackup e materiali PCB: la base per alta velocità e DDR
Per le schede di elaborazione visiva, lo stackup non è un dettaglio meccanico, ma un requisito elettrico. MIPI/USB3/PCIe/DDR dipendono tutte da impedenza controllata, piani di riferimento stabili e proprietà dielettriche prevedibili. Se lo stackup è instabile, anche i margini oculari e i margini di temporizzazione saranno instabili.
- Stackup definito dalle interfacce: decidere quali livelli trasportano corsie ad alta velocità, quali livelli fungono da riferimenti ininterrotti e dove risiede la topologia DDR. Questo previene compromessi successivi che creano discontinuità nel percorso di ritorno.
- Selezione dei materiali oltre Tg: Per ottenere Dk/Df ad alta velocità e costanti, il loro comportamento in temperatura è importante. La variabilità si manifesta con la riduzione dei margini di collegamento e la deriva temporale in base alla temperatura e alle build.
- Controllo dell'impedenza effettivamente realizzabile: L'impedenza target deve corrispondere alla geometria della traccia e alle bande di tolleranza ottenibili. "100Ω diff" non ha senso se non è legato allo spessore dielettrico controllato e alla capacità di processo.
Il routing ad alta densità e l'impedenza stabile spesso richiedono una costruzione HDI. Se il progetto utilizza BGA a passo stretto, breakout densi o canali corti ad alta velocità, è consigliabile valutare le strutture dei circuiti stampati HDI fin dalle prime fasi, in modo che la stratificazione supporti il routing con un margine adeguato, evitando di dover scendere a compromessi in seguito.
3) Interfacce dei sensori: MIPI / USB3 / GigE e disciplina del percorso di ritorno
I guasti intermittenti della visione nei robot sono spesso causati da problemi di segnale/percorso di ritorno piuttosto che dal "firmware della telecamera". Il PCB deve preservare l'integrità del canale in condizioni di EMI, vibrazioni e temperatura.
- Integrità del segnale MIPI CSI-2: I collegamenti differenziali multi-corsia richiedono impedenza controllata, skew ridotto e riferimenti continui. L'errore più comune non è la coppia differenziale in sé, ma il percorso di ritorno interrotto da diramazioni del piano, vuoti o transizioni mal cucite.
- Connettore e flessibile come parte del canale: I connettori scheda-FPC, i connettori mezzanini e i cavi assemblati aggiungono discontinuità. Considerateli come parte del budget di canale, non "esterni all'ambito PCB".
- Compromessi USB3/GigE: consentono distanze maggiori e un posizionamento flessibile della telecamera, ma aumentano l'esposizione al rumore di modo comune e alle scariche elettrostatiche. Il layout, l'intento di schermatura/bonding e il posizionamento della protezione devono essere definiti in modo da non "proteggere la porta" distruggendo il margine.
- Sincronizzazione multi-camera: se hai bisogno di coerenza stereo o multi-view, i trigger hardware e il routing abbinato riducono la deriva rispetto alla sincronizzazione solo software sotto carico CPU/GPU.
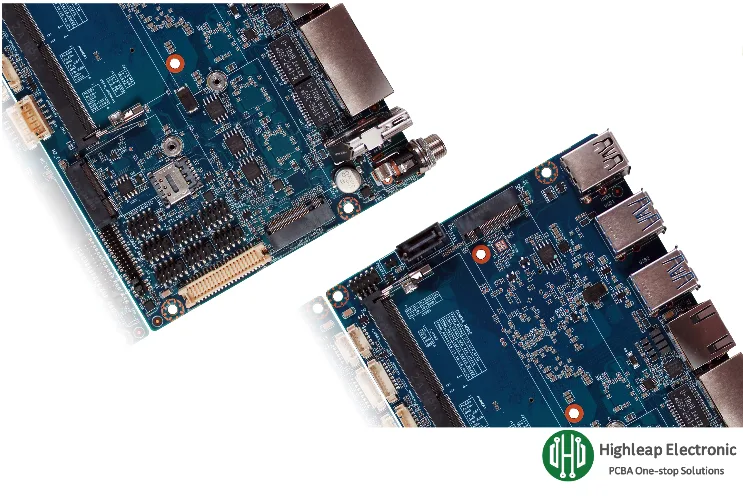
4) DDR e archiviazione: budget di larghezza di banda e realtà temporale
I carichi di lavoro di visione diventano rapidamente vincolati alla memoria. Frame buffer, pesi e attivazioni competono per la larghezza di banda, causando picchi di latenza anche quando l'elaborazione sembra sufficiente. La DDR è anche una delle parti del PCB più sensibili ai margini.
- Budget di larghezza di banda: Calcolare letture/scritture aggregate per frame di ingresso, pre-elaborazione, attivazioni di inferenza e output. Aggiungere margine per le scene peggiori e i burst multi-camera.
- DDR è ingegneria del tempo: Non si tratta solo di corrispondenza di lunghezza. La continuità di riferimento, le strutture di passaggio, le transizioni di strato e la topologia di posizionamento determinano se la temporizzazione è valida al variare della temperatura e della struttura.
- Prototipo vs volume: Un collegamento DDR che “passa a temperatura ambiente” può diventare intermittente dopo variazioni di assemblaggio o a temperature estreme, esattamente le condizioni che devono affrontare i robot.
- La strategia di archiviazione influenza il comportamento: eMMC/flash semplifica l'avvio e riduce la complessità di I/O; NVMe aumenta la capacità di throughput e di registrazione, ma aggiunge routing/alimentazione/carico termico.
Per un approccio alla pianificazione degli strati pronto per la produzione, tramite strategia e progettazione consapevole delle tolleranze, utilizzare la guida alla progettazione dello stackup HDI per PCB pronti per la produzione come base quando le interfacce DDR e ad alta velocità devono rimanere stabili durante la scalabilità.
5) Integrità di potenza ed EMI: mantenere l'inferenza stabile in condizioni di rumore del motore
I robot sono elettricamente ostili: i motori e i convertitori CC/CC iniettano rumore a banda larga, i potenziali di terra variano sotto carico e la tensione della batteria diminuisce durante l'accelerazione e la frenata. Un PCB di visione deve rimanere stabile durante questi eventi, altrimenti l'inferenza diventa intermittente.
- Obiettivi di impedenza PDN: Gli acceleratori di intelligenza artificiale creano rapidi transitori di carico. Se l'impedenza della PDN è troppo alta alle frequenze sbagliate, i sintomi includono reset, throttling, errori di collegamento o instabilità di inferenza "casuale".
- Disaccoppiamento per bande di frequenza: combinare il disaccoppiamento locale ad alta frequenza con l'accumulo di energia a media frequenza, sia in massa che a livello di rotaia. Il layout deve ridurre al minimo l'induttanza del circuito, non limitarsi a posizionare i condensatori "nelle vicinanze".
- Separazione del dominio con pianificazione del ritorno reale: separare i domini rumorosi (convertitori ad alta corrente, circuiti collegati al motore) dai domini sensibili (telecamera analogica/clock/riferimento). La chiave è controllare dove fluiscono le correnti di ritorno.
- Immunità al rumore del clock e del sensore: La distribuzione del clock di riferimento e le interfacce dei sensori sono spesso le prime vittime del rumore di modo comune. La strategia di stitching, l'intento di bonding dello chassis e il trattamento del guscio del connettore devono essere coerenti.
6) Progettazione termica: inferenza sostenuta senza limitazione
La progettazione termica è il punto in cui il "successo di riferimento" si trasforma in "fallimento sul campo". Se la scheda rallenta dopo pochi minuti, la distribuzione della latenza cambia e i presupposti di movimento del robot vengono violati.
- Progettazione per il caso peggiore sostenuto: convalidare nel recinto finale e nell'intervallo ambientale, non su un banco aperto.
- Coerenza dell'attacco del dissipatore di calore: la pressione di montaggio, la planarità e la robustezza alle vibrazioni modificano la resistenza termica e il comportamento da unità a unità.
- Diffusione del calore del PCB: i circuiti termici, i piani interni e la distribuzione controllata del rame riducono i punti caldi, ma devono essere realizzabili e affidabili tramite cicli termici.
- Interazione termo-meccanica: La deformazione sollecita i BGA e i giunti a passo fine; l'espansione termica in caso di lunghi tempi di esecuzione può diventare una fonte di guasti intermittenti se i margini sono ridotti.
7) DFM/DFA: progettazione per assemblaggio ripetibile e robustezza sul campo
Un PCB per l'elaborazione della visione è in genere un denso assemblaggio a segnale misto: BGA, connettori ad alta velocità, clock sensibili e binari ad alta corrente che condividono un ingombro limitato. DFM/DFA dovrebbe proteggere esplicitamente i margini da cui si dipende.
- Finestre di assemblaggio BGA/QFN: La strategia di stencil, il profilo di riflusso e il controllo dei vuoti influenzano sia l'integrità di potenza che le prestazioni termiche. Piccole differenze possono trasformarsi in grandi differenze di latenza o stabilità.
- Rinforzo del connettore per robot: I connettori FPC per telecamere, gli I/O robusti e i connettori scheda-scheda devono resistere a vibrazioni e sollecitazioni. Il supporto meccanico e la protezione antistrappo devono essere pianificati, non improvvisati.
- Confini di pulizia e rivestimento: se è necessario un rivestimento conforme o una pulizia speciale, definire delle zone di protezione attorno ai connettori e alle interfacce termiche in modo che l'affidabilità migliori anziché regredire.
- Controllo di stackup/impedenza legato all'esecuzione della fabbricazione: Per avere successo ad alta velocità è necessaria una disciplina di fabbricazione in termini di spessore dello strato, rame e registrazione, non solo l'intento progettuale.
Nei programmi di robotica, è qui che le capacità di fabbricazione e assemblaggio di PCB assumono un'importanza fondamentale, non solo dal punto di vista del marketing: determinano se la stessa impedenza, la stessa qualità BGA e la stessa robustezza dei connettori validate nei prototipi possono essere riprodotte in modo coerente nella produzione di massa.
8) Validazione e test: dimostrazione del margine di collegamento e della latenza in produzione
Per le schede di visione robotica, "avvia ed esegue una demo" non è un test di produzione. La convalida deve dimostrare le esatte modalità di guasto che causano l'instabilità di campo: collasso del margine di collegamento, intermittenza della DDR, limitazione termica e jitter di latenza.
- Validazione dell'interfaccia ad alta velocità: Qualificare i collegamenti delle telecamere, la memoria DDR e gli I/O ad alta velocità in condizioni di stress EMI e temperature estreme. Ove possibile, misurare il margine (test in stile BER, modelli di stress, perturbazioni controllate) anziché limitarsi a superare/fallire la prova a temperatura ambiente.
- Validazione termica del carico di lavoro sostenuto: eseguire modelli rappresentativi in modo continuo e confermare l'assenza di strozzature e di derive temporali nelle peggiori condizioni ambientali e di contenimento.
- Test funzionale di fine linea: alimentare vettori di immagini deterministici e verificare output e limiti temporali (p95/p99), non solo "l'inferenza funziona".
- Prove tracciabili: registrare le versioni del firmware/modello, le condizioni termiche e i contatori delle prestazioni per unità, in modo da poter isolare rapidamente i problemi sul campo.
Quando cicli di lavoro prolungati e ambienti difficili sono requisiti essenziali, i metodi di screening e validazione dell'affidabilità devono essere pianificati contestualmente alla progettazione del PCB. Il nostro documento di riferimento sui test di affidabilità riassume gli approcci più comuni utilizzati per confermare il margine di sicurezza in presenza di cicli termici e altre condizioni di stress.
Riassunto: Un PCB per l'elaborazione della visione robotica è una piattaforma di inferenza AI in tempo reale. La percezione stabile sul campo dipende da (1) stabilità dello stack e del materiale, (2) disciplina del canale ad alta velocità e del percorso di ritorno, (3) resilienza PDN/EMI in presenza di rumore del motore, (4) margine termico sostenuto, (5) DFM/DFA che protegge i margini nell'assemblaggio e (6) validazione che misura il margine di collegamento e le distribuzioni di latenza, non solo FPS medi.

Messaggi consigliati

Assemblaggio di PCB con programmazione del firmware
Highleap Electronics fornisce servizi di assemblaggio di PCB con firmware...

Produttore di PCB a 24 strati in Cina
Come ottenere un preventivo per i PCB Eseguiamo un'analisi DFM/DFA per...
Produzione di PCB a linee ultrafini per instradamento ad alta densità
Come ottenere un preventivo per i PCB Eseguiamo un'analisi DFM/DFA per...
Produzione di PCB con microvia impilati
Come ottenere un preventivo per i PCB Eseguiamo un'analisi DFM/DFA per...
Come ottenere un preventivo per i PCB
Eseguiamo per te l'analisi DFM/DFA e ti invieremo un report.
Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web.
Per fornirti un preventivo abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Oltre alla produzione di PCB, offriamo una gamma completa di servizi elettronici, tra cui progettazione di PCB, PCBA (Printed Circuit Board Assembly) e soluzioni chiavi in mano. Che tu abbia bisogno di aiuto con la prototipazione, la verifica del progetto, l'approvvigionamento dei componenti o la produzione di massa, forniamo supporto end-to-end per garantire il successo del tuo progetto. Per i servizi PCBA, fornisci la tua BOM (Bill of Materials) e qualsiasi istruzione di assemblaggio specifica. Offriamo anche analisi DFM/DFA per ottimizzare i tuoi progetti per la producibilità e l'assemblaggio, garantendo un processo di produzione regolare.