
Gateway di comunicazione industriale PCB per robot

I robot industriali moderni raramente operano come macchine isolate. Devono scambiare dati con PLC, HMI, controllori di sicurezza, apparecchiature fieldbus legacy e, sempre più spesso, con sistemi IT o MES di livello superiore. La sfida è che gli ambienti di fabbrica contengono ancora diverse generazioni di protocolli di comunicazione incompatibili – EtherCAT, PROFINET, Modbus, CANopen, RS-485 e altri – ognuno con modelli di temporizzazione, domini di tensione e aspettative di affidabilità differenti.
Un PCB gateway di comunicazione industriale supera questi limiti di protocollo. Traduce i dati tra reti fieldbus deterministiche e sistemi basati su Ethernet, preservando al contempo il comportamento in tempo reale, l'isolamento elettrico e l'affidabilità a lungo termine in condizioni industriali difficili. Questo rende i PCB gateway fondamentalmente diversi dall'hardware di rete consumer o IT.
Questo articolo spiega come i PCB dei gateway di comunicazione industriale sono progettati specificamente per i sistemi robotici, concentrandosi sui requisiti del protocollo, sui vincoli in tempo reale, sull'architettura di isolamento, sull'implementazione del livello fisico, sulle scelte di elaborazione e sull'affidabilità ambientale.
Sommario
Cos'è un PCB di un gateway di comunicazione industriale e perché i robot dipendono da esso
Nei sistemi robotici e di automazione, un gateway di comunicazione industriale PCB non è semplicemente un convertitore di protocollo. Funge da dorsale di comunicazione in tempo reale che collega controllori di movimento, sensori, sistemi di sicurezza, PLC e reti di supervisione che operano con presupposti elettrici e temporali fondamentalmente diversi.
A differenza delle apparecchiature di rete generali, i sistemi robotici richiedono una comunicazione deterministica. Comandi di movimento, segnali di feedback e messaggi di sicurezza devono arrivare entro finestre temporali definite e con un jitter rigorosamente controllato. Un pacchetto ritardato o incoerente non è un inconveniente di poco conto: può causare direttamente un movimento instabile, arresti imprevisti o guasti di sicurezza.
Dal punto di vista della progettazione PCB, ciò colloca i gateway di comunicazione industriale in una categoria distinta:
- Devono collegare reti fieldbus in tempo reale e sistemi Ethernet o IP non in tempo reale, senza consentire la propagazione dell'incertezza temporale.
- Devono mantenere l'isolamento galvanico tra più porte per proteggere le apparecchiature ed evitare loop di terra in ambienti elettricamente rumorosi.
- Devono funzionare ininterrottamente, sottoposti a vibrazioni, variazioni di temperatura ed EMI, tipici delle linee di produzione robotizzate.
- Devono essere progettati per garantire la coerenza della produzione, poiché piccole variazioni nel layout, nell'assemblaggio o nella spaziatura di isolamento possono influire direttamente sulla stabilità della comunicazione.
Le sezioni seguenti spiegano come questi requisiti si traducono in decisioni concrete di progettazione a livello di PCB per gateway di comunicazione robotica pronti per la produzione.
Requisiti del protocollo industriale
L'architettura del PCB del gateway è guidata innanzitutto dai protocolli di comunicazione che deve supportare. I protocolli industriali differiscono significativamente in termini di comportamento temporale, gestione degli errori e specifiche del livello fisico, e queste differenze influenzano direttamente i requisiti di elaborazione e i circuiti di interfaccia.
- Ethernet industriale in tempo reale: Protocolli come EtherCAT, PROFINET IRT ed EtherNet/IP sono progettati per il controllo deterministico del movimento. Il raggiungimento dei tempi di ciclo e dei limiti di jitter specificati richiede in genere il supporto hardware anziché stack software.
- Reti Fieldbus legacy: PROFIBUS DP, DeviceNet e CANopen sono ancora ampiamente utilizzati. Il supporto gateway consente di continuare a utilizzare le apparecchiature esistenti integrando al contempo i moderni sistemi robotici.
- Protocolli seriali e semplici: Modbus RTU su RS-485 e protocolli simili tollerano hardware semplice ma richiedono un'attenta gestione del timeout e del buffering quando vengono collegati a reti più veloci.
- Protocollo di coesistenza: Un singolo gateway spesso supporta più famiglie di protocolli contemporaneamente, richiedendo percorsi dati paralleli che non interferiscano con il traffico in tempo reale.
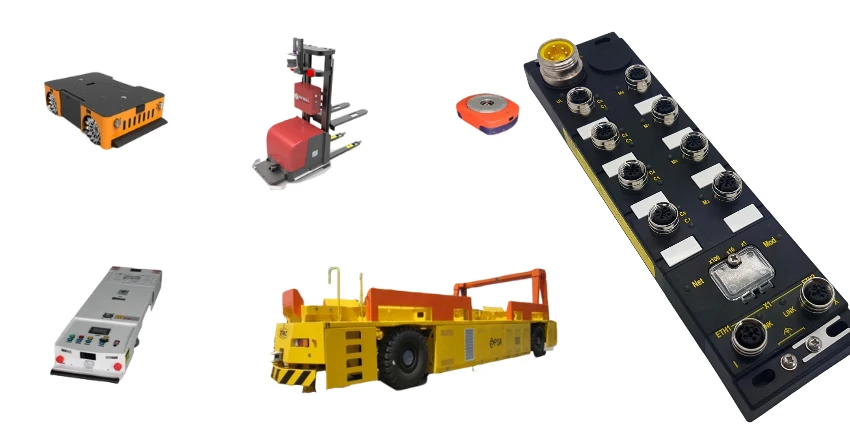
In pratica, i gateway di comunicazione fanno parte di un ecosistema elettronico robotico più ampio che include il controllo del movimento, l'elettronica di potenza, la sensoristica e i sottosistemi di sicurezza. Una panoramica su come questi complessi PCB per robot vengono fabbricati e assemblati, comprese le sovrapposizioni multistrato e i vincoli dei segnali misti, è descritta nel nostro documento di riferimento sui servizi di produzione e assemblaggio di PCB per robot.
Fondamenti della comunicazione in tempo reale
La comunicazione industriale è definita dal determinismo piuttosto che dalla pura produttività. I robot dipendono da tempi prevedibili per mantenere un movimento stabile e un comportamento coordinato.
- Budget del tempo di ciclo: Le reti di controllo del movimento spesso operano con tempi di ciclo di 1-4 ms o più rapidi. Ogni fase di elaborazione all'interno del gateway consuma parte di questo budget.
- Controllo del jitter: Una latenza costante è spesso più importante di una latenza minima. Variazioni temporali casuali possono destabilizzare i loop di controllo anche se la latenza media è bassa.
- Sincronizzazione dell'orologio: I sistemi distribuiti si basano su orologi sincronizzati. Lo standard IEEE 1588 PTP richiede la marcatura temporale hardware nei PHY Ethernet e un routing accurato degli orologi sul PCB.
Architettura di isolamento multiporta
I gateway di comunicazione collegano reti che operano a tensioni e riferimenti di terra diversi. Un isolamento adeguato protegge le apparecchiature, garantisce la sicurezza degli operatori e previene errori di comunicazione causati da loop di terra.
- Isolamento da porta a porta: Ogni interfaccia potrebbe richiedere isolamento galvanico dalle altre. I valori di isolamento devono tenere conto delle condizioni di guasto e delle sovratensioni transitorie.
- Tecnologie di isolamento: Gli isolatori digitali supportano collegamenti ad alta velocità, i trasformatori forniscono un isolamento Ethernet intrinseco e gli optoaccoppiatori sono adatti alle interfacce a velocità inferiore.
- Distanza di dispersione e distanza di sicurezza: La disposizione dei PCB deve soddisfare i requisiti di spaziatura industriale in condizioni di grado di inquinamento 2, spesso richiedendo slot o percorsi superficiali estesi.
- Domini di potenza isolati: Ogni interfaccia isolata richiede in genere il proprio alimentatore isolato, aggiungendo complessità alla distribuzione e alla disposizione dell'alimentazione.
Implementazione dello strato fisico
Una comunicazione affidabile dipende dalla corretta implementazione del livello fisico, in particolare negli ambienti di fabbrica con cavi lunghi e rumore elettrico elevato.
- Ethernet industriale: Per un funzionamento stabile sono essenziali un routing a impedenza controllata, magneti appropriati e PHY che supportano funzionalità in tempo reale.
- Interfacce RS-485: Una corretta terminazione, polarizzazione e protezione dai transitori garantiscono l'integrità e la sopravvivenza del segnale.
- CAN e CAN FD: La scelta del ricetrasmettitore deve essere adeguata alle velocità in bit e alle lunghezze dei cavi, mentre CAN FD richiede dispositivi più veloci e un controllo più rigoroso del layout.
- Selezione del connettore: I connettori industriali devono resistere a vibrazioni, contaminazione e accoppiamenti ripetuti senza compromettere la qualità del segnale.

Elaborazione e traduzione del protocollo
La traduzione del protocollo richiede risorse di elaborazione adeguate alla velocità dei dati, alla complessità e ai vincoli temporali.
- Progetti basati su microcontrollori: Adatto a complessità moderata, ma richiede un'attenta analisi dell'esecuzione nel caso peggiore.
- Soluzioni basate su FPGA: Fornire tempi deterministici per protocolli in tempo reale esigenti a costo di una maggiore complessità di sviluppo.
- Controller di protocollo dedicati: I controller basati su ASIC ottimizzano le prestazioni per protocolli specifici e semplificano le garanzie di temporizzazione.
- Memoria e buffering: Un buffering adeguato disaccoppia le differenze di temporizzazione del protocollo mantenendo al contempo il determinismo.
Nella selezione dei partner di produzione per schede gateway complesse, criteri quali il controllo dell'isolamento, l'assemblaggio di segnali misti e la validazione sotto carico sono fondamentali. Molte di queste considerazioni si sovrappongono a quelle utilizzate per valutare i fornitori di altri componenti elettronici per il controllo robotico, come descritto in questa checklist di valutazione dei fornitori di PCBA per driver di giunti robotici.
Affidabilità dell'ambiente industriale
I gateway di comunicazione industriale operano in ambienti che superano i limiti dell'elettronica di consumo.
- Funzionamento a temperatura estesa: I progetti in genere puntano a temperature comprese tra -40 °C e +85 °C con un'adeguata riduzione della potenza.
- Immunità EMI: Motori, azionamenti e apparecchiature di saldatura generano interferenze significative che la disposizione e il filtraggio dei PCB devono sopportare.
- Lunga durata: Si prevede che i robot funzionino per molti anni, il che rende essenziale la pianificazione del ciclo di vita dei componenti.
- Coerenza della produzione: La stabilità della comunicazione dipende dalla coerenza di fabbricazione e assemblaggio nell'intero volume di produzione.
In sintesi, un gateway di comunicazione industriale PCB per sistemi robotici è un componente in tempo reale e rilevante per la sicurezza, piuttosto che una generica scheda di rete. Gestire la diversità di protocollo, il determinismo temporale, l'integrità dell'isolamento e la robustezza ambientale a livello di PCB è essenziale per un'integrazione stabile della rete robotica e un'affidabilità sul campo a lungo termine.

Messaggi consigliati
Produttore di PCB TG150 per la fabbricazione e l'assemblaggio
Highleap Electronics produce schede PCB TG150 per...
Selezione dei materiali e fabbricazione del PCB TG140
Indice dei contenuti TG140 Materiali e selezione dei PCB...
Come selezionare i materiali per PCB TG180 per schede personalizzate
La scelta di un PCB Tg180 implica più della semplice selezione di un...
TG170 Produzione e assemblaggio di PCB per l'elettronica industriale
Per applicazioni di elettronica industriale è possibile specificare un PCB Tg170...
Come ottenere un preventivo per i PCB
Eseguiamo per te l'analisi DFM/DFA e ti invieremo un report.
Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web.
Per fornirti un preventivo abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Oltre alla produzione di PCB, offriamo una gamma completa di servizi elettronici, tra cui progettazione di PCB, PCBA (Printed Circuit Board Assembly) e soluzioni chiavi in mano. Che tu abbia bisogno di aiuto con la prototipazione, la verifica del progetto, l'approvvigionamento dei componenti o la produzione di massa, forniamo supporto end-to-end per garantire il successo del tuo progetto. Per i servizi PCBA, fornisci la tua BOM (Bill of Materials) e qualsiasi istruzione di assemblaggio specifica. Offriamo anche analisi DFM/DFA per ottimizzare i tuoi progetti per la producibilità e l'assemblaggio, garantendo un processo di produzione regolare.