
Progettazione e produzione di PCB per robotica umanoide

I robot umanoidi spingono l'elettronica più in là della maggior parte dei sistemi di automazione. Combinano controllo del movimento ad alta profondità di campo, elaborazione densa, visione ad alta velocità, rilevamento di precisione e attuazione ad alta corrente in un corpo compatto che si muove, vibra e subisce rapidi transitori di carico ininterrottamente. Questo rende la progettazione e la produzione di PCB di Humanoid Robotics fondamentalmente incentrate su un obiettivo: mantenere controllo, rilevamento, alimentazione e comunicazioni stabili e ripetibili dalla costruzione di prototipi alla produzione di massa.
Highleap Electronics è una fabbrica di produzione e assemblaggio di PCB che supporta schede di controllo per robot umanoidi, PCB per azionamenti con giunto, hub di visione e sensori, distribuzione di energia, gestione delle batterie ed elettronica di ricarica/docking. Forniamo servizi integrati di fabbricazione e PCBA con DFM (Digital FM), ispezione e validazione funzionale pronti per la produzione, per aiutare i team di robotica a ottenere una qualità costante e una fornitura stabile.
Sommario
- Architettura elettronica del robot umanoide
- Requisiti di progettazione: SI/PI, EMC, termici, meccanici, sicurezza
- Tipi principali di PCB nei robot umanoidi
- Produzione di PCB per la robotica umanoide
- Assemblaggio, protezione e integrazione di PCB
- Lista di controllo per ispezione, test e richiesta di quotazione (RFQ)
Architettura elettronica del robot umanoide
Un umanoide è un sistema di sistemi. L'elevata affidabilità si ottiene solitamente suddividendo l'elettronica in moduli appositamente progettati, in modo che la commutazione di potenza rumorosa non comprometta la rilevazione e che le interfacce ad alta velocità non siano soggette a percorsi di ritorno instabili o accoppiamento a terra. La maggior parte delle piattaforme umanoidi mature converge su un "set di schede" che mappa direttamente i sottosistemi funzionali:
- Calcolo principale e IA: elaborazione ad alte prestazioni per la percezione, la mappatura e la pianificazione; in genere memoria ad alta velocità e più collegamenti ad alta larghezza di banda.
- Controllore in tempo reale: cicli di controllo deterministici, pianificazione, sincronizzazione, stati di sicurezza, registrazione e interfacce robuste per unità e I/O.
- Azionamenti a giunto distribuito: moduli compatti di azionamento servo/BLDC in prossimità dei giunti, che gestiscono il rilevamento della corrente, gli stadi di commutazione, il feedback dell'encoder e la protezione.
- Hub dei sensori: Aggregazione di IMU, encoder congiunti, ToF/ultrasuoni, tattile/pressione, temperatura e monitoraggio delle condizioni.
- Energia e distribuzione: Instradamento del bus CC, protezione/fusibili e conversione in binari stabili per elaborazione e sensori.
- Gestione e ricarica della batteria: monitoraggio del pacco, bilanciamento, protezione ed elettronica di ricarica/aggancio controllata.
- Comunicazioni e sicurezza I/O: I/O isolati, interfacce di arresto di emergenza, interblocchi, porte di servizio/debug e front-end di rete.
Questa architettura non riguarda solo la funzionalità, ma anche la stabilità. I comandi a giunto creano rapidi transitori di corrente e rumore di commutazione; la visione e l'IMU necessitano di riferimenti puliti; il controller necessita di temporizzazione deterministica e di un'integrità di potenza pulita. La strategia del PCB deve supportare queste realtà, dal layout ai test di produzione.
Se hai bisogno di assemblaggi integrati per questo set di schede, Highleap offre un servizio completo che va dalla fabbricazione dei PCB all'assemblaggio , inclusa la pianificazione e l'approvvigionamento consolidati tramite un servizio di assemblaggio PCB chiavi in mano.

Requisiti di progettazione: SI/PI, EMC, termici, meccanici, sicurezza
I robot umanoidi concentrano potenza, velocità e precisione di rilevamento in una piattaforma mobile. Le cause più comuni di instabilità di campo non sono "errori a livello di componente", ma interazioni di sistema: problemi di percorso di ritorno, accoppiamento di terra, caduta di carico, affaticamento dei connettori, punti caldi termici e iniezione di interferenze elettromagnetiche (EMI) nei sensori o nelle comunicazioni. Le priorità di progettazione di seguito affrontano direttamente queste modalità di guasto.
Integrità di potenza (PI) e binari stabili
- Controllo del carico a gradini: i cambiamenti di andatura e l'accelerazione delle articolazioni creano rapidi transitori; la progettazione della PDN deve mantenere stabili i binari senza cali di tensione o increspature dei binari dei sensori.
- Strategia di disaccoppiamento: combinano l'accumulo di energia in massa con il disaccoppiamento ad alta frequenza posizionato in modo da adattarsi ai circuiti di corrente e all'induttanza dei pin dei circuiti integrati.
- Zonizzazione energetica: separare l'alimentazione del drive dalle linee sensibili; isolare i domini rumorosi e proteggere gli alimentatori analogici/dei sensori "silenziosi".
- Supervisione e sequenziamento: l'accensione/spegnimento prevedibile evita stati di errore e protegge i moduli di elaborazione e l'archiviazione.
Integrità del segnale (SI) per collegamenti ad alta velocità
- Instradamento controllato dall'impedenza: stackup stabili e geometria differenziale controllata per collegamenti di telecamere, interconnessioni ad alta velocità ed Ethernet.
- Continuità del percorso di ritorno: evitare interruzioni del piano di riferimento sotto collegamenti critici; garantire percorsi di ritorno espliciti per ridurre EMI e jitter.
- Transizioni dei connettori: preservare la spaziatura delle coppie e i piani di riferimento nei connettori; evitare sorprese geometriche dell'ultimo pollice.
Quando sono coinvolti collegamenti multigigabit o interfacce dense, la disciplina di routing e la validazione preliminare dello stackup sono essenziali. Molti team seguono vincoli collaudati nella progettazione di PCB ad alta velocità per proteggere il margine prima di avviare la produzione in serie.
Resilienza EMI/EMC in un robot di commutazione e movimento
- Minimizzazione del ciclo di commutazione: ridurre i loop di/dt elevati negli stadi di potenza per diminuire le radiazioni e la suscettibilità.
- Filtraggio su cavi e porte: aggiungere protezione ESD/transitoria e filtraggio in modo comune dove è presente un cablaggio esterno.
- Disposizioni di compartimentazione e schermatura: pianificare le impronte di schermatura, i collegamenti del telaio e le zone di interdizione insieme ai vincoli meccanici.
- Immunità al rumore del sensore: tenere il condizionamento analogico e i riferimenti IMU lontani dai nodi di commutazione; utilizzare messa a terra e routing controllati.
Robustezza termica e derating
- Progettazione del flusso di calore reale: la diffusione del rame, i fori termici e le interfacce del dissipatore di calore devono corrispondere alla dissipazione effettiva, non ai valori nominali.
- Gestione degli hotspot: posizionare i componenti ad alta perdita tenendo conto del flusso d'aria e dei percorsi di conduzione; evitare l'accumulo di calore vicino ai giunti.
- Monitoraggio per la protezione: I sensori di temperatura in prossimità di aree ad alto stress supportano comportamenti sicuri e diagnosi.
Affidabilità meccanica in caso di vibrazioni e movimenti ripetuti
- Ancoraggio del connettore: rinforzare i connettori ad alta massa e fornire una pianificazione dello scarico della trazione per i carichi di cablaggio.
- Rinforzo dei componenti: induttori, condensatori alti e parti con dissipatore di calore potrebbero richiedere picchetti/adesivi e dispositivi di protezione meccanica.
- Bordo della tavola e montaggio: le tolleranze dei fori, la placcatura e la strategia di distanziamento sono importanti per l'esposizione alle vibrazioni a lungo termine.
Sicurezza e contenimento dei guasti
- Risposta prevedibile ai guasti: le unità devono guastarsi in modo sicuro, i controller devono gestire i ripristini del watchdog e l'alimentazione deve interrompersi in modo pulito.
- Isolamento dove richiesto: utilizzare l'isolamento galvanico e una strategia di messa a terra controllata per I/O di sicurezza e limiti di potenza rumorosi.
- Tracciabilità e copertura dei test: una produzione stabile richiede ispezioni ripetibili e un controllo documentato del processo.
Tipi principali di PCB nei robot umanoidi
I robot umanoidi si basano su più famiglie di PCB, ciascuna con vincoli distinti. Progettare e produrre queste schede come un insieme coerente migliora la stabilità e rende la scalabilità della produzione molto più fluida.
PCB della scheda di controllo/controllo principale
- Domini di calcolo + tempo reale: pianificazione e percezione di alto livello insieme a controllo deterministico, logica di sicurezza e sincronizzazione.
- Robustezza dell'interfaccia: protezione e filtraggio per porte esterne, lunghe tratte di cavi e moduli distribuiti.
- Prontezza DFT: intestazioni di programmazione, punti di test per binari chiave e zone di accesso chiare per test di debug e produzione.
PCB di controllo del movimento e di azionamento congiunto
- Stabilità della fase di commutazione: il layout fa parte dello stadio di potenza; riduce al minimo l'induttanza e gestisce le risonanze/EMI.
- Precisione di rilevamento della corrente: Le connessioni Kelvin e il routing sensibile al rumore preservano la stabilità del controllo durante i transitori.
- Comportamento di protezione: protezione da sovracorrente/sovratensione/termica con segnalazione prevedibile dei guasti al controller.
Le migliori pratiche per la progettazione e l'affidabilità dei PCB di pilotaggio sono spesso guidate da vincoli collaudati in produzione, derivanti dai PCB di pilotaggio dei motori , e da raccomandazioni sulla gestione di alta potenza nei PCB di elettronica di potenza.
Schede di visione e PCB dell'hub del sensore
- Link di visione: disciplina di routing ad alta velocità, connettori robusti e binari sensore stabili per prevenire errori di percezione intermittenti.
- IMU e segnale misto: riferimenti puliti, messa a terra controllata e separazione dai domini di commutazione per proteggere la precisione.
- Acquisizione del feedback: ingressi encoder e condizionamento progettati per rumore, accoppiamento cavi e movimento dinamico.
Distribuzione di energia, gestione della batteria, ricarica e docking
- Quadri di distribuzione dell'energia: fusione, monitoraggio, strategia di connessione e rendimenti controllati per la stabilità del sistema.
- Elettronica BMS: monitoraggio, bilanciamento, protezione e comunicazioni del pacco allineate ai cicli di lavoro della robotica.
- Ricarica/docking: rilevamento del contatto, protezione e comportamento di carica controllato; alimentazione senza contatto quando applicabile.
Nei robot umanoidi mobili, la batteria e l'elettronica di ricarica sono spesso fattori determinanti per l'affidabilità sul campo. Molti team fanno riferimento a considerazioni di progettazione relative ai circuiti stampati per la gestione della batteria e a strategie di aggancio, come le soluzioni di ricarica wireless basate su PCB.
Interconnessione e confezionamento: rigido-flessibile dove serve
I robot umanoidi spesso richiedono il passaggio di cavi attraverso articolazioni, punti di torsione e volumi compatti (collo, vita, spalle, polsi, mani). Ridurre il numero di connettori può migliorare l'affidabilità a lungo termine, soprattutto in caso di movimenti ripetuti. Molti progetti adottano circuiti stampati rigido-flessibili per un instradamento compatto, un minor numero di punti di guasto e un assemblaggio più pulito, a condizione che il raggio di curvatura, il rinforzo e i vincoli meccanici siano progettati fin dall'inizio.
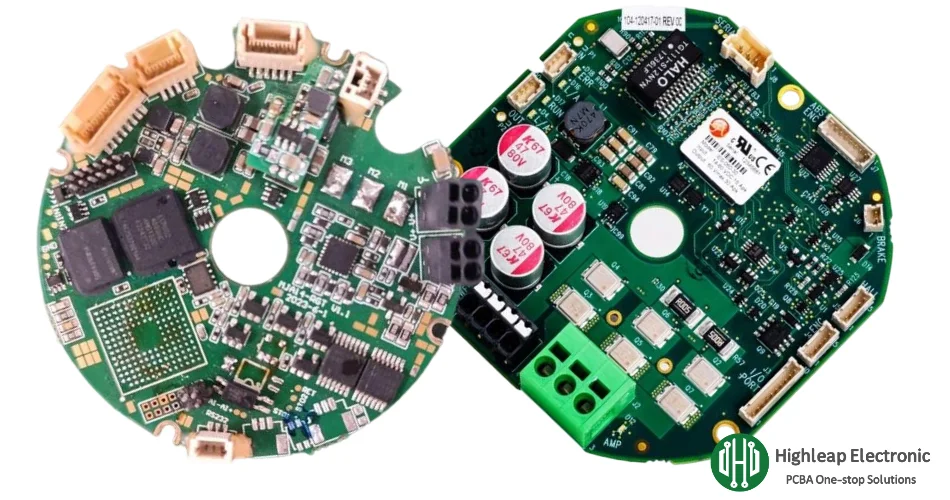
Produzione di PCB per la robotica umanoide
Nei robot umanoidi, la qualità di fabbricazione ha un impatto diretto sul margine di integrità del segnale, attraverso l'affidabilità e la stabilità a lungo termine. Un piano di produzione dovrebbe essere allineato all'assemblaggio, ai vincoli termici e alla strategia di test, in particolare per i controllori densi e gli azionamenti a giunto compatto.
Stackup, impedenza e ripetibilità
- Stackup definiti: bloccare in anticipo gli obiettivi di stackup per proteggere il controllo dell'impedenza e le ipotesi SI/PI.
- Ripetibilità del processo: lo spessore dielettrico stabile e l'uniformità del rame garantiscono prestazioni costanti ad alta velocità su tutti i lotti.
- Costruzioni a impedenza controllata: la convalida della produzione dovrebbe confermare gli obiettivi di impedenza prima di aumentare il volume.
Gestione HDI e densità per moduli compatti
Le schede di calcolo ad alta densità e i moduli sensore di piccole dimensioni spesso richiedono strutture di via avanzate per evitare l'ingombro dei package a passo fine e mantenere corte le interconnessioni critiche. Molti progetti di robot umanoidi traggono vantaggio dalla produzione di PCB HDI per ridurre la congestione delle via, migliorare l'efficienza del routing e proteggere la qualità dei segnali ad alta velocità.
Strategia in rame ad alta corrente e affidabilità della via
- Distribuzione del rame: utilizzare una distribuzione multistrato e colate robuste per la gestione della corrente e la conduzione termica.
- Tramite l'integrità: Lo spessore della placcatura, il rapporto di aspetto e la qualità della perforazione sono fattori critici per l'esposizione alle vibrazioni e ai cicli termici.
- Rame pesante selettivo: quando la densità di corrente è il vincolo, PCB in rame pesante le opzioni possono migliorare la conduzione di corrente e la robustezza termica se coordinate con i vincoli di assemblaggio.
Highleap supporta la prototipazione rapida attraverso una produzione di volume stabile grazie alla pianificazione integrata della fabbricazione di PCB con feedback DFM allineato ai requisiti di assemblaggio e collaudo.
Assemblaggio, protezione e integrazione di PCB
Il PCBA del robot umanoide deve resistere a vibrazioni, urti, polvere, umidità e movimenti ripetuti, mantenendo stabili collegamenti ad alta velocità e sensori di precisione. Il controllo del processo di assemblaggio è spesso la differenza tra "funziona sul banco" e "rimane stabile sul campo".
Controlli PCBA che proteggono resa e affidabilità
- Controllo SMT a passo fine: stampa e riflusso di pasta stabili per BGA/QFN su schede controller e sensori.
- Assemblaggio con tecnologia mista: SMT + foro passante per connettori ad alta corrente, componenti di potenza e componenti sottoposti a sollecitazioni meccaniche.
- Preparazione dell'interfaccia termica: dissipatori di calore/pad e dispositivi di protezione allineati con vincoli meccanici e sequenza di assemblaggio.
- Strategia di rinforzo: picchetti/adesivi per induttori, condensatori alti e connettori in cui sono presenti vibrazioni e carichi di cablaggio.
Protezione ambientale per l'impiego nel mondo reale
A seconda delle condizioni di utilizzo, i rivestimenti contribuiscono a proteggere le schede PCBA da umidità, polvere e contaminazione. La scelta del rivestimento deve bilanciare protezione, rilavorabilità e comportamento termico. I team di produzione spesso allineano le scelte di rivestimento a pratiche di rivestimento conformi consolidate e a regole di mascheratura/copertura ben definite.
Dal PCBA alla consegna chiavi in mano
Molti programmi per robot umanoidi richiedono approvvigionamento integrato, sostituzioni controllate e assemblaggi coerenti su più schede. Highleap supporta la fornitura consolidata attraverso l'assemblaggio di PCB chiavi in mano per ridurre i passaggi tra i fornitori e stabilizzare il controllo della pianificazione dal prototipo alla produzione di massa.
Lista di controllo per ispezione, test e richiesta di quotazione (RFQ)
I robot umanoidi sono sensibili ai guasti intermittenti: saldature marginali, problemi ai connettori, vuoti nascosti sui pad termici e sottili problemi di integrità dell'alimentazione possono trasformarsi in comportamenti "casuali" sul campo. Una strategia di ispezione e test a più livelli individua tempestivamente questi problemi e ne protegge l'affidabilità a lungo termine.
Copertura di ispezione e test che conta
- Ispezione a raggi X: essenziale per BGA/QFN e giunzioni nascoste su schede controller e sensori; vedere Ispezione a raggi X..
- TIC: verifica rapidamente i componenti e le reti per prevenire le fughe; vedere test in-circuit (ICT).
- Test funzionali (FCT): convalida il sequenziamento di potenza, le comunicazioni, le letture dei sensori e le interfacce di azionamento in condizioni realistiche; vedere Test funzionale del PCB.
- Testabilità nella progettazione: punti di prova per binari e segnali chiave, intestazioni di programmazione, autorizzazioni di accesso ed etichettatura coerente tra le revisioni.
Validazione dell'affidabilità (consigliata per cicli di lavoro umanoidi)
- Cicli termici: sollecita i giunti di saldatura e le vie attraverso ripetute oscillazioni di temperatura.
- Screening vibrazioni/urti: convalida la strategia di rinforzo per connettori e componenti di potenza, in particolare nelle unità montate su giunti.
- Burn-in dove appropriato: aiuta a individuare guasti precoci nei sistemi di alimentazione e di elaborazione dati.
- Robustezza ESD/transitoria: convalida le porte esterne e i moduli collegati tramite cavi per l'esposizione al servizio e al cablaggio sul campo.
Lista di controllo RFQ per preventivi rapidi e accurati
- Dati PCB: Gerber/ODB++, file di foratura, spessore della scheda, peso del rame, obiettivi di impedenza e requisiti di stackup.
- Distinta base: numeri di parte del produttore, alternative approvate e tutti i componenti controllati/tracciabili.
- Pacchetto di montaggio: file pick-and-place, disegni di assemblaggio, note di polarità e requisiti di processo speciali (rinforzo, rivestimento, cuscinetti termici).
- Programmazione e test: esigenze di caricamento del firmware, requisiti ICT/FCT, dispositivi e criteri di accettazione.
- Obiettivi ambientali: livello di vibrazione, intervallo di temperatura, ciclo di lavoro, esposizione alla contaminazione, durata prevista.
- Piano quantità: quantità di prototipi, prova pilota e previsioni per un approvvigionamento e una programmazione stabili.

Messaggi consigliati

Assemblaggio PCB dello switch di rete: test di Ethernet, PoE e porte.
L'assemblaggio di PCB per switch di rete presso Highleap Electronics offre...

Assemblaggio di circuiti stampati per elettronica di potenza per sistemi ad alta corrente e di conversione di potenza
Highleap Electronics fornisce PCB per elettronica di potenza...

Assemblaggio di circuiti stampati per l'elettronica automobilistica: tracciabilità e controllo di processo
Highleap Electronics produce PCB e fornisce...

Assemblaggio PCB per inverter solare, con schede di alimentazione e controllo.
Se stai cercando un assemblaggio di PCB per inverter solari, Highleap...
Come ottenere un preventivo per i PCB
Eseguiamo per te l'analisi DFM/DFA e ti invieremo un report.
Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web.
Per fornirti un preventivo abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Oltre alla produzione di PCB, offriamo una gamma completa di servizi elettronici, tra cui progettazione di PCB, PCBA (Printed Circuit Board Assembly) e soluzioni chiavi in mano. Che tu abbia bisogno di aiuto con la prototipazione, la verifica del progetto, l'approvvigionamento dei componenti o la produzione di massa, forniamo supporto end-to-end per garantire il successo del tuo progetto. Per i servizi PCBA, fornisci la tua BOM (Bill of Materials) e qualsiasi istruzione di assemblaggio specifica. Offriamo anche analisi DFM/DFA per ottimizzare i tuoi progetti per la producibilità e l'assemblaggio, garantendo un processo di produzione regolare.