
Hoe kies je tussen verschillende actuatortypes?

Figuur 1. Actuatortypen
Actuatoren vormen de spierkracht van elke machine: ze zetten energie om in gecontroleerde beweging. Elk type actuator stelt echter andere elektrische eisen aan het circuit dat hem aanstuurt. Deze handleiding behandelt alle belangrijke actuatortypes, van de basisprincipes en de selectiecriteria tot de printplaatontwerpvereisten die elk type met zich meebrengt.
Inhoudsopgave
- Classificatie van actuatoren: bewegingstype en energiebron
- Typen elektrische actuatoren: geborstelde DC, BLDC, stappenmotor, servo, lineair en piëzo-elektrisch.
- Hydraulische en pneumatische actuatoren: kracht, snelheid en besturing
- Speciale actuatoren: solenoïde, SMA, thermisch en soft.
- Actuatortypen in de robotica: industriële armen, cobots, looprobots en humanoïden.
- Hoe het actuatortype het PCB-ontwerp beïnvloedt: vermogen, thermische belasting en beveiliging.
- Kader voor actuatorselectie en snel naslagwerk
Highleap Electronics produceert en assembleert de printplaten die actuatoren aansturen in industriële automatisering, robotica, medische apparatuur en de lucht- en ruimtevaart. Deze handleiding is geschreven vanuit dat perspectief: niet alleen wat elk actuatortype is, maar ook wat het van de aansturingselektronica vereist – en waarom die vereisten bepalend zijn voor elke beslissing die we nemen met betrekking tot het aantal lagen, de spoorbreedte en de beveiligingscircuits.
1. Classificatie van actuatoren: bewegingstype en energiebron
Een actuator is elk apparaat dat een ingangsenergie omzet in gecontroleerde mechanische beweging. Classificatie vindt plaats langs twee onafhankelijke assen die beide gespecificeerd moeten worden om een actuator nauwkeurig te definiëren.
Het bewegingstype beschrijft de geometrische output: lineaire actuatoren produceren een rechtlijnige verplaatsing (duwen/trekken/optillen); roterende actuatoren produceren een hoekrotatie (koppel rond een as); en meerassige of gecombineerde actuatoren – zoals spreekspoelactuatoren en Stewart-platformstages – produceren gelijktijdig beweging in meer dan één geometrische dimensie.
De energiebron bepaalt de vermogensdichtheid, de regelbaarheid, de infrastructuurvereisten en de aard van de elektronische interface.
| Energiebron | Vermogensdichtheid | precisie | Infrastructuur nodig | Typisch krachtbereik |
|---|---|---|---|---|
| Elektrisch | Medium | Uitstekend | Voeding + driver-printplaat | mN – tientallen kilon |
| Hydraulisch | Zeer hoog | Goed (met servoklep) | Pomp, reservoir, afdichtingen, kleppen | kN – MN |
| Pneumatisch | Gemiddeld hoog | Gemiddeld | Compressor, distributie, kleppen | N – tientallen kilon |
| piëzo-electrisch | Zeer hoog (korte slag) | Nanometer-niveau | Hoogspanningsversterker printplaat | N – kN |
| Thermisch / SMA | Laag | Beperkt | Verwarming of huidige driver | µN – N |
De combinatie van bewegingstype en energiebron definieert de actuator. Een hydraulische roterende actuator en een elektrische lineaire actuator zijn fundamenteel verschillende apparaten die verschillende besturingselektronica, verschillende foutanalyses en verschillende printplaatontwerpen vereisen – maar ze vallen beide onder de noemer "actuator". De onderstaande paragrafen gaan technisch dieper in op elke categorie.
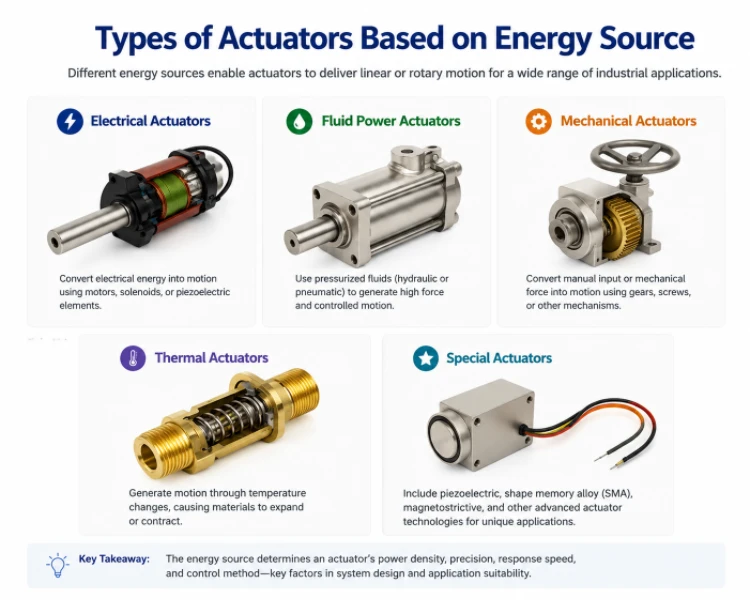
Figuur 2. Actuatoren gecategoriseerd naar energiebron, waaronder elektrische, vloeistof-, mechanische, thermische en speciale actuatoren.
2. Soorten elektrische actuatoren: geborstelde DC, BLDC, stappenmotor, servo, lineair en piëzo-elektrisch
Elektrische actuatoren domineren de moderne automatisering en robotica omdat ze geen vloeistofinfrastructuur nodig hebben en rechtstreeks met digitale besturingssystemen communiceren. De subcategorieën verschillen sterk in besturingsarchitectuur, feedbackvereisten en wat ze van de driverprintplaat eisen.
Geborstelde gelijkstroommotoren
Gelijkstroommotoren met koolborstels zetten elektrische energie om in rotatie door middel van koolborstels die contact maken met een gesegmenteerde commutatorring. Deze ring schakelt de stroomrichting in de rotorwikkelingen om, waardoor een eenrichtingskoppel behouden blijft. Het koppel is evenredig met de ankerstroom (T = K t × I a ); de snelheid wordt bepaald door de ankerspanning min de tegen-EMK. De lineaire relatie tussen snelheid en koppel maakt de PWM-duty cycle een directe snelheidsregeling – mechanisch eenvoudig en elektronisch rechttoe rechtaan. Het rendement ligt tussen de 70 en 85%; slijtage van de borstels bepaalt de maximale levensduur, doorgaans 500 tot 2,000 uur bij continu bedrijf.
Vereisten voor de driver-PCB: H-brugtopologie (L298N, DRV8833 of discrete MOSFET H-brug voor stromen boven 5 A), PWM van een microcontroller, stroommeting via shuntweerstand. Commutatievonken genereren breedband-EMI — een keramische condensator van 100 nF bij elke motoraansluiting plus een common-mode smoorspoel op de motordraden is de minimale beperking. Toepassingen: elektrische ramen, elektrisch gereedschap, transportbandaandrijvingen, huishoudelijke apparaten, goedkope industriële automatisering.
Borstelloze DC (BLDC) motoren
BLDC-motoren vervangen mechanische commutatie door elektronische schakeling. De rotor bevat permanente magneten; drie statorfasen worden sequentieel bekrachtigd door de driverprintplaat op basis van de rotorpositie, gemeten met Hall-sensoren of sensorloze tegen-EMK-detectie. Veldgeoriënteerde besturing (FOC) splitst de statorstroom op in koppelproducerende (Iq ) en fluxproducerende ( Id ) componenten, wat zorgt voor een soepele werking bij lage snelheden en een maximaal rendement (85-95%). BLDC-motoren bieden een hogere vermogensdichtheid, een langere levensduur en een lager geluidsniveau dan hun geborstelde tegenhangers.
Vereisten voor de driver-PCB: driefase-omvormer (zes MOSFET's of IGBT's), gate-drivers met bootstrap-circuits (bijv. TI DRV835x, Infineon 6EDL), stroommeetversterkers op elke fase, FOC-algoritme dat draait op een DSP of microcontroller met speciale PWM-hardware. De PCB-layout moet de schakelstroomlus minimaliseren — korte gate-sporen, bootstrap-condensator binnen 5 mm van de gate-driver, fasestroomshunts in het laagspanningspad. Toepassingen: elektromotoren voor elektrische voertuigen, drones, HVAC-compressoren, industriële servoaandrijvingen, robotgewrichten, medische pompen.
Onze mogelijkheden voor de productie van printplaten ondersteunen de complexe meerlaagse lay-outs en de nauwkeurige impedantieregeling die BLDC-servoaandrijvingen vereisen.
stepper Motors
Stappenmotoren verdelen een volledige rotatie in afzonderlijke stappen — 200 stappen per omwenteling (1.8° per stap) is standaard voor hybride stappenmotoren. Elke stap wordt aangestuurd door een specifieke statorfasecombinatie te activeren; de rotor lijnt zich uit met het resulterende magnetische veld en blijft daarin staan. Er is geen positie-encoder nodig voor open-lusregeling, wat stappenmotoren kosteneffectief maakt in 3D-printers, CNC-machines en laboratoriumautomatisering. Microstepping (stappen van ½, ¼, 1/16 en 1/32) zorgt voor een vloeiendere beweging door de stroom gelijktijdig tussen twee fasen te verdelen, ten koste van een deel van het houdkoppel.
De belangrijkste beperking is resonantie: bij bepaalde stapfrequenties synchroniseert de energietoevoer met mechanische resonantie, wat leidt tot gemiste stappen en onvoorspelbaar gedrag. Anti-resonantie DSP in Trinamic TMC-serie drivers compenseert dit in de firmware. Het koppel daalt ook sterk boven de kantelfrequentie, waardoor stappenmotorsystemen beperkt zijn tot gematigde snelheden (doorgaans onder de 1,000 tpm voor een zinvol koppel).
Vereisten voor de driver-PCB: Chopper-constantestroomregeling (A4988, DRV8825, TMC2209), richting- en stapimpuls van de microcontroller, spoelstroommeetweerstanden. Stapper-driver-IC's genereren aanzienlijke warmte, zelfs in stilstand — een koperlaag onder de thermische pad en thermische via's naar de interne vlakken zijn niet optioneel. Toepassingen: 3D-printers, CNC-routers, pick-and-place-machines, pan/tilt-systemen voor camera's, textielmachines.
servomotoren
Een servomotor is geen motortype, maar een besturingsarchitectuur: een gesloten-lus positiebesturingssysteem dat elke motor (gelijkstroommotor met borstels, BLDC of synchrone wisselstroommotor) combineert met een positie-encoder en een feedbackcontroller. Wat de servomotor definieert, is de lus: de uitvoer van de encoder wordt vergeleken met het positiecommando; een fout stuurt een PID- of cascaderegelaar aan, die vervolgens een stroomcommando naar de vermogensmodule stuurt. Industriële servosystemen bereiken een bandbreedte van 100–1,000 Hz en een positioneringsnauwkeurigheid van ±0.01 mm of beter met 24-bits absolute encoders (Hiperface, EnDat, BiSS-C-protocollen).
Vereisten voor de driver-PCB: Dezelfde BLDC-driefase-omvormer als hierboven, plus een encoderinterface (kwadratuurdecoder of SPI/BiSS voor absolute waarden), stroomdetectie-ADC's en een DSP/FPGA die het besturingsalgoritme implementeert. Industriële servoaandrijvingen voegen een EtherCAT- of PROFINET-interface, een Safe Torque Off (STO)-functie volgens IEC 61508 SIL 2 en uitgebreide foutbewaking toe. Hobbyservo's gebruiken een eenvoudigere interface: 50 Hz PWM, pulsbreedte van 1-2 ms voor positiebepaling. Toepassingen: gewrichten van industriële robots, CNC-assen, handling van halfgeleiderwafels, vluchtbesturingsoppervlakken, spuitgietmachines.
Voor servo-aandrijvingsprintplaten die gecontroleerde differentiële paarroutering en EMI-bestendige gemengde signaallay-out vereisen, kunt u onze mogelijkheden voor het ontwerpen en fabriceren van hoogfrequente printplaten bekijken.
Lineaire elektrische actuatoren
Lineaire elektrische actuatoren zetten de beweging van een roterende motor om in een lineaire verplaatsing via een spindel, kogelspindel, tandheugel of riemaandrijving, of gebruiken direct een lineaire motor. Spindels (met trapeziumvormige schroefdraad) zijn zelfborgend en kosteneffectief; kogelspindels hebben recirculerende kogellagers voor minder wrijving, een hoger rendement en minder speling. Lineaire motoren elimineren de mechanische overbrenging volledig, waardoor de hoogste acceleratie en nul speling worden bereikt, ten koste van positiecodering over de volledige slag en een hoger energieverbruik van de elektronica.
Kritische ontwerpparameters: slag, piek- en continue kracht, snelheid, duty cycle, terugdraaibaarheid (essentieel voor de veiligheid in toepassingen waarbij mensen samenwerken), IP-classificatie en communicatieprotocol (RS-485, CANbus, EtherCAT voor industriële units). Eindschakelaars – normaal gesloten op de PCB-ingang voor fail-safe gedrag – definiëren de mechanische bewegingsgrenzen. Stroombewaking maakt zowel overbelastingsbeveiliging als krachtregeling mogelijk in gesloten-lus-toepassingen. Toepassingen: in hoogte verstelbare werkstations, ziekenhuisbedden, zonnevolgsystemen, industriële persen, klepactuatoren, secundaire vluchtbesturingen voor vliegtuigen.
Piëzo-elektrische aandrijvingen
Piëzo-elektrische actuatoren maken gebruik van het inverse piëzo-elektrische effect in PZT-keramiek (loodzirkonaattitanaat): een aangelegd elektrisch veld zorgt ervoor dat het kristalrooster uitzet of krimpt. Een stapel dunne PZT-schijven met afwisselende polariteit versterkt de vervorming cumulatief — een stapel van 40 mm die wordt aangestuurd met 150 V produceert een verplaatsing van ongeveer 60 µm met blokkeerkrachten van enkele kilonewtons. De reactietijd ligt in het microsecondenbereik; de resolutie is theoretisch onbeperkt (subnanometer bij aansturing in ladingsmodus). De twee belangrijkste beperkingen zijn een kleine slag zonder mechanische versterking en hysteresis (de verplaatsing loopt 10-15% achter op het spanningsverloop), wat compensatie vereist in precisietoepassingen.
Vereisten voor de driver-PCB: Hoogspanningsversterker (0–150 V of ±200 V), hoge uitgangsstroom voor het opladen van de capacitieve belasting (100 nF tot 100 µF). OPA454, OPA541 of speciale piëzo-driverchips. Laadmodus in plaats van spanningsmodus minimaliseert hysteresis in de meest veeleisende toepassingen. Galvanische isolatie op de PCB tussen de hoogspanningsversterkertrap en de logica-/communicatiecircuits is essentieel voor zowel veiligheid als ruisimmuniteit. Toepassingen: halfgeleiderlithografie-stages, AFM-scanners, brandstofinjectoren, ultrasone transducers, trillingsisolatiesystemen, precisieklepbesturing.
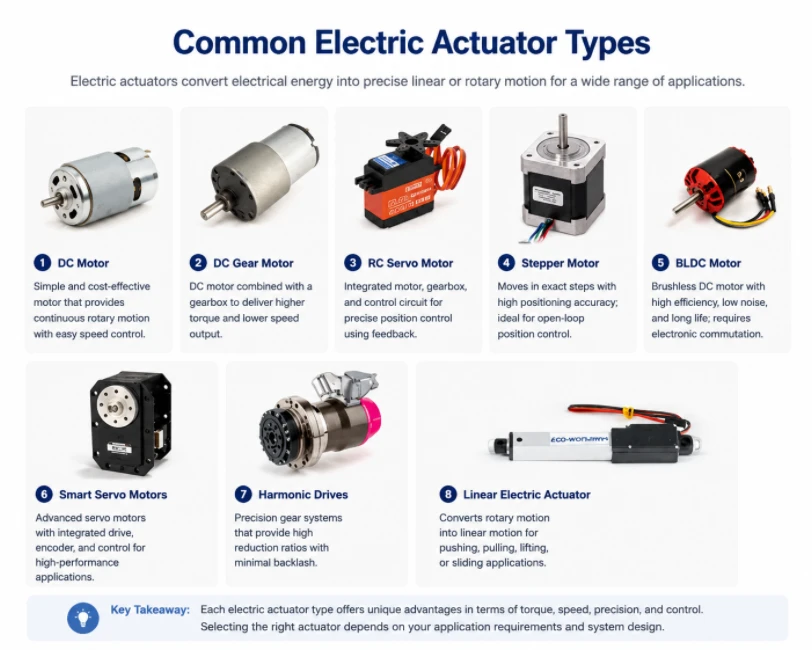
Figuur 3. Verschillende typen elektrische actuatoren, waaronder DC-, DC-tandwiel-, stappen-, servo-, BLDC-, slimme servo-, harmonische en lineaire actuatoren.
3. Hydraulische en pneumatische actuatoren: kracht, snelheid en besturing
Vloeistofkrachtactuatoren – hydraulisch en pneumatisch – genereren kracht door middel van onder druk staande vloeistof die inwerkt op een zuiger of schoep. Ze werken volgens hetzelfde basisprincipe (druk × oppervlakte = kracht), maar verschillen aanzienlijk in drukbereik, samendrukbaarheid en toepassing.
Hydraulische actuators
Hydraulische systemen werken bij een druk van 100–700 bar (1,450–10,000 psi), waardoor krachten ontstaan die geen enkele elektrische actuator van vergelijkbare grootte kan evenaren. Een cilinder met een boring van 100 mm ontwikkelt bij 350 bar een kracht van ongeveer 274 kN – meer dan 27 ton. Deze krachtdichtheid maakt hydrauliek de enige rationele keuze voor bouwmachines, smeedpersen, scheepsroeren en de primaire vluchtbesturingssystemen van vliegtuigen.
Lineaire hydraulische cilinders (enkelwerkend of dubbelwerkend) en roterende hydraulische motoren zijn de twee fundamentele vormen. Nauwkeurige positiecontrole vereist elektrohydraulische servokleppen (EHSV's) of proportionele richtingsregelkleppen, die een commando van ±10 V of 4-20 mA van de besturingsprintplaat omzetten in een proportionele verplaatsing van de spoel en daarmee een proportionele stroom naar de cilinder. Servokleppen hebben een bandbreedte van 50-200 Hz, waardoor gesloten-lus hydraulische positiecontrole haalbaar is in vluchtsimulatoren, actieve voertuigophangingen en industriële persen.
De rol van de printplaat in hydraulische systemen: De driverprintplaat voedt de actuator niet, maar stuurt de klep aan. Uitgangen: 4–20 mA stroomlus of ±10 V differentieel naar servokleppen; PWM naar proportionele magneetventielen met stroomdetectie-terugkoppeling. Positie-terugkoppeling van LVDT-sensoren vereist nauwkeurige differentiële versterking en laagdoorlaatfiltering op de printplaat. Stuurcircuits voor magneetventielen gebruiken halfbrugschakelingen met chopperstroomregeling – de vrijloopdiode moet geschikt zijn voor de inductieve uitschakelspanning van de spoel, die zonder klem 5–10 keer de voedingsspanning kan bereiken bij het uitschakelen.
Pneumatische actuators
Pneumatische actuatoren gebruiken perslucht met een druk van 4 tot 10 bar. De lagere druk dan bij hydrauliek betekent minder kracht per oppervlakte-eenheid, maar lucht is schoon, samendrukbaar (wat zorgt voor inherente flexibiliteit) en veilig in de voedingsmiddelen- en farmaceutische industrie, waar verontreiniging met hydraulische olie onaanvaardbaar is. Pneumatische systemen zijn snel in aan- en uitschakelen (klepreactie in milliseconden) en mechanisch eenvoudig.
Standaardtypen omvatten enkelwerkende cilinders (veerretour), dubbelwerkende cilinders (lucht aan beide zijden), stangloze cilinders (geleiding op het cilinderlichaam voor toepassingen met lange slag en lage knik) en tandwielactuatoren voor kwartslagbediening van kleppen. Proportionele pneumatische besturing – waarmee andere posities dan volledig open of volledig gesloten kunnen worden bereikt – vereist elektropneumatische proportionele kleppen en positiefeedback, maar de samendrukbaarheid van lucht maakt nauwkeurige positionering inherent moeilijker dan bij elektrische of hydraulische servobesturing.
De rol van de printplaat in pneumatische systemen: aansturing van magneetventielen (24 VDC-spoel, MOSFET-uitgang, vrijloopdiode essentieel). Voor proportionele ventielen: 4–20 mA of 0–10 V stuursignaal. Voor elektropneumatische positioneerders met gesloten regelkring: PID-regellus van de microcontroller met I/P-omvormeruitgang en potentiometer- of LVDT-positiefeedback.
Hydraulisch versus pneumatisch versus elektrisch: de beslissingsmatrix
| Criterium | Elektrisch | Pneumatisch | Hydraulisch |
|---|---|---|---|
| Maximale kracht (vergelijkbare grootte) | Laag-Medium | Medium | Zeer hoog |
| Positioneringsprecisie | Uitstekend | Gemiddeld | Goed (servoklep) |
| Snelheid van reactie | Goed – Uitstekend | Zeer snel (aan/uit) | Snel (servoklep) |
| Energie-efficiëntie | 80-95% | ~10% (compressieverliezen) | ~60–75% |
| Complexiteit van de installatie | Laag | Medium | Hoge |
| PCB-driver complexiteit | Hoge | Laag | Medium |
Voor nieuwe installaties onder de 20 kN waar de infrastructuur nog niet aanwezig is, zijn de totale installatiekosten vrijwel altijd hoger voor elektrische aandrijvingen. Boven die drempel blijven hydraulische aandrijvingen de rationele keuze in de zware industrie – de infrastructuur is de kostenpost, niet de aandrijving zelf.
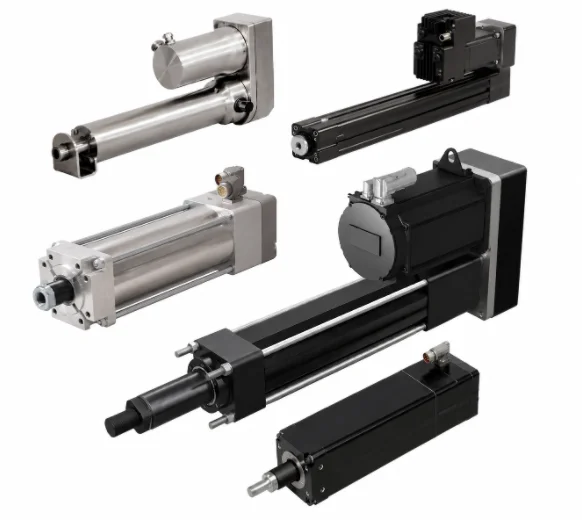
Figuur 4. Hydraulische en pneumatische actuatoren
4. Speciale actuatoren: Solenoïde, SMA, thermisch en soft.
Verschillende typen actuatoren vullen specifieke niches op waar gangbare elektrische, hydraulische of pneumatische oplossingen onpraktisch zijn vanwege beperkingen op het gebied van omvang, gewicht, biocompatibiliteit of de gebruiksomgeving.
Solenoïde actuatoren
Een solenoïde genereert een lineaire kracht door een ferromagnetische plunjer in een spoel te trekken wanneer er stroom vloeit. De kracht is ongeveer evenredig met het kwadraat van de stroomsterkte en omgekeerd evenredig met het kwadraat van de luchtspleet – wat betekent dat er een hoge kracht wordt gegenereerd bij een korte slag, maar dat deze sterk afneemt naarmate de spleet groter wordt. Typische slag: 1–25 mm. Bistabiele solenoïden gebruiken een permanente magneet om één van twee stabiele posities vast te houden zonder continue stroomtoevoer; er is slechts een stroompuls nodig om van toestand te wisselen, waardoor ze ideaal zijn voor toepassingen met batterijvoeding of een lage inschakelduur.
Opmerking voor PCB-driver: De solenoïdespoel slaat energie op als een inductor. Wanneer de schakelaar opent, moet deze energie ergens naartoe — zonder een vrijloopdiode of TVS-klem zal de spanningspiek de schakeltransistor binnen de eerste paar cycli beschadigen. Voor proportionele solenoïden (hydraulische proportionele kleppen) wordt met PWM bij 100-1,000 Hz en gesloten-lusstroomregeling de gewenste tussenliggende krachtpositie bereikt. Toepassingen: deursloten, brandstofinjectoren, relaisspoeldrivers, pneumatische klepaansturingen, elektromagnetische remmen.
Actuatoren van vormgeheugenlegeringen (SMA)
Nitinol (nikkel-titanium) SMA-draad krimpt met 4-8% van zijn lengte wanneer deze wordt verhit boven de austenietovergangstemperatuur (doorgaans 40-90 °C, afhankelijk van de samenstelling). Weerstandsverwarming met een gecontroleerde stroom is de standaardmethode voor activering. De spanning die tijdens de faseovergang ontstaat, bereikt 200 MPa – veel hoger dan die van biologisch spierweefsel (~0.3 MPa) – in een draad zonder bewegende delen, magneten of elektromagnetische interferentie. De beperking is de cyclusfrequentie: afkoeling is de langzaamste stap, typisch 0.1-2 Hz in vrije lucht, wat aanzienlijk verbetert met geforceerde convectie of thermo-elektrische koeling.
De printplaat biedt een constante-stroomdriver met weerstandsbewaking voor gesloten-lusregeling (de weerstand van Nitinol verandert met 15-25% tijdens de faseovergang en kan daarom als positie-indicator dienen). Toepassingen: minimaal invasieve chirurgische instrumenten, actieve endoscooptips, vasculaire stents, vergrendelingen voor satellietontplooiing, haptische feedbackapparaten, robotgrijpers in MRI-omgevingen.
Thermische aandrijvingen
Bimetallische thermische actuatoren benutten het verschil in thermische uitzetting tussen twee aan elkaar verbonden metalen om bij verwarming een buigbeweging te produceren. Wasmotoractuatoren gebruiken de volumetrische uitzetting van een faseveranderende was om een zuiger aan te drijven, waardoor een aanzienlijke kracht (tientallen tot honderden newtons) wordt gegenereerd zonder dat er elektrische energie nodig is in puur passieve versies. De eenvoud en betrouwbaarheid van wasmotoren maken ze de standaard voor thermostaten voor motorkoeling in auto's en verdeelstukken voor vloerverwarming. Elektrisch verwarmde versies voegen een weerstandsverwarmingsspiraal toe voor actieve regeling; de printplaat levert alleen gereguleerde stroom aan de verwarming en temperatuurfeedback van een thermistor of thermokoppel.
Elektroactieve polymeren (EAP) en zachte actuatoren
Diëlektrische elastomeeractuatoren (DEA's) bestaan uit een flexibele elastomeerfilm tussen twee elektrodelagen. Door een spanning van 1-5 kV aan te leggen, worden de elektroden naar elkaar toegetrokken, waardoor het elastomeer zijdelings wordt samengedrukt. Dit resulteert in vervormingen tot wel 380%, veel meer dan bij welk stijf actuatormateriaal dan ook. Ionische polymeer-metaalcomposietactuatoren (IPMC's) buigen onder een spanning van 1-5 V doordat gehydrateerde ionen migreren onder invloed van het elektrische veld, wat leidt tot differentiële zwelling. Beide typen actuatoren zijn zacht, stil, lichtgewicht en biocompatibel – de juiste keuze voor draagbare haptische toepassingen, zachte robotgrijpers, prothetische handen en onderwaterrobots, waar stijve actuatoren zich niet kunnen aanpassen aan onregelmatige oppervlakken.
DEA-driver-PCB's vereisen hoogspanningsgeneratie (boostconverter plus spanningsvermenigvuldiger) met nauwkeurige regeling. IPMC-drivers hebben alleen laagspanningsstroomregeling nodig, maar moeten rekening houden met de ongebruikelijke impedantiekarakteristiek van het ionomeer. Beide typen drivers stellen specialistische uitdagingen aan het PCB-ontwerp. Voor complexe meerlaagse printplaten voor deze toepassingen verzorgt onze turnkey PCB-assemblageservice de inkoop van componenten, SMT-plaatsing en functionele validatie in één workflow.
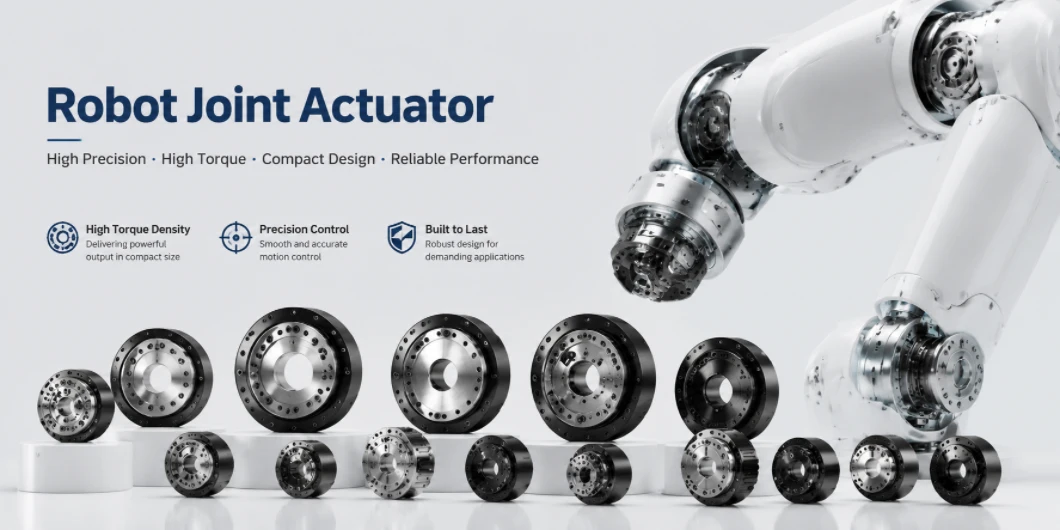
Figuur 5. Robotgewrichtactuatoren voor industriële, collaboratieve, loop- en humanoïde robots, met verschillende afmetingen en koppelbereiken.
5. Actuatortypen in de robotica: industriële armen, cobots, looprobots en humanoïden
Robotica is het toepassingsgebied dat tegelijkertijd de hoogste eisen stelt aan elke actuatoreigenschap: een hoge koppel-gewichtsverhouding, een hoge bandbreedte, positioneringsnauwkeurigheid, terugdraaibaarheid voor veilige interactie met mensen, een lange levensduur en een nauwe integratie met elektronica – en dat alles in een behuizing die zelf stroom en rekenkracht moet leveren. Geen enkel actuatortype voldoet aan al deze eisen tegelijk. Daarom hebben verschillende robotcategorieën gekozen voor verschillende actuatorarchitecturen en heeft de robotica-industrie de afgelopen tien jaar meer innovatie op het gebied van actuatoren teweeggebracht dan welke andere sector ook.
Industriële robotarmen: precisie en herhaalbaarheid
Bij zesassige gelede armen (FANUC, KUKA, ABB, Yaskawa) staat herhaalbaarheid voorop — een nauwkeurigheid van ±0.02 mm in het gereedschapscentrum is een typische specificatie. Elk gewricht maakt gebruik van een BLDC-servomotor gekoppeld aan een harmonische aandrijving (golfoverbrenging) met een overbrengingsverhouding van 80:1 tot 160:1. Harmonische aandrijvingen zorgen voor spelingvrije werking in een compacte behuizing — essentieel voor herhaalbaarheid. Absolute meeromwentelingsencoders (24-28 bits resolutie, EnDat- of BiSS-C-protocol) sluiten de positielus. De servo-aandrijfprintplaat voor elke as implementeert stroomregeling met een frequentie van 4-32 kHz, snelheidsregeling met een frequentie van 1-4 kHz en positieregeling met een frequentie van 250 Hz tot 2 kHz. Een EtherCAT- of PROFINET-veldbus verbindt de aandrijfprintplaten met de robotcontroller, waarvoor specifieke PHY/MAC-chips en een zorgvuldig EMC-ontwerp nodig zijn om te voorkomen dat schakelruis de veldbuscommunicatie verstoort.
Samenwerkende robots (cobots): Krachtbewustzijn en veilig contact
Cobots (Universal Robots UR-serie, FANUC CRX, ABB GoFa) voegen koppeldetectie in de gewrichten toe aan de servomotor + harmonische aandrijving-configuratie. Een rekstrookkoppelsensor op de uitgangsflens van het gewricht, of koppelschatting op basis van motorstroom, detecteert onverwacht contact binnen één regelcyclus, waardoor de beweging wordt gestopt voordat de kracht die op een mens wordt uitgeoefend de 80 N (ISO/TS 15066 vermogens- en krachtlimiet) overschrijdt. Sommige ontwerpen gebruiken serie-elastische actuatoren (SEA's), waarbij een gekalibreerde veer tussen de uitgang van de versnellingsbak en de robotarm de doorbuiging (gemeten door een encoder) omzet in kracht – inherent flexibel zonder aparte sensor.
De gezamenlijke printplaat voor een cobot moet Wheatstone-brug-excitatie implementeren, differentiële signaalconditionering met een SNR van meer dan 80 dB, ADC-sampling op 1–10 kHz voor koppelterugkoppeling en tweekanaals veiligheidsbewaking volgens ISO 13849 PLd of PLe — het veiligheidskritische koppelbewakingspad moet fysiek onafhankelijk zijn van het primaire bewegingsbesturingspad.
Robots met poten: Quasi-directe aandrijving verandert de spelregels.
Vierpotige robots (Boston Dynamics Spot, MIT Cheetah, ANYmal) en tweepotige looprobots hebben quasi-directe aandrijving (QDD) tot de bepalende actuatorinnovatie van het afgelopen decennium gemaakt. QDD-actuatoren gebruiken zeer lage overbrengingsverhoudingen (1:1–9:1) met BLDC-motoren met een hoge koppeldichtheid die specifiek voor dit doel zijn gewikkeld. Het resultaat is een zeer terugkoppelbaar gewricht: impactkrachten van de grond worden door het gewricht geleid zonder het te beschadigen, en het been kan energie absorberen en teruggeven als een veer. Traditionele harmonische aandrijvingen met een hoge overbrengingsverhouding kunnen dit niet: de tandwieloverbrenging is zelfvergrendelend, waardoor alle impactenergie door een starre structuur moet worden geabsorbeerd.
De afweging: QDD-gewrichten kunnen hun positie niet tegen de zwaartekracht in behouden zonder continue motorstroom en vereisen grotere fasestromen (en dus grotere vermogenselektronica) dan vergelijkbare aandrijvingen met een hoge overbrengingsverhouding. De driver-printplaat moet piekstromen van 30-100 A bij 24-48 V aankunnen in een compacte, thermisch efficiënte behuizing die direct in de robotgewrichtbehuizing is geïntegreerd. Onze productie van printplaten met dik koper (tot 10 gram koper) voldoet direct aan deze eis.
| Robotcategorie | Primair actuatortype | Overbrengingsverhouding | Belangrijke vereiste | Voorbeeldplatform |
|---|---|---|---|---|
| Industriële arm (6-assig) | BLDC-servomotor + harmonische aandrijving | 80:1 - 160:1 | Geen speling, herhaalbaarheid van ±0.02 mm | FANUC M-20, KUKA KR10 |
| Collaboratieve robot | BLDC-servo + koppelsensor / SEA | 100:1 - 200:1 | Contactkrachtmeting, ISO 13849 PLd | UR10e, ABB GoFa |
| Met poten / viervoeter | QDD BLDC (lage verhouding) | 1:1 - 9:1 | Achteruitrijmogelijkheid, schokabsorptie | Spot, ANYmal, Cheetah |
| Humanoïde robot | QDD + SEA + lineair (gemengd) | Gemengd door joint | Handigheid, naleving, energie-efficiëntie | Tesla Optimus, Figuur 02, Atlas |
| Chirurgische robot | Kabelgestuurd + piëzo-elektrisch | NB | Nauwkeurige, MRI-veilige force feedback. | da Vinci, Stryker Mako |
| Zachte robotgrijper | Pneumatisch (zacht) / SMA / EAP | NB | Gehoorzaamheid, voorzichtig vastpakken | Zachte robotica mGrip |
Mensachtige robots: het moeilijkste actuatorprobleem
Humanoïden (Tesla Optimus, Figuur 02, Agility Digit, Boston Dynamics Atlas) vereisen 20 tot 40 aangedreven bewegingsvrijheden in een lichaam dat zijn eigen energievoorziening, rekenkracht en sensoren heeft. Geen enkel actuatortype voldoet aan alle gewrichtseisen. De huidige humanoïde architecturen combineren: QDD BLDC-actuatoren bij de heupen, knieën en enkels voor voortbeweging; kleinere harmonische servo-actuatoren bij de schouder en elleboog voor manipulatie; kabelaangedreven of miniatuurservo-actuatoren in de vingers voor behendigheid; en lineaire elektrische actuatoren in de wervelkolom en romp voor mobiliteit van de romp.
De printplaten voor de aansturing van een gewricht van een mensachtige vertegenwoordigen enkele van de meest veeleisende elektronische componenten die momenteel in productie zijn: hoge stroomdichtheid (30-100 A piek) in een minimaal volume, meerkanaals stroommeting met een resolutie van microseconden, realtime EtherCAT- of CAN FD-communicatie, thermisch beheer in een afgesloten behuizing bij een omgevingstemperatuur van 85 °C en functionele veiligheidscertificering volgens IEC 62061. Magnetische absolute encoders (AS5047, MA702) hebben optische encoders in de meeste gewrichten van mensachtige robots vervangen — ze zijn kleiner, verbruiken minder stroom, zijn beter bestand tegen trillingen en zijn nu in grote aantallen verkrijgbaar voor minder dan $1.
De bredere revolutie in robotica-hardware sinds 2020 is voornamelijk mogelijk gemaakt door drie verbeteringen op PCB-niveau: GaN- en SiC-vermogenshalfgeleiders met een brede bandgap die hogere schakelfrequenties met lagere verliezen in kleinere behuizingen mogelijk maken; magnetische encoders met hoge resolutie en laag stroomverbruik tegen massamarktprijzen; en geavanceerde thermische interfacematerialen en met koper gevulde thermische via-arrays die meer vermogen mogelijk maken in kleinere driver-PCB's. Voor robotica-bedrijven die deze systemen ontwikkelen, ondersteunt onze PCB-prototypeservice snelle iteratie van ontwerp tot geteste hardware. Dichte BGA-uitlooproutering voor robotgewricht-ASIC's wordt verzorgd door onze BGA PCB-assemblagemogelijkheden.
6. Hoe het actuatortype het PCB-ontwerp beïnvloedt: vermogen, thermische belasting en beveiliging.
Het type actuator is de belangrijkste beperking voor de printplaat waarop deze wordt aangestuurd. Dit is geen voorkeur, maar een fysieke relatie. De onderstaande tabel geeft een overzicht van de architectonische implicaties per actuatortype. Elk item in de tabel heeft directe gevolgen voor het aantal lagen, de koperdikte, de componentkeuze en de topologie van het beveiligingscircuit.
| Type aandrijving | Stuurprogrammatopologie | Kritische ontwerpvereisten voor printplaten | Beveiligingscircuits |
|---|---|---|---|
| Geborstelde gelijkstroommotor | H-brug + PWM | Hoogstroomcircuits, EMI-ontkoppeling van de motor bij de aansluitklemmen | Vrijloopdiodes, overstroom, omgekeerde polariteit |
| BLDC motor | 3-fasen omvormer + FOC | Minimale schakellusoppervlakte, plaatsing van bootstrapcondensatoren, differentiële stroommeting | UV-blokkering, doorschietbeveiliging, thermische uitschakeling |
| stepper motor | Chopper met constante stroom | Thermisch koperen gietstuk onder driver-IC, nauwkeurigheid van de stroominstelweerstand | Overstroombeveiliging, thermische beveiliging, VM-onder-/overspanningsbeveiliging |
| Servo (industrieel) | BLDC + encoderinterface + DSP | Differentiële encoder-routing, ADC-layout, geïsoleerde veldbus-PHY | STO-functie (IEC 61508 SIL 2), detectie van encoderfouten |
| piëzo-electrisch | HV-versterker (0–150 V / ±200 V) | HV-isolatie van logica, versterkercompensatie voor capacitieve belasting | HV-uitgangsklem, kortsluitbeveiliging, thermische beveiliging |
| Solenoïde / proportionele klep | MOSFET-halfbrug | Vrijloopdiode geschikt voor inductieve piek, PWM-stroomfilter | TVS- of Zener-klem voor inductieve pieken en overstroom. |
| SMA / thermisch | Lineaire of schakelende gelijkstroomtransformatoren | Weerstandsbewaking voor fase-toestandsfeedback, integratie van koelplaat | Overstroom (draadbreuk treedt snel op), oververhitting |
Vermogensarchitectuur
Printplaten voor actuatoren vereisen vrijwel altijd meerdere geïsoleerde spanningsdomeinen: hoogspanningsrail voor de motor (12–48 V voor DC-actuatoren; tot 700 V DC-bus voor industriële servoaandrijvingen), logische voeding (3.3 V of 5 V), nauwkeurige analoge referentie (voor ADC's en sensorconditionering) en gate-aansturingsvoeding (12–15 V, bootstrap of geïsoleerd). Galvanische isolatie tussen de motorzijde en de logische/communicatiezijde – via geïsoleerde DC-DC-omvormers of geïsoleerde gate-drivers – is in industriële ontwerpen verplicht voor zowel veiligheid als ruisimmuniteit (IEC 62061, ISO 13849). Onze 4-laags printplaatproductie biedt de specifieke combinatie van voedings- en massavlakken die printplaten voor actuatoren met meerdere rails vereisen.
Thermisch beheer
Een BLDC-aandrijving bij 48 V / 10 A met een rendement van 95% dissipeert ongeveer 25 W in de vermogensfase. Dit komt door drie bronnen: geleidingsverliezen (I²R in MOSFET's), schakelverliezen (evenredig met fsw × VDS × ID ) en gate-aansturingsverliezen. Om dit te kunnen verwerken, is 2-3 oz koper op de vermogenslagen nodig, evenals thermische via-arrays (0.3-0.5 mm diameter, 1-1.5 mm pitch) die de drain-pads van de MOSFET's verbinden met de interne koperen vlakken, en soms externe aluminium koelplaten die op de printplaat zijn gemonteerd. GaN-MOSFET's schakelen met een frequentie van 200-500 kHz, vergeleken met 20-50 kHz voor silicium. Een hogere frequentie verkleint de passieve componenten, maar vereist een compactere printplaatlay-out om de schakellusinductantie onder de 5 nH te houden. Voor printplaten die 2 oz koper of meer op de interne lagen vereisen, biedt onze meerlaagse printplaatproductieservice een oplossing voor deze hoge kopervereisten.
De printplaat is geen onderdeel van het actuatorsysteem, maar wordt direct na de keuze voor het actuatortype ontworpen. Thermische, elektrische en mechanische beperkingen zijn van invloed op elke ontwerpkeuze op printplaatniveau, afhankelijk van het actuatortype. Voor de specifieke beperkingen van het ontwerp van actuator-printplaten en de DFM-beoordeling (Design for Manufacturing) evalueert ons engineeringteam de lay-out aan de hand van de stroom-, thermische en signaalintegriteitseisen vóór de fabricage.
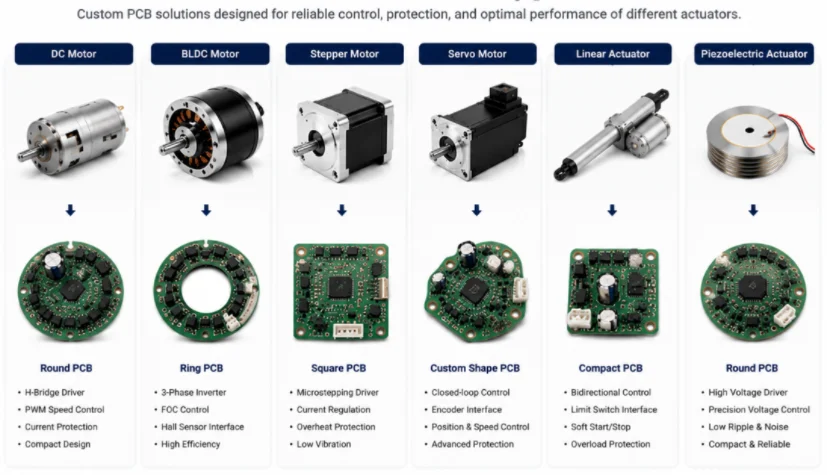
Figuur 6. Actuatortypen en bijbehorende PCB-modules, waaronder DC-, BLDC-, stappen-, servo-, lineaire en piëzo-elektrische actuatoren met PCB-lay-outs.
7. Kader voor actuatorselectie en snel naslagwerk
De keuze van een actuator is een engineeringproces, geen opzoektabel. Het volgende vierstappenplan structureert de beslissing en brengt de cruciale afwegingen aan het licht voordat er ook maar één component wordt gespecificeerd.
Stap 1 — Definieer de bewegingsvereisten: Specificeer het bewegingstype (lineair/roterend), de slag of het hoekbereik, de piek- en continue kracht of het koppel, de maximale snelheid, de vereiste positioneringsnauwkeurigheid (aan/uit, meerpunts, continu, nanometer) en de duty cycle. Deze parameters alleen al sluiten de meeste actuatorfamilies direct uit.
Stap 2 — Evalueer de bedrijfsomgeving: IP-classificatie, temperatuurbereik, blootstelling aan chemicaliën (cleanroom, voedselveilig, afspoelen), trillingen en schokken, classificatie van explosiegevaarlijke omgevingen (ATEX, NEC) en beschikbare infrastructuur (is er al perslucht of hydraulische aandrijving aanwezig?). Een cleanroomtoepassing in de farmaceutische industrie sluit hydraulische olie direct uit. Een graafmachine in de mijnbouw sluit direct batterijgevoede elektrische actuatoren voor de hoofdarm uit.
Stap 3 — Beoordeel de besturings- en integratievereisten: Aan/uit- versus proportionele regeling, open-lus versus gesloten-lus, positie- versus krachtregeling, communicatieprotocol (analoog, PWM, RS-485, CANbus, EtherCAT), vereist functioneel veiligheidsniveau (PLc/PLd/SIL 2) en integratie met bestaande PLC of robotcontroller. Deze vereisten bepalen de complexiteit van de driverprintplaat en de certificeringskosten — vaak een grotere factor dan de kosten van de actuatorhardware zelf.
Stap 4 — Bereken de totale eigendomskosten: Perslucht kost per eenheid nuttige mechanische energie ongeveer 5 tot 8 keer meer dan directe elektrische aandrijving. Hydraulische systemen vereisen periodieke vervanging van vloeistof en afdichtingen en brengen het risico van olieverontreiniging met zich mee. Elektrische systemen hebben hogere aanschafkosten, maar lagere bedrijfskosten, geen verbruiksartikelen en voorspelbare onderhoudsschema's. Voor nieuwe installaties onder de 20 kN zijn de totale installatiekosten vrijwel altijd in het voordeel van elektrische systemen — de kosten van de persluchtinfrastructuur alleen al overtreffen doorgaans de kosten van de elektrische actuator en de printplaat van de driver samen.
Snel naslagwerk voor de applicatie
| Toepassing | Type aandrijving | Belangrijkste reden |
|---|---|---|
| Robotarmgewricht (5–200 Nm) | BLDC-servomotor + harmonische aandrijving | Geen speling, hoge herhaalbaarheid, programmeerbaar |
| Cobot-gewricht | BLDC-servo + koppelsensor / SEA | Bewustwording van de strijdkrachten, naleving van ISO 13849 PLd |
| Gewricht van een robot met poten | QDD BLDC (lage overbrengingsverhouding) | Achteruitrijmogelijkheid, schokabsorptie, dynamische beweging |
| CNC-/3D-printeras | Stappenmotor (budget) / servomotor (prestaties) | Stappenmotor: open-lus, kosteneffectief; servomotor: snelheid en nauwkeurigheid |
| Industriële klep (DN50–300) | Elektrische kwartslag- of pneumatische tandheugel | Afhankelijk van het koppel en de bestaande infrastructuur. |
| Brandstofverstuiver | Piëzo-elektrisch of solenoïde | Piëzo-elektrische motor: 3x snellere opening; solenoïde motor: lagere kosten |
| Halfgeleiderlithografie-fase | Piëzo-elektrisch (korte slag) + lineaire servo (lange slag) | Subnanometerresolutie + bereik van meerdere millimeters gecombineerd |
| Chirurgisch instrument (minimaal invasief) | SMA- of kabelaangedreven servo | MRI-veilig, compact, biocompatibel |
| Graafmachine arm | Hydraulische dubbelwerkende cilinder | De enige haalbare optie bij deze kracht en slag. |
| Grijper voor de assemblagelijn | Pneumatische cilinder | Snelheid, eenvoud, bestaande perslucht |
Het kiezen van het juiste actuatortype is de eerste beslissing. Het bouwen van de elektronica om deze correct aan te sturen is de tweede – en de stap waar de meeste problemen optreden. Een te kleine H-brug vernietigt zichzelf bij de eerste blokkering. Een servoaandrijving met een slechte encoder-routing produceert positiejitter die niet door een filter kan worden verholpen. Een piëzo-elektrische driver zonder de juiste isolatie voldoet niet aan de EMC-normen. Bij Highleap Electronics produceren en assembleren we het volledige assortiment actuatorbesturingsprintplaten – van industriële motoraansturingsprintplaten tot compacte, in gewrichten geïntegreerde servoaandrijvingen voor robotica. Onze turnkey-printplaatassemblage omvat de inkoop, SMT-assemblage en functionele testen – waardoor u minder tijd kwijt bent aan het ontwikkelen van gevalideerde hardware. Vraag een offerte aan voor uw actuatorbesturingsprintplaat en vertel ons het actuatortype, het vermogensniveau en de omgeving – wij regelen de rest.

aanbevolen berichten
TMM4 filter printplaatproductie
De productie van de TMM4-filterprintplaat wordt gecontroleerd door...
TMM3 printplaatproductie voor RF-modules
TMM3 PCB-productie is vooral nuttig wanneer de RF-module...

TMM6 PCB-fabricage
TMM6-fabricage is de pagina voor procescontrole voor een mid-Dk...
TMM13i PCB-productie
De TMM13i PCB-productie is gericht op ultracompacte RF-componenten...
Hoe u een offerte voor PCB's kunt krijgen
We voeren een DFM/DFA-analyse voor u uit en sturen u een rapport. U kunt uw bestanden veilig uploaden via onze website. We hebben de volgende informatie nodig om u een offerte te kunnen sturen:
-
- Gerber, ODB++ of .pcb, spec.
- BOM-lijst als u assemblage nodig heeft
- Aantal
- Draaitijd
Naast PCB-productie bieden we een uitgebreid scala aan elektronische diensten, waaronder PCB-ontwerp, PCBA en kant-en-klare oplossingen. Of u nu hulp nodig heeft bij prototyping, ontwerpverificatie, componentsourcing of massaproductie, wij bieden end-to-end ondersteuning om het succes van uw project te garanderen.
Voor PCBA-diensten verzoeken wij u uw BOM (Bill of Materials) en eventuele specifieke assemblage-instructies te verstrekken. Wij bieden ook DFM/DFA-analyses aan om uw ontwerpen te optimaliseren voor maakbaarheid en assemblage, wat een soepel productieproces garandeert.