
Produkcja płytek PCB do sterowania bezzałogowymi statkami powietrznymi z naprowadzaniem światłowodowym i PCBA

Sterowanie bezzałogowym statkiem powietrznym (UAV) za pomocą światłowodu to dziedzina wywodząca się bezpośrednio z technologii kierowanych przewodowo pocisków przeciwpancernych – systemów, w których operator steruje amunicją za pomocą łącza fizycznego, odpornego na zakłócenia radiowe i zakłócenia sygnału GPS ze względu na charakter medium. W nowoczesnym wariancie przewód miedziany zastąpiono światłowodem jednomodowym, co pozwoliło na zastąpienie ograniczonej przepustowości i podatności na zakłócenia elektryczne pierwotnego systemu łącznością gigabitową i całkowitą ciszą elektromagnetyczną. Płytka PCB sterująca bezzałogowym statkiem powietrznym (UAV) za pomocą światłowodu stanowi powietrzną część tego systemu: odbiera polecenia sterujące optycznie od operatora, konwertuje je na sygnały sterujące lotem, zarządza zestawem czujników pokładowych oraz przesyła dane wideo i telemetryczne za pomocą tego samego światłowodu, który jest podawany z pojemnika podczas przemieszczania się platformy w dół.
Tym, co odróżnia tę płytę od konwencjonalnego kontrolera lotu, nie jest moc obliczeniowa, ale wymagania interfejsu optycznego w połączeniu z rygorystycznymi wymaganiami dotyczącymi czasu rzeczywistego. Pętla poleceń naprowadzania – od danych od operatora do ruchu siłownika – musi zamknąć się w czasie reakcji aerodynamicznej platformy. W przypadku dronów obserwacyjnych o powolnych, przemyślanych profilach lotu, akceptowalny jest czas 40–50 ms. W przypadku szybkich platform taktycznych wykonujących manewry końcowe, budżet może wynosić poniżej 10 ms. Te wymagania czasowe wpływają na każdą decyzję dotyczącą architektury: interfejsu światłowodowego, wyboru procesora, metody wyjścia siłownika i zachowania bezpieczeństwa.
Uzyskaj wycenę płytki PCB sterującej światłowodowej
Szybka odpowiedź
Płytka PCB sterująca bezzałogowym statkiem powietrznym sterowanym światłowodem przetwarza polecenia naprowadzania otrzymane za pośrednictwem światłowodu, konwertuje sygnały optyczne na sygnały sterujące lotem z opóźnieniem poniżej 50 ms, przesyła dane wideo i telemetryczne tym samym światłowodem za pośrednictwem WDM oraz realizuje deterministyczne zabezpieczenie przed awarią w przypadku utraty światłowodu. Konstrukcja, wywodząca się z pocisku FOG-M, priorytetowo traktuje opóźnienie poleceń, niezawodność w przypadku jednorazowego lub ograniczonego ponownego użycia oraz twardy determinizm w czasie rzeczywistym. Różni się od płyt z pętlą nośną tym, że włókno nigdy nie jest pobierane — platforma pobiera je z pojemnika z prędkością lotu, a ślad włókna pozostaje.
Spis treści
- Dziedzictwo: od FOG-M do nowoczesnych dronów naprowadzanych światłowodami
- Architektura systemu i rola zarządu
- Ścieżka poleceń sterujących i budżet opóźnień
- Sprzężenie zwrotne czujnika i ścieżka powrotu wideo
- Monitorowanie dozowania włókien
- Projekt zabezpieczający przed utratą światłowodów
- Wybór procesora i systemu operacyjnego czasu rzeczywistego
- Zaawansowana architektura dla platform jednorazowego użytku
- Prowadzone a uwięzione: różnice w projektowaniu
- Produkcja i kwalifikacja
- FAQ
Dziedzictwo: od FOG-M do nowoczesnych dronów naprowadzanych światłowodami
Pocisk BGM-71 TOW (lata 1970. XX wieku) wykorzystywał miedziany przewód podawany zarówno z wyrzutni, jak i pocisku w trakcie lotu, a sygnały naprowadzania były przesyłane przewodem. Zasięg był ograniczony wytrzymałością przewodu na rozciąganie i tłumieniem sygnału elektrycznego – zazwyczaj poniżej 4 km. Pod koniec lat 1970. i 1980. XX wieku w programach badań obronnych rozważano zastąpienie miedzi światłowodem z dwóch powodów: gigabitowa przepustowość światłowodu umożliwiała odbiór obrazu z kamery w głowicy samonaprowadzającej, a odporność światłowodu na zakłócenia elektromagnetyczne rozwiała obawy dotyczące zakłóceń systemów naprowadzanych przewodowo przez nadajniki mikrofal o dużej mocy.
Program pocisków kierowanych światłowodem (FOG-M) zademonstrował tę koncepcję, ale został anulowany przed rozpoczęciem produkcji. Technologia, którą przetestowano – dostarczanie światłowodów zarówno z platformy startowej, jak i z amunicji, z komendami naprowadzania optycznego i sygnałem wideo – stała się podstawą nowoczesnych architektur dronów kierowanych światłowodami. Kluczowa różnica polega na tym, że dzisiejsze platformy to drony, a nie amunicja jednokierunkowa: przenoszą kamery i zestawy czujników do wykrywania i reagowania na bodźce (ISR) zamiast głowic bojowych, mogą krążyć w miejscu, zamiast lecieć bezpośrednio do celu, a w niektórych konfiguracjach można je odzyskać i ponownie wykorzystać.
Nowoczesna płytka PCB sterująca z wykorzystaniem światłowodów dziedziczy podstawową architekturę sygnału z FOG-M — optyczne przesyłanie poleceń, powrót sygnału wideo, pasywne dozowanie światłowodów — i dostosowuje ją do profili lotu dronów, współczesnych architektur procesorów oraz dostępności komercyjnej technologii światłowodów i nadawczo-odbiorników po kosztach, których nie było w latach 1980.
Architektura systemu i rola zarządu
System światłowodowy składa się z: stacji naziemnej (konsola operatora + cewka światłowodowa + nadajnik/odbiornik optyczny) → światłowodu dozowanego → płytki PCB sterowania pokładowego → siłowników lotu + kamery + czujnika. Płytka PCB sterowania stanowi jedyny interfejs między ziemią a powietrzem przez cały czas trwania misji. Jej interfejs optyczny musi niezawodnie odbierać polecenia, procesor musi je wykonywać w czasie rzeczywistym, a sterowniki siłowników muszą generować czyste sygnały o niskim opóźnieniu do powierzchni sterowych lub silników lotu.
W przeciwieństwie do drona na uwięzi, gdzie włókno jest obsługiwane przez dwukierunkowy system szpul, platforma prowadzona włóknem dozuje z pojemnika pasywnie – włókno wysuwa się podczas ruchu drona, a gdy pojemnik jest pusty, komunikacja zostaje przerwana. Interfejs elektroniczny pojemnika jest zarządzany przez płytkę PCB pojemnika światłowodowego , która monitoruje ilość pozostałego włókna, naprężenie na prowadnicy wyjściowej i tempo dozowania. Płytka PCB sterująca odbiera dane o stanie z płytki pojemnika za pośrednictwem magistrali międzypłytkowej i wykorzystuje je do podejmowania decyzji dotyczących zarządzania misją.
Podział płytki: niektóre projekty integrują interfejs optyczny, procesor, wyjścia siłowników i monitorowanie kanistra na jednej płytce. Inne dzielą interfejs optyczny na dedykowaną płytkę łącza danych optycznych, połączoną z płytką sterującą za pomocą złącza szybkiego. Zintegrowane podejście pozwala zaoszczędzić na wadze i liczbie złączy. Podział płytki umożliwia niezależną optymalizację interfejsu optycznego o dużej zawartości sygnału analogowego i funkcji sterowania o dużej zawartości sygnału cyfrowego, a także może uprościć zgodność elektromagnetyczną między nimi.
Ścieżka poleceń sterujących i budżet opóźnień
Pętla naprowadzania przebiega następująco: dane wejściowe operatora → oprogramowanie naziemne → kodowanie optyczne → światłowód → pokładowy odbiornik optyczny → konwersja elektryczna → dekodowanie protokołu → walidacja poleceń → wyjście siłownika → reakcja aerodynamiczna → obraz z kamery → kodowanie wideo → transmisja optyczna → światłowód → odbiornik naziemny → wyświetlacz. Część tej pętli, za którą odpowiada płytka sterująca PCB – od odbioru optycznego do wyjścia siłownika – musi mieścić się w całkowitym budżecie opóźnień, który jest ustalany na podstawie czasu reakcji aerodynamicznej platformy pomniejszonego o opóźnienie światłowodu w obie strony (zaniedbywalne przy długościach uwięzi poniżej 10 km: ~50 µs/km w jedną stronę przy c/n ≈ 0.67c).
Cele dotyczące opóźnień specyficznych dla platformy:
- Powolny dron monitorujący (3–5 m/s, duża rozpiętość skrzydeł): całkowity budżet pętli 80–150 ms; budżet płytki sterującej ~20–40 ms
- Dron taktyczny ISR (10–20 m/s, umiarkowana zwinność): całkowity budżet pętli 40–80 ms; budżet płytki sterującej ~10–20 ms
- Szybka platforma manewrowa (>20 m/s, wysoka zwinność): całkowity budżet pętli <30 ms; budżet płytki sterującej <8 ms; wymaga dedykowanego sterowania opartego na FPGA
Opóźnienie w obrębie płytki sterującej PCB jest przede wszystkim spowodowane przez: konwersję optyczną na elektryczną (~1 µs, pomijalne), bufor odbioru protokołu ramki i kontrolę CRC (~50–200 µs w zależności od protokołu i procesora), interfejs siłownika (okres PWM = 1/częstotliwość; przy 400 Hz maksymalne opóźnienie PWM wynosi 2.5 ms; protokół cyfrowy DSHOT redukuje je do ~100 µs).
Sprawdzanie integralności poleceń jest obowiązkowe: każda odebrana ramka musi zawierać sumę kontrolną (CRC), którą procesor weryfikuje przed przekazaniem polecenia do wyjść siłowników. Uszkodzone polecenie wykonane bez weryfikacji może wygenerować sygnał sterujący lotem, którego operator nie podał. Sprawdzanie CRC wydłuża opóźnienie przetwarzania o około 5–20 µs — co jest całkowicie akceptowalne, biorąc pod uwagę jego rolę w zapobieganiu fałszywym poleceniom siłowników.
Warto zwrócić uwagę na kontekst projektowania przeciwzakłóceniowego : ponieważ polecenia przesyłane są światłowodem, zagrożenie zakłóceniami RF, które napędza projektowanie płytek PCB z zabezpieczeniem przeciwzakłóceniowym, jest całkowicie nieobecne. Model zagrożenia bezpieczeństwa dla systemów światłowodowych jest fizyczny – przecięcie światłowodu, fizyczne przechwycenie pojemnika – a nie elektromagnetyczny.
Sprzężenie zwrotne czujnika i ścieżka powrotu wideo
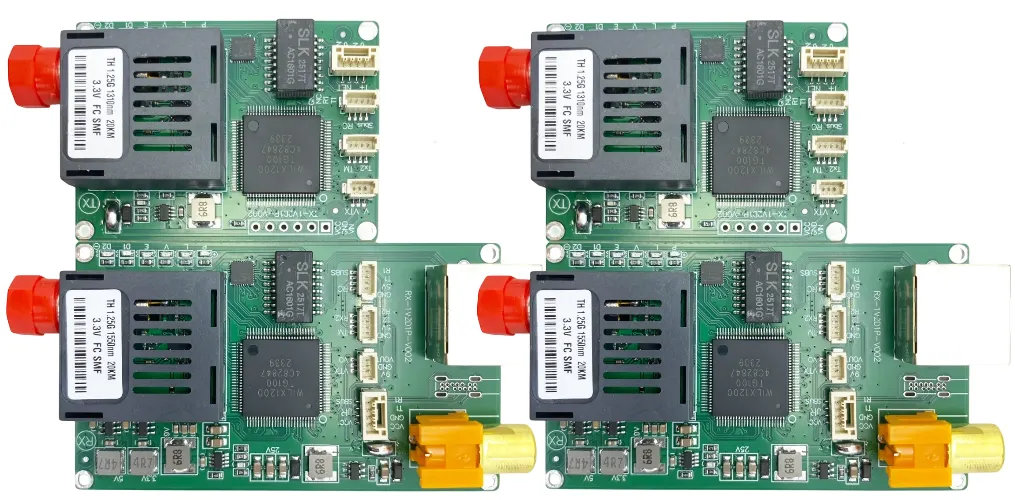
Wideo i dane telemetryczne przesyłane są tym samym światłowodem za pomocą multipleksowania z podziałem długości fali (WDM). Typowy schemat: polecenia przesyłane są dalej na 1310 nm, wideo powraca na 1550 nm. Obie długości fali współdzielą to samo fizyczne pasmo światłowodu, ale są rozdzielone na obu końcach za pomocą sprzęgaczy optycznych WDM (dzielników wiązki z selektywnością długości fali). Ta dwukierunkowa architektura „na jednym włóknie” ma kluczowe znaczenie dla platform światłowodowych, ponieważ włókno jest rozdzielane i nie może być wiązką wielopasmową – masa i pojemność pojemnika wymagają pojedynczego włókna.
Strumień wideo na płycie głównej: czujnik kamery → ISP (procesor sygnału obrazu) → silnik kompresji (sprzętowy enkoder H.264 lub H.265) → pakietyzacja → nadajnik optyczny. Nieskompresowany strumień 1080p60 wymaga przepustowości ~3 Gb/s; po zakodowaniu H.264 na poziomie jakości odpowiednim do monitoringu, ten sam strumień może mieć przepustowość 10–50 Mb/s. Kompresja jest obowiązkowa dla każdej platformy światłowodowej z praktycznym pojemnikiem, ponieważ pozwala na użycie interfejsów optycznych o przepustowości od 100 Mb/s do 1 Gb/s zamiast 10 Gb/s, co przekłada się na redukcję kosztów transceivera, zużycia energii i złożoności projektu płytki.
Kanał wideo opiera się na tych samych zasadach projektowania warstwy fizycznej, co dedykowana płytka łącza danych optycznych , dostosowana do środowiska mechanicznego światłowodu rozdzielanego — w szczególności kąt wyjścia światłowodu i wszelkie naprężenia wprowadzane przez mechanizm rozdzielający mogą powodować sprzężenie modów w światłowodzie wielomodowym, dlatego standardową praktyką są światłowody jednomodowe i transceivery kompatybilne z długością fali.
Monitorowanie dozowania włókien
Płyta sterownicza monitoruje trzy parametry dozowania bezpośrednio lub za pośrednictwem płyty interfejsu pojemnika:
- Moc optyczna w odbiorniku: Najbardziej fundamentalny wskaźnik integralności włókna. Nagły spadek mocy wskazuje na pęknięcie; stopniowy spadek może wskazywać na przekroczenie promienia gięcia w przewodzie zasilającym lub zanieczyszczenie w prowadnicy wyjściowej.
- Szacunkowa ilość pozostałych włókien: Wyprowadzona z całki prędkości (∫v dt) w porównaniu z kalibrowaną pojemnością pojemnika. Bardziej precyzyjne metody wykorzystują enkoder obrotowy na szpuli wyjściowej lub bezpośredni czujnik długości włókna. Alarm niskiego poziomu włókna przy 10–20% pozostałego włókna uruchamia obliczenie trajektorii powrotu.
- Napięcie przy prowadnicy wyjściowej: Tensometr lub czujnik siły na prowadnicy wyjściowej wykrywa zaczepienie – zaczepienie włókna o teren lub przeszkodę powoduje skok napięcia, zanim włókno ulegnie zerwaniu. Wykrycie ostrzega z opóźnieniem ~50–200 ms, co na niektórych platformach wystarcza na podjęcie próby uniknięcia ataku.
Wszystkie trzy parametry muszą być próbkowane z wystarczającą częstotliwością, aby zapewnić obsługę logiki failsafe opisanej w rozdziale 6. Typowe próbkowanie mocy optycznej wynosi 1 kHz — zapewnia to rozdzielczość 1 ms dla detekcji przerw. Próbkowanie naprężenia z częstotliwością 500 Hz jest wystarczające. Oszacowanie pozostałego włókna może odbywać się z częstotliwością 10–50 Hz, ponieważ wyczerpywanie się pojemnika jest procesem powolnym w porównaniu z cyklem sterowania. Mechanika sprzętu dozującego jest szczegółowo opisana w kontekście płytki PCB modułu dozującego włókna.
Projekt zabezpieczający przed utratą światłowodów
Podstawowy wymóg projektowy: każde zdarzenie utraty włókna musi mieć zdefiniowaną, deterministyczną odpowiedź
W przeciwieństwie do drona na uwięzi, gdzie światłowód pokonuje trasę w obie strony, a degradacja jest stopniowa i przewidywalna, światłowód z przewodem może nagle pęknąć bez ostrzeżenia – zerwany przez teren, wirnik lub błąd operatora na ziemi. Płytka PCB sterująca musi traktować utratę włókna jako zdarzenie przewidywalne, a nie awarię. Reakcja musi być wstępnie zdefiniowana, zaimplementowana w sprzęcie lub oprogramowaniu układowym z systemem nadzorującym oraz sprawdzona w testach naziemnych przed każdym lotem.
Maszyna stanu do wykrywania strat światłowodowych:
- Moc optyczna spada poniżej progu T_low (ustaw 3 dB powyżej minimalnej czułości odbiornika)
- Licznik startowy: okno 100–500 ms (rozróżnia chwilową utratę od trwałej przerwy; chwilowa utrata może wystąpić podczas gwałtownych manewrów, które obciążają kąt wyjścia włókna)
- Jeżeli zasilanie powróci w ciągu okna: zarejestruj zdarzenie, kontynuuj działanie, powiadom operatora
- Jeżeli zasilanie nie powróci: zgłoś przerwanie światłowodu, uruchom tryb awaryjny
Opcje trybu awaryjnego (wstępnie skonfigurowane dla każdego typu misji):
- Autonomiczne zawisanie: przejście na pokładowy GPS lub utrzymywanie barometryczne, pozostawanie w aktualnej pozycji, oczekiwanie na próbę ponownego połączenia operatora za pomocą sygnału zapasowego RF (jeśli jest dostępny)
- Powrót do pojemnika: przejdź do ostatniej znanej pozycji pojemnika, korzystając z pokładowego systemu nawigacji IMU, podejmij próbę ponownego połączenia światłowodu
- Manewr końcowy: w przypadku zastosowań amunicyjnych wykonaj wstępnie zaprogramowane podejście końcowe do ostatnich znanych współrzędnych celu
- Kontrolowane zniżanie: jeśli lot autonomiczny nie jest możliwy, zmniejsz prędkość zniżania do minimalnej kontrolowanej prędkości i wyłącz silniki w pobliżu ziemi
Sprzętowy układ nadzorujący jest obowiązkowy: dedykowany układ scalony (nie programowy) monitoruje sygnał pulsu procesora. Jeśli procesor się zablokuje – z powodu błędu oprogramowania układowego, przeskoku napięcia (latch-up) wywołanego przez zakłócenia elektromagnetyczne (EMI) lub zaniku zasilania – układ nadzorujący uruchamia przekaźnik zabezpieczający i steruje siłownikami do predefiniowanego stanu bezpiecznego w ciągu limitu czasu (zwykle 50–200 ms). Jest to ostatnia linia obrony między awarią procesora a niekontrolowaną platformą.
Wybór procesora i systemu operacyjnego czasu rzeczywistego
Płytka sterująca PCB wymaga procesora zdolnego do deterministycznego wykonywania w czasie rzeczywistym. Kluczowymi parametrami są opóźnienie przerwania w najgorszym przypadku (opóźnienie między przychodzącym pakietem polecenia wyzwalającym przerwanie a rozpoczęciem wykonywania procedury obsługi przerwania) oraz czas przełączania kontekstu (czas potrzebny na zapisanie bieżącego stanu zadania i załadowanie nowego). Jitter w tych parametrach bezpośrednio wpływa na budżet opóźnienia pętli sterowania.
Kategorie procesorów:
- ARM Cortex-M7 (np. STM32H7): 480 MHz, sprzętowy FPU, opóźnienie przerwania w najgorszym przypadku ~12 cykli (~25 ns), wystarczające dla platform wymagających pętli sterowania >5 ms. Ekonomiczny, szeroko stosowany w komercyjnych kontrolerach lotu dronów. Nadaje się do większości platform nadzoru światłowodowego.
- ARM Cortex-R5: Dwurdzeniowy procesor z synchronizacją krokową do zastosowań krytycznych dla bezpieczeństwa, deterministyczny czas reakcji, brak opóźnień w pamięci podręcznej. Wybrany do platform obronnych, gdzie funkcja sterowania lotem wymaga zgodności z poziomem integralności bezpieczeństwa (SIL).
- Sterowanie oparte na FPGA (Xilinx Zynq, Intel Cyclone): W przypadku platform wymagających pętli sterowania z dokładnością poniżej milisekundy, architektura FPGA wykonuje algorytm sterowania w dedykowanej logice z deterministycznym opóźnieniem jednego cyklu zegara. Procesor (rdzeń ARM w układzie SoC) obsługuje funkcje niedziałające w czasie rzeczywistym: rejestrowanie danych telemetrycznych, monitorowanie stanu światłowodów i zarządzanie misją.
Wybór systemu RTOS: FreeRTOS jest najpopularniejszym wyborem do sterowania dronami ze względu na niewielkie rozmiary, deterministyczne harmonogramowanie zadań i szeroki ekosystem. Zephyr zyskuje na popularności dzięki swojej nowoczesnej architekturze i obsłudze ram certyfikacji bezpieczeństwa. Systemy oparte na systemie fizycznym (bez systemu RTOS) są akceptowalne dla najprostszych platform, gdzie pętla sterowania jest jedynym istotnym zadaniem, ale zwiększają złożoność wraz ze wzrostem zestawu funkcji.
Zaawansowana architektura dla platform jednorazowego użytku
Jednorazowe platformy naprowadzane światłowodem napotykają ograniczenia architektury zasilania, które nie dotyczą dronów wielokrotnego użytku: system zasilania musi być zoptymalizowany pod kątem pojedynczego profilu misji (od startu do końca światłowodu), bez konieczności zarządzania cyklami ładowania ani długotrwałej żywotności baterii. Pozwala to na agresywny dobór ogniw: ogniwa litowo-polimerowe o wysokim poziomie rozładowania i szczytowych współczynnikach C, które skróciłyby żywotność cykli w platformie wielokrotnego użytku w sposób niedopuszczalny, są tutaj całkowicie odpowiednie.
Układ zasilania płytki sterującej musi obsługiwać skok prądu rozruchowego silnika (kilkaset amperów w małych bezzałogowych statkach powietrznych) bez spadku napięcia zasilania poniżej progu spadku napięcia procesora. Pojemność w pobliżu wejścia zasilania każdego regulatora, w połączeniu z oddzielnymi płaszczyznami zasilania dla napędu silnika i awioniki (połączonymi w jednym punkcie gwiazdy), zapobiega sprzężeniu zakłóceń przełączania silnika z elektroniką sterującą.
Monitorowanie baterii: zliczanie kulombów zapewnia stan naładowania do celów zarządzania misją. W przypadku platform jednorazowego użytku, priorytetem jest ukończenie misji przed rozładowaniem, a nie żywotność baterii — krzywa stanu naładowania steruje logiką powrotu do bazy lub przerwania misji, obok szacowania pozostałego zapasu włókien. Zasady projektowania płytek PCB dronów bez sygnału GPS, dotyczące dystrybucji zasilania w trudnych warunkach, mają tutaj zastosowanie — brak obaw o zakłócenia sygnału GPS nie eliminuje potrzeby stosowania zasilacza odpornego na zakłócenia elektromagnetyczne w komorze awioniki.
Prowadzone a uwięzione: różnice w projektowaniu
| Aspekt projektowy | Włókno-przewodzone (dozowane) | Uwięziony (zarządzany przez bufor) |
|---|---|---|
| Zarządzanie włóknami | Dozowanie pasywne, brak możliwości pobrania, pojemnik opróżnia się do zera | Aktywna szpula dwukierunkowa, naciąg sterowany silnikiem, włókno odzyskiwane przy lądowaniu |
| Opóźnienie pętli sterowania | Poniżej 50 ms dla większości platform, poniżej 10 ms dla szybkich manewrów | Wyższa tolerancja — 100–200 ms akceptowalne dla stacjonarnych lub wolno poruszających się platform ISR na uwięzi |
| Reakcja na pękanie włókien | Musi radzić sobie z nagłymi, nieoczekiwanymi przerwami; obowiązkowe jest deterministyczne zabezpieczenie awaryjne | Może ostrzegać przed awarią; silnik szpuli zapewnia sprzężenie zwrotne naprężenia, przewidując pęknięcie |
| Ponowne wykorzystanie platformy | Często jednorazowe; niektóre warianty ISR są przeznaczone do odzyskiwania | Zwykle wielokrotnego użytku; płatowiec i elektronika zaprojektowane do powtarzalnych lotów |
| Płytka PCB pojemnika | Monitorowanie pasywnego podawania włókien; brak napędu silnikowego | Aktywna kontrola silnika, regulacja napięcia, dwukierunkowe śledzenie długości włókien |
| Utwardzanie EMI | Standard dla celów komercyjnych; MIL-STD-461 dla celów obronnych | Ten sam zakres wymagań; Konstrukcja odporna na zakłócenia elektromagnetyczne praktyki mają zastosowanie w równym stopniu |
Produkcja i kwalifikacja
Podejście produkcyjne dzieli się ze względu na model ponownego wykorzystania platformy:
Platformy jednorazowego użytku: Standardowe FR-4, 4–6 warstw, komponenty klasy komercyjnej, automatyczny montaż SMT, 100% testów w obwodzie (ICT) i testów funkcjonalnych, próbne badania środowiskowe. Kwalifikacja odbywa się na podstawie analizy projektu i ograniczonych testów środowiskowych, a nie pełnej zgodności z normą MIL-STD-810. Głównym czynnikiem jest koszt — platforma zniszczona podczas jednorazowego użycia nie jest w stanie udźwignąć płytki drukowanej o wartości 50 000 dolarów. Produkcja płytek PCB FR-4 ze standardowym montażem bezołowiowym spełnia wymagania dotyczące niezawodności dla profilu misji mierzonej w godzinach.
Wielokrotnego użytku platformy ISR: Konstrukcja i kwalifikacja klasy wojskowej — podłoże poliimidowe lub FR-4 o wysokiej temperaturze zeszklenia (Tg), montaż zgodny z klasą IPC 2 lub 3, powłoka ochronna zapewniająca odporność na wilgoć i zanieczyszczenia, testy kwalifikacyjne zgodne z normą MIL-STD-810. Testy funkcjonalne obejmują: pętlę zwrotną poleceń sterujących w ekstremalnych temperaturach roboczych, symulację przerwania światłowodu (wstawiony tłumik optyczny w celu potwierdzenia prawidłowego zadziałania funkcji failsafe przy zdefiniowanym progu), pomiar opóźnień na całej ścieżce polecenia.
Firma Highleap zajmuje się produkcją i montażem zarówno jednorazowych, jak i wielokrotnego użytku płytek sterowniczych z przewodnikiem światłowodowym, dostarczając pakiety dokumentacji dostosowane do każdego poziomu kwalifikacji.
FAQ
Jak daleko może latać dron naprowadzany światłowodami?
Zasięg jest ograniczony pojemnością pojemnika – długością włókna, które można nawinąć do pojemnika w powietrzu, plus włókno na cewce naziemnej. Praktyczna pojemność pojemnika w powietrzu wynosi 5–20 km dla pojemnika o wadze 2–8 kg. Niektóre większe platformy przenoszą ponad 30 km. Budżet łącza optycznego nie jest czynnikiem ograniczającym – światłowód jednomodowy 1310 nm o mocy 0.35 dB/km i budżecie optycznym 20 dB zapewnia zasięg 57 km, znacznie przekraczając pojemność pojemnika.
Czy architektura światłowodowa obsługuje autonomiczną nawigację według punktów kontrolnych?
Tak — autonomiczna nawigacja działa na procesorze pokładowym i nie wymaga łącza światłowodowego do działania. Łącze światłowodowe przesyła polecenia nadrzędne operatora i przesyła obraz wideo w celu zapewnienia świadomości sytuacyjnej. Tryby autonomiczne są szczególnie ważne w przypadku platform nawigowanych światłowodowo, ponieważ operator może tymczasowo utracić obraz wideo (z powodu maskowania kamery przez teren), podczas gdy platforma kontynuuje autonomiczną nawigację.
Co się stanie, jeśli włókno pęknie przy uziemieniu (w pobliżu cewki)?
Z punktu widzenia urządzenia pokładowego zdarzenie utraty sygnału optycznego jest identyczne, niezależnie od miejsca przerwania światłowodu. Logika wykrywania i zabezpieczenia przed awarią opisana w rozdziale 6 dotyczy zarówno przerwania na końcu uziemienia, jak i przerwy na końcu w powietrzu. Fizycznie przerwanie na końcu uziemienia może być częstsze — światłowód w pobliżu punktu startowego jest nieruchomy i narażony na przecięcie przez ruch pojazdów lub personel.
Jak blokada sygnału GPS wpływa na ten system?
W przypadku światłowodowej ścieżki komunikacyjnej: w ogóle. Łącze światłowodowe jest odporne na zagłuszanie lub podszywanie się pod GPS. W przypadku autonomicznego trybu failsafe: znacząco. Jeśli tryb failsafe opiera się na powrocie do bazy z odniesieniem GPS, zagłuszanie GPS wyłącza tę opcję. Dlatego projekty zorientowane na obronność implementują awaryjny tryb failsafe z nawigacją zliczeniową opartą wyłącznie na IMU jako główny tryb autonomiczny, a GPS jako opcję drugorzędną, jeśli jest dostępny. Płytka PCB drona z wyłączonym GPS-em Kontekst projektu dotyczy sprzętu nawigacyjnego bezwładnościowego, który stanowi podstawę tej możliwości.

Polecamy Wiadomości

Montaż PCB z bezpłatną usługą analizy BOM
Potrzebujesz bezpłatnej usługi analizy BOM przed podjęciem decyzji o PCB?

Zarządzanie łańcuchem dostaw montażu PCB
Highleap Electronics wspiera łańcuch dostaw montażu płytek PCB...

Montaż PCB z powłoką ochronną
Highleap Electronics zapewnia montaż płytek PCB zgodnie z...

Montaż PCB elektroniki przemysłowej
Montaż płytek PCB elektroniki przemysłowej obejmuje...
Jak uzyskać wycenę płytek PCB
Wykonamy dla Ciebie analizę DFM/DFA i prześlemy Ci raport.
Możesz bezpiecznie przesyłać pliki za pośrednictwem naszej strony internetowej.
Aby przedstawić Państwu ofertę, potrzebujemy następujących informacji:
-
- Gerber, ODB++ lub .pcb, specyfikacja.
- Lista BOM, jeśli wymagany jest montaż
- Ilość
- Czas na zmianę