
การออกแบบและการผลิตแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์ฮิวมานอยด์

หุ่นยนต์ฮิวมานอยด์ใช้ศักยภาพทางอิเล็กทรอนิกส์สูงกว่าระบบอัตโนมัติส่วนใหญ่ มันผสานรวมการควบคุมการเคลื่อนไหวที่มีองศาอิสระสูง การประมวลผลที่มีประสิทธิภาพสูง การมองเห็นความเร็วสูง การตรวจจับที่แม่นยำ และการขับเคลื่อนด้วยกระแสไฟฟ้าสูงไว้ในตัวที่กะทัดรัดซึ่งเคลื่อนไหว สั่นไหว และเผชิญกับการเปลี่ยนแปลงของโหลดอย่างรวดเร็วอยู่ตลอดเวลา นั่นทำให้การออกแบบและการผลิตแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์ฮิวมานอยด์มีเป้าหมายหลักเพียงอย่างเดียวคือ การรักษาการควบคุม การตรวจจับ พลังงาน และการสื่อสารให้เสถียรและทำซ้ำได้ตั้งแต่การสร้างต้นแบบไปจนถึงการผลิตจำนวนมาก
Highleap Electronics เป็นโรงงานผลิตและประกอบแผงวงจรพิมพ์ (PCB) ที่รองรับบอร์ดควบคุมหุ่นยนต์ฮิวมานอยด์ แผงวงจรขับข้อต่อ ฮับวิชั่นและเซ็นเซอร์ ระบบจ่ายไฟ ระบบจัดการแบตเตอรี่ และอุปกรณ์อิเล็กทรอนิกส์สำหรับการชาร์จ/เชื่อมต่อ เราส่งมอบการผลิตและการประกอบ PCB แบบครบวงจร พร้อมด้วย DFM ที่พร้อมสำหรับการผลิต การตรวจสอบ และการตรวจสอบการทำงาน เพื่อช่วยให้ทีมหุ่นยนต์บรรลุคุณภาพที่สม่ำเสมอและการจัดหาที่เสถียร
สารบัญ
- สถาปัตยกรรมอิเล็กทรอนิกส์หุ่นยนต์ฮิวมานอยด์
- ข้อกำหนดด้านการออกแบบ: SI/PI, EMC, ความร้อน, กลไก, ความปลอดภัย
- ประเภทของแผงวงจรพิมพ์ (PCB) ที่สำคัญในหุ่นยนต์ฮิวมานอยด์
- การผลิตแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์ฮิวมานอยด์
- การประกอบ การป้องกัน และการบูรณาการ PCB
- รายการตรวจสอบการตรวจสอบ การทดสอบ และการขอใบเสนอราคา
สถาปัตยกรรมอิเล็กทรอนิกส์หุ่นยนต์ฮิวมานอยด์
หุ่นยนต์ฮิวมานอยด์เป็นระบบที่ประกอบด้วยระบบย่อยหลายระบบ ความน่าเชื่อถือสูงมักเกิดขึ้นจากการแบ่งอุปกรณ์อิเล็กทรอนิกส์ออกเป็นโมดูลเฉพาะทาง เพื่อป้องกันไม่ให้การสลับพลังงานที่มีสัญญาณรบกวนไปทำลายการรับรู้ และป้องกันไม่ให้ส่วนต่อประสานความเร็วสูงได้รับผลกระทบจากเส้นทางส่งกลับที่ไม่เสถียรหรือการต่อลงดิน แพลตฟอร์มหุ่นยนต์ฮิวมานอยด์ที่พัฒนาแล้วส่วนใหญ่จะใช้ "ชุดแผงวงจร" ที่เชื่อมโยงโดยตรงกับระบบย่อยการทำงาน:
- ส่วนหลักด้านการประมวลผลและปัญญาประดิษฐ์: การประมวลผลประสิทธิภาพสูงสำหรับการรับรู้ การสร้างแผนที่ และการวางแผน โดยทั่วไปจะใช้หน่วยความจำความเร็วสูงและลิงก์แบนด์วิดท์สูงหลายลิงก์
- ตัวควบคุมแบบเรียลไทม์: วงจรควบคุมแบบกำหนดได้ การจัดตารางเวลา การซิงโครไนซ์ สถานะความปลอดภัย การบันทึกข้อมูล และอินเทอร์เฟซที่แข็งแกร่งสำหรับไดรฟ์และอินพุต/เอาต์พุต
- ระบบขับเคลื่อนร่วมแบบกระจาย: โมดูลขับเซอร์โว/BLDC ขนาดกะทัดรัดที่ติดตั้งใกล้จุดเชื่อมต่อ ทำหน้าที่ตรวจจับกระแส วงจรสวิตช์ การป้อนกลับจากตัวเข้ารหัส และระบบป้องกัน
- ฮับเซ็นเซอร์: การรวมข้อมูลจาก IMU, ตัวเข้ารหัสข้อต่อ, ToF/อัลตราโซนิก, เซ็นเซอร์สัมผัส/แรงดัน, อุณหภูมิ และการตรวจสอบสภาพ
- ระบบไฟฟ้าและการจ่ายไฟ: การกำหนดเส้นทางบัส DC การฟิวส์/การป้องกัน และการแปลงเป็นรางไฟที่เสถียรสำหรับอุปกรณ์ประมวลผลและเซ็นเซอร์
- การจัดการและการชาร์จแบตเตอรี่: ระบบอิเล็กทรอนิกส์สำหรับตรวจสอบ ปรับสมดุล ป้องกัน และควบคุมการชาร์จ/การเชื่อมต่อแบตเตอรี่
- อินพุต/เอาต์พุตด้านการสื่อสารและความปลอดภัย: อินพุต/เอาต์พุตแบบแยกส่วน อินเทอร์เฟซหยุดฉุกเฉิน ระบบล็อก พอร์ตบริการ/ดีบัก และส่วนหน้าของเครือข่าย
สถาปัตยกรรมนี้ไม่ได้เน้นแค่ฟังก์ชันการทำงานเท่านั้น แต่ยังเน้นเรื่องความเสถียรด้วย วงจรขับร่วมสร้างกระแสไฟฟ้ากระชากและสัญญาณรบกวนจากการสวิตช์อย่างรวดเร็ว ระบบวิชั่นและ IMU ต้องการแหล่งอ้างอิงที่สะอาด ตัวควบคุมต้องการจังหวะเวลาที่แน่นอนและความเสถียรของพลังงาน กลยุทธ์การออกแบบ PCB ต้องรองรับความเป็นจริงเหล่านี้ตั้งแต่ขั้นตอนการออกแบบไปจนถึงการทดสอบในกระบวนการผลิต
หากคุณต้องการการประกอบแบบครบวงจรสำหรับบอร์ดชุดนี้ Highleap พร้อมสนับสนุนการส่งมอบแบบเต็มรูปแบบ ตั้งแต่การผลิต PCBไปจนถึงการประกอบ PCBรวมถึงการวางแผนและการจัดซื้อจัดจ้างแบบครบวงจรผ่านการประกอบ PCB แบบเบ็ดเสร็จ

ข้อกำหนดด้านการออกแบบ: SI/PI, EMC, ความร้อน, กลไก, ความปลอดภัย
หุ่นยนต์ฮิวมานอยด์ผสานพลังสูง ความเร็วสูง และการรับรู้ที่แม่นยำไว้ในแพลตฟอร์มเคลื่อนที่ สาเหตุที่พบบ่อยที่สุดของความไม่เสถียรในสนามไม่ใช่ "ความผิดพลาดในระดับส่วนประกอบ" แต่เป็นปฏิสัมพันธ์ของระบบ ได้แก่ ปัญหาเส้นทางส่งกลับ การต่อลงดิน การลดลงของโหลด ความล้าของตัวเชื่อมต่อ จุดความร้อน และการแทรกซึมของ EMI เข้าไปในเซ็นเซอร์หรือการสื่อสาร ลำดับความสำคัญในการออกแบบด้านล่างนี้จะจัดการกับโหมดความล้มเหลวเหล่านั้นโดยตรง
ความเสถียรของกำลังไฟฟ้า (PI) และรางไฟฟ้าที่มั่นคง
- การควบคุมขั้นตอนการโหลด: การเปลี่ยนแปลงท่าทางการเดินและการเร่งความเร็วของข้อต่อทำให้เกิดการเปลี่ยนแปลงอย่างฉับพลัน การออกแบบ PDN ต้องรักษาเสถียรภาพของรางโดยไม่เกิดไฟตกหรือการสั่นสะเทือนของรางเซ็นเซอร์
- กลยุทธ์การแยกส่วน: ผสานการจัดเก็บพลังงานปริมาณมากเข้ากับการแยกสัญญาณความถี่สูงที่จัดวางให้ตรงกับวงจรไฟฟ้าและค่าความเหนี่ยวนำของขาไอซี
- การแบ่งเขตพลังงาน: แยกแหล่งจ่ายไฟสำหรับไดรฟ์ออกจากรางจ่ายไฟที่ไวต่อสัญญาณรบกวน แยกส่วนที่มีสัญญาณรบกวนสูง และปกป้องแหล่งจ่ายไฟอนาล็อก/เซ็นเซอร์ที่ "เงียบ"
- การกำกับดูแลและการจัดลำดับขั้นตอน: การเปิด/ปิดเครื่องอย่างเป็นระบบช่วยหลีกเลี่ยงสภาวะผิดพลาดและปกป้องโมดูลประมวลผลและอุปกรณ์จัดเก็บข้อมูล
ความสมบูรณ์ของสัญญาณ (SI) สำหรับลิงก์ความเร็วสูง
- การกำหนดเส้นทางโดยควบคุมอิมพีแดนซ์: โครงสร้างแบบเรียงซ้อนที่เสถียรและรูปทรงเรขาคณิตเชิงอนุพันธ์ที่ควบคุมได้สำหรับการเชื่อมต่อกล้อง การเชื่อมต่อความเร็วสูง และอีเธอร์เน็ต
- ความต่อเนื่องของเส้นทางส่งกลับ: หลีกเลี่ยงการขาดตอนของระนาบอ้างอิงภายใต้จุดเชื่อมต่อที่สำคัญ ตรวจสอบให้แน่ใจว่ามีเส้นทางส่งกลับที่ชัดเจนเพื่อลด EMI และความผันผวนของสัญญาณ
- การเปลี่ยนผ่านตัวเชื่อมต่อ: รักษาระยะห่างระหว่างคู่สายและระนาบอ้างอิงในตัวเชื่อมต่อ หลีกเลี่ยงความเปลี่ยนแปลงทางเรขาคณิตที่ไม่คาดคิดในช่วงสุดท้าย
เมื่อเกี่ยวข้องกับลิงก์หลายกิกะบิตหรืออินเทอร์เฟซที่มีความหนาแน่นสูง การกำหนดเส้นทางที่แม่นยำและการตรวจสอบความถูกต้องของโครงสร้างตั้งแต่เนิ่นๆ ถือเป็นสิ่งสำคัญ ทีมงานหลายทีมปฏิบัติตามข้อจำกัดที่ได้รับการพิสูจน์แล้วจากการออกแบบ PCB ความเร็วสูงเพื่อรักษาส่วนเผื่อก่อนที่จะตัดสินใจผลิตในปริมาณมาก
ความทนทานต่อ EMI/EMC ในหุ่นยนต์ที่เคลื่อนที่และสลับการทำงาน
- การลดขนาดลูปการสลับ: ลดจำนวนลูป di/dt สูงในวงจรขยายกำลัง เพื่อลดการแผ่รังสีและความไวต่อสนามแม่เหล็ก
- การกรองข้อมูลที่สายเคเบิลและพอร์ต: เพิ่มอุปกรณ์ป้องกัน ESD/กระแสไฟกระชาก และตัวกรองโหมดร่วมในบริเวณที่มีการเดินสายภายนอก
- ข้อกำหนดเกี่ยวกับการแบ่งกั้นและการป้องกัน: วางแผนกำหนดพื้นที่ป้องกัน การยึดติดของตัวถัง และพื้นที่ห้ามเข้า ควบคู่ไปกับข้อจำกัดทางกลไก
- ความทนทานต่อสัญญาณรบกวนของเซ็นเซอร์: ควรแยกอุปกรณ์ปรับสภาพสัญญาณอนาล็อกและจุดอ้างอิง IMU ออกจากจุดสวิตช์ และใช้การต่อสายดินและการเดินสายอย่างเป็นระบบ
ความทนทานต่อความร้อนและการลดกำลัง
- การออกแบบการไหลเวียนความร้อนที่แท้จริง: การกระจายตัวของทองแดง รูระบายความร้อน และส่วนต่อประสานของฮีทซิงค์ ต้องสอดคล้องกับการระบายความร้อนที่แท้จริง ไม่ใช่ค่าที่ระบุไว้
- การจัดการฮอตสปอต: ควรจัดวางชิ้นส่วนที่มีการสูญเสียความร้อนสูงโดยคำนึงถึงการไหลเวียนของอากาศและการนำความร้อน หลีกเลี่ยงการสะสมความร้อนบริเวณรอยต่อ
- การเฝ้าระวังเพื่อการป้องกัน: เซ็นเซอร์วัดอุณหภูมิที่อยู่ใกล้บริเวณที่มีความเครียดสูง ช่วยสนับสนุนพฤติกรรมที่ปลอดภัยและการวินิจฉัยปัญหา
ความน่าเชื่อถือเชิงกลภายใต้การสั่นสะเทือนและการเคลื่อนไหวซ้ำๆ
- การยึดตัวเชื่อมต่อ: เสริมความแข็งแรงให้กับจุดเชื่อมต่อที่มีมวลมาก และวางแผนการลดแรงดึงสำหรับโหลดของสายไฟ
- การเสริมความแข็งแรงของส่วนประกอบ: ตัวเหนี่ยวนำ ตัวเก็บประจุขนาดสูง และชิ้นส่วนที่มีแผ่นระบายความร้อน อาจจำเป็นต้องใช้การยึด/กาว และการป้องกันการชนโดยกลไก
- ขอบบอร์ดและการติดตั้ง: ความคลาดเคลื่อนของรู การชุบ และกลยุทธ์การเว้นระยะห่าง มีความสำคัญต่อการใช้งานที่ต้องเผชิญกับแรงสั่นสะเทือนในระยะยาว
ความปลอดภัยและการควบคุมข้อผิดพลาด
- การตอบสนองต่อข้อผิดพลาดที่คาดการณ์ได้: ฮาร์ดไดรฟ์ต้องทำงานได้อย่างราบรื่นแม้เกิดข้อผิดพลาด ตัวควบคุมต้องจัดการกับการรีเซ็ตของระบบเฝ้าระวัง และระบบจ่ายไฟต้องปิดการทำงานอย่างสะอาดหมดจด
- การแยกผู้ป่วยเมื่อจำเป็น: ใช้การแยกทางไฟฟ้าและการควบคุมกราวด์เพื่อความปลอดภัยของอินพุต/เอาต์พุตและขอบเขตพลังงานที่มีสัญญาณรบกวน
- ความสามารถในการตรวจสอบย้อนกลับและความครอบคลุมของการทดสอบ: การผลิตที่มีเสถียรภาพต้องอาศัยการตรวจสอบซ้ำและการควบคุมกระบวนการที่บันทึกไว้
ประเภทของแผงวงจรพิมพ์ (PCB) ที่สำคัญในหุ่นยนต์ฮิวมานอยด์
หุ่นยนต์ฮิวมานอยด์ใช้แผงวงจรพิมพ์ (PCB) หลายตระกูล ซึ่งแต่ละตระกูลมีข้อจำกัดที่แตกต่างกัน การออกแบบและการผลิตแผงวงจรเหล่านี้เป็นชุดเดียวกันจะช่วยเพิ่มเสถียรภาพและทำให้การขยายกำลังการผลิตราบรื่นยิ่งขึ้น
แผงวงจรควบคุมหลัก/แผงวงจรควบคุม (PCB)
- โดเมนการประมวลผลและเรียลไทม์: การวางแผนและการรับรู้ในระดับสูงควบคู่ไปกับการควบคุมแบบกำหนดได้ ตรรกะด้านความปลอดภัย และการประสานงาน
- ความทนทานของอินเทอร์เฟซ: การป้องกันและการกรองสำหรับพอร์ตภายนอก สายเคเบิลยาว และโมดูลแบบกระจาย
- ความพร้อมสำหรับการทดสอบ DFT: ส่วนหัวของการเขียนโปรแกรม จุดทดสอบสำหรับส่วนสำคัญ และพื้นที่การเข้าถึงที่ชัดเจนสำหรับการดีบักและการทดสอบในสภาพแวดล้อมการผลิต
แผงวงจรพิมพ์ (PCB) สำหรับขับเคลื่อนและควบคุมการเคลื่อนที่ร่วมกัน
- เสถียรภาพของขั้นตอนการสลับ: การจัดวางส่วนประกอบเป็นส่วนหนึ่งของวงจรภาคกำลัง ลดค่าความเหนี่ยวนำให้น้อยที่สุด และจัดการสัญญาณรบกวน/EMI ให้อยู่ในระดับที่เหมาะสม
- ความแม่นยำในการตรวจวัดกระแสไฟฟ้า: การเชื่อมต่อแบบ Kelvin และการกำหนดเส้นทางที่คำนึงถึงสัญญาณรบกวน ช่วยรักษาเสถียรภาพการควบคุมภายใต้สภาวะการเปลี่ยนแปลงอย่างฉับพลัน
- พฤติกรรมการป้องกัน: ระบบป้องกันกระแสเกิน/แรงดันเกิน/ความร้อนสูงเกิน พร้อมระบบรายงานข้อผิดพลาดที่คาดการณ์ได้ไปยังตัวควบคุม
แนวทางปฏิบัติที่ดีที่สุดสำหรับการออกแบบและการสร้างความน่าเชื่อถือของแผงวงจรพิมพ์ (PCB) มักได้รับคำแนะนำจากข้อจำกัดที่ได้รับการพิสูจน์แล้วในการผลิตจากแผงวงจรพิมพ์สำหรับมอเตอร์ขับและข้อแนะนำในการจัดการพลังงานสูงใน แผงวงจร พิมพ์สำหรับอุปกรณ์อิเล็กทรอนิกส์กำลัง
แผงแสดงผลภาพและแผงวงจรพิมพ์ (PCB) ของฮับเซ็นเซอร์
- ลิงก์สำหรับดูภาพ: ระบบการกำหนดเส้นทางความเร็วสูง ตัวเชื่อมต่อที่แข็งแรง และรางเซ็นเซอร์ที่เสถียร เพื่อป้องกันความผิดพลาดในการรับรู้เป็นระยะๆ
- IMU และสัญญาณผสม: การอ้างอิงที่สะอาด การต่อสายดินที่ควบคุมได้ และการแยกออกจากโดเมนการสลับเพื่อรักษาความถูกต้องแม่นยำ
- การบันทึกข้อเสนอแนะ: อินพุตของตัวเข้ารหัสและการปรับสภาพสัญญาณได้รับการออกแบบมาเพื่อรับมือกับสัญญาณรบกวน การเชื่อมต่อสายเคเบิล และการเคลื่อนไหวแบบไดนามิก
การกระจายพลังงาน การจัดการแบตเตอรี่ การชาร์จ และการเชื่อมต่อ
- แผงจ่ายไฟ: การหลอมรวม การตรวจสอบ กลยุทธ์การเชื่อมต่อ และการส่งคืนที่ควบคุมได้เพื่อความเสถียรของระบบ
- อุปกรณ์อิเล็กทรอนิกส์ BMS: การตรวจสอบ การปรับสมดุล การป้องกัน และการสื่อสารระหว่างกลุ่มหุ่นยนต์ จะถูกจัดให้สอดคล้องกับรอบการทำงานของหุ่นยนต์
- การชาร์จ/แท่นวาง: การตรวจจับการสัมผัส การป้องกัน และการควบคุมพฤติกรรมการชาร์จ รวมถึงการจ่ายไฟแบบไร้สัมผัสเมื่อเหมาะสม
สำหรับหุ่นยนต์ฮิวมานอยด์เคลื่อนที่ได้ แบตเตอรี่และอุปกรณ์ชาร์จมักเป็นปัจจัยสำคัญที่ส่งผลต่อความน่าเชื่อถือในการใช้งานภาคสนาม ทีมวิจัยหลายทีมจึงอ้างอิงถึง ข้อควรพิจารณาในการออกแบบ แผงวงจรพิมพ์ (PCB) สำหรับการจัดการแบตเตอรี่และกลยุทธ์การเชื่อมต่อ เช่นโซลูชันแผงวงจรพิมพ์สำหรับการชาร์จไร้สาย
การเชื่อมต่อและการบรรจุภัณฑ์: วัสดุแข็ง-อ่อน ในจุดที่สำคัญ
หุ่นยนต์ฮิวมานอยด์มักต้องการการเดินสายไฟผ่านข้อต่อ จุดบิด และบริเวณที่มีปริมาตรจำกัด (คอ เอว ไหล่ ข้อมือ มือ) การลดจำนวนตัวเชื่อมต่อสามารถเพิ่มความน่าเชื่อถือในระยะยาว โดยเฉพาะอย่างยิ่งภายใต้การเคลื่อนไหวซ้ำๆ โปรแกรมจำนวนมากใช้ การออกแบบ PCB แบบแข็ง-ยืดหยุ่นเพื่อการเดินสายที่กะทัดรัด จุดที่เกิดความเสียหายลดลง และการประกอบที่สะอาดกว่า เมื่อมีการออกแบบรัศมีโค้ง การเสริมแรง และข้อจำกัดทางกลตั้งแต่เริ่มต้น
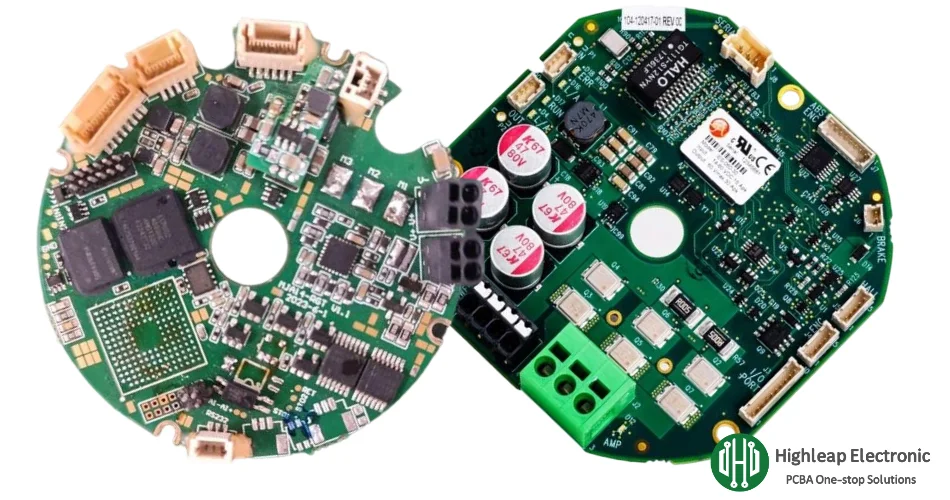
การผลิตแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์ฮิวมานอยด์
ในหุ่นยนต์ฮิวมานอยด์ คุณภาพการผลิตส่งผลโดยตรงต่อขอบเขตความสมบูรณ์ของสัญญาณ ผ่านทางความน่าเชื่อถือ และเสถียรภาพในระยะยาว แผนการผลิตควรสอดคล้องกับการประกอบ ข้อจำกัดด้านความร้อน และกลยุทธ์การทดสอบ โดยเฉพาะอย่างยิ่งสำหรับตัวควบคุมที่มีความหนาแน่นสูงและชุดขับเคลื่อนข้อต่อขนาดกะทัดรัด
การเรียงซ้อน อิมพีแดนซ์ และความสามารถในการทำซ้ำ
- การกำหนดลำดับชั้น: ล็อกเป้าหมายการเรียงซ้อนตั้งแต่เนิ่นๆ เพื่อปกป้องการควบคุมอิมพีแดนซ์และสมมติฐาน SI/PI
- ความสามารถในการทำซ้ำของกระบวนการ: ความหนาของฉนวนไฟฟ้าที่คงที่และความสม่ำเสมอของทองแดงช่วยให้ประสิทธิภาพการทำงานความเร็วสูงมีความสม่ำเสมอในทุกล็อต
- โครงสร้างอิมพีแดนซ์ควบคุม: การตรวจสอบความถูกต้องในกระบวนการผลิตควรยืนยันค่าความต้านทานตามเป้าหมายก่อนที่จะปรับขนาดปริมาณการผลิต
HDI และการจัดการความหนาแน่นสำหรับโมดูลขนาดกะทัดรัด
แผงวงจรประมวลผลที่มีความหนาแน่นสูงและโมดูลเซ็นเซอร์ขนาดเล็กมักต้องการโครงสร้าง vias ขั้นสูงเพื่อหลีกเลี่ยงแพ็คเกจที่มีระยะห่างแคบและรักษาการเชื่อมต่อที่สำคัญให้สั้น การออกแบบหุ่นยนต์ฮิวมานอยด์จำนวนมากได้รับประโยชน์จากการผลิต PCB แบบ HDIเพื่อลดความแออัดของ vias ปรับปรุงประสิทธิภาพการเดินสาย และปกป้องคุณภาพสัญญาณความเร็วสูง
กลยุทธ์ทองแดงกระแสสูงและความน่าเชื่อถือของช่องทาง
- การกระจายทองแดง: ใช้การเคลือบหลายชั้นและการเทที่แข็งแรงเพื่อรองรับกระแสไฟฟ้าและการนำความร้อน
- ด้วยความซื่อสัตย์สุจริต: ความหนาของแผ่นเคลือบ อัตราส่วนความยาวต่อความกว้าง และคุณภาพของดอกสว่าน มีความสำคัญอย่างยิ่งต่อการทนต่อแรงสั่นสะเทือนและการเปลี่ยนแปลงอุณหภูมิ
- ทองแดงหนักชนิดพิเศษ: เมื่อความหนาแน่นของกระแสไฟฟ้าเป็นข้อจำกัด PCB ทองแดงหนัก ตัวเลือกต่างๆ สามารถช่วยเพิ่มความสามารถในการรับกระแสไฟฟ้าและความทนทานต่อความร้อนได้ เมื่อนำมาใช้ร่วมกับข้อจำกัดในการประกอบ
Highleap สนับสนุนการสร้างต้นแบบอย่างรวดเร็วผ่านการผลิตในปริมาณมากอย่างมีเสถียรภาพ โดยอาศัย การวางแผน การผลิต PCB แบบบูรณาการ พร้อมการตอบรับ DFM ที่สอดคล้องกับข้อกำหนดด้านการประกอบและการทดสอบ
การประกอบ การป้องกัน และการบูรณาการ PCB
แผงวงจรพิมพ์ (PCBA) ของหุ่นยนต์ฮิวมานอยด์ต้องทนทานต่อการสั่นสะเทือน แรงกระแทก ฝุ่น ความชื้น และการเคลื่อนไหวซ้ำๆ ในขณะเดียวกันก็ต้องรักษาความเสถียรของข้อต่อความเร็วสูงและการตรวจจับที่แม่นยำ การควบคุมกระบวนการประกอบมักเป็นตัวกำหนดความแตกต่างระหว่าง "ใช้งานได้บนโต๊ะทดสอบ" กับ "ใช้งานได้อย่างเสถียรในภาคสนาม"
การควบคุม PCBA ที่ช่วยปกป้องผลผลิตและความน่าเชื่อถือ
- การควบคุม SMT แบบละเอียด: การพิมพ์วางและกระบวนการรีโฟลว์ที่เสถียรสำหรับ BGA/QFN บนบอร์ดควบคุมและเซ็นเซอร์
- การประกอบชิ้นส่วนด้วยเทคโนโลยีผสมผสาน: SMT + แบบเจาะรูสำหรับคอนเนคเตอร์กระแสสูง ชิ้นส่วนกำลังไฟฟ้า และชิ้นส่วนที่รับแรงทางกลสูง
- ความพร้อมของอินเทอร์เฟซความร้อน: แผ่นระบายความร้อน/แผ่นรองระบายความร้อน และพื้นที่ห้ามติดตั้ง ต้องจัดเรียงให้สอดคล้องกับข้อจำกัดทางกลและลำดับการประกอบ
- กลยุทธ์การเสริมกำลัง: การยึด/การใช้กาวสำหรับตัวเหนี่ยวนำ ตัวเก็บประจุสูง และตัวเชื่อมต่อในบริเวณที่มีการสั่นสะเทือนและแรงดึงจากสายไฟ
การปกป้องสิ่งแวดล้อมเพื่อการนำไปใช้ในโลกแห่งความเป็นจริง
ขึ้นอยู่กับสภาพการใช้งาน สารเคลือบช่วยปกป้องแผงวงจรพิมพ์ (PCBA) จากความชื้น ฝุ่น และสิ่งปนเปื้อน การเลือกสารเคลือบควรคำนึงถึงความสมดุลระหว่างการป้องกัน ความสามารถในการซ่อมแซม และคุณสมบัติทางความร้อน ทีมงานฝ่ายผลิตมักเลือกสารเคลือบโดยอิงจาก แนวทาง การเคลือบแบบคอนฟอร์มอล ที่ได้รับการพิสูจน์แล้ว และกฎการปิดบัง/การปกคลุมที่กำหนดไว้อย่างชัดเจน
ตั้งแต่การผลิตแผงวงจรพิมพ์ (PCBA) ไปจนถึงการส่งมอบแบบครบวงจร
โครงการหุ่นยนต์ฮิวมานอยด์จำนวนมากต้องการการจัดซื้อแบบบูรณาการ การทดแทนที่ควบคุมได้ และการสร้างที่สม่ำเสมอในแผงวงจรหลายแผ่น Highleap สนับสนุนการส่งมอบแบบรวมศูนย์ผ่านการประกอบ PCB แบบครบวงจรเพื่อลดขั้นตอนการส่งมอบจากผู้ขาย และสร้างเสถียรภาพในการควบคุมกำหนดการตั้งแต่ต้นแบบจนถึงการผลิตจำนวนมาก
รายการตรวจสอบการตรวจสอบ การทดสอบ และการขอใบเสนอราคา
หุ่นยนต์ฮิวมานอยด์มีความอ่อนไหวต่อความผิดพลาดที่เกิดขึ้นเป็นระยะๆ เช่น รอยบัดกรีที่ไม่เรียบร้อย ปัญหาของขั้วต่อ ช่องว่างที่ซ่อนอยู่บนแผ่นระบายความร้อน และปัญหาความสมบูรณ์ของกระแสไฟฟ้าเล็กน้อย ซึ่งอาจกลายเป็นพฤติกรรม "แบบสุ่ม" ในภาคสนาม กลยุทธ์การตรวจสอบและทดสอบแบบหลายชั้นจะช่วยตรวจจับปัญหาเหล่านี้ได้ตั้งแต่เนิ่นๆ และปกป้องความน่าเชื่อถือในระยะยาว
การตรวจสอบและทดสอบที่ครอบคลุมและมีความสำคัญ
- การตรวจเอ็กซ์เรย์: จำเป็นสำหรับ BGA/QFN และข้อต่อที่ซ่อนอยู่บนบอร์ดควบคุมและเซ็นเซอร์ โปรดดูเพิ่มเติม การตรวจเอ็กซ์เรย์.
- ไอซีที: ตรวจสอบส่วนประกอบและวงจรอย่างรวดเร็วเพื่อป้องกันการรั่วไหล ดูเพิ่มเติมได้ที่ การทดสอบในวงจร (ICT).
- การทดสอบการทำงาน (FCT): ตรวจสอบความถูกต้องของการจัดลำดับพลังงาน การสื่อสาร การอ่านค่าเซ็นเซอร์ และอินเทอร์เฟซไดรฟ์ภายใต้สภาวะที่สมจริง ดูเพิ่มเติมได้ที่ การทดสอบการทำงานของ PCB.
- ความสามารถในการทดสอบในการออกแบบ: จุดทดสอบสำหรับรางและสัญญาณสำคัญ ส่วนหัวการเขียนโปรแกรม ระยะห่างในการเข้าถึง และการติดฉลากที่สอดคล้องกันในทุกเวอร์ชัน
การตรวจสอบความน่าเชื่อถือ (แนะนำสำหรับรอบการทำงานของหุ่นยนต์ฮิวมานอยด์)
- วัฏจักรความร้อน: ทำให้ข้อต่อบัดกรีและรูเชื่อมต่อได้รับแรงกดดันจากการเปลี่ยนแปลงอุณหภูมิซ้ำๆ
- การตรวจสอบการสั่นสะเทือน/แรงกระแทก: ตรวจสอบความถูกต้องของกลยุทธ์การเสริมความแข็งแรงสำหรับตัวเชื่อมต่อและส่วนประกอบกำลัง โดยเฉพาะอย่างยิ่งในไดรฟ์ที่ติดตั้งแบบข้อต่อ
- ทำการเบิร์นอินตามความเหมาะสม: ช่วยตรวจจับความล้มเหลวในช่วงเริ่มต้นของการใช้งานในชุดประกอบพลังงานและการประมวลผล
- ความทนทานต่อ ESD/กระแสไฟกระชาก: ตรวจสอบความถูกต้องของพอร์ตภายนอกและโมดูลที่เชื่อมต่อด้วยสายเคเบิลสำหรับการบริการและการเดินสายไฟภาคสนาม
รายการตรวจสอบ RFQ สำหรับการเสนอราคาที่รวดเร็วและแม่นยำ
- ข้อมูล PCB: ไฟล์ Gerber/ODB++, ไฟล์เจาะรู, ความหนาของแผ่นวงจร, น้ำหนักทองแดง, ค่าความต้านทานเป้าหมาย และข้อกำหนดการเรียงซ้อนของชั้นวัสดุ
- บอม: หมายเลขชิ้นส่วนของผู้ผลิต ชิ้นส่วนทดแทนที่ได้รับอนุมัติ และส่วนประกอบที่ควบคุม/ตรวจสอบย้อนกลับได้
- ชุดประกอบ: ไฟล์สำหรับวางชิ้นส่วน, แบบร่างประกอบ, หมายเหตุเกี่ยวกับขั้ว และข้อกำหนดกระบวนการพิเศษ (การเสริมแรง, การเคลือบ, แผ่นระบายความร้อน)
- การเขียนโปรแกรมและการทดสอบ: ความต้องการในการโหลดเฟิร์มแวร์, ข้อกำหนดด้าน ICT/FCT, อุปกรณ์ติดตั้ง และเกณฑ์การยอมรับ
- เป้าหมายด้านสิ่งแวดล้อม: ระดับการสั่นสะเทือน ช่วงอุณหภูมิ รอบการทำงาน การสัมผัสกับสิ่งปนเปื้อน อายุการใช้งานที่คาดหวัง
- แผนปริมาณ: ปริมาณต้นแบบ การทดลองผลิต และการคาดการณ์เพื่อการจัดหาและกำหนดตารางเวลาที่มั่นคง

แนะนำโพสต์

การประกอบแผงวงจรพิมพ์ (PCB) อิเล็กทรอนิกส์อุตสาหกรรม
การประกอบแผงวงจรพิมพ์ (PCB) สำหรับอุปกรณ์อิเล็กทรอนิกส์อุตสาหกรรม ครอบคลุมถึง...

การประกอบแผงวงจรพิมพ์ (PCB) สำหรับอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค
Highleap Electronics ให้บริการผลิตแผงวงจรพิมพ์ (PCB) สำหรับอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค...

การประกอบแผงวงจรพิมพ์ (PCB) พร้อมการเขียนโปรแกรมเฟิร์มแวร์
Highleap Electronics ให้บริการประกอบแผงวงจรพิมพ์ (PCB) พร้อมเฟิร์มแวร์...
ผู้ผลิตแผงวงจรพิมพ์ 24 ชั้นในประเทศจีน
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...
วิธีการรับใบเสนอราคาสำหรับ PCB
ให้เราทำการวิเคราะห์ DFM/DFA ให้คุณและติดต่อกลับพร้อมรายงาน
คุณสามารถอัพโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา
เราต้องการข้อมูลต่อไปนี้เพื่อเสนอราคาให้กับคุณ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด
นอกเหนือจากการผลิต PCB แล้ว เรายังให้บริการอิเล็กทรอนิกส์ครบวงจร เช่น การออกแบบ PCB, PCBA (การประกอบแผงวงจรพิมพ์) และโซลูชันแบบครบวงจร ไม่ว่าคุณจะต้องการความช่วยเหลือในการสร้างต้นแบบ การตรวจสอบการออกแบบ การจัดหาส่วนประกอบ หรือการผลิตจำนวนมาก เรามอบการสนับสนุนครบวงจรเพื่อให้แน่ใจว่าโครงการของคุณจะประสบความสำเร็จ สำหรับบริการ PCBA โปรดระบุ BOM (รายการวัสดุ) และคำแนะนำในการประกอบเฉพาะของคุณ นอกจากนี้ เรายังเสนอการวิเคราะห์ DFM/DFA เพื่อเพิ่มประสิทธิภาพการออกแบบของคุณสำหรับการผลิตและการประกอบ เพื่อให้แน่ใจว่ากระบวนการผลิตจะราบรื่น