

Робот Microduck: Фізичний ШІ з відкритим кодом, симуляція в реальність та інженерія друкованих плат
Мікрокачка: Всередині крихітного фізичного робота зі штучним інтелектом та електроніка, що стоїть за ним
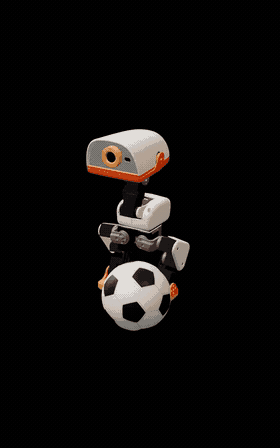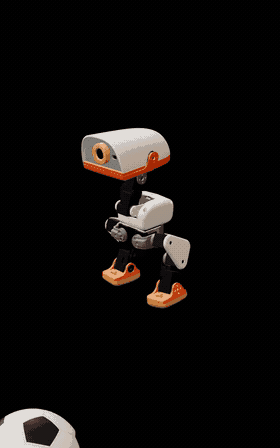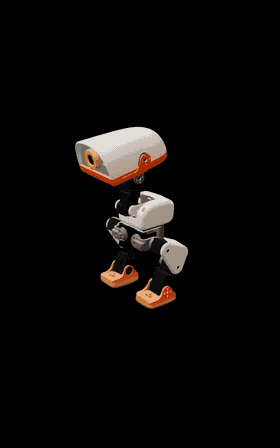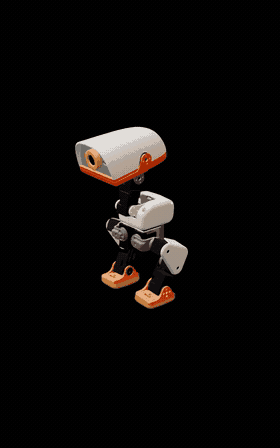
Microduck від Pollen Robotics поєднує навчання з підкріпленням, вбудовані обчислення, сенсорні можливості та 15 керованих ступенів свободи в 25-сантиметровому двоногому роботові. Цікава інженерна історія полягає не лише в тому, як він рухається, але й у тому, як імітований інтелект перетворюється на надійне реальне обладнання.
Технічні твердження в цій статті були перевірені на відповідність офіційним матеріалам Pollen Robotics щодо Microduck та офіційним репозиторіям GitHub станом на 30 серпня 2026 року.
Чому Microduck стала цікавою платформою фізичного штучного інтелекту
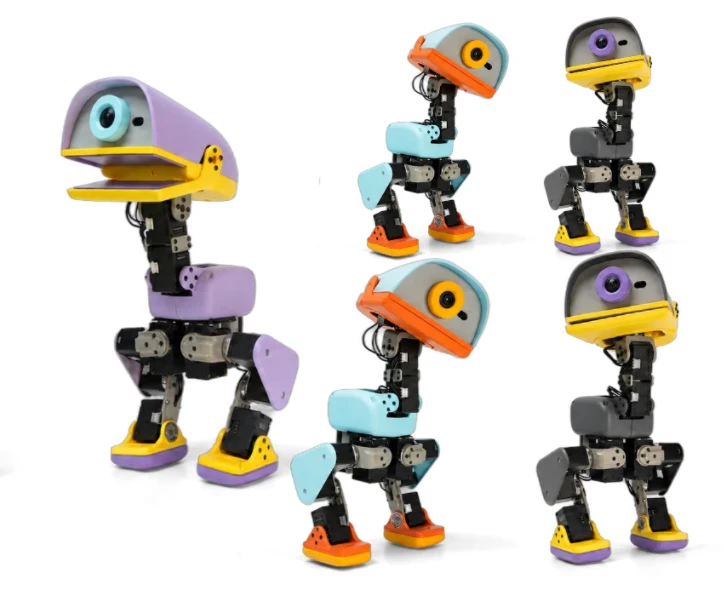
Компанія Pollen Robotics анонсувала Microduck 27 серпня 2026 року . Під час запуску компанія описала його як 25-сантиметрового двоногого робота, розробленого для того, щоб зробити експерименти зі штучним інтелектом, навчання рухам та розробку симуляцій у реальному світі більш доступними.
Опублікована специфікація включає Rockchip RK3566 з прискорювачем штучного інтелекту , 1 ГБ оперативної пам'яті, 32 ГБ постійної пам'яті, фронтальну камеру, матрицю LiDAR з вимірюванням часу прольоту 8×8, два IMU, мікрофони, динамік, дві антени NFC, Wi-Fi, Bluetooth та знімний акумулятор NP-F550 ємністю 2600 мАг.
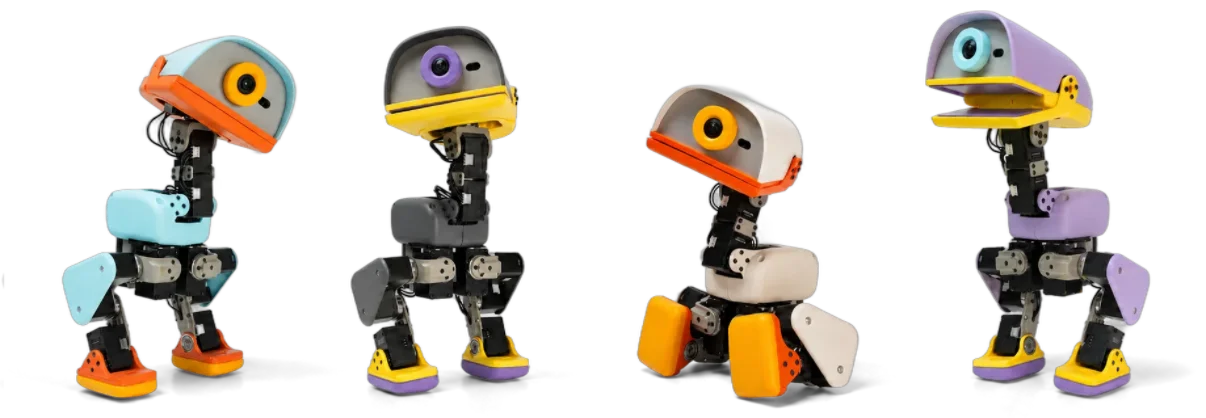
Його шарнірний дзьоб може хапати предмети, а в офіційних матеріалах описана така поведінка, як ходьба, сидіння, присідання, вставання після звичайних падінь, піднімання предметів, удари ногами та катання на роликах.
Деталі запуску, які варто точно процитувати
- Попередні замовлення розпочалися 27 серпня 2026 року.
- Початкова ціна була оголошена на рівні 399 доларів США без урахування податків та доставки.
- Перші поставки були заплановані до Різдва 2026 року.
- Північна Америка та Європа були ринками запуску.
- Чотири кольорові гами на запуск: кремовий, графітовий, лавандовий та небесно-голубий.
- Заявлений час роботи від батареї становив близько години, залежно від використання.
*Ціна в 399 доларів США – це початкова ціна/ціна попереднього замовлення, а не обіцянка постійної роздрібної ціни.
Що насправді є відкритим кодом, а що ні
Microduck точно описується як такий, що має стек програмного забезпечення з відкритим вихідним кодом . Pollen Robotics чітко заявляє, що заява про відкритий вихідний код поширюється на програмне забезпечення; файли механічного та електронного проектування робота не є відкритими . Ця відмінність важлива для інженерів, які в іншому випадку могли б вважати, що схеми, файли макетів друкованих плат або файли механічного виробництва є загальнодоступними.
Вбудоване середовище виконання, служби керування та програмне забезпечення для роботів. Ліцензія репозиторію: Apache-2.0. Репозиторій Microduck RL github.com/pollen-robotics/microduck_rl
Середовища RL, інструменти для симуляції та реального використання, навчання PPO та експорт ONNX. Офіційний симулятор браузера Пісочниця з мікрокаченям Hugging Face
Запустіть навчені політики Microduck у симуляції на основі браузера.
Від симуляції до робота, який може бити ногами, ходити та відновлюватися
Офіційний репозиторій microduck_rl описує середовища навчання з підкріпленням, побудовані на mjlab (MuJoCo Warp) з PPO . Політики навчаються на частоті 50 Гц , експортуються до ONNX , а потім завантажуються середовищем виконання Microduck на реального робота.
У репозиторії також задокументовано рецепт перетворення симуляції на реальну, який включає фізику приводів, рандомізацію доменів та моделювання люфту. Ці методи важливі, оскільки політика, яка добре працює в ідеалізованому симуляторі, може дати збій, коли вона зіткнеться з реальними двигунами, механічним люфтом, шумом датчиків, змінами тертя та коливаннями заряду батареї.
Що публічно зазначила компанія Pollen Robotics
У таблиці нижче дотримуються специфікацій запуску, опублікованих Pollen Robotics. У ній навмисно уникаються здогадки щодо неопублікованих деталей друкованої плати.
| Область | Опублікована специфікація Microduck |
|---|---|
| розміри | 25 см заввишки, 14 см завширшки |
| Маса | Менше 800 г |
| Актуалізація | 15 ступенів свободи по шарнірних ногах, голові та шиї |
| обчислення | Rockchip RK3566 з прискорювачем штучного інтелекту |
| Пам'ять / сховище | 1 GB RAM, 32 GB зберігання |
| Наше бачення | Фронтальна камера з індикатором використання камери |
| Дальність вимірювання | Компактний LiDAR з використанням матриці часу прольоту 8×8 |
| Датчик руху | Два IMU, один у тілі, а інший у голові |
| Взаємодія | Шарнірний хапальний дзьоб; мікрофони та динамік; дві антени NFC |
| зв'язок | Wi-Fi та Bluetooth; версії були попередніми на момент запуску |
| акумулятор | Знімний акумулятор NP-F550, 2600 мАг; близько однієї години роботи залежно від використання |
| Контроль / політика | Вбудований контур політики 50 Гц |
Чому фізичний ШІ зрештою стає проблемою виробництва електроніки
Схематичні схеми друкованих плат та файли електронного дизайну Microduck ще не були опубліковані, тому було б неправильно стверджувати про конкретну структуру друкованих плат Microduck, кількість плат, топологію драйверів двигуна або стратегію компонування. Що можна впевнено обговорювати, так це ширшу інженерну проблему, спільну для компактних роботів: сенсорні функції, обчислення, підключення, керування та живлення повинні працювати разом у невеликій рухомій системі.
Цілісність влади
Навантаження на виконавчі механізми можуть швидко змінюватися. Планування силової області, заземлення, розв'язка, номінальний струм роз'єму та перехідна поведінка можуть визначити, чи залишається чутлива логіка стабільною під час руху робота.
Цілісність сигналу та шум датчика
Камери, інерційні блоки (IMU), датчики глибини та цифрові інтерфейси можуть бути чутливими до проблем зі зворотним шляхом, перешкод та шумів живлення. Важливе значення мають стекування, маршрутизація та розміщення компонентів.
Теплова щільність
Процесори, регулятори та електроніка виконавчих механізмів генерують тепло в обмеженому корпусі. Мідний розподіл, теплові переходи та теплові шляхи на системному рівні слід враховувати заздалегідь.
Механічна надійність
Роботи рухаються, вібрують, а іноді й падають. Монтаж друкованих плат, зняття натягу кабелю, вибір роз'єму, якість паяних з'єднань та перевірка складання можуть впливати на надійність польових умов.
Прототип робототехніки ще не є продуктом, який можна повторювати
Щойно команда робототехніки виходить за рамки експериментів, процес виробництва обладнання має стати повторюваним. Практичний шлях виробництва часто проходить від перевірки прототипу до інженерних складання, нової розробки, пілотного виробництва та, нарешті, серійного виробництва.
Для проекту з виготовлення друкованої плати робототехніки або друкованої плати друкованих плат, повний виробничий пакет може включати дані Gerber або ODB++, специфікацію матеріалу (BOM), дані для вибору та розміщення, складальні креслення, спеціальні вимоги до процесу та узгоджений план тестування.
Розробляєте контролер робота, сенсорну плату або фізичний пристрій штучного інтелекту?
Highleap Electronics підтримує виготовлення та складання друкованих плат для вбудованої електроніки, робототехніки та інших інженерно-містких продуктів. Якщо ваш проект переходить від прототипу до повторюваної збірки, надішліть виробничі дані для перевірки друкованої плати/друкованої плати та отримання цінової пропозиції.
Питання, які часто ставлять інженери щодо мікрокачок
Чи є Microduck повністю апаратним забезпеченням з відкритим вихідним кодом?
Ні. У прес-кіті Pollen Robotics чітко зазначено, що заява про відкритий вихідний код охоплює програмний стек. Файли механічних та електронних конструкцій не є відкритим вихідним кодом.
Який розмір і важкість Microduck?
В офіційній специфікації зазначено, що Microduck має розміри 25 см заввишки, 14 см завширшки та вагу менше 800 г.
Що використовує Microduck для навчання з підкріпленням?
Офіційний репозиторій RL описує середовища, побудовані на mjlab (MuJoCo Warp) з PPO. Політики навчаються на частоті 50 Гц, експортуються в ONNX та розгортаються середовищем виконання робота.
Де знаходяться офіційні репозиторії з відкритим кодом?
Програмне забезпечення для робота доступне за адресою pollen-robotics/microduck , а середовище навчання з підкріпленням — за адресою pollen-robotics/microduck_rl.
Чи є файли дизайну друкованих плат Microduck загальнодоступними?
Ні. Pollen Robotics чітко заявляє, що файли електронного дизайну не є відкритим вихідним кодом. Тому публічні обговорення точної конструкції друкованої плати Microduck не повинні представлятися як перевірені, якщо компанія не опублікує додаткову документацію щодо обладнання.
Рекомендовані повідомлення

Збірка друкованих плат побутової електроніки
Highleap Electronics постачає друковані плати побутової електроніки...

Збірка друкованої плати з програмуванням прошивки
Highleap Electronics забезпечує складання друкованих плат з прошивкою...
Виробник 24-шарових друкованих плат у Китаї
Як отримати цінову пропозицію на друковані плати. Давайте проведемо аналіз DFM/DFA для...
Виробництво надтонких друкованих плат для високощільної трасування
Як отримати цінову пропозицію на друковані плати. Давайте проведемо аналіз DFM/DFA для...
Як отримати цінову пропозицію на друковані плати
Давайте проведемо для вас аналіз DFM/DFA та надамо вам звіт. Ви можете безпечно завантажити свої файли через наш вебсайт. Нам потрібна наступна інформація, щоб надати вам цінову пропозицію:
-
- Gerber, ODB++ або .pcb, спец.
- Список специфікації, якщо вам потрібна збірка
- Кількість
- Час повороту
Для послуг з виготовлення друкованих плат (PCBA), будь ласка, надайте свою специфікацію матеріалів (BOM) та будь-які конкретні інструкції зі складання. Ми також пропонуємо аналіз DFM/DFA для оптимізації ваших конструкцій для технологічності та складання, забезпечуючи безперебійний виробничий процес.