

Microduck 机器人:开源物理人工智能、仿真到实物转换和 PCB 工程
Microduck:揭秘这款微型实体人工智能机器人及其背后的电子元件
Pollen Robotics 的 Microduck 将强化学习、嵌入式计算、传感技术和 15 个可动自由度集成到一个 25 厘米的双足机器人中。其引人入胜的工程故事不仅在于它的运动方式,更在于如何将模拟智能转化为可靠的现实世界硬件。
本文中的技术声明已于 2026 年 8 月 30 日与 Pollen Robotics 的官方 Microduck 资料和官方 GitHub 存储库进行了核对。
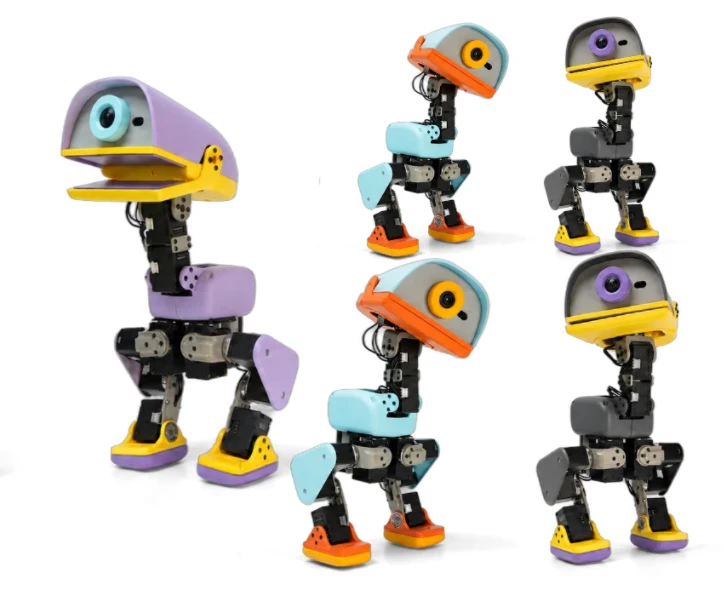
为什么Microduck已成为一个有趣的物理人工智能平台
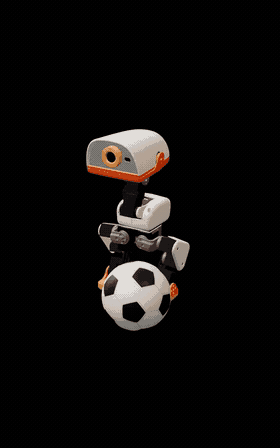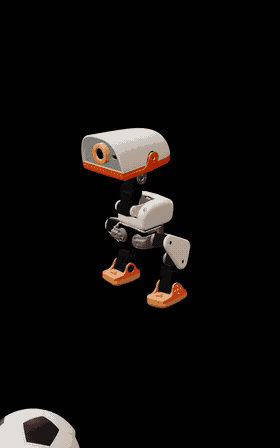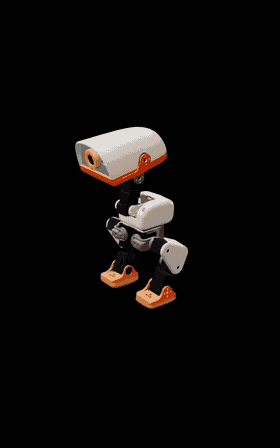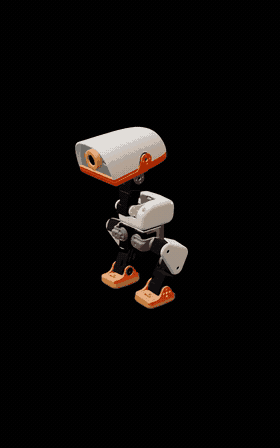
Pollen Robotics 于2026 年 8 月 27 日发布了 Microduck 。发布时,该公司将其描述为一款 25 厘米的双足机器人,旨在使物理人工智能实验、运动学习和模拟到现实的开发更容易上手。
公布的规格包括:Rockchip RK3566 处理器(带 AI 加速器)、1 GB 内存、32 GB 存储空间、前置摄像头、8×8 飞行时间激光雷达矩阵、两个 IMU、麦克风、扬声器、两个 NFC 天线、Wi-Fi、蓝牙以及可拆卸的 NP-F550 2600 mAh 电池。
它的喙可以灵活活动,能够抓取物体。官方资料描述了它的行为,包括行走、坐下、蹲伏、从普通的摔倒中站起来、捡拾物体、踢腿和滑旱冰。
值得准确引用的发布细节
- 预购于2026年8月27日开始。
- 官方公布的上市价格为399美元,不含税费和运费。
- 首批货物计划于 2026 年圣诞节前交付。
- 北美和欧洲是首发市场。
- 首发配色有四种:奶油色、石墨色、薰衣草色和天蓝色。
- 电池续航时间约为一小时,具体取决于使用情况。
*399 美元是上市/预购价格,并非永久零售价的承诺。
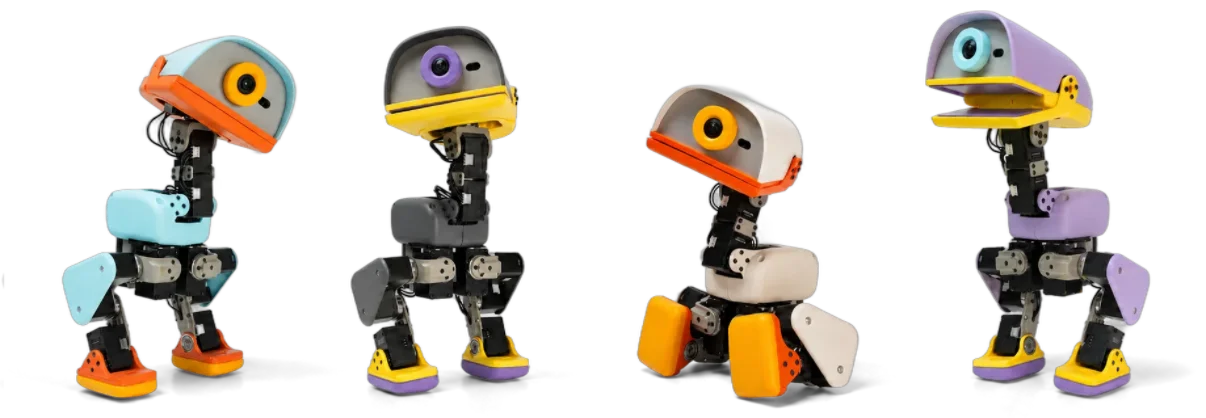
什么是真正的开源软件——以及什么不是。
Microduck 的开源软件栈描述准确无误。Pollen Robotics 明确指出,开源声明仅涵盖软件;机器人的机械和电子设计文件并非开源。这一区别对于工程师而言至关重要,否则他们可能会误以为原理图、PCB 布局文件或机械制造文件都是公开的。
板载运行时、控制服务和机器人软件。存储库许可证:Apache-2.0。 Microduck RL 存储库 github.com/pollen-robotics/microduck_rl
RL 环境、仿真到现实的工具、PPO 培训和 ONNX 导出。 官方浏览器模拟器 拥抱脸微型鸭沙盒
在基于浏览器的模拟环境中运行已训练的Microduck策略。
从模拟到能够踢球、行走和恢复的机器人
官方的microduck_rl代码库描述了基于mjlab (MuJoCo Warp) 和 PPO构建的强化学习环境。策略以50 Hz 的频率进行训练,导出为ONNX 格式,然后由 Microduck 运行时加载到真实机器人上。
该代码库还记录了一个从仿真到实际的转换方案,其中包括执行器物理特性、域随机化和间隙仿真。这些技术至关重要,因为在理想化的仿真器中表现良好的策略,在遇到实际电机、机械间隙、传感器噪声、摩擦变化和电池差异等因素时,可能会失效。
Pollen Robotics 已公开说明
下表内容均符合Pollen Robotics已公布的发布规格,特意避免对尚未发布的PCB细节进行猜测。
| 区域 | 已公布的Microduck规格 |
|---|---|
| 尺寸 | 高25厘米,宽14厘米 |
| 重量 | 低于 800 克 |
| 执行机构 | 腿部、头部和颈部关节活动范围达15个自由度。 |
| 计算 | 瑞芯微RK3566,带AI加速器 |
| 内存/存储 | 1 GB RAM,32 GB存储 |
| 愿景 | 前置摄像头带有摄像头使用指示器 |
| 测距 | 采用 8×8 飞行时间矩阵的紧凑型激光雷达 |
| 运动感应 | 两个惯性测量单元(IMU),一个位于身体,一个位于头部。 |
| 互动 | 可活动的抓取喙;麦克风和扬声器;两个近场通信天线 |
| 连接方式 | Wi-Fi 和蓝牙;发布时版本均为暂定版本 |
| 电池 | 可拆卸式 NP-F550 电池,2600 mAh;续航时间约为一小时,具体取决于使用情况 |
| 控制/政策 | 50 Hz 板载策略循环 |
为什么物理人工智能最终会成为一个电子制造问题
Microduck的PCB原理图和电子设计文件尚未公开,因此断言其具体的PCB叠层结构、电路板数量、电机驱动拓扑结构或布局策略是不准确的。但可以肯定的是,小型机器人普遍面临的一个更广泛的工程难题是:传感、计算、连接、驱动和电源必须在一个小型运动系统中协同工作。
电源完整性
执行器负载可能快速变化。电源域规划、接地、去耦、连接器电流额定值和瞬态特性都会影响敏感逻辑电路在机器人运动过程中的稳定性。
信号完整性和传感器噪声
摄像头、惯性测量单元 (IMU)、深度传感器和数字接口对回流路径问题、干扰和电源噪声非常敏感。堆叠结构、布线和元件布局都至关重要。
热密度
处理器、调节器和执行器电子元件在封闭的机箱内会产生热量。因此,铜箔分布、导热过孔和系统级散热路径都需要尽早考虑。
机械可靠性
机器人会移动、振动,有时还会跌落。PCB安装、电缆应力消除、连接器选择、焊点质量和组装检验都会影响现场可靠性。
机器人原型还不是可重复生产的产品。
一旦机器人团队超越实验阶段,硬件制造流程就必须具备可重复性。一条切实可行的制造路径通常是从原型验证开始,逐步过渡到工程模型构建、新产品导入(NPI)、试生产,最终实现批量生产。
对于机器人PCB或PCBA项目,完整的制造包可能包括Gerber或ODB++数据、BOM、拾取放置数据、装配图、特殊工艺要求和商定的测试计划。
正在开发机器人控制器、传感器板或物理人工智能设备?
Highleap Electronics 为嵌入式电子、机器人及其他工程密集型产品提供 PCB 制造和 PCB 组装服务。如果您的设计正从原型阶段过渡到可重复生产的阶段,请发送制造数据以进行 PCB/PCBA 审核和报价。
Microduck 工程师经常问的问题
Microduck是完全开源的硬件吗?
不。Pollen Robotics 的新闻资料明确指出,开源声明涵盖的是软件栈。机械和电子设计文件不属于开源范畴。
Microduck 的尺寸和重量是多少?
官方规格表显示,Microduck 高 25 厘米,宽 14 厘米,重量低于 800 克。
Microduck 使用什么进行强化学习?
官方强化学习代码库描述了基于 mjlab(MuJoCo Warp)和 PPO 构建的环境。策略以 50 Hz 的频率进行训练,导出为 ONNX 格式,并由机器人运行时部署。
官方的开源代码库在哪里?
机器人软件可在pollen-robotics/microduck获取,强化学习环境可在pollen-robotics/microduck_rl获取。
Microduck的PCB设计文件是公开的吗?
不。Pollen Robotics明确声明,其电子设计文件并非开源。因此,除非该公司发布更多硬件文档,否则不应将有关Microduck具体PCB结构的公开讨论视为已验证。
推荐文章
消费电子 PCB 组装
Highleap Electronics 提供消费电子产品 PCB...

PCB组装及固件编程
Highleap Electronics提供带固件的PCB组装服务……

中国24层PCB制造商
如何获取PCB报价?让我们进行DFM/DFA分析……
用于高密度布线的超细线PCB制造
如何获取PCB报价?让我们进行DFM/DFA分析……
如何获取PCB报价
我们将为您进行DFM/DFA分析,并尽快向您提供报告。您可以通过我们的网站安全上传文件。为了给您报价,我们需要以下信息:
-
- Gerber、ODB++ 或 .pcb,规格。
- 如果需要组装,请提供 BOM 清单
- 数量
- 转弯时间
如需 PCBA 服务,请提供您的 BOM(物料清单)和任何具体的装配说明。我们还提供 DFM/DFA 分析,以优化您的设计,提高可制造性和装配性,确保生产流程顺畅。