
Robottien tiedonsiirtopiirilevy Ethernet-, CAN-, langattomalle, eristys- ja EMC-käyttöön
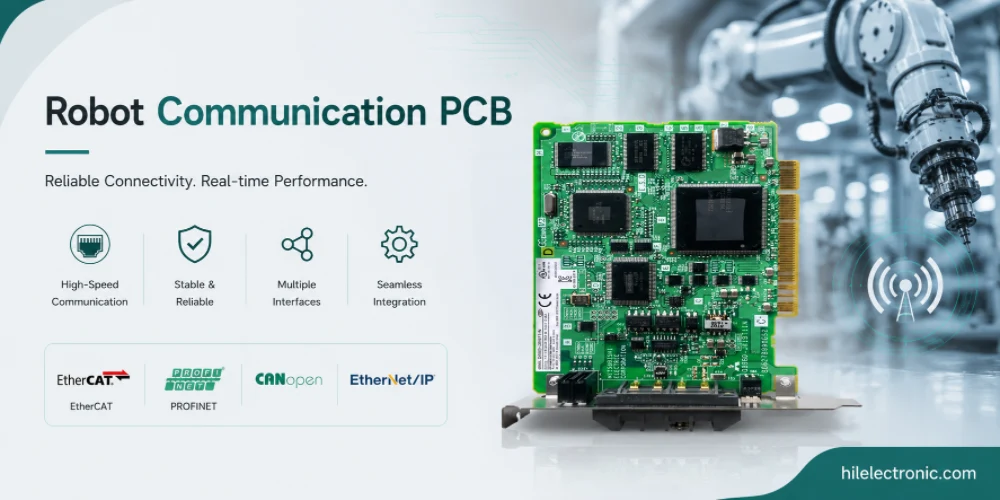
Robottien tietoliikennepiirilevyt siirtävät komentoja, anturitietoja, diagnostiikkaa ja ulkoista verkkoliikennettä alijärjestelmien välillä. Nykyaikainen robotti voi yhdistää Ethernetin, EtherCATin, CAN FD:n, RS-485:n, USB:n, Wi-Fin, Bluetoothin, matkapuhelinverkon ja turvallisuuteen liittyvät erilliset portit yhdelle alustalle. Tiedonsiirron luotettavuus vaikuttaa suoraan robotin käyttäytymiseen, erityisesti liikkeenohjauksessa, kaluston toiminnassa ja turvallisuuden valvonnassa.
Tässä oppaassa selitetään, miten robottien tietoliikennekortit tulisi suunnitella, asentaa, koota ja testata. Se kattaa protokollan valinnan, langalliset ja langattomat rajapinnat, galvaanisen erotuksen, EMC-häiriönsietokyvyn, deterministisen ajoituksen, nopean reitityksen, kaapelien suojauksen ja tuotantotestit, jotka havaitsevat ajoittaiset tietoliikenneongelmat ennen kenttäkäyttöönottoa.
Mitä robottien tietoliikennepiirilevyt todella tekevät
Rooli robottijärjestelmässä
Robottien tietoliikennepiirilevyt kuljettavat liikennettä alijärjestelmien välillä ja ulkoisiin järjestelmiin. Nykyaikaisessa robotissa tietoliikennepino yhdistää nopean Ethernetin hitaampaan CAN-verkkoon, langattoman radiotaajuuden langalliseen eristykseen sekä teollisuusprotokollat kuluttajaliitäntöihin. Mikä erottaa robottien tietoliikennekortit muista:
- Protokollan monimuotoisuus: Yksi kortti tukee usein useita protokollia samanaikaisesti. Ethernet, CAN, RS-485, USB ja langaton verkko ovat yleisiä.
- Eristäminen: galvaaninen erotus tietoliikenneporttien ja järjestelmäelektroniikan välillä. Standardi teollisuusprotokollissa ja turvallisuuteen liittyvissä rajapinnoissa.
- EMC-immuniteetti: Kaapeleissa kulkeville häiriöille alttiisiin tietoliikenneliitäntöihin. Johtuvien ja säteilevien häiriöiden sietokyky vaikuttaa suoraan luotettavuuteen.
- Deterministinen ajoitus: Teollisuusprotokollat (EtherCAT, PROFINET) vaativat mikrosekunnin ajoitusta. Layout tukee sitä suoraan.
- Langaton radiotaajuus: Wi-Fi-, Bluetooth- tai matkapuhelinverkkointegraatio ja viranomaisten hyväksyntätuki.
Suunnittelun riskit hallittavaksi
Viestintäkortin suunnittelu vaikuttaa robotin yleiseen käyttäytymiseen tavoilla, joihin muut kortit eivät vaikuta. Viestintävika voi jumittaa mobiilirobotin, ohittaa kriittisen komennon teollisuusrobotissa tai menettää anturitietoja valvontarobotissa. Viestintäkorttien luotettavuusvaatimukset ovat usein korkeammat kuin muiden korttien, koska tietoliikenneviat ovat näkyvämpiä.
Ohjelmat, jotka käsittelevät tietoliikennettä erillisenä tekniikan alana – eivätkä pelkästään komponenttien valintana – tuottavat luotettavaa tietoliikennettä; ohjelmat, jotka käsittelevät sitä tavallisena suunnittelutehtävänä, toimittavat joskus järjestelmiä, joissa on ajoittaisia tietoliikenneongelmia, joita on vaikea diagnosoida ja kalliita korjata kentällä.
Järjestelmätasolla piirilevy tulisi määrittää toiminnon, ympäristön, käyttöiän ja testien kattavuuden perusteella pelkän kytkentäkaavion sijaan. Tämä estää yleisen virheen, jossa rakennetaan teknisesti oikea piirilevy, jota on vaikea kiinnittää, jota on vaikea huoltaa tai joka ei ole riittävän kestävä robottiin asennettuna.
Ethernet- ja kenttäväylävalinnat vaikuttavat teollisuusrobotin ohjauskorttiin , kameraprosessointimoduuliin ja jaetuissa työsoluissa käytettävään turvaverkkoon.
Ethernet-variantit robotiikkaan
Robotiikan Ethernet-versioiden valintakriteerit
Robotiikan nopeus- ja topologialuokkien mukaiset Ethernet-muunnelmat. Tärkeimmät vaihtoehdot ovat:
- Gigabitin Ethernet (10/100/1000BASE-T): Standardi ulkoinen ja sisäinen tiedonsiirto. RJ45- tai M12-liittimet ympäristöstä riippuen.
- Monigigatan Ethernet (2.5/5/10G): nousemassa suuren kaistanleveyden sovelluksissa. Huippuluokan näkö ja laskenta.
- Yhden parin Ethernet (10BASE-T1L): anturiverkkojen käyttöönotto. Pienempi kaistanleveys, mutta pidempi etäisyys ja kevyempi kaapeli.
- EtherCAT: Deterministinen Ethernet liikkeenohjaukseen. Slave- ja master-toteutukset tuettuja.
- PROFINET: Teollisuus-Ethernet on yleinen teollisuudessa.
- POE: Power over Ethernet oheislaitteiden syöttöön. Vakiona monissa teollisuussovelluksissa.
Miten robotiikan Ethernet-variantit vaikuttavat kustannuksiin ja luotettavuuteen
Ethernet on yhä useammin nykyaikaisten robottien oletusarvoinen tiedonsiirtovaihtoehto, koska se yhdistää suuren kaistanleveyden laajalti tuettuihin laitteisto- ja ohjelmistopinoihin. Jopa sovellukset, jotka aiemmin käyttivät erikoisprotokollia (CAN liikkeenohjaukseen, RS-485 antureille), siirtyvät Ethernetiin, kun prosessorin Ethernet MAC -osoitteista tulee yleismaailmallisia ja Ethernet PHY -liitännöistä tulee edullisia.
Oikean Ethernet-version valinta riippuu kaistanleveysvaatimuksesta ja kaapelin pituudesta. Gigabitti on standardi useimmissa sovelluksissa; monigigattainen voi olla sopiva laajakaistaisiin näkö- tai laskentajärjestelmiin; 10BASE-T1L on yleistymässä anturiverkoissa, jotka tarvitsevat pitkiä kaapeliyhteyksiä. Version sovittaminen todelliseen tarpeeseen säästää kustannuksia.
Käytännön sääntönä on valita yksinkertaisin rakenne, joka silti täyttää signaali-, turvallisuus-, lämpö- ja mekaaniset vaatimukset. Ylispesifikaatiot nostavat kustannuksia, kun taas alispesifikaatiot aiheuttavat uudelleentyöstöä testin tai kenttäkäyttöönoton aikana.
CAN- ja kenttäväyläprotokollat
CAN- ja kenttäväyläprotokollien keskeiset suunnitteluvalinnat
CAN ja siihen liittyvät kenttäväyläprotokollat kuljettavat pienemmän kaistanleveyden sisäistä liikennettä. Tärkeimmät muunnelmat ovat:
- Klassinen CAN: 1 Mbps:n vakionopeus. Käytetään laajalti teollisuus- ja autoteollisuuden robotiikassa.
- CAN FD: Joustava tiedonsiirtonopeus jopa 8 Mbps. Suurempi kaistanleveys säilyttäen samalla CAN-verkon kestävyyden.
- CANopen: Sovelluskerroksen protokolla CAN-väylässä. Standardi liikkeenohjaukselle ja teollisuuden oheislaitteiden tiedonsiirrolle.
- J1939: Raskaiden ajoneuvojen protokolla CAN-väylässä. Yleinen ulko- ja maatalousroboteissa.
- RS-485 ja RS-422: differentiaalinen sarjanumero kustannusherkille tai perinteisille sovelluksille.
Valmistus- ja luotettavuusnäkökohdat
CAN ja CAN FD ovat edelleen tärkeitä robotiikassa, koska ne ovat luotettavia, deterministisiä ja niitä käytetään laajalti moottorikäyttö- ja anturikomponenteissa. Ohjelmat, jotka integroivat CAN-käsittelyn tietoliikennekorttiin, tarjoavat sillan perinteisten CAN-pohjaisten komponenttien ja nykyaikaisten Ethernet-pohjaisten valvonta-arkkitehtuurien välille.
CANopen ja muut CAN-pohjaiset sovelluskerroksen protokollat yksinkertaistavat integrointia näitä standardeja käyttävien teollisuusoheislaitteiden kanssa. CANopenia tukevat ohjelmat integroituvat natiivisti monenlaisiin teollisuustuotteisiin; ohjelmat, jotka tukevat vain raakaa CANia, tarvitsevat joskus sovelluskerroksen kehitystä kommunikoidakseen kaupallisten oheislaitteiden kanssa.
Langattomat rajapinnat: Wi-Fi, Bluetooth, matkapuhelin, LoRaWAN
Käyttöliittymä- ja asetteluvaatimukset
Langattomat liitännät integroituvat ulkoista viestintää tai mobiilirobotiikan käyttöä varten. Tärkeimmät vaihtoehdot ovat:
- Wi-Fi (802.11): ulkoisen liitettävyyden standardi. Sertifioidut moduulit ovat suositeltavia sääntelytehokkuuden vuoksi.
- Bluetooth: vähän energiaa oheislaitteiden tiedonsiirtoon; klassinen suuremmalle kaistanleveydelle.
- Matkapuhelinverkko (LTE, 5G): Laaja-alainen tiedonsiirto ulko- ja toimitusroboteille. Yleensä vaaditaan ulkoinen antenni.
- LoRaWAN: pitkän kantaman pienitehoinen anturi- ja telemetriasovelluksiin.
- ZigBee: Anturiverkkojen verkko. Harvinaisempi robotiikassa, mutta sitä käytetään toisinaan.
- Mukautettu RF: patentoitu radiotaajuus tiettyihin sovelluksiin. Edellyttää viranomaishyväksyntää kullekin markkina-alueelle.
EMC:n, ajoituksen ja testauksen huomioon ottamista
Langaton integrointi lisää sääntelyyn liittyviä sertifiointiongelmia, joita pelkästään langallisilla malleilla ei ole. FCC-sertifiointi Yhdysvaltojen käyttöön, CE-sertifiointi Eurooppaan ja lisäsertifioinnit muille markkinoille edellyttävät kaikki testausta, joka lisää kustannuksia ja aikataulua. Sertifioituja, ennalta hyväksyttyjä moduuleja käyttävät ohjelmat yksinkertaistavat sertifiointia; paljaita radiosiruja käyttävät ohjelmat tarvitsevat täyden radiosertifioinnin kullekin markkina-alueelle.
Radiotaajuusalueen sijoittelu ja antennin valinta vaikuttavat merkittävästi langattoman verkon suorituskykyyn. Metallikoteloihin upotetut antennit eivät toimi hyvin; kytkentäelektroniikan lähelle sijoitetut antennit havaitsevat häiriöitä; säteilykuviosta piittaamatta sijoitetut antennit antavat arvaamattoman kuuluvuusalueen. Ohjelmat, jotka suunnittelevat antennin sijoittelun huolellisesti, varmistavat luotettavan langattoman yhteyden; ohjelmat, jotka käsittelevät antennin sijoittelua välinpitämättömästi, toimittavat joskus tuotteita, joiden langaton kantama on pettymys.
Eristys: Optinen, Magneettinen, Kapasitiivinen, Digitaalinen
Eristyksen keskeiset suunnitteluvalinnat
Eristys tietoliikenneliitännöissä suojaa sekä järjestelmää että siihen kytkettyjä laitteita. Tärkeimmät eristysvaihtoehdot ovat:
- Optinen: LED-fotodiodisiirto. Standardi signaalin eristämiseen jopa kohtalaisella kaistanleveydellä.
- Magneettinen: muuntajapohjainen siirto. Yleinen Ethernet-liitännöissä ja suuremman kaistanleveyden rajapinnoissa.
- Kapasitiivinen: Integroitu kondensaattorieristys sirulle. Kompakti ja kustannustehokas nykyaikaisiin malleihin.
- Digitaaliset erottimet: Integroitu eristys standardiväyläliitännöille (SPI, I²C, UART, CAN).
- Eristetty teho: eristetty DC-DC, joka syöttää virtaa eristetylle puolelle.
Valmistus- ja luotettavuusnäkökohdat
Eristysluokitusten on vastattava sovelluksen turvallisuusvaatimuksia. Peruseristys riittää useimpiin signaalitietoihin; vahvistettu eristys vaaditaan lääketieteellisissä ja turvallisuuskriittisissä sovelluksissa. Ohjelmat, jotka määrittelevät eristyksen todellisen vaatimuksen mukaisesti, vastaavat kustannuksia tarpeeseen; ohjelmat, jotka yliarvioivat eristyksen, maksavat eristyksestä, jota sovellus ei tarvitse; ohjelmat, jotka aliarvioivat eristyksen, eivät välttämättä täytä turvallisuusvaatimuksia.
Eristetyt DC-DC-muuntimet eristetyille tietoliikenneliitännöille lisäävät kustannuksia ja monimutkaisuutta, mutta säilyttävät eristyksen virtalähteen yli. Ohjelmat, jotka käyttävät eristettyä DC-DC:tä eristystä vaativissa tilanteissa, saavuttavat täydellisen eristyksen; ohjelmat, jotka jakavat virtaa eristysesteen yli, heikentävät eristystä.
Nopeat rajapinnat saattavat vaatia samaa pinoamistekniikkaa kuin nopeassa piirilevyjen valmistuksessa , varsinkin kun tietoliikennelevyllä on myös linkkejä robotin turva-I/O-kerrokseen.
Nopea asettelu tietoliikennelevyille
Käyttöliittymä- ja asetteluvaatimukset
Nopean tiedonsiirron asettelu noudattaa samaa periaatetta kuin näyttökortit. Kontrolloitu impedanssi, pituuden sovitus, referenssitason jatkuvuus. Erityisiä tiedonsiirtoon liittyviä näkökohtia ovat:
- Differentiaaliparin reititys: Tiukka kytkentä impedanssin säädöllä. Pituuden sovitus parin sisällä.
- Liittimen siirtymät: Liittimien impedanssin epäjatkuvuutta hallitaan jalanjälkisuunnittelun avulla.
- Yhteismuotoinen suodatus: Ethernet-verkon yhteismuotoiset kuristimet hylkivät kohinaa.
- ESD-suojaus: TVS-diodit ulkoisissa liittimissä. Vakiona kaikissa ulkoisissa liitännöissä.
- Kaapelin suunnittelu: suojattuja kaapeleita, joissa EMC-budjetti sitä vaatii. Kaapelisuojauksen päättäminen on tärkeää.
- RF-antennin sijoitus: Digitaalisista kohinalähteistä eristettyjä antenneja. Antennin monimuotoisuus joissakin Wi-Fi-malleissa.
EMC:n, ajoituksen ja testauksen huomioon ottamista
Nopean Ethernetin asettelu vaatii erityistä huomiota differentiaaliparireititykseen, liittimien siirtymiin ja paluureitin jatkuvuuteen. Asetteluohjeet ovat hyvin vakiintuneita, mutta niiden noudattaminen vaatii kurinalaisuutta. Ohjeita noudattavat ohjelmat tuottavat puhtaan Ethernetin; ohjelmat, jotka ohittavat kurinalaisuuden, kohtaavat joskus ajoittaisia Ethernet-ongelmia.
Viestintäkorttien EMC-yhteensopivuus edellyttää tyypillisesti sekä päästöjen että häiriönsietokyvyn testausta. Päästöt varmistavat, ettei kortti häiritse muita laitteita, ja häiriönsieto varmistaa, että kortti toimii, kun muut laitteet häiritsevät sitä. Teollisuusympäristöissä toimivilla roboteilla on merkittäviä viereisten laitteiden aiheuttamaa häiriönsietokykyä koskevia vaatimuksia.
Katso lisätietoja suunnittelupäätöksistä robotin I/O- ja turvaliitännän piirilevyn oppaasta ja robotin ohjauskortin piirilevyn tietoliikennearkkitehtuurista.
Viestintäpiirilevyjen valmistus Highleapissa
DFM-tarkistus ennen tuotantoa
Highleap valmistaa tietoliikennekortteja, joissa käytetään suurnopeus- ja sekaprotokollakorttien vaatimia prosessiratkaisuja. Erityisominaisuuksiin kuuluvat:
- Kontrolloidun impedanssin monikerros: Ethernetille ja muille nopeille liitännöille.
- Hienojakoinen SMT: kompakteille moderneille PHY- ja lähetinvastaanotinpaketeille.
- Kokoonpano RF:n kanssa: langattoman moduulin integrointi; antennin ja RF-komponenttien sijoittelu.
- Eristyskomponentin kokoonpano: eristettyjä DC-DC-erottimia, digitaalisia erottimia ja optisia erottimia integroituna osana vakiokokoonpanoa.
- EMC-esikatselu: prototyyppien lähikenttälupaukset; muodolliset kammiotestit yhteistyökumppanilaboratorioissa.
- Sertifioinnin tuki: langattoman moduulin sertifiointihakemuksia tukevat valmistustodisteet.
Testaus, jäljitettävyys ja koontiversion luovutus
Highleapin tietoliikennekorttien valmistus on tuottanut kortteja yksinkertaisista CAN-pohjaisista ohjausliitännöistä monimutkaisiin monia protokollia tukeviin Ethernet- ja langattomiin yhdyskäytäviin. Valmistusprosessiin kuuluu impedanssin hallinta, EMC-tietoinen komponenttien sijoittelu ja langattomien rajapintojen antennikokoonpano.
Erikoistuneen tietoliikennekorttien valmistuksen erityinen arvo on kertynyt ymmärrys siitä, mikä tekee tietoliikenteestä luotettavaa – aina asettelutieteestä EMC-suunnitteluun ja tuotantotestaukseen. Yleisvalmistajien kanssa rakennettavat ohjelmat joskus unohtavat nämä yksityiskohdat; tietoliikennekorttien asiantuntijoiden kanssa rakennettavat ohjelmat saavat kertyneen oppimisen osana valmistuspalvelua.
Robottien tiedonsiirtopiirilevyjen usein kysytyt kysymykset
Mikä on robotin kommunikaatiopiirilevy?
Robotin tietoliikennepiirilevy tarjoaa langallisia tai langattomia liitäntöjä robotin alijärjestelmien ja ulkoisten verkkojen välille. Se voi sisältää Ethernet PHY:itä, CAN-lähetin-vastaanottimia, RS-485-liitäntöjä, USB-keskittimiä, langattomia moduuleja, eristystä, liittimiä, ESD-suojauksen ja diagnostiikkapiirejä. Sen tehtävänä on pitää data liikkuvana luotettavasti sähköisen kohinan, liikkeen ja kenttäolosuhteiden alaisena.
Milloin robotin tulisi käyttää CAN-verkkoa Ethernetin sijaan?
CAN on hyödyllinen vankkaan, pienikaistaiseen ja hajautettuun ohjaukseen, jossa viestien prioriteetti ja vikasietoisuus ovat tärkeitä. Ethernet on parempi suuren kaistanleveyden liikenteelle, kuten näköön, lokeihin, etäohjaukseen ja yleiseen verkkoliikenteeseen. Monet robotit käyttävät molempia: CANia tai CAN FD:tä paikallisille sulautetuille laitteille ja Ethernetiä tai EtherCATia nopeampaan koordinointiin.
Mitä eroa on Ethernetillä ja EtherCATilla roboteissa?
Standardi Ethernet on yleinen verkkotekniikka suuren kaistanleveyden tiedonsiirtoon. EtherCAT on teollinen Ethernet-protokolla, joka on optimoitu deterministiselle liikkeelle ja hajautetulle I/O-ajoitukselle. Robotti voi käyttää standardia Ethernetiä ohjelmistoille, diagnostiikalle ja kameroille, kun taas EtherCAT yhdistää servokäyttöjä, turva-I/O:ta ja aikakriittisiä liikelaitteita.
Miksi robottien tietoliikenneportit tarvitsevat eristyksen?
Eristys estää maapotentiaalieroja, kaapeleissa kulkeutuvia transientteja ja kenttäpuolen vikoja vahingoittamasta ohjainelektroniikkaa tai vioittamasta tietoja. Se on yleistä teollisuus-Ethernetissä, CANissa, RS-485:ssä, turva-I/O:ssa ja ulkoisesti käytettävissä porteissa. Eristysvaatimukset riippuvat kaapelin pituudesta, ympäristöstä, jännitealueesta ja turva-arkkitehtuurista.
Miten langattomat moduulit vaikuttavat piirilevyjen suunnitteluun?
Langattomat moduulit vaativat antennin vapaata tilaa, maatasosuunnittelua, hallittua radiotaajuusasettelua, määräysten mukaista dokumentointia ja huolellista mekaanista sijoittelua. Jopa sertifioidut moduulit voivat toimia heikommin, jos piirilevy tai kotelo vääristää antennin. Robotit tarvitsevat myös luotettavaa langatonta toimintaa muuttuvissa asennoissa, metallirakenteissa ja meluisissa teollisuusympäristöissä.
Miten robottien tietoliikennekorttien sähkömagneettista yhteensopivuutta on parannettu?
Sähkömagneettista yhteensopivuutta (EMC) parannetaan liittimien suojauksella, yhteismuotoisilla kuristimilla, ESD-suojauksella, eristyksellä, hallituilla paluureiteillä, asianmukaisella maadoituksella, kaapelistrategialla, transienttien vaimennuksella ja erottamisella kytkentäelektroniikasta. Sekä asettelu että kotelointi ovat tärkeitä, koska tiedonsiirtohäiriöt johtuvat usein järjestelmätason kohinakytkennästä eikä yksittäisestä komponentista.
Mitkä tuotantotestit ovat hyödyllisiä tietoliikennepiirilevyille?
Hyödyllisiä testejä ovat porttien luettelointi, linkkien muodostamisen varmennus, protokollaliikennetestit, eristystestit, ESD-suojauksen tarkastus, virranmittaus, laiteohjelmiston ohjelmointi ja toiminnallinen tiedonsiirto edustavien kaapeleiden kautta. Determinististen verkkojen osalta voidaan myös tarkistaa jitter- ja ajoituskäyttäytyminen protokollasta ja sovellusriskistä riippuen.
Mitä tiedostoja tarvitaan robottikommunikaatiopiirilevyjen valmistukseen?
Paketin tulee sisältää valmistustiedostot, pinoamis- ja impedanssivaatimukset, osaluettelon, sijoitustiedot, kokoonpanopiirustukset, liittimien ja kaapeleiden tiedot, laiteohjelmisto- tai konfigurointitiedostot, protokollatestausmenettelyn, langattoman moduulin dokumentaation sekä EMC- tai eristysvaatimukset. Ulkoisten porttien suojaus- ja maadoitusodotukset tulee selkeästi osoittaa.
Lähetä robotin kommunikaatiopiirilevytiedostot rajapinnan ja DFM:n tarkistusta varten

suositeltava Viestejä

TMM6-suodattimen piirilevyjen valmistus
SisällysluetteloMiksi mikroaaltouunien suodattimien suunnittelijat käyttävät...

Taconic RF 35 vs. RO4350B piirilevy
SisällysluetteloRF-35 vs. RO4350B Hankinta ja...

TMM4-suodattimen piirilevyjen valmistus
TMM4-suodattimen piirilevyjen valmistusta ohjaa...

TMM3-piirilevyjen valmistus RF-moduuleille
TMM3-piirilevyjen valmistus on hyödyllisintä siellä, missä RF-moduuli...
Miten saada tarjous piirilevyistä
Suoritetaan DFM/DFA-analyysi puolestasi ja lähetetään sinulle raportti. Voit ladata tiedostosi turvallisesti verkkosivustomme kautta. Tarvitsemme seuraavat tiedot voidaksemme antaa sinulle tarjouksen:
-
- Gerber, ODB++ tai .pcb, sp.
- Tuoteluettelo, jos tarvitset kokoonpanoa
- Määrä
- Käännä aika
Piirilevypalveluita varten toimitathan osaluettelosi (BOM) ja mahdolliset erityiset kokoonpano-ohjeet. Tarjoamme myös DFM/DFA-analyysin suunnitelmiesi valmistettavuuden ja kokoonpanon optimoimiseksi varmistaen sujuvan tuotantoprosessin.