
Robotin ohjauskortin piirilevysuunnittelu laskentaa, I/O:ta ja DFM:ää varten
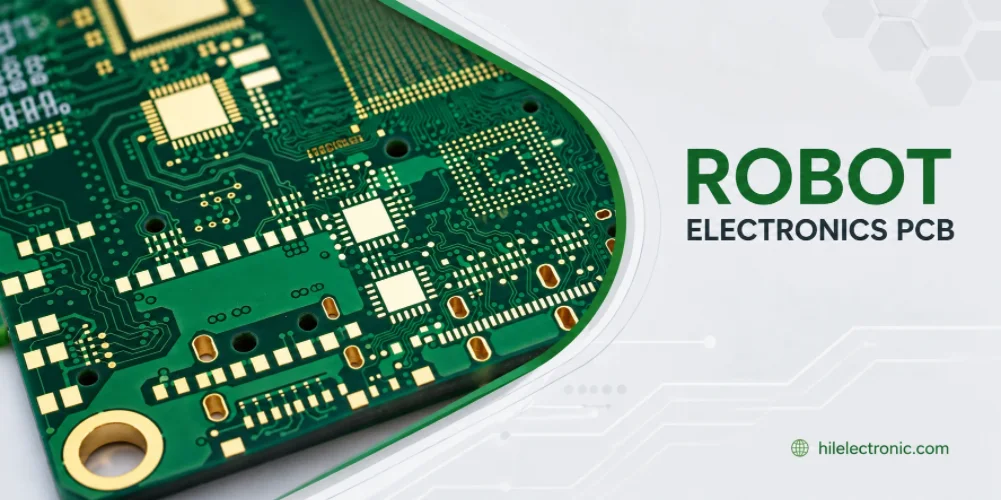
Robotin ohjauskortti on elektronisen hierarkian huipulla – se on laskentayksikkö, joka suorittaa sovellusohjelmistoa, koordinoi moottorikäyttöjä, lukee antureiden tilaa ja kommunikoi ulkomaailman kanssa. Robotin toiminta tai vikaantuminen riippuu osittain siitä, onko ohjauskortin suunnittelussa ajoitus, laskentakapasiteetti, tietoliikenneliitännät ja luotettavuustekniikka oikein. Tämä sivu käsittelee erityisesti robotin ohjauskortin piirilevyjen suunnittelua ja valmistusta: miltä SoC- ja MCU-valinnat näyttävät nykyaikaisilla alustoilla, mitä liitäntöjä kortin on oltava ja mitä valmistusnäkökohtia on otettava huomioon kortin luotettavassa tuotannossa.
Nykyaikaiset robottien ohjauskortit yhdistävät MCU- tai SoC-laskennan monipuoliseen rajapintavalikoimaan, kontrolloidun impedanssin omaaviin nopeisiin väyliin, pysyvään tallennukseen ja usein myös sisäiseen virranhallintaan. Suunnittelussa on mukana useita eri aloja – sulautettu laskenta, liikkeenohjaus, tietoliikenne, tallennus ja tehonsyöttö – joilla kullakin on omat käytäntönsä. Ohjelmat, joissa ohjauskortti on suunniteltu kaikkia näitä ajatellen, tarjoavat luotettavia tuotteita; ohjelmat, jotka käsittelevät ohjauskorttia yleisenä sulautettuna alustana, löytävät tyypillisesti robotiikkaan liittyviä puutteita integroinnin tai kenttäkäyttöönoton yhteydessä.
Mitä robotin ohjauskortti todellisuudessa tekee robottijärjestelmässä
Ohjauskortti määrittää robotin ohjelmiston enimmäismäärän
Laskentateho, muisti, tallennustila, liitäntöjen määrä, laajennusliitännät ja lämpökapasiteetti määräävät, mitä ohjelmistotiimi voi tarjota robotin elinkaaren aikana. Ohjauskortti, joka on optimoitu vain ensimmäisen julkaisun vaatimuksiin, muuttuu usein pullonkaulaksi, kun havaintokyky, lokinnoitus, diagnostiikka, liitettävyys tai turvaominaisuudet laajenevat.
Robotin ohjauskortit käyttävät robotin korkean tason sovellusohjelmistoa, koordinoivat oheislaitteita ja kommunikoivat ulkoisten järjestelmien kanssa. Ne sijaitsevat ohjaushierarkian huipulla – ne lähettävät komentoja moottorikäyttöihin, lukevat antureiden tilaa, havaitsevat ja suunnittelevat toimintaa sekä ovat yhteydessä ulkomaailmaan. Robotin ohjauskortin erottaa muista sulautetuista ohjaimista se, että sen on käsiteltävä useita vaatimuksia samanaikaisesti:
- Reaaliaikainen koordinointi: Ohjauskortti antaa komentoja moottorikäytöille ja lukee anturien tilan silmukkataajuuksilla, jotka määrittävät robotin liikkeen laadun. Silmukkataajuus 100 Hz - 1 kHz on tyypillinen liikkeen koordinoinnille; korkeammat nopeudet vaativissa sovelluksissa.
- Sovellustason laskenta: suunnittelu, havainnointi, päätöksenteko ja käyttöliittymä tapahtuvat samalla piirilevyllä tai samassa paikassa olevalla laskentapiirilevyllä. Laskentakuorma vaihtelee vaatimattomista MCU-työkuormista yksinkertaisilla roboteilla täysiin Linux-luokan SoC-työkuormiin monimutkaisilla alustoilla.
- Viestintäkeskus: Ohjauskortti sisältää tyypillisesti langalliset ja langattomat liitännät ulkoisiin järjestelmiin. Ethernet, USB, Wi-Fi, CAN ja usein myös erikoisliitännät robottikohtaisille protokollille.
- Haihtumaton varastointi: sovellusohjelmisto, kalibrointitiedot, konfigurointi ja lokit, jotka on tallennettu eMMC-, SD- tai SSD-levylle kapasiteetti- ja luotettavuusvaatimusten mukaan.
- Virranhallinta: SoC:n ja oheislaitteiden tarvitsemien eri kiskojen sisäinen jännitteen säätö. Joskus ohjauskortti hoitaa myös herätys-/lepotilan koordinoinnin pienitehoisille alijärjestelmille.
Ohjauskortti on se kohta, jossa robotin abstrakti kyky kohtaa sen fyysisen toteutuksen. Sovellusohjelmisto toimii siellä; anturien tila kootaan siellä; liikekomennot tulevat sieltä. Se, mitä ohjauskortti pystyy tukemaan suunnitteluvaiheessa, määrittää, mitä robotti pystyy tekemään koko käyttöikänsä ajan – ohjauskortti, jolla ei ole riittävästi laskentakapasiteettia, muistia tai rajapintoja, rajoittaa ohjelmistotiimiä koko tuotteen elinkaaren ajan. Ohjelmat, joissa ohjauskortille on määritetty runsaasti kapasiteettia, mahdollistavat tyypillisesti ominaisuuksien laajentamisen; ohjelmat, joissa spesifikaatiot ovat tiukat, yleensä muokkaavat korttia elinkaaren puolivälissä lisätäkseen ominaisuuksia, joita alkuperäinen kortti ei odottanut.
Ohjauskortin oikeanlainen säätäminen on robotin luotettavan toiminnan kannalta keskeistä. Ajoitusrajoja noudattamatta jäävä ohjauskortti aiheuttaa nykivää liikettä; ajoittain jumiutunut ohjauskortti puolestaan aiheuttaa epäluotettavaa toimintaa, jota ei voida korjata millään oheislaitteiden säädöillä.
SoC, MCU ja laskennan valinta robottien ohjauskorteille
Valitse laskenta-arkkitehtuuri viiveen, ohjelmistopinon ja syöttölaitteen käyttöiän mukaan
Mikrokontrolleri-, järjestelmäpiiri-, tekoälykiihdytin-, FPGA- ja sulautetut x86-vaihtoehdot tulisi arvioida deterministisen ajoituksen, käyttöjärjestelmätuen, ohjelmistoekosysteemin, tehobudjetin, lämpövaipan, kotelon saatavuuden ja elinkaaririskin perusteella. Halvin prosessori on harvoin halvin, jos se pakottaa piirilevyn uudelleenpyörityksiin tai ohjelmistokompromisseihin.
SoC:n tai MCU:n valinta on robotin ohjauskorttia koskeva suurin yksittäinen päätös. Valinta määrää laskentatehon, oheislaitteiden saatavuuden, virrankulutuksen, kustannukset ja pitkän aikavälin toimitusketjun. Robotiikan pääluokat ovat:
- Cortex-M4/M7-mikrokontrolleri: Riittää puhtaaseen liikkeen koordinointiin ja yksinkertaisiin sovelluksiin. Alhainen virrankulutus, deterministinen ajoitus, ei käyttöjärjestelmän lisäkustannuksia. Yleinen teollisuusroboteissa ja yksinkertaisissa palveluroboteissa, joissa laskentateho on vaatimaton.
- Cortex-A-luokan SoC: Käyttää Linuxia tai RTOS:ia. Riittää keskitason monimutkaisiin sovelluksiin, joissa on vaatimaton havaintokyky. Ethernet-, USB- ja kameraliitännät vakiona. Yleinen teollisuuden ohjausjärjestelmissä.
- Tekoälykiihdyttimen järjestelmäpiiri: integroi suorittimen ja NPU:n tai GPU:n. Käsittelee havainnointia, anturifuusiota ja sovellustason laskentaa. Yleinen humanoidi-, autonomisissa ja premium-palveluroboteissa. Korkeammat kustannukset ja lämpökuorma.
- x86 upotettu: Teollisuus-PC-luokan laitteisto. Suurin laskentateho, laajin ohjelmistotuki, mutta korkeammat kustannukset ja suurempi piirilevyn koko. Käytetään, kun olemassa olevat ohjelmistot vaativat x86-arkkitehtuuria tai kun jäähdytysbudjetti sen sallii.
- FPGA + MCU: Erikoisyhdistelmä reaaliaikaiseen signaalinkäsittelyyn ja yleiseen ohjaukseen. Käytetään silloin, kun deterministinen ajoitus suurilla nopeuksilla on tärkeämpää kuin ohjelmiston joustavuus.
Pitkäaikainen toimitus on laskentatehon valinnassa tärkeä kriteeri, jota kulutuselektroniikassa harvoin punnitaan. Robotin, jonka käyttöikä on 10 vuotta, on oltava järjestelmäpiirin tai mikrokontrollerin saatavilla kyseisen ajan tai vähintään dokumentoidun viimeisen ostokerran varastostrategian mukaisesti. Järjestelmäpiiriperheet, joilla on määritellyt pitkäaikaiset tukisitoumukset (teollisuusluokan osat suurilta toimittajilta 10–15 vuoden saatavuussitoumuksilla), säilyttävät huollettavuuden; kuluttajaluokan osat, joilla on lyhyt elinkaari, aiheuttavat ylläpidettävyysongelmia myöhemmin. Ohjelmat, jotka arvioivat pitkäaikaista tukea järjestelmäpiirin valinnassa, välttävät elinkaaren puolivälissä tehtäviä uudelleensuunnitteluja, joita lyhyempi osatarjonta pakottaa tekemään.
Valinta riippuu sovelluksesta. SoC:n liian korkeat määritykset aiheuttavat lisäkustannuksia ja lämpökuormitusta ominaisuuksista, joita sovellus ei käytä. Alimääritykset taas jättävät ohjelmistotiimin kamppailemaan aikataulu- ja kapasiteettirajoitusten kanssa. Robottipiirilevyn kustannuserittelyopas kattaa valinnan kustannusulottuvuudet.
Tiedonsiirtoliitännät: Ethernet, USB, Wi-Fi, CAN, sarjaportti, SPI, I²C
Rajapinnan suunnitteluun tulisi sisältyä ajoitus, maadoitus ja kenttäpalvelu
Ethernet-, USB-, Wi-Fi-, CAN-, SPI-, I²C-, RS-485- ja kameraliitännöillä on erilaisia sähkö- ja huoltovaikutuksia. Liittimen sijainti, ESD-suojaus, paluureitti, kaapelin pituus, suojaus ja diagnostiikka ovat yhtä tärkeitä kuin liitännän mainitseminen kytkentäkaaviossa.
Robotin ohjauskortin tietoliikenneliitäntöihin kuuluu tyypillisesti ulkoisia ja sisäisiä väyliä. Ulkoiset liitännät kytketään verkkoihin, isäntätietokoneisiin ja käyttäjälaitteisiin; sisäiset liitännät kytketään moottorikäyttöihin, antureihin ja oheislevyihin. Tyypillinen joukko on:
- Ethernet: gigabitin standardi laskentatehokkaille alustoille; 100 Mbit kustannusherkille malleille. Usein kaksi porttia: yksi ulkoinen, yksi sisäinen oheislaitekorteille.
- USB: isäntä- ja laiteportit ulkoisille lisälaitteille, huoltoliitännöille ja joskus oheislaitteiden laskennalle. USB 3.x paljon dataa käsitteleville sovelluksille.
- Wi-Fi ja Bluetooth: Langaton yhteys mobiiliroboteille ja kuluttajapalveluroboteille. Sertifioidut moduulit ovat suositeltavia sääntelytehokkuuden vuoksi.
- VOI: Sisäinen tiedonsiirto moottorikäyttöihin ja oheislevyihin. Kestävä sähköisesti kohinaisissa ympäristöissä; vakiona teollisuus- ja autoteollisuudessa käytettävillä alustoilla.
- RS-485 tai RS-422: sarjaliikenne oheislevyille, joskus perinteisten anturien ja toimilaitteiden tukemiseksi.
- SPI ja I²C: Sisäänrakennettu oheislaitteiden tiedonsiirto paikallisiin antureihin ja pieniin integroituihin piirilevyihin. Ei kaapeleissa kulkeville signaaleille.
Langallisen ja langattoman verkon valinta riippuu robotin käyttöympäristöstä. Kiinteissä asennuksissa olevat teollisuusrobotit käyttävät tyypillisesti Ethernetiä ensisijaisena ulkoisena rajapintana; mobiilirobotit käyttävät Wi-Fi- tai matkapuhelinverkkoa; kuluttajapalvelurobotit käyttävät sitä, mitä käyttökokemus vaatii. Ohjelmat tarjoavat yleensä sekä langallisen että langattoman verkon samalla kortilla, koska eri käyttöönottoskenaariot hyötyvät erilaisista rajapinnoista. Langattoman verkon lisäämisen rakennehinta kortille, jossa on jo Ethernet, on vaatimaton; joustavuushyöty on huomattava.

Oheisliitäntä: Moottoriohjain, anturi, turva-I/O, käyttöliittymä
Oheislaitteiden I/O-liitännän tulisi erottaa turvallisuus-, liike- ja mukavuustoiminnot
Moottorikäyttökomentoja, enkooderin tuloja, turvalukituksia, käyttöliittymän painikkeita ja apuantureita ei tule käsitellä keskenään vaihdettavina tuloina/lähtöinä. Turva- ja liikeradat vaativat determinististä käyttäytymistä ja diagnostiikkaa; mukavuustoiminnot sietävät enemmän abstraktiota. Piirilevyn asettelun ja laiteohjelmistoarkkitehtuurin tulisi heijastaa tätä eroa.
Moottorikäyttöjen, antureiden ja turva-I/O:n liitännät määrittelevät, mitä ohjauskortti voi integroida. Robottiohjelmat huomaavat usein kehitysvaiheen loppuvaiheessa, että oheislaitteiden liitettävyys oli puutteellisesti suunniteltu; liitäntäjoukon sovittaminen oheislaitteiden vaatimuksiin suunnitteluvaiheessa estää jälkiasennukset. Tärkeimmät huomioon otettavat seikat ovat:
- Moottorikäytön komento: CAN-, EtherCAT- tai oma sarjaportti kullekin asemalle. Silmukkanopeus ja latenssivaatimukset määräävät väylän valinnan.
- Enkooderin palaute: joskus suoraan ohjauskortilla, joskus moottorikäyttöjen kautta. Silmukkanopeus ja tarkkuusvaatimukset ohjaavat valintaa.
- Anturin lukema: analoginen luku perusantureille; digitaalinen luku älyantureille. Anturin liitäntäkortti keventää suuren osan tästä monimutkaisilla alustoilla.
- Turva-I/O: hätäpysäytys, ulkoisten laitteiden turvatulot. Kaksikanavainen, jos turvallisuusarkkitehtuuri sitä vaatii.
- Käyttöliittymä: painikkeet, ilmaisimet ja näyttöliitäntä paikallista käyttäjän vuorovaikutusta varten. Joskus integroitu ohjauskorttiin, joskus erilliselle käyttöliittymäkortille.
Ohjauskortin liitäntäjoukon ja oheislaitekorttien liitäntäjoukon välinen ero on tärkeä sekä suunnittelun että valmistuksen kannalta. Ohjauskortti isännöi pääliitäntöjä; oheislaitekortit muuntavat nämä liitännät niiden toimintojen edellyttämiin tarkoituksiin. Tämä osio pitää ohjauskortin keskittyneenä koordinointiin ja laskentaan samalla, kun oheislaitekortit voivat erikoistua toimintojensa mukaan. Ohjelmat, jotka keskittävät liikaa ohjauskortille, johtavat tyypillisesti liian monimutkaiseen korttiin, jota on vaikea suunnitella uudelleen; ohjelmat, jotka osioidaan hyvin, tuottavat kortteja, joilla jokaisella on selkeä vastuu.
Tallennus, käynnistys, laiteohjelmistopäivitys ja suojattu käynnistys
Laiteohjelmistopäivitysstrategia vaikuttaa piirilevyjen laitteistovaatimuksiin
Suojattu käynnistys, kahden levykuvan tallennus, palautustila, virheenkorjausoikeudet, sarjanumero-ohjelmointi ja kalibrointien tallennus edellyttävät kaikki laitteistopäätöksiä. Tiimit, jotka lykkäävät päivitysstrategiaa ohjelmistointegraatioon asti, huomaavat usein, että piirilevyltä puuttuu tallennustilaa, nastoja, testioikeuksia tai virransyöttöjärjestystä, joita tarvitaan vankkoihin kenttäpäivityksiin.
Tallennus-, käynnistys- ja laiteohjelmistopäivitysmekaniikat vaikuttavat robotin ylläpidettävyyteen koko tuotteen elinkaaren ajan. Robotit, jotka toimitetaan ilman asianmukaista tallennusarkkitehtuuria, kohtaavat laiteohjelmistopäivitysongelmia käytössä. Tärkeimmät huomioon otettavat seikat ovat:
- eMMC tai SD: yhteinen tallennustila Linux-luokan SoC-alustoille. eMMC integroitu luotettavuuden takaamiseksi; SD:tä käytetään kustannusherkissä malleissa, joissa luotettavuusvaatimukset ovat kohtuullisia.
- Ulkoinen SSD-levy: suurempi kapasiteetti ja nopeus. Yleinen tietopainotteisilla autonomisilla alustoilla, joissa lokinnöinti ja kartoitus vaativat suorituskykyä.
- Kaksoislevyohjelmisto: Kaksi laiteohjelmiston kuvaa, joissa on vaihto käynnistysvirheen sattuessa. Kentällä päivitettävien robottien vakiokäytäntö estää tiilien muodostaminen OTA-päivityksen aikana.
- Turvallinen käynnistys: Laiteohjelmiston allekirjoituksen kryptografinen varmennus käynnistyksen yhteydessä. Standardi säännellyissä tuotteissa ja yhä yleisempi kaupallisissa tuotteissa turvallisuussyistä.
- Pysyvä kokoonpano: Pysyvä tallennustila robotin konfiguroinnille, kalibroinnille ja yksikkökohtaisille tiedoille. Vakio-EEPROM tai varattu flash-alue.
Epäonnistuneista laiteohjelmistopäivityksistä palautuminen on yksi robotiikkaelektroniikan aliinvestoiduimmista alueista. OTA-päivityksen aikana tiiliytyvästä robotista tulee kallis huoltokäynti. Kaksoiskuvaflash ja määritelty vaihto käynnistysvirheen sattuessa estävät tämän tyyppiset viat kohtuullisin laitteistokustannuksin – toinen flash-osio ja käynnistyskoodi levykuvan valinnan hallintaan. Ohjelmat, jotka sisällyttävät tämän suunnitteluun alusta alkaen, suojaavat vikaantumiselta, joka muuten ilmenisi laajojen OTA-kampanjoiden aikana.
Robottien ohjauskorttien suunnittelussa huomioon otettavat näkökohdat
Ohjauskortin asettelun on oltava tasapainossa suuren nopeuden, tehon ja huollettavuuden välillä
Nykyaikaiset ohjauskortit yhdistävät DDR-muistia, nopeat sarjaliitännät, kytkentäsäätimet, langattomat moduulit, anturit, liittimet ja virheenkorjauspääsyn. Hyvä asettelu pitää paluureitit lyhyinä, erottaa kohinaiset kiskot herkistä signaaleista, jättää helposti saavutettavia testipisteitä ja tukee korjausta tai diagnostiikkaa robotin ollessa käytössä.
Robottien ohjauskorttien erityiset suunnittelunäkökohdat yhdistävät yleiset sulautettujen tietojenkäsittelykäytäntöjen ja robottikohtaiset vaatimukset. Ohjelmat, jotka noudattavat molempia luokkia yhdessä, tuottavat luotettavia kortteja; ohjelmat, jotka käsittelevät robotteja yleisesti sulautettuina kortteina, jättävät huomiotta robotiikkaan liittyvät erityishuomiot. Keskeiset näkökohdat ovat:
- Tehojärjestys: SoC-piirin ja oheislaitteiden virtakiskojen on oltava määritellyssä järjestyksessä käynnistyksen ja katkaisun aikana. Järjestysvirheet aiheuttavat käynnistysvirheitä tai lukituskatkoksia.
- Sähkömagneettisten häiriöiden kestävyys: Ohjauskortin on vaimennettava viereisten moottorikäyttöjen ja kytkentälaitteiden aiheuttamaa kohinaa. Suodatus, asemoinnin osiointi ja suojaus vaikuttavat kaikki tähän.
- Lämpösuunnittelu: Jäähdytyspiirin (SoC) häviön on saavutettava jäähdytys ilman ylikuumenemista. Jäähdytyselementin kiinnitys tai ilmavirran reitti on suunniteltu sähköasettelun ohella.
- Virheenkorjausoikeudet: JTAG-, UART-konsoli- tai Ethernet-virheenkorjausyhteys kehitys- ja kenttäkäyttöön. Standardoidut liitinperheet eri tuotteissa yhdenmukaisuuden takaamiseksi.
- Vian havaitseminen: valvonta-ajastin, jännitealeneman ilmaisin ja itse ohjauskortin kunnonvalvonta. Robottia käyttävän kortin on myös havaittava vikaantuminen.
Ohjelmat, jotka käsittelevät ohjauskorttia viimeiseksi suunniteltuna korttina, jättävät usein huomiotta integrointiongelmat, jotka olisi voitu aiemmin helposti ratkaista. Ohjauskortin rajapintajoukko rajoittaa sitä, mitä muut kortit voivat olla. Ohjauskortin mekaaninen koko rajoittaa sen paikkaa robotissa. Ohjauskortin lämpökuorma rajoittaa jäähdytyssuunnittelua. Ohjauskortin suunnittelu ensin – tai ainakin järjestelmän suunnittelusyklin alkuvaiheessa – antaa muille korteille vakaan rajapintakohteen ja estää myöhäisen vaiheen uudelleensuunnittelun.
Robotin ohjauskortin valmistus-, ohjelmointi- ja testausvaatimukset
Valmistajan tulee varmistaa käynnistys, tiedonsiirto ja ohjelmoitu identiteetti
Ohjauskortin testi ei ole valmis, kun juotokset näyttävät oikeilta. Tuotannon tulisi varmistaa virtakiskot, käynnistysjärjestys, muistin käyttö, laiteohjelmistoversio, yksilöllinen tunniste, tärkeimmät liitännät ja kaikki korttitason kalibroinnit. Tämä luo luottamusta siihen, että ohjauskortti on valmis järjestelmäintegraatioon.
Robottien ohjauskorttien valmistukseen liittyvät näkökohdat vastaavat niiden vaativaa laskentatehoa. Ohjauskorttien tuotannossa otetaan huomioon hienojakoinen BGA-tuuletinliitäntä, HDI-rakenne, muistin ja tietoliikenneliitäntöjen hallittu impedanssi sekä kokoonpanovaiheen laiteohjelmisto-ohjelmointi. Highleapin ohjauskorttien valmistukseen liittyvät ominaisuudet sisältävät:
- HDI-rakenne: monikerros mikroputkirakenteella, jossa BGA-tuuletusaukko vaaditaan. 1-N-1-liitäntä minkä tahansa kerroksen kautta. Käsitelty HDI-piirilevyn robotiikkasuunnitteluoppaan sivulla.
- Ohjattu impedanssi: ±10 % vakiona, tiukempi pyynnöstä. Impedanssin tarkistus eräkohtaisesti tuotannon yhteydessä.
- Hienojakoinen SMT: Tuettu 0.4 mm:n BGA- ja 01005-passiiveilla. Prosessikohtaiset standardit, mukaan lukien SPI, AOI ja röntgentarkastus.
- Laiteohjelmiston ohjelmointi: Asiakkaan laiteohjelmiston lataus kokoonpanon yhteydessä. Yksikkökohtainen sarjanumero ja kalibrointitietojen tuki.
- Toiminnallinen testi: asiakkaan toimittamalla laiteohjelmistolla ja kiinnittimellä. Piirilevykohtainen testauskattavuus sovitettu suunnitteluun.
- jäljitettävyys: yksikkökohtaiset testitiedot ja komponenttien erätiedot, jotka tukevat asiakkaiden sertifiointihakemuksia.
Highleapin ohjauskorttien valmistus kattaa kaikki nykyaikaisten robottien ohjauskorttien käyttämät teknologiat: HDI-rakenteen BGA-ulostuloa varten, kontrolloidun impedanssin muistille ja tietoliikenneliitännöille, SoC-mittakaavan tehotasot laskentaa varten ja hienojakoisen SMT:n pienille passiivisille komponenteille, joita nykyaikaisissa ohjauskorteissa on satoja kappaleita. Kokoonpanovaiheessa tapahtuva laiteohjelmisto-ohjelmointi yksikkökohtaisten kalibrointitietojen tuella pitää kokoonpanolinjan luonnollisena integrointipisteenä yksikkötason räätälöinnille.
Robotin ohjauskortin piirilevyn usein kysytyt kysymykset
Mikä on robotin ohjauskortin piirilevy?
Robotin ohjauskortin piirilevy on tärkein elektroniikkakortti, joka suorittaa sovellusohjelmistoja, koordinoi moottorikäyttöjä, lukee antureita, hallitsee tiedonsiirtoa, tallentaa kokoonpanon ja valvoo järjestelmän toimintaa.
Pitäisikö robotin ohjauskortin käyttää MCU:ta vai SoC:tä?
Käytä MCU:ta, kun deterministinen ohjaus, pieni virrankulutus ja yksinkertaisempi ohjelmisto riittävät. Käytä SoC:tä, kun robotti tarvitsee Linux-tason ohjelmistoa, havainnointia, verkkoyhteyksiä, käyttöliittymää, tiedonkeruua tai suurempaa laskentatehoa. Jotkut robotit käyttävät molempia: MCU:ta reaaliaikaiseen ohjaukseen ja SoC:tä sovellusten käsittelyyn.
Mitä rajapintoja robottien ohjauskorteissa on yleisesti?
Yleisiä rajapintoja ovat Ethernet, USB, Wi-Fi, Bluetooth, CAN, RS-485, SPI, I²C, UART, MIPI-kamera, LVDS, GPIO, enkooderitulot, turva-I/O, debug-portit ja laajennusliittimet. Tarkka yhdistelmä riippuu robotin arkkitehtuurista.
Miksi robottien ohjauskortit tarvitsevat ohjattua impedanssia?
Hallittua impedanssia tarvitaan nopeaa muistia, Ethernetiä, USB:tä, PCIe:tä, kamerayhteyksiä, LVDS:ää ja muita nopeita liitäntöjä varten. Se pitää signaalin heijastukset ja ajoitusvirheet rajoissa ja se tulisi määrittää liitäntökohtaisesti.
Mitä yleisiä robotin ohjauskortin asetteluvirheitä on?
Yleisiä virheitä ovat huonot paluureitit, sekoittuneet kohinaiset ja herkät maadoitukset, riittämätön tehotason suunnittelu, vaikeasti saavutettavat virheenkorjauspisteet, heikko ESD-suojaus, liittimien sijoittelu, joka on ristiriidassa kaapeleiden kanssa, sekä riittämättömät lämpöreitit SoC:lle tai tehonsäätimille.
Miten laiteohjelmiston ohjelmointi tulisi hoitaa PCBA:n aikana?
Laiteohjelmiston ohjelmoinnin tulisi sisältää oikea levykuva, versiotiedot, ohjelmoinnin varmennus, yksilöllinen sarjanumero tai MAC-osoite tarvittaessa, kalibrointitietojen tallennus ja palautusmenetelmä ohjelmoinnin epäonnistumisen varalta.
Tarvitsevatko robottien ohjauskortit suojatun käynnistyksen?
Suojattu käynnistys on hyödyllinen ominaisuus, kun robotti on verkossa, turvallisuuden kannalta olennainen, kentällä päivitettävissä tai kaupallisesti käytössä. Se auttaa estämään luvattoman laiteohjelmiston suorittamisen, mutta vaatii yhteensopivaa laitteistoa, avainten hallintaa ja suunniteltua päivitysprosessia.
Mitkä testit ovat tärkeitä robotin ohjauskortin tuotannossa?
Tärkeitä testejä ovat virtakiskon varmistus, käynnistystesti, muistitesti, laiteohjelmiston varmistus, tietoliikenneliitäntöjen tarkistukset, ohjelmointitietojen tarkistukset, ESD-herkkien liitäntöjen tarkastus ja toiminnalliset testit edustavilla oheislaitteilla.

suositeltava Viestejä

TMM6-suodattimen piirilevyjen valmistus
SisällysluetteloMiksi mikroaaltouunien suodattimien suunnittelijat käyttävät...

Taconic RF 35 vs. RO4350B piirilevy
SisällysluetteloRF-35 vs. RO4350B Hankinta ja...

TMM4-suodattimen piirilevyjen valmistus
TMM4-suodattimen piirilevyjen valmistusta ohjaa...
TMM6-piirilevyjen valmistus
TMM6-valmistus on prosessinohjaussivu keski-Dk-mallille...
Miten saada tarjous piirilevyistä
Suoritetaan DFM/DFA-analyysi puolestasi ja lähetetään sinulle raportti. Voit ladata tiedostosi turvallisesti verkkosivustomme kautta. Tarvitsemme seuraavat tiedot voidaksemme antaa sinulle tarjouksen:
-
- Gerber, ODB++ tai .pcb, sp.
- Tuoteluettelo, jos tarvitset kokoonpanoa
- Määrä
- Käännä aika
Piirilevypalveluita varten toimitathan osaluettelosi (BOM) ja mahdolliset erityiset kokoonpano-ohjeet. Tarjoamme myös DFM/DFA-analyysin suunnitelmiesi valmistettavuuden ja kokoonpanon optimoimiseksi varmistaen sujuvan tuotantoprosessin.