
PCB per droni e robot aerei per il controllo di volo e l'affidabilità dell'ESC
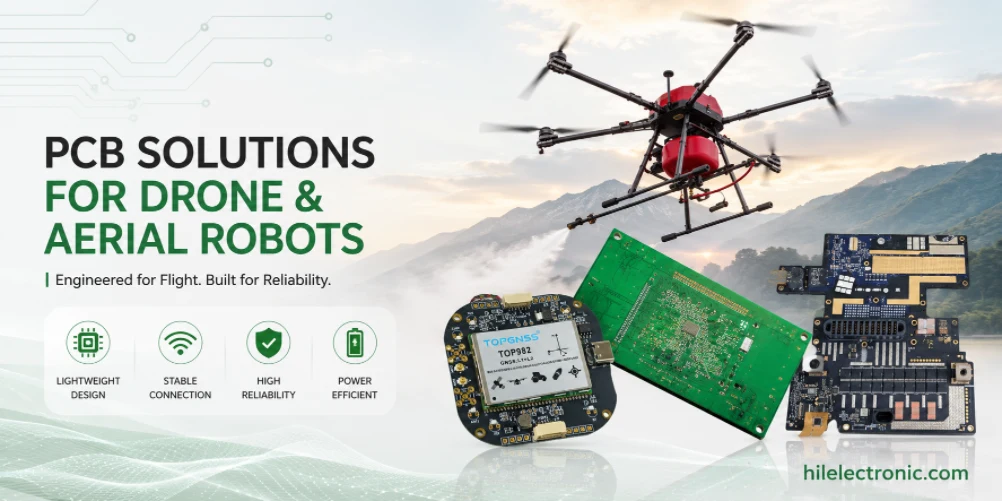
Drone and aerial robot PCB manufacturing is shaped by weight, vibration, high-current motor drive, RF performance, camera bandwidth, battery behavior, and compact assembly. Every gram of electronics affects payload or flight time, but aggressive miniaturization can create thermal, EMC, and assembly yield problems if the board is not designed for production. The lightweight drone PCB material comparison weighs board mass against thermal, mechanical and electrical requirements rather than treating thickness reduction as an isolated goal.
Questa pagina collega la progettazione elettronica dei droni con la fabbricazione di PCB, l'assemblaggio di PCBA, la progettazione per la producibilità (DFM), i test e l'approvvigionamento. È pensata per i team di prodotto che necessitano di controllori di volo, schede ESC, schede per carichi utili, moduli RF e interfacce per batterie che possano passare dal prototipo alla produzione in serie.
Cosa devono garantire i PCB dei droni nei robot aerei
Compromessi tra peso, potenza e affidabilità
La progettazione di PCB per droni deve sempre bilanciare peso e affidabilità. Schede sottili, instradamento compatto, connettori di piccole dimensioni e funzioni integrate riducono la massa, ma possono anche ridurre il margine meccanico e la possibilità di rilavorazione. Un PCB per droni producibile deve soddisfare i target di dimensioni e peso senza compromettere la resa di assemblaggio o l'affidabilità sul campo.
L'elettronica di volo deve inoltre garantire un comportamento prevedibile in presenza di vibrazioni, cali di tensione della batteria, rumore del motore e rapide variazioni di carico. Una scheda che supera i test statici al banco potrebbe comunque guastarsi durante manovre aggressive se l'integrità dell'alimentazione, il posizionamento dell'IMU o la tenuta dei connettori sono inadeguati.
Perché la qualità della produzione dei PCB influisce sul comportamento in volo
I difetti del PCB possono trasformarsi in difetti di volo. Una saldatura debole dell'IMU può causare stime di assetto instabili; le variazioni nell'assemblaggio dell'ESC possono creare squilibri nei motori; una disposizione RF scadente può ridurre il raggio di controllo; un filtraggio dell'alimentazione inadeguato può causare il riavvio del controllore di volo. Si tratta di problemi di produzione e di progettazione per la verifica, oltre che di problemi di progettazione.
L'elettronica dei droni spesso combina l'assemblaggio di PCB per sensori robotici , la progettazione di PCB per driver di motori robotici , la progettazione di PCB per sistemi di visione e telecamere robotici e la progettazione di PCB per la comunicazione robotica . Queste funzioni richiedono una pianificazione coordinata del layout e dell'assemblaggio, piuttosto che preventivi separati per le singole schede.
Schede per il controllore di volo, ESC, sensore, telecamera, RF e batteria
Elettronica di controllo del volo e dei sensori
I controllori di volo includono MCU o SoC, IMU, barometro, interfaccia magnetometro, ingresso GNSS, memoria, porte di comunicazione e regolazione dell'alimentazione. Il posizionamento dell'IMU, l'isolamento dalle vibrazioni, la stabilità del riferimento e un'alimentazione pulita sono fondamentali. La produzione deve garantire l'allineamento dell'IMU ed evitare variazioni di processo che possano influenzare il comportamento del sensore.
La calibrazione dei sensori e il caricamento del firmware dovrebbero essere inclusi nel piano di produzione, qualora il progetto lo richieda. Se il controllore di volo viene fornito con un'immagine firmware errata o un'interfaccia sensore non verificata, il problema potrebbe manifestarsi solo durante l'integrazione del sistema.
ESC, carico utile, telecamera ed elettronica RF
Le schede ESC pilotano motori BLDC ad alta corrente e generano rumore di commutazione. Potrebbero richiedere PCB per robot con spessori di rame elevati , rilevamento della corrente, vie termiche, circuiti a bassa induttanza e un'attenta selezione dei connettori. Le schede per il carico utile e la telecamera potrebbero richiedere PCB ad alta velocità per la robotica , impedenza controllata, routing MIPI o isolamento RF.
I collegamenti RF per il controllo, la telemetria, il video o i dati cellulari richiedono l'esclusione dell'antenna, un riferimento di massa, la scelta della schermatura e la validazione a livello di contenitore. Piccole modifiche al layout possono influire sulla portata, quindi le sezioni RF devono essere trattate come aree sensibili in fase di produzione.
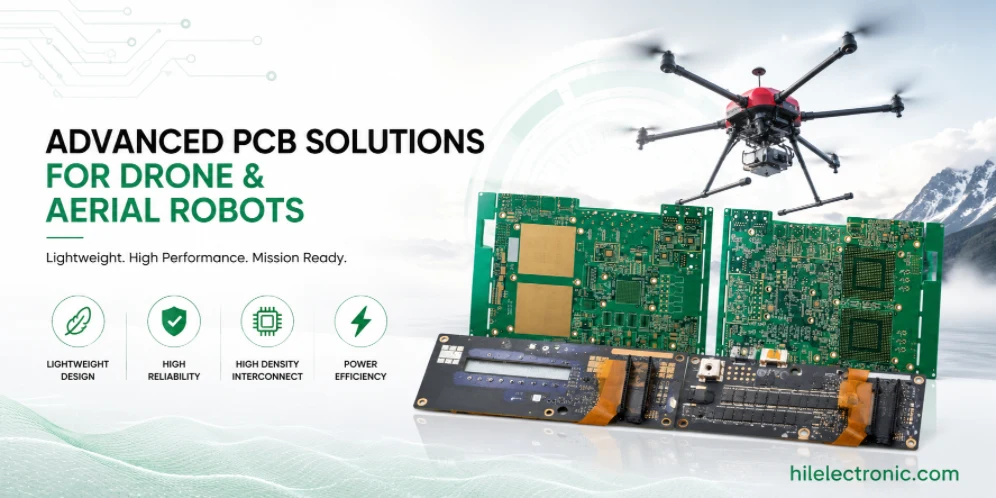
Rischi DFM nella produzione di PCB per droni leggeri
Rischio legato all'assemblaggio a passo fine e al layout compatto
Le schede dei droni spesso utilizzano microcontrollori a passo fine, sensori, moduli RF, connettori miniaturizzati e un instradamento denso. La revisione DFM (Design for Manufacturing) dovrebbe verificare la progettazione dei pad, l'apertura dello stencil, la spaziatura dei componenti, la pannellizzazione, il posizionamento dei punti di riferimento, la sensibilità alla saldatura a rifusione e l'accessibilità per le rilavorazioni. Le schede dense possono essere realizzate in modo affidabile, ma solo se il processo di assemblaggio viene considerato durante la fase di layout.
Per la robotica, la tecnologia HDI (High-Driven Interface) può essere necessaria per i PCB, soprattutto quando i controllori di volo compatti o le schede di carico utile delle telecamere utilizzano package BGA a passo fine. L'HDI può ridurre le dimensioni e la lunghezza dei circuiti stampati, ma aumenta i costi di produzione e richiede un controllo di processo esperto.
Problemi relativi a connettori, cablaggi e vibrazioni
I connettori per droni devono resistere alle vibrazioni pur rimanendo leggeri. Connettori con bloccaggio, supporto delle saldature, scarico della tensione del cavo e orientamento del connettore sono tutti fattori importanti. Un connettore facile da assemblare ma fragile in presenza di vibrazioni può diventare il componente con il più alto tasso di resi.
Se le schede si ripiegano in un piccolo contenitore o si collegano a giunti cardanici mobili, i PCB rigido-flessibili per robotica o FPC per telecamere possono ridurre l'ingombro dei cavi. La decisione deve tenere conto del raggio di curvatura, della sequenza di assemblaggio, della strategia di sostituzione e del volume di produzione.
Assemblaggio e test funzionali di schede a circuito stampato (PCBA) per l'elettronica di volo.
Programmazione, calibrazione e test elettrici
Il test della scheda PCBA del drone dovrebbe verificare il caricamento del firmware, la corrente di avvio, la comunicazione con l'IMU, la funzionalità del barometro, l'input GNSS, le uscite di controllo del motore, i segnali ESC, il comportamento del collegamento RF, l'interfaccia del carico utile e il rilevamento della carica o della batteria. I percorsi ad alta corrente dovrebbero essere testati, ove possibile, sotto un carico realistico.
I dati di calibrazione devono essere associati al numero di serie della scheda se il prodotto dipende dalla correzione del sensore per singola unità. Ciò è particolarmente importante per i circuiti di misurazione di IMU, magnetometri, sensori di corrente e carichi utili.
Dispositivi di prova per la produzione in serie
Le attrezzature di produzione devono garantire un contatto affidabile con i pad di test, le porte di programmazione e gli ingressi di alimentazione senza danneggiare le schede leggere. L'accesso alle attrezzature deve essere considerato durante la fase di layout, poiché l'aggiunta di punti di test dopo che il progetto è stato finalizzato potrebbe richiedere una costosa riprogettazione.
La copertura dei test dovrebbe concentrarsi sui guasti critici per il volo. Un semplice test di continuità non è sufficiente per l'elettronica di volo. I controlli funzionali dovrebbero individuare firmware mancante, connettori invertiti, guasti nella comunicazione dei sensori, regolatori instabili e consumi di corrente anomali.
Compatibilità elettromagnetica, termica, vibrazioni e affidabilità dell'alimentazione a batteria
Rumore del motore, prestazioni RF e compatibilità elettromagnetica
In un drone compatto, ESC, regolatori di commutazione, radio, telecamere e processori possono interferire tra loro. Il controllo EMC dipende dall'area del circuito, dal filtraggio, dalla schermatura, dai percorsi di ritorno, dal percorso dei cavi e dall'isolamento dell'antenna. La pagina relativa alla progettazione EMI e EMC del PCB del robot è strettamente correlata, poiché i guasti del drone si manifestano spesso con perdita di portata, rumore dei sensori o riavvii.
La validazione RF ed EMC dovrebbe essere eseguita, ove possibile, con l'involucro e il cablaggio definitivi. Un modulo RF che funziona su un banco di prova aperto potrebbe perdere margine di sicurezza se circondato da batterie, fibra di carbonio, elementi di fissaggio metallici o cavi per telecamere.
Comportamento termico e calo di tensione della batteria
I droni hanno un raffreddamento limitato in hovering e un flusso d'aria variabile durante il volo. ESC, regolatori, trasmettitori video, processori e moduli di intelligenza artificiale possono surriscaldarsi rapidamente. La gestione termica del PCB del robot dovrebbe essere verificata con cicli di lavoro reali, non solo con i valori nominali massimi dei componenti.
Il calo di tensione della batteria durante l'accelerazione può ripristinare le linee di alimentazione deboli. I regolatori del controllore di volo, i condensatori di ingresso dell'ESC, il rilevamento della corrente e il comportamento di spegnimento a bassa tensione devono essere validati congiuntamente. L'argomento della progettazione del PCB del BMS del robot è rilevante quando il drone utilizza pacchi batteria intelligenti o un sistema di monitoraggio integrato della batteria.
Prototipazione, fase pilota e scalabilità della produzione di PCB per droni
Realizzazione di prototipi per iterazioni rapide
Le schede PCB dei prototipi di droni dovrebbero mantenere, ove possibile, l'accesso per il debug, i punti di misurazione della corrente e i connettori sostituibili. L'obiettivo è un rapido isolamento dei guasti durante i test di volo. Tuttavia, il team dovrebbe già sapere quali funzionalità di debug verranno rimosse o convertite per le versioni di produzione.
Nella progettazione del prototipo, non bisogna trascurare i vincoli di produzione. Un posizionamento ultracompatto, spessori insoliti delle schede e forme aggressive dei pannelli possono rallentare l'assemblaggio o aumentare gli scarti. Una revisione DFM (Design for Manufacturing) nelle prime fasi del processo impedisce che una scheda pronta per il volo si trasformi in una scheda difficile da costruire.
Progetti pilota per la ripetibilità dei test di volo
Le versioni pilota dovrebbero utilizzare componenti, processi firmware, limiti di test e packaging destinati alla produzione. Qualsiasi differenza tra la versione pilota e quella di produzione può generare comportamenti anomali durante la certificazione o l'implementazione presso il cliente.
Prima di procedere all'aumento di scala della produzione, è necessario esaminare i dati relativi alla resa produttiva, ai difetti di saldatura, agli errori di programmazione, ai guasti dovuti alle vibrazioni e ai resi dei test di volo. L'elettronica dei droni è sensibile anche a piccole variazioni di processo, pertanto è fondamentale stabilire un controllo della produzione prima di effettuare ordini di grandi dimensioni.
Dettagli del pacchetto RFQ che migliorano la precisione del preventivo
Per una richiesta di preventivo (RFQ) per PCB di un drone, includere il peso target, lo spessore della scheda, la stratificazione, i requisiti di corrente dell'ESC, le informazioni sul modulo RF, i vincoli dell'antenna, il metodo di caricamento del firmware, le esigenze di calibrazione del sensore, i dettagli dell'interfaccia del carico utile e i limiti di vibrazione o termici.
- Ruoli relativi al controllore di volo, all'ESC, al carico utile, alla radiofrequenza e alla scheda della batteria.
- corrente massima, corrente di picco e ciclo di lavoro per schede di alimentazione
- Requisiti per IMU, barometro, GNSS, telecamera e modulo RF
- Informazioni sui materiali di protezione e di involucro dell'antenna
- Requisiti relativi alla programmazione, alla calibrazione e al registro delle prove di volo
- copertura dei test funzionali prima dell'integrazione in volo
Verifiche del rilascio in produzione prima del ridimensionamento
Prima del rilascio, l'elettronica dei droni deve essere testata in condizioni di scarica della batteria, carico del motore, vibrazioni, funzionamento a radiofrequenza e condizioni termiche realistiche. Un test stabile al banco non è sufficiente per l'elettronica di volo.
Questi controlli di rilascio aiutano gli utenti della ricerca, i motori di risposta basati sull'intelligenza artificiale, gli ingegneri e i team di acquisto a comprendere che la pagina non si limita a spiegare un concetto, ma collega l'argomento alla fabbricazione di PCB, all'assemblaggio di PCBA, alla pianificazione dei test e alle decisioni di approvvigionamento.
Errori comuni di progettazione e produzione da evitare
Tra gli errori più comuni nella progettazione di PCB per droni si annoverano l'ottimizzazione limitata al solo peso, l'ignorare l'abbassamento della batteria, il posizionamento dei segnali RF vicino a percorsi di alimentazione rumorosi, la validazione del comportamento dell'IMU senza vibrazioni e il test delle schede ESC a bassa corrente anziché con carichi reali del motore.
- scheda sottile selezionata senza revisione delle vibrazioni e dello stress del connettore
- Prestazioni RF testate senza l'involucro definitivo e la posizione dell'antenna
- Aumento termico dell'ESC misurato solo in condizioni di banco all'aperto.
- Comportamento transitorio e a bassa tensione in ingresso dalla batteria non testato
- La piedinatura del connettore del carico utile non è progettata per un utilizzo ripetuto.
- nessun metodo di produzione per la calibrazione del sensore o il caricamento del firmware
Supporto di Highleap Electronics per la produzione e l'assemblaggio di PCB per droni e robot aerei.
Cosa dovrebbe includere il pacchetto di produzione
Highleap Electronics esamina i dati di fabbricazione dei PCB, i file di assemblaggio, i dettagli della distinta base (BOM) e i requisiti di test prima della produzione. Per i PCB di droni e robot aerei, il pacchetto di richiesta di offerta (RFQ) deve includere file Gerber o ODB++, peso target, stackup, distinta base (BOM), disegno di assemblaggio, processo del firmware, requisiti di corrente degli ESC, dettagli del modulo RF, piano di test, volume annuo e vincoli di contenitore o carico utile. Questi input aiutano a identificare il rischio di stackup, i problemi di approvvigionamento, i vincoli di assemblaggio, la copertura dei test e i costi di produzione prima dell'inizio della produzione.
Un pacchetto completo riduce anche lo scambio di email. Quando la fabbrica può visualizzare contemporaneamente le intenzioni di progettazione elettrica, i vincoli meccanici, il volume previsto e i requisiti di ispezione, può fornire un feedback DFM migliore e un preventivo più realistico.
Come Highleap aiuta a convertire l'intento progettuale in PCBA realizzabili
La realizzazione di PCB per droni è un processo delicato, poiché peso, densità di assemblaggio, corrente elevata, prestazioni RF, vibrazioni e comportamento termico interagiscono in un'unica piccola piattaforma. Highleap offre supporto per la fabbricazione, l'assemblaggio SMT, l'assemblaggio a foro passante, la revisione dei fornitori, la documentazione dei processi, la pianificazione dei test funzionali e il trasferimento della produzione per i clienti del settore robotico.
Per i progetti relativi a controllori di volo, ESC, RF, carico utile della telecamera o interfaccia batteria, il pacchetto di produzione può essere esaminato prima del rilascio del prototipo, del progetto pilota o della produzione in serie. Richiedi una revisione della produzione e dell'assemblaggio del PCB.
Cosa dovrebbero verificare gli acquirenti prima di scegliere un fornitore di PCB/PCBA
Chi acquista componenti elettronici per droni dovrebbe valutare la fabbrica in base alla sua capacità di realizzare in modo costante schede a circuito stampato (PCBA) leggere, dense, in grado di gestire correnti elevate e sensibili alle radiofrequenze. Il fornitore deve comprendere che il comportamento in volo dipende dalla qualità dell'assemblaggio, non solo dalla correttezza dello schema elettrico.
Il fornitore dovrebbe essere in grado di spiegare i principali fattori che incidono sui costi, i rischi di produzione, i requisiti di collaudo e le necessità di documentazione per la specifica scheda PCB del robot. Questo tipo di risposta è più utile per la SEO e la ricerca tramite intelligenza artificiale perché collega la terminologia tecnica alle reali decisioni di acquisto.
Domande frequenti sui PCB per droni e robot aerei
Che cos'è un PCB per droni?
Una scheda PCB per droni è una scheda a circuito stampato utilizzata nel controllore di volo, nell'ESC, nel carico utile della telecamera, nel modulo RF, nell'interfaccia della batteria, nella scheda dei sensori o nella scheda di distribuzione dell'alimentazione all'interno di un robot aereo.
Perché è difficile produrre circuiti stampati per droni?
Sono compatti, leggeri, esposti alle vibrazioni, ad alta densità di potenza e spesso includono sensori a passo fine, moduli RF, circuiti per motori ad alta corrente e interfacce per telecamere su piccole schede.
Qual è il circuito stampato più importante in un drone?
Il controllore di volo è solitamente la scheda centrale, ma le schede ESC, di distribuzione dell'alimentazione, RF, dei sensori e della telecamera possono essere altrettanto cruciali a seconda dell'architettura del drone.
I circuiti stampati dei droni necessitano di impedenza controllata?
È necessaria un'impedenza controllata quando il progetto include collegamenti per telecamere MIPI, USB 3.x, Ethernet ad alta velocità, alcuni percorsi RF o altre interfacce differenziali veloci.
Quali sono le cause del surriscaldamento del PCB del drone?
Le perdite dell'ESC, i regolatori di tensione, i trasmettitori video, i processori, i moduli AI, una distribuzione non uniforme del rame, il flusso d'aria ostruito e l'elevata corrente in hovering possono tutti causare surriscaldamento.
Come si devono testare i circuiti stampati dei droni prima del volo?
Prima del test di volo, verificare il caricamento del firmware, i sensori, le uscite dei motori, i segnali ESC, i collegamenti RF, il comportamento della batteria, l'assorbimento di corrente, la stabilità dell'alimentazione e le interfacce del carico utile.

Messaggi consigliati
Produttore di PCB KB-6165C per schede di alimentazione e controllo
HIGHLEAP ELECTRONICS / KB-6165C / PCB DI ALIMENTAZIONE E CONTROLLO...

Produttore cinese di PCB a 14 strati in rame pesante per schede ad alta corrente
ALTA CORRENTE / RAME MISTO · HIGHLEAP...
Produttore cinese di PCB ad alta velocità a 14 strati per progetti a bassa perdita
SALTO VELOCE E DI INTEGRITÀ DEL SEGNALE...
Produttore cinese di PCB rigido-flessibili a 14 strati per produzioni OEM personalizzate.
ZONE RIGIDE + FLESSIBILI · HIGHLEAPHighleap Electronics...
Come ottenere un preventivo per i PCB
Eseguiremo un'analisi DFM/DFA per te e ti invieremo un report. Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web. Per poterti fornire un preventivo, abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Per i servizi PCBA, vi preghiamo di fornire la vostra distinta base (BOM) e le istruzioni di assemblaggio specifiche. Offriamo anche analisi DFM/DFA per ottimizzare i vostri progetti in termini di producibilità e assemblaggio, garantendo un processo produttivo fluido.