
Scheda PCB per la comunicazione robotica tramite Ethernet, CAN, wireless, isolamento e compatibilità elettromagnetica (EMC).
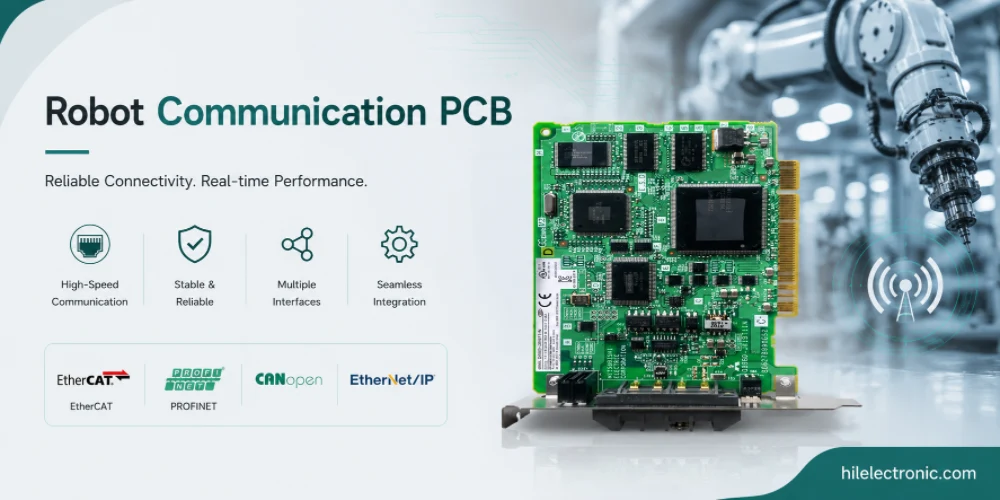
Le schede PCB di comunicazione dei robot trasferiscono comandi, dati dei sensori, diagnostica e traffico di rete esterno tra i sottosistemi. Un robot moderno può combinare Ethernet, EtherCAT, CAN FD, RS-485, USB, Wi-Fi, Bluetooth, connettività cellulare e porte isolate relative alla sicurezza su un'unica piattaforma. L'affidabilità della comunicazione influisce direttamente sul comportamento del robot, soprattutto nel controllo del movimento, nella gestione della flotta e nel monitoraggio della sicurezza.
Questa guida spiega come progettare, realizzare, assemblare e testare le schede di comunicazione per robot. Tratta argomenti quali la selezione del protocollo, le interfacce cablate e wireless, l'isolamento galvanico, l'immunità alle interferenze elettromagnetiche, la temporizzazione deterministica, il routing ad alta velocità, l'esposizione dei cavi e i test di produzione per individuare eventuali problemi di comunicazione intermittenti prima dell'impiego sul campo.
Cosa fanno realmente i PCB per la comunicazione robotica
Ruolo nel sistema robotico
Le schede PCB di comunicazione dei robot gestiscono il traffico tra i sottosistemi e verso i sistemi esterni. In un robot moderno, lo stack di comunicazione combina Ethernet ad alta velocità con CAN più lento, radiofrequenza wireless con isolamento cablato e protocolli industriali con interfacce di consumo. Cosa rende le schede di comunicazione dei robot così particolari?
- Diversità di protocollo: Una singola scheda spesso supporta simultaneamente più protocolli. Ethernet, CAN, RS-485, USB e wireless sono combinazioni comuni.
- Isolamento: Isolamento galvanico tra le porte di comunicazione e l'elettronica di sistema. Norma sui protocolli industriali e sulle interfacce relative alla sicurezza.
- Immunità EMC: Interfacce di comunicazione esposte a interferenze trasmesse via cavo. L'immunità ai disturbi condotti e irradiati influisce direttamente sull'affidabilità.
- Tempistica deterministica: I protocolli industriali (EtherCAT, PROFINET) richiedono una temporizzazione in microsecondi. Il layout lo supporta direttamente.
- Radiofrequenza senza fili: Integrazione Wi-Fi, Bluetooth o cellulare con supporto per la certificazione normativa.
Progettazione dei sinistri per il controllo
La progettazione della scheda di comunicazione influisce sul comportamento complessivo del robot in modi diversi rispetto alle altre schede. Un guasto alla comunicazione può bloccare un robot mobile, far perdere un comando critico a un robot industriale o causare la perdita di dati dai sensori in un robot di monitoraggio. I requisiti di affidabilità per le schede di comunicazione sono spesso più elevati rispetto a quelli delle altre schede, perché i guasti alla comunicazione sono più evidenti.
I programmi che considerano la comunicazione come una specifica disciplina ingegneristica, e non solo come una semplice selezione di componenti, producono comunicazioni affidabili; i programmi che la considerano una semplice attività di progettazione di base a volte portano alla realizzazione di sistemi con problemi di comunicazione intermittenti, difficili da diagnosticare e costosi da risolvere sul campo.
A livello di sistema, la scheda dovrebbe essere specificata in base a funzione, ambiente, durata e copertura dei test, piuttosto che basandosi unicamente sullo schema elettrico. Ciò previene l'errore comune di realizzare un PCB tecnicamente corretto ma difficile da fissare, di difficile manutenzione o insufficientemente robusto una volta installato nel robot.
La scelta tra Ethernet e bus di campo influisce sulla scheda di controllo del robot industriale , sul modulo di elaborazione delle immagini della telecamera e sulla rete di sicurezza utilizzata nelle celle di lavoro condivise.
Varianti Ethernet per la robotica
Criteri di selezione per le varianti Ethernet per la robotica
Le varianti Ethernet supportate nella robotica coprono diverse categorie di velocità e topologia. Le opzioni principali sono:
- Gigabit Ethernet (10/100/1000BASE-T): Comunicazione esterna e interna standard. Connettori RJ45 o M12 a seconda dell'ambiente.
- Ethernet multigigabit (2.5/5/10G): Emergono nelle applicazioni ad alta larghezza di banda. Visione e calcolo di fascia alta.
- Ethernet a coppia singola (10BASE-T1L): Emergono per le reti di sensori. Larghezza di banda inferiore ma maggiore distanza e cavi più leggeri.
- EtherCAT: Ethernet deterministica per il controllo del movimento. Sono supportate implementazioni slave e master.
- PROFINET: Ethernet industriale, comune nel settore manifatturiero.
- POE: Alimentazione tramite Ethernet (PoE) per dispositivi periferici. Standard in molte applicazioni industriali.
In che modo le varianti Ethernet per la robotica influiscono su costi e affidabilità?
Ethernet sta diventando sempre più la scelta predefinita per le comunicazioni nella robotica moderna, grazie alla sua capacità di combinare un'elevata larghezza di banda con stack hardware e software ampiamente supportati. Persino le applicazioni che storicamente utilizzavano protocolli specifici (CAN per il controllo del movimento, RS-485 per i sensori) stanno passando a Ethernet, man mano che i MAC Ethernet dei processori diventano universali e i PHY Ethernet si fanno più economici.
La scelta della variante Ethernet più adatta dipende dai requisiti di larghezza di banda e dalla lunghezza del cavo. Il Gigabit Ethernet è lo standard per la maggior parte delle applicazioni; il Multi-Gigabit può essere appropriato per sistemi di visione o elaborazione ad alta larghezza di banda; il 10BASE-T1L si sta affermando per le reti di sensori che necessitano di cavi di lunga lunghezza. Scegliere la variante più adatta alle esigenze reali consente di contenere i costi.
La regola pratica è quella di scegliere la costruzione più semplice che soddisfi comunque i requisiti di segnale, sicurezza, termici e meccanici. Specifiche eccessive aumentano i costi, mentre specifiche insufficienti comportano rilavorazioni durante i test o l'installazione sul campo.
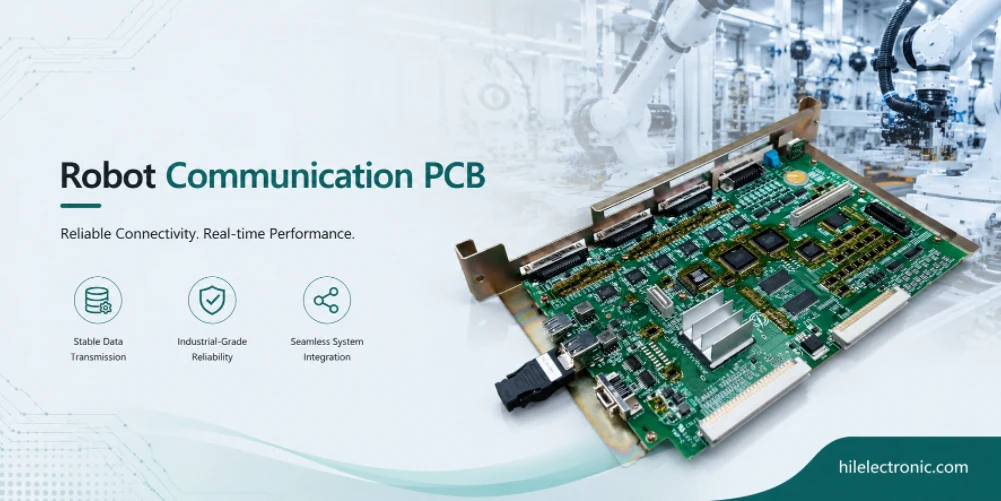
Protocolli CAN e Fieldbus
Scelte progettuali chiave per i protocolli CAN e fieldbus
I protocolli CAN e i relativi bus di campo trasportano traffico interno a bassa larghezza di banda. Le principali varianti sono:
- CAN classico: Velocità standard di 1 Mbps. Ampiamente utilizzata nella robotica industriale e automobilistica.
- PUÒ FD: Velocità di trasmissione dati flessibile fino a 8 Mbps. Maggiore larghezza di banda pur mantenendo la robustezza del protocollo CAN.
- CANopen: Protocollo a livello applicativo su CAN. Standard per il controllo del movimento e la comunicazione con periferiche industriali.
- J1939: Protocollo per veicoli pesanti su CAN. Comune nella robotica per esterni e in agricoltura.
- RS-485 e RS-422: seriale differenziale per applicazioni sensibili ai costi o per applicazioni legacy.
Considerazioni sulla produzione e sull'affidabilità
CAN e CAN FD rimangono importanti nella robotica perché sono robusti, deterministici e ampiamente utilizzati nei componenti di azionamento dei motori e nei sensori. I programmi che integrano la gestione CAN sulla scheda di comunicazione fungono da ponte tra i componenti tradizionali basati su CAN e le moderne architetture di supervisione basate su Ethernet.
CANopen e altri protocolli a livello applicativo basati su CAN semplificano l'integrazione con le periferiche industriali che utilizzano questi standard. I programmi che supportano CANopen si integrano nativamente con un'ampia gamma di prodotti industriali; i programmi che supportano solo CAN raw a volte necessitano di sviluppo a livello applicativo per comunicare con le periferiche commerciali.
Interfacce wireless: Wi-Fi, Bluetooth, cellulare, LoRaWAN
Requisiti di interfaccia e layout
Le interfacce wireless si integrano per la comunicazione esterna o la robotica mobile. Le opzioni principali sono:
- Wi-Fi (802.11): Standard per la connettività esterna. Per una maggiore efficienza normativa, si preferiscono moduli certificati.
- Bluetooth: a basso consumo energetico per la comunicazione periferica; classico per una larghezza di banda maggiore.
- Cellulare (LTE, 5G): Comunicazione a lungo raggio per robot da esterno e per le consegne. In genere è necessaria un'antenna esterna.
- LoRaWAN: Alimentazione a lungo raggio e a basso consumo per applicazioni di sensoristica e telemetria.
- ZigBee: Reti mesh per reti di sensori. Meno comuni nella robotica, ma occasionalmente utilizzate.
- RF personalizzato: Tecnologia RF proprietaria per applicazioni specifiche. Richiede la certificazione normativa per ciascun mercato.
Considerazioni relative a compatibilità elettromagnetica, tempistiche e test.
L'integrazione wireless introduce problematiche di certificazione normativa che i progetti esclusivamente cablati non presentano. La certificazione FCC per l'utilizzo negli Stati Uniti, la certificazione CE per l'Europa e ulteriori certificazioni per altri mercati richiedono test che comportano costi e tempi aggiuntivi. I programmi che utilizzano moduli certificati e pre-approvati semplificano la certificazione; i programmi che utilizzano chip radio nudi necessitano di una certificazione radio completa per ciascun mercato.
Il posizionamento delle radiofrequenze e la scelta dell'antenna influiscono significativamente sulle prestazioni wireless. Le antenne incorporate in involucri metallici non funzionano bene; le antenne posizionate vicino a circuiti elettronici di commutazione subiscono interferenze; le antenne posizionate senza considerare il diagramma di radiazione offrono una copertura imprevedibile. I programmi che pianificano attentamente il posizionamento delle antenne ottengono una connessione wireless affidabile; i programmi che trattano il posizionamento delle antenne con superficialità a volte commercializzano prodotti con una portata wireless deludente.
Isolamento: ottico, magnetico, capacitivo, digitale
Scelte progettuali chiave per l'isolamento
L'isolamento sulle interfacce di comunicazione protegge sia il sistema che le apparecchiature collegate. Le principali opzioni di isolamento sono:
- Ottica: Trasferimento LED-fotodiodo. Standard per l'isolamento del segnale fino a larghezza di banda moderata.
- Magnetico: Trasferimento basato su trasformatore. Comune su Ethernet e interfacce a banda larga.
- Capacitivo: Isolamento capacitivo integrato su chip. Compatto ed economico per i progetti moderni.
- Isolatori digitali: Isolamento integrato per interfacce bus standard (SPI, I²C, UART, CAN).
- Alimentazione isolata: Convertitore DC-DC isolato che fornisce alimentazione al lato isolato.
Considerazioni sulla produzione e sull'affidabilità
I livelli di isolamento devono corrispondere ai requisiti di sicurezza dell'applicazione. Un isolamento di base è sufficiente per la maggior parte delle comunicazioni di segnale; un isolamento rinforzato è richiesto per applicazioni mediche e critiche per la sicurezza. I programmi che specificano un isolamento in base alle effettive necessità adeguano il costo alle esigenze; i programmi che specificano un isolamento eccessivo pagano per un isolamento non necessario all'applicazione; i programmi che specificano un isolamento insufficiente potrebbero non soddisfare i requisiti di sicurezza.
I convertitori DC-DC isolati per interfacce di comunicazione isolate aumentano i costi e la complessità, ma preservano l'isolamento dell'alimentazione. I programmi che utilizzano convertitori DC-DC isolati laddove l'isolamento è richiesto ottengono un isolamento completo; i programmi che condividono l'alimentazione attraverso la barriera di isolamento compromettono l'isolamento.
Le interfacce ad alta velocità possono richiedere la stessa disciplina di impilamento utilizzata nella produzione di PCB ad alta velocità , soprattutto quando la scheda di comunicazione ospita anche collegamenti con il livello I/O di sicurezza del robot.
Progettazione ad alta velocità per schede di comunicazione
Requisiti di interfaccia e layout
La progettazione per le comunicazioni ad alta velocità segue la stessa disciplina delle moodboard. Impedenza controllata, corrispondenza delle lunghezze, continuità del piano di riferimento. Le considerazioni specifiche per la comunicazione includono:
- Instradamento differenziale delle coppie: Accoppiamento stretto con controllo dell'impedenza. Corrispondenza di lunghezza all'interno della coppia.
- Transizioni dei connettori: Discontinuità di impedenza nei connettori gestita tramite la progettazione dell'ingombro.
- Filtraggio di modo comune: Gli induttori di modo comune sul dispositivo Ethernet respingono il rumore.
- Protezione ESD: Diodi TVS sui connettori esterni. Di serie su tutte le interfacce esterne.
- Progettazione del cavo: Cavi schermati laddove il budget EMC lo richieda. La terminazione della schermatura del cavo è importante.
- Posizionamento dell'antenna RF: Antenne isolate da sorgenti di rumore digitale. Diversità di antenne in alcuni progetti Wi-Fi.
Considerazioni relative a compatibilità elettromagnetica, tempistiche e test.
La progettazione di reti Ethernet ad alta velocità richiede particolare attenzione all'instradamento delle coppie differenziali, alle transizioni dei connettori e alla continuità del percorso di ritorno. Le linee guida per la progettazione sono ben consolidate, ma è necessario seguirle con disciplina. I programmi che rispettano le linee guida producono reti Ethernet pulite; i programmi che non seguono le linee guida a volte presentano problemi Ethernet intermittenti.
La conformità EMC per le schede di comunicazione richiede in genere sia test di emissione che di immunità. I test di emissione garantiscono che la scheda non interferisca con altre apparecchiature; i test di immunità assicurano che la scheda continui a funzionare anche in presenza di interferenze da parte di altre apparecchiature. I robot che operano in ambienti industriali devono soddisfare rigorosi requisiti di immunità dalle apparecchiature adiacenti.
Per le decisioni progettuali correlate, consultare la guida alla scheda PCB dell'interfaccia I/O e di sicurezza del robot e l' architettura di comunicazione della scheda PCB della scheda di controllo del robot.
Produzione di circuiti stampati per la comunicazione presso Highleap
Revisione DFM prima della produzione
Highleap produce schede di comunicazione con la disciplina di processo necessaria per le schede ad alta velocità e a protocollo misto. Le capacità specifiche includono:
- Strato multistrato a impedenza controllata: per Ethernet e altre interfacce ad alta velocità.
- SMT a passo fine: per package PHY e transceiver moderni e compatti.
- Assemblaggio con RF: Integrazione del modulo wireless; posizionamento dell'antenna e dei componenti RF.
- Assemblaggio dei componenti di isolamento: Convertitori DC-DC isolati, isolatori digitali e isolatori ottici integrati come parte dell'assemblaggio standard.
- Pre-scansione EMC: Test di campo vicino su prototipi; test formali in camera climatica tramite laboratori partner.
- Supporto alla certificazione: Documentazione di produzione a supporto delle richieste di certificazione dei moduli wireless.
Passaggio di consegne per test, tracciabilità e compilazione
La produzione di schede di comunicazione di Highleap ha realizzato schede che spaziano da semplici interfacce di controllo basate su CAN a complessi gateway Ethernet multiprotocollo e wireless. La disciplina del processo produttivo include attenzione all'impedenza controllata, al posizionamento dei componenti rispetto alla compatibilità elettromagnetica e all'assemblaggio delle antenne per le interfacce wireless.
Il valore specifico della produzione di schede di comunicazione specializzate risiede nella conoscenza approfondita di ciò che rende affidabile una comunicazione, dalla disciplina di progettazione alla progettazione EMC fino ai test di produzione. I programmi sviluppati con produttori generalisti a volte trascurano questi dettagli; i programmi sviluppati con specialisti in schede di comunicazione beneficiano di questa esperienza maturata sul campo, come parte integrante del servizio di produzione.
Domande frequenti sui PCB per la comunicazione robotica
Che cos'è una scheda PCB per la comunicazione robotica?
Una scheda PCB di comunicazione per robot fornisce interfacce cablate o wireless tra i sottosistemi del robot e le reti esterne. Può includere PHY Ethernet, transceiver CAN, interfacce RS-485, hub USB, moduli wireless, isolamento, connettori, protezione ESD e circuiti diagnostici. Il suo compito è quello di garantire un trasferimento dati affidabile in presenza di rumore elettrico, movimento e condizioni ambientali.
Quando un robot dovrebbe utilizzare CAN anziché Ethernet?
Il protocollo CAN è utile per un controllo distribuito robusto e a bassa larghezza di banda, dove la priorità dei messaggi e la tolleranza ai guasti sono importanti. Ethernet è più adatto per il traffico ad alta larghezza di banda, come quello di sistemi di visione artificiale, registri, controllo remoto e reti generiche. Molti robot utilizzano entrambi i protocolli: CAN o CAN FD per i dispositivi embedded locali ed Ethernet o EtherCAT per il coordinamento ad alta velocità.
Qual è la differenza tra Ethernet ed EtherCAT nei robot?
Ethernet standard è una tecnologia di rete generica per comunicazioni ad alta larghezza di banda. EtherCAT è un protocollo Ethernet industriale ottimizzato per il movimento deterministico e la temporizzazione distribuita degli I/O. Un robot può utilizzare Ethernet standard per software, diagnostica e telecamere, mentre EtherCAT collega servomotori, I/O di sicurezza e dispositivi di movimento critici in termini di temporizzazione.
Perché le porte di comunicazione dei robot necessitano di isolamento?
L'isolamento impedisce che le differenze di potenziale di terra, i transitori trasmessi dai cavi e i guasti sul campo danneggino l'elettronica del controllore o corrompano i dati. È una pratica comune su Ethernet industriale, CAN, RS-485, I/O di sicurezza e porte accessibili dall'esterno. I requisiti di isolamento dipendono dalla lunghezza del cavo, dall'ambiente, dal dominio di tensione e dall'architettura di sicurezza.
In che modo i moduli wireless influenzano la progettazione dei circuiti stampati?
I moduli wireless richiedono spazio libero per l'antenna, pianificazione del piano di massa, layout RF controllato, documentazione normativa e un accurato posizionamento meccanico. Anche i moduli certificati possono avere prestazioni inferiori se il PCB o l'involucro disallineano l'antenna. I robot necessitano inoltre di un comportamento wireless affidabile in presenza di orientamenti variabili, strutture metalliche e ambienti industriali rumorosi.
Come viene migliorata la compatibilità elettromagnetica (EMC) sulle schede di comunicazione dei robot?
La compatibilità elettromagnetica (EMC) viene migliorata tramite schermatura dei connettori, induttori di modo comune, protezione ESD, isolamento, percorsi di ritorno controllati, messa a terra adeguata, strategia di cablaggio, soppressione dei transitori e separazione dall'elettronica di potenza switching. Sia il layout che la progettazione dell'involucro sono importanti perché i guasti di comunicazione sono spesso causati dall'accoppiamento del rumore a livello di sistema piuttosto che da un singolo componente.
Quali test di produzione sono utili per i circuiti stampati per telecomunicazioni?
Tra i test utili si annoverano l'enumerazione delle porte, la verifica del collegamento, i test del traffico di protocollo, i controlli di isolamento, l'ispezione della protezione ESD, la misurazione della corrente, la programmazione del firmware e la comunicazione funzionale tramite cavi rappresentativi. Per le reti deterministiche, a seconda del protocollo e del rischio applicativo, è possibile verificare anche il comportamento del jitter e della temporizzazione.
Quali file sono necessari per la produzione di PCB per la comunicazione robotica?
Il pacchetto deve includere i file di fabbricazione, i requisiti di impilamento e impedenza, la distinta base (BOM), i dati di posizionamento, i disegni di assemblaggio, le note sui connettori e sui cavi, i file del firmware o di configurazione, la procedura di test del protocollo, la documentazione del modulo wireless e i requisiti di compatibilità elettromagnetica (EMC) o di isolamento. Le porte esterne devono indicare chiaramente le aspettative in termini di protezione e messa a terra.
Invia i file del PCB di comunicazione del robot per la revisione dell'interfaccia e del DFM.

Messaggi consigliati

Produzione di PCB per filtri TMM6
Indice dei contenuti Perché i progettisti di filtri a microonde utilizzano...

Taconic RF 35 vs RO4350B PCB
Indice RF-35 vs RO4350B Approvvigionamento e...

Produzione di PCB per filtri TMM4
La produzione del PCB del filtro TMM4 è controllata da...

Produzione di PCB TMM3 per moduli RF
La produzione di PCB con TMM3 è particolarmente utile quando il modulo RF...
Come ottenere un preventivo per i PCB
Eseguiremo un'analisi DFM/DFA per te e ti invieremo un report. Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web. Per poterti fornire un preventivo, abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Per i servizi PCBA, vi preghiamo di fornire la vostra distinta base (BOM) e le istruzioni di assemblaggio specifiche. Offriamo anche analisi DFM/DFA per ottimizzare i vostri progetti in termini di producibilità e assemblaggio, garantendo un processo produttivo fluido.