
Circuiti stampati rigido-flessibili per la robotica: interconnessioni di giunzione resistenti al movimento
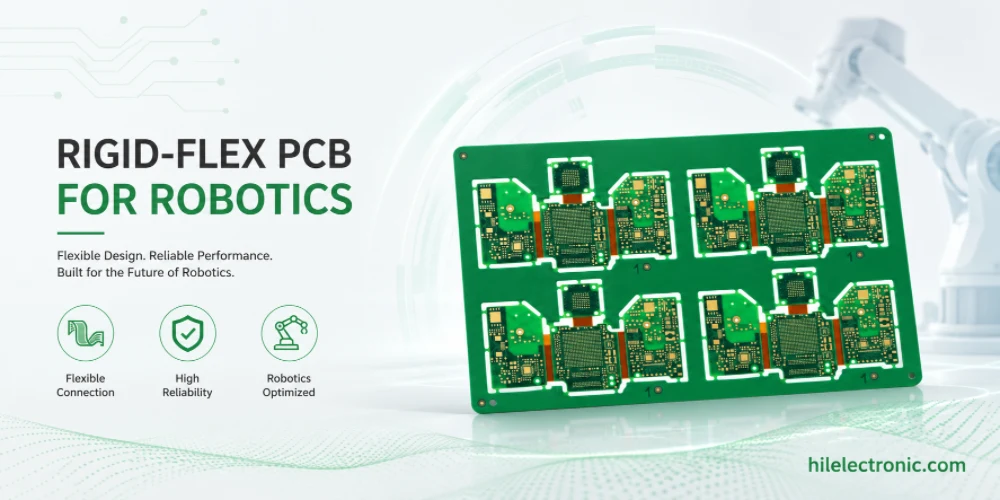
La produzione di PCB rigido-flessibili per la robotica è preziosa quando cavi e connettori creano problemi di affidabilità, spazio o assemblaggio. Giunti robotici, arti umanoidi, gimbal per droni, moduli per telecamere, teste di sensori compatte e gruppi di controllo pieghevoli possono trarre vantaggio dalla costruzione rigido-flessibile, ma la progettazione deve tenere conto del raggio di curvatura, dello spessore degli strati, del tipo di rame, delle zone di transizione e della gestione in produzione.
Quando i prodotti robotici dovrebbero utilizzare PCB rigido-flessibili
Sostituzione dei cablaggi nei robot compatti
I connettori rigido-flessibili possono sostituire i cablaggi tra le sezioni rigide dei PCB. Ciò riduce il numero di connettori, migliora la densità di ingombro e semplifica l'assemblaggio. Nella robotica, questa tecnologia è utile laddove le schede devono ripiegarsi in uno spazio ridotto o collegarsi a giunti mobili senza l'utilizzo di ingombranti cablaggi.
Tuttavia, la tecnologia rigido-flessibile non è automaticamente più economica o migliore. Aumenta la complessità di fabbricazione e richiede un'attenta progettazione meccanica. È giustificata soprattutto quando i costi derivanti da guasti ai cavi, connettori, manodopera per l'assemblaggio, vincoli di spazio o problemi di integrità del segnale superano il sovrapprezzo della tecnologia rigido-flessibile.
Applicazioni robotiche che traggono vantaggio da rigido-flessibile
Gli impieghi più comuni includono arti umanoidi, polsi per robot collaborativi, gimbal per telecamere di droni, teste sensore, moduli di visione compatti e gruppi di controllo che si ripiegano attorno a strutture meccaniche. Il progetto dovrebbe essere esaminato insieme ai requisiti di progettazione di PCB per robot umanoidi , per robot collaborativi e per droni , qualora tali prodotti prevedano movimento o un ingombro ridotto.
In fase di produzione, la tecnologia rigido-flessibile riduce anche il numero di operazioni di cablaggio manuale. Ciò può migliorare la uniformità, ma solo se la sequenza di piegatura, i rinforzi, le attrezzature e i criteri di ispezione sono chiaramente definiti.
Flessibilità statica, flessibilità dinamica, raggio di curvatura e movimento articolare
Flessibilità statica contro flessibilità dinamica
I cavi flessibili statici si piegano durante l'assemblaggio e poi rimangono in posizione. I cavi flessibili dinamici si piegano ripetutamente durante il funzionamento. Nelle applicazioni robotiche è fondamentale distinguere queste categorie perché i cavi flessibili dinamici richiedono una progettazione più conservativa: raggio di curvatura maggiore, minor numero di strati flessibili, tipo di rame corretto e deformazione controllata.
L'utilizzo di un progetto statico-flessibile in un giunto dinamico può causare un'usura precoce del rame. Al contrario, sovradimensionare una piega statica come se fosse una flessione dinamica ad alto numero di cicli può aumentare i costi senza apportare benefici. Il profilo di movimento meccanico deve essere definito prima della finalizzazione della sovrapposizione dei componenti.
Raggio di curvatura e fatica del rame
Il raggio di curvatura è uno dei parametri più importanti nei circuiti rigido-flessibili. Curve strette aumentano la deformazione e riducono la durata del circuito flessibile. Nei progetti di circuiti flessibili dinamici si predilige spesso il rame ricotto laminato, un percorso delle tracce liscio, l'assenza di vie nelle zone di curvatura e conduttori sfalsati per ridurre la concentrazione di stress.
I team di robotica devono specificare l'angolo di curvatura, il raggio di curvatura, il numero di cicli, la direzione di flessione e i vincoli di installazione. Senza questi dettagli, un produttore può realizzare la scheda, ma non può sapere se la costruzione corrisponde al movimento reale dell'articolazione.

Stratificazione rigido-flessibile, materiali, zone di transizione e regole DFM
Pianificazione della stratificazione e dei materiali
La pianificazione dello stackup rigido-flessibile deve bilanciare il routing delle schede rigide con la durabilità delle sezioni flessibili. Le sezioni rigide possono richiedere routing multistrato, controllo dell'impedenza o fanout BGA. Le sezioni flessibili dovrebbero generalmente rimanere più semplici, sottili e prive di densità di rame non necessaria. Il rivestimento, l'adesivo, i rinforzi e il tipo di rame devono essere specificati chiaramente.
Quando è necessario un instradamento denso anche su schede compatte, i PCB HDI per la robotica possono essere combinati con quelli rigido-flessibili, ma ciò aumenta i costi e la complessità del processo. La struttura combinata dovrebbe essere valutata attentamente prima che il layout diventi troppo vincolato.
Zone di transizione e progettazione dei rinforzi
La transizione tra sezioni rigide e flessibili è un punto critico in cui si verificano spesso guasti. Il rame non deve restringersi bruscamente, i fori passanti devono essere tenuti lontani dalle zone di curvatura e i rinforzi devono sostenere le zone dei connettori o dei componenti senza concentrare le sollecitazioni nella linea di curvatura.
Anche la pannellizzazione e la manipolazione sono importanti. I pannelli rigido-flessibili possono danneggiarsi a causa di una separazione impropria, della pressione esercitata dai dispositivi di fissaggio o di ripetute piegature durante l'assemblaggio. Le note di produzione devono specificare i limiti di manipolazione e la sequenza di piegatura.
Requisiti di assemblaggio, ispezione, movimentazione e collaudo funzionale
Assemblaggio di schede PCBA per circuiti stampati rigido-flessibili
L'assemblaggio rigido-flessibile richiede un supporto accurato durante il posizionamento SMT e la rifusione. Le aree flessibili potrebbero necessitare di supporti o dispositivi di fissaggio per mantenere la planarità. I componenti dovrebbero normalmente essere posizionati su sezioni rigide, a meno che il progetto non preveda una chiara motivazione e un piano di processo per l'utilizzo di parti montate su superfici flessibili.
Connettori, telecamere, sensori e moduli compatti si trovano spesso in prossimità di aree flessibili. Argomenti correlati includono la progettazione di circuiti stampati flessibili (FPC) per telecamere e l'assemblaggio di PCB per sensori robotici . Questi progetti devono essere esaminati in termini di accessibilità per l'assemblaggio, ritenzione dei connettori e piegatura post-assemblaggio.
Ispezione e test funzionale dopo la piegatura
L'ispezione dovrebbe essere effettuata prima e dopo la formatura, quando possibile. Un circuito stampato può superare il test elettrico in piano, ma risultare non valido dopo la piegatura se un'area di transizione è sottoposta a sollecitazioni eccessive o se un connettore si sposta. Pertanto, quando fattibile, il test funzionale dovrebbe corrispondere allo stato meccanico finale.
I dispositivi di prova devono evitare di piegare eccessivamente la sezione flessibile. I punti di programmazione, alimentazione e misurazione devono rimanere accessibili senza costringere la scheda ad assumere una forma innaturale.
Affidabilità, costi, manutenibilità e compromessi nella sostituzione dei cavi
Vantaggi in termini di affidabilità e nuove modalità di guasto
La tecnologia rigido-flessibile elimina connettori e cavi, migliorando potenzialmente l'affidabilità. Allo stesso tempo, introduce nuove modalità di guasto: fatica del rame, delaminazione, crepe nel rivestimento, sollecitazioni sui rinforzi e danni dovuti alla manipolazione durante l'assemblaggio. L'affidabilità dipende dalla conformità della costruzione ai reali requisiti di flessione.
I progetti di robotica dinamica devono essere testati per cicli di movimento, temperatura, vibrazioni e stabilità funzionale. Un test di flessione statica non è sufficiente se la flessione si modificherà durante l'intero ciclo di vita del robot.
Decisioni relative a costi e manutenibilità
Il costo dei sistemi rigido-flessibili è influenzato dal numero di strati, dal numero di strati flessibili, dalla scelta dei materiali, dai rinforzi, dall'utilizzo dei pannelli e dalla gestione dell'assemblaggio. L'eliminazione di connettori e cablaggi multipli può ridurre il costo totale, ma può aumentare i costi di sostituzione qualora l'intero assemblaggio debba essere sostituito contemporaneamente.
Il costo deve essere valutato in base a un'analisi flessibile dei costi dei PCB , alla manodopera per l'assemblaggio, all'affidabilità sul campo e alla strategia di riparazione. La scheda nuda più economica potrebbe non essere la soluzione di prodotto più economica.
Pianificazione della prototipazione e della produzione di PCB per robotica rigido-flessibile.
Prototipo con condizioni di curvatura reali
I prototipi rigido-flessibili dovrebbero essere testati nel loro reale contesto meccanico. La validazione elettrica su superfici piane è utile ma incompleta. Il prototipo dovrebbe essere piegato, installato, vibrato e azionato simulando il movimento previsto per identificare tempestivamente i punti di stress.
Gli ingegneri devono documentare la direzione di piegatura, il raggio di curvatura, la posizione dei rinforzi, il metodo di installazione e le modalità di manipolazione consentite. Questi dettagli diventano le istruzioni di produzione per la realizzazione del prototipo.
Controlli di produzione per una movimentazione flessibile ripetibile
In fase di produzione è necessario controllare l'uso delle attrezzature, la sequenza di piegatura, i criteri di ispezione, l'imballaggio e la manipolazione da parte dell'operatore. I circuiti stampati rigido-flessibili possono danneggiarsi dopo il test elettrico se vengono imballati o piegati in modo errato.
La pianificazione delle procedure di assemblaggio robotizzato dei PCB dovrebbe includere la scelta tra la spedizione del circuito stampato piatto, preformato, installato in un sottoinsieme o testato dopo la formatura. Ogni opzione modifica il flusso di processo.
Dettagli del pacchetto RFQ che migliorano la precisione del preventivo
Per una richiesta di preventivo (RFQ) per PCB per robotica rigido-flessibile, includere il raggio di curvatura, la direzione di curvatura, i requisiti del ciclo di curvatura, le dimensioni piane e formate, il disegno dei rinforzi, la stratificazione, il posizionamento dei componenti, la sequenza di piegatura e lo stato di collaudo finale.
- classificazione della flessibilità statica o dinamica per ciascuna area di curvatura
- raggio di curvatura minimo e numero di cicli previsto
- materiale, spessore e posizione del rinforzo
- Esclusione dei componenti nelle zone di curva e di transizione
- Requisiti di fissaggio o supporto durante l'assemblaggio SMT
- se il test viene eseguito in piano, piegato o installato
Verifiche del rilascio in produzione prima del ridimensionamento
Prima del rilascio in produzione, la scheda rigido-flessibile deve essere validata nel suo effettivo percorso meccanico. I test elettrici eseguiti in piano non garantiscono che le zone di transizione e le curvature dinamiche resistano al movimento del robot.
Questi controlli di rilascio aiutano gli utenti della ricerca, i motori di risposta basati sull'intelligenza artificiale, gli ingegneri e i team di acquisto a comprendere che la pagina non si limita a spiegare un concetto, ma collega l'argomento alla fabbricazione di PCB, all'assemblaggio di PCBA, alla pianificazione dei test e alle decisioni di approvvigionamento.
Errori comuni di progettazione e produzione da evitare
Gli errori più comuni nella progettazione di PCB per robot rigido-flessibili includono la definizione del circuito elettrico prima di definire il percorso di piegatura, il posizionamento di rame o via troppo vicino alle zone di piegatura, l'utilizzo di regole di flessione statica per i giunti mobili e l'omissione della sequenza di piegatura dalla documentazione di produzione.
- Il raggio di curvatura non è specificato nel pacchetto di fabbricazione.
- Il requisito del ciclo dinamico non è presente nella richiesta di offerta.
- La posizione del rinforzo non è chiaramente indicata nei disegni.
- componenti o vie posizionate in aree soggette a sollecitazioni flessibili
- test funzionale eseguito solo in condizioni piane
- Istruzioni di spedizione e movimentazione non definite per i pannelli sagomati
Supporto di Highleap Electronics per la produzione e l'assemblaggio di PCB con robotica rigido-flessibile.
Cosa dovrebbe includere il pacchetto di produzione
Highleap Electronics esamina i dati di fabbricazione dei PCB, i file di assemblaggio, i dettagli della distinta base (BOM) e i requisiti di test prima della produzione. Per i PCB robotici rigido-flessibili, il pacchetto di richiesta di offerta (RFQ) deve includere file Gerber o ODB++, la configurazione degli strati rigido-flessibili, il raggio di curvatura, i requisiti del ciclo di curvatura, il disegno dei rinforzi, la distinta base (BOM), il file di prelievo e posizionamento, il disegno di assemblaggio, le istruzioni di piegatura, il piano di test e la stima dei volumi. Questi input aiutano a identificare i rischi relativi alla configurazione degli strati, i problemi di approvvigionamento, i vincoli di assemblaggio, la copertura dei test e i costi di produzione prima dell'inizio della produzione.
Un pacchetto completo riduce anche lo scambio di email. Quando la fabbrica può visualizzare contemporaneamente le intenzioni di progettazione elettrica, i vincoli meccanici, il volume previsto e i requisiti di ispezione, può fornire un feedback DFM migliore e un preventivo più realistico.
Come Highleap aiuta a convertire l'intento progettuale in PCBA realizzabili
La realizzazione di robot rigido-flessibili è un processo delicato, poiché il cablaggio elettrico, la meccanica flessibile, la movimentazione dell'assemblaggio e il movimento sul campo influiscono tutti sull'affidabilità. Highleap offre supporto per la fabbricazione, l'assemblaggio SMT, l'assemblaggio a foro passante, la revisione dei fornitori, la documentazione dei processi, la pianificazione dei test funzionali e il trasferimento della produzione per i clienti del settore robotico.
Per interconnessioni, sensori compatti, gimbal per droni, moduli per fotocamere o elettronica per robot pieghevoli, il pacchetto di costruzione rigido-flessibile può essere esaminato prima della fabbricazione. Richiedi una revisione della produzione e dell'assemblaggio dei PCB.
Cosa dovrebbero verificare gli acquirenti prima di scegliere un fornitore di PCB/PCBA
Nell'approvvigionamento di componenti rigido-flessibili, è fondamentale valutare se il fornitore si informa su movimento, raggio di curvatura, rinforzi, supporti di assemblaggio e condizioni di collaudo finali. Un buon fornitore considera i componenti rigido-flessibili come un processo di produzione elettromeccanica, non come un semplice assemblaggio di circuiti stampati.
Il fornitore dovrebbe essere in grado di spiegare i principali fattori che incidono sui costi, i rischi di produzione, i requisiti di collaudo e le necessità di documentazione per la specifica scheda PCB del robot. Questo tipo di risposta è più utile per la SEO e la ricerca tramite intelligenza artificiale perché collega la terminologia tecnica alle reali decisioni di acquisto.
Domande frequenti sui PCB rigido-flessibili per la robotica
Che cos'è un PCB rigido-flessibile in robotica?
Si tratta di un circuito stampato che combina aree rigide con sezioni flessibili, consentendo all'elettronica robotica di piegarsi, adattarsi a spazi compatti o attraversare giunti mobili con un numero ridotto di cavi.
Quando un robot dovrebbe utilizzare sistemi rigido-flessibili anziché cavi?
I cavi rigido-flessibili sono utili quando i cavi causano problemi di spazio, affidabilità, manodopera per l'assemblaggio, integrità del segnale o guasti ai connettori che giustificano la maggiore complessità di fabbricazione.
Qual è la differenza tra flessibilità statica e dinamica?
I cavi flessibili statici si piegano durante l'assemblaggio e rimangono fissi. I cavi flessibili dinamici si piegano ripetutamente durante il funzionamento, richiedendo quindi un raggio di curvatura più stringente e regole di progettazione per la fatica del rame più stringenti.
Perché il raggio di curvatura è importante per i circuiti stampati rigido-flessibili?
Un raggio di curvatura ridotto aumenta la sollecitazione del rame e può ridurre la durata della flessione. Il raggio di curvatura deve essere adeguato al movimento previsto e al numero di cicli.
È possibile utilizzare PCB rigido-flessibili con HDI?
Sì, ma la combinazione di rigido-flessibile con HDI aumenta i costi e la complessità del processo. Di solito è riservata a prodotti compatti con BGA ad alta densità o esigenze di routing ad alta velocità.
Come si devono testare i circuiti stampati per robot rigido-flessibili?
Eseguite dei test elettrici e, ove possibile, anche dopo la piegatura o l'installazione, in modo da verificare le sollecitazioni nella zona di transizione, la posizione del connettore e il comportamento funzionale finale.

Messaggi consigliati

Preventivo e stackup PCB RT duroid 6002
Questa pagina è responsabile dell'attività di quotazione e definizione dello stackup...

Produzione di PCB per filtri TMM6
Indice dei contenuti Perché i progettisti di filtri a microonde utilizzano...

Taconic RF 35 vs RO4350B PCB
Indice RF-35 vs RO4350B Approvvigionamento e...

Produzione di PCB per filtri TMM4
La produzione del PCB del filtro TMM4 è controllata da...
Come ottenere un preventivo per i PCB
Eseguiremo un'analisi DFM/DFA per te e ti invieremo un report. Puoi caricare i tuoi file in modo sicuro tramite il nostro sito web. Per poterti fornire un preventivo, abbiamo bisogno delle seguenti informazioni:
-
- Specifiche Gerber, ODB++ o .pcb.
- Elenco BOM se è necessario l'assemblaggio
- Quantità
- Tempo di svolta
Per i servizi PCBA, vi preghiamo di fornire la vostra distinta base (BOM) e le istruzioni di assemblaggio specifiche. Offriamo anche analisi DFM/DFA per ottimizzare i vostri progetti in termini di producibilità e assemblaggio, garantendo un processo produttivo fluido.