
แผงวงจรพิมพ์ (PCB) สำหรับเกตเวย์การสื่อสารอุตสาหกรรมสำหรับหุ่นยนต์

หุ่นยนต์อุตสาหกรรมสมัยใหม่แทบจะไม่ทำงานเป็นเครื่องจักรเดี่ยวๆ พวกมันต้องแลกเปลี่ยนข้อมูลกับ PLC, HMI, ตัวควบคุมความปลอดภัย, อุปกรณ์ฟิลด์บัสรุ่นเก่า และที่สำคัญยิ่งขึ้นคือระบบไอทีหรือ MES ระดับสูง ความท้าทายคือสภาพแวดล้อมในโรงงานยังคงมีโปรโตคอลการสื่อสารหลายรุ่นที่ไม่เข้ากัน — EtherCAT, PROFINET, Modbus, CANopen, RS-485 และอื่นๆ — ซึ่งแต่ละโปรโตคอลมีรูปแบบเวลา โดเมนแรงดันไฟฟ้า และความคาดหวังด้านความน่าเชื่อถือที่แตกต่างกัน
แผงวงจรพิมพ์ (PCB) สำหรับเกตเวย์การสื่อสารในอุตสาหกรรมทำหน้าที่เชื่อมต่อขอบเขตของโปรโตคอลเหล่านี้ โดยจะแปลงข้อมูลระหว่างเครือข่ายฟิลด์บัสแบบกำหนดค่าได้และระบบอีเธอร์เน็ต ในขณะที่ยังคงรักษาพฤติกรรมแบบเรียลไทม์ การแยกทางไฟฟ้า และความน่าเชื่อถือในระยะยาวภายใต้สภาวะอุตสาหกรรมที่รุนแรง ซึ่งทำให้ PCB เกตเวย์แตกต่างอย่างสิ้นเชิงจากฮาร์ดแวร์เครือข่ายสำหรับผู้บริโภคหรือไอที
บทความนี้อธิบายถึงวิธีการออกแบบแผงวงจรพิมพ์ (PCB) สำหรับเกตเวย์การสื่อสารทางอุตสาหกรรมโดยเฉพาะสำหรับระบบหุ่นยนต์ โดยเน้นที่ข้อกำหนดของโปรโตคอล ข้อจำกัดด้านเวลาจริง สถาปัตยกรรมการแยกส่วน การใช้งานเลเยอร์ทางกายภาพ ตัวเลือกการประมวลผล และความน่าเชื่อถือต่อสภาพแวดล้อม
สารบัญ
แผงวงจรพิมพ์ (PCB) สำหรับเกตเวย์การสื่อสารอุตสาหกรรมคืออะไร และทำไมหุ่นยนต์จึงต้องพึ่งพาแผงวงจรพิมพ์นี้
ในระบบหุ่นยนต์และระบบอัตโนมัติ แผงวงจรพิมพ์ (PCB) สำหรับเกตเวย์การสื่อสารอุตสาหกรรมไม่ได้เป็นเพียงตัวแปลงโปรโตคอลเท่านั้น แต่ยังทำหน้าที่เป็นโครงสร้างพื้นฐานการสื่อสารแบบเรียลไทม์ที่เชื่อมต่อตัวควบคุมการเคลื่อนไหว เซ็นเซอร์ ระบบความปลอดภัย PLC และเครือข่ายควบคุมดูแล ซึ่งทำงานภายใต้สมมติฐานด้านเวลาและไฟฟ้าที่แตกต่างกันโดยพื้นฐาน
แตกต่างจากอุปกรณ์เครือข่ายทั่วไป ระบบหุ่นยนต์ต้องการการสื่อสารที่แน่นอน คำสั่งการเคลื่อนไหว สัญญาณตอบรับ และข้อความด้านความปลอดภัยต้องมาถึงภายในช่วงเวลาที่กำหนดและด้วยความคลาดเคลื่อนที่ควบคุมอย่างเข้มงวด แพ็กเก็ตที่ล่าช้าหรือไม่สอดคล้องกันไม่ใช่เรื่องเล็กน้อย แต่สามารถส่งผลโดยตรงต่อการเคลื่อนไหวที่ไม่เสถียร การหยุดที่ไม่คาดคิด หรือข้อผิดพลาดด้านความปลอดภัยได้
จากมุมมองการออกแบบ PCB แล้ว เกตเวย์การสื่อสารทางอุตสาหกรรมจึงจัดอยู่ในหมวดหมู่ที่แตกต่างออกไป:
- พวกเขาต้องเชื่อมต่อเครือข่ายฟิลด์บัสแบบเรียลไทม์และระบบอีเธอร์เน็ตหรือระบบ IP ที่ไม่ใช่แบบเรียลไทม์ โดยไม่ปล่อยให้ความไม่แน่นอนด้านเวลาแพร่กระจาย
- ต้องรักษาการแยกทางไฟฟ้าแบบกัลวานิก (galvanic isolation) ระหว่างพอร์ตหลายพอร์ตเพื่อปกป้องอุปกรณ์และป้องกันการเกิดลูปกราวด์ในสภาพแวดล้อมที่มีสัญญาณรบกวนทางไฟฟ้าสูง
- เครื่องจักรเหล่านี้ต้องทำงานได้อย่างต่อเนื่องภายใต้แรงสั่นสะเทือน การเปลี่ยนแปลงอุณหภูมิ และคลื่นแม่เหล็กไฟฟ้า ซึ่งเป็นลักษณะทั่วไปของสายการผลิตหุ่นยนต์
- ต้องออกแบบให้มีความสม่ำเสมอในการผลิต เพราะความแปรผันเล็กน้อยในรูปแบบ การประกอบ หรือระยะห่างของฉนวน อาจส่งผลกระทบโดยตรงต่อความเสถียรของการสื่อสาร
หัวข้อด้านล่างนี้จะอธิบายว่าข้อกำหนดเหล่านี้ถูกนำไปปรับใช้เป็นข้อตัดสินใจด้านการออกแบบในระดับ PCB สำหรับเกตเวย์การสื่อสารหุ่นยนต์ที่พร้อมใช้งานในเชิงการผลิตได้อย่างไร
ข้อกำหนดด้านระเบียบปฏิบัติทางอุตสาหกรรม
สถาปัตยกรรม PCB ของเกตเวย์นั้นถูกกำหนดโดยโปรโตคอลการสื่อสารที่ต้องรองรับเป็นหลัก โปรโตคอลทางอุตสาหกรรมมีความแตกต่างกันอย่างมากในด้านพฤติกรรมด้านเวลา การจัดการข้อผิดพลาด และข้อกำหนดของเลเยอร์ทางกายภาพ และความแตกต่างเหล่านี้ส่งผลโดยตรงต่อวงจรเชื่อมต่อและข้อกำหนดในการประมวลผล
- อีเธอร์เน็ตอุตสาหกรรมแบบเรียลไทม์: โปรโตคอลต่างๆ เช่น EtherCAT, PROFINET IRT และ EtherNet/IP ถูกออกแบบมาเพื่อควบคุมการเคลื่อนที่แบบกำหนดได้ การบรรลุเวลาการทำงานและขีดจำกัดการสั่นไหวตามที่กำหนดไว้ มักต้องอาศัยการสนับสนุนจากฮาร์ดแวร์มากกว่าซอฟต์แวร์เพียงอย่างเดียว
- เครือข่ายฟิลด์บัสแบบดั้งเดิม: PROFIBUS DP, DeviceNet และ CANopen ยังคงมีการใช้งานอย่างแพร่หลาย การรองรับเกตเวย์ช่วยให้สามารถใช้งานอุปกรณ์ที่มีอยู่เดิมได้อย่างต่อเนื่อง พร้อมทั้งผสานรวมระบบหุ่นยนต์สมัยใหม่เข้าไปด้วย
- โปรโตคอลแบบอนุกรมและแบบง่าย: Modbus RTU ผ่าน RS-485 และโปรโตคอลที่คล้ายกันนั้นสามารถใช้งานร่วมกับฮาร์ดแวร์แบบง่ายๆ ได้ แต่จำเป็นต้องมีการจัดการเวลาหมดอายุและการบัฟเฟอร์อย่างระมัดระวังเมื่อเชื่อมต่อกับเครือข่ายที่มีความเร็วสูงกว่า
- การอยู่ร่วมกันของโปรโตคอล: โดยทั่วไปแล้ว เกตเวย์ตัวเดียวมักรองรับตระกูลโปรโตคอลหลายตระกูลพร้อมกัน ซึ่งต้องใช้เส้นทางข้อมูลคู่ขนานที่ไม่รบกวนการรับส่งข้อมูลแบบเรียลไทม์
ในทางปฏิบัติ เกตเวย์การสื่อสารเป็นส่วนหนึ่งของระบบนิเวศอิเล็กทรอนิกส์หุ่นยนต์ที่กว้างขึ้น ซึ่งรวมถึงระบบควบคุมการเคลื่อนไหว ระบบอิเล็กทรอนิกส์กำลัง ระบบตรวจจับ และระบบความปลอดภัย ภาพรวมของวิธีการผลิตและประกอบแผงวงจรพิมพ์ (PCB) หุ่นยนต์ที่ซับซ้อนเหล่านี้ รวมถึงการเรียงซ้อนหลายชั้นและข้อจำกัดของสัญญาณผสม มีอธิบายไว้ในเอกสารอ้างอิงบริการการผลิตและประกอบ PCB หุ่นยนต์ ของเรา
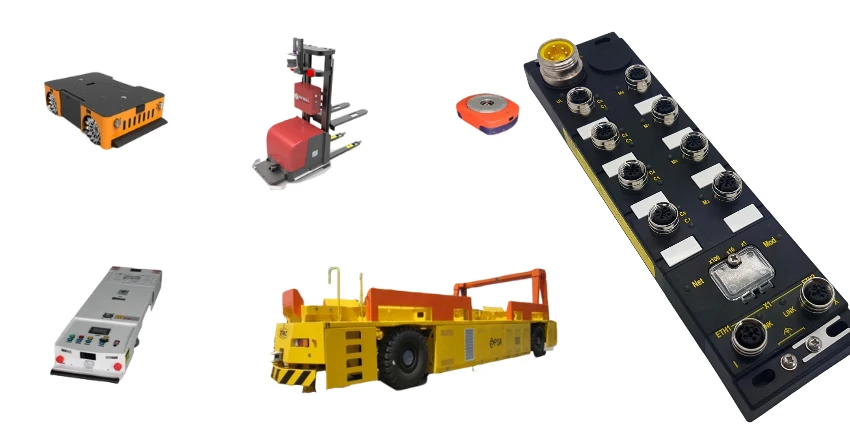
หลักการพื้นฐานของการสื่อสารแบบเรียลไทม์
การสื่อสารในภาคอุตสาหกรรมนั้นถูกกำหนดด้วยความแน่นอนมากกว่าปริมาณงานที่ทำได้จริง หุ่นยนต์ต้องอาศัยจังหวะเวลาที่คาดการณ์ได้เพื่อรักษาการเคลื่อนไหวที่เสถียรและพฤติกรรมที่ประสานกัน
- งบประมาณเวลาในการผลิต: เครือข่ายควบคุมการเคลื่อนไหวส่วนใหญ่มักทำงานที่รอบเวลา 1–4 มิลลิวินาที หรือเร็วกว่านั้น แต่ละขั้นตอนการประมวลผลภายในเกตเวย์จะใช้ส่วนหนึ่งของงบประมาณนี้
- การควบคุมการสั่น: ความหน่วงที่สม่ำเสมอมีความสำคัญมากกว่าความหน่วงที่น้อยที่สุด การเปลี่ยนแปลงของเวลาแบบสุ่มอาจทำให้วงจรควบคุมไม่เสถียร แม้ว่าความหน่วงเฉลี่ยจะต่ำก็ตาม
- การซิงโครไนซ์นาฬิกา: ระบบกระจายศูนย์อาศัยนาฬิกาที่ซิงโครไนซ์กัน มาตรฐาน IEEE 1588 PTP กำหนดให้มีการประทับเวลาด้วยฮาร์ดแวร์ใน Ethernet PHY และการวางเส้นทางสัญญาณนาฬิกาบนแผงวงจรพิมพ์ (PCB) อย่างระมัดระวัง
สถาปัตยกรรมแยกพอร์ตหลายพอร์ต
เกตเวย์การสื่อสารเชื่อมต่อเครือข่ายที่ทำงานที่แรงดันไฟฟ้าและจุดอ้างอิงกราวด์ที่แตกต่างกัน การแยกส่วนที่เหมาะสมจะช่วยปกป้องอุปกรณ์ รับประกันความปลอดภัยของผู้ปฏิบัติงาน และป้องกันข้อผิดพลาดในการสื่อสารที่เกิดจากวงจรลูปกราวด์
- การแยกพอร์ตต่อพอร์ต: แต่ละอินเทอร์เฟซอาจต้องการการแยกทางไฟฟ้าจากอินเทอร์เฟซอื่นๆ ค่าการแยกต้องคำนึงถึงสภาวะผิดปกติและแรงดันไฟเกินชั่วขณะด้วย
- เทคโนโลยีการแยกส่วน: อุปกรณ์แยกสัญญาณดิจิทัลรองรับการเชื่อมต่อความเร็วสูง หม้อแปลงไฟฟ้าให้การแยกสัญญาณอีเธอร์เน็ตโดยธรรมชาติ และออปโตคัปเปลอร์เหมาะสำหรับอินเทอร์เฟซความเร็วต่ำ
- การย่องและการเคลียร์พื้นที่: การออกแบบแผงวงจรพิมพ์ (PCB) ต้องเป็นไปตามข้อกำหนดด้านระยะห่างตามมาตรฐานอุตสาหกรรมภายใต้สภาวะมลพิษระดับ 2 ซึ่งมักต้องใช้ช่องหรือเส้นทางพื้นผิวที่ขยายออกไป
- ขอบเขตพลังงานที่แยกตัว: แต่ละอินเทอร์เฟซที่แยกออกจากกันมักต้องการแหล่งจ่ายไฟที่แยกออกจากกัน ซึ่งทำให้การกระจายพลังงานและการจัดวางมีความซับซ้อนมากขึ้น
การใช้งานเลเยอร์ทางกายภาพ
การสื่อสารที่เชื่อถือได้ขึ้นอยู่กับการใช้งานเลเยอร์ทางกายภาพที่ถูกต้อง โดยเฉพาะอย่างยิ่งในสภาพแวดล้อมโรงงานที่มีสายเคเบิลยาวและสัญญาณรบกวนทางไฟฟ้าสูง
- อีเธอร์เน็ตอุตสาหกรรม: การกำหนดเส้นทางอิมพีแดนซ์ที่ควบคุมได้ แม่เหล็กที่เหมาะสม และ PHY ที่รองรับคุณสมบัติแบบเรียลไทม์ ล้วนมีความสำคัญต่อการทำงานที่เสถียร
- อินเทอร์เฟซ RS-485: การต่อสายสัญญาณที่ถูกต้อง การปรับไบแอส และการป้องกันไฟกระชาก ช่วยให้มั่นใจได้ถึงความสมบูรณ์และความทนทานของสัญญาณ
- CAN และ CAN FD: การเลือกทรานซีฟเวอร์ต้องสอดคล้องกับอัตราการส่งข้อมูลและความยาวสายเคเบิล โดย CAN FD ต้องการอุปกรณ์ที่เร็วขึ้นและการควบคุมการจัดวางที่เข้มงวดกว่า
- การเลือกตัวเชื่อมต่อ: คอนเนคเตอร์สำหรับงานอุตสาหกรรมต้องทนทานต่อการสั่นสะเทือน การปนเปื้อน และการเสียบเข้าที่ซ้ำๆ โดยไม่ทำให้คุณภาพของสัญญาณลดลง

การประมวลผลและการแปลโปรโตคอล
การแปลงโปรโตคอลจำเป็นต้องใช้ทรัพยากรการประมวลผลที่เหมาะสมกับอัตราการส่งข้อมูล ความซับซ้อน และข้อจำกัดด้านเวลา
- การออกแบบโดยใช้ไมโครคอนโทรลเลอร์: เหมาะสำหรับระบบที่มีความซับซ้อนปานกลาง แต่ต้องวิเคราะห์การทำงานในกรณีที่เลวร้ายที่สุดอย่างรอบคอบ
- โซลูชันที่ใช้ FPGA: มอบการกำหนดเวลาที่แน่นอนสำหรับโปรโตคอลแบบเรียลไทม์ที่ต้องการความแม่นยำสูง แต่ต้องแลกมาด้วยความซับซ้อนในการพัฒนาที่สูงขึ้น
- ตัวควบคุมโปรโตคอลเฉพาะ: คอนโทรลเลอร์แบบ ASIC ช่วยเพิ่มประสิทธิภาพการทำงานสำหรับโปรโตคอลเฉพาะ และลดความซับซ้อนของการรับประกันเรื่องเวลา
- หน่วยความจำและการบัฟเฟอร์: การบัฟเฟอร์ที่เพียงพอจะช่วยลดความแตกต่างของเวลาในการกำหนดโปรโตคอล ในขณะที่ยังคงรักษาความแน่นอนเอาไว้ได้
ในการเลือกพันธมิตรผู้ผลิตสำหรับแผงวงจรเกตเวย์ที่ซับซ้อน เกณฑ์ต่างๆ เช่น การควบคุมการแยกสัญญาณ การประกอบสัญญาณผสม และการตรวจสอบความถูกต้องภายใต้ภาระ ถือเป็นสิ่งสำคัญอย่างยิ่ง ข้อพิจารณาเหล่านี้หลายข้อซ้อนทับกับข้อพิจารณาที่ใช้ในการประเมินซัพพลายเออร์สำหรับอุปกรณ์อิเล็กทรอนิกส์ควบคุมหุ่นยนต์อื่นๆ ดังที่ได้ระบุไว้ในรายการตรวจสอบการประเมินซัพพลายเออร์ PCBA สำหรับตัวขับข้อต่อหุ่นยนต์ นี้
ความน่าเชื่อถือของสภาพแวดล้อมทางอุตสาหกรรม
อุปกรณ์เกตเวย์การสื่อสารทางอุตสาหกรรมทำงานในสภาพแวดล้อมที่เกินขีดจำกัดของอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค
- การทำงานที่อุณหภูมิขยาย: โดยทั่วไปการออกแบบจะกำหนดเป้าหมายช่วงอุณหภูมิใช้งานไว้ที่ −40 °C ถึง +85 °C โดยมีการปรับลดกำลังการทำงานตามความเหมาะสม
- ภูมิคุ้มกันอีเอ็มไอ: มอเตอร์ อุปกรณ์ขับเคลื่อน และอุปกรณ์เชื่อมโลหะก่อให้เกิดสัญญาณรบกวนจำนวนมาก ซึ่งการออกแบบและการกรองสัญญาณบนแผงวงจรพิมพ์ (PCB) ต้องสามารถรับมือกับสัญญาณรบกวนเหล่านั้นได้
- อายุการใช้งานยาวนาน: คาดว่าหุ่นยนต์จะสามารถใช้งานได้นานหลายปี ดังนั้นการวางแผนวงจรชีวิตของชิ้นส่วนจึงมีความสำคัญอย่างยิ่ง
- ความสม่ำเสมอของการผลิต: ความเสถียรของการสื่อสารขึ้นอยู่กับการผลิตและการประกอบที่สม่ำเสมอทั่วทั้งปริมาณการผลิต
โดยสรุปแล้ว แผงวงจรพิมพ์ (PCB) สำหรับเกตเวย์การสื่อสารอุตสาหกรรมสำหรับระบบหุ่นยนต์นั้นเป็นส่วนประกอบที่เกี่ยวข้องกับความปลอดภัยและทำงานแบบเรียลไทม์ มากกว่าจะเป็นแผงเครือข่ายทั่วไป การจัดการกับความหลากหลายของโปรโตคอล ความแม่นยำของเวลา ความสมบูรณ์ของการแยกส่วน และความทนทานต่อสภาพแวดล้อมในระดับ PCB นั้นมีความสำคัญอย่างยิ่งต่อการบูรณาการเครือข่ายหุ่นยนต์ที่เสถียรและความน่าเชื่อถือในการใช้งานภาคสนามในระยะยาว

แนะนำโพสต์

การประกอบแผงวงจรพิมพ์ (PCB) สำหรับอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค
Highleap Electronics ให้บริการผลิตแผงวงจรพิมพ์ (PCB) สำหรับอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค...

การประกอบแผงวงจรพิมพ์ (PCB) พร้อมการเขียนโปรแกรมเฟิร์มแวร์
Highleap Electronics ให้บริการประกอบแผงวงจรพิมพ์ (PCB) พร้อมเฟิร์มแวร์...
ผู้ผลิตแผงวงจรพิมพ์ 24 ชั้นในประเทศจีน
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...
การผลิต PCB ด้วยเส้นลวดละเอียดพิเศษสำหรับการเดินสายความหนาแน่นสูง
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...
วิธีการรับใบเสนอราคาสำหรับ PCB
ให้เราทำการวิเคราะห์ DFM/DFA ให้คุณและติดต่อกลับพร้อมรายงาน
คุณสามารถอัพโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา
เราต้องการข้อมูลต่อไปนี้เพื่อเสนอราคาให้กับคุณ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด
นอกเหนือจากการผลิต PCB แล้ว เรายังให้บริการอิเล็กทรอนิกส์ครบวงจร เช่น การออกแบบ PCB, PCBA (การประกอบแผงวงจรพิมพ์) และโซลูชันแบบครบวงจร ไม่ว่าคุณจะต้องการความช่วยเหลือในการสร้างต้นแบบ การตรวจสอบการออกแบบ การจัดหาส่วนประกอบ หรือการผลิตจำนวนมาก เรามอบการสนับสนุนครบวงจรเพื่อให้แน่ใจว่าโครงการของคุณจะประสบความสำเร็จ สำหรับบริการ PCBA โปรดระบุ BOM (รายการวัสดุ) และคำแนะนำในการประกอบเฉพาะของคุณ นอกจากนี้ เรายังเสนอการวิเคราะห์ DFM/DFA เพื่อเพิ่มประสิทธิภาพการออกแบบของคุณสำหรับการผลิตและการประกอบ เพื่อให้แน่ใจว่ากระบวนการผลิตจะราบรื่น