
Производство печатных плат и сборка печатных плат для управления БПЛА с использованием волоконно-оптических кабелей.

Управление БПЛА с помощью волоконно-оптического кабеля — это дисциплина, непосредственно происходящая от технологии управляемых по проводам противотанковых ракет — систем, в которых оператор направляет боеприпас через физическую линию связи, невосприимчивую к радиопомехам и помехам GPS благодаря природе среды. Современный вариант заменяет медный провод одномодовым оптическим волокном, заменяя ограниченную полосу пропускания и восприимчивость к электрическим помехам оригинальной технологии на связь гигабитного класса и полную электромагнитную тишину. Плата управления БПЛА с помощью волоконно-оптического кабеля является бортовой частью этой системы: она получает команды управления оптическим способом от оператора, преобразует их в сигналы управления полетом, управляет бортовым комплексом датчиков и передает видео и телеметрию по тому же волокну, которое выводится из контейнера по мере перемещения платформы в зону поражения.
Отличием этой платы от обычного контроллера полета является не вычислительная мощность, а требования к оптическому интерфейсу в сочетании с жесткими требованиями к работе в реальном времени. Контур управления наведением — от ввода оператора до перемещения исполнительного механизма — должен замыкаться в пределах времени аэродинамического отклика платформы. Для разведывательных дронов с медленными, размеренными профилями полета приемлемым является время 40–50 мс. Для быстрых тактических платформ, выполняющих конечные маневры, этот показатель может быть менее 10 мс. Эти требования к времени определяют каждое архитектурное решение: выбор оптоволоконного интерфейса, выбор процессора, метод вывода сигнала исполнительного механизма и отказоустойчивость.
Получите коммерческое предложение на печатную плату управления с волоконно-оптическим приводом.
Быстрый ответ
Плата управления БПЛА с волоконно-оптическим кабелем обрабатывает команды наведения, полученные через разматываемое оптическое волокно, преобразует оптические сигналы в выходные сигналы управления полетом с задержкой менее 50 мс, передает видео и телеметрию по тому же волокну через WDM и выполняет детерминированное поведение в случае потери волокна. Разработанная на основе конструкции ракеты FOG-M, она отдает приоритет задержке команд, надежности при одноразовом использовании или ограниченном повторном использовании и жесткому детерминизму в реальном времени. Она отличается от плат с катушками для троса тем, что волокно никогда не извлекается — платформа разматывает волокно из контейнера на скорости полета, и след волокна остается позади.
Содержание
- Наследие: от FOG-M до современных дронов с волоконно-оптическим наведением.
- Архитектура системы и роль совета директоров
- Путь выполнения команды наведения и бюджет задержки
- Обратная связь от датчиков и путь возврата видеосигнала
- Мониторинг распределения волокна
- Конструкция, обеспечивающая отказоустойчивость при потерях в оптоволокне
- Выбор процессора и операционной системы реального времени
- Архитектура питания для платформ одноразового использования
- Управляемые против проводных: различия в конструкции
- Производство и квалификация
- FAQ
Наследие: от FOG-M до современных дронов с волоконно-оптическим наведением.
В ракете BGM-71 TOW (1970-е годы) использовалась медная проволока, сбрасываемая как с пусковой установки, так и с ракеты во время полета, при этом сигналы наведения передавались по проволоке. Дальность действия была ограничена прочностью проволоки на разрыв и затуханием электрического сигнала — обычно менее 4 км. В конце 1970-х и 1980-х годах в рамках оборонных исследовательских программ изучалась возможность замены меди оптическим волокном по двум причинам: гигабитная пропускная способность волокна обеспечивала передачу видеосигнала с камеры в головке самонаведения ракеты, а устойчивость волокна к электромагнитным помехам решала проблемы, связанные с помехами, которые могли создавать мощные микроволновые излучатели для систем с проводным наведением.
Программа Fiber Optic Guided Missile (FOG-M) продемонстрировала концепцию, но была отменена до начала производства. Технология, которую она подтвердила — подача волокна как с пусковой платформы, так и с боеприпаса, с оптическими командами наведения и видеосигналом — стала основой для современных архитектур беспилотных летательных аппаратов с волоконно-оптическим наведением. Ключевое отличие заключается в том, что современные платформы — это беспилотники, а не односторонние боеприпасы: они несут камеры и комплекты датчиков для разведки и наблюдения, а не боеголовки, они могут барражировать, а не лететь непосредственно к цели, и в некоторых конфигурациях их можно вернуть и использовать повторно.
Современная печатная плата управления с волоконно-оптическим каналом наследует фундаментальную архитектуру сигналов от FOG-M — оптическая передача команд, возврат видеосигнала, пассивная передача волокон — и адаптирует ее к профилям полета дронов, современным архитектурам процессоров и доступности коммерческих волоконно-оптических и приемопередающих технологий по ценам, которые были недоступны в 1980-х годах.
Архитектура системы и роль совета директоров
Система с волоконно-оптическим кабелем состоит из: наземной станции (консоль оператора + волоконная катушка + оптический передатчик/приемник) → выведенного волокна → бортовой платы управления → летательных аппаратов + камеры + сенсорной нагрузки. Плата управления является единственным интерфейсом между землей и воздухом на протяжении всей миссии. Ее оптический интерфейс должен надежно принимать команды, ее процессор должен выполнять их в реальном времени, а драйверы исполнительных механизмов должны выдавать четкие сигналы с низкой задержкой на управляющие поверхности или двигатели.
В отличие от дрона с проводным креплением, где оптоволокно управляется двунаправленной системой катушек, платформа с оптоволоконным управлением разматывает волокно из контейнера пассивно — волокно разматывается по мере движения дрона, и когда контейнер пуст, связь прекращается. Электронный интерфейс контейнера управляется на печатной плате оптоволоконного контейнера , которая контролирует оставшееся волокно, натяжение на выходном направляющем элементе и скорость разматывания. Плата управления получает данные о состоянии от платы контейнера по межплатной шине и использует их для принятия решений по управлению миссией.
Разделение платы: в некоторых конструкциях оптический интерфейс, процессор, выходы исполнительных механизмов и мониторинг контейнера объединены на одной плате. В других оптический интерфейс выделен в отдельную плату оптического канала передачи данных, подключенную к плате управления через высокоскоростной разъем. Интегрированный подход позволяет сэкономить вес и количество разъемов. Разделение позволяет независимо оптимизировать оптический интерфейс с преобладанием аналоговых компонентов и функцию управления с преобладанием цифровых компонентов, а также может упростить электромагнитную совместимость между ними.
Путь выполнения команды наведения и бюджет задержки
Контур управления работает по следующей схеме: ввод данных оператором → программное обеспечение наземного управления → оптическое кодирование → оптоволокно → бортовой оптический приемник → электрическое преобразование → декодирование протокола → проверка команды → выходной сигнал исполнительного механизма → аэродинамический отклик → изображение с камеры → кодирование видео → оптическая передача → оптоволокно → наземный приемник → дисплей. Часть этого контура, за которую отвечает плата управления — от оптического приема до выходного сигнала исполнительного механизма — должна укладываться в общий бюджет задержки, который определяется временем аэродинамического отклика платформы за вычетом задержки связи по оптоволокну в обоих направлениях (пренебрежимо мала при длине троса менее 10 км: ~50 мкс/км в одну сторону при c/n ≈ 0.67c).
Целевые показатели задержки, специфичные для каждой платформы:
- Медленный разведывательный дрон (3–5 м/с, большой размах крыльев): Общий бюджет цикла составляет 80–150 мс; бюджет управляющей печатной платы — ~20–40 мс.
- Тактический беспилотник разведки и наблюдения (10–20 м/с, умеренная маневренность): Общий бюджет цикла составляет 40–80 мс; бюджет управляющей печатной платы — ~10–20 мс.
- Быстроходная маневренная платформа (>20 м/с, высокая маневренность): Общий бюджет цикла <30 мс; бюджет управляющей печатной платы <8 мс; требуется выделенная система управления на базе FPGA.
Задержка внутри управляющей печатной платы определяется в основном следующими факторами: преобразованием оптического сигнала в электрический (~1 мкс, незначительно), буфером приема протокола кадра и проверкой CRC (~50–200 мкс в зависимости от протокола и процессора), интерфейсом исполнительного механизма (период ШИМ = 1/частота; при 400 Гц максимальная задержка ШИМ составляет 2.5 мс; цифровой протокол DSHOT уменьшает ее до ~100 мкс).
Проверка целостности команд обязательна: каждый полученный кадр должен содержать контрольную сумму (CRC), которую процессор проверяет перед передачей команды на выходы исполнительных механизмов. Некорректная команда, выполненная без проверки, может привести к вводу команды управления полетом, которую оператор не отправлял. Проверка CRC добавляет примерно 5–20 мкс к задержке обработки — что вполне приемлемо, учитывая ее роль в предотвращении ложных команд исполнительных механизмов.
Здесь стоит отметить контекст проектирования систем защиты от помех : поскольку команды передаются по оптоволокну, угроза радиочастотных помех, которая обуславливает необходимость проектирования печатных плат с защитой от помех, полностью отсутствует. Модель угроз безопасности для систем, использующих оптоволокно, носит физический характер — перерезание оптоволокна, физический перехват контейнера — а не электромагнитный.
Обратная связь от датчиков и путь возврата видеосигнала
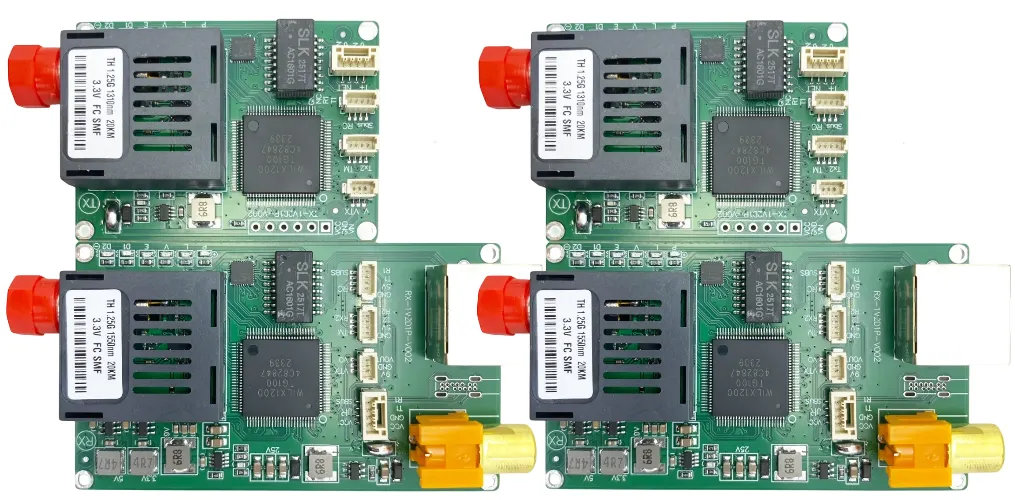
Видео и телеметрия передаются по одному и тому же волокну с использованием мультиплексирования с разделением по длинам волн (WDM). Типичная схема: команды передаются на длине волны 1310 нм, видео возвращается на длине волны 1550 нм. Обе длины волн используют одну и ту же физическую жилу волокна, но разделены на каждом конце оптическими разветвителями WDM (селективными по длине волны разделителями лучей). Такая двунаправленная архитектура на одном волокне имеет решающее значение для платформ с волоконно-оптическим управлением, поскольку волокно используется в качестве направляющего элемента и не может представлять собой многожильный пучок — вес и емкость контейнера требуют использования одного волокна.
Видеоконвейер на бортовой плате: датчик камеры → процессор обработки изображений (ISP) → механизм сжатия (аппаратный кодировщик H.264 или H.265) → пакетирование → оптический передатчик. Несжатое видео 1080p60 требует ~3 Гбит/с; после кодирования H.264 с уровнем качества, подходящим для видеонаблюдения, тот же поток может иметь скорость 10–50 Мбит/с. Сжатие является обязательным для любой платформы с оптоволоконным подключением и практичным корпусом, поскольку оно позволяет использовать оптические интерфейсы со скоростью от 100 Мбит/с до 1 Гбит/с вместо 10 Гбит/с, что приводит к соответствующему снижению стоимости приемопередатчика, энергопотребления и сложности конструкции платы.
Видеоконвейер построен на тех же принципах проектирования физического уровня, что и специализированная плата оптического канала передачи данных , адаптированная к механическим условиям подачи волокна — в частности, угол выхода волокна и любое натяжение, создаваемое механизмом подачи, могут вызывать модовую связь в многомодовом волокне, поэтому стандартной практикой является использование одномодового волокна и трансиверов, совместимых по длине волны.
Мониторинг распределения волокна
Панель управления контролирует три параметра дозирования либо напрямую, либо через плату интерфейса баллона:
- Оптическая мощность на приемнике: Наиболее фундаментальный показатель целостности волокна. Внезапное падение мощности указывает на обрыв; постепенное снижение может свидетельствовать о нарушении радиуса изгиба в зоне прохождения волокна или о загрязнении в выходном кабелепроводе.
- Оценка оставшегося количества волокна: Получено путем интегрирования скорости (∫v dt) и сопоставлено с калиброванной емкостью контейнера. Более точные методы используют поворотный энкодер на выходной катушке или прямой датчик длины волокна. Сигнал о низком уровне волокна (10–20%) запускает расчет траектории возврата.
- Натяжение в зоне выхода: Тензометрический датчик или датчик силы на выходном направляющем устройстве обнаруживает зацепление — зацепление волокна за рельеф местности или препятствие создает скачок натяжения перед обрывом волокна. Обнаружение дает предупреждение за ~50–200 мс, чего достаточно для попытки маневрирования на некоторых платформах.
Все три параметра должны считываться с достаточной частотой для поддержки логики отказоустойчивости, описанной в разделе 6. Типичная частота дискретизации оптической мощности составляет 1 кГц — это обеспечивает разрешение 1 мс для обнаружения обрыва. Частота дискретизации натяжения составляет 500 Гц. Оценка оставшегося волокна может выполняться с частотой 10–50 Гц, поскольку истощение контейнера — медленный процесс по сравнению с циклом управления. Механизмы работы оборудования для дозирования подробно описаны в контексте печатной платы блока дозирования волокна.
Конструкция, обеспечивающая отказоустойчивость при потерях в оптоволокне
Основное требование к проектированию: для каждого случая потери сигнала в волокне должна быть определена и детерминирована реакция.
В отличие от дрона, привязанного к земле, где оптоволокно совершает полный оборот, а его износ постепенный и предсказуемый, выпавшее волокно может внезапно оборваться без предупреждения — из-за рельефа местности, ротора или ошибки оператора на земле. Плата управления должна рассматривать потерю волокна как ожидаемое событие, а не как исключительную неисправность. Реакция должна быть заранее определена, реализована в аппаратном или программном обеспечении с поддержкой сторожевого таймера и подтверждена наземными испытаниями перед любым полетом.
Конечный автомат обнаружения потерь в оптоволокне:
- Оптическая мощность падает ниже порогового значения T_low (установленного на 3 дБ выше минимальной чувствительности приемника).
- Запуск таймера: окно 100–500 мс (различает кратковременную потерю сигнала от необратимого обрыва; кратковременная потеря сигнала может произойти во время резких маневров, создающих нагрузку на угол выхода волокна).
- Если питание восстановится в течение заданного временного интервала: зарегистрируйте событие, продолжите работу, оповестите оператора.
- Если электроснабжение не восстановится: объявить об обрыве оптоволокна, активировать аварийный режим.
Параметры аварийного режима (предварительно настроены для каждого типа миссии):
- Автономное зависание: Переключитесь на бортовой GPS или барометрическое удержание, задержитесь в текущем положении, дождитесь попытки повторного подключения оператора через резервную радиосвязь (если имеется).
- Возврат в контейнер: Используя данные инерциальной инерциальной навигационной системы (IMU), проследите до последнего известного местоположения контейнера и попытайтесь повторно подключить оптоволокно.
- Завершающий маневр: При применении боеприпасов выполните предварительно запрограммированный заход на посадку к последним известным координатам цели.
- Контролируемый спуск: Если автономный полет невозможен, снизьте тягу до минимальной скорости контролируемого снижения и отключите двигатели вблизи земли.
Аппаратный сторожевой таймер обязателен: выделенная микросхема сторожевого таймера (а не программный сторожевой таймер) отслеживает сигнал пульса процессора. Если процессор зависает — из-за ошибки в микропрограмме, защелкивания, вызванного электромагнитными помехами, или сбоя питания — сторожевой таймер активирует реле аварийной защиты и переводит исполнительные механизмы в заранее определенное безопасное состояние в течение заданного времени ожидания (обычно 50–200 мс). Это последняя линия защиты от отказа процессора и неконтролируемой работы платформы.
Выбор процессора и операционной системы реального времени
Для работы управляющей платы требуется процессор, способный к детерминированному выполнению в реальном времени. Ключевыми показателями являются задержка прерывания в худшем случае (задержка между поступлением пакета команд, вызывающего прерывание, и началом выполнения подпрограммы обработки прерывания) и время переключения контекста (время сохранения текущего состояния задачи и загрузки новой задачи). Джиттер в этих показателях напрямую увеличивает допустимую задержку контура управления.
Категории процессоров:
- ARM Cortex-M7 (например, STM32H7): 480 МГц, аппаратный блок обработки чисел с плавающей запятой (FPU), наихудшая задержка прерывания ~12 циклов (~25 нс), достаточно для платформ, требующих контура управления >5 мс. Экономически выгодное решение, широко используется в контроллерах полетов коммерческих дронов. Подходит для большинства платформ наблюдения с волоконно-оптической связью.
- ARM Cortex-R5: Двухъядерный процессор с синхронизацией для критически важных приложений, детерминированное время отклика, отсутствие неожиданностей, связанных с задержкой кэша. Выбран для оборонных платформ, где функция управления полетом требует соответствия уровню безопасности (SIL).
- Управление на основе FPGA (Xilinx Zynq, Intel Cyclone): Для платформ, требующих контуров управления с задержкой менее миллисекунды, FPGA-матрица выполняет алгоритм управления в выделенной логике с детерминированной задержкой в один такт. Процессор (ядро ARM внутри SoC) обрабатывает функции, не работающие в режиме реального времени: запись телеметрии, мониторинг состояния оптоволокна, управление миссией.
Выбор ОС реального времени: FreeRTOS — наиболее распространенный выбор для встроенного управления дронами благодаря небольшому объему занимаемой памяти, детерминированному планированию задач и широкой экосистеме. Zephyr набирает популярность благодаря своей современной архитектуре и поддержке систем сертификации безопасности. Использование только операционной системы (без ОС реального времени) приемлемо для простейших платформ, где контур управления является единственной значимой задачей, но усложняет систему по мере расширения набора функций.
Архитектура питания для платформ одноразового использования
Платформы с одноразовым волоконно-оптическим кабелем сталкиваются с ограничением в архитектуре питания, которое не применяется к многоразовым дронам: система питания должна быть оптимизирована для одного профиля миссии (от взлета до конца волокна), без необходимости управления циклами зарядки или долговременного поддержания работоспособности батареи. Это позволяет агрессивно выбирать элементы питания: литий-полимерные элементы с высокой скоростью разряда и пиковыми значениями C-rate, которые неприемлемо сократили бы срок службы в многоразовой платформе, здесь вполне уместны.
Распределительная система питания платы управления должна выдерживать скачки пускового тока двигателя (несколько сотен ампер в небольших БПЛА) без падения напряжения питания ниже порога просадки процессора. Наличие емкости вблизи входного напряжения каждого регулятора скорости, в сочетании с отдельными силовыми плоскостями для управления двигателем и авионики (соединенными в одной звездообразной точке), предотвращает проникновение помех от переключения двигателя в управляющую электронику.
Мониторинг батареи: подсчет кулонов обеспечивает определение уровня заряда для управления миссией. Для одноразовых платформ первостепенное значение имеет завершение миссии до разряда, а не срок службы батареи — кривая уровня заряда определяет логику возврата домой или прерывания миссии наряду с оценкой оставшегося заряда волокна. Принципы проектирования печатных плат дронов, работающих в условиях помех GPS, в равной степени применимы и здесь — отсутствие проблем с помехами GPS не исключает необходимости проектирования источника питания, устойчивого к электромагнитным помехам, в отсеке авионики.
Управляемые против проводных: различия в конструкции
| Аспект дизайна | Направленное по волокну (доставляемое) | Подключение через спул (управление через спул) |
|---|---|---|
| Управление волокном | Пассивное дозирование, без извлечения, контейнер опустошается до нуля. | Активная двунаправленная катушка, натяжение с управлением двигателем, волокно извлекается при посадке. |
| Задержка контура управления | Для большинства платформ критически важен временной интервал менее 50 мс; для платформ с высокой скоростью маневрирования — менее 10 мс. | Повышенная допустимая погрешность — 100–200 мс допустимо для стационарных или медленно движущихся платформ разведки, наблюдения и рекогносцировки на тросе. |
| реакция на обрыв волокна | Необходимо обрабатывать внезапные, непредупрежденные обрывы работы; обязательна детерминированная система защиты от сбоев. | Может предупредить о неисправности; двигатель катушки обеспечивает обратную связь по натяжению, прогнозируя обрыв. |
| повторное использование платформы | Часто являются расходным материалом; некоторые варианты ISR предназначены для эвакуации. | Обычно многоразовые; конструкция фюзеляжа и электроники рассчитана на многократные полеты. |
| Плата контейнера | Пассивный контроль подачи волокна; без электропривода. | Активное управление двигательной активностью; регулирование натяжения; отслеживание длины волокон в обоих направлениях. |
| ЭМИ закалка | Стандарт для коммерческого применения; MIL-STD-461 для оборонной промышленности. | Диапазон требований одинаков; Конструкция, устойчивая к электромагнитным помехам Эти правила применяются в равной степени. |
Производство и квалификация
Подход к производству различается в зависимости от модели повторного использования платформы:
Одноразовые платформы: стандартный FR-4, 4–6 слоев, компоненты коммерческого класса, автоматизированная SMT-сборка, 100% внутрисхемное тестирование (ICT) и функциональное тестирование, выборочная проверка на соответствие экологическим нормам. Квалификация осуществляется на основе анализа конструкции и ограниченных экологических испытаний, а не на основе полного соответствия стандарту MIL-STD-810. Основной фактор — стоимость: платформа, разрушенная при однократном использовании, не может вместить печатную плату стоимостью 50 000 долларов. Изготовление печатных плат из FR-4 со стандартной бессвинцовой сборкой отвечает требованиям к надежности для профиля эксплуатации, измеряемого в часах.
Многоразовые платформы разведки, наблюдения и рекогносцировки: подходы к проектированию и квалификации военного класса — подложка из полиимида или высокотемпературного огнестойкого материала FR-4, приемка сборки по стандарту IPC Class 2 или 3, конформное покрытие для защиты от влаги и загрязнений, испытания на соответствие экологическим стандартам MIL-STD-810. Функциональное тестирование включает: обратную связь команд наведения при экстремальных рабочих температурах, имитацию обрыва волокна (вставка оптического аттенюатора для подтверждения правильности срабатывания аварийного режима при заданном пороговом значении), измерение задержки по всему пути передачи команд.
Компания Highleap занимается изготовлением и сборкой как одноразовых, так и многоразовых плат управления с волоконно-оптическим кабелем, предоставляя пакеты документации, соответствующие каждому уровню квалификации.
FAQ
Насколько далеко может пролететь дрон с волоконно-оптическим наведением?
Дальность действия ограничена вместимостью контейнера — длиной волокна, которое можно намотать в контейнер на стороне воздушного терминала, плюс волокно на стороне наземного терминала. Практическая вместимость воздушного контейнера составляет 5–20 км для контейнера весом 2–8 кг. Некоторые более крупные платформы обеспечивают дальность действия более 30 км. Оптический бюджет канала связи не является ограничивающим фактором — одномодовое волокно 1310 нм с коэффициентом усиления 0.35 дБ/км и оптическим бюджетом 20 дБ обеспечивает дальность действия 57 км, что значительно превышает вместимость контейнера.
Может ли волоконно-оптическая архитектура поддерживать автономную навигацию по заданным точкам?
Да — автономная навигация работает на бортовом процессоре и не требует оптоволоконного канала для выполнения. Оптоволоконный канал передает команды управления оператором и возвращает видео для обеспечения ситуационной осведомленности. Автономные режимы особенно важны для платформ с оптоволоконным наведением, поскольку оператор может временно потерять видеосигнал (из-за рельефа местности, закрывающего камеру), в то время как платформа продолжает автономную навигацию.
Что произойдет, если волокно порвется на заземляющем конце (рядом с катушкой)?
С точки зрения бортовой платы, потеря оптического сигнала происходит одинаково независимо от места обрыва волокна. Логика обнаружения и защиты от сбоев, описанная в разделе 6, в равной степени применима как к обрыву наземного конца, так и к обрыву бортового конца. Физически обрыв наземного конца может быть более распространенным — волокно вблизи точки запуска неподвижно и уязвимо для повреждения транспортными средствами или персоналом.
Как отключение GPS-сигнала влияет на эту систему?
Что касается оптоволоконного канала связи: совсем нет. Оптоволоконный канал невосприимчив к помехам или подмене GPS. Что касается отказоустойчивого автономного режима: значительно. Если отказоустойчивость основана на возврате домой с привязкой к GPS, помехи GPS отключают эту опцию. Поэтому в оборонных проектах в качестве основного автономного режима используется отказоустойчивость с использованием только инерциального измерительного блока (IMU) и инерциальной навигации (dead-rection), а GPS — в качестве вторичного варианта, если он доступен. Плата управления беспилотником, не поддерживающим GPS В контексте проектирования рассматривается инерциальное навигационное оборудование, лежащее в основе этой возможности.

Рекомендуемые сообщения

Сборка печатных плат для промышленной электроники
Сборка печатных плат в промышленной электронике включает в себя...

Сборка печатной платы бытовой электроники
Компания Highleap Electronics занимается производством печатных плат для бытовой электроники...

Сборка печатной платы с программированием микропрограммы.
Компания Highleap Electronics предоставляет услуги по сборке печатных плат с прошивкой...
Производитель 24-слойных печатных плат в Китае
Как получить коммерческое предложение на печатные платы? Давайте проведем анализ DFM/DFA для...
Как получить расценки на печатные платы
Позвольте нам провести для вас анализ DFM/DFA и предоставить вам отчет.
Вы можете безопасно загружать свои файлы через наш сайт.
Для предоставления вам расценок нам необходима следующая информация:
-
- Gerber, ODB++ или .pcb, спец.
- Список спецификаций, если вам требуется сборка
- Количество
- Время поворота