
Плата для систем машинного зрения и камер для MIPI, обработки данных с использованием искусственного интеллекта и многокамерных систем.
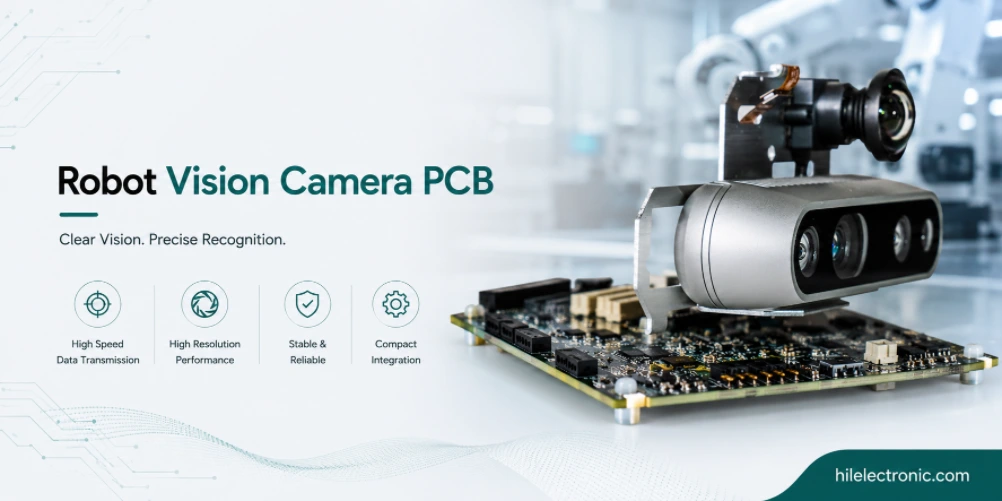
Платы систем машинного зрения и камер роботов передают сигналы с самой высокой пропускной способностью. Современный модуль восприятия может включать в себя несколько датчиков изображения, каналы связи MIPI CSI-2, обработку сигналов изображения, ускорение ИИ, управление освещением и точную механическую юстировку с оптикой. Небольшая ошибка компоновки или перегрева может снизить надежность кадра, качество изображения, точность синхронизации или долговременную стабильность модуля.
В этом руководстве объясняются инженерные и производственные решения, лежащие в основе печатных плат для систем машинного зрения роботов: выбор датчиков камеры, высокоскоростная трассировка, синхронизация нескольких камер, интеграция обработки изображений, оптико-механические ограничения, отвод тепла и охват тестирования. Оно написано для команд, занимающихся разработкой модулей камер, датчиков глубины, плат распознавания объектов и подсистем машинного зрения роботов.
Что на самом деле делают печатные платы для систем машинного зрения и камер роботов?
Роль в робототехнической системе
Платы машинного зрения и камер обрабатывают данные с самой высокой пропускной способностью в роботе. Современные датчики камер передают данные сотен мегабит в секунду, вплоть до гигабит; несколько камер в системе восприятия увеличивают эту пропускную способность; ускорителям обработки изображений на каждом этапе необходимы высокоскоростные интерфейсы с контролируемым импедансом. Что отличает платы машинного зрения:
- Высокоскоростные интерфейсы датчиков: MIPI CSI-2 работает на многогигабитных скоростях на каждую линию. Необходимы согласование импеданса и длины.
- Агрегация данных с нескольких камер: Синхронизированные многокамерные системы для стереоскопического, панорамного или критически важного охвата. Синхронизация по времени имеет значение.
- Интеграция вычислительных ресурсов: Процессор обработки изображений (ISP), ускоритель искусственного интеллекта или SoC на одной плате или в тесной взаимосвязи. Вычислительная мощность и тепловая нагрузка значительны.
- Управление освещением: Светодиодная или лазерная подсветка, синхронизированная с экспозицией датчика. Часто используется в системах структурированного освещения или времяпролетного зондирования.
- Оптическая механическая интеграция: Крепление объектива, регулировка фокусировки и интеграция ИК-фильтра. Механические допуски влияют на качество изображения.
Риски проектирования, подлежащие контролю
Архитектура печатных плат продолжает стремительно развиваться по мере совершенствования датчиков камер, аппаратного обеспечения для обработки данных и моделей искусственного интеллекта. Программы, которые начинали с определенной архитектуры два-три года назад, могут обнаружить, что варианты текущего поколения существенно отличаются — датчики с более высоким разрешением, более мощные ускорители ИИ, более дешевые интегрированные процессоры обработки изображений. Пересмотр архитектуры системы машинного зрения при обновлении продукта часто выявляет существенные возможности для улучшения.
Выбор подхода к интеграции платы камеры — модуль SoM или дискретный SoC, встроенный или отдельный вычислительный блок — влияет как на стоимость, так и на гибкость итераций. Интеграция SoM ускоряет разработку, но обходится дороже в расчете на единицу продукции; интеграция дискретных компонентов снижает стоимость в расчете на единицу продукции, но обходится дороже в плане НИОКР. Программы выбирают подход, соответствующий их объему производства и срокам разработки.
На системном уровне печатная плата должна определяться по функциям, условиям эксплуатации, сроку службы и охвату тестирования, а не только по принципиальной схеме. Это предотвращает распространенную ошибку, когда технически корректная печатная плата с трудом крепится, сложно обслуживается или оказывается недостаточно надежной после установки в робота.
Выбор сенсора камеры: глобальный затвор, скользящий затвор, ToF, структурированный свет, тепловизионный сенсор.
Критерии выбора сенсора камеры
Выбор сенсора камеры определяет большую часть проектирования электроники. Основные категории сенсоров:
- Глобальный затвор CMOS-матрицы: Захватывает весь кадр одновременно. Стандарт для машинного зрения и захвата движущихся объектов.
- CMOS-затвор с эффектом «роллинг-шаттера»: Построчная экспозиция. Дешевле, чем глобальный затвор; подходит для статичных или медленно движущихся сцен.
- Время пролета (ToF): Измерение глубины по пикселям. Распространено в камерах глубины и системах 3D-восприятия.
- Структурированный свет: Проецируемый рисунок плюс 2D-датчик. Высокоточная регулировка глубины для работы на ближних дистанциях.
- Событийно-ориентированный (нейроморфный): Асинхронный вывод событий вместо кадров. Перспективный вариант для восприятия с низкой задержкой.
- Тепловой (LWIR): Инфракрасная съемка в длинноволновом диапазоне. Специальные области применения, где важна тепловая сигнатура.
Как выбор сенсора камеры влияет на стоимость и надежность
Производители датчиков для камер предлагают компоненты с широким диапазоном количества пикселей, частоты кадров, динамического диапазона и светочувствительности. Подбор датчика в соответствии с требованиями приложения (а не выбор по умолчанию самого высокопроизводительного из доступных) позволяет сэкономить бюджет; подбор датчика в соответствии с требованиями приложения также соответствует требованиям к пропускной способности и обработке данных на последующих этапах.
Использование нескольких типов датчиков на одном роботе становится все более распространенным явлением. Современный автономный мобильный робот может сочетать цветные CMOS-камеры с датчиком глубины, инфракрасные датчики для навигации в условиях низкой освещенности и тепловизионные датчики для обнаружения людей. Управление многосенсорной системой на визуальной панели или на нескольких панелях представляет собой особую проблему интеграции.
Практическое правило заключается в выборе простейшей конструкции, которая при этом отвечает требованиям к передаче сигналов, безопасности, тепловым характеристикам и механическим свойствам. Избыточные характеристики увеличивают стоимость, а недостаточные — приводят к необходимости доработок во время испытаний или эксплуатации в полевых условиях.
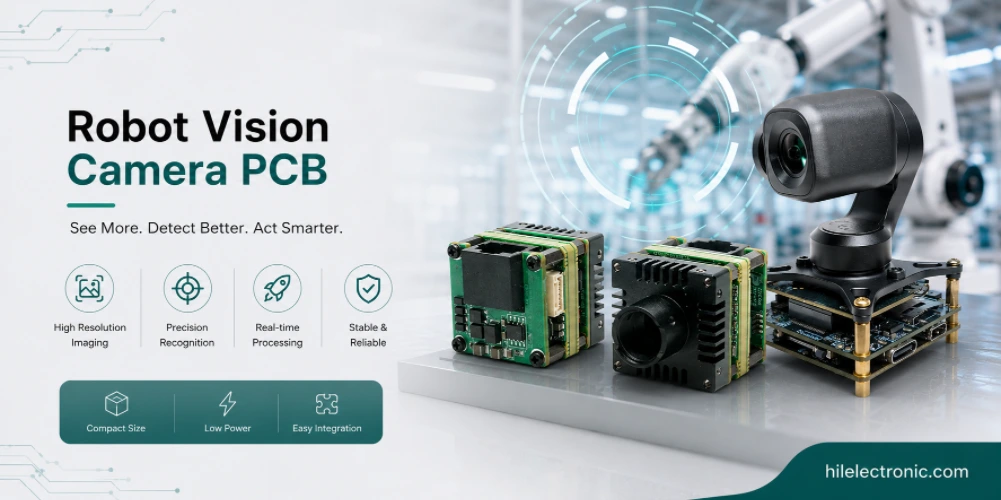
Проверка трассировки MIPI выполняется совместно с опцией многослойной компоновки печатной платы HDI и магистралью связи робота , поскольку отладка синхронизации камеры и передачи данных обычно осуществляется в рамках одной системы.
Высокоскоростная компоновка: MIPI CSI-2, согласование импеданса и длины.
Требования к интерфейсу и компоновке
Разработка высокоскоростных интерфейсов для камер требует применения специальных инженерных решений. Интерфейс MIPI CSI-2 со скоростью 2.5 Гбит/с на линию требует контролируемого согласования импеданса и длины; интерфейсы с более высокой скоростью, 6 Гбит/с и выше, добавляют дополнительные ограничения по запасу прочности. Основные проектные соображения:
- Контроль импеданса: Дифференциальное сопротивление 100 Ом для MIPI; дифференциал 100 Ом для других многогигабитных интерфейсов. Стандартный допуск ±10%.
- Соответствие длины: Сопоставление внутри пары за пикосекунды; сопоставление между парами за наносекунды для параллельных шин.
- Непрерывность опорной плоскости: Непрерывная опорная точка на земле под высокоскоростными сигналами. Разрывы в опорной плоскости ухудшают целостность сигнала.
- Переходы между слоями: Сведите к минимуму количество переходных отверстий в высокоскоростных сетях; используйте переходные отверстия обратного пути для сохранения непрерывности опорного сигнала.
- Прекращение: Надлежащее согласование на обоих концах линий передачи. Отражения ухудшают качество сигнала в глазковой диаграмме.
- Тестовый купон: Образцы для проверки импеданса. Данные TDR предоставлены вместе с документацией по изготовлению.
Вопросы электромагнитной совместимости, синхронизации и тестирования.
Как правило, необходимо тщательно следовать рекомендациям производителя сенсора и процессора по компоновке MIPI CSI-2. Компоновка, отклоняющаяся от рекомендаций производителя, может работать на одних скоростях передачи данных и давать сбои на других; компоновка, соответствующая рекомендациям, надежно работает во всем заданном диапазоне скоростей. Соблюдение рекомендаций экономит время на отладку прототипа.
Моделирование целостности сигнала на высокоскоростных интерфейсах камер позволяет выявлять проблемные решения еще до создания прототипа. Постпроектное моделирование с использованием моделей IBIS или S-параметров от производителя позволяет прогнозировать запас по «глазу» на каждом входе процессора; решения, демонстрирующие достаточный запас в моделировании, обычно работают в прототипе без проблем с целостностью сигнала.
Обработка изображений: процессор обработки изображений (ISP), ускоритель ИИ, FPGA, SoC.
Ключевые проектные решения для обработки изображений
Аппаратное обеспечение для обработки изображений интегрируется на плате камеры или рядом с ней. Основные варианты обработки:
- Интернет-провайдер: Специализированный процессор обработки изображений. Выполняет преобразование Байера, баланс белого, шумоподавление и другие операции на уровне пикселей.
- Ускоритель ИИ: GPU или NPU, работающие с моделями восприятия. Стандартная функция в автономных роботах и приложениях, основанных на машинном зрении.
- ПЛИС: Специализированный конвейер обработки данных для машинного зрения. Часто используется в высокопроизводительных системах машинного зрения.
- SoC: Интегрированный ЦП плюс ГП или НПУ. Часто используется в универсальных приложениях компьютерного зрения.
- Внешняя обработка: Данные изображения передаются на вычислительную плату по Ethernet, USB или MIPI. Сохраняет гибкость за счет снижения пропускной способности.
Вопросы производства и надежности
Выбор ускорителя ИИ также влияет на подход к разработке программного обеспечения. Некоторые ускорители поддерживают распространенные фреймворки машинного обучения напрямую с помощью инструментальных средств поставщиков; другие требуют пользовательского преобразования моделей или специальных сред разработки. Программы, в которых выбор ускорителя соответствует возможностям и предпочтениям команды разработчиков программного обеспечения, разрабатываются быстрее, чем программы, в которых выбор ускорителя основан только на технических характеристиках оборудования.
Регулирование теплоотвода на платах машинного зрения для ИИ-ускорителей часто является основным конструктивным ограничением. ИИ-ускорители, постоянно потребляющие десятки ватт, требуют существенного охлаждения; механические характеристики робота могут ограничивать доступные системы охлаждения. Программы, которые планируют решения по тепловому режиму на ранних этапах — иногда совместно проектируя выбор ускорителя с учетом возможностей охлаждения — позволяют избежать необходимости переделывать модели на поздних этапах из-за проблем с теплоотводом.
Синхронизация нескольких камер
Ключевые проектные решения для синхронизации нескольких камер
Синхронизация нескольких камер важна, когда алгоритм восприятия зависит от временного выравнивания. Стереоскопическая глубина, восстановление структуры по движению и скоординированное наблюдение с использованием нескольких камер требуют синхронизации с точностью до миллисекунды. Основные подходы к синхронизации:
- Аппаратный триггер: Общий сигнал запуска для всех камер. Достижима синхронизация с точностью до микросекунды.
- PTP: Протокол точного времени по Ethernet. Синхронизация по сети с точностью до микросекунды.
- Временная метка программного обеспечения: Время работы основного устройства на момент захвата. В лучшем случае точность до миллисекунд; этого достаточно для некоторых приложений.
- Генлок: Синхронизация видеосигнала для приложений вещательного типа.
Вопросы производства и надежности
Синхронизация нескольких камер в стереосистемах напрямую влияет на точность определения глубины. Камеры, срабатывающие даже с интервалом в миллисекунду во время движения робота, создают несовпадающие изображения с соответствующими ошибками определения глубины. Программы, которые обеспечивают правильную синхронизацию на этапе проектирования оборудования, получают чистое стереоизображение; программы, которые полагаются на программную синхронизацию после захвата изображения, обычно создают более шумные данные о глубине.
Управление освещением в камерах с структурированным светом и ToF-камерах глубины интегрируется в плату машинного зрения или рядом с ней. Точное согласование времени освещения с экспозицией датчика — вот что обеспечивает работу этих технологий определения глубины; обеспечение точного согласования времени является важной задачей проектирования.
Также следует учитывать ограничения по тепловому режиму и энергопотреблению, принимая во внимание плату распределения питания робота и план проектирования печатной платы робота на уровне платформы.
Терморегулирование для интерактивных досок визуализации
Электрические и тепловые требования
В системах управления тепловым режимом на платах машинного зрения решаются две проблемы, связанные с рассеиванием тепла: сам датчик изображения и обрабатывающая электроника. Основные методы следующие:
- Термоизоляция датчика: Иногда это необходимо для предотвращения повышения температуры датчика из-за нагрева в процессе обработки. Темновой ток увеличивается с повышением температуры.
- Охлаждение вычислительных систем: Охлаждение ISP, GPU или NPU аналогично практике, применяемой на вычислительных платах. Радиатор или система охлаждения рассчитаны на рассеивание тепла.
- Управление потоком воздуха: интегрированная система циркуляции воздуха через корпус камеры или система охлаждения на системном уровне.
- Терморегулирование для калибровки: Параметры калибровки датчика изменяются в зависимости от температуры. В некоторых областях применения температура контролируется для сохранения калибровки.
Производственные испытания и виды отказов
Допуски на выравнивание объектива и крепления камеры влияют на качество изображения по всей поверхности сенсора. Производственный допуск на положение объектива (обычно ±100 мкм) напрямую приводит к колебаниям качества изображения. Программы, которые должным образом указывают допуск на крепление объектива, и производители, которые его соблюдают, обеспечивают стабильное качество изображения; программы, которые оставляют допуск неявным, иногда приводят к колебаниям качества изображения в разных экземплярах.
Температура сенсора во время съемки влияет на темновой ток и шум. Программы, которые проектируют платы визуализации для обеспечения стабильной температуры сенсора — за счет теплоизоляции от технологического тепла, активного терморегулирования или запаса прочности — сохраняют качество изображения в различных условиях эксплуатации.
Для принятия решений по смежным вопросам см. руководство по сборке печатной платы датчиков робота и печатную плату связи робота для высокоскоростных интерфейсов.
Производство печатных плат для систем машинного зрения и камер на заводе Highleap.
Проверка DFM перед началом производства
Компания Highleap производит платы машинного зрения и камер, отвечающие требованиям высокоскоростной обработки изображений. Мы поддерживаем контролируемое сопротивление, конструкцию HDI и механическую интеграцию. Наши возможности включают:
- Многослойная структура с контролируемым импедансом: Многогигабитные интерфейсы с проверкой импеданса для каждой партии.
- Строительство HDI: для разветвления BGA на современных процессорах обработки сигналов и ускорителях искусственного интеллекта.
- SMT с малым шагом выводов: Возможность использования BGA-чипов толщиной 0.4 мм для высокоплотных вычислительных задач в области машинного зрения.
- Оптическая механическая интеграция: Крепление объектива, регулировка фокусировки, установка ИК-фильтра — все это входит в состав сборки.
- Интеграция освещения: Светодиодный или лазерный осветительный блок, интегрированный с платой камеры.
- Тестирование с помощью визуализации: функциональное тестирование с использованием эталонных мишеней или предоставленное заказчиком исследование изображений.
Передача результатов тестирования, отслеживаемости и сборки
Компания Highleap производит платы для систем машинного зрения, охватывающие широкий спектр задач: от базовых систем машинного зрения с одной камерой до многокамерных стереоскопических систем определения глубины и систем распознавания объектов с использованием искусственного интеллекта. Производственные возможности включают высокоскоростную компоновку по протоколу MIPI, изготовление плат HDI для BGA-разветвления на ускорителях, интеграцию тепловых решений и оптико-механическую сборку с креплением линз.
Особое преимущество производства печатных плат у поставщика с опытом работы в этой области заключается в накопленном понимании того, что обеспечивает работоспособность печатных плат в серийном производстве, в отличие от того, что хорошо выглядит на прототипе. Запасы целостности сигнала, которые кажутся достаточными на прототипе, но выходят из строя при экстремальных температурах; временные параметры освещения, которые работают при комнатной температуре, но смещаются при высокой нагрузке; решения по теплоотводу, которые работают на стенде, но выходят из строя в закрытых корпусах роботов. Именно такое накопленное понимание обеспечивает надежность на протяжении всего производственного процесса.
Часто задаваемые вопросы о печатных платах Robot Vision
Что такое плата машинного зрения для роботов?
Плата системы машинного зрения робота — это плата камеры или системы восприятия, которая соединяет датчики изображения с обрабатывающей электроникой. Она может включать в себя трассировку MIPI CSI-2, обработку сигналов изображения, ускорение ИИ, регулирование питания, управление освещением, схемы синхронизации и разъемы для подключения к основному контроллеру робота. Ее конструкция влияет на качество изображения, пропускную способность, задержку и надежность.
Почему компоновка MIPI CSI-2 на платах камер роботов представляет собой сложную задачу?
В MIPI CSI-2 используются высокоскоростные дифференциальные линии, требующие контролируемого импеданса, коротких обратных путей, тщательного согласования длины, планирования с минимальными потерями и дисциплинированного подхода к разъемам. Роботы создают дополнительные механические ограничения и увеличивают оголенность кабеля, поэтому целостность сигнала должна выдерживать вибрацию, изгибы, перепады температуры и электромагнитные помехи от двигателей и силовой электроники.
Какой тип камер следует использовать роботу: с глобальным затвором или с скользящим затвором?
Датчики с глобальным затвором предпочтительны для съемки движущихся роботов, быстро движущихся объектов, машинного зрения и стереоскопической глубины, поскольку весь кадр захватывается в один и тот же момент. Датчики с скользящим затвором дешевле и могут использоваться для съемки медленных или статичных сцен. Правильный выбор зависит от скорости движения, освещения, метода обработки изображений и требований к точности.
Как осуществляется синхронизация нескольких камер робота?
В многокамерных системах используются триггерные линии, сигналы синхронизации кадров, временные метки, общее распределение тактовой частоты или синхронизация на уровне протокола. Стереофонические и глубинные системы требуют особенно точной синхронизации. Печатная плата должна обеспечивать передачу синхронизирующих сигналов с минимальным искажением, контролировать шум на линиях синхронизации и учитывать особенности работы разъемов/кабелей в рамках временного бюджета.
В чём разница между печатными платами, использующими метод измерения времени пролёта света, и печатными платами со структурированным светом?
Платы с технологией измерения времени пролета и структурированным освещением сочетают в себе считывание изображения с активным освещением. Печатная плата должна управлять драйверами светодиодов или лазеров, временем экспозиции, тепловой нагрузкой, оптической юстировкой и требованиями безопасности. Эти платы требуют большего внимания к целостности питания и рассеиванию тепла, чем пассивные платы камер, использующие только окружающий свет.
Как следует регулировать теплоотвод на панелях машинного зрения роботов?
Управление тепловым режимом должно осуществляться посредством выбора компонентов, медных слоев, тепловых переходных отверстий, интерфейсов радиатора, путей механической теплопроводности, а также конструкции корпуса или системы вентиляции. Ускорители искусственного интеллекта и процессоры обработки изображений могут потреблять значительное количество энергии в компактных модулях. Тепловая конструкция должна обеспечивать как надежность электроники, так и качество изображения, поскольку уровень шума датчика может возрастать с повышением температуры.
Какие производственные тесты важны для печатных плат камер роботов?
Полезными тестами являются проверка напряжения питания, запуск датчика изображения, проверка запаса прочности канала связи или стабильности кадра, функциональная съемка изображения, проверка синхронизации освещения, измерение потребления тока, программирование микропрограммы и механическая проверка разъемов и интерфейсов объектива. Многокамерные системы также должны проверять синхронизацию и идентификацию каналов перед отгрузкой.
Какие файлы необходимы для изготовления печатных плат для роботизированной системы машинного зрения?
В комплект поставки для производства должны входить файлы для изготовления печатной платы, требования к контролируемому импедансу, спецификация материалов, файлы размещения компонентов, сборочные чертежи, примечания к линзам или оптическим интерфейсам, процедура тестирования, инструкции по прошивке или программированию, допустимые пределы тестирования изображения, а также любая структура данных калибровки. Для многокамерных систем синхронизация и сопоставление разъемов должны быть четко задокументированы.
Отправьте файлы печатной платы камеры робота для проверки MIPI и сборки.

Рекомендуемые сообщения

Производство фильтрующих печатных плат TMM6
Содержание Почему разработчики микроволновых фильтров используют...

Сравнение печатных плат Taconic RF 35 и RO4350B
Содержание: RF-35 против RO4350B. Закупка и...

Производство фильтрующих печатных плат TMM4
Производство печатных плат с фильтрами TMM4 контролируется...

Производство печатных плат TMM3 для радиочастотных модулей
Производство печатных плат TMM3 наиболее полезно в тех случаях, когда используется радиочастотный модуль...
Как получить расценки на печатные платы
Давайте проведём для вас анализ DFM/DFA и предоставим отчёт. Вы можете безопасно загрузить свои файлы через наш сайт. Для составления коммерческого предложения нам необходима следующая информация:
-
- Gerber, ODB++ или .pcb, спец.
- Список спецификаций, если вам требуется сборка
- Количество
- Время поворота
Для услуг PCBA, пожалуйста, предоставьте ваш BOM (спецификация материалов) и любые конкретные инструкции по сборке. Мы также предлагаем анализ DFM/DFA для оптимизации ваших проектов для технологичности и сборки, обеспечивая плавный процесс производства.