
7 ความท้าทายหลักในการออกแบบแผงวงจรพิมพ์ (PCB) สำหรับระบบเชื่อมต่อข้อมูลด้วยแสงของโดรน

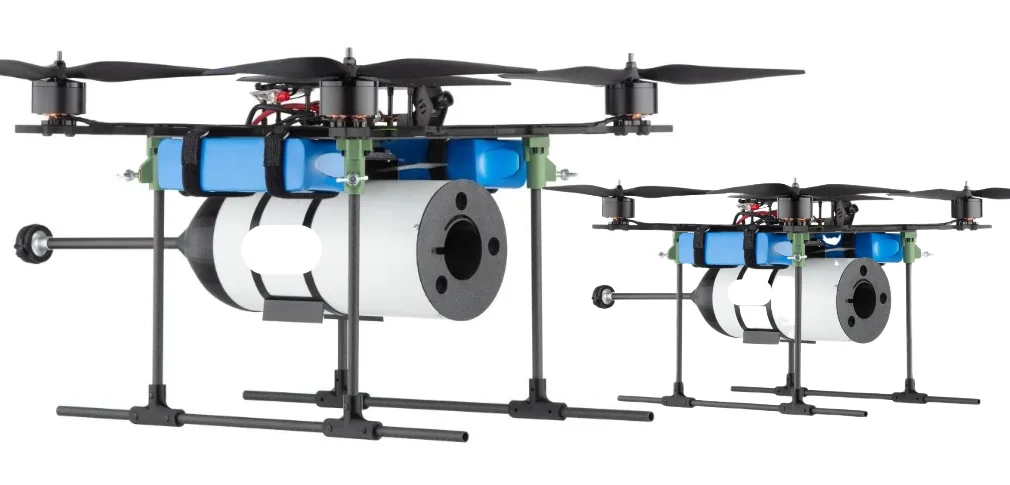
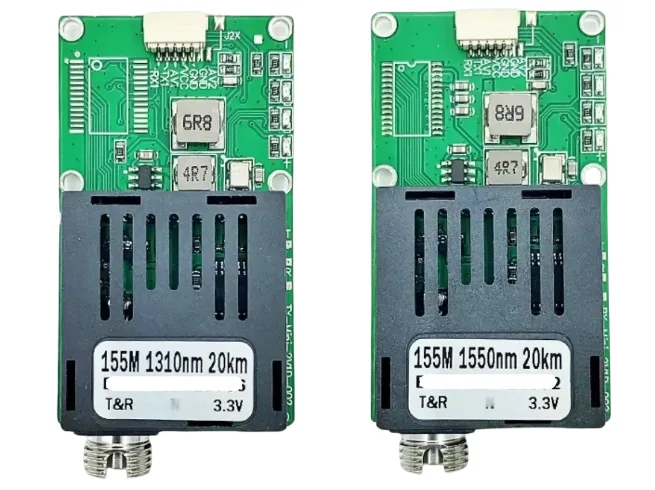
แผงวงจรพิมพ์ (PCB) สำหรับการเชื่อมต่อข้อมูลด้วยแสงของโดรนเป็นหน่วยประมวลผลแปลงสัญญาณไฟฟ้าเป็นแสงที่อยู่ใจกลางของระบบสื่อสารของโดรนที่เชื่อมต่อด้วยสายไฟเบอร์ออปติกทุกตัว มันแปลงสัญญาณไฟฟ้าจากคอมพิวเตอร์ควบคุมการบินให้เป็นแสงเลเซอร์แบบมอดูเลตสำหรับการส่งผ่านสายไฟเบอร์ และทำการแปลงกลับสัญญาณแสงที่เข้ามา — เปลี่ยนโฟตอนที่ได้รับกลับมาเป็นข้อมูลไฟฟ้าที่ตัวประมวลผลสามารถนำไปประมวลผลได้ แผงวงจรอื่นๆ ในระบบเชื่อมต่อด้วยสายไฟเบอร์ออปติก — ตัวควบคุมม้วนสายเคเบิล อุปกรณ์อิเล็กทรอนิกส์ในตัวเรือน สถานีภาคพื้นดิน — ล้วนขึ้นอยู่กับส่วนประกอบนี้ในการแปลงสัญญาณด้วยความแม่นยำที่เพียงพอ เพื่อให้การเชื่อมต่อทั้งหมดเป็นไปตามเป้าหมายด้านอัตราการส่งข้อมูล ความหน่วง และอัตราความผิดพลาดของบิต
สิ่งที่ทำให้การออกแบบ PCB สำหรับการเชื่อมต่อข้อมูลด้วยแสงเป็นเรื่องที่ท้าทาย คือการที่สภาพแวดล้อมสัญญาณที่ไม่เข้ากันต้องอยู่ร่วมกันบนบอร์ดเดียว ได้แก่ สัญญาณดิฟเฟอเรนเชียลความเร็วระดับกิกะบิตจาก FPGA วงจรขับเลเซอร์แบบอนาล็อกที่มีความแม่นยำสูงและไวต่อสัญญาณรบกวนระดับไมโครโวลต์ วงจรตรวจจับแสงส่วนหน้าที่มีสัญญาณรบกวนต่ำซึ่งทำงานที่ขอบเขตความไวสูงสุด และโดเมนพลังงานหลายโดเมนที่ต้องแยกออกจากกันในขณะที่ใช้ซับสเตรตขนาดกะทัดรัดร่วมกัน
ขอรับใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) สำหรับการเชื่อมต่อข้อมูลด้วยแสง
คำตอบที่รวดเร็ว
แผงวงจรพิมพ์ (PCB) สำหรับการเชื่อมต่อข้อมูลด้วยแสงของโดรนจะแปลงข้อมูลไฟฟ้าเป็นแสงแบบมอดูเลตสำหรับการส่งผ่านใยแก้วนำแสง และแปลงกลับเป็นสัญญาณขาเข้า แผงวงจรนี้มีโมดูลรับส่งสัญญาณ จัดการการกำหนดเส้นทาง SerDes ความเร็วสูง จ่ายพลังงานที่มีความแม่นยำสูงและมีสัญญาณรบกวนต่ำให้กับตัวส่งสัญญาณเลเซอร์ และตรวจสอบสถานะการเชื่อมต่อแบบเรียลไทม์ การออกแบบนี้เป็นตัวกำหนดอัตราการส่งข้อมูล ความหน่วง และอัตราความผิดพลาดของบิต (BER) ที่ทำได้สำหรับ เส้นทาง การสื่อสารใยแก้วนำแสงของโดรน ทั้งหมด ทำให้เป็นแผงวงจรที่มีความสำคัญต่อความสมบูรณ์ของสัญญาณมากที่สุดในชุดสายเคเบิลเชื่อมต่อ
สารบัญ
- บทบาทของระบบและการไหลของสัญญาณ
- การเลือกทรานซีฟเวอร์: SFP, TOSA/ROSA แบบบัดกรี และแบบกำหนดเอง
- ความสมบูรณ์ของสัญญาณความเร็วสูงที่ 10 Gbps
- การออกแบบแหล่งจ่ายไฟเลเซอร์
- เส้นทางรับสัญญาณและส่วนหน้าของโฟโตดีเทคเตอร์
- การตรวจสอบวินิจฉัย DDM
- การวางแผนการเรียงซ้อนชั้นและความต้านทาน
- การจัดการความร้อน
- การผลิต การประกอบ และการทดสอบ
- รูปแบบการออกแบบเฉพาะแพลตฟอร์ม
- คำถามที่พบบ่อย
บทบาทของระบบและการไหลของสัญญาณ
แผงวงจรพิมพ์ (PCB) สำหรับการเชื่อมต่อข้อมูลด้วยแสงนั้นอยู่ตรงส่วนเชื่อมต่อระหว่างระบบดิจิทัลของโดรนกับใยแก้วนำแสง ตำแหน่งของมันในห่วงโซ่สายเคเบิลจะเป็นตัวกำหนดงบประมาณความสมบูรณ์ของสัญญาณสำหรับทุกอย่างทั้งต้นน้ำและปลายน้ำ: ไม่ว่าตัวรับส่งสัญญาณจะมีกำลังแสงมากน้อยเพียงใด ความคลาดเคลื่อนของเวลาที่ SerDes สร้างขึ้นมากน้อยเพียงใด และอัตราความผิดพลาดของบิต (BER) ที่วงจรการกู้คืนสัญญาณนาฬิกาผลิตขึ้นมากน้อยเพียงใด พารามิเตอร์เหล่านี้จะจำกัดสิ่งที่สถานีภาคพื้นดินสามารถกู้คืนได้
ลำดับการไหลของสัญญาณในเส้นทางการส่ง: FPGA สร้างข้อมูล LVDS หรือ CML แบบดิฟเฟอเรนเชียลที่อัตราความเร็วสาย → ตัวแปลงอนุกรม SerDes แปลงข้อมูลแบบขนานเป็นสตรีมอนุกรมความเร็วสูง → ตัวขับเลเซอร์ของตัวรับส่งสัญญาณปรับสัญญาณไดโอดเลเซอร์ → ใยแก้วนำแสงนำพลังงานแสงไปยังสถานีภาคพื้นดิน เส้นทางการรับสัญญาณก็คล้ายคลึงกัน: พลังงานแสงขาเข้า → ตัวตรวจจับแสง → ตัวขยายสัญญาณแบบทรานส์อิมพีแดนซ์ → ตัวขยายสัญญาณแบบจำกัด → CDR (การกู้คืนสัญญาณนาฬิกาและข้อมูล) → ตัวแปลงอนุกรม FPGA → ข้อมูลแบบขนานไปยังโปรเซสเซอร์
แผงวงจรต้องจัดการกับสิ่งเหล่านี้ทั้งหมดในสภาพแวดล้อมของโดรน: การสั่นสะเทือนในช่วง 10–2000 เฮิรตซ์ การเปลี่ยนแปลงอุณหภูมิจาก −20 °C ที่ระดับความสูงถึง +60 °C ในที่ที่มีแสงแดดส่องโดยตรง แรงกระแทกของขั้วต่อจากการลงจอด และข้อจำกัดเรื่องน้ำหนักที่วัดเป็นกรัม ข้อกำหนดเหล่านี้มีผลต่อการตัดสินใจทุกอย่าง ตั้งแต่การเลือกทรานซีฟเวอร์ไปจนถึงการเลือกวัสดุของแผงวงจรพิมพ์ระบบแผงวงจรพิมพ์สำหรับสายยึดโดรนยังเพิ่มข้อจำกัดทางกลเพิ่มเติมเกี่ยวกับทิศทางของขั้วต่อและรูปแบบของแผงวงจรอีกด้วย
การเลือกทรานซีฟเวอร์: SFP, TOSA/ROSA แบบบัดกรี และแบบกำหนดเอง
การตัดสินใจเลือกทรานซีฟเวอร์มีผลกระทบต่อการออกแบบบอร์ดเชื่อมต่อข้อมูลแบบออปติคอลมากกว่าการเลือกอื่นๆ เนื่องจากเป็นตัวกำหนดประเภทของคอนเนคเตอร์ รูปทรงของโครงยึด ขนาดพื้นที่ติดตั้ง เส้นทางการระบายความร้อน อินเทอร์เฟซแหล่งจ่ายไฟ และที่สำคัญที่สุดคือ ความเป็นไปได้ในการเปลี่ยนชิ้นส่วนในภาคสนาม
| ประเภท | อัตราการส่งข้อมูล | โทษน้ำหนัก | การบริการภาคสนาม | แอปพลิเคชั่นที่ดีที่สุด |
|---|---|---|---|---|
| SFP แบบเสียบปลั๊กได้ | สูงสุด 1 Gbps | ~8–12 กรัม (โครง + โมดูล) | ใช่ — สลับในช่อง | โดรนแบบมีสายสำหรับใช้งานเชิงพาณิชย์ แพลตฟอร์มการพัฒนา |
| SFP+ แบบเสียบปลั๊กได้ | สูงสุด 10 Gbps | ~10–15 กรัม | มี (ใบกำกับภาษีเต็มรูปแบบ) | ระบบเฝ้าระวัง 4K หลายกล้อง, ISR แบนด์วิดท์สูง |
| TOSA/ROSA ที่บัดกรีแล้ว | กำหนดโดยแอปพลิเคชัน | ~2–4 กรัม | ไม่ — การเปลี่ยนตัวในระดับคณะกรรมการ | แพลตฟอร์มที่คำนึงถึงน้ำหนัก ผลิตภัณฑ์แบบบูรณาการจากผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) |
| อาร์เรย์ VCSEL แบบกำหนดเอง | ความเร็ว 25 Gbps ขึ้นไปต่อเลน | ฝังในพื้นผิว | ไม่ | โครงการป้องกันประเทศ จำเป็นต้องมีความเป็นอิสระในห่วงโซ่อุปทานและแบนด์วิดท์สูงสุด |
สำหรับการออกแบบ SFP/SFP+ แบบเสียบได้ การเลือกกรงมีความสำคัญมากกว่าแค่การเชื่อมต่อทางไฟฟ้า ซีลกันคลื่นแม่เหล็กไฟฟ้า แรงยึด และระดับการสั่นสะเทือนจะแตกต่างกันไปตามผู้ผลิตกรง กรงที่ได้มาตรฐานการบินพร้อมกลไกการล็อคเหมาะสมสำหรับ UAV ทุกประเภทที่ต้องมีการเคลื่อนที่อย่างคล่องแว่ว ควรเชื่อมต่อกรงกับ PCB ผ่านทางรูระบายความร้อนไปยังแผ่นทองแดง ไม่ควรปล่อยให้ความร้อนถ่ายเทในอากาศ
การออกแบบ TOSA/ROSA แบบบัดกรีช่วยลดความซับซ้อนทางกลของโครง แต่กำหนดให้ผู้ออกแบบต้องกำหนดอินเทอร์เฟซทางไฟฟ้าไปยังไดรเวอร์เลเซอร์และ TIA โดยตรง ข้อดีคือการลดน้ำหนักลง 3–6 กรัม และลดความไวต่อการสั่นสะเทือนของโครง ซึ่งมีความสำคัญสำหรับแพลตฟอร์มที่ความสมบูรณ์ของตัวเชื่อมต่อภายใต้การสั่นสะเทือนเป็นสิ่งสำคัญ
ความสมบูรณ์ของสัญญาณความเร็วสูงที่ 10 Gbps
ที่ความเร็ว 10 Gbps ช่วงเวลาต่อหน่วยคือ 100 ps การเปลี่ยนผ่านแบบ vias ที่เพิ่มความไม่สมมาตรของความล่าช้า 15 ps ระหว่างคู่สัญญาณแบบดิฟเฟอเรนเชียล จะทำให้การเปิดสัญญาณลดลงอย่างเห็นได้ชัด การตัดสินใจในการกำหนดเส้นทางที่ยอมรับได้ที่ความเร็ว 1 Gbps จะทำให้ได้ลิงก์ที่มีคุณภาพต่ำที่ความเร็ว 10 Gbps และเกิดความล้มเหลวแบบเปิดที่ความเร็ว 25 Gbps บอร์ดเชื่อมต่อข้อมูลแบบออปติคอลเป็นส่วนที่ต้องมีความเข้มงวดมากที่สุดในเรื่องความสมบูรณ์ของสัญญาณตลอดทั้งแผงวงจรพิมพ์ของโดรน
การควบคุมอิมพีแดนซ์แบบดิฟเฟอเรนเชียล: 100 Ω ±10% สำหรับอินเทอร์เฟซโฮสต์ SFP/SFP+ (ข้อกำหนด IEEE 802.3) ทำได้โดยการควบคุมรูปทรงของลายวงจร — โดยทั่วไปใช้ลายวงจรขนาด 100 µm ที่มีระยะห่าง 100 µm บนวัสดุ FR-4 และแคบกว่าบนวัสดุที่มีการสูญเสียต่ำ การเปลี่ยนผ่านแต่ละชั้นต้องมีรูนำสัญญาณอ้างอิงอยู่ภายในระยะ 200 µm จากรูนำสัญญาณแต่ละรู
การจัดการส่วนที่เหลือของรูทะลุผ่าน:บนแผ่นวงจรที่มีความหนามากกว่า 1.6 มม. รูทะลุผ่านชั้นสัญญาณทั้งหมดจะสร้างส่วนที่เหลืออยู่ใต้ชั้นสัญญาณ ซึ่งจะเกิดการสั่นพ้องในช่วง 10–20 GHz ทำให้เกิดการสูญเสียสัญญาณและการสะท้อน การเจาะรูจากด้านหลังจะช่วยกำจัดส่วนที่เหลือนี้ให้เหลือระยะห่างจากชั้นสัญญาณไม่เกิน 125 µm สำหรับการผลิตในปริมาณมาก การใช้รูทะลุแบบปิดหรือแบบฝังจะช่วยกำจัดส่วนที่เหลือนี้ได้โดยการออกแบบ — รูทะลุจะมีอยู่เฉพาะระหว่างชั้นที่จำเป็นต้องเชื่อมต่อเท่านั้น การเลือกใช้ระหว่างการเจาะรูจากด้านหลังและการใช้รูทะลุแบบปิด/แบบฝังขึ้นอยู่กับความหนาของแผ่นวงจร ปริมาณการผลิต และความสามารถในการควบคุมต้นทุน
การกำหนดชั้น:ควรวางสายคู่ดิฟเฟอเรนเชียลความเร็วสูงบนชั้นสไตรป์ไลน์ (ชั้นภายในระหว่างระนาบอ้างอิง) แทนที่จะใช้ไมโครสไตรป์ สไตรป์ไลน์มีการกระจายกระแสย้อนกลับแบบสมมาตรและได้รับการป้องกันจากการแผ่รังสี ห้ามวางสายคู่ 10G ติดกับระนาบกำลังไฟฟ้าเด็ดขาด เพราะความไม่ต่อเนื่องของอิมพีแดนซ์ ณ จุดที่ระนาบแยกหรือเปลี่ยนแรงดันไฟฟ้า จะทำให้เกิดการสะท้อนที่ทำให้เกิดสัญญาณรบกวน
การเชื่อมต่อแบบ AC:ข้อกำหนด SFP+ กำหนดให้มีการเชื่อมต่อแบบ AC ที่ด้านโฮสต์ โดยใช้ตัวเก็บประจุขนาด 100 nF ในแพ็คเกจ 0402 และวางภายในระยะ 5 มม. จากแผ่นรอง SFP+ ต้องใช้ตัวเก็บประจุแบบ Low-ESL ซึ่งเป็นเซรามิกหลายชั้นมาตรฐานในฉนวน X5R/X7R ตัวเก็บประจุแบบเชื่อมต่อนี้ยังทำหน้าที่เป็นตัวบล็อกกระแสตรงเพื่อป้องกันกระแสไบแอสของเลเซอร์ไหลเข้าสู่ FPGA SerDes ด้วย
สำหรับการออกแบบที่ใช้ FPGA นั้น คู่สัญญาณดิฟเฟอเรนเชียลที่ออกจากโซนกระจายสัญญาณ BGA ของ FPGA จำเป็นต้องได้รับการดูแลเป็นพิเศษ บริเวณรูเชื่อมต่อ BGA ทำให้เกิดความไม่ต่อเนื่องของการโหลดแบบคาปาซิทีฟ ผู้ออกแบบต้องเลือกระหว่างการเดินสายผ่านบริเวณรูเชื่อมต่อ (ยอมรับได้หากบริเวณนั้นกระจัดกระจาย) หรือการเดินสายอ้อม (จำเป็นสำหรับอาร์เรย์ที่หนาแน่น) ไม่ว่าจะเลือกวิธีใด ความยาวที่ตรงกันภายใน 50 µm ระหว่างเส้นสัญญาณ P และ N ของแต่ละคู่จะต้องตรงกันจากแผ่น BGA ไปยังแผ่นกรง SFP วิธีการใช้ PCB แบบ HDIโดยใช้ไมโครเวียช่วยลดปัญหาเรื่องปลายรูเชื่อมต่อในขณะที่ทำให้การกระจายสัญญาณ BGA แน่นขึ้น
การออกแบบแหล่งจ่ายไฟเลเซอร์
เหตุใดสัญญาณรบกวนจากแหล่งจ่ายไฟเลเซอร์จึงมีความสำคัญมากกว่าแหล่งจ่ายไฟอื่นๆ บนบอร์ด
ไดโอดเลเซอร์เป็นตัวแปลงเชิงเส้นจากกระแสไฟฟ้าเป็นพลังงานแสง ริปเปิลของแหล่งจ่ายไฟที่ความถี่ใดๆ ภายในแบนด์วิดท์การมอดูเลชั่นจะปรากฏโดยตรงเป็นการมอดูเลชั่นแอมพลิจูดที่เอาต์พุตแสง ที่ความเร็ว 10 Gbps แบนด์วิดท์การมอดูเลชั่นจะขยายไปถึง 7 GHz ซึ่งหมายความว่าริปเปิลใดๆ ตั้งแต่ DC ถึง 7 GHz จะลดทอนอัตราส่วนสัญญาณต่อสัญญาณรบกวน (SNR) ของแสง สัญญาณรบกวนจากตัวแปลงสวิตชิ่งที่ 1–5 MHz, การกระเพื่อมของกราวด์จากการสวิตช์ของ FPGA ที่ 100–500 MHz และแม้แต่แรงดันไฟฟ้าเหนี่ยวนำจากความร้อนจากความแตกต่างของอุณหภูมิ ล้วนมีส่วนทำให้เกิดระดับสัญญาณรบกวนนี้ การออกแบบแหล่งจ่ายไฟจึงไม่ใช่เรื่องรอง แต่เป็นปัจจัยหลักที่กำหนดคุณภาพของลิงก์แสง
โครงสร้างที่แนะนำ: ตัวแปลงสวิตชิ่งให้บัสกลาง (3.3 V หรือ 5 V) ตามด้วย LDO เสียงรบกวนต่ำเฉพาะสำหรับแต่ละรางแรงดันของทรานซีฟเวอร์ ลูกปัดเฟอร์ไรต์ที่มีอิมพีแดนซ์สูงที่ 100 MHz–1 GHz แยกอินพุตของ LDO ออกจากเอาต์พุตของตัวแปลงสวิตชิ่ง เอาต์พุตของ LDO เชื่อมต่อกับทรานซีฟเวอร์ผ่านตัวกรอง: ตัวเก็บประจุเซรามิก 22 µF + ตัวเก็บประจุบายพาส 100 nF + ตัวเก็บประจุแยกความถี่สูง 100 pF ทั้งหมดอยู่ภายในระยะ 3 มม. จากขาจ่ายไฟของโมดูล
โดเมนแรงดันไฟฟ้าของทรานซีฟเวอร์: โมดูล SFP มาตรฐานต้องการแรงดันไฟฟ้า 3.3 V ที่กระแสสูงสุด 1 A โมดูล SFP+ อาจต้องการแหล่งจ่ายไฟ 3.3 V แยกต่างหาก และแหล่งจ่ายไฟ 1.8 V สำหรับวงจรลอจิกภายใน แหล่งจ่ายไฟทั้งสองต้องเรียงลำดับกัน — วงจรลอจิกก่อนวงจรขยายกำลัง — ตามลำดับการเริ่มต้นทำงานที่ระบุในเอกสารข้อมูลของโมดูล การเรียงลำดับที่ไม่ถูกต้องจะทำให้ไดรเวอร์เลเซอร์เสียหาย การเรียงลำดับนี้ถูกนำไปใช้ในฮาร์ดแวร์ (วงจรหน่วงเวลา RC หรือไอซีตัวเรียงลำดับเฉพาะ) แทนที่จะพึ่งพาลำดับการเริ่มต้นทำงานของซอฟต์แวร์ ซึ่งไม่น่าเชื่อถือในสถานการณ์การกู้คืนความผิดพลาด
กระแสไฟไหลกลับลงกราวด์สมควรได้รับความสนใจเช่นเดียวกับกระแสไฟจ่าย เส้นทางการไหลกลับของกระแสไฟขับเลเซอร์ต้องเป็นการเชื่อมต่อโดยตรงที่มีอิมพีแดนซ์ต่ำกับจุดอ้างอิงกราวด์ของไอซีตัวส่งสัญญาณ ค่าความเหนี่ยวนำใดๆ ในเส้นทางการไหลกลับจะเพิ่มอิมพีแดนซ์การขับเลเซอร์และลดแบนด์วิดธ์การมอดูเลชั่น ควรใช้แผ่นทองแดงทึบรูปหลายเหลี่ยมโดยตรงใต้ตัวขับเลเซอร์ เชื่อมต่อกับระนาบกราวด์ผ่านรูเจาะหลายจุด แทนที่จะใช้เส้นทางกราวด์แบบเดินสาย
เส้นทางรับสัญญาณและส่วนหน้าของโฟโตดีเทคเตอร์
เส้นทางการรับสัญญาณเริ่มต้นที่ขา RD± ของ SFP cage (หรือเอาต์พุตไฟฟ้าของ ROSA) และสิ้นสุดที่อินพุตดิฟเฟอเรนเชียล RX ของ FPGA SerDes ลำดับสัญญาณคือ: โฟโตดีเทคเตอร์ → TIA (ทรานส์อิมพีแดนซ์แอมพลิฟายเออร์ ภายในโมดูล) → แอมพลิฟายเออร์จำกัด → CDR → อินพุต FPGA ในสถาปัตยกรรม SFP แบบเสียบได้ TIA และแอมพลิฟายเออร์จำกัดจะอยู่ภายในโมดูล และผู้ออกแบบเพียงแค่ต้องจัดหาเส้นทางดิฟเฟอเรนเชียลแบบ AC-coupled ที่สะอาดไปยัง FPGA ในการออกแบบที่ใช้ ROSA นั้น TIA อาจเป็นส่วนประกอบภายนอกบน PCB
ความไวในการรับสัญญาณของโมดูล SFP ทั่วไปอยู่ที่อย่างน้อย −22 dBm ที่ความเร็ว 10G (SFP+) ค่าทั่วไปสำหรับออปติก SR คือ −9.9 dBm งบประมาณกำลังแสง — กำลังส่งลบด้วยการสูญเสียแสงทั้งหมด (ใยแก้วนำแสง ตัวเชื่อมต่อ จุดต่อ) ลบด้วยความไวในการรับสัญญาณขั้นต่ำ — คือระยะขอบของลิงก์ สำหรับการใช้งานสายเคเบิลยาว 1 กม. ที่มีการสูญเสียใยแก้วนำแสง 0.4 dB/กม. และตัวเชื่อมต่อสองตัวที่ 0.3 dB ต่อตัว การสูญเสียแสงทั้งหมดจะต่ำกว่า 2 dB ซึ่งอยู่ในงบประมาณ 12+ dB ของออปติก SFP+ ทั่วไป
การออกแบบวงจร PCB สำหรับเส้นทางรับสัญญาณต้องลดความคลาดเคลื่อนของสัญญาณดิฟเฟอเรนเชียลและการโหลดแบบคาปาซิทีฟบนเส้นทาง RD± ให้เหลือน้อยที่สุด ความไม่สมมาตรใดๆ ระหว่างเส้นทาง P และ N จะส่งผลให้เกิดความคลาดเคลื่อนของเวลาที่อินพุต FPGA ซึ่งจะทำให้การเปิดสัญญาณลดลง หลีกเลี่ยงการวาง vias หรือการเปลี่ยนแปลงโครงสร้างบนเส้นทางใดเส้นทางหนึ่งของคู่โดยไม่มีการเปลี่ยนแปลงที่ตรงกันบนอีกเส้นทางหนึ่ง วงจร CDR ใน FPGA SerDes สามารถทนต่อการกระตุกได้บ้าง แต่ไม่มากเกินไป – ชั้นกายภาพต้องส่งสัญญาณที่สะอาดเพื่อให้ CDR คงที่ตลอดช่วงอุณหภูมิการทำงาน
การตรวจสอบวินิจฉัย DDM
โมดูล SFP/SFP+ ใช้ระบบตรวจสอบการวินิจฉัยแบบดิจิทัล (Digital Diagnostics Monitoring หรือ DDM หรือ Digital Optical Monitoring หรือ DOM) ตามมาตรฐาน SFF-8472 อินเทอร์เฟซ I2C ที่แอดเดรส 0x51 ให้ข้อมูลการอ่านค่าแบบเรียลไทม์ของ: กำลังส่งเลเซอร์ (dBm), กำลังรับแสง (dBm), กระแสไบแอสเลเซอร์ (mA), อุณหภูมิโมดูล (°C) และแรงดันไฟฟ้า (V) แต่ละพารามิเตอร์มีเกณฑ์การเตือนและการแจ้งเตือนที่สามารถกำหนดค่าได้ด้วยซอฟต์แวร์
ข้อมูล DDM ไม่เพียงแต่มีประโยชน์สำหรับการวินิจฉัยภาคสนามเท่านั้น แต่ยังช่วยให้สามารถบำรุงรักษาเชิงคาดการณ์ได้อีกด้วย กระแสไบแอสเลเซอร์ที่เพิ่มขึ้นในขณะที่กำลังส่งคงที่ แสดงว่าเลเซอร์เริ่มเสื่อมสภาพ (ตัวขับกำลังชดเชยประสิทธิภาพที่ลดลง) กำลังแสงที่ได้รับลดลงในขณะที่กำลังส่งคงที่ แสดงว่าเส้นใยหรือตัวเชื่อมต่อเสื่อมสภาพ การติดตามแนวโน้มเหล่านี้ตลอดชั่วโมงบินช่วยให้ผู้ปฏิบัติงานสามารถวางแผนการบำรุงรักษาได้ก่อนที่ลิงก์ที่เริ่มมีปัญหาจะกลายเป็นลิงก์ที่ล้มเหลว
การเดินสายบัส I2C สำหรับ DDM ต้องทำอย่างระมัดระวัง ขา I2C ของ SFP+ มีแรงดันลอจิก 3.3 V หาก I2C ของ FPGA หรือไมโครคอนโทรลเลอร์มีแรงดันไฟต่างกัน จะต้องมีการแปลงระดับแรงดัน บัสควรมีตัวต้านทานดึงขึ้น (pull-up resistors) ไปยัง 3.3 V (โดยทั่วไปคือ 4.7 kΩ) และไม่ควรใช้บัส I2C ร่วมกับอุปกรณ์อื่น ๆ ที่อาจทำให้เกิดความผิดพลาดและทำให้โมดูลทำงานผิดปกติ ส่วนการตรวจสอบด้านกราวด์จะทำงานบนแผงวงจรพิมพ์ (PCB) ของตัวส่งสัญญาณใยแก้วนำแสงทำให้สามารถมองเห็นสถานะการเชื่อมต่อแบบครบวงจรจากทั้งสองฝั่งได้พร้อมกัน
การวางแผนการเรียงซ้อนชั้นและความต้านทาน
แผงวงจรเชื่อมต่อข้อมูลแบบออปติคอล 10 Gbps ที่ต้องการความสมบูรณ์ของสัญญาณและการกระจายพลังงานที่เพียงพอ ควรมีอย่างน้อย 6 ชั้น ส่วนแผงวงจร 8 ชั้นนั้นเหมาะสมกว่าสำหรับงานออกแบบที่มีการเดินสาย BGA หนาแน่น โดเมนพลังงานหลายโดเมน หรือวงจรอนาล็อกและดิจิทัลที่อยู่ร่วมกัน
โครงสร้างแบบ 6 ชั้นทั่วไป: ชั้นที่ 1 — ส่วนประกอบด้านบนและสัญญาณไมโครสตริป; ชั้นที่ 2 — ระนาบอ้างอิงกราวด์; ชั้นที่ 3 — คู่สายสัญญาณความเร็วสูง (FPGA ไปยังโครง SFP); ชั้นที่ 4 — ระนาบจ่ายไฟ; ชั้นที่ 5 — กราวด์; ชั้นที่ 6 — ส่วนประกอบด้านล่างและสัญญาณรอง ระนาบกราวด์ทั้งสอง (L2 และ L5) ทำหน้าที่เป็นเส้นทางส่งกลับสำหรับสัญญาณความเร็วสูงใน L3 และป้องกันการแผ่รังสีของพลังงานใน L4 ขึ้นไปยังชั้นสัญญาณ
สำหรับงานออกแบบที่ต้องการค่าอิมพีแดนซ์ที่ควบคุมได้ผู้ผลิตต้องทราบค่าคงที่ไดอิเล็กทริกและความหนาของแต่ละคู่พรีเพรก/แกนกลาง ค่าอิมพีแดนซ์เป้าหมายสำหรับแต่ละชั้น และค่าความคลาดเคลื่อน (±10% สำหรับการใช้งานลิงก์ออปติคอลส่วนใหญ่ ±5% สำหรับการใช้งานที่ต้องการความแม่นยำสูง) การทดสอบ TDR ของแผงวงจรที่ผลิตแล้วจะตรวจสอบค่าอิมพีแดนซ์จริงเทียบกับค่าเป้าหมายที่ออกแบบไว้ การระบุค่าอิมพีแดนซ์ที่ควบคุมได้ในหมายเหตุการผลิต — ไม่ใช่แค่การวาดเส้นทางตามความกว้างที่คำนวณไว้ — เป็นสิ่งจำเป็นสำหรับการผลิตที่สม่ำเสมอ
การเลือกใช้วัสดุที่นอกเหนือจาก FR-4 มาตรฐานจะมีความสำคัญมากขึ้นเมื่อใช้งานที่ความเร็ว 10 Gbps ขึ้นไป FR-4 (Dk ~4.2–4.5 ที่ 1 GHz และเพิ่มขึ้นที่ความถี่ต่ำ) จะทำให้เกิดความล่าช้าที่ขึ้นอยู่กับความถี่ ซึ่งจะลดอัตราการส่งข้อมูลที่ขอบวงจรในเส้นทางยาวๆ สำหรับเส้นทางบนแผงวงจรที่ยาวกว่า 100 มม. ที่ความเร็ว 10 Gbps วัสดุที่มีการสูญเสียต่ำ เช่นIsola 370HRหรือPanasonic Megtron 6จะช่วยลดการสูญเสียการแทรก สำหรับความเร็ว 25 Gbps วัสดุที่มีการสูญเสียต่ำเป็นสิ่งจำเป็น ไม่ใช่ทางเลือกเสริม
การจัดการความร้อน
โมดูล SFP ใช้พลังงาน 0.5–1.5 วัตต์ ขึ้นอยู่กับชนิดและอัตราการส่งข้อมูล โมดูล SFP+ ใช้พลังงานสูงสุดถึง 2.5 วัตต์ ในตัวเรือนโดรนแบบปิดที่มีการไหลเวียนของอากาศจำกัด ความร้อนนี้จะต้องถูกนำพาไปยังแผงวงจรพิมพ์ (PCB) แล้วจึงไปยังตัวเครื่องบิน แทนที่จะอาศัยการพาความร้อน
กรง SFP จะมีส่วนต่อประสานความร้อนผ่านพื้นผิวด้านบน หากได้รับการออกแบบมาเช่นนั้น วัสดุส่วนต่อประสานความร้อน (TIM) ที่ยืดหยุ่นได้ระหว่างฝาปิดกรงและตัวเรือน UAV จะนำความร้อนจากโมดูลไปยังตัวเครื่องโดยตรง ส่วนต่อประสานระหว่างกรงกับ PCB ใช้รูระบายความร้อน: เส้นผ่านศูนย์กลางรูเจาะ 0.3 มม. ระยะห่าง 1 มม. จัดเรียงเป็นตารางใต้ฐานของกรง ชั้นทองแดงด้านในจะรวบรวมความร้อนจากรูระบายความร้อนและกระจายออกไปด้านข้างก่อนที่จะถึงขอบของบอร์ดหรือจุดยึดตัวเครื่อง
สำหรับอุปกรณ์ TOSA/ROSA ที่บัดกรีแล้ว ขนาดที่เล็กลงทำให้การกระจายความร้อนกระจุกตัวอยู่บนพื้นที่ที่เล็กลง ส่งผลให้ความต้านทานความร้อนเฉพาะจุดเพิ่มขึ้น อาร์เรย์ของรูเชื่อมต่อใต้ชิ้นส่วนออปติกที่บัดกรีแล้วจึงต้องการระยะห่างที่แคบกว่า (0.6 มม.) และแผ่นทองแดงที่ใหญ่กว่าเพื่อชดเชย ต้องตรวจสอบอุณหภูมิของจุดเชื่อมต่อเทียบกับข้อกำหนดสูงสุดของอุปกรณ์ตลอดช่วงอุณหภูมิการทำงานทั้งหมด — การรวมกันของอุณหภูมิแวดล้อมที่ระดับน้ำทะเลและการเกิดความร้อนเองอาจทำให้อุณหภูมิเข้าใกล้ขีดจำกัดเร็วกว่าที่ผู้ออกแบบคาดการณ์ไว้
การจำลองความร้อนมีความจำเป็นสำหรับแผงวงจรนี้: แบบจำลองความร้อน 2 มิติที่แสดงการกระจายอุณหภูมิทั่วทั้งแผงวงจรภายใต้การระบายความร้อนสูงสุดที่อุณหภูมิแวดล้อมสูงสุดนั้นใช้เวลาหลายชั่วโมงและอาจทำให้ต้องกลับไปแก้ไขเลย์เอาต์ในภายหลังได้ ขั้นตอนการออกแบบ PCBคือช่วงเวลาที่เหมาะสมในการค้นหาปัญหาด้านความร้อน ไม่ใช่ระหว่างการทดสอบคุณสมบัติทางสิ่งแวดล้อม
การผลิต การประกอบ และการทดสอบ
การควบคุมอิมพีแดนซ์ด้วยการตรวจสอบ TDR เป็นข้อกำหนดบังคับในการผลิตแผงวงจรเชื่อมต่อข้อมูลแบบออปติคอลที่ความเร็ว 10 Gbps ผู้ผลิตจะต้องวัดอิมพีแดนซ์ของลายวงจรจริงบนชิ้นส่วนตัวอย่างจากแต่ละแผงและจัดทำเอกสาร ไม่ใช่เพียงแค่ระบุว่าได้พยายามควบคุมอิมพีแดนซ์แล้ว ค่าความคลาดเคลื่อนสะสมใน FR-4: ±10% สามารถทำได้; ±5% ต้องใช้วัสดุคุณภาพสูงและการควบคุมกระบวนการที่เข้มงวดกว่า
การประกอบ BGA สำหรับอุปกรณ์ FPGA ต้องใช้:
- การพิมพ์วางบัดกรีด้วยอัตราส่วนรูรับแสงของแผ่นสเตนซิลที่เหมาะสมกับระยะห่างของขา — โดยทั่วไปแล้ว BGA ที่มีระยะห่าง 0.8 มม. จะใช้รูรับแสงขนาดเส้นผ่านศูนย์กลาง 0.45 มม. บนแผ่นสเตนซิลขนาด 0.15 มม.
- กระบวนการรีโฟลว์ที่ตรงตามข้อกำหนดของผู้ผลิต BGA โดยทั่วไปจะเป็นการเพิ่มอุณหภูมิอย่างค่อยเป็นค่อยไปจนถึงระดับคงที่ที่ 150–170 °C ตามด้วยการคงอุณหภูมิไว้ และจากนั้นเพิ่มอุณหภูมิอย่างค่อยเป็นค่อยไปจนถึงจุดสูงสุดที่ 240–250 °C
- ตรวจสอบข้อต่อ BGA ทั้งหมดด้วยรังสีเอ็กซ์ เพื่อตรวจสอบการหลอมละลายและตรวจจับการเชื่อมต่อผิดพลาดหรือช่องว่าง
- กล้องจุลทรรศน์อะคูสติกสำหรับการใช้งานระดับ 3 เพื่อตรวจจับโพรงใต้พื้นผิว
การประกอบโครงยึด SFP จำเป็นต้องตรวจสอบความเรียบของโครงยึดก่อนทำการบัดกรีแบบรีโฟลว์ — โครงยึดที่โยกไปมาบนแผงวงจรพิมพ์จะไม่สามารถบัดกรีขาต่อลงดินได้อย่างน่าเชื่อถือ และจะทำให้เกิดการสั่นสะเทือนในแผ่นกันคลื่นแม่เหล็กไฟฟ้า คลิปยึดโครงยึดต้องยึดโมดูลด้วยแรงในการใส่และถอดตามที่กำหนด โครงยึดที่สึกหรอจากการใช้งานระหว่างการเริ่มต้นระบบควรเปลี่ยนก่อนการประกอบขั้นสุดท้าย
การทดสอบการทำงานของบอร์ดเชื่อมต่อข้อมูลแบบออปติคอล: เชื่อมต่อลูปแบ็กไฟเบอร์ (เอาต์พุต TX → ตัวลดทอนที่ตั้งค่าเพื่อจำลองงบประมาณลิงก์ → อินพุต RX) ใช้รูปแบบ PRBS ที่อัตราความเร็วสาย และวัด BER ในช่วงเวลาที่ถูกต้องทางสถิติ ค่า BER ที่ต่ำกว่า 1×10⁻¹² โดยมีการลดทอนเพิ่มเติม 3 dB นอกเหนือจากงบประมาณลิงก์ ยืนยันว่ามีระยะขอบที่เพียงพอ Highleap ให้บริการการผลิตอิมพีแดนซ์ที่ควบคุมได้และการประกอบที่แม่นยำสำหรับบอร์ดเชื่อมต่อข้อมูลแบบออปติคอล พร้อมเอกสารประกอบที่ตรวจสอบย้อนกลับได้อย่างครบถ้วน
รูปแบบการออกแบบเฉพาะแพลตฟอร์ม
สายเคเบิลสำหรับเฝ้าระวังเชิงพาณิชย์: SFP+ ที่ความเร็ว 10 Gbps, ถอดเปลี่ยนได้เพื่อความสะดวกในการซ่อมบำรุงภาคสนาม, ขั้วต่อ FR-4 มาตรฐานพร้อมรูเจาะด้านหลัง, โครงสร้าง 6 ชั้น, การตรวจสอบ DDM ผ่านไมโครคอนโทรลเลอร์แผงวงจรโดรนใยแก้วนำแสงในหมวดหมู่นี้ใช้ชิป SFP+ ที่มีจำหน่ายทั่วไปพร้อมชุดโครงยึดมาตรฐานได้เป็นอย่างดี
แพลตฟอร์มแบบใช้แล้วทิ้งที่ใช้ใยแก้วนำแสง:บัดกรีด้วย TOSA/ROSA ผ่านการรับรองความน่าเชื่อถือแบบใช้ครั้งเดียว (การทดสอบการทำงานและการทดสอบความทนทาน ไม่จำเป็นต้องเคลือบสารป้องกันความชื้น) จำนวนชั้นที่เหมาะสมกับต้นทุนแผงวงจรควบคุม UAV ที่ใช้ใยแก้วนำแสงต้องการให้แผงเชื่อมต่อข้อมูลแบบออปติคอลทำงานได้อย่างน่าเชื่อถือตั้งแต่เริ่มต้นจนสิ้นสุดภารกิจในสภาพแวดล้อมปกติ ซึ่งโดยทั่วไปใช้เวลา 30-90 นาที โดยไม่ต้องมีการตรวจสอบวินิจฉัยอย่างต่อเนื่องเหมือนกับแพลตฟอร์มที่ใช้ซ้ำได้
แพลตฟอร์ม ISR ด้านการป้องกันประเทศ:วัสดุพื้นฐานเป็นโพลีอิไมด์, การประกอบตามมาตรฐาน IPC Class 3, การเคลือบแบบคอนฟอร์มอล, การรับรองด้านสิ่งแวดล้อมตามมาตรฐาน MIL-STD-810, และอาจมีตัวรับส่งสัญญาณแบบกำหนดเองเพื่อความเป็นอิสระของห่วงโซ่อุปทาน ข้อกำหนดโดยละเอียดสำหรับหมวดหมู่นี้อยู่ในบริบทของแผงวงจรพิมพ์ (PCB) สำหรับโดรนไฟเบอร์ทางทหาร
การแข่ง FPV/ระยะใกล้: SFP 1 Gbps ก็เพียงพอแล้ว การออกแบบที่เน้นน้ำหนักเบาเป็นสิ่งสำคัญ สายเคเบิลที่สั้นลงหมายถึงการสูญเสียทางแสงที่น้อยลง ทำให้สามารถใช้ใยแก้วนำแสงแบบมัลติโหมดและทรานซีฟเวอร์ VCSEL 850 นาโนเมตรได้ (ต้นทุนต่ำกว่า กำลังส่งสูงกว่า ความไวต่อความยาวคลื่นน้อยกว่า) แผงวงจรพิมพ์ (PCB) สำหรับโดรน FPV ที่ใช้ใยแก้วนำแสงนั้นสะท้อนถึงปรัชญาการออกแบบในหมวดหมู่นี้
ในทุกรูปแบบ บอร์ดเชื่อมต่อข้อมูลแบบออปติคอลจะทำงานร่วมกับPCB ของม้วนสายไฟเบอร์ออปติกผ่านทางสายเคเบิล ซึ่งความตึงและการจัดการการจ่ายสายของบอร์ดม้วนสายจะส่งผลโดยตรงต่อความสมบูรณ์ของไฟเบอร์ และด้วยเหตุนี้จึงส่งผลต่อกำลังแสงที่บอร์ดเชื่อมต่อข้อมูลต้องรองรับ
คำถามที่พบบ่อย
อัตราการรับส่งข้อมูลโดยทั่วไปของระบบสายเคเบิลใยแก้วนำแสงสำหรับโดรนในปัจจุบันอยู่ที่เท่าไร?
ระบบเชิงพาณิชย์ที่ใช้งานอยู่โดยทั่วไปจะใช้ความเร็ว 1 Gbps (SFP) หรือ 10 Gbps (SFP+) โดรนสอดแนมแบบหลายกล้องความละเอียด 4K ที่ส่งสตรีมข้อมูลแบบไม่บีบอัดหลายสตรีมพร้อมกันนั้นต้องการความเร็วอย่างน้อย 10 Gbps โปรแกรมขั้นสูงกำลังเปลี่ยนไปใช้ความเร็ว 25 Gbps ต่อเลน โดยใช้ QSFP28 หรืออินเทอร์เฟซ VCSEL-array แบบกำหนดเอง ระบบแบบมีสายรุ่นเก่าใช้ความเร็ว 100–400 Mbps แต่การออกแบบใหม่ส่วนใหญ่จะข้ามความเร็วเหล่านี้ไปใช้มาตรฐาน 1G หรือ 10G ที่มีในระบบส่วนประกอบที่พร้อมใช้งาน
บอร์ดนี้สามารถรองรับการสตรีมวิดีโอหลายรายการพร้อมกันได้หรือไม่?
ใช่แล้ว — FPGA ทำหน้าที่มัลติเพล็กซ์สตรีมเข้าสู่ช่องสัญญาณออปติคอล สตรีมวิดีโอ 1080p60 แบบไม่บีบอัดสามสตรีมต้องการแบนด์วิดท์ประมาณ 9 Gbps ซึ่งพอดีกับลิงก์ 10 Gbps พร้อมส่วนเผื่อ สตรีมวิดีโอ 4K30 สามสตรีมจำเป็นต้องมีการบีบอัดหรือเปลี่ยนไปใช้แบนด์วิดท์ 25 Gbps บทบาทของ FPGA ในการรวมสตรีมนั้นแยกต่างหากจากหน้าที่ของเลเยอร์ทางกายภาพของบอร์ดลิงก์ข้อมูลออปติคอล แต่ FPGA และตัวรับส่งสัญญาณออปติคอลใช้บอร์ดเดียวกัน และการจัดวางของพวกมันจะทำงานร่วมกัน
อะไรเป็นตัวกำหนดความยาวสายยึดสูงสุดสำหรับบอร์ดแต่ละแบบ?
งบประมาณการเชื่อมต่อแบบออปติคอล: กำลังส่ง (โดยทั่วไป SFP+ อยู่ที่ −1 ถึง +3 dBm) ลบด้วยการสูญเสียของตัวเชื่อมต่อ (0.3–0.5 dB ต่อตัว) ลบด้วยการลดทอนของใยแก้วนำแสง (0.35 dB/km ที่ 1310 nm) ลบด้วยความไวในการรับ (−9.9 dBm โดยทั่วไปสำหรับ SFP+ SR, −20 dBm สำหรับ LR) SFP+ LR ที่ 1310 nm ที่มีความไวในการส่ง −3 dBm และความไวในการรับ −20 dBm จะมีงบประมาณ 17 dB ซึ่งรองรับการสูญเสียในใยแก้วนำแสงได้มากกว่า 40 กม. ซึ่งเกินกว่าการใช้งานสายเคเบิลแบบใดๆ ในทางปฏิบัติ ข้อจำกัดด้านความยาวของสายเคเบิลส่วนใหญ่เป็นข้อจำกัดทางกล (น้ำหนักของใยแก้วนำแสงและความจุของม้วน) ไม่ใช่ข้อจำกัดทางออปติคอล
การสั่นสะเทือนส่งผลกระทบต่ออินเทอร์เฟซทางแสงอย่างไร?
ตัวยึด SFP แบบเสียบได้นั้นไวต่อการสั่นสะเทือนจากสองกลไก: โมดูลอาจหลุดออกจากตัวยึดได้หากสลักล็อคไม่ล็อกอย่างแน่นหนา และข้อต่อบัดกรีระหว่างตัวยึดกับแผงวงจรพิมพ์ (PCB) อาจล้าได้จากการสั่นสะเทือนเป็นเวลานาน ตัวยึดที่ได้รับการรับรองมาตรฐานการบินได้แก้ไขปัญหาทั้งสองอย่างนี้: มีกลไกการยึดที่แข็งแรงกว่าและมีขาต่อลงดินที่แข็งแรงกว่า สำหรับการออกแบบที่จะต้องผ่านการทดสอบการสั่นสะเทือนอย่างมาก ควรระบุตัวยึดที่ได้รับการรับรองมาตรฐานการบินในรายการวัสดุ (BOM) แทนที่จะใช้ตัวยึดแบบมาตรฐานทั่วไป

แนะนำโพสต์

การประกอบแผงวงจรพิมพ์ (PCB) พร้อมการเขียนโปรแกรมเฟิร์มแวร์
Highleap Electronics ให้บริการประกอบแผงวงจรพิมพ์ (PCB) พร้อมเฟิร์มแวร์...

ผู้ผลิตแผงวงจรพิมพ์ 24 ชั้นในประเทศจีน
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...
การผลิต PCB ด้วยเส้นลวดละเอียดพิเศษสำหรับการเดินสายความหนาแน่นสูง
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...
การผลิต PCB แบบไมโครเวียเรียงซ้อน
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...
วิธีการรับใบเสนอราคาสำหรับ PCB
ให้เราทำการวิเคราะห์ DFM/DFA ให้คุณและติดต่อกลับพร้อมรายงาน
คุณสามารถอัพโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา
เราต้องการข้อมูลต่อไปนี้เพื่อเสนอราคาให้กับคุณ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด