
การผลิตแผงวงจรพิมพ์ (PCB) และการประกอบแผงวงจรพิมพ์ (PCBA) สำหรับควบคุมโดรนด้วยใยแก้วนำแสง

การควบคุมโดรนด้วยใยแก้วนำแสงเป็นศาสตร์ที่สืบทอดมาจากเทคโนโลยีขีปนาวุธต่อต้านรถถังแบบใช้สายไฟโดยตรง ซึ่งเป็นระบบที่ผู้ควบคุมบังคับทิศทางของกระสุนผ่านการเชื่อมต่อทางกายภาพ ซึ่งไม่ได้รับผลกระทบจากการรบกวนทางวิทยุและการปิดกั้นสัญญาณ GPS เนื่องจากลักษณะของตัวกลาง รุ่นที่ทันสมัยกว่านั้นได้เปลี่ยนจากสายทองแดงมาใช้ใยแก้วนำแสงแบบโหมดเดียว ทำให้ลดแบนด์วิดท์ที่จำกัดและความไวต่อการรบกวนทางไฟฟ้าของแบบเดิมลง และแทนที่ด้วยการสื่อสารระดับกิกะบิตและความเงียบสงบทางแม่เหล็กไฟฟ้าอย่างสมบูรณ์ แผงวงจรควบคุมโดรนด้วยใยแก้วนำแสง (PCB) คือส่วนที่อยู่บนอากาศของระบบนี้: มันรับคำสั่งบังคับทิศทางด้วยแสงจากผู้ควบคุม แปลงคำสั่งเหล่านั้นเป็นเอาต์พุตควบคุมการบิน จัดการชุดเซ็นเซอร์บนเครื่อง และส่งวิดีโอและข้อมูลโทรมาตรผ่านใยแก้วนำแสงเส้นเดียวกันที่ปล่อยออกมาจากกระบอกบรรจุขณะที่แพลตฟอร์มเคลื่อนที่ไปข้างหน้า
สิ่งที่ทำให้บอร์ดนี้แตกต่างจากตัวควบคุมการบินทั่วไปไม่ใช่กำลังประมวลผล แต่เป็นความต้องการของอินเทอร์เฟซแบบออปติคอลที่ผสานกับข้อกำหนดแบบเรียลไทม์ที่เข้มงวด วงจรคำสั่งการนำทาง — จากการป้อนข้อมูลของผู้ปฏิบัติงานไปจนถึงการเคลื่อนที่ของแอคทูเอเตอร์ — ต้องเสร็จสิ้นภายในเวลาตอบสนองทางอากาศพลศาสตร์ของแพลตฟอร์ม สำหรับโดรนสอดแนมที่มีรูปแบบการบินช้าและรอบคอบ 40–50 มิลลิวินาทีเป็นที่ยอมรับได้ สำหรับแพลตฟอร์มทางยุทธวิธีที่รวดเร็วซึ่งดำเนินการซ้อมรบขั้นสุดท้าย งบประมาณอาจต่ำกว่า 10 มิลลิวินาที ข้อกำหนดด้านเวลาเหล่านี้เป็นตัวขับเคลื่อนการตัดสินใจด้านสถาปัตยกรรมทุกอย่าง: อินเทอร์เฟซไฟเบอร์ การเลือกโปรเซสเซอร์ วิธีการส่งออกของแอคทูเอเตอร์ และพฤติกรรมป้องกันความล้มเหลว
ขอรับใบเสนอราคาสำหรับแผงวงจรพิมพ์ควบคุมด้วยใยแก้วนำแสง
คำตอบที่รวดเร็ว
แผงวงจรควบคุม UAV แบบใช้ใยแก้วนำแสงจะประมวลผลคำสั่งนำทางที่ได้รับผ่านใยแก้วนำแสงที่ปล่อยออกมา แปลงสัญญาณแสงเป็นเอาต์พุตควบคุมการบินด้วยความหน่วงต่ำกว่า 50 มิลลิวินาที ส่งสัญญาณวิดีโอและข้อมูลโทรมาตรผ่านใยแก้วนำแสงเดียวกันโดยใช้ WDM และดำเนินการพฤติกรรมป้องกันความล้มเหลวแบบกำหนดได้เมื่อใยแก้วนำแสงขาดหาย การออกแบบนี้สืบทอดมาจากขีปนาวุธ FOG-M โดยให้ความสำคัญกับความหน่วงของคำสั่ง ความน่าเชื่อถือในการใช้งานครั้งเดียวหรือการใช้งานซ้ำในวงจำกัด และความแม่นยำแบบเรียลไทม์ แตกต่างจากแผงวงจรแบบใช้สายเคเบิลตรงที่ใยแก้วนำแสงจะไม่ถูกดึงกลับ – แพลตฟอร์มจะปล่อยใยแก้วนำแสงจากกระบอกเก็บที่ความเร็วในการบิน และทิ้งร่องรอยของใยแก้วนำแสงไว้เบื้องหลัง
สารบัญ
- ประวัติความเป็นมา: จาก FOG-M สู่โดรนนำทางด้วยใยแก้วนำแสงสมัยใหม่
- สถาปัตยกรรมระบบและบทบาทของคณะกรรมการ
- เส้นทางคำสั่งนำทางและงบประมาณความหน่วง
- เส้นทางป้อนกลับของเซ็นเซอร์และวิดีโอ
- การตรวจสอบการจ่ายเส้นใย
- การออกแบบที่ปลอดภัยไร้ข้อผิดพลาดสำหรับปัญหาการสูญหายของเส้นใย
- การเลือกโปรเซสเซอร์และระบบปฏิบัติการแบบเรียลไทม์ (RTOS)
- สถาปัตยกรรมพลังงานสำหรับแพลตฟอร์มใช้งานครั้งเดียว
- แบบมีตัวนำ vs. แบบมีสาย: ความแตกต่างด้านการออกแบบ
- การผลิตและการรับรองคุณภาพ
- คำถามที่พบบ่อย
ประวัติความเป็นมา: จาก FOG-M สู่โดรนนำทางด้วยใยแก้วนำแสงสมัยใหม่
ขีปนาวุธ BGM-71 TOW (ทศวรรษ 1970) ใช้สายทองแดงที่ปล่อยออกมาจากทั้งแท่นยิงและตัวขีปนาวุธระหว่างการบิน โดยส่งสัญญาณนำทางผ่านสายไฟ ระยะทำการถูกจำกัดด้วยความแข็งแรงของสายและสัญญาณไฟฟ้าที่ลดทอนลง โดยทั่วไปแล้วจะต่ำกว่า 4 กิโลเมตร ในช่วงปลายทศวรรษ 1970 และทศวรรษ 1980 โครงการวิจัยด้านการป้องกันประเทศได้สำรวจการเปลี่ยนจากทองแดงเป็นใยแก้วนำแสงด้วยเหตุผลสองประการ คือ แบนด์วิดท์ระดับกิกะบิตของใยแก้วนำแสงรองรับการส่งสัญญาณวิดีโอจากกล้องในตัวค้นหาขีปนาวุธ และความต้านทานต่อการรบกวนทางแม่เหล็กไฟฟ้าของใยแก้วนำแสงช่วยแก้ไขข้อกังวลเกี่ยวกับระบบนำทางด้วยสายไฟที่อาจถูกรบกวนโดยเครื่องส่งคลื่นไมโครเวฟกำลังสูง
โครงการขีปนาวุธนำวิถีด้วยใยแก้วนำแสง (FOG-M) ได้แสดงให้เห็นถึงแนวคิดนี้ แต่ถูกยกเลิกก่อนการผลิต เทคโนโลยีที่ได้รับการพิสูจน์แล้วในโครงการนี้ — การปล่อยใยแก้วนำแสงจากทั้งแท่นยิงและตัวขีปนาวุธ พร้อมคำสั่งนำทางด้วยแสงและการส่งสัญญาณวิดีโอกลับมา — กลายเป็นรากฐานสำหรับสถาปัตยกรรมโดรนนำวิถีด้วยใยแก้วนำแสงในปัจจุบัน ความแตกต่างที่สำคัญคือ แพลตฟอร์มในปัจจุบันเป็นโดรน ไม่ใช่ขีปนาวุธแบบใช้ครั้งเดียวทิ้ง: พวกมันบรรทุกกล้องและชุดเซ็นเซอร์สำหรับการลาดตระเวนและเฝ้าระวัง (ISR) แทนที่จะเป็นหัวรบ พวกมันอาจบินวนอยู่เหนือเป้าหมายแทนที่จะบินตรงไปยังเป้าหมาย และในบางรูปแบบ พวกมันสามารถกู้คืนและนำกลับมาใช้ใหม่ได้
แผงวงจรพิมพ์ควบคุมแบบใช้ใยแก้วนำแสงที่ทันสมัยในปัจจุบัน สืบทอดสถาปัตยกรรมสัญญาณพื้นฐานมาจาก FOG-M ซึ่งประกอบด้วยการส่งคำสั่งด้วยแสง การส่งสัญญาณวิดีโอกลับ และการจ่ายใยแก้วนำแสงแบบพาสซีฟ และปรับให้เข้ากับรูปแบบการบินของโดรน สถาปัตยกรรมโปรเซสเซอร์ในปัจจุบัน และความพร้อมใช้งานของเทคโนโลยีใยแก้วนำแสงและตัวรับส่งสัญญาณเชิงพาณิชย์ในราคาที่ไม่เคยมีมาก่อนในทศวรรษ 1980
สถาปัตยกรรมระบบและบทบาทของคณะกรรมการ
ระบบนำทางด้วยใยแก้วนำแสงประกอบด้วย: สถานีภาคพื้นดิน (คอนโซลผู้ปฏิบัติงาน + ขดลวดใยแก้วนำแสง + ตัวส่ง/รับสัญญาณแสง) → ใยแก้วนำแสงที่จ่ายออกมา → แผงวงจรควบคุมบนอากาศ → ตัวขับเคลื่อนการบิน + กล้อง + เซ็นเซอร์ แผงวงจรควบคุมเป็นส่วนเชื่อมต่อเพียงอย่างเดียวระหว่างภาคพื้นดินและอากาศตลอดระยะเวลาภารกิจ อินเทอร์เฟซแสงของมันต้องรับคำสั่งได้อย่างน่าเชื่อถือ โปรเซสเซอร์ต้องประมวลผลคำสั่งแบบเรียลไทม์ และตัวขับตัวขับเคลื่อนต้องสร้างเอาต์พุตที่ชัดเจนและมีความหน่วงต่ำไปยังพื้นผิวควบคุมการบินหรือมอเตอร์
แตกต่างจากโดรนแบบมีสายเชื่อมต่อซึ่งใช้ระบบม้วนสายแบบสองทิศทางในการจัดการใยแก้วนำแสง แพลตฟอร์มแบบนำทางด้วยใยแก้วนำแสงจะจ่ายใยแก้วนำแสงจากกระบอกเก็บโดยอัตโนมัติ กล่าวคือ ใยแก้วนำแสงจะค่อยๆ ไหลออกมาเมื่อโดรนเคลื่อนที่ และเมื่อกระบอกเก็บว่างเปล่า การสื่อสารก็จะสิ้นสุดลง อินเทอร์เฟซอิเล็กทรอนิกส์ของกระบอกเก็บจะถูกจัดการบนแผงวงจรพิมพ์ (PCB) ของกระบอกเก็บใยแก้วนำแสง ซึ่งจะตรวจสอบปริมาณใยแก้วนำแสงที่เหลืออยู่ แรงตึงที่ตัวนำทางออก และอัตราการจ่าย แผงวงจรควบคุมจะรับข้อมูลสถานะจากแผงวงจรของกระบอกเก็บผ่านทางบัสระหว่างแผงวงจร และใช้ข้อมูลนี้ในการตัดสินใจจัดการภารกิจ
การแบ่งส่วนแผงวงจร: บางแบบรวมอินเทอร์เฟซออปติคอล โปรเซสเซอร์ เอาต์พุตของแอคทูเอเตอร์ และการตรวจสอบกระป๋องไว้บนแผงวงจรเดียว ในขณะที่บางแบบแยกอินเทอร์เฟซออปติคอลไปยังแผงวงจรเชื่อมต่อข้อมูลออปติคอล เฉพาะ ที่เชื่อมต่อกับแผงวงจรควบคุมผ่านขั้วต่อความเร็วสูง วิธีการแบบรวมช่วยลดน้ำหนักและจำนวนขั้วต่อ ในขณะที่วิธีการแบบแยกช่วยให้สามารถปรับแต่งอินเทอร์เฟซออปติคอลที่มีส่วนประกอบอนาล็อกจำนวนมากและฟังก์ชันควบคุมที่มีส่วนประกอบดิจิทัลจำนวนมากได้อย่างอิสระ และอาจช่วยลดความซับซ้อนของ EMC ระหว่างทั้งสองส่วนได้
เส้นทางคำสั่งนำทางและงบประมาณความหน่วง
วงจรควบคุมทำงานดังนี้: การป้อนข้อมูลจากผู้ปฏิบัติงาน → ซอฟต์แวร์ควบคุมภาคพื้นดิน → การเข้ารหัสแสง → ใยแก้วนำแสง → ตัวรับสัญญาณแสงบนเครื่องบิน → การแปลงเป็นไฟฟ้า → การถอดรหัสโปรโตคอล → การตรวจสอบคำสั่ง → เอาต์พุตของแอคทูเอเตอร์ → การตอบสนองทางอากาศพลศาสตร์ → ภาพจากกล้อง → การเข้ารหัสวิดีโอ → การส่งสัญญาณแสง → ใยแก้วนำแสง → ตัวรับสัญญาณภาคพื้นดิน → จอแสดงผล ส่วนของวงจรนี้ที่แผงวงจรควบคุม (PCB) รับผิดชอบ — ตั้งแต่การรับสัญญาณแสงจนถึงเอาต์พุตของแอคทูเอเตอร์ — ต้องอยู่ในงบประมาณความหน่วงแฝงทั้งหมด ซึ่งกำหนดโดยเวลาตอบสนองทางอากาศพลศาสตร์ของแพลตฟอร์ม ลบด้วยความล่าช้าของการสื่อสารแบบไป-กลับผ่านใยแก้วนำแสง (ซึ่งน้อยมากเมื่อความยาวของสายเคเบิลต่ำกว่า 10 กม.: ประมาณ 50 µs/km ทางเดียวที่ c/n ≈ 0.67c)
เป้าหมายความหน่วงแฝงเฉพาะแพลตฟอร์ม:
- โดรนสอดแนมความเร็วต่ำ (3–5 เมตร/วินาที ปีกกว้าง): งบประมาณลูปทั้งหมด 80–150 มิลลิวินาที; งบประมาณ PCB ควบคุม ~20–40 มิลลิวินาที
- โดรนลาดตระเวนและสอดแนมทางยุทธวิธี (10–20 เมตร/วินาที, ความคล่องตัวปานกลาง): งบประมาณลูปทั้งหมด 40–80 มิลลิวินาที; งบประมาณ PCB ควบคุม ~10–20 มิลลิวินาที
- แพลตฟอร์มที่เคลื่อนที่ได้รวดเร็ว (>20 ม./วินาที, คล่องตัวสูง): งบประมาณลูปทั้งหมด <30 มิลลิวินาที; งบประมาณ PCB ควบคุม <8 มิลลิวินาที; ต้องใช้การควบคุมแบบ FPGA โดยเฉพาะ
ความหน่วงภายในแผงวงจรควบคุมส่วนใหญ่เกิดจาก: การแปลงสัญญาณแสงเป็นสัญญาณไฟฟ้า (~1 ไมโครวินาที น้อยมาก), บัฟเฟอร์รับโปรโตคอลเฟรมและการตรวจสอบ CRC (~50–200 ไมโครวินาที ขึ้นอยู่กับโปรโตคอลและโปรเซสเซอร์), อินเทอร์เฟซแอคทูเอเตอร์ (คาบ PWM = 1/ความถี่; ที่ 400 เฮิรตซ์ ความหน่วง PWM สูงสุดคือ 2.5 มิลลิวินาที; โปรโตคอลดิจิทัล DSHOT ลดความหน่วงนี้เหลือประมาณ 100 ไมโครวินาที)
การตรวจสอบความถูกต้องของคำสั่งเป็นสิ่งจำเป็น: ทุกเฟรมที่ได้รับจะต้องมี CRC หรือ checksum ที่โปรเซสเซอร์จะตรวจสอบก่อนที่จะส่งคำสั่งไปยังเอาต์พุตของแอคทูเอเตอร์ คำสั่งที่เสียหายซึ่งถูกประมวลผลโดยไม่ได้รับการตรวจสอบอาจทำให้เกิดอินพุตควบคุมการบินที่ผู้ปฏิบัติงานไม่ได้ออกคำสั่ง การตรวจสอบ CRC จะเพิ่มความล่าช้าในการประมวลผลประมาณ 5–20 ไมโครวินาที ซึ่งยอมรับได้โดยสิ้นเชิงเมื่อพิจารณาถึงบทบาทในการป้องกันคำสั่งแอคทูเอเตอร์ที่ผิดพลาด
บริบทของการออกแบบป้องกันการรบกวนนั้นเป็นสิ่งที่ควรกล่าวถึง: เนื่องจากคำสั่งเดินทางผ่านใยแก้วนำแสง ภัยคุกคามจากการรบกวนคลื่นวิทยุซึ่งเป็นแรงผลักดันให้เกิดการออกแบบแผงวงจรพิมพ์ (PCB) ที่ป้องกันการรบกวนจึงไม่มีอยู่เลย รูปแบบภัยคุกคามด้านความปลอดภัยสำหรับระบบที่ใช้ใยแก้วนำแสงเป็นแบบทางกายภาพ เช่น การตัดใยแก้วนำแสง การดักจับตัวส่งสัญญาณทางกายภาพ ไม่ใช่แบบแม่เหล็กไฟฟ้า
เส้นทางป้อนกลับของเซ็นเซอร์และวิดีโอ
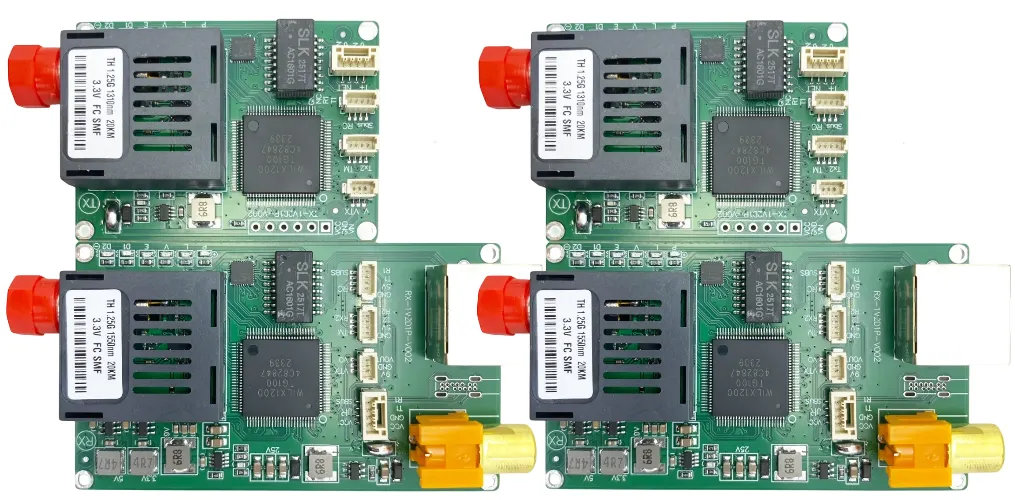
วิดีโอและข้อมูลโทรมาตรส่งผ่านใยแก้วนำแสงเส้นเดียวกันโดยใช้เทคนิคการมัลติเพล็กซ์แบบแบ่งความยาวคลื่น (WDM) รูปแบบทั่วไปคือ คำสั่งส่งไปข้างหน้าด้วยความยาวคลื่น 1310 นาโนเมตร และวิดีโอส่งกลับมาด้วยความยาวคลื่น 1550 นาโนเมตร ความยาวคลื่นทั้งสองใช้เส้นใยแก้วนำแสงเส้นเดียวกัน แต่ถูกแยกออกจากกันที่ปลายแต่ละด้านด้วยตัวเชื่อมต่อแสง WDM (ตัวแยกแสงแบบเลือกความยาวคลื่น) สถาปัตยกรรมแบบสองทิศทางบนใยแก้วนำแสงเส้นเดียวนี้มีความสำคัญอย่างยิ่งสำหรับแพลตฟอร์มที่ใช้ใยแก้วนำแสงเป็นตัวนำทาง เนื่องจากใยแก้วนำแสงถูกจ่ายออกมาและไม่สามารถเป็นมัดหลายเส้นได้ — น้ำหนักและความจุของภาชนะบรรจุทำให้ต้องใช้ใยแก้วนำแสงเพียงเส้นเดียว
กระบวนการประมวลผลวิดีโอในบอร์ดควบคุมบนอากาศยาน: เซ็นเซอร์กล้อง → ISP (ตัวประมวลผลสัญญาณภาพ) → กลไกการบีบอัดข้อมูล (ตัวเข้ารหัสฮาร์ดแวร์ H.264 หรือ H.265) → การแบ่งแพ็กเก็ต → ตัวส่งสัญญาณแสง วิดีโอ 1080p60 ที่ไม่บีบอัดต้องการแบนด์วิดท์ประมาณ 3 Gbps; หลังจากเข้ารหัส H.264 ในระดับคุณภาพที่เหมาะสมสำหรับการเฝ้าระวังแล้ว สตรีมเดียวกันนี้สามารถมีแบนด์วิดท์ได้ 10–50 Mbps การบีบอัดข้อมูลเป็นสิ่งจำเป็นสำหรับแพลตฟอร์มที่ใช้ใยแก้วนำแสงที่มีตัวเรือนที่เหมาะสม เนื่องจากช่วยให้สามารถใช้อินเทอร์เฟซแสงความเร็ว 100 Mbps ถึง 1 Gbps แทนที่จะเป็น 10 Gbps ซึ่งส่งผลให้ต้นทุนของตัวรับส่งสัญญาณ การใช้พลังงาน และความซับซ้อนของการออกแบบบอร์ดลดลง
ระบบส่งสัญญาณวิดีโอใช้หลักการออกแบบชั้นกายภาพแบบเดียวกับบอร์ดเชื่อมต่อข้อมูลแบบออปติคอ ล โดยเฉพาะ แต่ปรับให้เข้ากับสภาพแวดล้อมทางกลของเส้นใยที่จ่ายออกมา โดยเฉพาะอย่างยิ่ง มุมทางออกของเส้นใยและความตึงใดๆ ที่เกิดจากกลไกการจ่ายเส้นใยอาจทำให้เกิดการจับคู่โหมดในเส้นใยแบบมัลติโหมด ดังนั้นเส้นใยแบบซิงเกิลโหมดและตัวรับส่งสัญญาณที่เข้ากันได้กับความยาวคลื่นจึงเป็นแนวปฏิบัติมาตรฐาน
การตรวจสอบการจ่ายเส้นใย
แผงควบคุมจะตรวจสอบพารามิเตอร์การจ่ายสารสามอย่าง ไม่ว่าจะโดยตรงหรือผ่านทางแผงอินเทอร์เฟซของกระป๋องบรรจุสาร:
- กำลังแสงที่ตัวรับสัญญาณ: ตัวบ่งชี้พื้นฐานที่สุดของความสมบูรณ์ของเส้นใย การลดลงของกำลังไฟอย่างกะทันหันบ่งชี้ถึงการขาด การลดลงอย่างค่อยเป็นค่อยไปอาจบ่งชี้ถึงการละเมิดรัศมีโค้งในเส้นทางที่จ่ายหรือการปนเปื้อนที่ตัวนำทางออก
- ปริมาณเส้นใยคงเหลือโดยประมาณ: คำนวณจากปริพันธ์ความเร็ว (∫v/dt) เปรียบเทียบกับความจุของกระบอกที่ปรับเทียบแล้ว วิธีที่แม่นยำกว่านั้นใช้ตัวเข้ารหัสแบบหมุนบนแกนออกหรือเซ็นเซอร์วัดความยาวเส้นใยโดยตรง การแจ้งเตือนเส้นใยเหลือน้อยที่ 10–20% จะกระตุ้นการคำนวณวิถีการกลับ
- ความตึงเครียดบริเวณทางออก: เกจวัดแรงดึงหรือเซ็นเซอร์วัดแรงที่ติดตั้งอยู่บนตัวนำทางออกจะตรวจจับการติดขัด — การที่เส้นใยไปเกี่ยวติดกับพื้นดินหรือสิ่งกีดขวางจะทำให้เกิดแรงดึงเพิ่มขึ้นอย่างรวดเร็วก่อนที่เส้นใยจะขาด การตรวจจับจะให้สัญญาณเตือนล่วงหน้าประมาณ 50–200 มิลลิวินาที ซึ่งเป็นเวลาที่เพียงพอสำหรับการพยายามหลบหลีกในบางแพลตฟอร์ม
พารามิเตอร์ทั้งสามต้องได้รับการสุ่มตัวอย่างในอัตราที่เพียงพอเพื่อรองรับตรรกะป้องกันความผิดพลาดในส่วนที่ 6 การสุ่มตัวอย่างกำลังแสงที่ 1 kHz เป็นเรื่องปกติ ซึ่งให้ความละเอียด 1 ms สำหรับการตรวจจับการขาด การสุ่มตัวอย่างแรงดึงที่ 500 Hz ก็เพียงพอแล้ว การประมาณค่าเส้นใยที่เหลืออยู่สามารถทำงานได้ที่ 10–50 Hz เนื่องจากกระบวนการหมดของกระป๋องนั้นช้าเมื่อเทียบกับรอบการควบคุม กลไกของฮาร์ดแวร์การจ่ายเส้นใยจะอธิบายรายละเอียดไว้ในบริบทของแผงวงจรพิมพ์ (PCB) ของกล่องจ่ายเส้นใย
การออกแบบที่ปลอดภัยไร้ข้อผิดพลาดสำหรับปัญหาการสูญหายของเส้นใย
ข้อกำหนดพื้นฐานในการออกแบบ: เหตุการณ์การสูญเสียสัญญาณในเส้นใยทุกครั้งจะต้องมีการตอบสนองที่กำหนดไว้และแน่นอน
ต่างจากโดรนแบบมีสายที่สายไฟเบอร์ทำหน้าที่รับส่งข้อมูลไป-กลับและการเสื่อมสภาพเป็นไปอย่างค่อยเป็นค่อยไปและคาดการณ์ได้ ไฟเบอร์แบบจ่ายเองอาจขาดอย่างกะทันหันโดยไม่มีสัญญาณเตือนล่วงหน้า อาจถูกตัดขาดโดยสภาพภูมิประเทศ ใบพัด หรือความผิดพลาดของผู้ควบคุมที่ปลายทางภาคพื้นดิน แผงวงจรควบคุม (PCB) ต้องถือว่าการสูญเสียไฟเบอร์เป็นเหตุการณ์ที่คาดการณ์ได้ ไม่ใช่ความผิดพลาดที่ผิดปกติ การตอบสนองต้องถูกกำหนดไว้ล่วงหน้า นำไปใช้ในฮาร์ดแวร์หรือเฟิร์มแวร์ที่มีระบบเฝ้าระวัง (watchdog) และได้รับการพิสูจน์แล้วในการทดสอบภาคพื้นดินก่อนการบินใดๆ
สถานะเครื่องจักรตรวจจับการสูญเสียสัญญาณไฟเบอร์:
- กำลังแสงลดลงต่ำกว่าเกณฑ์ T_low (ตั้งไว้ 3 dB เหนือความไวต่ำสุดของตัวรับสัญญาณ)
- เริ่มจับเวลา: ช่วงเวลา 100–500 มิลลิวินาที (เพื่อแยกแยะความแตกต่างระหว่างการขาดหายชั่วขณะกับการขาดหายถาวร การขาดหายชั่วขณะอาจเกิดขึ้นระหว่างการเคลื่อนไหวที่รวดเร็วซึ่งทำให้เกิดความเครียดที่มุมทางออกของเส้นใย)
- หากไฟฟ้ากลับมาใช้งานได้ภายในระยะเวลาที่กำหนด: บันทึกเหตุการณ์ ดำเนินการต่อ และแจ้งเตือนผู้ปฏิบัติงาน
- หากไฟฟ้าไม่กลับมา: ประกาศว่าสายไฟเบอร์ขาด และเปิดใช้งานโหมดความปลอดภัยสำรอง
ตัวเลือกโหมดป้องกันความล้มเหลว (ตั้งค่าไว้ล่วงหน้าตามประเภทภารกิจ):
- การลอยตัวอัตโนมัติ: เปลี่ยนไปใช้ระบบนำทาง GPS บนเครื่องหรือระบบรักษาระดับความดันบรรยากาศ บินวนอยู่ที่ตำแหน่งปัจจุบัน รอการเชื่อมต่อใหม่จากผู้ควบคุมผ่านระบบสำรอง RF (หากมี)
- นำกลับใส่กระป๋อง: นำทางไปยังตำแหน่งตู้รับสัญญาณที่ทราบครั้งสุดท้ายโดยใช้การคำนวณตำแหน่งโดยประมาณจาก IMU บนเครื่อง และพยายามเชื่อมต่อสายไฟเบอร์อีกครั้ง
- การหลบหลีกขั้นสุดท้าย: สำหรับการใช้งานด้านกระสุน ให้ดำเนินการเข้าใกล้เป้าหมายตามพิกัดสุดท้ายที่ทราบตามที่ตั้งโปรแกรมไว้ล่วงหน้า
- การลงจอดแบบควบคุม: หากการบินอัตโนมัติเป็นไปไม่ได้ ให้ลดกำลังเครื่องยนต์ลงจนถึงอัตราการลงจอดที่ควบคุมได้ต่ำสุด และดับเครื่องยนต์เมื่อใกล้ถึงพื้นดิน
วงจรตรวจสอบการทำงานด้วยฮาร์ดแวร์เป็นสิ่งจำเป็น: ไอซีตัวจับเวลาตรวจสอบการทำงานโดยเฉพาะ (ไม่ใช่ซอฟต์แวร์) จะตรวจสอบสัญญาณการทำงานของโปรเซสเซอร์ หากโปรเซสเซอร์หยุดทำงาน — เนื่องมาจากความผิดพลาดของเฟิร์มแวร์ การลัดวงจรที่เกิดจาก EMI หรือไฟดับ — วงจรตรวจสอบการทำงานจะสั่งการให้รีเลย์ป้องกันความปลอดภัยทำงาน และขับเคลื่อนตัวกระตุ้นไปยังสถานะปลอดภัยที่กำหนดไว้ล่วงหน้าภายในระยะเวลาหมดเวลาของวงจรตรวจสอบการทำงาน (โดยทั่วไปคือ 50–200 มิลลิวินาที) นี่คือแนวป้องกันสุดท้ายระหว่างความล้มเหลวของโปรเซสเซอร์และแพลตฟอร์มที่ควบคุมไม่ได้
การเลือกโปรเซสเซอร์และระบบปฏิบัติการแบบเรียลไทม์ (RTOS)
แผงวงจรควบคุม (Control PCB) ต้องการโปรเซสเซอร์ที่สามารถประมวลผลแบบเรียลไทม์ได้อย่างแน่นอน ตัวชี้วัดหลักคือ ความหน่วงแฝงของการขัดจังหวะในกรณีที่เลวร้ายที่สุด (ความล่าช้าระหว่างแพ็กเก็ตคำสั่งขาเข้าที่ทำให้เกิดการขัดจังหวะและการเริ่มต้นการทำงานของรูทีนบริการการขัดจังหวะ) และเวลาในการสลับบริบท (เวลาในการบันทึกสถานะงานปัจจุบันและโหลดงานใหม่) ความผันผวนในตัวชี้วัดเหล่านี้จะเพิ่มเข้าไปในงบประมาณความหน่วงแฝงของวงจรควบคุมโดยตรง
ประเภทของโปรเซสเซอร์:
- ARM Cortex-M7 (เช่น STM32H7): หน่วยประมวลผลทศนิยมแบบฮาร์ดแวร์ (FPU) ความเร็ว 480 เมกะเฮิร์ตซ์ ความหน่วงในการขัดจังหวะกรณีเลวร้ายที่สุดประมาณ 12 รอบ (25 นาโนวินาที) เพียงพอสำหรับแพลตฟอร์มที่ต้องการลูปควบคุมนานกว่า 5 มิลลิวินาที คุ้มค่าและใช้งานอย่างแพร่หลายในตัวควบคุมการบินโดรนเชิงพาณิชย์ เหมาะสำหรับแพลตฟอร์มการเฝ้าระวังที่ใช้ใยแก้วนำแสงส่วนใหญ่
- ARM Cortex-R5: โปรเซสเซอร์ดูอัลคอร์แบบซิงโครไนซ์สำหรับแอปพลิเคชันที่สำคัญด้านความปลอดภัย เวลาตอบสนองที่แน่นอน ไม่มีปัญหาความหน่วงของแคช ได้รับเลือกสำหรับแพลตฟอร์มด้านการป้องกันประเทศที่ฟังก์ชันควบคุมการบินต้องการการปฏิบัติตามระดับความสมบูรณ์ด้านความปลอดภัย (SIL)
- การควบคุมโดยใช้ FPGA (Xilinx Zynq, Intel Cyclone): สำหรับแพลตฟอร์มที่ต้องการลูปควบคุมระดับต่ำกว่ามิลลิวินาที โครงสร้าง FPGA จะประมวลผลอัลกอริธึมควบคุมในลอจิกเฉพาะด้วยความหน่วงเวลาที่แน่นอนหนึ่งรอบสัญญาณนาฬิกา โปรเซสเซอร์ (แกน ARM ภายใน SoC) จะจัดการฟังก์ชันที่ไม่ใช่แบบเรียลไทม์ เช่น การบันทึกข้อมูลโทรมาตร การตรวจสอบสุขภาพของใยแก้วนำแสง และการจัดการภารกิจ
การเลือกใช้ RTOS: FreeRTOS เป็นตัวเลือกที่นิยมใช้มากที่สุดสำหรับการควบคุมโดรนแบบฝังตัว เนื่องจากมีขนาดเล็ก การจัดตารางงานที่แน่นอน และระบบนิเวศที่กว้างขวาง Zephyr กำลังได้รับความนิยมมากขึ้นเนื่องจากสถาปัตยกรรมที่ทันสมัยและการสนับสนุนกรอบการรับรองความปลอดภัย การทำงานแบบไม่มี RTOS (Bare-metal) นั้นยอมรับได้สำหรับแพลตฟอร์มที่ง่ายที่สุดซึ่งวงจรควบคุมเป็นงานสำคัญเพียงอย่างเดียว แต่จะเพิ่มความซับซ้อนเมื่อชุดคุณสมบัติเพิ่มขึ้น
สถาปัตยกรรมพลังงานสำหรับแพลตฟอร์มใช้งานครั้งเดียว
แพลตฟอร์มแบบใช้ใยแก้วนำแสงแบบใช้แล้วทิ้งมีข้อจำกัดด้านสถาปัตยกรรมพลังงานที่แตกต่างจากโดรนแบบใช้ซ้ำได้ กล่าวคือ ระบบพลังงานต้องได้รับการปรับให้เหมาะสมกับภารกิจเดียว (ตั้งแต่บินขึ้นจนถึงปลายใยแก้วนำแสง) โดยไม่จำเป็นต้องมีการจัดการการชาร์จหรือสุขภาพแบตเตอรี่ในระยะยาว สิ่งนี้ทำให้สามารถเลือกใช้เซลล์แบตเตอรี่ได้อย่างหลากหลาย: เซลล์ลิเธียมโพลิเมอร์ที่มีอัตราการคายประจุสูงและมีอัตรา C สูงสุด ซึ่งจะทำให้แบตเตอรี่มีอายุการใช้งานสั้นลงจนยอมรับไม่ได้ในแพลตฟอร์มแบบใช้ซ้ำนั้น กลับเหมาะสมอย่างยิ่งในกรณีนี้
ระบบจ่ายไฟของแผงวงจรควบคุมต้องรับมือกับกระแสไฟกระชากขณะสตาร์ทมอเตอร์ (หลายร้อยแอมป์ในโดรนขนาดเล็ก) โดยไม่ทำให้แรงดันไฟฟ้าลดลงต่ำกว่าเกณฑ์แรงดันตกคร่อมของโปรเซสเซอร์ การใช้ตัวเก็บประจุขนาดใหญ่ใกล้กับจุดรับไฟของ ESC แต่ละตัว ร่วมกับการใช้แผ่นจ่ายไฟแยกต่างหากสำหรับมอเตอร์ขับเคลื่อนและอุปกรณ์อิเล็กทรอนิกส์ (เชื่อมต่อที่จุดรวมศูนย์จุดเดียว) จะช่วยป้องกันสัญญาณรบกวนจากการสลับมอเตอร์ไม่ให้ส่งผลกระทบต่อวงจรควบคุม
การตรวจสอบแบตเตอรี่: การนับคูลอมบ์ให้ข้อมูลสถานะการชาร์จสำหรับการจัดการภารกิจ สำหรับแพลตฟอร์มแบบใช้แล้วทิ้ง ความกังวลหลักคือการปฏิบัติภารกิจให้สำเร็จก่อนที่แบตเตอรี่จะหมด ไม่ใช่ระยะเวลาการใช้งานของแบตเตอรี่ — เส้นโค้งสถานะการชาร์จจะขับเคลื่อนตรรกะการกลับบ้านหรือการยกเลิกภารกิจควบคู่ไปกับการประมาณปริมาณไฟเบอร์ที่เหลืออยู่ หลักการออกแบบ PCB สำหรับโดรนที่ไม่มี GPSสำหรับการกระจายพลังงานในสภาพแวดล้อมที่มีการแข่งขันสูงนั้นใช้ได้เช่นเดียวกันที่นี่ — การไม่มีความกังวลเรื่องการรบกวน GPS ไม่ได้หมายความว่าจะไม่ต้องออกแบบแหล่งจ่ายไฟที่ทนต่อ EMI ภายในช่องอุปกรณ์อิเล็กทรอนิกส์
แบบมีตัวนำ vs. แบบมีสาย: ความแตกต่างด้านการออกแบบ
| ด้านการออกแบบ | นำทางด้วยเส้นใย (จ่าย) | ผูกติด (จัดการโดยสปูล) |
|---|---|---|
| การจัดการไฟเบอร์ | การจ่ายแบบอัตโนมัติ ไม่ต้องดึงกลับ กระป๋องจะหมดลงจนเหลือศูนย์ | แกนหมุนแบบสองทิศทางที่ทำงานได้เอง ควบคุมแรงตึงด้วยมอเตอร์ ดึงเส้นใยกลับเมื่อลงสู่พื้น |
| ความหน่วงของวงจรควบคุม | เวลาต่ำกว่า 50 มิลลิวินาทีมีความสำคัญสำหรับแพลตฟอร์มส่วนใหญ่ และต่ำกว่า 10 มิลลิวินาทีสำหรับประเภทการเคลื่อนที่เร็ว | ค่าความคลาดเคลื่อนที่ยอมรับได้สูงขึ้น — 100–200 มิลลิวินาที เป็นที่ยอมรับได้สำหรับแพลตฟอร์ม ISR ที่อยู่กับที่หรือเคลื่อนที่ช้าๆ แบบมีสายยึด |
| การตอบสนองต่อการแตกหักของเส้นใย | ต้องรับมือกับการหยุดชะงักกะทันหันและไม่มีการเตือนล่วงหน้าได้ ต้องมีกลไกป้องกันความล้มเหลวที่แน่นอน | สามารถเตือนล่วงหน้าก่อนเกิดความเสียหายได้ มอเตอร์แกนหมุนให้ข้อมูลป้อนกลับเกี่ยวกับแรงตึงเพื่อคาดการณ์การแตกหัก |
| การนำแพลตฟอร์มกลับมาใช้ใหม่ | ส่วนใหญ่มักเป็นอุปกรณ์ใช้แล้วทิ้ง บางรุ่นของ ISR ถูกออกแบบมาเพื่อการกู้คืน | โดยทั่วไปสามารถนำกลับมาใช้ใหม่ได้ โครงสร้างลำตัวเครื่องบินและอุปกรณ์อิเล็กทรอนิกส์ได้รับการออกแบบมาสำหรับการบินซ้ำหลายครั้ง |
| แผงวงจรพิมพ์กระป๋อง | ระบบตรวจสอบการป้อนเส้นใยแบบพาสซีฟ ไม่ใช้มอเตอร์ขับเคลื่อน | การควบคุมมอเตอร์แบบแอคทีฟ; การควบคุมแรงตึง; การติดตามความยาวเส้นใยแบบสองทิศทาง |
| การเสริมความแข็งแรงของ EMI | มาตรฐานสำหรับงานเชิงพาณิชย์; MIL-STD-461 สำหรับงานด้านการป้องกันประเทศ | ช่วงความต้องการเดียวกัน; การออกแบบที่ทนทานต่อ EMI หลักการเหล่านี้ใช้ได้เช่นกัน |
การผลิตและการรับรองคุณภาพ
แนวทางการผลิตแบ่งออกตามรูปแบบการนำแพลตฟอร์มกลับมาใช้ใหม่:
แพลตฟอร์มแบบใช้แล้วทิ้ง:มาตรฐาน FR-4, 4–6 ชั้น, ส่วนประกอบเกรดเชิงพาณิชย์, การประกอบ SMT แบบอัตโนมัติ, การทดสอบวงจร (ICT) และการทดสอบการทำงาน 100%, การคัดกรองสภาพแวดล้อมแบบสุ่ม การรับรองคุณภาพเป็นไปตามการวิเคราะห์การออกแบบและการทดสอบสภาพแวดล้อมแบบจำกัด แทนที่จะเป็นการปฏิบัติตามมาตรฐาน MIL-STD-810 อย่างเต็มรูปแบบ ต้นทุนเป็นปัจจัยหลัก — แพลตฟอร์มที่ถูกทำลายในการใช้งานเพียงครั้งเดียวไม่สามารถรองรับแผงวงจรราคา 50,000 ดอลลาร์ได้ การผลิต PCB FR-4ด้วยการประกอบแบบไร้สารตะกั่วมาตรฐานตรงตามข้อกำหนดด้านความน่าเชื่อถือสำหรับภารกิจที่มีระยะเวลาการใช้งานเป็นชั่วโมง
แพลตฟอร์ม ISR ที่สามารถนำกลับมาใช้ใหม่ได้: ออกแบบและ ผ่านการรับรองมาตรฐานระดับกองทัพ — วัสดุพื้นฐานเป็นโพลีอิไมด์หรือ FR-4 ที่มีค่า Tg สูง การยอมรับการประกอบตามมาตรฐาน IPC Class 2 หรือ 3 การเคลือบแบบคอนฟอร์มอลเพื่อป้องกันความชื้นและการปนเปื้อน การทดสอบคุณสมบัติทางสิ่งแวดล้อมตามมาตรฐาน MIL-STD-810 การทดสอบการทำงานประกอบด้วย: การวนกลับคำสั่งนำทางที่อุณหภูมิการทำงานสุดขั้ว การจำลองการขาดของเส้นใย (ใส่ตัวลดทอนแสงเพื่อยืนยันว่าทริกเกอร์ failsafe ทำงานอย่างถูกต้องที่เกณฑ์ที่กำหนด) การวัดความหน่วงตลอดเส้นทางคำสั่งทั้งหมด
Highleap ให้บริการผลิตและประกอบแผงควบคุมใยแก้วนำแสงทั้งแบบใช้แล้วทิ้งและแบบใช้ซ้ำ พร้อมเอกสารประกอบที่เหมาะสมกับระดับการรับรองแต่ละระดับ
คำถามที่พบบ่อย
โดรนที่ควบคุมด้วยใยแก้วนำแสงสามารถบินได้ไกลแค่ไหน?
ระยะทางการส่งสัญญาณถูกจำกัดด้วยความจุของกระบอกบรรจุ – ความยาวของเส้นใยที่สามารถม้วนเข้าไปในกระบอกบรรจุที่ปลายด้านที่อยู่บนอากาศ บวกกับเส้นใยที่ม้วนอยู่บนขดลวดด้านภาคพื้นดิน ความจุของกระบอกบรรจุที่ใช้งานได้จริงบนอากาศอยู่ที่ 5–20 กิโลเมตร สำหรับกระบอกบรรจุที่มีน้ำหนัก 2–8 กิโลกรัม แพลตฟอร์มขนาดใหญ่บางแห่งสามารถบรรทุกได้มากกว่า 30 กิโลเมตร งบประมาณการเชื่อมต่อทางแสงไม่ใช่ปัจจัยจำกัด – เส้นใยนำแสงแบบโหมดเดี่ยว 1310 นาโนเมตร ที่ 0.35 dB/km พร้อมงบประมาณทางแสง 20 dB รองรับระยะทาง 57 กิโลเมตร ซึ่งเกินความจุของกระบอกบรรจุไปมาก
สถาปัตยกรรมที่ใช้ใยแก้วนำแสงเป็นตัวนำทางสามารถรองรับการนำทางไปยังจุดหมายโดยอัตโนมัติได้หรือไม่?
ใช่แล้ว ระบบนำทางอัตโนมัติทำงานบนโปรเซสเซอร์ภายในตัวเครื่องและไม่จำเป็นต้องใช้สายไฟเบอร์ในการทำงาน สายไฟเบอร์ทำหน้าที่ส่งคำสั่งควบคุมจากผู้ปฏิบัติงานและส่งวิดีโอกลับมาเพื่อรับรู้สถานการณ์โดยรอบ โหมดอัตโนมัติมีความสำคัญอย่างยิ่งสำหรับแพลตฟอร์มที่ใช้สายไฟเบอร์นำทาง เนื่องจากผู้ปฏิบัติงานอาจสูญเสียภาพชั่วคราว (เนื่องจากภูมิประเทศบดบังกล้อง) ในขณะที่แพลตฟอร์มยังคงนำทางอย่างอัตโนมัติต่อไป
จะเกิดอะไรขึ้นหากเส้นใยขาดที่ปลายด้านที่ต่อกับกราวด์ (ใกล้กับขดลวด)?
จากมุมมองของบอร์ดที่อยู่บนอากาศ เหตุการณ์การสูญเสียสัญญาณแสงจะเหมือนกันไม่ว่าเส้นใยจะขาดที่จุดใดก็ตาม ตรรกะการตรวจจับและการป้องกันความผิดพลาดที่อธิบายไว้ในส่วนที่ 6 ใช้ได้กับกรณีที่ปลายด้านพื้นดินขาดเช่นเดียวกับกรณีที่ปลายด้านที่อยู่บนอากาศ ในทางกายภาพ การขาดที่ปลายด้านพื้นดินอาจเกิดขึ้นบ่อยกว่า เนื่องจากเส้นใยใกล้จุดปล่อยสัญญาณนั้นอยู่กับที่และเสี่ยงต่อการถูกตัดโดยการจราจรของยานพาหนะหรือบุคคล
การปิดกั้นสัญญาณ GPS ส่งผลกระทบต่อระบบนี้อย่างไร?
สำหรับเส้นทางการสื่อสารผ่านใยแก้วนำแสง: ไม่ได้รับผลกระทบเลย ลิงก์ใยแก้วนำแสงมีความทนทานต่อการรบกวนหรือการปลอมแปลงสัญญาณ GPS สำหรับโหมดอัตโนมัติสำรอง: ได้รับผลกระทบอย่างมาก หากโหมดสำรองอาศัยการกลับไปยังจุดเริ่มต้นโดยอ้างอิงจาก GPS การรบกวนสัญญาณ GPS จะทำให้ตัวเลือกนี้ใช้งานไม่ได้ ดังนั้น การออกแบบที่เน้นด้านการป้องกันประเทศจึงใช้การคำนวณตำแหน่งโดยประมาณโดยใช้ IMU เพียงอย่างเดียวเป็นโหมดอัตโนมัติหลัก โดยใช้ GPS เป็นตัวเลือกสำรองเมื่อมีให้ใช้งาน แผงวงจรพิมพ์ (PCB) โดรนที่ไม่ได้รับสัญญาณ GPS บริบทของการออกแบบจะกล่าวถึงฮาร์ดแวร์ระบบนำทางเฉื่อยซึ่งเป็นพื้นฐานของความสามารถนี้

แนะนำโพสต์

การประกอบแผงวงจรพิมพ์ (PCB) พร้อมการเขียนโปรแกรมเฟิร์มแวร์
Highleap Electronics ให้บริการประกอบแผงวงจรพิมพ์ (PCB) พร้อมเฟิร์มแวร์...

ผู้ผลิตแผงวงจรพิมพ์ 24 ชั้นในประเทศจีน
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...
การผลิต PCB ด้วยเส้นลวดละเอียดพิเศษสำหรับการเดินสายความหนาแน่นสูง
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...
การผลิต PCB แบบไมโครเวียเรียงซ้อน
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...
วิธีการรับใบเสนอราคาสำหรับ PCB
ให้เราทำการวิเคราะห์ DFM/DFA ให้คุณและติดต่อกลับพร้อมรายงาน
คุณสามารถอัพโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา
เราต้องการข้อมูลต่อไปนี้เพื่อเสนอราคาให้กับคุณ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด