
Дошка для видачі оптоволоконного волокна для прив'язаних дронів

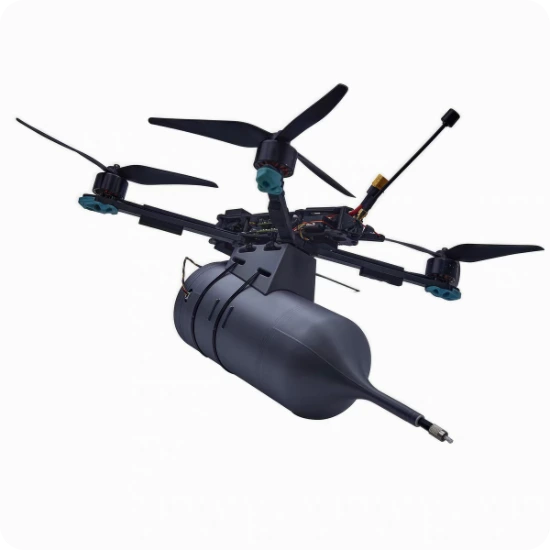
Плата розмотування волокна (Fiber Paid Out Spool Boot Boot Boots) – це плата керування, яка використовується в системах розмотування дронів на тросах для стабільного та повторюваного керування розгортанням волокна. Її основне завдання – розмотувати волокно з правильною швидкістю, підтримуючи при цьому натяг троса в безпечному діапазоні. У реальному польоті це не лише проблема швидкості двигуна. Плата повинна одночасно реагувати на зміну діаметра котушки, прискорення дрона, вітрові перешкоди та зміщення геометрії троса.
Через це плата котушки для розгортання оптоволоконного волокна — це не просто драйвер котушки. Це спеціалізована друкована плата керування розгортанням, яка поєднує в собі привід двигуна, датчик натягу, керування із замкнутим контуром, зв'язок з контролером польоту та конструкцію живлення зі змішаними сигналами в одній підсистемі. Для дронів із прив'язкою якість цієї плати безпосередньо впливає на те, чи розгортання оптоволоконного волокна залишатиметься плавним, чи стане нестабільним.
Зміст
- Що робить дошка для виплати волокон
- Контроль натягу та каскадна конструкція петлі
- Інтерфейси датчиків та зворотний зв'язок щодо розгортання
- Інтеграція контролера польоту
- Розробка друкованої плати зі змішаними сигналами для електроніки котушок
- Виробництво та складання друкованих плат у Highleap Electronics
Що робить дошка для виплати волокон
Плата котушки для розгортання оптоволоконного волокна контролює електронну сторону розгортання оптоволоконного дрону. Вона розташована між механізмом котушки та системою керування літальним апаратом, забезпечуючи відповідність розгортання оптоволоконного волокна фактичним умовам польоту, а не лише фіксованій швидкості котушки.
Основні функції ради директорів
- Приводьте в рух двигун котушки під час розмотування та підйому
- Виміряйте натяг троса та рух котушки
- Оцінка стану котушки, такого як розгорнута довжина або залишок волокна
- Обмін командами та статусом з диспетчером польоту
- Захист стабільності розгортання під час запуску, зависання, маневрування та відновлення
Чому це важливо?
Якщо котушка відпускає волокно занадто повільно, натяг зростає, і волокно може бути пошкоджене. Якщо ж воно відпускається занадто швидко, виникає провисання, і розгортання стає нестабільним. Ось чому дошка повинна постійно регулювати віддачу відповідно до реальної поведінки троса, а не покладатися лише на прості команди двигуна.
У ширшому системному плані ця плата є частиною електроніки розгортання на стороні котушки, яка використовується в системах оптичного троса, і вона природно підключається до ширшої архітектури, описаної на сторінці друкованої плати котушки троса та в огляді системи друкованої плати волоконно-оптичного дрона.
Контроль натягу та каскадна конструкція петлі
Найважливіший принцип керування котушковою дошкою для розмотування волокон полягає в тому, що справжньою метою є натяг троса, а не кількість обертів котушки. Швидкість котушки – це лише один із засобів, що використовуються для впливу на натяг. Через це практичні системи зазвичай використовують каскадну структуру керування замість одношвидкісного контуру.
Типова ієрархія управління
- Внутрішня петля струму або крутного моменту для швидкої моторної реакції
- Швидкісна петля для плавного руху котушки
- Зовнішня петля натягу для захисту волокна та стабільності розгортання
Чому використовуються каскадні цикли
Під час польоту на натяг троса впливає не лише швидкість двигуна. Плата також повинна враховувати зміну радіуса намотування, вітрове навантаження, прискорення дрона та зміну форми розгорнутого троса. Каскадна структура петлі відділяє швидку динаміку приводу від повільнішого механічного регулювання, що робить систему керування стабільнішою та легшою для налаштування.
За що відповідає кожен цикл
Внутрішня петля справляється зі швидкою електричною та моторною динамікою.
Петля швидкості стабілізує обертання шпулі та запобігає перерегулюванню або нестабільному руху.
Зовнішня петля натягу використовує зворотний зв'язок від датчиків, щоб підтримувати трос у правильному робочому діапазоні.
Висновок щодо системи управління
Котушка для витягування волокна повинна бути розроблена з урахуванням регулювання натягу, а не лише швидкості двигуна. Регулювання струму керує активацією, регулювання швидкості згладжує поведінку котушки, а зовнішня петля натягу захищає волокно під час реальних умов польоту.
Чому просте зіставлення швидкості не спрацьовує
- Ефективний радіус котушки змінюється під час виплати
- Вітер може збільшувати або зменшувати натяг незалежно від швидкості котушки
- Маневри польоту можуть дуже швидко змінювати кут троса та навантаження
- Однакова кількість обертів за хвилину не завжди забезпечує однакову лінійну швидкість вивільнення волокна
З цих причин контролера, що контролює лише швидкість, недостатньо для надійної системи виплат за допомогою прив'язаних дронів.
Інтерфейси датчиків та зворотний зв'язок щодо розгортання
Котушка для видачі волокон залежить від зворотного зв'язку датчика для точного регулювання видачі. Без точних та надійних вимірювань навіть хороший алгоритм керування стає нестабільним, оскільки реагує на шумну або затриману інформацію.
Типові входи датчиків
- Датчик натягу на основі тензодатчика або тензодатчика
- Кодер для зворотного зв'язку за швидкістю та положенням
- Додатковий датчик кута направляючої або стану золотника
- Термічний моніторинг поблизу секції двигуна-приводу
| датчик | Мета | Вимога до друкованої плати |
|---|---|---|
| Датчик натягу | Вимірює навантаження на трос | Малошумний аналоговий вхідний каскад, стабільний опорний сигнал, фільтроване живлення |
| Кодер котушки | Відстежує швидкість та положення котушки | Надійний цифровий запис, чиста маршрутизація, стабільний таймінг |
| Термодатчик | Захищає силовий каскад | Правильне розміщення поблизу компонентів, що генерують тепло |
Пріоритети проектування сенсорного інтерфейсу
- Захищайте низькорівневі аналогові сигнали від комутаційного шуму
- Використовуйте фільтровані та стабільні рейки для точного вимірювання
- Збереження цілісності синхронізації кодера
- Зіставте пропускну здатність фільтра з фактичною динамікою розгортання
Таким чином, ланцюг датчиків є частиною самої системи керування, а не просто допоміжним вимірювальним блоком.
Інтеграція контролера польоту
Плата котушки видачі оптоволоконного волокна повинна працювати як частина архітектури керування літаком. Вона повинна обмінюватися командами, зворотним зв'язком та станом з контролером польоту або комп'ютером місії в режимі реального часу, щоб поведінка котушки відповідала фактичній поведінці польоту.
Типові дані, що обмінюються
- Розгортання та отримання команд
- Цілі натягу або режими роботи
- Виміряний натяг і стан котушки
- Орієнтовна довжина розгорнутого
- Стан двигуна, тепловий стан та стан несправності
- Дані про стан польоту або рух, що використовуються для керування з прямим зв'язком
Чому важлива якість інтеграції
Якщо дані від контролера польоту надходять занадто пізно або непослідовно, плата керування не може вчасно скоригувати поведінку розгортання. Це послаблює регулювання натягу під час швидких маневрів та фазових переходів, таких як запуск або відновлення.
Безпека та усунення несправностей
Плата також повинна підтримувати моніторинг серцебиття, звітування про несправності та визначену резервну поведінку, щоб літальний апарат міг безпечно реагувати, якщо керування шпулею стане недоступним або нестабільним.
Розробка друкованої плати зі змішаними сигналами для електроніки котушок
Плата котушки для виведення оптоволоконного сигналу за своєю природою є друкованою платою зі змішаним сигналом. У ній розміщена секція приводу двигуна з шумом поруч із точним аналоговим зчитуванням та логікою цифрового керування в режимі реального часу. Через це розділення друкованої плати безпосередньо пов'язане з якістю керування.
Основні принципи макетування
- Зберігайте компактність струмових петель двигуна-приводу
- Чітко розділіть зони живлення, аналогову та цифрову
- Використовуйте фільтровані шляхи живлення для секцій датчиків та керування
- Запобігання поверненню високострумових струмів від забруднюючих низькорівневих вимірювань
- Плануйте розподіл міді та теплорозподіл для фактичних умов навантаження
Типове функціональне розбиття
- Зона живлення: драйвер двигуна, комутаційні пристрої, датчики струму, об'ємні конденсатори
- Аналогова зона: вихідний кінець напруги, АЦП, опорні значення, фільтри
- Цифрова зона: Мікроконтролер, зв'язок, інтерфейс енкодера, логіка
Якщо шляхи комутаційного струму та аналогові датчики мають спільну неконтрольовану зворотну структуру, показники напруги можуть дрейфувати або створювати шум. Це безпосередньо впливає на зовнішній контур керування. Ось чому дисципліна компонування на платі розподільчої плати є не лише проблемою електромагнітної сумісності, а й вимогою контролю розгортання. Така ж проблема співіснування спостерігається на платах дронів, стійких до перешкод , де чутливі сигнальні секції повинні працювати поруч з електрично агресивними схемами.
Виробництво та складання друкованих плат у Highleap Electronics
Оскільки плата для виведення оптоволоконних кабелів поєднує в собі привід двигуна, точне зондування та цифрове керування, її технологічність слід оцінювати як критично важливу для керування друковану плату, а не як універсальну збірку. Якість силового каскаду, надійність паяння в зонах зонування, стабільність роз'єму та загальна узгодженість збірки впливають на реальну продуктивність розгортання.
Типові виробничі вимоги
- Надійне складання силових та аналогових секцій на одній друкованій платі
- Стабільна якість припою в струмопровідних та критично важливих для зворотного зв'язку зонах
- Механічне армування там, де використовуються з'єднувачі або структурні інтерфейси
- Функціональна перевірка за типових електричних та контрольних умов
Чому Highleap Electronics має відношення до цього типу плат
Highleap Electronics — спеціалізований виробник друкованих плат та складання друкованих плат. Для проектів з виробництва волоконно-оптичних плат це означає, що до роботи підходять як з боку виробництва, так і з боку складання, з увагою до вимог до компонування змішаних сигналів, надійності силового каскаду, стабільності датчиків та узгодженості збірки на рівні підсистеми.
Highleap пропонує виробництво та складання друкованих плат з виходом на вібрацію для комерційних та оборонних програм використання прив'язаних дронів. Надішліть специфікації котушок за допомогою форми інженерного огляду.

Рекомендовані повідомлення

14-шарове складання друкованих плат для високошвидкісного та багатошарового виробництва
ОГЛЯД ІНЖЕНЕРІЇ ТА СКЛАДАННЯ 14-шарове складання друкованих плат...
Вартість 14-шарової друкованої плати: виготовлення, прототипування та ціноутворення на великі обсяги виробництва
ВАРТІСТЬ ТА ЦІНОВА ПРОПОЗИЦІЯ НА ДРУКОВАНУ ПЛАТУВартість 14-шарової друкованої плати в Highleap...

Виробник керамічних друкованих плат AlN для високотемпературної електроніки
HIGHLEAP ELECTRONICS · Керамічна друкована плата з нітриду алюмінію...

Виробництво друкованих плат з глинозему для прототипів та виробництва OEM
HIGHLEAP ELECTRONICS · Виробництво керамічних друкованих плат з глинозему...
Як отримати цінову пропозицію для друкованих плат
Дозвольте нам виконати аналіз DFM/DFA для вас і зв’язатися з вами зі звітом.
Ви можете безпечно завантажити свої файли через наш веб-сайт.
Нам потрібна така інформація, щоб надати вам пропозицію:
-
- Gerber, ODB++ або .pcb, спец.
- Список специфікації, якщо вам потрібна збірка
- Кількість
- Час повороту
Окрім виробництва друкованих плат, ми пропонуємо широкий спектр електронних послуг, включаючи проектування друкованих плат, PCBA (складання друкованих плат) і готові рішення. Незалежно від того, чи потрібна вам допомога з прототипуванням, перевіркою конструкції, постачанням компонентів або масовим виробництвом, ми надаємо повну підтримку, щоб забезпечити успіх вашого проекту. Для послуг PCBA, будь ласка, надайте свою специфікацію матеріалів (Bill of Materials) і будь-які конкретні інструкції зі складання. Ми також пропонуємо аналіз DFM/DFA для оптимізації ваших конструкцій щодо технологічності та складання, забезпечуючи плавний виробничий процес.