
Друкована плата робототехнічного зору та камери для MIPI, обробки ШІ та багатокамерних систем
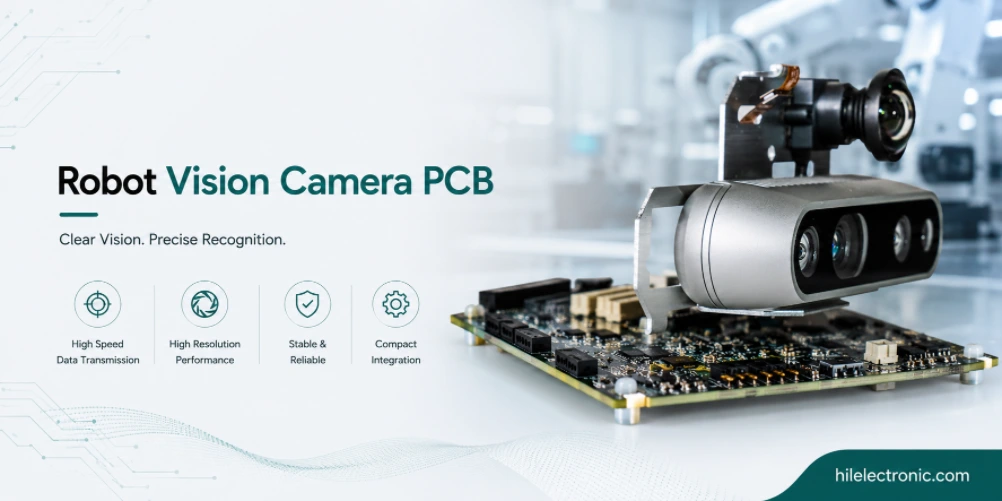
Друковані плати систем зору та камер робота передають одні з найширших сигналів пропускної здатності в роботові. Сучасний модуль сприйняття може включати кілька датчиків зображення, зв'язки MIPI CSI-2, обробку сигналів зображення, прискорення штучного інтелекту, керування освітленням та точне механічне вирівнювання з оптикою. Невелика помилка в компонуванні або температурі може знизити надійність кадру, якість зображення, точність синхронізації або довгострокову стабільність модуля.
У цьому посібнику пояснюються інженерні та виробничі рішення, що лежать в основі друкованих плат систем зору роботів: вибір датчиків камери, високошвидкісна трасування, синхронізація кількох камер, інтеграція обробки зображень, оптико-механічні обмеження, відведення тепла та охоплення тестами. Він написаний для команд, які створюють модулі камер, датчики глибини, плати сприйняття та підсистеми зору роботів.
Що насправді роблять друковані плати роботів для зору та камер
Роль у робототехнічній системі
Друковані плати систем зору та камер робота обробляють дані з найширшою пропускною здатністю в роботі. Сучасні датчики камер видають сотні мегабітів до гігабітів на секунду; кілька камер у системі сприйняття множать цю пропускну здатність; прискорювачі обробки зображень потребують високошвидкісних інтерфейсів з контрольованим опором на кожному етапі. Що відрізняє дошки зору:
- Високошвидкісні інтерфейси датчиків: MIPI CSI-2 зі швидкістю в кілька гігабіт на лінію. Контрольоване узгодження імпедансу та довжини є обов'язковим.
- Агрегація кількох камер: синхронізовані багатокамерні системи для стерео-, панорамної зйомки або зйомки з критично важливим покриттям. Синхронізація часу має значення.
- Інтеграція обчислень: процесор обробки сигналів зображення (ISP), прискорювач штучного інтелекту або система на кристалі на одній платі або тісно пов'язані. Обчислювальне живлення та теплове навантаження є суттєвими.
- Керування освітленням: Світлодіодне або лазерне освітлення, синхронізоване з експозицією датчика. Поширене для структурованого світла або датчиків часу прольоту.
- Оптико-механічна інтеграція: кріплення об'єктива, налаштування фокусування та інтеграція ІЧ-фільтра. Механічна допустимість впливає на якість зображення.
Ризики проектування, які потрібно контролювати
Архітектура плат технічного зору продовжує швидко розвиватися, оскільки вдосконалюються датчики камер, апаратне забезпечення для обробки даних та моделі штучного інтелекту. Програми, які розпочали з певної архітектури два-три роки тому, можуть виявити, що варіанти поточного покоління суттєво відрізняються — датчики з вищою роздільною здатністю, потужніші прискорювачі штучного інтелекту, дешевші інтегровані інтернет-провайдери. Перегляд архітектури технічного зору під час оновлення продукту часто виявляє суттєві можливості для покращення.
Вибір підходу до інтеграції плати камери — SoM проти дискретної SoC, вбудовані чи окремі обчислення — впливає як на вартість, так і на гнучкість ітерацій. Інтеграція SoM прискорює розробку при вищій вартості одиниці; дискретна інтеграція знижує вартість одиниці при вищій NRE. Програми вибирають підхід, що відповідає їхньому діапазону обсягів та часовим рамкам розробки.
На системному рівні плата повинна визначатися за функцією, середовищем, терміном служби та обсягом тестування, а не лише за схемою. Це запобігає поширеній помилці створення технічно правильної друкованої плати, яку важко кріпити, важко обслуговувати або вона недостатньо міцна після встановлення в робота.
Вибір сенсора камери: глобальний затвор, ковзний затвор, ToF, структуроване світло, тепловізійний
Критерії вибору датчика камери
Вибір датчика камери визначає більшу частину розробки електроніки. Основні категорії датчиків:
- Глобальний затвор CMOS: захоплює весь кадр одночасно. Стандарт для машинного зору та захоплення рухомих об'єктів.
- Рухомий затвор CMOS: експозиція ряд за рядком. Дешевше, ніж глобальна витримка; достатньо для статичних або повільно рухомих сцен.
- Час прольоту (ToF): Вимірювання глибини на піксель. Поширене на камерах глибини та 3D-сприйняттях.
- Структуроване світло: проектований малюнок плюс 2D-сенсор. Високоточне вимірювання глибини для застосувань на близькій відстані.
- Заснований на подіях (нейроморфний): асинхронний вихід подій, а не кадрів. Новий підхід для сприйняття з низькою затримкою.
- Тепловий (LWIR): Довгохвильова інфрачервона візуалізація. Спеціальні застосування, де важлива теплова сигнатура.
Як вибір сенсора камери впливає на вартість та надійність
Виробники датчиків камер пропонують деталі з широким діапазоном кількості пікселів, частоти кадрів, динамічного діапазону та світлочутливості. Підбір датчика відповідно до вимог застосування (а не використання найвищих доступних характеристик за замовчуванням) дозволяє зберегти бюджет; підбір відповідно до застосування також забезпечує відповідність вимогам до пропускної здатності та обробки даних на наступних етапах.
Дедалі частіше зустрічається використання кількох типів датчиків на одному роботі. Сучасний автономний мобільний робот може поєднувати кольорові CMOS-камери з датчиком глибини прольоту, ІЧ-камерами для навігації в умовах низької освітленості та тепловізійними камерами для виявлення людей. Керування багатосенсорною системою на дошці візуального зображення або на кількох дошках є особливою проблемою інтеграції.
Практичне правило полягає в тому, щоб вибрати найпростішу конструкцію, яка все ще відповідає вимогам щодо сигналу, безпеки, теплових та механічних характеристик. Надмірні специфікації збільшують вартість, тоді як недостатні специфікації призводять до переробки під час випробувань або польового розгортання.
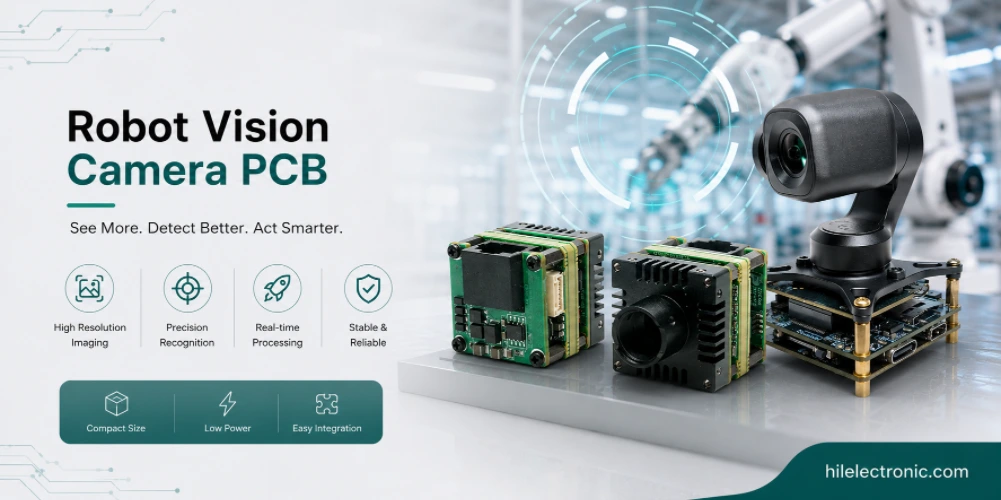
Маршрутизація MIPI перевіряється разом з опцією стекування друкованих плат HDI та магістраллю зв'язку робота , оскільки синхронізація камери та передача даних зазвичай налагоджуються як одна система.
Високошвидкісна компонування: MIPI CSI-2, імпеданс, узгодження довжини
Вимоги до інтерфейсу та макета
Високошвидкісне компонування інтерфейсів камер вимагає певної інженерної дисципліни. MIPI CSI-2 зі швидкістю 2.5 Гбіт/с на смугу вимагає контрольованого узгодження імпедансу та довжини; високошвидкісні інтерфейси зі швидкістю 6 Гбіт/с або вище додають обмеження запасу ходу. Основні конструктивні міркування:
- Контроль імпедансу: Диференціал 100 Ом для MIPI; диференціал 100 Ом для інших багатогігабітних інтерфейсів. Стандарт допуску ±10%.
- Зіставлення довжини: внутрішньопарне узгодження в межах пікосекунд; міжпарне узгодження в межах наносекунд для паралельних шин.
- Неперервність опорної площини: Безперервна опорна площина під високошвидкісними сигналами. Розколи в опорній площині погіршують цілісність сигналу.
- Переходи між шарами: мінімізуйте кількість переходних отворів у високошвидкісних мережах; використовуйте перехідні отвори зворотного шляху для збереження безперервності опорного сигналу.
- Припинення: належне завершення на обох кінцях ліній передачі. Відбиття погіршують краї зору.
- Тестовий купон: купони на випробування імпедансу для перевірки. Дані TDR надаються разом із виробничими записами.
Міркування щодо електромагнітної сумісності, синхронізації та тестування
Рекомендації щодо компонування MIPI CSI-2 від постачальника датчиків та процесорів зазвичай потребують ретельного дотримання. Компонування, яке відхиляється від рекомендацій постачальника, може працювати на одних швидкостях передачі даних і не працювати на інших; компонування, яке відповідає рекомендаціям, надійно працює в усьому заданому діапазоні швидкостей. Дисципліна дотримання рекомендацій економить час налагодження на етапі створення прототипу.
Моделювання цілісності сигналу на високошвидкісних інтерфейсах камер виявляє нестандартні конструкції до створення прототипу. Моделювання після розмітки за допомогою моделей IBIS або S-параметрів постачальника передбачає запас зорового поля на кожному вході процесора; конструкції, які показують достатній запас у симуляції, зазвичай працюють у прототипі без проблем із системним підсиленням.
Обробка зображень: ISP, прискорювач штучного інтелекту, FPGA, SoC
Ключові варіанти дизайну для обробки зображень
Апаратне забезпечення для обробки зображень інтегровано на платі камери або поруч із нею. Основні опції обробки:
- Інтернет-провайдер: спеціалізований процесор обробки сигналів зображення. Виконує байєрівське перетворення, баланс білого, зменшення шуму та іншу обробку на рівні пікселів.
- Прискорювач штучного інтелекту: Моделі сприйняття, що працюють на графічному процесорі або нейронному процесорі. Стандарт для автономних роботів та програм на основі зору.
- FPGA: Спеціальний конвеєр для спеціалізованого зору. Поширений у високопродуктивному машинному зорі.
- SoC: інтегрований процесор плюс графічний процесор або нейронний процесор. Поширений у системах машинного зору загального призначення.
- Позабортова обробка: Дані зображення передаються потоком на обчислювальну плату через Ethernet, USB або MIPI. Зберігає гнучкість за рахунок збільшення пропускної здатності.
Міркування щодо виробництва та надійності
Вибір прискорювача штучного інтелекту також впливає на підхід до розробки програмного забезпечення. Деякі прискорювачі підтримують поширені фреймворки машинного навчання безпосередньо з інструментами постачальників; інші вимагають перетворення користувацьких моделей або специфічних середовищ розробки. Програми, які узгоджують вибір прискорювача з можливостями та уподобаннями команди розробників програмного забезпечення, розвиваються швидше, ніж програми, які вибирають прискорювач лише на основі специфікації обладнання.
Термічний регульований режим на візуалізаційних дошках прискорювачів штучного інтелекту часто є домінуючим обмеженням проектування. Прискорювачі штучного інтелекту, що постійно розсіюють десятки ват, потребують значного охолодження; механічна оболонка робота може обмежувати доступне охолодження. Програми, які планують теплове рішення на ранній стадії — іноді спільно розробляючи вибір прискорювача з можливістю охолодження — уникають термокерованих повторних обертань на пізніх стадіях.
Синхронізація кількох камер
Ключові дизайнерські рішення для синхронізації кількох камер
Синхронізація кількох камер має значення, коли алгоритм сприйняття залежить від часового вирівнювання. Стереоглибина, структура руху та скоординоване багатокамерне спостереження потребують синхронізації краще, ніж мілісекунда. Основні підходи до синхронізації:
- Апаратний тригер: загальний сигнал запуску для всіх камер. Можлива мікросекундна синхронізація.
- ПТП: Протокол точного часу через Ethernet. Мікросекундна синхронізація по мережі.
- Мітка часу програмного забезпечення: Годинник хоста під час захоплення. Точність у кращому випадку до мілісекунд; достатньо для деяких застосувань.
- Генблокування: синхронізація часу відео для програм мовлення.
Міркування щодо виробництва та надійності
Синхронізація кількох камер у стереосистемах безпосередньо впливає на точність глибини. Камери, які знімають зображення навіть з мілісекундним інтервалом під час руху робота, створюють неправильно суміщені зображення з відповідними помилками глибини. Програми, які правильно синхронізуються на етапі розробки обладнання, мають чисте стерео; програми, які покладаються на синхронізацію програмного забезпечення після захоплення, зазвичай створюють шумнішу глибину.
Керування освітленням на камерах глибини зі структурованим світлом та ToF інтегрується на дошку візуального спостереження або поруч. Точно узгоджений час освітлення з експозицією датчика забезпечує роботу цих технологій глибини; макет, що підтримує точний час, є особливою проблемою дизайну.
Теплові та енергетичні обмеження також слід переглянути з урахуванням плати розподілу живлення робота та плану проектування роботизованої друкованої плати на рівні платформи.
Термічний менеджмент для візуальних дощок
Електричні та теплові вимоги
Термічний менеджмент на візуальних дошках спрямований на вирішення двох проблем: самого датчика зображення та електроніки обробки. Основні методи:
- Теплова ізоляція датчика: іноді це необхідно для запобігання підвищенню температури датчика внаслідок нагрівання обробки. Темновий струм збільшується з температурою.
- Охолодження комп'ютера: Охолодження ISP, GPU або NPU аналогічне охолодженню комп'ютерних плат. Радіатор або повітряний потік розраховані на розсіювання.
- Управління повітряним потоком: вбудований потік повітря через корпус камери або охолодження на рівні системи.
- Термічний менеджмент для калібрування: Параметри калібрування датчика змінюються залежно від температури. У деяких програмах температура контролюється для збереження калібрування.
Виробничі випробування та режими відмови
Допуск вирівнювання об'єктива камери та кріплення впливає на якість зображення по всій матриці. Виробничий допуск положення об'єктива (типово ±100 мкм) безпосередньо впливає на варіацію якості зображення. Програми, які належним чином вказують допуск кріплення об'єктива, та виробники, які його дотримуються, забезпечують стабільну якість зображення; програми, які неявно вказують допуск, іноді спостерігають різницю в якості між пристроями.
Температура датчика під час візуалізації впливає на темновий струм і шум. Програми, що розробляють візуалізаційні дошки для стабільної температури датчика — завдяки тепловій ізоляції від тепла обробки, активному термоконтролю або конструктивному запасу — зберігають якість зображення за будь-яких робочих умов.
Щодо суміжних проектних рішень див. посібник зі складання друкованої плати датчика робота та друковану плату зв'язку робота для високошвидкісних інтерфейсів.
Виробництво друкованих плат для систем машинного зору та камер у Highleap
Огляд DFM перед виробництвом
Highleap виробляє плати машинного зору та камер з урахуванням потреб технологічної дисципліни для високошвидкісного машинного зору. Контрольований імпеданс, конструкція HDI та підтримка механічної інтеграції. Конкретні можливості включають:
- Багатошаровий з контрольованим імпедансом: багатогігабітні інтерфейси з перевіркою імпедансу для кожної партії.
- Конструкція HDI: для розгалуження BGA на сучасних корпусах ISP та AI-акселераторів.
- Дрібнокроковий поверхневий монтаж (SMT): Можливість 0.4-мм BGA для високощільних обчислень зору.
- Оптико-механічна інтеграція: кріплення кріплення об'єктива, налаштування фокуса, встановлення ІЧ-фільтра як частина складання.
- Інтеграція освітлення: Світлодіодний або лазерний підсвічувальний блок, інтегрований з платою камери.
- Тест із зображеннями: функціональний тест з референтними мішенями або тест візуалізації, наданий замовником.
Тестування, відстеження та передача збірки
Виробництво плат оптичного зору Highleap охоплює широкий спектр плат, від однокамерних базових систем оптичного зору до багатокамерних стереосистем глибинного сприйняття та систем сприйняття на основі штучного інтелекту. Виробничі можливості охоплюють високошвидкісну компонування на рівні MIPI, конструкцію HDI для розгалуження BGA на прискорювачах, інтеграцію теплових рішень та оптико-механічну збірку з кріпленням об'єктива.
Конкретною перевагою виробництва візуальних дощок у постачальника з досвідом роботи з візуальним обладнанням є накопичене розуміння того, що робить візуальні дошки ефективними у виробництві, порівняно з тим, що виглядає добре на прототипі. Запаси цілісності сигналу, які здаються адекватними на прототипі, але не працюють за екстремальних температур; час освітлення, який працює за кімнатної температури, але змінюється при високому навантаженні; теплові рішення, які працюють на стенді, але не працюють у закритих шасі роботів. Таке накопичене розуміння забезпечує надійність протягом усього виробництва.
Найчастіші запитання щодо друкованих плат Robot Vision
Що таке друкована плата робототехнічного зору?
Плата зору робота — це плата камери або сприйняття, яка з'єднує датчики зображення з електронікою обробки. Вона може включати маршрутизацію MIPI CSI-2, обробку сигналів зображення, прискорення штучного інтелекту, регулювання живлення, керування освітленням, схеми синхронізації та роз'єми для головного контролера робота. Її конструкція впливає на якість зображення, пропускну здатність, затримку та надійність.
Чому складно розміщувати MIPI CSI-2 на платах роботів-камер?
MIPI CSI-2 використовує високошвидкісні диференціальні лінії, які вимагають контрольованого імпедансу, коротких зворотних шляхів, ретельного підбору довжини, планування стекування з низькими втратами та дисципліни роз'ємів. Роботи додають механічні обмеження та вплив кабелів, тому цілісність сигналу повинна витримувати вібрацію, вигин, коливання температури та електромагнітний шум від двигунів та силової електроніки.
Чи повинен робот використовувати камери з глобальним затвором чи з рухомим затвором?
Датчики глобального затвора кращі для рухомих роботів, швидких об'єктів, машинного зору та стереоглибини, оскільки повний кадр захоплюється одночасно. Датчики рухомого затвора дешевші та можуть працювати для повільніших або статичних сцен. Правильний вибір залежить від швидкості руху, освітлення, методу обробки зображень та вимог до точності.
Як синхронізуються кілька камер роботів?
Багатокамерні системи використовують лінії запуску, сигнали синхронізації кадрів, часові мітки, загальний розподіл тактових сигналів або синхронізацію на рівні протоколу. Стереосистеми та системи глибини потребують особливо точного узгодження синхронізації. Друкована плата повинна направляти сигнали синхронізації з низьким перекосом, контролювати шум на лініях синхронізації та враховувати поведінку роз'єму/кабелю в бюджеті синхронізації.
Чим відрізняються друковані плати з часопролітним світлом та друковані плати зі структурованим світлом?
Плати з вимірюванням часу прольоту та структурованим світлом поєднують у собі зчитування зображення з активним освітленням. Друкована плата повинна керувати драйверами світлодіодів або лазерів, часом експозиції, тепловим навантаженням, оптичним вирівнюванням та обмеженнями безпеки. Ці плати потребують більше уваги до цілісності живлення та розподілу тепла, ніж плата пасивної камери, яка використовує лише навколишнє світло.
Як слід керувати теплом на дошках візуального контролю роботів?
Тепло слід контролювати шляхом вибору компонентів, мідних поверхонь, теплових переходів, інтерфейсів радіатора, шляхів механічної провідності та конструкції повітряного потоку або корпусу. Прискорювачі штучного інтелекту та процесори обробки зображень можуть розсіювати значну потужність у компактних модулях. Тепловий дизайн повинен захищати як надійність електроніки, так і якість зображення, оскільки шум датчика може зростати з температурою.
Які виробничі випробування важливі для друкованих плат робот-камер?
Корисні тести включають перевірку шини живлення, активацію датчика зображення, перевірку запасу ланки з'єднання або стабільності кадру, функціональне захоплення зображення, час освітлення, споживання струму, програмування прошивки та механічну перевірку інтерфейсів роз'ємів та об'єктивів. Системи з кількома камерами також повинні перевіряти синхронізацію та ідентичність каналів перед відправкою.
Які файли потрібні для виготовлення друкованих плат для роботизованого зору?
Виробничий пакет повинен містити файли виготовлення друкованої плати, вимоги до контрольованого імпедансу, специфікацію матеріалів (BOM), файли розміщення, складальні креслення, примітки щодо об'єктивів або оптичних інтерфейсів, процедуру випробування, інструкції з прошивки або програмування, допустимі межі випробувань зображення та будь-яку структуру даних калібрування. Для систем з кількома камерами синхронізація та відображення роз'ємів повинні бути чітко задокументовані.
Надішліть файли друкованої плати робот-камери для MIPI та перевірки складання

Рекомендовані повідомлення

Виробництво друкованих плат фільтра TMM6
ЗмістЧому розробники мікрохвильових фільтрів використовують...

Друкована плата Taconic RF 35 проти RO4350B
ЗмістRF-35 проти RO4350B Закупівлі та...

Виробництво друкованих плат фільтра TMM4
Виробництво друкованих плат фільтра TMM4 контролюється...

Виробництво друкованих плат TMM3 для радіочастотних модулів
Виробництво друкованих плат TMM3 найбільш корисне там, де радіочастотний модуль...
Як отримати цінову пропозицію на друковані плати
Давайте проведемо для вас аналіз DFM/DFA та надамо вам звіт. Ви можете безпечно завантажити свої файли через наш вебсайт. Нам потрібна наступна інформація, щоб надати вам цінову пропозицію:
-
- Gerber, ODB++ або .pcb, спец.
- Список специфікації, якщо вам потрібна збірка
- Кількість
- Час повороту
Для послуг з виготовлення друкованих плат (PCBA), будь ласка, надайте свою специфікацію матеріалів (BOM) та будь-які конкретні інструкції зі складання. Ми також пропонуємо аналіз DFM/DFA для оптимізації ваших конструкцій для технологічності та складання, забезпечуючи безперебійний виробничий процес.