
用于MIPI、AI处理和多摄像头系统的机器人视觉和摄像头PCB
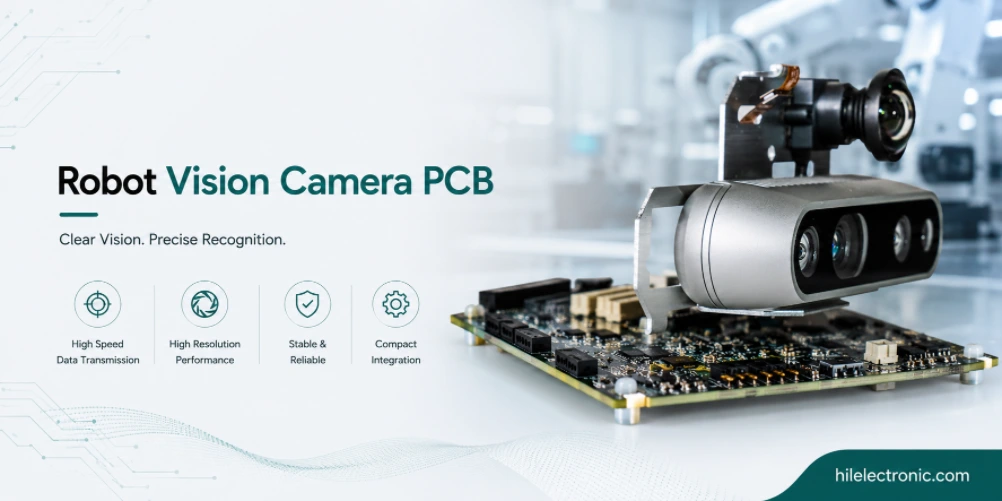
机器人视觉和相机PCB承载着机器人中带宽最高的信号之一。一个现代感知模块可能包含多个图像传感器、MIPI CSI-2链路、图像信号处理、AI加速、照明控制以及与光学元件的精密机械对准。即使是微小的布局或散热错误也会降低帧可靠性、图像质量、同步精度或模块的长期稳定性。
本指南阐述了机器人视觉PCB背后的工程和制造决策:包括相机传感器选择、高速布线、多相机时序控制、图像处理集成、光学机械约束、散热以及测试覆盖率。本指南面向负责构建相机模块、深度传感器、感知板和机器人视觉子系统的团队。
机器人视觉和摄像头PCB的实际功能
在机器人系统中的作用
机器人视觉和摄像头PCB板处理机器人中带宽最高的数据。现代摄像头传感器每秒输出数百兆比特到千兆比特的数据;感知系统中的多个摄像头会成倍放大这种带宽;图像处理加速器在每个阶段都需要可控阻抗的高速接口。视觉板的独特之处在于:
- 高速传感器接口: MIPI CSI-2 每通道传输速率可达数千兆比特。阻抗和长度匹配控制至关重要。
- 多摄像头聚合: 适用于立体、全景或对覆盖范围要求较高的应用场景的同步多摄像头系统。时间同步至关重要。
- 计算积分: 图像信号处理器 (ISP)、人工智能加速器或片上系统 (SoC) 集成在同一块板上或紧密耦合。计算能力和散热负载都相当大。
- 照明控制: LED或激光照明与传感器曝光同步。常见于结构光或飞行时间传感。
- 光机集成: 镜头卡口、对焦调节和红外滤镜集成。机械公差会影响图像质量。
控制设计风险
随着摄像头传感器、处理硬件和人工智能模型的进步,视觉板架构也在快速演进。两三年前基于特定架构的项目,如今的方案可能已截然不同——更高分辨率的传感器、更强大的人工智能加速器、更低成本的集成图像信号处理器(ISP)。在产品更新换代时,对视觉架构进行审查往往能发现显著的改进机会。
相机板集成方案的选择——系统级模块 (SoM) 与独立片上系统 (SoC),板载计算与独立计算——会影响成本和迭代灵活性。SoM 集成可以加快开发速度,但单位成本更高;独立集成可以降低单位成本,但非重复性工程费用 (NRE) 更高。项目会根据其产量和开发周期选择合适的方案。
在系统层面,电路板的设计应基于功能、环境、使用寿命和测试覆盖率,而不仅仅是原理图。这可以避免常见的错误,即设计出技术上正确但难以装配、难以维护或安装到机器人后不够坚固的PCB。
相机传感器选择:全局快门、卷帘快门、ToF快门、结构光快门、热成像快门
相机传感器选择标准
相机传感器的选择决定了大部分电子元件的设计。主要的传感器类型有:
- CMOS全局快门: 同时捕捉整个画面。是机器视觉和运动物体捕捉的标准配置。
- CMOS卷帘快门: 逐行曝光。比全局快门更便宜;适用于静态或慢速运动的场景。
- 飞行时间(ToF): 每个像素进行深度测量。常见于深度相机和3D感知设备。
- 结构光: 投影图案加二维传感器。高精度深度测量,适用于近距离应用。
- 基于事件(神经形态): 采用异步事件输出而非帧输出,以实现低延迟感知。
- 热成像(长波红外): 长波红外成像。适用于对热特征有要求的特殊应用。
相机传感器选择如何影响成本和可靠性
相机传感器制造商提供的产品涵盖广泛的像素数、帧速率、动态范围和感光度。根据应用需求选择合适的传感器(而不是默认选择最高规格的传感器)可以控制成本预算;此外,根据应用需求选择传感器还能满足下游的带宽和处理要求。
单个机器人上集成多种传感器的情况越来越普遍。现代自主移动机器人可能将CMOS彩色摄像头与飞行时间深度传感器、用于弱光导航的红外传感器以及用于人员检测的热成像传感器相结合。在视觉板上或跨多个板管理多传感器系统是一项特殊的集成挑战。
实际操作中,应选择满足信号、安全、散热和机械性能要求的最简单的结构。规格过高会增加成本,而规格过低则会导致测试或现场部署期间需要返工。
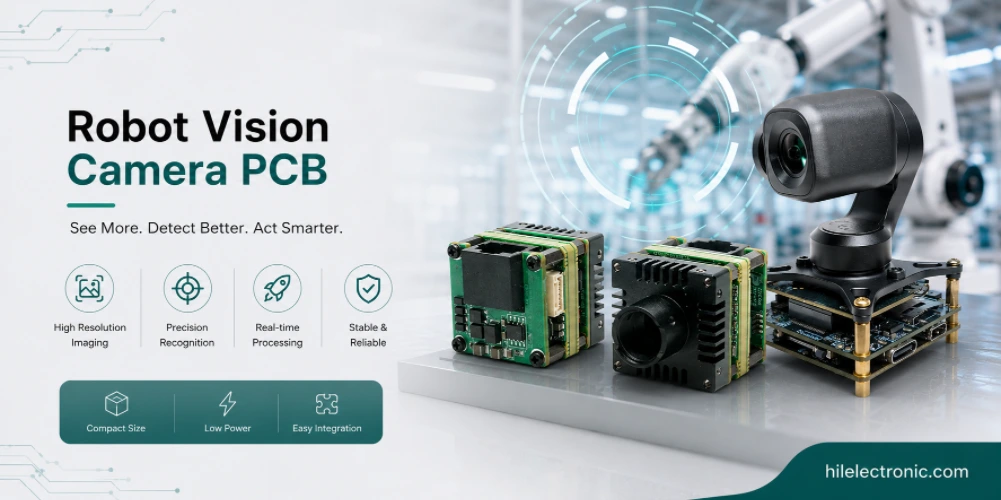
MIPI 布线与HDI PCB 堆叠选项和机器人通信主干一起检查,因为相机定时和数据传输通常作为一个系统进行调试。
高速布局:MIPI CSI-2、阻抗匹配、长度匹配
界面和布局要求
高速摄像头接口的布局需要特定的工程设计规范。每通道 2.5 Gbps 的 MIPI CSI-2 需要精确的阻抗和长度匹配;6 Gbps 或更高速率的接口则需要额外的裕量限制。主要设计考虑因素包括:
- 阻抗控制: MIPI接口采用100Ω差分阻抗;其他多千兆接口采用100Ω差分阻抗。标准容差为±10%。
- 长度匹配: 并行总线的组内匹配在皮秒级;组间匹配在纳秒级。
- 参考平面连续性: 高速信号下方需有连续的接地参考平面。参考平面的任何断裂都会降低信号完整性。
- 层过渡: 尽量减少高速网络上的过孔数量;使用回流路径过孔来保持参考连续性。
- 终止租赁: 传输线两端应正确端接。反射会降低眼图裕量。
- 测试优惠券: 用于验证的阻抗测试片。TDR 数据随制造记录一起提供。
电磁兼容性、时序和测试注意事项
通常需要严格遵循传感器供应商和处理器供应商提供的 MIPI CSI-2 布局指南。偏离供应商指南的布局可能在某些数据速率下工作,但在其他数据速率下则无法工作;而遵循指南的布局则可在指定的速率范围内可靠运行。遵守指南有助于节省原型调试时间。
高速摄像机接口的信号完整性仿真可以在原型制作之前发现设计缺陷。利用厂商提供的 IBIS 或 S 参数模型进行布局后仿真,可以预测每个处理器输入端的眼图裕量;仿真结果显示裕量充足的设计通常在原型制作中不会出现信号完整性问题。
图像处理:ISP、AI加速器、FPGA、SoC
图像处理的关键设计选择
图像处理硬件集成在相机主板上或附近。主要处理选项包括:
- ISP: 专用图像信号处理器。负责拜耳变换、白平衡、降噪和其他像素级处理。
- 人工智能加速器: 使用GPU或NPU运行感知模型。是自主机器人和视觉驱动型应用的标准配置。
- FPGA: 专为特殊视觉定制的流水线。常见于高性能机器视觉领域。
- SoC的: 集成CPU和GPU或NPU。常见于通用视觉应用。
- 离线处理: 图像数据通过以太网、USB 或 MIPI 传输到计算板。这样既保证了灵活性,又增加了带宽消耗。
制造和可靠性方面的考虑
AI加速器的选择也会影响软件开发方法。一些加速器可以直接使用厂商提供的工具链支持常见的机器学习框架;而另一些则需要定制模型转换或特定的开发环境。与仅根据硬件规格选择加速器的项目相比,那些将加速器选择与软件团队能力和偏好相匹配的项目开发速度更快。
AI加速器视觉板的散热管理通常是设计上的主要制约因素。持续散发数十瓦功率的AI加速器需要大量的冷却;而机器人的机械结构可能会限制可用的冷却能力。那些及早规划散热解决方案的项目——有时甚至将加速器选型与冷却能力相结合——可以避免后期因过热而导致的返工。
多机位同步
多摄像头同步的关键设计选择
当感知算法依赖于时间对齐时,多摄像头同步至关重要。立体深度重建、运动结构重建以及协同多摄像头监控都需要毫秒级以下的同步精度。主要的同步方法包括:
- 硬件触发器: 所有摄像机共用一个触发信号,可实现微秒级同步。
- PTP: 基于以太网的精确时间协议。实现跨网络的微秒级同步。
- 软件时间戳: 捕获时主机时钟精度最高为毫秒级;足以满足某些应用的需求。
- Genlock: 用于广播级应用的视频时序同步。
制造和可靠性方面的考虑
立体视觉系统中多摄像头的同步直接影响深度精度。即使摄像头在机器人移动过程中拍摄间隔仅为毫秒级,也会导致图像错位,从而产生相应的深度误差。在硬件设计阶段就实现正确同步的程序可以获得清晰的立体图像;而依赖后期软件同步的程序通常会产生较多的深度噪声。
结构光和飞行时间(ToF)深度相机的照明控制集成在视觉板或其附近。照明时序与传感器曝光的精确协调是这些深度技术发挥作用的关键;支持精确时序的布局是设计中需要考虑的具体问题。
还应根据机器人配电板和平台级机器人PCB设计方案审查热限制和功率限制。
视觉板的热管理
电气和热要求
视觉板上的热管理主要针对两个散热源:图像传感器本身和处理电子元件。主要技术包括:
- 传感器热隔离: 有时需要防止处理产生的热量导致传感器温度升高。暗电流随温度升高而增大。
- 计算冷却: ISP、GPU 或 NPU 的散热方式与计算机主板类似。散热片或气流的尺寸应根据散热需求而定。
- 气流管理: 通过摄像机外壳实现集成气流或系统级冷却。
- 校准的热管理: 传感器校准参数随温度变化。某些应用会控制温度以保持校准精度。
生产测试和失效模式
相机镜头和安装座的对准公差会影响整个传感器的图像质量。镜头位置的制造公差(通常为±100 µm)会直接导致图像质量的差异。如果程序能够正确规定镜头安装公差,并且制造商能够保持该公差,就能生产出图像质量一致的产品;而如果程序没有明确规定公差,则不同产品之间可能会出现质量差异。
成像过程中传感器的温度会影响暗电流和噪声。通过与加工热源隔离、主动热控制或设计裕量等方式,使视觉板的传感器温度保持稳定,可以确保在各种工作条件下都能获得高质量的图像。
有关相邻设计决策,请参阅机器人传感器 PCB 组装指南和机器人通信 PCB 高速接口。
Highleap公司生产视觉和相机PCB
生产前DFM审查
Highleap 采用符合高速视觉需求的工艺流程制造视觉和相机板。提供阻抗控制、HDI 结构和机械集成支持。具体能力包括:
- 可控阻抗多层膜: 每批次均进行阻抗验证的多千兆位接口。
- HDI建筑: 适用于现代ISP和AI加速器封装中的BGA扇出。
- 细间距SMT: 0.4 毫米 BGA 封装,适用于高密度视觉计算。
- 光机集成: 镜头安装座附件、对焦调整、红外滤光片安装作为组装的一部分。
- 照明集成: 与相机板集成的LED或激光照明组件。
- 影像检测: 使用参考靶标进行功能测试或使用客户提供的成像测试。
测试、可追溯性和构建交接
Highleap的视觉板制造能力涵盖了从单摄像头基础视觉系统到多摄像头立体深度感知系统,再到人工智能密集型感知系统的各种产品。其制造能力包括MIPI速率高速布局、用于加速器BGA扇出封装的HDI结构、散热解决方案集成以及包含镜头附件的光学机械组装。
选择拥有视觉板制造经验的供应商进行生产,其独特优势在于他们积累了丰富的经验,了解视觉板在生产中的实际性能与原型阶段的优劣。例如,在原型阶段看似足够的信号完整性裕度,在极端温度下可能会失效;在环境温度下运行良好的照明时序,在高负载下可能会出现漂移;在实验室环境下运行良好的散热方案,在封闭的机器人机箱中可能会失效。正是这种积累的经验,才能确保视觉板在整个生产过程中的可靠性。
机器人视觉PCB常见问题解答
什么是机器人视觉PCB?
机器人视觉PCB是一种摄像头或感知板,它将图像传感器连接到处理电子元件。它可能包含MIPI CSI-2布线、图像信号处理、AI加速、电源调节、光照控制、同步电路以及与主机器人控制器的连接器。其设计会影响图像质量、带宽、延迟和可靠性。
为什么机器人摄像头板上的 MIPI CSI-2 布局比较困难?
MIPI CSI-2 使用高速差分通道,因此需要精确控制阻抗、缩短回流路径、精确匹配长度、采用低损耗叠层设计以及严格控制连接器。机器人会增加机械约束和电缆暴露,因此信号完整性必须能够承受振动、弯曲、温度变化以及来自电机和电力电子设备的电磁噪声。
机器人应该使用全局快门相机还是卷帘快门相机?
全局快门传感器因其能瞬间捕捉完整画面,因此是运动机器人、快速移动物体、机器视觉和立体深度成像的首选。卷帘快门传感器成本较低,适用于速度较慢或静态的场景。最佳选择取决于运动速度、光照条件、图像处理方法和精度要求。
如何实现多个机器人摄像头的同步?
多摄像头系统采用触发线、帧同步信号、时间戳、公共时钟分配或协议级同步等方式。立体和深度系统对时序对准的要求尤其严格。PCB必须以低时延布线同步信号,控制时序线上的噪声,并将连接器/电缆的特性纳入时序预算。
飞行时间法和结构光法PCB有何不同?
飞行时间(TOF)和结构光(SLI)电路板将图像传感与主动照明相结合。PCB必须控制LED或激光驱动器、曝光时间、热负载、光学对准和安全限制。与仅使用环境光的被动式相机电路板相比,这些电路板需要更加注重电源完整性和散热。
机器人视觉板的散热应该如何控制?
散热应通过元件选择、铜层、导热过孔、散热器接口、机械导热路径以及气流或外壳设计来实现。人工智能加速器和图像处理器在紧凑的模块中会消耗大量功率。散热设计必须兼顾电子元件的可靠性和图像质量,因为传感器噪声会随温度升高而增加。
机器人相机PCB的生产测试中哪些比较重要?
有用的测试包括电源轨验证、图像传感器启动、链路裕量或帧稳定性测试、功能性图像采集、照明时序、电流消耗、固件编程以及连接器和镜头接口的机械检查。多摄像头系统在发货前还应验证同步性和通道识别。
机器人视觉PCB制造需要哪些文件?
制造包应包含PCB制造文件、阻抗控制要求、物料清单(BOM)、布局文件、装配图、镜头或光学接口说明、测试程序、固件或编程指令、可接受的图像测试限值以及任何校准数据结构。对于多摄像头系统,同步和连接器映射应有清晰的文档记录。

推荐文章

Taconic RF 35 与 RO4350B PCB 对比
目录 RF-35 与 RO4350B 采购和...

TMM4 滤波器 PCB 制造
TMM4滤波器PCB的生产由……控制。

TMM3 PCB 射频模块制造
TMM3 PCB制造在射频模块应用中最为常见……

TMM6 PCB制造
TMM6 制造是中深度工艺控制页面……
如何获取 PCB 报价
我们将为您进行DFM/DFA分析,并尽快向您提供报告。您可以通过我们的网站安全上传文件。为了给您报价,我们需要以下信息:
-
- Gerber、ODB++ 或 .pcb,规格。
- 如果需要组装,请提供 BOM 清单
- 数量
- 转弯时间
如需 PCBA 服务,请提供您的 BOM(物料清单)和任何具体的装配说明。我们还提供 DFM/DFA 分析,以优化您的设计,提高可制造性和装配性,确保生产流程顺畅。