
Komunikační deska robota pro Ethernet, CAN, bezdrátové připojení, izolaci a EMC
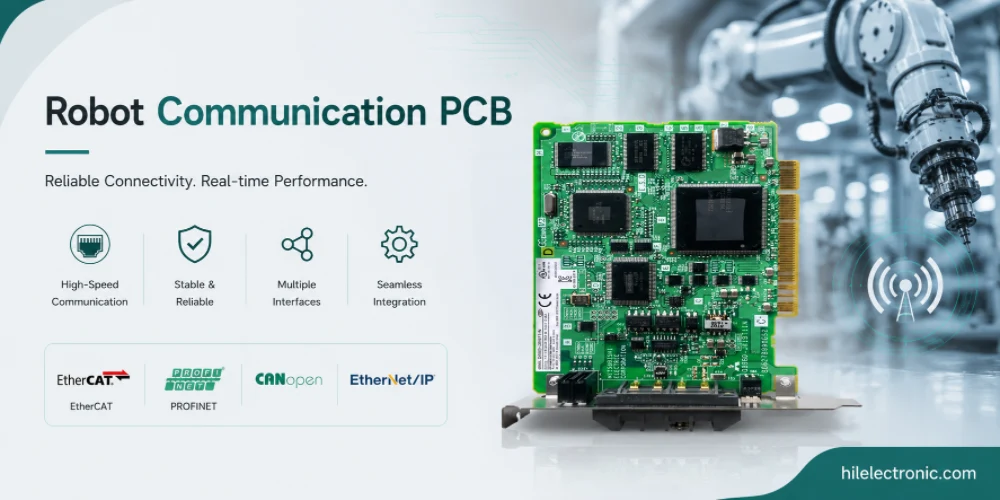
Komunikační desky plošných spojů pro roboty přenášejí příkazy, data ze senzorů, diagnostiku a externí síťový provoz mezi subsystémy. Moderní robot může na jedné platformě kombinovat Ethernet, EtherCAT, CAN FD, RS-485, USB, Wi-Fi, Bluetooth, mobilní sítě a bezpečnostní izolované porty. Spolehlivost komunikace přímo ovlivňuje chování robota, zejména při řízení pohybu, provozu vozového parku a monitorování bezpečnosti.
Tato příručka vysvětluje, jak by měly být komunikační desky pro roboty plánovány, rozvrženy, sestaveny a testovány. Zahrnuje výběr protokolu, drátová a bezdrátová rozhraní, galvanické oddělení, odolnost vůči elektromagnetické kompatibilitě, deterministické časování, vysokorychlostní směrování, vystavení kabelů a výrobní testy, které odhalí občasné komunikační problémy před nasazením v terénu.
Co vlastně dělají desky plošných spojů pro robotickou komunikaci
Role v robotickém systému
Desky plošných spojů pro robotickou komunikaci přenášejí provoz mezi subsystémy a do externích systémů. U moderního robota komunikační stack kombinuje vysokorychlostní Ethernet s pomalejší CAN, bezdrátovou rádiovou komunikaci s kabelovou izolací a průmyslové protokoly se spotřebitelskými rozhraními. Co odlišuje komunikační desky robotů:
- Rozmanitost protokolů: Jedna deska často podporuje více protokolů současně. Běžné je připojení Ethernetu plus CAN plus RS-485 plus USB a bezdrátové připojení.
- Izolace: galvanické oddělení mezi komunikačními porty a elektronikou systému. Standard pro průmyslové protokoly a bezpečnostní rozhraní.
- EMC imunita: komunikační rozhraní vystavená rušení šířenému kabely. Odolnost vůči vedení a vyzařovanému rušení přímo ovlivňuje spolehlivost.
- Deterministické načasování: Průmyslové protokoly (EtherCAT, PROFINET) vyžadují mikrosekundové časování. Rozhraní to přímo podporuje.
- Bezdrátové rádiové připojení: Integrace Wi-Fi, Bluetooth nebo mobilních sítí s podporou regulační certifikace.
Rizika návrhu, která je třeba řídit
Návrh komunikační desky ovlivňuje celkové chování robota způsobem, jakým to jiné desky nemají. Selhání komunikace může způsobit uvíznutí mobilního robota, zmeškání kritického příkazu u průmyslového robota nebo ztrátu dat ze senzorů u monitorovacího robota. Požadavky na spolehlivost komunikačních desek jsou často vyšší než požadavky na spolehlivost u jiných desek, protože selhání komunikace jsou viditelnější.
Programy, které berou komunikaci jako specifickou inženýrskou disciplínu – nejen jako výběr součástek – vytvářejí spolehlivou komunikaci; programy, které ji berou jako úkol návrhu pro běžné uživatele, někdy dodávají systémy s občasnými komunikačními problémy, které je obtížné diagnostikovat a jejichž oprava je v praxi nákladná.
Na systémové úrovni by měla být deska specifikována spíše podle funkce, prostředí, životnosti a rozsahu testů než pouze podle schématu. Tím se zabrání časté chybě při stavbě technicky správné desky plošných spojů, která se obtížně upevňuje, obtížně servisuje nebo není po instalaci do robota dostatečně robustní.
Volby Ethernetu a Fieldbus ovlivňují řídicí desku průmyslového robota , modul pro zpracování kamer a bezpečnostní síť používanou ve sdílených pracovních buňkách.
Varianty Ethernetu pro robotiku
Kritéria výběru variant Ethernetu pro robotiku
Varianty Ethernetu podporované v kategoriích rychlosti a topologie robotů. Hlavní možnosti jsou:
- Gigabitový Ethernet (10/100/1000BASE-T): Standardní externí a interní komunikace. Konektory RJ45 nebo M12 v závislosti na prostředí.
- Vícegigabajtový Ethernet (2.5/5/10G): vznikající u aplikací s vysokou šířkou pásma. Vyšší třída vizuální a výpočetní techniky.
- Jednopárový Ethernet (10BASE-T1L): nově vznikající pro senzorové sítě. Nižší šířka pásma, ale delší vzdálenost a lehčí kabel.
- EtherCAT: Deterministický Ethernet pro řízení pohybu. Podporovány jsou implementace slave a master.
- PROFINET: průmyslový Ethernet běžný ve výrobě.
- POE: Napájení periferních zařízení přes Ethernet. Standard v mnoha průmyslových aplikacích.
Jak varianty Ethernetu pro robotiku ovlivňují náklady a spolehlivost
Ethernet se v moderní robotice stále častěji stává výchozí volbou pro komunikaci, protože kombinuje vysokou šířku pásma s široce podporovanými hardwarovými a softwarovými balíčky. Dokonce i aplikace, které historicky používaly specializované protokoly (CAN pro řízení pohybu, RS-485 pro senzory), se přesouvají na Ethernet, protože MAC adresy procesorů Ethernet se stávají univerzálními a PHY ethernetů se stávají levnými.
Výběr správné varianty Ethernetu závisí na požadavcích na šířku pásma a délce kabelu. Gigabit je standardem pro většinu aplikací; vícegigabitový standard může být vhodný pro vysokorychlostní vidění nebo výpočetní techniku; pro senzorové sítě vyžadující dlouhé kabely se objevuje 10BASE-T1L. Přizpůsobení varianty skutečným požadavkům šetří náklady.
Praktickým pravidlem je zvolit nejjednodušší konstrukci, která stále splňuje požadavky na signál, bezpečnost, tepelnou a mechanickou odolnost. Nadměrná specifikace zvyšuje náklady, zatímco nedostatečná specifikace vyžaduje přepracování během testování nebo nasazení v terénu.
Protokoly CAN a Fieldbus
Klíčové konstrukční volby pro protokoly CAN a Fieldbus
Protokol CAN a související sběrnice Fieldbus přenášejí interní provoz s nízkou šířkou pásma. Hlavní varianty jsou:
- Klasická PANNA: Standardní rychlost 1 Mb/s. Široce používán v průmyslové a automobilové robotice.
- CAN FD: flexibilní datová rychlost až 8 Mbps. Vyšší šířka pásma při zachování robustnosti CAN.
- CANopen: Protokol aplikační vrstvy na síti CAN. Standard pro řízení pohybu a komunikaci s průmyslovými periferiemi.
- J1939: Protokol pro těžká vozidla na sběrnici CAN. Běžný u venkovní a zemědělské robotiky.
- RS-485 a RS-422: diferenciální sériový port pro cenově dostupné nebo starší aplikace.
Aspekty výroby a spolehlivosti
CAN a CAN FD zůstávají v robotice důležité, protože jsou robustní, deterministické a široce používané v pohonech motorů a senzorech. Programy, které integrují zpracování CAN na komunikační desce, poskytují most mezi tradičními komponenty založenými na CAN a moderními architekturami dohledových systémů založenými na Ethernetu.
CANopen a další protokoly aplikační vrstvy založené na CAN zjednodušují integraci s průmyslovými periferiemi, které tyto standardy používají. Programy podporující CANopen se nativně integrují s širokou škálou průmyslových produktů; programy, které podporují pouze surový CAN, někdy vyžadují vývoj na aplikační vrstvě pro komunikaci s komerčními periferiemi.
Bezdrátová rozhraní: Wi-Fi, Bluetooth, Cellular, LoRaWAN
Požadavky na rozhraní a rozvržení
Bezdrátová rozhraní se integrují pro externí komunikaci nebo mobilní robotiku. Hlavní možnosti jsou:
- Wi-Fi (802.11): standard pro externí připojení. Certifikované moduly jsou preferovány z důvodu regulační efektivity.
- Bluetooth: nízkoenergetický pro periferní komunikaci; klasický pro vyšší šířku pásma.
- Mobilní připojení (LTE, 5G): Komunikace na velké vzdálenosti pro venkovní a doručovací roboty. Obvykle je vyžadována externí anténa.
- LoRaWAN: s dlouhým dosahem a nízkým výkonem pro senzorické a telemetrické aplikace.
- ZigBee: síťové sítě pro senzorové sítě. Méně běžné v robotice, ale občas používané.
- Vlastní RF: Proprietární RF pro specifické aplikace. Vyžaduje regulační certifikaci pro každý trh.
Úvahy o EMC, časování a testování
Bezdrátová integrace s sebou přináší obavy ohledně regulační certifikace, které u kabelových modelů nepatří. Certifikace FCC pro provoz v USA, CE pro Evropu a další certifikace pro ostatní trhy vyžadují testování, které zvyšuje náklady a časový harmonogram. Programy, které používají certifikované předem schválené moduly, zjednodušují certifikaci; programy, které používají holé rádiové čipy, potřebují pro každý trh plnou rádiovou certifikaci.
Umístění rádiových antén a výběr antény významně ovlivňují výkon bezdrátového připojení. Antény zabudované do kovových krytů nefungují dobře; antény umístěné v blízkosti spínací elektroniky jsou rušeny; antény umístěné bez ohledu na vyzařovací diagram poskytují nepředvídatelné pokrytí. Programy, které pečlivě plánují umístění antény, dosahují spolehlivého bezdrátového připojení; programy, které k umístění antény přistupují nedbale, někdy dodávají produkty s neuspokojivým dosahem bezdrátového připojení.
Izolace: Optická, Magnetická, Kapacitní, Digitální
Klíčové konstrukční volby pro izolaci
Izolace komunikačních rozhraní chrání jak systém, tak připojená zařízení. Hlavní možnosti izolace jsou:
- Optické: Přenos LED-fotodioda. Standard pro izolaci signálu až do střední šířky pásma.
- Magnetický: Přenos přes transformátor. Běžný u Ethernetu a rozhraní s vyšší šířkou pásma.
- kapacitní: Izolace integrovaných kondenzátorů na čipu. Kompaktní a cenově výhodné pro moderní konstrukce.
- Digitální izolátory: integrovaná izolace pro standardní sběrnicová rozhraní (SPI, I²C, UART, CAN).
- Izolované napájení: izolovaný DC-DC zdroj napájení izolované strany.
Aspekty výroby a spolehlivosti
Hodnocení izolace musí odpovídat bezpečnostním požadavkům aplikace. Základní izolace je dostatečná pro většinu signálové komunikace; zesílená izolace je vyžadována pro lékařské a bezpečnostně kritické aplikace. Programy, které specifikují izolaci podle skutečných požadavků, odpovídají nákladům potřebným; programy, které specifikují více, platí za izolaci, kterou aplikace nepotřebuje; programy, které specifikují méně, nemusí splňovat bezpečnostní požadavky.
Izolované DC-DC měniče pro izolovaná komunikační rozhraní zvyšují náklady a složitost, ale zachovávají izolaci napříč napájecím zdrojem. Programy, které používají izolovaný DC-DC tam, kde je izolace vyžadována, dosáhnou úplné izolace; programy, které sdílejí napájení přes izolační bariéru, izolaci ohrožují.
Vysokorychlostní rozhraní mohou vyžadovat stejnou disciplínu stohování, jaká se používá při vysokorychlostní výrobě desek plošných spojů , zejména pokud komunikační deska nese také propojení s bezpečnostní I/O vrstvou robota.
Vysokorychlostní rozvržení pro komunikační desky
Požadavky na rozhraní a rozvržení
Rozvržení pro vysokorychlostní komunikaci se řídí stejnými pravidly jako vizuální tabule. Řízená impedance, přizpůsobení délky, kontinuita referenční roviny. Mezi specifické komunikační aspekty patří:
- Směrování diferenciálních párů: Těsné propojení s regulací impedance. Přizpůsobení délky v rámci páru.
- Přechody konektorů: Nespojitost impedance u konektorů řešená pomocí návrhu půdorysu.
- Filtrace souhlasného režimu: Tlumivky souhlasného režimu na Ethernetu potlačují šum.
- ESD ochrana: TVS diody na externích konektorech. Standardně na všech externích rozhraních.
- Konstrukce kabelu: stíněné kabely tam, kde to vyžaduje rozpočet EMC. Důležité je zakončení stínění kabelu.
- Umístění RF antény: antény izolované od zdrojů digitálního šumu. Diverzita antén u některých návrhů Wi-Fi.
Úvahy o EMC, časování a testování
Rozvržení pro vysokorychlostní Ethernet vyžaduje zvláštní pozornost věnovanou směrování diferenciálních párů, přechodům konektorů a kontinuitě zpětné cesty. Pokyny pro rozvržení jsou dobře zavedené, ale vyžadují dodržování disciplíny. Programy, které se těmito pokyny řídí, produkují čistý Ethernet; programy, které tyto pokyny obcházejí, se někdy setkávají s občasnými problémy s Ethernetem.
Shoda s požadavky EMC pro komunikační desky obvykle vyžaduje testování jak emisí, tak i odolnosti. Emise zajišťují, že deska neruší ostatní zařízení; imunita zajišťuje, že deska nadále funguje, i když ji ruší jiná zařízení. Roboty pracující v průmyslovém prostředí čelí značným požadavkům na odolnost vůči sousedním zařízením.
Související konstrukční rozhodnutí naleznete v příručce k desce plošných spojů pro vstupy/výstupy robota a bezpečnostní rozhraní a v komunikační architektuře desky plošných spojů řídicí desky robota.
Výroba komunikačních desek plošných spojů ve společnosti Highleap
Kontrola DFM před produkcí
Společnost Highleap vyrábí komunikační desky s procesní disciplínou, kterou potřebují vysokorychlostní a smíšené protokolové desky. Mezi specifické vlastnosti patří:
- Vícevrstvá řízená impedance: pro Ethernet a další vysokorychlostní rozhraní.
- Jemná povrchová montáž (SMT): pro kompaktní moderní pouzdra PHY a transceiverů.
- Montáž s RF: integrace bezdrátového modulu; umístění antény a RF komponent.
- Sestava izolačních komponent: izolované DC-DC, digitální izolátory a optické izolátory integrované jako součást standardní sestavy.
- Předběžné skenování EMC: sondování blízkého pole na prototypech; formální komorové testování prostřednictvím partnerských laboratoří.
- Podpora certifikace: důkazy o výrobě podporující podání žádosti o certifikaci bezdrátových modulů.
Testování, sledovatelnost a předání sestavení
Výroba komunikačních desek společnosti Highleap zahrnuje desky od jednoduchých řídicích rozhraní založených na síti CAN až po komplexní multiprotokolové ethernetové a bezdrátové brány. Výrobní proces zahrnuje důraz na řízenou impedanci, umístění součástek s ohledem na elektromagnetickou kompatibilitu a montáž antén pro bezdrátová rozhraní.
Specifickou hodnotou specializované výroby komunikačních desek je nashromážděné porozumění tomu, co dělá komunikaci spolehlivou – od disciplíny návrhu přes návrh EMC až po výrobní testy. Programy vytvářené s univerzálními výrobci někdy tyto detaily opomíjejí; programy vytvářené se specialisty na komunikační desky získávají nashromážděné znalosti jako součást výrobního procesu.
Nejčastější dotazy k deskám plošných spojů pro robotickou komunikaci
Co je to deska plošných spojů pro komunikaci robotů?
Komunikační deska robota (PCB) poskytuje kabelová nebo bezdrátová rozhraní mezi subsystémy robota a externími sítěmi. Může zahrnovat ethernetové fyzické moduly (PHY), vysílače/přijímače CAN, rozhraní RS-485, rozbočovače USB, bezdrátové moduly, izolaci, konektory, ochranu proti elektrostatickému výboji (ESD) a diagnostické obvody. Jejím úkolem je spolehlivě udržovat přenos dat v podmínkách elektrického šumu, pohybu a v polních podmínkách.
Kdy by měl robot použít CAN místo Ethernetu?
CAN je užitečný pro robustní, nízkopásmové, distribuované řízení, kde záleží na prioritě zpráv a odolnosti proti chybám. Ethernet je lepší pro vysokopásmový provoz, jako je vidění, protokoly, dálkové ovládání a obecné sítě. Mnoho robotů používá obojí: CAN nebo CAN FD pro lokální vestavěná zařízení a Ethernet nebo EtherCAT pro rychlejší koordinaci.
Jaký je rozdíl mezi Ethernetem a EtherCATem u robotů?
Standardní Ethernet je obecná síťová technologie pro komunikaci s vysokou šířkou pásma. EtherCAT je průmyslový ethernetový protokol optimalizovaný pro deterministický pohyb a distribuované časování I/O. Robot může používat standardní Ethernet pro software, diagnostiku a kamery, zatímco EtherCAT propojuje servopohony, bezpečnostní I/O a časově kritická pohybová zařízení.
Proč potřebují komunikační porty robotů izolaci?
Izolace zabraňuje poškození elektroniky řídicí jednotky nebo poškození dat v důsledku rozdílů potenciálů uzemnění, přechodových jevů přenášených kabely a poruch na straně pole. Je běžná u průmyslového Ethernetu, CAN, RS-485, bezpečnostních I/O a externě přístupných portů. Požadavky na izolaci závisí na délce kabelu, prostředí, napěťové doméně a bezpečnostní architektuře.
Jak bezdrátové moduly ovlivňují návrh desek plošných spojů?
Bezdrátové moduly vyžadují vzdálenost antény, plánování uzemňovací roviny, kontrolované rozvržení rádiových signálů, regulační dokumentaci a pečlivé mechanické umístění. I certifikované moduly mohou podávat nedostatečný výkon, pokud deska plošných spojů nebo kryt antény rozladí. Roboty také potřebují spolehlivé bezdrátové chování při měnící se orientaci, kovových konstrukcích a hlučném průmyslovém prostředí.
Jak je vylepšena elektromagnetická kompatibilita (EMC) na komunikačních deskách robotů?
EMC se zlepšuje stíněním konektorů, tlumivkami souhlasného režimu, ochranou proti elektrostatickým výbojům (ESD), izolací, řízenými zpětnými cestami, správným uzemněním, strategií kabeláže, potlačením přechodových jevů a oddělením od spínané výkonové elektroniky. Důležité je uspořádání i provedení krytu, protože selhání komunikace jsou často způsobena šumem na úrovni systému, nikoliv jedním komponentem.
Jaké výrobní testy jsou užitečné pro komunikační desky plošných spojů?
Mezi užitečné testy patří výčet portů, ověření propojení, testy provozu protokolu, kontroly izolace, kontrola ochrany proti elektrostatickému výboji (ESD), měření proudu, programování firmwaru a funkční komunikace prostřednictvím reprezentativních kabelů. U deterministických sítí lze v závislosti na protokolu a riziku aplikace ověřovat také chování z hlediska jitteru a časování.
Jaké soubory jsou potřeba pro výrobu desek plošných spojů pro robotickou komunikaci?
Balíček by měl obsahovat výrobní soubory, požadavky na propojení a impedanci, kusovník, údaje o umístění, montážní výkresy, poznámky ke konektorům a kabelům, firmwarové nebo konfigurační soubory, postup testování protokolu, dokumentaci k bezdrátovému modulu a požadavky na EMC nebo izolaci. Externí porty by měly jasně identifikovat očekávání ohledně ochrany a uzemnění.
Odeslat soubory PCB pro komunikaci robota pro kontrolu rozhraní a DFM

doporučené příspěvky

Výroba desek plošných spojů filtrů TMM6
ObsahProč konstruktéři mikrovlnných filtrů používají...

Taconic RF 35 vs. RO4350B DPS
ObsahRF-35 vs. RO4350B Zadávání veřejných zakázek a...

Výroba desek plošných spojů filtrů TMM4
Výroba plošných spojů filtrů TMM4 je řízena...

Výroba desek plošných spojů TMM3 pro RF moduly
Výroba desek plošných spojů TMM3 je nejužitečnější tam, kde RF modul...
Jak získat cenovou nabídku na desky plošných spojů
Provedeme pro vás analýzu DFM/DFA a ozveme se vám se zprávou. Své soubory můžete bezpečně nahrát prostřednictvím našich webových stránek. Pro vypracování cenové nabídky potřebujeme následující informace:
-
- Gerber, ODB++ nebo .pcb, spec.
- Seznam kusovníků, pokud požadujete montáž
- Množství
- Čas otáčení
Pro služby PCBA prosím poskytněte kusovník (BOM) a případné konkrétní montážní pokyny. Nabízíme také analýzy DFM/DFA pro optimalizaci vašich návrhů z hlediska vyrobitelnosti a montáže a zajištění plynulého výrobního procesu.