
แผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์ AMR และ AGV เพื่อการนำทาง พลังงานแบตเตอรี่ ความปลอดภัย และความน่าเชื่อถือของกลุ่มหุ่นยนต์
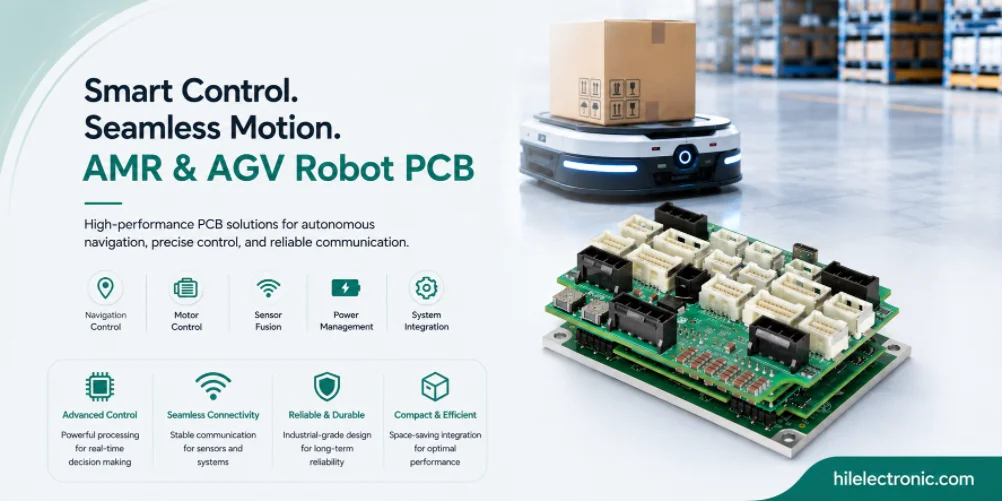
แผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์ AMR และ AGV รองรับแพลตฟอร์มเคลื่อนที่ที่เคลื่อนย้ายวัสดุผ่านคลังสินค้า โรงงาน โรงพยาบาล ศูนย์โลจิสติกส์ และสถานประกอบการเชิงพาณิชย์ แผงวงจรเหล่านี้ต้องรวมการทำงานด้วยแบตเตอรี่ เซ็นเซอร์นำทาง เครื่องสแกนความปลอดภัย การควบคุมมอเตอร์ การสื่อสารไร้สาย อินเทอร์เฟซการชาร์จ และโครงสร้างที่แข็งแรงทนทานต่อการสั่นสะเทือนและแรงกระแทก
คู่มือนี้อธิบายถึงข้อกำหนดด้านอิเล็กทรอนิกส์และการผลิตที่อยู่เบื้องหลังแพลตฟอร์ม AMR และ AGV ครอบคลุมถึงสถาปัตยกรรมการนำทาง การกำหนดค่าการเคลื่อนที่ การจัดการน้ำหนักบรรทุก ความปลอดภัยในพื้นที่ส่วนรวมของมนุษย์ การออกแบบแบตเตอรี่และการชาร์จ การบำรุงรักษาฝูงยานพาหนะ และการทดสอบการผลิต เนื้อหาคำถามที่พบบ่อยได้รับการเขียนใหม่ให้เป็นแนวทางสำหรับอุตสาหกรรมมากกว่าคำตอบเชิงขายที่เน้นผู้จำหน่ายเป็นหลัก
อะไรที่ทำให้ AMR และ AGV Electronics แตกต่างกัน
บทบาทในระบบหุ่นยนต์
หุ่นยนต์เคลื่อนที่อัตโนมัติ (Autonomous Mobile Robots หรือ AMR) และยานพาหนะนำทางอัตโนมัติ (Automated Guided Vehicles หรือ AGV) คือแพลตฟอร์มเคลื่อนที่ที่ใช้พลังงานจากแบตเตอรี่สำหรับเคลื่อนย้ายสิ่งของภายในคลังสินค้า โรงงาน และสถานที่อื่นๆ ระบบอิเล็กทรอนิกส์ของหุ่นยนต์เหล่านี้แตกต่างจากหุ่นยนต์อุตสาหกรรมแบบติดตั้งอยู่กับที่ เนื่องจาก AMR ทำงานด้วยแบตเตอรี่ นำทางได้เองโดยอัตโนมัติ (AMR) หรือตามเส้นทางที่กำหนด (AGV) ทำงานในพื้นที่ที่มนุษย์ใช้ร่วมกัน และต้องทนทานต่อการใช้งานที่ค่อนข้างหนัก สิ่งที่ทำให้ระบบอิเล็กทรอนิกส์ของ AMR/AGV แตกต่างออกไปมีดังนี้:
- การทำงานโดยใช้แบตเตอรี่: การจัดการแบตเตอรี่และประสิทธิภาพการใช้พลังงานมีผลโดยตรงต่อระยะเวลาการใช้งาน ทุกวัตต์มีความสำคัญ
- การนำทางอัตโนมัติ: LIDAR, กล้อง และการรวมข้อมูลจากเซ็นเซอร์ สำหรับ AMR (หุ่นยนต์เคลื่อนที่อัตโนมัติ) เทปแม่เหล็ก, รหัส QR หรือแผ่นสะท้อนแสง สำหรับ AGV (ยานพาหนะอัตโนมัติ)
- การจัดการข้อมูลบรรทุก: อุปกรณ์ยก, ลูกกลิ้ง, แขน หรือส่วนต่อประสานรับน้ำหนักเฉพาะทาง อุปกรณ์อิเล็กทรอนิกส์เฉพาะสำหรับการใช้งาน
- ความปลอดภัยในพื้นที่สาธารณะ: เครื่องสแกนเพื่อความปลอดภัย ปุ่มหยุดฉุกเฉิน และพฤติกรรมการทำงานแบบไดนามิกที่ตรงตามมาตรฐาน ISO 3691-4 สำหรับ AGV หรือ ANSI R15.08 สำหรับ AMR
- การสื่อสารแบบไร้สาย: มาตรฐาน Wi-Fi; บางแพลตฟอร์มใช้ 5G หรือ LTE ส่วนตัว ใช้เครือข่ายเซลลูลาร์สำหรับการส่งสัญญาณภายนอกอาคาร
- โครงสร้างที่แข็งแรงทนทาน: แรงกระแทกและการสั่นสะเทือนจากพื้นขรุขระและการยกหรือเคลื่อนย้ายสิ่งของ
การออกแบบเพื่อควบคุมความเสี่ยง
สำหรับแผงวงจรพิมพ์ (PCB) ของ AMR และ AGV การป้อนข้อมูลด้านความสามารถในการผลิตควรเกิดขึ้นก่อนที่จะกำหนดตำแหน่งของขั้วต่อ ความพอดีของตัวเรือน การเข้าถึงอุปกรณ์จับยึด เส้นทางการระบายความร้อน และการเดินสายไฟ การเปลี่ยนแปลงรายละเอียดเหล่านี้ในภายหลังมักจะทำให้ต้องแก้ไขทางกล ออกแบบอุปกรณ์ทดสอบใหม่ หรือลดทอนความน่าเชื่อถือ ซึ่งสามารถหลีกเลี่ยงได้หากมีการตรวจสอบ DFM ตั้งแต่เนิ่นๆ
การเลือกส่วนประกอบควรพิจารณาสถานะวงจรชีวิต ทางเลือกที่ได้รับการอนุมัติ ความพร้อมของบรรจุภัณฑ์ ระดับอุณหภูมิ และระดับความปลอดภัยหรือการแยกส่วนที่เกี่ยวข้อง แผงวงจรพิมพ์ (PCB) ของ AMR และ AGV มักจะอยู่ในกระบวนการผลิตหรือการใช้งานนานกว่าอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค ดังนั้นความเสี่ยงด้านการจัดหาที่ไม่ได้รับการแก้ไขจึงกลายเป็นปัญหาด้านการสนับสนุนภาคสนาม ไม่ใช่แค่ปัญหาด้านการจัดซื้อเท่านั้น
ในระดับระบบ ควรระบุคุณสมบัติของแผงวงจรพิมพ์ (PCB) โดยพิจารณาจากฟังก์ชัน สภาพแวดล้อม อายุการใช้งาน และขอบเขตการทดสอบ มากกว่าการพิจารณาจากแผนผังวงจรเพียงอย่างเดียว วิธีนี้จะช่วยป้องกันข้อผิดพลาดทั่วไปในการสร้าง PCB ที่ถูกต้องทางเทคนิค แต่ติดตั้งยาก ซ่อมบำรุงยาก หรือไม่แข็งแรงทนทานเพียงพอเมื่อติดตั้งในหุ่นยนต์แล้ว
อุปกรณ์อิเล็กทรอนิกส์สำหรับการนำทางมักมีข้อจำกัดด้านเวลาและพลังงานร่วมกับแผงวงจรกล้องของหุ่นยนต์และชุดประกอบอินเทอร์เฟซเซ็นเซอร์
สถาปัตยกรรมการนำทาง: SLAM, เส้นทางคงที่, จุดอ้างอิง, GPS
ทางเลือกทางสถาปัตยกรรมสำหรับสถาปัตยกรรมการนำทาง
โครงสร้างการนำทางของระบบ AMR และ AGV แตกต่างกันอย่างมาก แนวทางการนำทางหลักมีดังนี้:
- LIDAR SLAM: การระบุตำแหน่งและการสร้างแผนที่พร้อมกัน มาตรฐานสำหรับ AMR ไม่จำเป็นต้องมีโครงสร้างพื้นฐานแบบตายตัว
- กล้อง SLAM: ระบบนำทางด้วยภาพ ราคาถูกกว่า LIDAR แต่มีความเสถียรน้อยกว่าในสภาพแวดล้อมที่ไม่มีลักษณะเด่นชัดเจน
- เส้นทางคงที่ต่อไปนี้: เทปแม่เหล็ก เส้นที่ทาสี หรือสายไฟฝังอยู่ภายใน รถ AGV มาตรฐาน ไม่จำเป็นต้องมีแผนที่ในตัวรถ
- อิงตามความไว้วางใจ: ใช้คิวอาร์โค้ดหรือเครื่องหมายสะท้อนแสงในตำแหน่งที่ทราบแล้ว เป็นแนวทางแบบผสมผสานระหว่าง AGV และ AMR ที่ใช้กันทั่วไป
- จีพีเอส: หุ่นยนต์เคลื่อนที่กลางแจ้ง ต้องมองเห็นท้องฟ้าได้อย่างชัดเจน และใช้ IMU ช่วยเสริมในกรณีที่สัญญาณขาดหาย
- ยูดับเบิลยูบี: ระบบระบุตำแหน่งอัลตร้าไวด์แบนด์ ระบบระบุตำแหน่งแม่นยำภายในอาคารตามต้องการ
ข้อกำหนดการตรวจสอบความถูกต้องสำหรับสถาปัตยกรรมการนำทาง
ความน่าเชื่อถือขึ้นอยู่กับการรักษาขอบเขตที่ออกแบบไว้ในแผงวงจรพิมพ์ ได้แก่ ความกว้างของทองแดง ระยะห่างของฉนวน การระบายความร้อน การยึดตัวเชื่อมต่อ การลดพิกัดของชิ้นส่วน และความครอบคลุมของการตรวจสอบ การผลิตควรตรวจสอบคุณลักษณะเหล่านี้แทนที่จะมองว่าแผงวงจรพิมพ์เป็นชิ้นส่วนประกอบทั่วไปที่มีการทดสอบผ่าน/ไม่ผ่านแบบทั่วไป
ควรพิจารณาถึงความสะดวกในการซ่อมบำรุงผ่านขั้วต่อที่มีป้ายกำกับ จุดทดสอบที่เข้าถึงได้ง่าย รูปแบบแผงวงจรที่ชัดเจน และการติดตามหมายเลขประจำเครื่อง เมื่อหุ่นยนต์เกิดความผิดพลาดในภาคสนาม การวินิจฉัยปัญหาในระดับแผงวงจรที่ดีจะช่วยให้ทีมบริการสามารถระบุปัญหาได้อย่างรวดเร็ว แทนที่จะต้องเปลี่ยนชิ้นส่วนขนาดใหญ่หรือส่งคืนหุ่นยนต์ทั้งตัว
หลักปฏิบัติคือควรเลือกโครงสร้างที่เรียบง่ายที่สุดที่ยังคงตรงตามข้อกำหนดด้านสัญญาณ ความปลอดภัย ความร้อน และกลไก การกำหนดคุณสมบัติเกินความจำเป็นจะทำให้ต้นทุนสูงขึ้น ในขณะที่การกำหนดคุณสมบัติต่ำกว่าความจำเป็นจะทำให้ต้องแก้ไขงานซ้ำในระหว่างการทดสอบหรือการใช้งานจริง
การกำหนดค่าการเคลื่อนที่: เฟืองท้าย, รถตักล้อเลื่อน, แอคเคอร์แมนน์, รอบทิศทาง
เกณฑ์การคัดเลือกสำหรับการกำหนดค่าการเคลื่อนไหว
การควบคุมการเคลื่อนที่ในระบบขับเคลื่อน AMR/AGV โดยทั่วไปจะใช้การกำหนดค่าแบบดิฟเฟอเรนเชียลหรือแบบรอบทิศทาง การกำหนดค่าหลักๆ มีดังนี้:
- ระบบขับเคลื่อนแบบดิฟเฟอเรนเชียล: ล้อขับเคลื่อนอิสระสองล้อพร้อมล้อเลื่อน เรียบง่าย ราคาถูก และพบได้ทั่วไปในหุ่นยนต์ AMR สำหรับคลังสินค้า
- รถตักล้อยาง: ล้อขับเคลื่อนสี่ล้อ แต่ละล้อเป็นอิสระต่อกัน ให้แรงฉุดที่ดีกว่า และกำลังที่สูงกว่า
- ระบบบังคับเลี้ยวแบบแอคเคอร์แมนน์: ระบบบังคับเลี้ยวคล้ายรถยนต์ พบได้ทั่วไปบนแพลตฟอร์มกลางแจ้งและแพลตฟอร์มขนส่งสินค้า
- รอบทิศทาง: ล้อแบบ Mecanum หรือล้อแบบสวีเดนที่ช่วยให้เคลื่อนที่ด้านข้างได้ นิยมใช้ในกรณีที่ต้องการจัดวางตำแหน่งในแนวด้านข้าง
- ติดตามแล้ว: ใช้รางแทนล้อ ทนทาน นิยมใช้ในพื้นที่กลางแจ้งและงานก่อสร้าง
การกำหนดค่าการเคลื่อนที่ส่งผลต่อต้นทุนและความน่าเชื่อถืออย่างไร
ความครอบคลุมของการทดสอบจะแปรผันตามข้อกำหนดด้านความน่าเชื่อถือ แอปพลิเคชันสำหรับผู้บริโภคต้องการความครอบคลุมน้อยกว่าแอปพลิเคชันในอุตสาหกรรม แอปพลิเคชันในอุตสาหกรรมต้องการน้อยกว่าแอปพลิเคชันทางการแพทย์ และแอปพลิเคชันทางการแพทย์ต้องการน้อยกว่าแอปพลิเคชันที่สำคัญต่อความปลอดภัย การจับคู่ความครอบคลุมของการทดสอบกับข้อกำหนดที่แท้จริงจะช่วยประหยัดงบประมาณในขณะที่ให้ความมั่นใจได้ว่าแอปพลิเคชันนั้นต้องการ
เอกสารประกอบการผลิตมักได้รับการลงทุนน้อยเกินไปในช่วงขั้นตอนการออกแบบ และมีค่าใช้จ่ายสูงในการจัดทำย้อนหลัง บันทึกการทดสอบต่อหน่วยที่บันทึกไว้ระหว่างการผลิตจะช่วยสนับสนุนการตรวจสอบภาคสนามในอีกหลายปีต่อมา การตรวจสอบย้อนกลับล็อตชิ้นส่วนจะช่วยสนับสนุนการวิเคราะห์หลังเกิดเหตุของสินค้าที่ส่งคืนจากภาคสนาม โครงการที่วางแผนจัดทำเอกสารตั้งแต่เนิ่นๆ จะมีบันทึกที่ต้องการ ในขณะที่โครงการที่เพิ่มเอกสารในภายหลังมักจะสูญเสียข้อมูลที่ต้องการไป
การจัดการสินค้า: สายพานลำเลียง, ลิฟต์, เครื่องมือยก, การจัดส่ง
ทางเลือกการออกแบบที่สำคัญสำหรับการจัดการน้ำหนักบรรทุก
อุปกรณ์อิเล็กทรอนิกส์สำหรับจัดการน้ำหนักบรรทุกจะขึ้นอยู่กับการใช้งานเฉพาะด้าน อินเทอร์เฟซสำหรับจัดการน้ำหนักบรรทุกที่ใช้กันทั่วไป ได้แก่:
- ส่วนบนของสายพานลำเลียง: ลูกกลิ้งหรือสายพานที่ขับเคลื่อนด้วยมอเตอร์อยู่ด้านบนของหุ่นยนต์ การควบคุมมอเตอร์และเซ็นเซอร์ตรวจจับการมีอยู่ของน้ำหนักบรรทุก
- แผ่นยก: แผ่นยกสำหรับยกพาเลทหรือรถเข็น ควบคุมด้วยกลไกขับเคลื่อนและเซ็นเซอร์ตรวจจับตำแหน่ง
- แขนหรืออุปกรณ์จับยึด: แขนกลแบบติดตั้งสำหรับหยิบและวาง มักใช้ระบบอิเล็กทรอนิกส์ขับเคลื่อนข้อต่อแยกต่างหาก
- ตัวเชื่อมต่อรถเข็น: ระบบเชื่อมต่ออัตโนมัติสำหรับรถเข็นลากจูง อินเทอร์เฟซเซ็นเซอร์และแอคชูเอเตอร์สำหรับสถานะการเชื่อมต่อ
- เครื่องจำหน่ายสินค้าอัตโนมัติ: ระบบควบคุมการเข้าถึงช่องเก็บของหุ่นยนต์ส่งของ อุปกรณ์ขับเคลื่อน ตัวล็อค และส่วนติดต่อผู้ใช้
- การคัดแยก: อินเทอร์เฟซการคัดแยกอัตโนมัติ เซ็นเซอร์และแอคชูเอเตอร์สำหรับตรรกะการคัดแยก
การพิจารณาด้านการผลิตและความน่าเชื่อถือ
การมองเห็นภาพรวมของห่วงโซ่อุปทานระหว่างการผลิตส่งผลกระทบต่อทั้งต้นทุนและความน่าเชื่อถือ ผู้ผลิตที่มีความสามารถในการจัดหาอย่างกระตือรือร้นจะสามารถรับมือกับวงจรการจัดสรรที่อาจทำให้การผลิตหยุดชะงักได้ ในขณะที่ผู้ผลิตที่ไม่มีความสามารถในการจัดหาอย่างกระตือรือร้นจะส่งต่อปัญหาด้านอุปทานไปยังลูกค้า คุณค่าของการจัดหาอย่างกระตือรือร้นจะสูงที่สุดในช่วงที่อุตสาหกรรมขาดแคลนสินค้า และต่ำที่สุดในช่วงที่อุปทานมีเสถียรภาพ
วงจรการออกแบบซ้ำๆ จะได้รับประโยชน์จากการให้ข้อเสนอแนะด้านการออกแบบและการผลิตที่รวดเร็วและมีประสิทธิภาพ พันธมิตรด้านการผลิตที่ให้ข้อเสนอแนะด้าน DFM (Design for Manufacturing) อย่างทันท่วงทีจะช่วยให้การออกแบบซ้ำๆ เป็นไปอย่างรวดเร็ว ในขณะที่พันธมิตรที่ให้ข้อเสนอแนะช้าหรือไม่ละเอียดจะทำให้การออกแบบซ้ำๆ ช้าลงตามไปด้วย โครงการที่เลือกพันธมิตรด้านการผลิตโดยพิจารณาจากคุณภาพของข้อเสนอแนะเป็นส่วนหนึ่ง มักจะผ่านขั้นตอนการสร้างต้นแบบได้เร็วกว่าโครงการที่เลือกโดยพิจารณาจากราคาที่ต่ำที่สุดเพียงอย่างเดียว
สถาปัตยกรรมเพื่อความปลอดภัยสำหรับพื้นที่ส่วนกลางที่มนุษย์ใช้ร่วมกัน
ทางเลือกทางสถาปัตยกรรมเพื่อความปลอดภัย สถาปัตยกรรมสำหรับพื้นที่ส่วนกลางที่มนุษย์ใช้ร่วมกัน
โครงสร้างความปลอดภัยของ AMR/AGV เป็นไปตามมาตรฐานสำหรับหุ่นยนต์เคลื่อนที่ในพื้นที่ที่มนุษย์ใช้ร่วมกัน คุณสมบัติความปลอดภัยหลักมีดังนี้:
- เครื่องสแกนความปลอดภัย: เครื่องสแกนเลเซอร์ตรวจจับคนในเส้นทางของหุ่นยนต์ ระบบจะลดความเร็วหรือหยุดการทำงานตามระยะห่างที่ตรวจพบ
- หยุดฉุกเฉิน: ปุ่มหยุดทางกายภาพบนตัวหุ่นยนต์ เส้นทางฮาร์ดแวร์สำรอง
- เซ็นเซอร์กันชน: การตรวจจับการสัมผัสทางกายภาพ เป็นระบบสำรองสำหรับการหลีกเลี่ยงโดยใช้เครื่องสแกน
- การตรวจสอบความเร็ว: การควบคุมความเร็วอย่างปลอดภัย; การตรวจสอบจำกัดความเร็ว ตรงตามระดับประสิทธิภาพ d หรือสูงกว่า สำหรับการใช้งานที่สำคัญด้านความปลอดภัย
- อุปกรณ์เตือนภัย: มีการแจ้งเตือนด้วยเสียงและภาพขณะเคลื่อนไหว พฤติกรรมในพื้นที่จะสอดคล้องกับสภาพแวดล้อม
- การตรวจสอบพื้นที่: การทำงานถูกจำกัดเฉพาะในพื้นที่ที่กำหนดไว้ ป้องกันไม่ให้หุ่นยนต์เข้าไปในพื้นที่ที่ไม่ได้รับอนุญาต
ข้อกำหนดการตรวจสอบความถูกต้องสำหรับสถาปัตยกรรมความปลอดภัยสำหรับพื้นที่ส่วนกลางที่มนุษย์ใช้ร่วมกัน
เศรษฐศาสตร์ของการผลิตตามปริมาณที่กำหนดส่งผลต่อการเลือกกระบวนการที่เหมาะสมแตกต่างกันไปตามขนาดการผลิต วิธีการที่คุ้มค่าเมื่อผลิตได้ 100,000 ชิ้นต่อปี มักจะไม่คุ้มค่าเมื่อผลิตเพียง 500 ชิ้น และวิธีการที่เหมาะสมในขั้นตอนการผลิตต้นแบบ มักจะไม่เหมาะสมเมื่อผลิตในปริมาณมาก การจับคู่แนวทางการผลิตกับปริมาณการผลิตจริงคือสิ่งที่ทำให้การผลิตในแต่ละช่วงปริมาณมีความคุ้มค่าทางเศรษฐกิจ
ข้อกำหนดการรับรองตามกฎระเบียบแตกต่างกันอย่างมากตามการใช้งานและตลาด หลักฐานการผลิตที่สนับสนุนการยื่นขออนุมัติจากลูกค้าอาจมีตั้งแต่ขั้นต่ำ (สินค้าอุปโภคบริโภคในตลาดที่ไม่ได้รับการควบคุม) ไปจนถึงขั้นสูง (อุปกรณ์ทางการแพทย์ที่มีระยะเวลาการเก็บรักษาที่เข้มงวด) โปรแกรมที่ระบุข้อกำหนดการรับรองในขั้นตอนการเสนอราคาจะช่วยให้การจัดตั้งกระบวนการผลิตเป็นไปอย่างถูกต้อง ในขณะที่โปรแกรมที่เพิ่มข้อกำหนดการรับรองในภายหลังบางครั้งอาจจำเป็นต้องมีการเปลี่ยนแปลงกระบวนการ
เป้าหมายระยะเวลาการใช้งานขึ้นอยู่กับแผงวงจรพิมพ์ (PCB) สำหรับการจัดการแบตเตอรี่อุปกรณ์อิเล็กทรอนิกส์สำหรับการจ่ายพลังงานและแผนการจัดหาที่สามารถรองรับการบำรุงรักษาฝูงยานพาหนะได้
การจัดการแบตเตอรี่และพลังงานเพื่อระยะเวลาการใช้งาน
ข้อกำหนดด้านไฟฟ้าและความร้อน
การจัดการแบตเตอรี่และพลังงานใน AMR/AGV ส่งผลโดยตรงต่อต้นทุนการใช้งาน ปัจจัยหลักที่ต้องพิจารณา ได้แก่:
- เคมีของแบตเตอรี่: มาตรฐาน LFP เน้นอายุการใช้งานของแบตเตอรี่ ในขณะที่ NMC ให้ความสำคัญกับความหนาแน่นของพลังงานมากกว่าอายุการใช้งานของแบตเตอรี่
- การจัดการค่าธรรมเนียม: การชาร์จแบบฉวยโอกาสขณะจอดนิ่ง; การชาร์จตามกำหนดเวลาที่ท่าเทียบเรือ พฤติกรรมการชาร์จส่งผลต่อการดำเนินงานของกองเรือ
- ความแม่นยำของระดับประจุไฟฟ้า: ส่งผลต่อเวลาที่หุ่นยนต์จะกลับไปชาร์จไฟ ความแม่นยำต่ำทำให้หุ่นยนต์ติดขัดหรือเสียเวลาในการทำงาน
- ระบบเบรกแบบสร้างพลังงานใหม่: ช่วยดึงพลังงานกลับคืนมาในระหว่างการลดความเร็ว ช่วยเพิ่มประสิทธิภาพได้ในระดับปานกลาง เหมาะสำหรับงานที่มีรอบการใช้งานสูง
- โหมดพลังงาน: โหมดสแตนด์บาย โหมดใช้งาน และโหมดเริ่มต้นอย่างรวดเร็ว มีผลต่อปริมาณการใช้พลังงานทั้งหมดตลอดอายุการใช้งานของกลุ่มยานพาหนะ
การทดสอบการผลิตและโหมดความล้มเหลว
การรวมศูนย์การผลิตไว้ที่พันธมิตรผู้ผลิตรายเดียว ช่วยรักษาองค์ความรู้ที่สั่งสมมายาวนานจากผลิตภัณฑ์รุ่นต่อรุ่น พันธมิตรที่เคยผลิตผลิตภัณฑ์ที่คล้ายคลึงกันมาหลายรุ่น ย่อมรู้ถึงปัญหาเฉพาะที่เกิดขึ้น การปรับปรุงกระบวนการเพื่อเพิ่มผลผลิต และรูปแบบการออกแบบที่ทำให้การผลิตมีประสิทธิภาพ องค์ความรู้เหล่านี้ไม่สามารถถ่ายทอดไปยังพันธมิตรรายใหม่ได้โดยไม่มีต้นทุน
การสื่อสารอย่างต่อเนื่องระหว่างฝ่ายวิศวกรรมและฝ่ายผลิตช่วยปรับปรุงทั้งผลิตภัณฑ์และความสัมพันธ์กับซัพพลายเออร์ในระยะยาว ข้อมูลผลผลิตที่ส่งกลับไปยังฝ่ายวิศวกรรมจะช่วยปรับปรุงการออกแบบ ในขณะที่ข้อมูลการส่งคืนจากภาคสนามจะช่วยปรับปรุงทั้งการออกแบบและการผลิต โครงการที่มีการสื่อสารเช่นนี้อย่างสม่ำเสมอจะได้รับการพัฒนาอย่างต่อเนื่องในทุกรุ่นของผลิตภัณฑ์
สำหรับรายละเอียดการออกแบบที่เกี่ยวข้อง โปรดดูแผงวงจรพิมพ์ BMS สำหรับหุ่นยนต์เพื่อใช้กับแบตเตอรี่แบบเคลื่อนที่และ แผงวงจรพิมพ์จ่ายไฟสำหรับหุ่นยนต์ เพื่อใช้กับแพลตฟอร์มแบบเคลื่อนที่
สำหรับการผลิตหุ่นยนต์เพื่อทดลองใช้งานและเพื่อการผลิตจำนวนมาก ควรตรวจสอบความพร้อมของชิ้นส่วนผ่านฝ่ายสนับสนุนการจัดหาชิ้นส่วนอิเล็กทรอนิกส์ก่อนที่จะเริ่มการผลิตซ้ำ
การผลิตแผงวงจรพิมพ์ (PCB) สำหรับ AMR และ AGV ที่ Highleap
ตรวจสอบ DFM ก่อนการผลิต
Highleap ผลิตอุปกรณ์อิเล็กทรอนิกส์สำหรับ AMR/AGV ที่มีความเชี่ยวชาญเฉพาะด้านตามความต้องการของหุ่นยนต์เคลื่อนที่ โดยความสามารถเฉพาะด้านประกอบด้วย:
- ความทนทานต่อการสั่นสะเทือนและแรงกระแทก: การเลือกส่วนประกอบและการติดตั้งเพื่อรองรับแรงกดบนแท่นเคลื่อนที่
- แบตเตอรี่และระบบจ่ายไฟ: การผลิตแบบครบวงจรของระบบจัดการแบตเตอรี่ (BMS) และแผงจ่ายไฟ
- การบูรณาการเซ็นเซอร์นำทาง: บอร์ดเชื่อมต่อ LIDAR, บอร์ดกล้อง และบอร์ดรวมข้อมูลเซ็นเซอร์
- การควบคุมการเคลื่อนไหว: เฟืองท้าย, เฟืองบังคับเลี้ยวแบบล้อเลื่อน และแผงขับเคลื่อนแบบรอบทิศทาง
- การสื่อสารแบบไร้สาย: การเชื่อมต่อ Wi-Fi, LTE และระบบไร้สายเฉพาะทาง
- กระบวนการผลิตที่ได้รับการรับรองด้านความปลอดภัย: ให้การสนับสนุนสำหรับการยื่นขอรับรองมาตรฐาน ISO 3691-4 และ ANSI R15.08
การทดสอบ การตรวจสอบย้อนกลับ และการส่งมอบงานสร้าง
ระเบียบวินัยในกระบวนการผลิตหุ่นยนต์เป็นการผสมผสานแนวทางปฏิบัติจากหลายหมวดหมู่ทางอิเล็กทรอนิกส์แบบดั้งเดิม เช่น จากอิเล็กทรอนิกส์สำหรับผู้บริโภค – การควบคุมต้นทุนและการผลิตจำนวนมาก จากอิเล็กทรอนิกส์อุตสาหกรรม – วิศวกรรมความน่าเชื่อถือและอายุการใช้งานที่ยาวนาน จากอิเล็กทรอนิกส์ยานยนต์ – ความทนทานต่อการสั่นสะเทือนและสภาพแวดล้อม และจากอิเล็กทรอนิกส์ทางการแพทย์ – การจัดทำเอกสารและการตรวจสอบย้อนกลับ หุ่นยนต์ได้รับประโยชน์จากการผสมผสานสิ่งเหล่านี้
โปรแกรมที่มองการผลิตในเชิงกลยุทธ์ เช่น การลงทุนในความสัมพันธ์กับซัพพลายเออร์ การแบ่งปันข้อมูลการคาดการณ์ การประสานงานด้านกำลังการผลิต มักจะมีประสิทธิภาพดีกว่าโปรแกรมที่มองการผลิตในเชิงธุรกรรม วิธีการแบบธุรกรรมช่วยประหยัดเวลาในการเจรจา แต่จะสูญเสียผลประโยชน์ที่สะสมมาจากการเป็นพันธมิตรกับซัพพลายเออร์ในระยะยาว
คำถามที่พบบ่อยเกี่ยวกับแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์ AMR และ AGV
อุปกรณ์อิเล็กทรอนิกส์ของ AMR และ AGV แตกต่างกันอย่างไร?
โดยทั่วไปแล้ว AGV จะเคลื่อนที่ตามเส้นทางที่กำหนดไว้ล่วงหน้าโดยใช้เทปแม่เหล็ก ตัวสะท้อนแสง รหัส QR หรือระบบนำทางแบบฝังตัว ในขณะที่ AMR ใช้การรับรู้และการนำทางบนตัวรถเพื่อวางแผนเส้นทางแบบไดนามิก ทั้งสองแบบต้องการการควบคุมมอเตอร์ ความปลอดภัย การจัดการแบตเตอรี่ การสื่อสาร และอุปกรณ์อิเล็กทรอนิกส์สำหรับการชาร์จ แต่โดยทั่วไปแล้ว AMR ต้องการการประมวลผล เซ็นเซอร์ และการซิงโครไนซ์เพื่อการนำทางที่มากกว่า
แผงวงจรพิมพ์ (PCB) แบบใดที่นิยมใช้ในหุ่นยนต์ AMR และ AGV?
แผงวงจรทั่วไปประกอบด้วย ตัวควบคุมหลัก แผงวงจรขับมอเตอร์ ระบบจัดการแบตเตอรี่ แผงวงจรจ่ายไฟ แผงวงจรเชื่อมต่อเซ็นเซอร์ แผงวงจร I/O ด้านความปลอดภัย แผงวงจรสื่อสาร แผงวงจรเชื่อมต่อการชาร์จ และอุปกรณ์อิเล็กทรอนิกส์เฉพาะสำหรับอุปกรณ์บรรทุก ส่วนผสมที่แน่นอนขึ้นอยู่กับอุปกรณ์บรรทุก วิธีการนำทาง แรงดันแบตเตอรี่ การสื่อสารระหว่างยานพาหนะ และมาตรฐานความปลอดภัยที่ต้องการ
เซ็นเซอร์นำทางใดบ้างที่มีผลต่อการออกแบบแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR)?
หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) อาจใช้ LIDAR, กล้อง, เซ็นเซอร์วัดความลึก, IMU, ตัวเข้ารหัสล้อ, เซ็นเซอร์อัลตราโซนิก, UWB หรือ GPS สำหรับการใช้งานกลางแจ้ง เซ็นเซอร์แต่ละชนิดมีผลต่อการเลือกอินเทอร์เฟซ งบประมาณด้านพลังงาน ตำแหน่งของขั้วต่อ การซิงโครไนซ์ การควบคุม EMI และการติดตั้งทางกล ควรออกแบบแผงวงจรเซ็นเซอร์ร่วมกับอัลกอริธึมการนำทางและโครงสร้างทางกล
เครื่องสแกนความปลอดภัยเชื่อมต่อกับอุปกรณ์อิเล็กทรอนิกส์ของ AMR และ AGV ได้อย่างไร?
โดยทั่วไปแล้ว เครื่องสแกนเพื่อความปลอดภัยจะเชื่อมต่อผ่านเอาต์พุตดิจิทัลที่ได้มาตรฐานความปลอดภัย อีเธอร์เน็ตสำหรับงานอุตสาหกรรม หรือโปรโตคอลความปลอดภัยเฉพาะ ขึ้นอยู่กับเครื่องสแกนและสถาปัตยกรรมของระบบ แผงวงจรพิมพ์ (PCB) ต้องรองรับพลังงานที่เชื่อถือได้ อินพุตแบบแยกส่วน การตรวจสอบการวินิจฉัย การรวมระบบหยุดฉุกเฉิน และการหยุดอย่างปลอดภัยที่กำหนดไว้เมื่อเครื่องสแกนตรวจพบคนหรือสิ่งกีดขวาง
การออกแบบแบตเตอรี่ส่งผลต่อข้อกำหนดของแผงวงจรพิมพ์ (PCB) สำหรับ AMR และ AGV อย่างไร?
แรงดันไฟฟ้าของแบตเตอรี่ ความจุ กระแสไฟปล่อย วิธีการชาร์จ กลยุทธ์การเชื่อมต่อ และระยะเวลาการทำงานที่ต้องการ ล้วนส่งผลต่อการออกแบบแผงวงจรพิมพ์ (PCB) เส้นทางที่มีกระแสไฟสูงอาจต้องการทองแดงหนา ขั้วต่อขนาดใหญ่ การจัดการความร้อน การควบคุมกระแสไฟกระชาก และการป้องกันความผิดพลาด ข้อมูลแบตเตอรี่ควรถูกรวมเข้ากับซอฟต์แวร์ควบคุมหุ่นยนต์ เพื่อให้หุ่นยนต์ชาร์จก่อนที่จะเกิดความล้มเหลวในการทำงาน
ปัญหาด้านการออกแบบแผงวงจรพิมพ์ (PCB) ที่เกิดจากการสั่นสะเทือนและแรงกระแทกมีอะไรบ้าง?
หุ่นยนต์เคลื่อนที่ต้องเผชิญกับการกระแทกกับพื้น การเคลื่อนที่ของน้ำหนักบรรทุก แรงกระแทกจากการเชื่อมต่อ และการสั่นสะเทือนอย่างต่อเนื่อง แผงวงจรพิมพ์ (PCB) จึงต้องการขั้วต่อที่แน่นหนา การจัดวางชิ้นส่วนที่ถูกต้อง การลดแรงดึง การรองรับการติดตั้ง การเคลือบแบบคอนฟอร์มอลเมื่อจำเป็น และจุดทดสอบที่ยังคงเชื่อถือได้แม้หลังจากการสั่นสะเทือน ชิ้นส่วนขนาดใหญ่และแบตเตอรี่ต้องการการยึดทางกลแบบพิเศษมากกว่าการใช้เพียงข้อต่อบัดกรีเท่านั้น
การทดสอบการผลิตแบบใดที่สำคัญสำหรับแผงวงจรพิมพ์ (PCB) ของ AMR และ AGV?
การทดสอบควรตรวจสอบรางจ่ายไฟ เอาต์พุตของมอเตอร์ขับเคลื่อน การเชื่อมต่อสื่อสาร อินเทอร์เฟซเซ็นเซอร์ เส้นทางการชาร์จ อินพุตด้านความปลอดภัย การตั้งโปรแกรมเฟิร์มแวร์ การดึงกระแสไฟฟ้า และการรายงานข้อผิดพลาด สำหรับการใช้งานในกลุ่มหุ่นยนต์ การบันทึกหมายเลขประจำเครื่อง การติดตามเวอร์ชันเฟิร์มแวร์ และบันทึกการทดสอบการทำงานจะช่วยวินิจฉัยปัญหาที่เกิดขึ้นซ้ำๆ ในภาคสนามกับหุ่นยนต์จำนวนมาก
ควรพิจารณาอะไรบ้างในการออกแบบแผงวงจรพิมพ์ (PCB) สำหรับอินเทอร์เฟซการชาร์จ?
แผงวงจรเชื่อมต่อการชาร์จต้องรองรับความคลาดเคลื่อนในการจัดตำแหน่ง การสึกหรอของหน้าสัมผัส กระแสไฟกระชาก การป้องกันกระแสเกิน การตรวจสอบอุณหภูมิ การสื่อสารกับเครื่องชาร์จ และพฤติกรรมที่ปลอดภัยในระหว่างการเชื่อมต่อที่ไม่สมบูรณ์ นอกจากนี้ หุ่นยนต์เชื่อมต่อยังต้องการการป้องกันจากประกายไฟ การปนเปื้อน และการทำงานซ้ำๆ ทางกลตลอดอายุการใช้งานของกลุ่มหุ่นยนต์ด้วย
ส่งไฟล์ PCB ของ AMR หรือ AGV เพื่อการตรวจสอบโดย DFM และการทดสอบในกลุ่มยานพาหนะ

แนะนำโพสต์

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM6
สารบัญ เหตุใดนักออกแบบตัวกรองไมโครเวฟจึงใช้...

เปรียบเทียบ Taconic RF 35 กับ RO4350B PCB
สารบัญ RF-35 เทียบกับ RO4350B การจัดซื้อและ...

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM4
กระบวนการผลิตแผงวงจรพิมพ์ (PCB) สำหรับตัวกรอง TMM4 อยู่ภายใต้การควบคุมของ...

การผลิต PCB รุ่น TMM3 สำหรับโมดูล RF
การผลิต PCB รุ่น TMM3 มีประโยชน์มากที่สุดในกรณีที่โมดูล RF...
วิธีการรับใบเสนอราคาสำหรับ PCB
เราจะทำการวิเคราะห์ DFM/DFA ให้คุณและส่งรายงานให้คุณทราบ คุณสามารถอัปโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา เราต้องการข้อมูลต่อไปนี้เพื่อแจ้งราคาให้คุณทราบ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด
สำหรับบริการ PCBA โปรดระบุ BOM (รายการวัสดุ) และคำแนะนำการประกอบเฉพาะของคุณ นอกจากนี้ เรายังเสนอบริการวิเคราะห์ DFM/DFA เพื่อเพิ่มประสิทธิภาพการออกแบบของคุณสำหรับการผลิตและการประกอบ เพื่อให้แน่ใจว่ากระบวนการผลิตจะราบรื่น