
แผงวงจร PCB สำหรับระบบจัดการแบตเตอรี่ (BMS) ของหุ่นยนต์ สำหรับการตรวจสอบ การปรับสมดุล และความปลอดภัยของแบตเตอรี่ลิเธียม
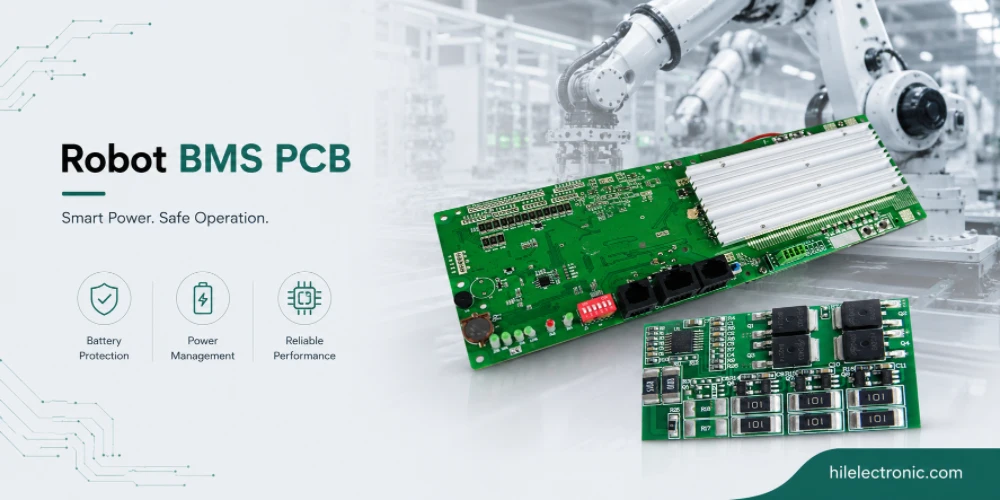
แผงวงจรพิมพ์ (PCB) สำหรับระบบจัดการแบตเตอรี่ของหุ่นยนต์ ทำหน้าที่จัดการชุดแบตเตอรี่ที่ให้พลังงานแก่หุ่นยนต์เคลื่อนที่ หุ่นยนต์คล้ายมนุษย์ หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ยานพาหนะอัตโนมัติ (AGV) หุ่นยนต์บริการ และแพลตฟอร์มอื่นๆ ที่ใช้แบตเตอรี่ โดยจะตรวจสอบเซลล์แต่ละเซลล์ วัดอุณหภูมิและกระแสไฟฟ้า ปรับสมดุลสถานะของเซลล์ ประเมินปริมาณประจุที่เหลืออยู่และสุขภาพของแบตเตอรี่ และบังคับใช้มาตรการป้องกันสภาวะทางไฟฟ้าและความร้อนที่ไม่ปลอดภัย
คู่มือนี้อธิบายถึงการตัดสินใจเกี่ยวกับแผงวงจรพิมพ์ (PCB) ของระบบจัดการแบตเตอรี่ (BMS) จากมุมมองของอุตสาหกรรม ได้แก่ เคมีของเซลล์ แรงดันไฟฟ้าของแพ็ค ความแม่นยำในการตรวจสอบ วิธีการปรับสมดุล ชั้นป้องกัน ฉนวน การสื่อสาร ขอบเขตการทดสอบ และเอกสารการผลิต BMS เป็นแผงวงจรที่สำคัญต่อความปลอดภัย ดังนั้นระเบียบวินัยในการออกแบบและการผลิตจึงมีความสำคัญไม่แพ้แผนผังวงจร
แผงวงจร PCB ของระบบจัดการแบตเตอรี่ (BMS) สำหรับหุ่นยนต์ ทำหน้าที่อะไรกันแน่
บทบาทในระบบหุ่นยนต์
แผงวงจร BMS สำหรับหุ่นยนต์ (Robot BMS PCBs) ทำหน้าที่จัดการแบตเตอรี่ลิเธียมไอออนที่ใช้ในหุ่นยนต์เคลื่อนที่ โดยจะตรวจสอบแรงดันไฟฟ้า อุณหภูมิ และกระแสไฟฟ้าของแต่ละเซลล์ ปรับสมดุลเซลล์เพื่อรักษาระดับความจุ ป้องกันการชาร์จเกิน การคายประจุเกิน และการลัดวงจร และสื่อสารสถานะการชาร์จและสถานะสุขภาพของแบตเตอรี่ไปยังตัวควบคุมหลักของหุ่นยนต์ สิ่งที่ทำให้แผงวงจร BMS สำหรับหุ่นยนต์แตกต่างออกไป:
- การตรวจสอบต่อเซลล์: การวัดแรงดันไฟฟ้าของแต่ละเซลล์ในชุดแบตเตอรี่ ความแม่นยำมีผลต่อการประมาณสถานะของแบตเตอรี่
- การปรับสมดุลของเซลล์: การปรับสมดุลสถานะประจุของเซลล์เพื่อรักษาความจุของชุดแบตเตอรี่ การปรับสมดุลแบบพาสซีฟหรือแอคทีฟขึ้นอยู่กับองค์ประกอบทางเคมีของเซลล์และขนาดของชุดแบตเตอรี่
- การป้องกัน: ระบบป้องกันหลายชั้น: การตัดวงจรอย่างรวดเร็วด้วยฮาร์ดแวร์ การตัดวงจรอย่างช้าๆ ด้วยเฟิร์มแวร์ และการตรวจสอบซ้ำซ้อน ป้องกันความเสียหายของเซลล์และเหตุการณ์ด้านความปลอดภัย
- การประเมินสถานะ: การประมาณค่าสถานะการชาร์จ สถานะสุขภาพ และความจุที่เหลืออยู่ การนับคูลอมบ์ร่วมกับการประมาณค่าตามแรงดันไฟฟ้า
- การสื่อสาร: CAN, SMBus หรือ RS-485 สำหรับเชื่อมต่อกับตัวควบคุมหุ่นยนต์ บางครั้งอาจมีช่องสัญญาณสำรองเพื่อความปลอดภัย
- การแยก: การแยกทางไฟฟ้าแบบกัลวานิกส์ระหว่างด้านแบตเตอรี่และด้านตัวรถมักเป็นสิ่งจำเป็นเพื่อความปลอดภัย
การออกแบบเพื่อควบคุมความเสี่ยง
การออกแบบ BMS ยังต้องคำนึงถึงการเสื่อมสภาพของเซลล์ตลอดอายุการใช้งานของแพ็คด้วย แพ็คใหม่จะมีสมดุลค่อนข้างดี ในขณะที่แพ็คที่ใช้งานมานานจะมีค่าความแปรปรวนของเซลล์สะสมมากขึ้น BMS ต้องจัดการทั้งสองกรณีได้อย่างถูกต้อง โดยให้การประมาณสถานะที่แม่นยำและการป้องกันตลอดช่วงการเสื่อมสภาพทั้งหมด โปรแกรมที่ออกแบบ BMS โดยอิงจากพฤติกรรมของแพ็คใหม่เพียงอย่างเดียว บางครั้งอาจส่งมอบผลิตภัณฑ์ที่มีพฤติกรรมไม่สม่ำเสมอเมื่อแพ็คมีอายุมากขึ้น
สถาปัตยกรรมซอฟต์แวร์ของระบบจัดการแบตเตอรี่ (BMS) มีความสำคัญไม่แพ้สถาปัตยกรรมฮาร์ดแวร์สำหรับระบบโดยรวม อัลกอริทึมการประมาณสถานะ เครื่องสถานะการป้องกัน และโปรโตคอลการสื่อสาร ล้วนอยู่ในเฟิร์มแวร์และเป็นตัวกำหนดว่า BMS ทำงานอย่างไร โปรแกรมที่มอง BMS เป็นฮาร์ดแวร์และเฟิร์มแวร์รวมกันจะสร้างระบบที่ดี ในขณะที่โปรแกรมที่มองฮาร์ดแวร์และเฟิร์มแวร์แยกจากกันบางครั้งอาจสร้างระบบที่ส่วนประกอบไม่สอดคล้องกัน
ในระดับระบบ ควรระบุคุณสมบัติของแผงวงจรพิมพ์ (PCB) โดยพิจารณาจากฟังก์ชัน สภาพแวดล้อม อายุการใช้งาน และขอบเขตการทดสอบ มากกว่าการพิจารณาจากแผนผังวงจรเพียงอย่างเดียว วิธีนี้จะช่วยป้องกันข้อผิดพลาดทั่วไปในการสร้าง PCB ที่ถูกต้องทางเทคนิค แต่ติดตั้งยาก ซ่อมบำรุงยาก หรือไม่แข็งแรงทนทานเพียงพอเมื่อติดตั้งในหุ่นยนต์แล้ว
เคมีของเซลล์และการออกแบบ BMS
เกณฑ์การคัดเลือกสำหรับเคมีของเซลล์และการออกแบบ BMS
องค์ประกอบทางเคมีของเซลล์มีผลต่อการออกแบบระบบจัดการแบตเตอรี่ (BMS) องค์ประกอบทางเคมีที่แตกต่างกันจะมีกราฟแรงดันไฟฟ้า ขีดจำกัดการทำงานที่ปลอดภัย และข้อกำหนดการปรับสมดุลที่แตกต่างกัน องค์ประกอบทางเคมีหลักที่ใช้ในหุ่นยนต์ ได้แก่:
- ลิเธียมไอออน (NMC, NCA): มีความหนาแน่นพลังงานสูง พบได้ทั่วไปในหุ่นยนต์ฮิวมานอยด์และหุ่นยนต์ที่ใช้งานได้ยาวนาน จำเป็นต้องมีการตรวจสอบแรงดันไฟฟ้าอย่างแม่นยำ
- ลิเธียมไอรอนฟอสเฟต (LFP): ปลอดภัยกว่า NMC; อายุการใช้งานยาวนานกว่า กราฟแรงดันไฟฟ้าแบบราบเรียบทำให้การประมาณค่า SoC ทำได้ยากขึ้น
- ลิเธียมไททาเนต (LTO): อายุการใช้งานยาวนานที่สุด ความหนาแน่นพลังงานต่ำที่สุด นิยมใช้ในงานอุตสาหกรรมที่ต้องใช้รอบการทำงานสูง
- โซลิดสเตต: เคมีภัณฑ์ที่กำลังพัฒนาใหม่นี้มีข้อกำหนด BMS ที่แตกต่างกัน ยังไม่เป็นที่แพร่หลายในหุ่นยนต์สำหรับการผลิต
เคมีของเซลล์และการออกแบบระบบจัดการแบตเตอรี่ส่งผลต่อต้นทุนและความน่าเชื่อถืออย่างไร
การเลือกใช้สารเคมีขึ้นอยู่กับข้อกำหนดของแอปพลิเคชัน รวมถึงความหนาแน่นของพลังงาน อายุการใช้งาน ความปลอดภัย และต้นทุน ไม่มีสารเคมีชนิดใดที่ดีที่สุดเพียงชนิดเดียว การเลือกที่เหมาะสมขึ้นอยู่กับปัจจัยใดสำคัญที่สุดสำหรับหุ่นยนต์แต่ละตัว โปรแกรมที่ประเมินสารเคมีเทียบกับข้อกำหนดของแอปพลิเคชันจริงจะให้ผลลัพธ์ที่เหมาะสม ในขณะที่โปรแกรมที่เลือกสารเคมีโดยใช้สมมติฐานเริ่มต้นอาจให้ผลลัพธ์ที่ไม่เหมาะสม
การเลือกใช้เซลล์ภายในชุดเคมีเดียวกันก็มีผลต่อการออกแบบระบบจัดการแบตเตอรี่ (BMS) ด้วยเช่นกัน ผู้ผลิตเซลล์แต่ละรายมีกราฟแรงดันไฟฟ้า โปรไฟล์การเสื่อมสภาพ และพฤติกรรมด้านความปลอดภัยที่แตกต่างกัน โปรแกรมที่ตรวจสอบคุณสมบัติของเซลล์เฉพาะในระหว่างการออกแบบจะสร้างระบบที่ปรับแต่งให้เหมาะสมกับเซลล์เหล่านั้น ในขณะที่โปรแกรมที่เปลี่ยนเซลล์ในภายหลังบางครั้งอาจพบว่าพารามิเตอร์ของ BMS จำเป็นต้องได้รับการปรับแต่งใหม่
หลักปฏิบัติคือควรเลือกโครงสร้างที่เรียบง่ายที่สุดที่ยังคงตรงตามข้อกำหนดด้านสัญญาณ ความปลอดภัย ความร้อน และกลไก การกำหนดคุณสมบัติเกินความจำเป็นจะทำให้ต้นทุนสูงขึ้น ในขณะที่การกำหนดคุณสมบัติต่ำกว่าความจำเป็นจะทำให้ต้องแก้ไขงานซ้ำในระหว่างการทดสอบหรือการใช้งานจริง
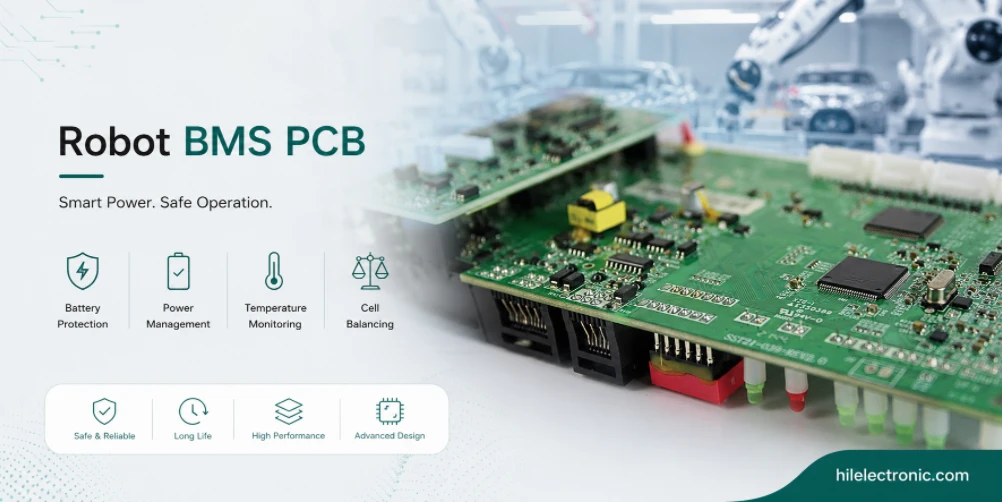
ควรวางแผนช่องสัญญาณแรงดันเซลล์ อุณหภูมิ และกระแสไฟฟ้า โดยคำนึง ถึง โครงสร้างพื้นฐานของแผงวงจรพิมพ์ (PCB) สำหรับการจัดการแบตเตอรี่ และ ขั้นตอนการจ่ายพลังงานของหุ่นยนต์ ด้วย
การตรวจสอบแรงดันไฟ อุณหภูมิ และกระแสไฟ
ข้อกำหนดด้านไฟฟ้าและความร้อน
การตรวจสอบแรงดันไฟฟ้าและอุณหภูมิเป็นพื้นฐานการตรวจวัดของระบบจัดการแบตเตอรี่ (BMS) โดยมีข้อพิจารณาหลักดังนี้:
- แรงดันไฟฟ้าต่อเซลล์: ความแม่นยำโดยทั่วไปอยู่ที่ ±5 mV หรือดีกว่านั้น ไอซี BMS มาตรฐานรองรับเซลล์ได้ 12-16 เซลล์ต่อชิป
- การเรียงซ้อนเซลล์: ไอซี BMS หลายตัวเรียงซ้อนกันสำหรับชุดแบตเตอรี่ขนาดใหญ่ การสื่อสารระหว่างชุดไอซีทำได้ผ่านฉนวน
- อุณหภูมิต่อบริเวณเซลล์: เซ็นเซอร์แบบ NTC หรือ IC กระจายอยู่ทั่วชุดแบตเตอรี่ อุณหภูมิของเซลล์ส่งผลต่อทั้งความปลอดภัยและอายุการใช้งาน
- การตรวจวัดกระแสไฟฟ้า: ใช้ตัวต้านทานแบบ Shunt หรือ Hall-effect ที่ขั้วต่อของชุดแบตเตอรี่ การตรวจจับแบบสองทิศทางรองรับทั้งการชาร์จและการคายประจุ
- จุดอ้างอิงภาคพื้นดิน: แยกสายดินด้านแบตเตอรี่ออกจากกัน; สายดินของหุ่นยนต์แยกออกจากกัน การแยกสายดินช่วยรักษาความปลอดภัย
การทดสอบการผลิตและโหมดความล้มเหลว
ความแม่นยำในการวัดกระแสไฟฟ้าในปัจจุบันส่งผลโดยตรงต่อคุณภาพของการประมาณค่าสถานะการชาร์จ (SoC) ผ่านการนับคูลอมบ์ การวัดกระแสไฟฟ้าที่มีข้อผิดพลาด 1% จะทำให้เกิดข้อผิดพลาด SoC สะสม 1% ต่อรอบการทำงาน และเมื่อใช้งานไปหลายร้อยรอบ ข้อผิดพลาดนี้อาจมีนัยสำคัญได้ โปรแกรมที่ระบุความแม่นยำในการวัดกระแสไฟฟ้าโดยสัมพันธ์กับความถี่ในการรีเซ็ตการนับคูลอมบ์จะช่วยรักษาความแม่นยำของ SoC ไว้ได้ ในขณะที่โปรแกรมที่ระบุความแม่นยำเพียงอย่างเดียวอาจทำให้การประมาณค่า SoC คลาดเคลื่อนได้
การกระจายการวัดอุณหภูมิทั่วทั้งแพ็คมีความสำคัญ เนื่องจากอุณหภูมิของเซลล์แตกต่างกันไปตามตำแหน่ง เซลล์ที่อยู่ตรงกลางแพ็คอาจมีอุณหภูมิสูงกว่าเซลล์ที่อยู่ขอบ การวัดอุณหภูมิเพียงจุดเดียวจะพลาดความแปรผันนี้ไป โปรแกรมที่วัดอุณหภูมิหลายจุดจะตรวจจับปัญหาด้านความร้อนที่การวัดเพียงจุดเดียวจะตรวจไม่พบ
การปรับสมดุลเซลล์: แบบพาสซีฟ แบบแอคทีฟ และแบบกำหนดเวลา
ทางเลือกการออกแบบที่สำคัญสำหรับการปรับสมดุลเซลล์
การปรับสมดุลเซลล์ช่วยรักษาความจุของชุดแบตเตอรี่โดยการปรับสถานะประจุของเซลล์ให้เท่ากัน วิธีการปรับสมดุลหลักๆ มีดังนี้:
- การปรับสมดุลแบบพาสซีฟ: ตัวต้านทานจะคายประจุเซลล์ที่มีระดับประจุสูงกว่า วิธีนี้ง่ายแต่สิ้นเปลืองพลังงานในรูปของความร้อน
- การปรับสมดุลแบบแอคทีฟ: มีการถ่ายโอนพลังงานจากเซลล์ที่มีระดับการชาร์จสูงไปยังเซลล์ที่มีระดับการชาร์จต่ำ มีประสิทธิภาพมากกว่า แต่ก็ซับซ้อนกว่าเช่นกัน
- ความถี่ในการปรับสมดุล: ต่อเนื่องขณะชาร์จ บางครั้งขณะคายประจุหรือขณะพัก ขึ้นอยู่กับขนาดของชุดแบตเตอรี่และความแตกต่างของเซลล์
- การปรับสมดุลกระแสไฟฟ้า: โดยทั่วไปแล้ว กระแสไฟฟ้าจะอยู่ที่ 50-500 มิลลิแอมป์ต่อเซลล์ เวลาในการปรับสมดุลจะเท่ากับค่าความไม่สมดุลหารด้วยกระแสไฟฟ้า
- การจัดการความร้อน: การกระจายความร้อนอย่างสมดุลบนแผงวงจร BMS นั้นเอง ใช้ทองแดงหนาและการออกแบบระบายความร้อนที่ดีเพื่อรองรับความร้อน
การพิจารณาด้านการผลิตและความน่าเชื่อถือ
กลยุทธ์การปรับสมดุลส่งผลต่อทั้งการใช้ประโยชน์จากความจุของแบตเตอรี่และความซับซ้อนของระบบจัดการแบตเตอรี่ (BMS) การปรับสมดุลอย่างเข้มงวดในระหว่างการชาร์จจะเพิ่มความจุสูงสุด แต่จะเพิ่มความซับซ้อนของ BMS ในขณะที่การปรับสมดุลแบบอนุรักษ์นิยมจะลดความซับซ้อนของ BMS แต่จะเหลือความจุบางส่วนที่ไม่ได้ใช้งาน การแลกเปลี่ยนขึ้นอยู่กับว่าจำเป็นต้องปรับสมดุลเซลล์อย่างเข้มงวดเพียงใดสำหรับแต่ละการใช้งาน
การปรับสมดุลการกระจายความร้อนบนแผงวงจร BMS เองนั้น จำเป็นต้องให้ความสำคัญกับการออกแบบด้านความร้อน ชุดแบตเตอรี่ที่มีกระแสปรับสมดุลสูง จำเป็นต้องมีทางระบายความร้อนออกไปที่ใดที่หนึ่ง ซึ่งโดยทั่วไปแล้วหมายถึงการใช้ทองแดงจำนวนมากและแผงระบายความร้อนบนแผงวงจร BMS โครงการที่วางแผนการจัดการความร้อนสำหรับการปรับสมดุล จะได้แผงวงจรที่ทนทานต่อการปรับสมดุลอย่างต่อเนื่อง ในขณะที่โครงการที่ไม่วางแผนไว้ อาจพบปัญหาด้านความร้อนของ BMS ในระหว่างการปรับสมดุลอย่างหนัก
สถาปัตยกรรมการป้องกัน: ชั้นต่างๆ และเวลาตอบสนอง
ทางเลือกทางสถาปัตยกรรมสำหรับสถาปัตยกรรมเพื่อการป้องกัน
โครงสร้างการป้องกันช่วยป้องกันความเสียหายของเซลล์และเหตุการณ์ด้านความปลอดภัย ชั้นการป้องกันหลายชั้นที่มีเวลาตอบสนองแตกต่างกันครอบคลุมประเภทความผิดพลาดที่แตกต่างกัน ชั้นการป้องกันหลักได้แก่:
- ฮาร์ดแวร์แบบรวดเร็ว: ไอซีเปรียบเทียบหรือไอซีป้องกันแบบแยกส่วนที่ตอบสนองในระดับไมโครวินาที สามารถจัดการกับความผิดพลาดจากการลัดวงจรและการลัดวงจรแบบสมบูรณ์ได้
- การป้องกัน IC ของ BMS: ระบบป้องกันแบบบูรณาการที่ตอบสนองภายในไม่กี่มิลลิวินาที สามารถรับมือกับกระแสเกินและแรงดันไฟเกินได้
- การป้องกันเฟิร์มแวร์: การควบคุมดูแลด้วยซอฟต์แวร์ตอบสนองภายในไม่กี่มิลลิวินาที สามารถจัดการกับสภาวะความผิดพลาดที่เกิดขึ้นทีละน้อยได้
- การกำกับดูแลที่ซ้ำซ้อน: ช่องป้องกันที่สองแบบอิสระ มาตรฐานสำหรับการใช้งานที่ต้องการความปลอดภัยสูง
- อุปกรณ์ตัดวงจรแบบคอนแทคเตอร์หรือ FET: ตัดการเชื่อมต่อแบตเตอรี่ทางกายภาพเมื่อเกิดข้อผิดพลาด FET เป็นอุปกรณ์มาตรฐานสำหรับแบตเตอรี่ขนาดเล็ก ส่วนคอนแทคเตอร์ใช้สำหรับแบตเตอรี่ขนาดใหญ่
- การป้องกันในระดับเซลล์: มีการรวม CID หรือ PTC ไว้ในเซลล์เอง ถือเป็นแนวป้องกันสุดท้ายภายในแต่ละเซลล์
ข้อกำหนดการตรวจสอบความถูกต้องสำหรับสถาปัตยกรรมการป้องกัน
การแลกเปลี่ยนระหว่างเวลาตอบสนองของระบบป้องกันนั้นเป็นการสร้างสมดุลระหว่างการปฏิเสธสัญญาณผิดพลาดกับการตอบสนองต่อความผิดปกติที่เกิดขึ้นจริง การตอบสนองที่เร็วขึ้นจะตรวจจับความผิดปกติได้เร็วขึ้น แต่จะปฏิเสธสัญญาณผิดพลาดได้น้อยลง ในขณะที่การตอบสนองที่ช้าลงจะมีความแม่นยำมากขึ้น แต่จะตอบสนองต่อความผิดปกติที่เกิดขึ้นจริงได้ช้ากว่า โปรแกรมจะปรับแต่งการแลกเปลี่ยนนี้ตามพฤติกรรมเฉพาะของอุปกรณ์และข้อกำหนดของแอปพลิเคชัน
ช่องทางการป้องกันสำรองช่วยป้องกันไม่ให้ความล้มเหลวของ BMS เพียงจุดเดียวส่งผลให้เกิดเหตุการณ์ด้านความปลอดภัยของแบตเตอรี่ แบตเตอรี่ที่มี BMS ล้มเหลวก็ไม่ควรเข้าสู่สภาวะอันตราย การป้องกันสำรองที่ครอบคลุมความผิดพลาดประเภทต่างๆ ผ่านเส้นทางที่แตกต่างกันจะช่วยรักษาความปลอดภัยแม้ในกรณีที่ BMS ล้มเหลว มาตรฐานนี้ใช้ในงานที่ต้องการความปลอดภัยสูง
การประเมินสถานะการรับผิดชอบและสถานะสุขภาพ
ทางเลือกการออกแบบที่สำคัญสำหรับการประมาณค่าระดับประจุและสถานะสุขภาพของแบตเตอรี่
การประเมินระดับประจุและสถานะสุขภาพของแบตเตอรี่เป็นการผสมผสานโหมดการวัดหลายแบบ วิธีการประเมินหลักๆ ได้แก่:
- การนับคูลอมบ์: การรวมกระแสไฟฟ้าตลอดช่วงเวลา จำเป็นต้องมีการวัดกระแสไฟฟ้าที่แม่นยำและการปรับเทียบใหม่เป็นระยะ
- ขึ้นอยู่กับแรงดันไฟฟ้า: สถานะการชาร์จ (SoC) ได้จากการค้นหาแรงดันไฟฟ้าวงเปิด มีความแม่นยำในสภาวะหยุดนิ่ง แต่ต้องใช้แบบจำลองทางเคมีของเซลล์
- ตามแบบจำลอง: ตัวกรอง Kalman แบบขยายที่รวมแรงดันและกระแสเข้ากับแบบจำลองเซลล์ ให้ความแม่นยำสูงขึ้นในสภาวะการทำงานต่างๆ
- การประมาณค่า SoH: การติดตามการลดลงของความจุเมื่อใช้งานไปหลายรอบ จำเป็นต้องมีการสังเกตการณ์ในระยะยาวและการวัดค่าอ้างอิง
- การติดตามค่าอิมพีแดนซ์: การประมาณค่าความต้านทานภายใน สัมพันธ์กับ SoH และช่วยให้สามารถลดกำลังการทำงานตามอายุการใช้งานได้
การพิจารณาด้านการผลิตและความน่าเชื่อถือ
วิธีการประมาณค่า SoC ขึ้นอยู่กับกราฟความสัมพันธ์ระหว่างแรงดันไฟฟ้ากับ SoC ของเคมีเซลล์ เคมีเซลล์ที่มีความสัมพันธ์ระหว่างแรงดันไฟฟ้ากับ SoC ที่ชัดเจน (NMC, NCA) ช่วยให้สามารถประมาณค่า SoC โดยตรงจากแรงดันไฟฟ้าได้ ส่วนเคมีเซลล์ที่มีกราฟความสัมพันธ์แบบราบเรียบ (LFP) จำเป็นต้องใช้การประมาณค่าโดยอาศัยการนับประจุไฟฟ้า พร้อมกับการวัดค่าอ้างอิงเป็นระยะ วิธีการประมาณค่าจะสอดคล้องกับเคมีเซลล์นั้นๆ
การประเมินสถานะสุขภาพ (SoH) จำเป็นต้องมีการสังเกตพฤติกรรมของแบตเตอรี่ในระยะยาว การวัดโดยตรงต้องใช้การทดสอบการคายประจุอ้างอิง ซึ่งทำได้ยากในระหว่างการใช้งานปกติ การประเมินทางอ้อมผ่านการติดตามความต้านทาน การติดตามการลดลงของความจุ หรือการนับรอบการทำงาน จะให้ค่าประมาณที่เป็นประโยชน์ โปรแกรมที่ติดตั้งเครื่องมือติดตาม SoH ช่วยให้สามารถเปลี่ยนชิ้นส่วนได้ล่วงหน้า ซึ่งโปรแกรมที่ไม่ทำเช่นนั้นบางครั้งอาจพบความล้มเหลวที่ไม่คาดคิดเมื่อสิ้นสุดอายุการใช้งาน
สำหรับรายละเอียดการออกแบบที่เกี่ยวข้อง โปรดดูคู่มือสถาปัตยกรรม PCB การจ่ายพลังงานสำหรับหุ่นยนต์และคู่มือพลังงานแบตเตอรี่ PCB สำหรับหุ่นยนต์ AMR และ AGV
สำหรับการผลิตในระบบจริง บันทึกข้อมูล BMS ควรเชื่อมต่อกับ เวิร์กโฟลว์ข้อมูลทดสอบเดียวกันกับที่ใช้สำหรับอินเทอร์เฟซด้านความปลอดภัย และกับชุดอุปกรณ์อิเล็กทรอนิกส์ AMR หรือ AGVเมื่อมีการใช้งานชุดอุปกรณ์ดังกล่าวในหุ่นยนต์เคลื่อนที่
การผลิตแผงวงจรพิมพ์ (PCB) สำหรับระบบจัดการแบตเตอรี่ (BMS) ที่ Highleap
ตรวจสอบ DFM ก่อนการผลิต
Highleap ผลิตแผงวงจร BMS ที่มีความเชี่ยวชาญเฉพาะด้านที่จำเป็นสำหรับแผงวงจรจ่ายไฟที่สำคัญต่อความปลอดภัย ความสามารถเฉพาะด้านประกอบด้วย:
- โครงสร้างแบบแยกส่วน: การแยกทางไฟฟ้าเคมีระหว่างด้านแบตเตอรี่และด้านตัวรถ โครงสร้างรองรับฉนวนกั้น
- ทองแดงหนัก: สำหรับขั้วต่อแบตเตอรี่กระแสสูง การจัดเรียงแบบผสมเป็นเรื่องปกติ
- การวัดที่แม่นยำ: การจัดวางชิ้นส่วนและการประกอบอย่างมีระเบียบวินัย ช่วยรักษาความแม่นยำในการวัดแรงดันไฟฟ้า
- การตรวจสอบคุณสมบัติของส่วนประกอบการป้องกัน: ให้ความสำคัญเป็นพิเศษกับส่วนประกอบที่ใช้ในการป้องกันความปลอดภัย
- การทดสอบการทำงาน: การจำลองแรงดันไฟฟ้าของแบตเตอรี่และการตรวจสอบการวัดกระแสไฟฟ้าระหว่างการทดสอบในกระบวนการผลิต
- การสนับสนุนการรับรอง: หลักฐานการผลิตที่สนับสนุนมาตรฐาน UL 2580, IEC 62619 และมาตรฐานการรับรองที่เกี่ยวข้องกับแบตเตอรี่อื่นๆ ที่คล้ายคลึงกัน
การทดสอบ การตรวจสอบย้อนกลับ และการส่งมอบงานสร้าง
โรงงานผลิต BMS ของ Highleap ผลิตระบบต่างๆ ตั้งแต่ชุดหุ่นยนต์บริการผู้บริโภคขนาดเล็กไปจนถึงชุดหุ่นยนต์เคลื่อนที่สำหรับอุตสาหกรรม และแอปพลิเคชันเฉพาะทาง กระบวนการผลิตที่เป็นระเบียบวินัยนั้นรวมถึงการใส่ใจในฉนวนกั้น การตรวจสอบคุณสมบัติของชิ้นส่วนป้องกัน และการสอบเทียบระหว่างการผลิต
หลักฐานการผลิตที่เกี่ยวข้องกับความปลอดภัยสำหรับแผงวงจร BMS โดยทั่วไปจะรวมถึงการตรวจสอบวงจรป้องกันต่อหน่วย การทดสอบการแยกส่วนต่อหน่วย และบันทึกกระบวนการผลิตที่ใช้สนับสนุนการยื่นขอรับรองจากลูกค้า โครงการที่สร้างชุดอุปกรณ์ที่เกี่ยวข้องกับความปลอดภัยจะได้รับเอกสารเหล่านี้เป็นส่วนหนึ่งของผลผลิตการผลิตมาตรฐาน
คำถามที่พบบ่อยเกี่ยวกับแผงวงจร PCB ของระบบจัดการแบตเตอรี่หุ่นยนต์ (Robot BMS PCB FAQs)
แผงวงจรพิมพ์ (PCB) สำหรับระบบจัดการแบตเตอรี่ (BMS) ของหุ่นยนต์คืออะไร?
แผงวงจร BMS สำหรับหุ่นยนต์คือแผงวงจรจัดการแบตเตอรี่ที่ตรวจสอบแรงดันไฟฟ้า อุณหภูมิ และกระแสไฟฟ้าของเซลล์ ควบคุมขีดจำกัดการชาร์จและการคายประจุ ปรับสมดุลเซลล์ ประเมินสถานะการชาร์จและสภาพของแบตเตอรี่ และสื่อสารสถานะแบตเตอรี่ไปยังหุ่นยนต์ นอกจากนี้ยังช่วยปกป้องทั้งชุดแบตเตอรี่และหุ่นยนต์จากสภาวะการทำงานที่ไม่ปลอดภัย
เคมีของเซลล์มีผลต่อการออกแบบ BMS อย่างไร?
องค์ประกอบทางเคมีของเซลล์ส่งผลต่อขีดจำกัดแรงดันไฟฟ้า ขีดจำกัดอุณหภูมิ กลยุทธ์การปรับสมดุล การประมาณสถานะการชาร์จ และเกณฑ์การป้องกัน แบตเตอรี่แบบ NMC และ NCA เน้นความหนาแน่นของพลังงานและการควบคุมแรงดันไฟฟ้าอย่างระมัดระวัง แบตเตอรี่แบบ LFP มีข้อดีด้านความปลอดภัยและอายุการใช้งานที่ยาวนานกว่า แต่มีกราฟแรงดันไฟฟ้าที่ราบเรียบกว่า แบตเตอรี่แบบ LTO ทนต่อจำนวนรอบการชาร์จสูง แต่ต้องการสมมติฐานการประมาณค่าที่แตกต่างกัน
การทรงตัวแบบพาสซีฟและการทรงตัวแบบแอคทีฟแตกต่างกันอย่างไร?
การปรับสมดุลแบบพาสซีฟจะกำจัดพลังงานส่วนเกินออกจากเซลล์ที่มีแรงดันไฟฟ้าสูงในรูปของความร้อน ซึ่งโดยปกติจะทำผ่านตัวต้านทาน วิธีนี้ง่ายและใช้กันทั่วไป การปรับสมดุลแบบแอคทีฟจะถ่ายโอนพลังงานระหว่างเซลล์หรือโมดูล ซึ่งช่วยเพิ่มประสิทธิภาพในชุดแบตเตอรี่ขนาดใหญ่ แต่จะเพิ่มต้นทุนและความซับซ้อน วิธีที่ดีที่สุดขึ้นอยู่กับขนาดของชุดแบตเตอรี่ ความแปรปรวนของเซลล์ เป้าหมายระยะเวลาการใช้งาน และความคาดหวังอายุการใช้งาน
เหตุใดการแยก BMS จึงมีความสำคัญในหุ่นยนต์?
การแยกวงจรช่วยแยกวงจรแบตเตอรี่พลังงานสูงออกจากอุปกรณ์อิเล็กทรอนิกส์ควบคุมแรงดันต่ำและอินเทอร์เฟซการสื่อสาร ช่วยปกป้องผู้ใช้ ช่างเทคนิค และอุปกรณ์อิเล็กทรอนิกส์ปลายทางจากพลังงานผิดปกติและความแตกต่างของแรงดันไฟฟ้า การแยกวงจรมีความสำคัญอย่างยิ่งในชุดแบตเตอรี่แรงดันสูง หุ่นยนต์ที่มีอินเทอร์เฟซการชาร์จภายนอก และระบบที่ข้อมูลแบตเตอรี่เกี่ยวข้องกับส่วนความปลอดภัยหรือส่วนควบคุม
จะประเมินระดับประจุในแบตเตอรี่หุ่นยนต์ได้อย่างไร?
โดยปกติแล้ว การประเมินระดับประจุจะใช้วิธีการนับประจุ (coulomb counting), การสร้างแบบจำลองแรงดันไฟฟ้าวงเปิด (open-circuit voltage modelling), การชดเชยอุณหภูมิ (temperature compensation) และประวัติการใช้งานแบตเตอรี่ การประเมินที่ดีควรคำนึงถึงการเสื่อมสภาพของเซลล์ ความแม่นยำของเซ็นเซอร์วัดกระแส และรูปแบบการใช้งานด้วย หุ่นยนต์ต้องการการประเมินที่เชื่อถือได้ เพราะต้องกลับไปชาร์จใหม่ก่อนที่ระดับประจุจะลดลงจนถึงระดับต่ำจนอาจก่อให้เกิดความเสียหายหรืออันตรายได้
ระบบจัดการแบตเตอรี่ (BMS) สำหรับหุ่นยนต์ควรมีฟังก์ชันการป้องกันอะไรบ้าง?
ระบบจัดการแบตเตอรี่ (BMS) สำหรับหุ่นยนต์ควรป้องกันความเสียหายจากแรงดันไฟฟ้าเกิน แรงดันไฟฟ้าต่ำเกิน กระแสไฟฟ้าเกิน ไฟฟ้าลัดวงจร อุณหภูมิสูงเกิน อุณหภูมิต่ำเกินระหว่างการชาร์จ การสื่อสารล้มเหลว และความผิดพลาดในการวัดภายใน ระบบที่มีความสำคัญต่อความปลอดภัยมักใช้การป้องกันหลายชั้น ได้แก่ การตอบสนองของฮาร์ดแวร์ที่รวดเร็ว การควบคุมดูแลด้วยเฟิร์มแวร์ การตรวจจับอุณหภูมิแบบสำรอง และสถานะปลอดภัยที่กำหนดไว้เมื่อตรวจพบความไม่แน่นอน
ควรทดสอบแผงวงจรพิมพ์ (PCB) ของระบบจัดการแบตเตอรี่ (BMS) อย่างไรในระหว่างกระบวนการผลิต?
การทดสอบการผลิตควรตรวจสอบความถูกต้องของการวัดแรงดันไฟฟ้า การป้อนข้อมูลอุณหภูมิ การตรวจจับกระแส วงจรปรับสมดุล เกณฑ์การป้องกัน การแยกส่วน (ถ้ามี) การสื่อสาร การตั้งโปรแกรมเฟิร์มแวร์ และการตอบสนองต่อข้อผิดพลาด การทดสอบควรบันทึกผลลัพธ์ตามหมายเลขซีเรียล เนื่องจากปัญหาของระบบแบตเตอรี่อาจต้องมีการตรวจสอบย้อนกลับตลอดอายุการใช้งานของชุดแบตเตอรี่
ข้อมูลใดบ้างที่จำเป็นต้องใช้ก่อนการผลิตแผงวงจรพิมพ์ (PCB) สำหรับระบบจัดการแบตเตอรี่ (BMS) ของหุ่นยนต์?
ชุดข้อมูลที่สมบูรณ์ควรประกอบด้วย แรงดันไฟฟ้าของแพ็ค จำนวนเซลล์ เคมี ขีดจำกัดกระแส โปรไฟล์การชาร์จ แผนผังเซ็นเซอร์ความร้อน เกณฑ์การป้องกัน โปรโตคอลการสื่อสาร แผนผังขาต่อ คำสั่งเฟิร์มแวร์ ข้อกำหนดการทดสอบ และความคาดหวังด้านเอกสาร บอร์ด BMS มีความเชื่อมโยงอย่างใกล้ชิดกับการออกแบบแพ็ค ดังนั้นข้อมูลเกี่ยวกับเซลล์และสายไฟควรได้รับการแบ่งปันตั้งแต่เนิ่นๆ

แนะนำโพสต์

เปรียบเทียบ Taconic RF 35 กับ RO4350B PCB
สารบัญ RF-35 เทียบกับ RO4350B การจัดซื้อและ...

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM6
สารบัญ เหตุใดนักออกแบบตัวกรองไมโครเวฟจึงใช้...

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM4
กระบวนการผลิตแผงวงจรพิมพ์ (PCB) สำหรับตัวกรอง TMM4 อยู่ภายใต้การควบคุมของ...

การผลิต PCB รุ่น TMM3 สำหรับโมดูล RF
การผลิต PCB รุ่น TMM3 มีประโยชน์มากที่สุดในกรณีที่โมดูล RF...
วิธีการรับใบเสนอราคาสำหรับ PCB
เราจะทำการวิเคราะห์ DFM/DFA ให้คุณและส่งรายงานให้คุณทราบ คุณสามารถอัปโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา เราต้องการข้อมูลต่อไปนี้เพื่อแจ้งราคาให้คุณทราบ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด
สำหรับบริการ PCBA โปรดระบุ BOM (รายการวัสดุ) และคำแนะนำการประกอบเฉพาะของคุณ นอกจากนี้ เรายังเสนอบริการวิเคราะห์ DFM/DFA เพื่อเพิ่มประสิทธิภาพการออกแบบของคุณสำหรับการผลิตและการประกอบ เพื่อให้แน่ใจว่ากระบวนการผลิตจะราบรื่น