
แผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์อุตสาหกรรม สำหรับตัวควบคุม เซอร์โวไดรฟ์ ความปลอดภัย และการรับรอง
แผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์อุตสาหกรรมรองรับแขนกลแบบติดตั้งอยู่กับที่ หุ่นยนต์แบบโครงสร้าง หุ่นยนต์ระบบอุตสาหกรรมร่วมมือ หุ่นยนต์เชื่อม หุ่นยนต์จัดเรียงสินค้า และแพลตฟอร์มระบบอัตโนมัติในโรงงานอื่นๆ ต้องทนทานต่อรอบการทำงานสูง สัญญาณรบกวนทางไฟฟ้า อายุการใช้งานยาวนาน ข้อกำหนดด้านความปลอดภัย และความคาดหวังในการบำรุงรักษาที่เข้มงวดกว่าอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภคหรือสำนักงานทั่วไป
คู่มือนี้อธิบายเกี่ยวกับแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์อุตสาหกรรมจากมุมมองของระบบและการผลิต ได้แก่ ตู้ควบคุม ระบบขับเคลื่อนข้อต่อแบบกระจาย อีเธอร์เน็ตอุตสาหกรรม สถาปัตยกรรมด้านความปลอดภัย EMC การออกแบบด้านความร้อน เอกสารประกอบ และการสนับสนุนระยะยาว นอกจากนี้ยังแก้ไขทิศทางของคำถามที่พบบ่อย (FAQ) เดิม โดยแทนที่คำถามที่เน้นผู้จำหน่ายด้วยคำถามเกี่ยวกับอุตสาหกรรมที่วิศวกร ทีมจัดหา และผู้จัดการผลิตภัณฑ์ค้นหาจริง
อะไรทำให้ Industrial Robot Electronics แตกต่างออกไป
บทบาทในระบบหุ่นยนต์
หุ่นยนต์อุตสาหกรรม—แขนกลแบบติดตั้งอยู่กับที่ซึ่งพบได้ทั่วไปในสายการผลิต—มีข้อกำหนดด้านอิเล็กทรอนิกส์เฉพาะที่แตกต่างจากหุ่นยนต์ประเภทอื่น รอบการทำงานสูง อายุการใช้งานยาวนาน ตัวควบคุมแบบติดตั้งในตู้พร้อมระบบขับเคลื่อนแบบกระจาย และความน่าเชื่อถือสูง เป็นเป้าหมายที่กำหนดโครงสร้างอิเล็กทรอนิกส์ของหุ่นยนต์ อะไรที่ทำให้ระบบอิเล็กทรอนิกส์ของหุ่นยนต์อุตสาหกรรมแตกต่างออกไป:
- รอบการทำงานสูง: ใช้งานต่อเนื่องหลายชั่วโมงต่อวัน มีการลดกำลังการทำงานของชิ้นส่วนและออกแบบระบบระบายความร้อนให้เหมาะสมกับการใช้งานต่อเนื่อง
- อายุการใช้งานนาน: โดยทั่วไปแล้วอาวุธอุตสาหกรรมจะมีอายุการใช้งาน 10-15 ปี ความพร้อมของชิ้นส่วน อายุการใช้งานของตัวเก็บประจุ และการสึกหรอทางกล ล้วนได้รับการออกแบบให้เหมาะสมกับอายุการใช้งานนี้
- ตัวควบคุมแบบติดตั้งบนตู้: หน่วยประมวลผลหลักอยู่ในตู้ควบคุม ไม่ได้อยู่บนแขนกล การสื่อสารทำผ่านสายเคเบิลไปยังไดรฟ์ที่ติดตั้งอยู่บนแขนกล
- ไดรฟ์แบบกระจาย: มีเซอร์โวมอเตอร์อยู่ที่ข้อต่อแต่ละจุดบนแขนกล การสื่อสารผ่าน EtherCAT, EtherNet/IP หรือบัสเฉพาะของแต่ละผู้ผลิต
- ข้อกำหนดการรับรอง: มาตรฐานความปลอดภัย (ISO 10218), EMC (IEC 61000) และความปลอดภัยเชิงฟังก์ชัน (IEC 62061) เอกสารประกอบรองรับมาตรฐานแต่ละข้อ
- ปรับปรุงและอัปเกรด: บางครั้งโรงงานอุตสาหกรรมจะอัปเกรดอุปกรณ์อิเล็กทรอนิกส์บนฮาร์ดแวร์เชิงกลที่มีอยู่เดิม อินเทอร์เฟซที่เข้ากันได้จะช่วยรักษาเส้นทางการอัปเกรดไว้ได้
การออกแบบเพื่อควบคุมความเสี่ยง
สำหรับแผงวงจรพิมพ์ (PCB) ของหุ่นยนต์อุตสาหกรรม การป้อนข้อมูลด้านความสามารถในการผลิตควรเกิดขึ้นก่อนที่จะกำหนดตำแหน่งของขั้วต่อ ความพอดีของตัวเรือน การเข้าถึงอุปกรณ์จับยึด เส้นทางการระบายความร้อน และการเดินสายไฟ การเปลี่ยนแปลงรายละเอียดเหล่านี้ในภายหลังมักจะนำไปสู่การปรับปรุงแก้ไขทางกล การออกแบบอุปกรณ์ทดสอบใหม่ หรือการลดทอนความน่าเชื่อถือ ซึ่งสามารถหลีกเลี่ยงได้หากมีการตรวจสอบ DFM ตั้งแต่เนิ่นๆ
การเลือกชิ้นส่วนควรพิจารณาถึงสถานะวงจรชีวิต ตัวเลือกทดแทนที่ได้รับการอนุมัติ ความพร้อมของบรรจุภัณฑ์ ระดับอุณหภูมิ และระดับความปลอดภัยหรือการแยกส่วนที่เกี่ยวข้อง แผงวงจรพิมพ์สำหรับหุ่นยนต์อุตสาหกรรมมักอยู่ในกระบวนการผลิตหรือการใช้งานนานกว่าอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค ดังนั้นความเสี่ยงด้านการจัดหาที่ไม่ได้รับการแก้ไขจึงกลายเป็นปัญหาด้านการสนับสนุนภาคสนาม ไม่ใช่แค่ปัญหาด้านการจัดซื้อเท่านั้น
ในระดับระบบ ควรระบุคุณสมบัติของแผงวงจรพิมพ์ (PCB) โดยพิจารณาจากฟังก์ชัน สภาพแวดล้อม อายุการใช้งาน และขอบเขตการทดสอบ มากกว่าการพิจารณาจากแผนผังวงจรเพียงอย่างเดียว วิธีนี้จะช่วยป้องกันข้อผิดพลาดทั่วไปในการสร้าง PCB ที่ถูกต้องทางเทคนิค แต่ติดตั้งยาก ซ่อมบำรุงยาก หรือไม่แข็งแรงทนทานเพียงพอเมื่อติดตั้งในหุ่นยนต์แล้ว
สถาปัตยกรรมของตัวควบคุม: การใช้งาน การเคลื่อนไหว ความปลอดภัย
ทางเลือกด้านสถาปัตยกรรมสำหรับสถาปัตยกรรมคอนโทรลเลอร์
โดยทั่วไป สถาปัตยกรรมควบคุมหุ่นยนต์อุตสาหกรรมจะแยกการประมวลผลระดับสูงออกจากการประสานงานการเคลื่อนไหวแบบเรียลไทม์ ส่วนประกอบหลักได้แก่:
- ผู้ประมวลผลใบสมัคร: สามารถรันโปรแกรมหุ่นยนต์ระดับสูง ควบคุมอินเทอร์เฟซของจี้ควบคุม และสื่อสารกับระบบของโรงงานได้ ใช้ระบบปฏิบัติการ Linux หรือระบบปฏิบัติการอุตสาหกรรม
- ผู้ประสานงานการเคลื่อนไหว: การประสานงานของข้อต่อแบบเรียลไทม์ การกำหนดเวลาที่แน่นอนด้วยอัตรากิโลเฮิร์ตซ์ มักใช้ FPGA หรือโปรเซสเซอร์เฉพาะ
- ตัวควบคุมความปลอดภัย: หน่วยประมวลผลเฉพาะที่ได้รับการรับรองด้านความปลอดภัย ทำหน้าที่จัดการฟังก์ชันการหยุดและการทำงานที่ได้รับการตรวจสอบ ทำงานแยกจากตัวควบคุมหลัก
- อินเทอร์เฟซการสื่อสาร: สำหรับระบบอีเธอร์เน็ตในโรงงาน และอีเธอร์เน็ตอุตสาหกรรม (EtherCAT, PROFINET, EtherNet/IP) สำหรับอุปกรณ์ต่อพ่วง
- ส่วนต่อประสานระหว่างมนุษย์กับเครื่องจักร: สอนวิธีการเชื่อมต่อจี้ควบคุม, การเชื่อมต่อแล็ปท็อปบริการ, ไฟแสดงสถานะ
- การกระจายพลังงาน: มีรางจ่ายไฟหลายรางสำหรับระบบย่อยต่างๆ มีการเริ่มต้นและปิดระบบตามลำดับ
ข้อกำหนดการตรวจสอบความถูกต้องสำหรับสถาปัตยกรรมคอนโทรลเลอร์
ความน่าเชื่อถือขึ้นอยู่กับการรักษาขอบเขตที่ออกแบบไว้ในแผงวงจรพิมพ์ ได้แก่ ความกว้างของทองแดง ระยะห่างของฉนวน การระบายความร้อน การยึดตัวเชื่อมต่อ การลดพิกัดของชิ้นส่วน และความครอบคลุมของการตรวจสอบ การผลิตควรตรวจสอบคุณลักษณะเหล่านี้แทนที่จะมองว่าแผงวงจรพิมพ์เป็นชิ้นส่วนประกอบทั่วไปที่มีการทดสอบผ่าน/ไม่ผ่านแบบทั่วไป
ควรพิจารณาถึงความสะดวกในการซ่อมบำรุงผ่านขั้วต่อที่มีป้ายกำกับ จุดทดสอบที่เข้าถึงได้ง่าย รูปแบบแผงวงจรที่ชัดเจน และการติดตามหมายเลขประจำเครื่อง เมื่อหุ่นยนต์เกิดความผิดพลาดในภาคสนาม การวินิจฉัยปัญหาในระดับแผงวงจรที่ดีจะช่วยให้ทีมบริการสามารถระบุปัญหาได้อย่างรวดเร็ว แทนที่จะต้องเปลี่ยนชิ้นส่วนขนาดใหญ่หรือส่งคืนหุ่นยนต์ทั้งตัว
หลักปฏิบัติคือควรเลือกโครงสร้างที่เรียบง่ายที่สุดที่ยังคงตรงตามข้อกำหนดด้านสัญญาณ ความปลอดภัย ความร้อน และกลไก การกำหนดคุณสมบัติเกินความจำเป็นจะทำให้ต้นทุนสูงขึ้น ในขณะที่การกำหนดคุณสมบัติต่ำกว่าความจำเป็นจะทำให้ต้องแก้ไขงานซ้ำในระหว่างการทดสอบหรือการใช้งานจริง
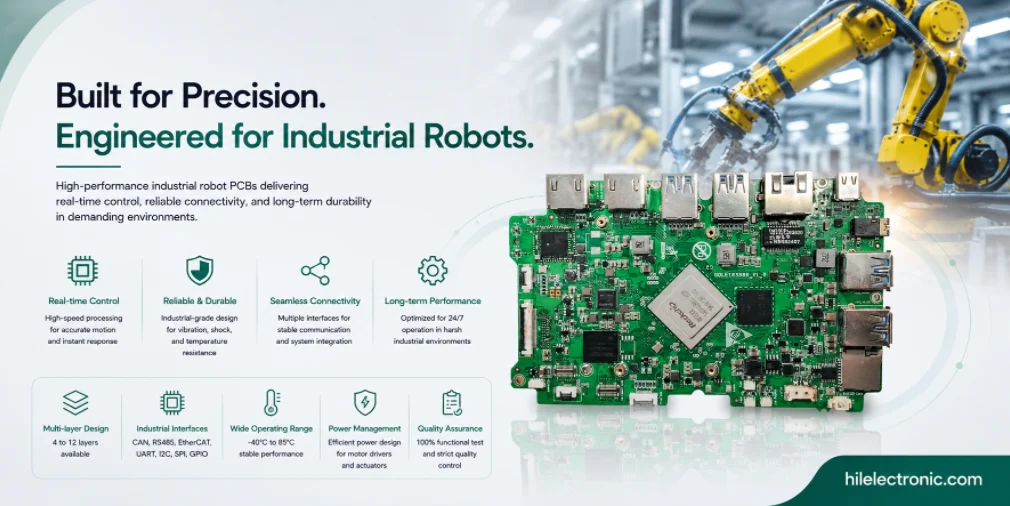
ควรพิจารณาการออกแบบวงจรขับมอเตอร์แบบกระจายควบคู่ไปกับการออกแบบแผงวงจรพิมพ์ (PCB) สำหรับขับมอเตอร์และการสนับสนุนการผลิตแผงวงจรพิมพ์สำหรับหุ่นยนต์แทนที่จะมองว่าเป็นแผงวงจรพิมพ์ควบคุมทั่วไป
อิเล็กทรอนิกส์ขับเคลื่อนร่วมแบบกระจาย
ทางเลือกการออกแบบที่สำคัญสำหรับอุปกรณ์อิเล็กทรอนิกส์ขับเคลื่อนข้อต่อแบบกระจาย
โดยทั่วไปแล้ว อุปกรณ์อิเล็กทรอนิกส์สำหรับขับเคลื่อนข้อต่อของแขนกลอุตสาหกรรมจะติดตั้งอยู่ที่ข้อต่อแต่ละข้อ แทนที่จะอยู่ในตู้ควบคุม ข้อดีคือ สายไฟสั้นลง วงจรการเคลื่อนที่เร็วขึ้น และการเปลี่ยนข้อต่อง่ายขึ้น ข้อควรพิจารณาหลักๆ คือ:
- ระบบขับเคลื่อนเซอร์โวต่อข้อต่อ: วงจรอิเล็กทรอนิกส์เซอร์โวไดรฟ์แบบรวมศูนย์ที่ข้อต่อแต่ละจุด การสื่อสารผ่านบัสการเคลื่อนที่ไปยังตัวควบคุม
- ตัวเข้ารหัสแบบสัมบูรณ์: ระบบป้อนกลับตำแหน่งที่ทนทานต่อการปิดและเปิดไฟใหม่ ช่วยลดระยะเวลาในการกำหนดตำแหน่งเริ่มต้น
- ฟังก์ชั่นความปลอดภัย: ฟังก์ชั่นการขับขี่มาตรฐาน ได้แก่ การตัดแรงบิดอย่างปลอดภัย การหยุดการทำงานอย่างปลอดภัย และการจำกัดความเร็วอย่างปลอดภัย
- การควบคุมเบรก: ระบบเบรกข้อต่อจะทำงานเมื่อไฟฟ้าดับหรือหยุดรถ ป้องกันไม่ให้แขนตกลงมาเนื่องจากแรงโน้มถ่วง
- การจัดการความร้อน: กลไกการขับเคลื่อนข้อต่อทำงานภายในสภาพแวดล้อมทางความร้อนของแขนกล บางครั้งอาจถูกจำกัดโดยการระบายความร้อนของโครงสร้างแขนกล
- การออกแบบสายเคเบิล: รวมพลังงาน การสื่อสาร และสัญญาณความปลอดภัยไว้ในสายเคเบิลเส้นเดียวต่อข้อต่อ อายุการใช้งานของสายเคเบิลสอดคล้องกับระยะเวลาการใช้งานของแขนกล
การพิจารณาด้านการผลิตและความน่าเชื่อถือ
ความครอบคลุมของการทดสอบจะแปรผันตามข้อกำหนดด้านความน่าเชื่อถือ แอปพลิเคชันสำหรับผู้บริโภคต้องการความครอบคลุมน้อยกว่าแอปพลิเคชันในอุตสาหกรรม แอปพลิเคชันในอุตสาหกรรมต้องการน้อยกว่าแอปพลิเคชันทางการแพทย์ และแอปพลิเคชันทางการแพทย์ต้องการน้อยกว่าแอปพลิเคชันที่สำคัญต่อความปลอดภัย การจับคู่ความครอบคลุมของการทดสอบกับข้อกำหนดที่แท้จริงจะช่วยประหยัดงบประมาณในขณะที่ให้ความมั่นใจได้ว่าแอปพลิเคชันนั้นต้องการ
เอกสารประกอบการผลิตมักได้รับการลงทุนน้อยเกินไปในช่วงขั้นตอนการออกแบบ และมีค่าใช้จ่ายสูงในการจัดทำย้อนหลัง บันทึกการทดสอบต่อหน่วยที่บันทึกไว้ระหว่างการผลิตจะช่วยสนับสนุนการตรวจสอบภาคสนามในอีกหลายปีต่อมา การตรวจสอบย้อนกลับล็อตชิ้นส่วนจะช่วยสนับสนุนการวิเคราะห์หลังเกิดเหตุของสินค้าที่ส่งคืนจากภาคสนาม โครงการที่วางแผนจัดทำเอกสารตั้งแต่เนิ่นๆ จะมีบันทึกที่ต้องการ ในขณะที่โครงการที่เพิ่มเอกสารในภายหลังมักจะสูญเสียข้อมูลที่ต้องการไป
การสื่อสาร: EtherCAT, PROFINET, EtherNet/IP
ข้อกำหนดเกี่ยวกับอินเทอร์เฟซและเค้าโครง
การสื่อสารระหว่างตู้ควบคุมและอุปกรณ์อิเล็กทรอนิกส์ที่ติดตั้งบนแขนกลใช้โปรโตคอลอุตสาหกรรมที่มีคุณลักษณะที่กำหนดไว้ ตัวเลือกหลักมีดังนี้:
- อีเธอร์แคท: อีเธอร์เน็ตแบบกำหนดได้แน่นอน การซิงโครไนซ์ระดับต่ำกว่าไมโครวินาที มาตรฐานสำหรับระบบการเคลื่อนไหวประสิทธิภาพสูง
- โปรฟิเน็ต ไออาร์ที: ประสิทธิภาพเชิงกำหนดที่คล้ายคลึงกัน พบได้ทั่วไปในตลาดยุโรป
- อีเธอร์เน็ต/ไอพี: ความสามารถในการกำหนดทิศทางที่แน่นอนด้วย CIP Motion เป็นเรื่องปกติในตลาดอเมริกาเหนือ
- กรรมสิทธิ์: โปรโตคอลเฉพาะของผู้จำหน่ายแต่ละราย รักษาการทำงานร่วมกัน แต่จำกัดการออกแบบระบบจากผู้จำหน่ายหลายราย
- การสื่อสารสำรอง: สถาปัตยกรรมบางแบบใช้เส้นทางการสื่อสารสำรองสำหรับข้อมูลที่เกี่ยวข้องกับความปลอดภัย
ข้อควรพิจารณาด้าน EMC, เวลา และการทดสอบ
การมองเห็นภาพรวมของห่วงโซ่อุปทานระหว่างการผลิตส่งผลกระทบต่อทั้งต้นทุนและความน่าเชื่อถือ ผู้ผลิตที่มีความสามารถในการจัดหาอย่างกระตือรือร้นจะสามารถรับมือกับวงจรการจัดสรรที่อาจทำให้การผลิตหยุดชะงักได้ ในขณะที่ผู้ผลิตที่ไม่มีความสามารถในการจัดหาอย่างกระตือรือร้นจะส่งต่อปัญหาด้านอุปทานไปยังลูกค้า คุณค่าของการจัดหาอย่างกระตือรือร้นจะสูงที่สุดในช่วงที่อุตสาหกรรมขาดแคลนสินค้า และต่ำที่สุดในช่วงที่อุปทานมีเสถียรภาพ
วงจรการออกแบบซ้ำๆ จะได้รับประโยชน์จากการให้ข้อเสนอแนะด้านการออกแบบและการผลิตที่รวดเร็วและมีประสิทธิภาพ พันธมิตรด้านการผลิตที่ให้ข้อเสนอแนะด้าน DFM (Design for Manufacturing) อย่างทันท่วงทีจะช่วยให้การออกแบบซ้ำๆ เป็นไปอย่างรวดเร็ว ในขณะที่พันธมิตรที่ให้ข้อเสนอแนะช้าหรือไม่ละเอียดจะทำให้การออกแบบซ้ำๆ ช้าลงตามไปด้วย โครงการที่เลือกพันธมิตรด้านการผลิตโดยพิจารณาจากคุณภาพของข้อเสนอแนะเป็นส่วนหนึ่ง มักจะผ่านขั้นตอนการสร้างต้นแบบได้เร็วกว่าโครงการที่เลือกโดยพิจารณาจากราคาที่ต่ำที่สุดเพียงอย่างเดียว
การวางแผนความปลอดภัยของหุ่นยนต์อุตสาหกรรมยังเชื่อมโยงกับอินเทอร์เฟซ I/O ด้านความปลอดภัยในขณะที่การสื่อสารในตู้ควบคุมขึ้นอยู่กับแผงวงจรพิมพ์ (PCB) เครือข่ายอุตสาหกรรมที่มีความทนทาน
สถาปัตยกรรมความปลอดภัยตามมาตรฐาน ISO 10218
ทางเลือกด้านสถาปัตยกรรมเพื่อความปลอดภัยตามมาตรฐาน ISO 10218
สถาปัตยกรรมความปลอดภัยของหุ่นยนต์อุตสาหกรรมเป็นไปตามข้อกำหนดของมาตรฐาน ISO 10218 หน้าที่หลักด้านความปลอดภัย ได้แก่:
- หยุดฉุกเฉิน: การหยุดประเภท 0 หรือ 1 จากอุปกรณ์หยุดฉุกเฉิน เส้นทางฮาร์ดแวร์สำรอง
- ระบบหยุดเพื่อความปลอดภัย: การหยุดประเภทที่ 2 จากระบบป้องกัน หุ่นยนต์หยุดทำงาน แต่กระแสไฟฟ้ายังคงไหลผ่าน
- ระบบหยุดการทำงานอย่างปลอดภัย: หุ่นยนต์รักษาระตำแหน่งภายใต้กำลังขับเคลื่อน ช่วยให้สามารถทำงานฝีมือใกล้กับหุ่นยนต์ที่หยุดทำงานได้
- จำกัดความเร็วอย่างปลอดภัย: ความเร็วถูกจำกัดระหว่างการใช้งานแบบแมนนวล เปิดใช้งานโหมดความปลอดภัยสำหรับการสอน
- ระบบเบรกที่ปลอดภัย: ระบบเบรกทำงานเพื่อความปลอดภัย การตรวจสอบการทำงานของเบรกแบบอิสระ
- การเปิดใช้งานอุปกรณ์: ต้องมีการป้อนข้อมูลจากผู้ปฏิบัติงานเพื่อควบคุมการเคลื่อนที่ของหุ่นยนต์ในโหมดแมนนวล มีฟังก์ชัน Deadman ด้วย
ข้อกำหนดการตรวจสอบความถูกต้องสำหรับสถาปัตยกรรมความปลอดภัยตามมาตรฐาน ISO 10218
เศรษฐศาสตร์ของการผลิตตามปริมาณที่กำหนดส่งผลต่อการเลือกกระบวนการที่เหมาะสมแตกต่างกันไปตามขนาดการผลิต วิธีการที่คุ้มค่าเมื่อผลิตได้ 100,000 ชิ้นต่อปี มักจะไม่คุ้มค่าเมื่อผลิตเพียง 500 ชิ้น และวิธีการที่เหมาะสมในขั้นตอนการผลิตต้นแบบ มักจะไม่เหมาะสมเมื่อผลิตในปริมาณมาก การจับคู่แนวทางการผลิตกับปริมาณการผลิตจริงคือสิ่งที่ทำให้การผลิตในแต่ละช่วงปริมาณมีความคุ้มค่าทางเศรษฐกิจ
ข้อกำหนดการรับรองตามกฎระเบียบแตกต่างกันอย่างมากตามการใช้งานและตลาด หลักฐานการผลิตที่สนับสนุนการยื่นขออนุมัติจากลูกค้าอาจมีตั้งแต่ขั้นต่ำ (สินค้าอุปโภคบริโภคในตลาดที่ไม่ได้รับการควบคุม) ไปจนถึงขั้นสูง (อุปกรณ์ทางการแพทย์ที่มีระยะเวลาการเก็บรักษาที่เข้มงวด) โปรแกรมที่ระบุข้อกำหนดการรับรองในขั้นตอนการเสนอราคาจะช่วยให้การจัดตั้งกระบวนการผลิตเป็นไปอย่างถูกต้อง ในขณะที่โปรแกรมที่เพิ่มข้อกำหนดการรับรองในภายหลังบางครั้งอาจจำเป็นต้องมีการเปลี่ยนแปลงกระบวนการ
ข้อควรพิจารณาด้านสิ่งแวดล้อมและอายุการใช้งานที่ยาวนาน
ทางเลือกการออกแบบที่สำคัญเพื่อคำนึงถึงสิ่งแวดล้อมและอายุการใช้งานที่ยาวนาน
ปัจจัยด้านสิ่งแวดล้อมและอายุการใช้งานมีผลต่อการออกแบบอุปกรณ์อิเล็กทรอนิกส์สำหรับหุ่นยนต์อุตสาหกรรม ปัจจัยหลักที่ต้องพิจารณา ได้แก่:
- ช่วงอุณหภูมิ: โดยทั่วไปอุณหภูมิใช้งานอยู่ที่ 0-45 °C และอุณหภูมิจัดเก็บอยู่ที่ -20 ถึง +65 °C บางการใช้งานอาจต้องการช่วงอุณหภูมิที่กว้างกว่านี้
- ความทนทานต่อความชื้น: สภาพแวดล้อมทางอุตสาหกรรมที่มีการควบแน่นและต้องคำนึงถึงการล้างทำความสะอาด
- การสั่นสะเทือน: อุปกรณ์อิเล็กทรอนิกส์ที่ติดตั้งบนแขนกลจะตรวจจับความเร่งระหว่างการเคลื่อนที่ ขนาดของส่วนประกอบและขั้วต่อจึงเหมาะสมกับการตรวจจับนี้
- อายุการใช้งานของสายเคเบิลที่ยืดหยุ่นได้: สายเคเบิลแบบข้อต่อจะโค้งงอหลายล้านรอบตลอดอายุการใช้งาน การออกแบบสายเคเบิลและการลดแรงดึงของข้อต่อจึงมีความสำคัญ
- การลดกำลังของส่วนประกอบ: การใช้งานอย่างต่อเนื่องเป็นเวลา 10-15 ปี หมายความว่าชิ้นส่วนต่างๆ ทำงานภายใต้ความเค้นที่กำหนดไว้ ซึ่งจะช่วยยืดอายุการใช้งานได้อย่างมาก
- EMC ในสภาพแวดล้อมทางอุตสาหกรรม: อุปกรณ์กำลังสูงที่อยู่ใกล้เคียงก่อให้เกิดความเครียดทาง EMC อย่างมาก ความต้องการด้านภูมิคุ้มกันจึงค่อนข้างสูง
การพิจารณาด้านการผลิตและความน่าเชื่อถือ
การรวมศูนย์การผลิตไว้ที่พันธมิตรผู้ผลิตรายเดียว ช่วยรักษาองค์ความรู้ที่สั่งสมมายาวนานจากผลิตภัณฑ์รุ่นต่อรุ่น พันธมิตรที่เคยผลิตผลิตภัณฑ์ที่คล้ายคลึงกันมาหลายรุ่น ย่อมรู้ถึงปัญหาเฉพาะที่เกิดขึ้น การปรับปรุงกระบวนการเพื่อเพิ่มผลผลิต และรูปแบบการออกแบบที่ทำให้การผลิตมีประสิทธิภาพ องค์ความรู้เหล่านี้ไม่สามารถถ่ายทอดไปยังพันธมิตรรายใหม่ได้โดยไม่มีต้นทุน
การสื่อสารอย่างต่อเนื่องระหว่างฝ่ายวิศวกรรมและฝ่ายผลิตช่วยปรับปรุงทั้งผลิตภัณฑ์และความสัมพันธ์กับซัพพลายเออร์ในระยะยาว ข้อมูลผลผลิตที่ส่งกลับไปยังฝ่ายวิศวกรรมจะช่วยปรับปรุงการออกแบบ ในขณะที่ข้อมูลการส่งคืนจากภาคสนามจะช่วยปรับปรุงทั้งการออกแบบและการผลิต โครงการที่มีการสื่อสารเช่นนี้อย่างสม่ำเสมอจะได้รับการพัฒนาอย่างต่อเนื่องในทุกรุ่นของผลิตภัณฑ์
สำหรับรายละเอียดการออกแบบเพิ่มเติม โปรดดูคู่มือแผงวงจรพิมพ์ (PCB) สำหรับเซอร์โวและตัวควบคุม BLDCและ คู่มือแผงวงจรพิมพ์ (PCB ) สำหรับอินเทอร์เฟซอินพุต/เอาต์พุตและความปลอดภัยของหุ่นยนต์
เพื่อการผลิตที่มีอายุการใช้งานยาวนาน Highleap สามารถผสานการผลิตเข้ากับการประกอบแผงวงจรพิมพ์ด้วยหุ่นยนต์ และการสนับสนุนการประกอบกล่องได้
การผลิตแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์อุตสาหกรรมที่ Highleap
ตรวจสอบ DFM ก่อนการผลิต
Highleap ผลิตชิ้นส่วนอิเล็กทรอนิกส์สำหรับหุ่นยนต์อุตสาหกรรมด้วยความเชี่ยวชาญที่จำเป็นต่ออายุการใช้งานที่ยาวนานของผลิตภัณฑ์ ความสามารถเฉพาะด้านประกอบด้วย:
- การจัดหาชิ้นส่วนคุณภาพระดับอุตสาหกรรม: ชิ้นส่วนที่มีอายุการใช้งานยาวนานและมีวงจรชีวิตผลิตภัณฑ์ที่กำหนดไว้ ช่วยรักษาความสามารถในการซ่อมบำรุงตลอดอายุการใช้งานของผลิตภัณฑ์
- ทองแดงหนาสำหรับอุปกรณ์อิเล็กทรอนิกส์ขับเคลื่อน: วงจรขับร่วมกระแสสูงพร้อมการออกแบบระบายความร้อนที่เหมาะสม
- การผลิตอินเทอร์เฟซการสื่อสาร: อินเทอร์เฟซ EtherCAT, PROFINET และ EtherNet/IP พร้อมการตรวจสอบการทำงาน
- กระบวนการผลิตที่ได้รับการรับรองด้านความปลอดภัย: การผลิตที่สนับสนุนการยื่นขอรับรองมาตรฐาน ISO 10218 และ IEC 62061
- การตรวจสอบด้านสิ่งแวดล้อม: การทดสอบการเปลี่ยนแปลงอุณหภูมิและการสั่นสะเทือนของชิ้นงานแต่ละล็อตการผลิต
- เอกสาร: การตรวจสอบย้อนกลับต่อหน่วยและบันทึกการผลิตที่สนับสนุนการรับรองของลูกค้าและการบูรณาการระบบการจัดการคุณภาพ (QMS)
การทดสอบ การตรวจสอบย้อนกลับ และการส่งมอบงานสร้าง
ระเบียบวินัยในกระบวนการผลิตหุ่นยนต์เป็นการผสมผสานแนวทางปฏิบัติจากหลายหมวดหมู่ทางอิเล็กทรอนิกส์แบบดั้งเดิม เช่น จากอิเล็กทรอนิกส์สำหรับผู้บริโภค – การควบคุมต้นทุนและการผลิตจำนวนมาก จากอิเล็กทรอนิกส์อุตสาหกรรม – วิศวกรรมความน่าเชื่อถือและอายุการใช้งานที่ยาวนาน จากอิเล็กทรอนิกส์ยานยนต์ – ความทนทานต่อการสั่นสะเทือนและสภาพแวดล้อม และจากอิเล็กทรอนิกส์ทางการแพทย์ – การจัดทำเอกสารและการตรวจสอบย้อนกลับ หุ่นยนต์ได้รับประโยชน์จากการผสมผสานสิ่งเหล่านี้
โปรแกรมที่มองการผลิตในเชิงกลยุทธ์ เช่น การลงทุนในความสัมพันธ์กับซัพพลายเออร์ การแบ่งปันข้อมูลการคาดการณ์ การประสานงานด้านกำลังการผลิต มักจะมีประสิทธิภาพดีกว่าโปรแกรมที่มองการผลิตในเชิงธุรกรรม วิธีการแบบธุรกรรมช่วยประหยัดเวลาในการเจรจา แต่จะสูญเสียผลประโยชน์ที่สะสมมาจากการเป็นพันธมิตรกับซัพพลายเออร์ในระยะยาว
คำถามที่พบบ่อยเกี่ยวกับแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์อุตสาหกรรม
อะไรทำให้แผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์อุตสาหกรรมแตกต่างจากอุปกรณ์อิเล็กทรอนิกส์ทั่วไป?
แผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์อุตสาหกรรมต้องรองรับอายุการใช้งานที่ยาวนาน รอบการทำงานสูง เสียงรบกวนจากมอเตอร์ การติดตั้งบนตู้หรือแขนหุ่นยนต์ การสื่อสารทางอุตสาหกรรม ฟังก์ชันด้านความปลอดภัย และการตรวจสอบย้อนกลับที่สามารถตรวจสอบได้ โดยปกติแล้วจะออกแบบให้มีระยะเผื่อการลดกำลังที่กว้างขึ้น การป้องกัน EMC ที่แข็งแกร่งกว่า ขั้วต่อที่ทนทานกว่า และบันทึกการผลิตที่สนับสนุนการตรวจสอบและการบริการภาคสนาม
โดยทั่วไปแล้ว แผงวงจรพิมพ์ (PCB) ประเภทใดบ้างที่ใช้ในระบบหุ่นยนต์อุตสาหกรรม?
ระบบหุ่นยนต์อุตสาหกรรมที่สมบูรณ์อาจประกอบด้วยแผงควบคุมหลัก แผงควบคุมการเคลื่อนที่ แผงควบคุมเซอร์โวไดรฟ์ แผงควบคุมอินพุต/เอาต์พุตและอินเทอร์เฟซความปลอดภัย แผงควบคุมการสื่อสาร แผงควบคุมการจ่ายไฟ อุปกรณ์อิเล็กทรอนิกส์สำหรับจี้ควบคุม และแผงควบคุมเซ็นเซอร์หรือตัวเข้ารหัส บางส่วนติดตั้งอยู่ในตู้ควบคุม ในขณะที่บางส่วนติดตั้งอยู่ในแขนหุ่นยนต์หรือส่วนปลายของหุ่นยนต์
เหตุใดระบบขับเคลื่อนข้อต่อแบบกระจายจึงพบได้ทั่วไปในหุ่นยนต์อุตสาหกรรม?
ระบบขับเคลื่อนแบบกระจายศูนย์จะวางอุปกรณ์อิเล็กทรอนิกส์กำลังไว้ใกล้กับข้อต่อแต่ละจุดมากขึ้น ช่วยลดความยาวสายเคเบิล ปรับปรุงประสิทธิภาพของวงจรควบคุมกระแสไฟฟ้า ลดความซับซ้อนของโมดูลข้อต่อ และทำให้การเปลี่ยนชิ้นส่วนทำได้ง่ายขึ้น นอกจากนี้ยังเพิ่มข้อกำหนดด้านการออกแบบทางความร้อน ความต้านทานต่อการสั่นสะเทือน ความน่าเชื่อถือในการสื่อสาร และขั้วต่อที่สามารถซ่อมบำรุงได้ เนื่องจากอุปกรณ์อิเล็กทรอนิกส์อยู่ใกล้กับระบบกลไกที่เคลื่อนที่มากขึ้น
โปรโตคอลการสื่อสารใดบ้างที่ใช้กันทั่วไปในหุ่นยนต์อุตสาหกรรม?
โปรโตคอลที่ใช้กันทั่วไป ได้แก่ EtherCAT, PROFINET, EtherNet/IP, CANopen, Ethernet มาตรฐาน และบัสควบคุมการเคลื่อนไหวเฉพาะของแต่ละผู้ผลิต การเลือกใช้โปรโตคอลที่เหมาะสมนั้นขึ้นอยู่กับการบูรณาการในโรงงาน ข้อกำหนดด้านเวลา อุปกรณ์ที่ติดตั้ง สถาปัตยกรรมด้านความปลอดภัย และระบบนิเวศของผู้จำหน่าย การควบคุมการเคลื่อนไหวที่มีประสิทธิภาพสูงมักต้องการการสื่อสารที่แน่นอนพร้อมความหน่วงและความผันผวนที่คาดการณ์ได้
มาตรฐาน ISO 10218 มีผลกระทบต่ออุปกรณ์อิเล็กทรอนิกส์ของหุ่นยนต์อุตสาหกรรมอย่างไร?
ISO 10218 กำหนดข้อกำหนดด้านความปลอดภัยสำหรับระบบหุ่นยนต์อุตสาหกรรม การออกแบบแผงวงจรพิมพ์ (PCB) ต้องรองรับฟังก์ชันด้านความปลอดภัย เช่น การหยุดฉุกเฉิน การหยุดเพื่อป้องกัน การเปิดใช้งานอุปกรณ์ การตรวจสอบการเคลื่อนไหว และอินเทอร์เฟซที่ปลอดภัย การปฏิบัติตามข้อกำหนดเป็นระดับระบบ แต่แผงวงจรต้องมีสถาปัตยกรรม การวินิจฉัย เอกสาร และเส้นทางฮาร์ดแวร์ที่เชื่อถือได้ซึ่งจำเป็นสำหรับการตรวจสอบความถูกต้อง
ปัญหา EMC ใดบ้างที่ส่งผลกระทบต่อแผงวงจรพิมพ์ (PCB) ของหุ่นยนต์อุตสาหกรรม?
หุ่นยนต์อุตสาหกรรมทำงานใกล้กับมอเตอร์ เครื่องเชื่อม ตัวขับ รีเลย์ สายเคเบิลยาว และระบบไฟฟ้าของโรงงาน แผงวงจรพิมพ์ (PCB) ต้องทนต่อสัญญาณรบกวนทั้งแบบนำไฟฟ้าและแผ่รังสี ในขณะเดียวกันก็ต้องควบคุมการปล่อยคลื่นรบกวนของตัวเองด้วย หลักปฏิบัติที่ดีด้าน EMC ประกอบด้วย การป้องกัน การกรอง การแยก การควบคุมเส้นทางการไหลกลับ การป้องกันไฟกระชาก กลยุทธ์การเชื่อมต่อ และการตรวจสอบความถูกต้องภายใต้สภาวะสายเคเบิลและตัวเรือนที่สมจริง
ควรให้การสนับสนุนแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์อุตสาหกรรมเป็นระยะเวลานานเท่าใด?
หุ่นยนต์อุตสาหกรรมมักใช้งานได้นาน 10 ถึง 15 ปีหรือนานกว่านั้น ดังนั้นโปรแกรมออกแบบแผงวงจรพิมพ์ (PCB) ควรวางแผนวงจรชีวิตของชิ้นส่วน ตัวเลือกทดแทนที่ได้รับการอนุมัติ กลยุทธ์การซ่อมแซม การควบคุมเวอร์ชันเฟิร์มแวร์ และการเก็บรักษาเอกสาร การสนับสนุนระยะยาวควรได้รับการพิจารณาในระหว่างการออกแบบเริ่มต้น เนื่องจากหากเปลี่ยนชิ้นส่วนในภายหลังอาจทำให้เกิดปัญหาในการตรวจสอบคุณสมบัติใหม่หรือปัญหาในการบริการภาคสนาม
ควรตรวจสอบอะไรบ้างก่อนเลือกผู้ผลิตแผงวงจรพิมพ์ (PCB) สำหรับหุ่นยนต์อุตสาหกรรม?
ตรวจสอบประสบการณ์เกี่ยวกับเซอร์โวไดรฟ์ การสื่อสารทางอุตสาหกรรม อินพุต/เอาต์พุตด้านความปลอดภัย อิมพีแดนซ์ควบคุม ทองแดงหนา การทดสอบการทำงาน เอกสารประกอบ การตรวจสอบย้อนกลับ และการจัดหาแหล่งวัตถุดิบในระยะยาว ผู้ผลิตที่เหมาะสมควรจัดการทั้งการสร้างแผงวงจรทางเทคนิคและหลักฐานการผลิตที่จำเป็นสำหรับการสนับสนุนด้านคุณภาพ บริการ และการรับรอง
ส่งไฟล์ PCB หุ่นยนต์อุตสาหกรรมเพื่อการตรวจสอบ DFM ในกระบวนการผลิต

แนะนำโพสต์

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM6
สารบัญ เหตุใดนักออกแบบตัวกรองไมโครเวฟจึงใช้...

เปรียบเทียบ Taconic RF 35 กับ RO4350B PCB
สารบัญ RF-35 เทียบกับ RO4350B การจัดซื้อและ...

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM4
กระบวนการผลิตแผงวงจรพิมพ์ (PCB) สำหรับตัวกรอง TMM4 อยู่ภายใต้การควบคุมของ...

การผลิต PCB รุ่น TMM3 สำหรับโมดูล RF
การผลิต PCB รุ่น TMM3 มีประโยชน์มากที่สุดในกรณีที่โมดูล RF...
วิธีการรับใบเสนอราคาสำหรับ PCB
เราจะทำการวิเคราะห์ DFM/DFA ให้คุณและส่งรายงานให้คุณทราบ คุณสามารถอัปโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา เราต้องการข้อมูลต่อไปนี้เพื่อแจ้งราคาให้คุณทราบ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด
สำหรับบริการ PCBA โปรดระบุ BOM (รายการวัสดุ) และคำแนะนำการประกอบเฉพาะของคุณ นอกจากนี้ เรายังเสนอบริการวิเคราะห์ DFM/DFA เพื่อเพิ่มประสิทธิภาพการออกแบบของคุณสำหรับการผลิตและการประกอบ เพื่อให้แน่ใจว่ากระบวนการผลิตจะราบรื่น