
แผงวงจรพิมพ์ (PCB) สำหรับการสื่อสารหุ่นยนต์ รองรับ Ethernet, CAN, ไร้สาย, การแยกวงจร และ EMC
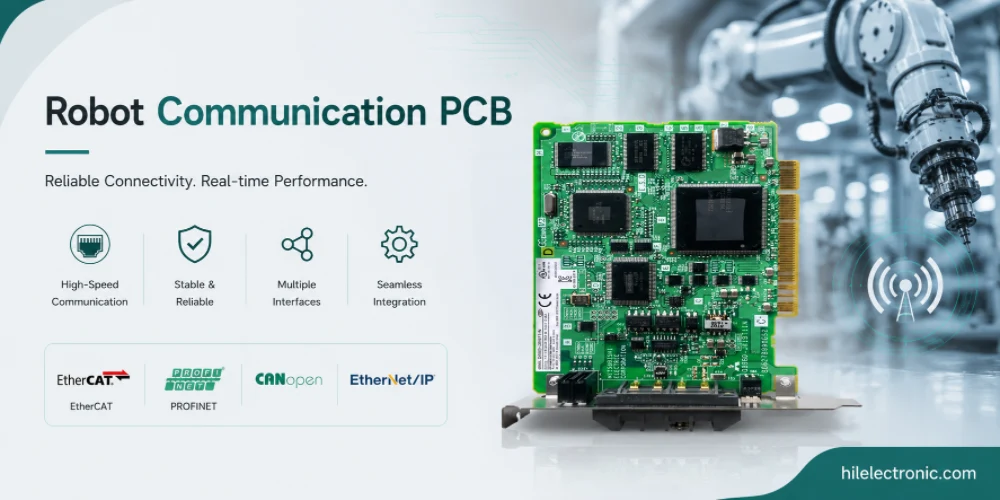
แผงวงจรพิมพ์ (PCB) สำหรับการสื่อสารของหุ่นยนต์ทำหน้าที่ส่งคำสั่ง ข้อมูลจากเซ็นเซอร์ ข้อมูลการวินิจฉัย และข้อมูลเครือข่ายภายนอกระหว่างระบบย่อยต่างๆ หุ่นยนต์สมัยใหม่อาจรวมพอร์ต Ethernet, EtherCAT, CAN FD, RS-485, USB, Wi-Fi, Bluetooth, โทรศัพท์มือถือ และพอร์ตแยกส่วนที่เกี่ยวข้องกับความปลอดภัยไว้ในแพลตฟอร์มเดียว ความน่าเชื่อถือในการสื่อสารส่งผลโดยตรงต่อพฤติกรรมของหุ่นยนต์ โดยเฉพาะอย่างยิ่งในการควบคุมการเคลื่อนที่ การทำงานของฝูงหุ่นยนต์ และการตรวจสอบความปลอดภัย
คู่มือนี้อธิบายวิธีการวางแผน จัดวาง ประกอบ และทดสอบแผงวงจรสื่อสารของหุ่นยนต์ ครอบคลุมถึงการเลือกโปรโตคอล อินเทอร์เฟซแบบมีสายและไร้สาย การแยกทางไฟฟ้า ภูมิคุ้มกันต่อ EMC การกำหนดเวลาที่แน่นอน การกำหนดเส้นทางความเร็วสูง การสัมผัสกับสายเคเบิล และการทดสอบการผลิตที่ตรวจจับปัญหาการสื่อสารที่ไม่ต่อเนื่องก่อนการใช้งานจริง
แผงวงจรพิมพ์สำหรับการสื่อสารของหุ่นยนต์ทำหน้าที่อะไรกันแน่
บทบาทในระบบหุ่นยนต์
แผงวงจรพิมพ์ (PCB) สำหรับการสื่อสารของหุ่นยนต์ทำหน้าที่รับส่งข้อมูลระหว่างระบบย่อยและไปยังระบบภายนอก ในหุ่นยนต์สมัยใหม่ ชุดการสื่อสารจะผสมผสานอีเธอร์เน็ตความเร็วสูงเข้ากับ CAN ที่ช้ากว่า การสื่อสารไร้สาย RF เข้ากับการแยกสัญญาณแบบใช้สาย และโปรโตคอลระดับอุตสาหกรรมเข้ากับอินเทอร์เฟซสำหรับผู้บริโภค สิ่งที่ทำให้แผงวงจรสื่อสารของหุ่นยนต์แตกต่างออกไป:
- ความหลากหลายของโปรโตคอล: โดยทั่วไปแล้ว บอร์ดหนึ่งๆ มักรองรับหลายโปรโตคอลพร้อมกัน เช่น อีเธอร์เน็ต, CAN, RS-485, USB และระบบไร้สาย เป็นต้น
- การแยก: การแยกทางไฟฟ้าเคมีระหว่างพอร์ตการสื่อสารและอุปกรณ์อิเล็กทรอนิกส์ของระบบ มาตรฐานสำหรับโปรโตคอลอุตสาหกรรมและอินเทอร์เฟซที่เกี่ยวข้องกับความปลอดภัย
- ภูมิคุ้มกัน EMC: ส่วนต่อประสานการสื่อสารที่เสี่ยงต่อการรบกวนผ่านสายเคเบิล ความต้านทานต่อการรบกวนทั้งแบบนำไฟฟ้าและแผ่รังสีส่งผลโดยตรงต่อความน่าเชื่อถือ
- การกำหนดเวลาที่แน่นอน: โปรโตคอลระดับอุตสาหกรรม (EtherCAT, PROFINET) ต้องการการกำหนดเวลาในระดับไมโครวินาที เลย์เอาต์รองรับการทำงานนี้โดยตรง
- คลื่นวิทยุไร้สาย: การเชื่อมต่อผ่าน Wi-Fi, Bluetooth หรือเครือข่ายโทรศัพท์มือถือ พร้อมการรับรองมาตรฐานตามข้อกำหนด
การออกแบบเพื่อควบคุมความเสี่ยง
การออกแบบแผงวงจรสื่อสารส่งผลต่อพฤติกรรมโดยรวมของหุ่นยนต์ในแบบที่แผงวงจรอื่นๆ ไม่ส่งผล การสื่อสารล้มเหลวอาจทำให้หุ่นยนต์เคลื่อนที่หยุดทำงาน พลาดคำสั่งสำคัญในหุ่นยนต์อุตสาหกรรม หรือสูญเสียข้อมูลเซ็นเซอร์ในหุ่นยนต์ตรวจสอบ ความน่าเชื่อถือของแผงวงจรสื่อสารจึงมักสูงกว่าแผงวงจรอื่นๆ เนื่องจากความล้มเหลวในการสื่อสารนั้นมองเห็นได้ชัดเจนกว่า
โปรแกรมที่มองว่าการสื่อสารเป็นศาสตร์เฉพาะทางด้านวิศวกรรม ไม่ใช่แค่การเลือกส่วนประกอบ จะทำให้ได้ระบบการสื่อสารที่เชื่อถือได้ ในขณะที่โปรแกรมที่มองว่าการสื่อสารเป็นเพียงงานออกแบบทั่วไป อาจส่งมอบระบบที่มีปัญหาการสื่อสารเป็นระยะๆ ซึ่งยากต่อการวินิจฉัยและมีค่าใช้จ่ายสูงในการแก้ไขในภาคสนาม
ในระดับระบบ ควรระบุคุณสมบัติของแผงวงจรพิมพ์ (PCB) โดยพิจารณาจากฟังก์ชัน สภาพแวดล้อม อายุการใช้งาน และขอบเขตการทดสอบ มากกว่าการพิจารณาจากแผนผังวงจรเพียงอย่างเดียว วิธีนี้จะช่วยป้องกันข้อผิดพลาดทั่วไปในการสร้าง PCB ที่ถูกต้องทางเทคนิค แต่ติดตั้งยาก ซ่อมบำรุงยาก หรือไม่แข็งแรงทนทานเพียงพอเมื่อติดตั้งในหุ่นยนต์แล้ว
การเลือกใช้ Ethernet และ Fieldbus มีผลต่อแผงควบคุมหุ่นยนต์อุตสาหกรรมโมดูลประมวลผลกล้องและเครือข่ายความปลอดภัยที่ใช้ในพื้นที่ทำงานร่วมกัน
รูปแบบอีเธอร์เน็ตสำหรับหุ่นยนต์
เกณฑ์การคัดเลือกสำหรับรูปแบบอีเธอร์เน็ตที่ใช้ในหุ่นยนต์
รูปแบบอีเธอร์เน็ตที่รองรับในระบบหุ่นยนต์ครอบคลุมความเร็วและประเภทโครงสร้างต่างๆ ตัวเลือกหลักมีดังนี้:
- กิกะบิตอีเธอร์เน็ต (10/100/1000BASE-T): การสื่อสารภายนอกและภายในที่เป็นมาตรฐาน ใช้ขั้วต่อ RJ45 หรือ M12 ขึ้นอยู่กับสภาพแวดล้อม
- อีเธอร์เน็ตมัลติกิกะบิต (2.5/5/10G): กำลังพัฒนาในแอปพลิเคชันที่มีแบนด์วิดท์สูง เทคโนโลยีด้านการมองเห็นและการประมวลผลระดับสูง
- อีเธอร์เน็ตแบบสายคู่เดียว (10BASE-T1L): กำลังพัฒนาสำหรับเครือข่ายเซ็นเซอร์ ใช้แบนด์วิดท์ต่ำกว่า แต่สามารถส่งสัญญาณได้ไกลกว่า และใช้สายเคเบิลที่เบากว่า
- อีเธอร์แคท: อีเธอร์เน็ตแบบกำหนดค่าได้สำหรับการควบคุมการเคลื่อนไหว รองรับการใช้งานทั้งแบบ Slave และ Master
- โปรฟิเน็ต: อีเธอร์เน็ตอุตสาหกรรมพบได้ทั่วไปในอุตสาหกรรมการผลิต
- POE: การจ่ายไฟผ่านสายอีเธอร์เน็ต (Power over Ethernet) สำหรับจ่ายไฟให้กับอุปกรณ์ต่อพ่วง เป็นมาตรฐานในงานอุตสาหกรรมหลายประเภท
รูปแบบต่างๆ ของอีเธอร์เน็ตที่ใช้ในหุ่นยนต์ส่งผลต่อต้นทุนและความน่าเชื่อถืออย่างไร
อีเธอร์เน็ตกำลังกลายเป็นตัวเลือกการสื่อสารหลักในหุ่นยนต์สมัยใหม่มากขึ้นเรื่อยๆ เพราะมันรวมเอาแบนด์วิดท์สูงเข้ากับฮาร์ดแวร์และซอฟต์แวร์ที่ได้รับการสนับสนุนอย่างกว้างขวาง แม้แต่แอปพลิเคชันที่เคยใช้โปรโตคอลเฉพาะทาง (CAN สำหรับการควบคุมการเคลื่อนไหว, RS-485 สำหรับเซ็นเซอร์) ก็กำลังเปลี่ยนมาใช้ Ethernet เนื่องจาก MAC ของโปรเซสเซอร์ Ethernet กลายเป็นเรื่องปกติ และ PHY ของ Ethernet ก็มีราคาถูกลง
การเลือกใช้สายอีเธอร์เน็ตที่เหมาะสมนั้นขึ้นอยู่กับความต้องการแบนด์วิดท์และความยาวของสายเคเบิล กิกะบิตเป็นมาตรฐานสำหรับแอปพลิเคชันส่วนใหญ่ มัลติ-กิกะบิตอาจเหมาะสมสำหรับงานประมวลผลภาพหรือการประมวลผลข้อมูลที่ต้องการแบนด์วิดท์สูง และ 10BASE-T1L กำลังเป็นที่นิยมสำหรับเครือข่ายเซ็นเซอร์ที่ต้องการสายเคเบิลยาว การเลือกใช้สายให้ตรงกับความต้องการจริงจะช่วยประหยัดค่าใช้จ่ายได้
หลักปฏิบัติคือควรเลือกโครงสร้างที่เรียบง่ายที่สุดที่ยังคงตรงตามข้อกำหนดด้านสัญญาณ ความปลอดภัย ความร้อน และกลไก การกำหนดคุณสมบัติเกินความจำเป็นจะทำให้ต้นทุนสูงขึ้น ในขณะที่การกำหนดคุณสมบัติต่ำกว่าความจำเป็นจะทำให้ต้องแก้ไขงานซ้ำในระหว่างการทดสอบหรือการใช้งานจริง
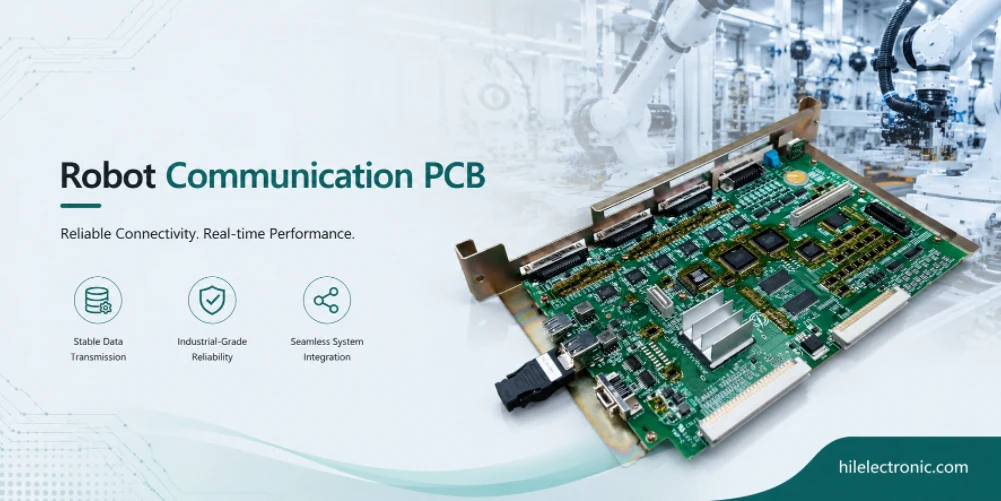
โปรโตคอล CAN และ Fieldbus
ทางเลือกการออกแบบที่สำคัญสำหรับโปรโตคอล CAN และ Fieldbus
โปรโตคอล CAN และฟิลด์บัสที่เกี่ยวข้องใช้สำหรับการรับส่งข้อมูลภายในที่มีแบนด์วิดท์ต่ำ โดยรูปแบบหลักๆ มีดังนี้:
- กระป๋องคลาสสิก: อัตราความเร็วมาตรฐาน 1 Mbps มีการใช้งานอย่างแพร่หลายในอุตสาหกรรมและหุ่นยนต์ที่ใช้ในอุตสาหกรรมยานยนต์
- CAN FD: อัตราการรับส่งข้อมูลที่ยืดหยุ่นได้สูงสุดถึง 8 Mbps แบนด์วิดท์สูงขึ้นพร้อมรักษาความเสถียรของ CAN
- สามารถเปิดได้: โปรโตคอลระดับแอปพลิเคชันบน CAN มาตรฐานสำหรับการควบคุมการเคลื่อนไหวและการสื่อสารอุปกรณ์ต่อพ่วงทางอุตสาหกรรม
- J1939: โปรโตคอลสำหรับยานพาหนะขนาดใหญ่บน CAN พบได้ทั่วไปในหุ่นยนต์กลางแจ้งและหุ่นยนต์ทางการเกษตร
- RS-485 และ RS-422: การเชื่อมต่อแบบอนุกรมเชิงอนุพันธ์ เหมาะสำหรับแอปพลิเคชันที่คำนึงถึงต้นทุนหรือแอปพลิเคชันรุ่นเก่า
การพิจารณาด้านการผลิตและความน่าเชื่อถือ
CAN และ CAN FD ยังคงมีความสำคัญในด้านหุ่นยนต์ เนื่องจากมีความทนทาน แม่นยำ และใช้งานอย่างแพร่หลายในส่วนประกอบมอเตอร์ขับเคลื่อนและเซ็นเซอร์ โปรแกรมที่รวมการจัดการ CAN ไว้ในบอร์ดสื่อสารทำหน้าที่เป็นสะพานเชื่อมระหว่างส่วนประกอบ CAN แบบดั้งเดิมกับสถาปัตยกรรมควบคุมแบบอีเธอร์เน็ตที่ทันสมัย
CANopen และโปรโตคอลระดับแอปพลิเคชันอื่นๆ ที่ใช้ CAN ช่วยลดความซับซ้อนในการรวมเข้ากับอุปกรณ์ต่อพ่วงทางอุตสาหกรรมที่ใช้มาตรฐานเหล่านี้ โปรแกรมที่รองรับ CANopen สามารถรวมเข้ากับผลิตภัณฑ์ทางอุตสาหกรรมหลากหลายประเภทได้โดยตรง ในขณะที่โปรแกรมที่รองรับเฉพาะ CAN แบบดิบๆ บางครั้งอาจต้องมีการพัฒนาในระดับแอปพลิเคชันเพื่อสื่อสารกับอุปกรณ์ต่อพ่วงเชิงพาณิชย์
อินเทอร์เฟซไร้สาย: Wi-Fi, Bluetooth, Cellular, LoRaWAN
ข้อกำหนดเกี่ยวกับอินเทอร์เฟซและเค้าโครง
อินเทอร์เฟซไร้สายใช้สำหรับการสื่อสารภายนอกหรือหุ่นยนต์เคลื่อนที่ ตัวเลือกหลักๆ ได้แก่:
- Wi-Fi (802.11): มาตรฐานสำหรับการเชื่อมต่อภายนอก ควรใช้โมดูลที่ได้รับการรับรองเพื่อประสิทธิภาพด้านกฎระเบียบ
- บลูทู ธ : แบบใช้พลังงานต่ำสำหรับการสื่อสารระหว่างอุปกรณ์ต่อพ่วง; แบบคลาสสิกสำหรับแบนด์วิดท์ที่สูงกว่า
- เครือข่ายมือถือ (LTE, 5G): ระบบสื่อสารครอบคลุมพื้นที่กว้างสำหรับหุ่นยนต์กลางแจ้งและหุ่นยนต์ส่งของ โดยทั่วไปต้องใช้เสาอากาศภายนอก
- โลระวรรณ: ใช้งานระยะไกลด้วยกำลังไฟต่ำ เหมาะสำหรับงานเซ็นเซอร์และระบบส่งข้อมูลทางไกล
- ซิกบี: การสร้างเครือข่ายแบบตาข่ายสำหรับเครือข่ายเซ็นเซอร์ พบได้ไม่บ่อยนักในด้านหุ่นยนต์ แต่ก็มีการใช้งานบ้างเป็นครั้งคราว
- RF แบบกำหนดเอง: เทคโนโลยี RF เฉพาะสำหรับแอปพลิเคชันเฉพาะ จำเป็นต้องได้รับการรับรองจากหน่วยงานกำกับดูแลในแต่ละตลาด
ข้อควรพิจารณาด้าน EMC, เวลา และการทดสอบ
การรวมระบบไร้สายทำให้เกิดความกังวลเกี่ยวกับการรับรองด้านกฎระเบียบที่การออกแบบแบบใช้สายอย่างเดียวไม่มี การรับรอง FCC สำหรับการใช้งานในสหรัฐอเมริกา การรับรอง CE สำหรับยุโรป และการรับรองเพิ่มเติมสำหรับตลาดอื่นๆ ล้วนต้องมีการทดสอบซึ่งเพิ่มต้นทุนและระยะเวลา โปรแกรมที่ใช้โมดูลที่ได้รับการรับรองล่วงหน้าจะช่วยลดความซับซ้อนของการรับรอง ในขณะที่โปรแกรมที่ใช้ชิปวิทยุแบบเปลือยต้องได้รับการรับรองวิทยุอย่างเต็มรูปแบบสำหรับแต่ละตลาด
การจัดวางตำแหน่งคลื่นวิทยุและการเลือกเสาอากาศมีผลอย่างมากต่อประสิทธิภาพการทำงานของระบบไร้สาย เสาอากาศที่ฝังอยู่ในกล่องโลหะทำงานได้ไม่ดี เสาอากาศที่วางอยู่ใกล้กับอุปกรณ์สวิตช์จะได้รับสัญญาณรบกวน และเสาอากาศที่วางโดยไม่คำนึงถึงรูปแบบการแผ่รังสีจะให้การครอบคลุมที่ไม่แน่นอน โปรแกรมที่วางแผนการจัดวางเสาอากาศอย่างรอบคอบจะให้ระบบไร้สายที่เชื่อถือได้ ในขณะที่โปรแกรมที่จัดการการจัดวางเสาอากาศอย่างไม่รอบคอบอาจส่งมอบผลิตภัณฑ์ที่มีระยะการใช้งานไร้สายที่น่าผิดหวัง
การแยก: ออปติคอล, แม่เหล็ก, คาปาซิทีฟ, ดิจิทัล
ทางเลือกการออกแบบที่สำคัญสำหรับการแยกเสียง
การแยกส่วนบนอินเทอร์เฟซการสื่อสารช่วยปกป้องทั้งระบบและอุปกรณ์ที่เชื่อมต่อ ตัวเลือกการแยกส่วนหลักๆ ได้แก่:
- ออฟติคัล: การส่งสัญญาณผ่าน LED-โฟโตไดโอด มาตรฐานสำหรับการแยกสัญญาณที่มีแบนด์วิดท์ปานกลาง
- แม่เหล็ก การถ่ายโอนข้อมูลโดยใช้หม้อแปลงไฟฟ้า พบได้ทั่วไปในอินเทอร์เฟซอีเธอร์เน็ตและอินเทอร์เฟซที่มีแบนด์วิดท์สูง
- ตัวเก็บประจุ: การแยกตัวเก็บประจุแบบรวมอยู่ในชิป ขนาดกะทัดรัดและคุ้มค่าสำหรับงานออกแบบสมัยใหม่
- อุปกรณ์แยกสัญญาณดิจิทัล: การแยกวงจรแบบบูรณาการสำหรับอินเทอร์เฟซบัสมาตรฐาน (SPI, I²C, UART, CAN)
- ระบบไฟฟ้าแยกส่วน: วงจร DC-DC แบบแยกส่วน ให้พลังงานแก่ด้านที่แยกส่วน
การพิจารณาด้านการผลิตและความน่าเชื่อถือ
ระดับการแยกสัญญาณต้องตรงกับข้อกำหนดด้านความปลอดภัยของแอปพลิเคชัน การแยกสัญญาณขั้นพื้นฐานเพียงพอสำหรับการสื่อสารด้วยสัญญาณส่วนใหญ่ การแยกสัญญาณที่เสริมความแข็งแรงจำเป็นสำหรับแอปพลิเคชันทางการแพทย์และแอปพลิเคชันที่สำคัญต่อความปลอดภัย โครงการที่ระบุการแยกสัญญาณตามความต้องการจริงจะทำให้ต้นทุนสอดคล้องกับความต้องการ โครงการที่ระบุเกินความจำเป็นจะจ่ายเงินสำหรับการแยกสัญญาณที่แอปพลิเคชันไม่ต้องการ โครงการที่ระบุต่ำกว่าความจำเป็นอาจไม่ตรงตามข้อกำหนดด้านความปลอดภัย
ตัวแปลง DC-DC แบบแยกส่วนสำหรับอินเทอร์เฟซการสื่อสารแบบแยกส่วนจะเพิ่มต้นทุนและความซับซ้อน แต่ยังคงรักษาความเป็นฉนวนของแหล่งจ่ายไฟไว้ได้ โปรแกรมที่ใช้ DC-DC แบบแยกส่วนในกรณีที่ต้องการความเป็นฉนวนจะได้รับการแยกส่วนอย่างสมบูรณ์ ในขณะที่โปรแกรมที่ใช้พลังงานร่วมกันข้ามกำแพงฉนวนจะทำให้ความเป็นฉนวนลดลง
อินเทอร์เฟซความเร็วสูงอาจต้องการระเบียบวินัยในการจัดเรียงชั้นแบบเดียวกันกับที่ใช้ในการผลิต PCB ความเร็วสูงโดยเฉพาะอย่างยิ่งเมื่อบอร์ดสื่อสารยังทำหน้าที่เชื่อมต่อกับชั้น I/O ความปลอดภัยของหุ่นยนต์ด้วย
การจัดวางเลย์เอาต์ความเร็วสูงสำหรับบอร์ดสื่อสาร
ข้อกำหนดเกี่ยวกับอินเทอร์เฟซและเค้าโครง
การจัดวางเลย์เอาต์สำหรับการสื่อสารความเร็วสูงนั้นใช้หลักการเดียวกันกับการจัดวางเลย์เอาต์สำหรับแสดงภาพ ได้แก่ การควบคุมอิมพีแดนซ์ การจับคู่ความยาว และความต่อเนื่องของระนาบอ้างอิง ข้อควรพิจารณาเฉพาะสำหรับการสื่อสาร ได้แก่:
- การกำหนดเส้นทางคู่แบบดิฟเฟอเรนเชียล: การเชื่อมต่อที่แน่นหนาพร้อมการควบคุมอิมพีแดนซ์ การจับคู่ความยาวภายในคู่
- การเปลี่ยนผ่านตัวเชื่อมต่อ: ความไม่ต่อเนื่องของอิมพีแดนซ์ที่จุดเชื่อมต่อได้รับการจัดการผ่านการออกแบบรูปแบบการติดตั้ง
- การกรองโหมดร่วม: ตัวเหนี่ยวนำแบบ common-mode ในอีเธอร์เน็ตช่วยลดสัญญาณรบกวน
- การป้องกันไฟฟ้าสถิต: ไดโอด TVS บนขั้วต่อภายนอก เป็นมาตรฐานในอินเทอร์เฟซภายนอกทั้งหมด
- การออกแบบสายเคเบิล: สายเคเบิลหุ้มฉนวนในกรณีที่งบประมาณด้าน EMC กำหนดไว้ การเชื่อมต่อฉนวนของสายเคเบิลมีความสำคัญ
- ตำแหน่งการติดตั้งเสาอากาศ RF: เสาอากาศแยกออกจากแหล่งกำเนิดสัญญาณรบกวนดิจิทัล การใช้เสาอากาศหลายตัวในระบบ Wi-Fi บางแบบ
ข้อควรพิจารณาด้าน EMC, เวลา และการทดสอบ
การออกแบบวงจรสำหรับอีเธอร์เน็ตความเร็วสูงจำเป็นต้องให้ความสำคัญเป็นพิเศษกับการกำหนดเส้นทางของคู่สายสัญญาณแบบดิฟเฟอเรนเชียล การเปลี่ยนผ่านของตัวเชื่อมต่อ และความต่อเนื่องของเส้นทางส่งกลับ แนวทางการออกแบบนั้นได้รับการกำหนดไว้อย่างดีแล้ว แต่ต้องอาศัยวินัยในการปฏิบัติตาม โปรแกรมที่ปฏิบัติตามแนวทางเหล่านี้จะสร้างอีเธอร์เน็ตที่เสถียร ส่วนโปรแกรมที่ละเลยวินัยอาจพบปัญหาอีเธอร์เน็ตที่ไม่เสถียรได้
การปฏิบัติตามมาตรฐาน EMC สำหรับแผงวงจรสื่อสารโดยทั่วไปต้องมีการทดสอบทั้งการปล่อยคลื่นรบกวนและการต้านทานคลื่นรบกวน การทดสอบการปล่อยคลื่นรบกวนช่วยให้มั่นใจได้ว่าแผงวงจรจะไม่รบกวนอุปกรณ์อื่น ในขณะที่การต้านทานคลื่นรบกวนช่วยให้มั่นใจได้ว่าแผงวงจรยังคงทำงานได้เมื่ออุปกรณ์อื่นรบกวน หุ่นยนต์ที่ทำงานในสภาพแวดล้อมทางอุตสาหกรรมต้องเผชิญกับข้อกำหนดด้านการต้านทานคลื่นรบกวนจากอุปกรณ์ที่อยู่ใกล้เคียงอย่างมาก
สำหรับรายละเอียดการออกแบบที่เกี่ยวข้อง โปรดดูคู่มือ PCB สำหรับอินเทอร์เฟซอินพุต/เอาต์พุตและความปลอดภัยของหุ่นยนต์และ สถาปัตยกรรมการสื่อสาร PCB สำหรับบอร์ดควบคุมหุ่นยนต์
การผลิตแผงวงจรพิมพ์ (PCB) สำหรับงานด้านการสื่อสารที่ Highleap
ตรวจสอบ DFM ก่อนการผลิต
Highleap ผลิตแผงวงจรการสื่อสารด้วยกระบวนการผลิตที่มีประสิทธิภาพสูง ซึ่งจำเป็นสำหรับแผงวงจรความเร็วสูงและแผงวงจรแบบผสมโปรโตคอล ความสามารถเฉพาะด้านประกอบด้วย:
- โครงสร้างหลายชั้นที่มีความต้านทานควบคุม: สำหรับอีเธอร์เน็ตและอินเทอร์เฟซความเร็วสูงอื่นๆ
- SMT ระยะห่างระหว่างขาละเอียด: สำหรับแพ็คเกจ PHY และทรานซีฟเวอร์ขนาดกะทัดรัดที่ทันสมัย
- การประกอบชิ้นส่วนด้วย RF: การรวมโมดูลไร้สาย การจัดวางเสาอากาศและส่วนประกอบ RF
- การประกอบชิ้นส่วนแยก: ตัวแยกกระแสตรง-กระแสตรงแบบแยกส่วน ตัวแยกสัญญาณดิจิทัล และตัวแยกสัญญาณออปติคอล ถูกรวมเข้าเป็นส่วนหนึ่งของชุดประกอบมาตรฐาน
- การสแกนเบื้องต้นของ EMC: การตรวจสอบระยะใกล้บนต้นแบบ; การทดสอบในห้องทดสอบอย่างเป็นทางการผ่านห้องปฏิบัติการพันธมิตร
- การสนับสนุนการรับรอง: หลักฐานการผลิตที่ใช้สนับสนุนการยื่นขอรับรองโมดูลไร้สาย
การทดสอบ การตรวจสอบย้อนกลับ และการส่งมอบงานสร้าง
การผลิตแผงวงจรสื่อสารของ Highleap ได้ผลิตแผงวงจรตั้งแต่ส่วนต่อประสานควบคุมแบบง่ายๆ ที่ใช้ CAN ไปจนถึงเกตเวย์อีเธอร์เน็ตและไร้สายแบบหลายโปรโตคอลที่ซับซ้อน กระบวนการผลิตที่เป็นระบบระเบียบนั้นรวมถึงการใส่ใจในค่าความต้านทานที่ควบคุมได้ การจัดวางส่วนประกอบโดยคำนึงถึง EMC และการประกอบเสาอากาศสำหรับส่วนต่อประสานไร้สาย
คุณค่าเฉพาะของการผลิตแผงวงจรสื่อสารเฉพาะทางอยู่ที่ความเข้าใจที่สั่งสมมาเกี่ยวกับสิ่งที่ทำให้การสื่อสารมีความน่าเชื่อถือ ตั้งแต่ระเบียบวินัยในการออกแบบ การออกแบบ EMC ไปจนถึงการทดสอบการผลิต โครงการที่สร้างด้วยผู้ผลิตทั่วไปบางครั้งอาจพลาดรายละเอียดเหล่านี้ โครงการที่สร้างด้วยผู้เชี่ยวชาญด้านแผงวงจรสื่อสารจะได้รับความรู้ที่สั่งสมมาเป็นส่วนหนึ่งของบริการการผลิต
คำถามที่พบบ่อยเกี่ยวกับแผงวงจรพิมพ์ (PCB) สำหรับการสื่อสารหุ่นยนต์
แผงวงจรพิมพ์ (PCB) สำหรับการสื่อสารของหุ่นยนต์คืออะไร?
แผงวงจรพิมพ์ (PCB) สำหรับการสื่อสารของหุ่นยนต์ ทำหน้าที่เป็นอินเทอร์เฟซแบบมีสายหรือไร้สายระหว่างระบบย่อยของหุ่นยนต์กับเครือข่ายภายนอก อาจประกอบด้วย Ethernet PHY, ตัวรับส่งสัญญาณ CAN, อินเทอร์เฟซ RS-485, ฮับ USB, โมดูลไร้สาย, ฉนวน, ตัวเชื่อมต่อ, การป้องกัน ESD และวงจรวินิจฉัย หน้าที่ของมันคือการทำให้ข้อมูลเคลื่อนที่ได้อย่างน่าเชื่อถือภายใต้สัญญาณรบกวนทางไฟฟ้า การเคลื่อนไหว และสภาพแวดล้อมต่างๆ
เมื่อใดที่หุ่นยนต์ควรใช้ CAN แทน Ethernet?
CAN มีประโยชน์สำหรับการควบคุมแบบกระจายศูนย์ที่มีความทนทานและใช้แบนด์วิดท์ต่ำ ซึ่งลำดับความสำคัญของข้อความและการทนต่อข้อผิดพลาดมีความสำคัญ ส่วน Ethernet เหมาะกว่าสำหรับปริมาณการรับส่งข้อมูลที่มีแบนด์วิดท์สูง เช่น ระบบภาพ การบันทึกข้อมูล การควบคุมระยะไกล และเครือข่ายทั่วไป หุ่นยนต์หลายตัวใช้ทั้งสองอย่าง: CAN หรือ CAN FD สำหรับอุปกรณ์ฝังตัวในพื้นที่ และ Ethernet หรือ EtherCAT สำหรับการประสานงานความเร็วสูง
Ethernet และ EtherCAT ในหุ่นยนต์แตกต่างกันอย่างไร?
อีเธอร์เน็ตมาตรฐานเป็นเทคโนโลยีเครือข่ายทั่วไปสำหรับการสื่อสารที่มีแบนด์วิดท์สูง ส่วนอีเธอร์แคทเป็นโปรโตคอลอีเธอร์เน็ตสำหรับงานอุตสาหกรรม ซึ่งได้รับการปรับให้เหมาะสมสำหรับการเคลื่อนที่แบบกำหนดได้ และการกำหนดเวลาอินพุต/เอาต์พุตแบบกระจาย หุ่นยนต์อาจใช้อีเธอร์เน็ตมาตรฐานสำหรับซอฟต์แวร์ การวินิจฉัย และกล้อง ในขณะที่อีเธอร์แคทเชื่อมต่อเซอร์โวไดรฟ์ อินพุต/เอาต์พุตด้านความปลอดภัย และอุปกรณ์เคลื่อนที่ที่ต้องการความแม่นยำด้านเวลา
เหตุใดพอร์ตการสื่อสารของหุ่นยนต์จึงต้องมีการแยกส่วน?
การแยกวงจรช่วยป้องกันความต่างศักย์กราวด์ สัญญาณรบกวนชั่วขณะที่ส่งผ่านสายเคเบิล และความผิดพลาดที่เกิดขึ้นภายนอกอุปกรณ์ ไม่ให้ทำลายอุปกรณ์อิเล็กทรอนิกส์ควบคุมหรือทำให้ข้อมูลเสียหาย การแยกวงจรเป็นเรื่องปกติในระบบอีเธอร์เน็ตอุตสาหกรรม, CAN, RS-485, อินพุต/เอาต์พุตด้านความปลอดภัย และพอร์ตที่เข้าถึงได้จากภายนอก ข้อกำหนดในการแยกวงจรขึ้นอยู่กับความยาวของสายเคเบิล สภาพแวดล้อม ช่วงแรงดันไฟฟ้า และสถาปัตยกรรมด้านความปลอดภัย
โมดูลไร้สายส่งผลต่อการออกแบบ PCB อย่างไร?
โมดูลไร้สายต้องการพื้นที่ว่างสำหรับเสาอากาศ การวางแผนระนาบกราวด์ การจัดวาง RF ที่ควบคุมได้ เอกสารกำกับดูแล และการจัดวางทางกลอย่างระมัดระวัง แม้แต่โมดูลที่ได้รับการรับรองแล้วก็อาจทำงานได้ไม่เต็มประสิทธิภาพหากแผงวงจรพิมพ์หรือตัวเรือนทำให้เสาอากาศทำงานผิดปกติ หุ่นยนต์ยังต้องการพฤติกรรมไร้สายที่เชื่อถือได้แม้ในสภาวะที่มีการเปลี่ยนทิศทาง โครงสร้างโลหะ และสภาพแวดล้อมทางอุตสาหกรรมที่มีเสียงดัง
EMC บนบอร์ดสื่อสารของหุ่นยนต์ได้รับการปรับปรุงอย่างไร?
การปรับปรุง EMC สามารถทำได้ผ่านการป้องกันด้วยฉนวนของขั้วต่อ โช้คโหมดร่วม การป้องกัน ESD การแยกส่วน เส้นทางส่งกลับที่ควบคุมได้ การต่อสายดินที่เหมาะสม กลยุทธ์สายเคเบิล การระงับสัญญาณรบกวนชั่วขณะ และการแยกออกจากอุปกรณ์อิเล็กทรอนิกส์กำลังแบบสวิตชิ่ง การออกแบบเค้าโครงและตัวเรือนมีความสำคัญทั้งคู่ เพราะความล้มเหลวในการสื่อสารมักเกิดจากการรบกวนในระดับระบบมากกว่าส่วนประกอบเพียงชิ้นเดียว
การทดสอบการผลิตแบบใดบ้างที่มีประโยชน์สำหรับแผงวงจรพิมพ์ (PCB) ด้านการสื่อสาร?
การทดสอบที่มีประโยชน์ ได้แก่ การระบุพอร์ต การตรวจสอบการเชื่อมต่อ การทดสอบการรับส่งข้อมูลโปรโตคอล การตรวจสอบการแยกส่วน การตรวจสอบการป้องกัน ESD การวัดกระแส การตั้งโปรแกรมเฟิร์มแวร์ และการสื่อสารการทำงานผ่านสายเคเบิลที่เป็นตัวแทน สำหรับเครือข่ายแบบกำหนดได้ อาจมีการตรวจสอบความผันผวนของเวลาและพฤติกรรมด้านเวลาเพิ่มเติม ขึ้นอยู่กับโปรโตคอลและความเสี่ยงของแอปพลิเคชัน
ไฟล์ใดบ้างที่จำเป็นสำหรับการผลิตแผงวงจรพิมพ์ (PCB) สำหรับการสื่อสารของหุ่นยนต์?
เอกสารที่ส่งมาควรประกอบด้วยไฟล์การผลิต ข้อกำหนดเกี่ยวกับโครงสร้างและความต้านทาน รายการวัสดุ (BOM) ข้อมูลการจัดวางตำแหน่ง แบบร่างการประกอบ บันทึกเกี่ยวกับขั้วต่อและสายเคเบิล เฟิร์มแวร์หรือไฟล์การกำหนดค่า ขั้นตอนการทดสอบโปรโตคอล เอกสารประกอบโมดูลไร้สาย และข้อกำหนดด้าน EMC หรือการแยกส่วน พอร์ตภายนอกควรระบุข้อกำหนดด้านการป้องกันและการต่อลงดินอย่างชัดเจน
ส่งไฟล์ PCB สำหรับการสื่อสารของหุ่นยนต์เพื่อตรวจสอบอินเทอร์เฟซและการออกแบบเพื่อการผลิต (DFM)

แนะนำโพสต์

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM6
สารบัญ เหตุใดนักออกแบบตัวกรองไมโครเวฟจึงใช้...

เปรียบเทียบ Taconic RF 35 กับ RO4350B PCB
สารบัญ RF-35 เทียบกับ RO4350B การจัดซื้อและ...

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM4
กระบวนการผลิตแผงวงจรพิมพ์ (PCB) สำหรับตัวกรอง TMM4 อยู่ภายใต้การควบคุมของ...

การผลิต PCB รุ่น TMM3 สำหรับโมดูล RF
การผลิต PCB รุ่น TMM3 มีประโยชน์มากที่สุดในกรณีที่โมดูล RF...
วิธีการรับใบเสนอราคาสำหรับ PCB
เราจะทำการวิเคราะห์ DFM/DFA ให้คุณและส่งรายงานให้คุณทราบ คุณสามารถอัปโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา เราต้องการข้อมูลต่อไปนี้เพื่อแจ้งราคาให้คุณทราบ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด
สำหรับบริการ PCBA โปรดระบุ BOM (รายการวัสดุ) และคำแนะนำการประกอบเฉพาะของคุณ นอกจากนี้ เรายังเสนอบริการวิเคราะห์ DFM/DFA เพื่อเพิ่มประสิทธิภาพการออกแบบของคุณสำหรับการผลิตและการประกอบ เพื่อให้แน่ใจว่ากระบวนการผลิตจะราบรื่น