
การออกแบบแผงวงจรพิมพ์ (PCB) สำหรับควบคุมหุ่นยนต์ การประมวลผล อินพุต/เอาต์พุต และการออกแบบเพื่อการผลิต (DFM)
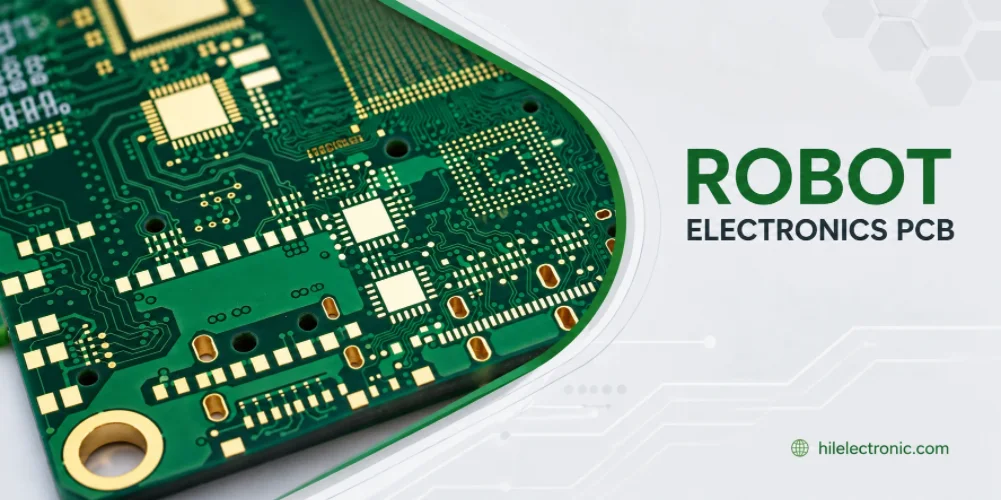
แผงควบคุมหุ่นยนต์อยู่บนสุดของลำดับชั้นอิเล็กทรอนิกส์ — หน่วยประมวลผลที่ทำงานซอฟต์แวร์แอปพลิเคชัน ประสานงานการขับเคลื่อนมอเตอร์ อ่านสถานะเซ็นเซอร์ และสื่อสารกับโลกภายนอก หุ่นยนต์จะทำงานได้หรือไม่ได้นั้นขึ้นอยู่กับว่าการออกแบบแผงควบคุมนั้นคำนึงถึงจังหวะเวลา ความสามารถในการประมวลผล อินเทอร์เฟซการสื่อสาร และวิศวกรรมความน่าเชื่อถือหรือไม่ หน้านี้ครอบคลุมการออกแบบและการผลิตแผงวงจรพิมพ์ (PCB) สำหรับแผงควบคุมหุ่นยนต์โดยเฉพาะ: ตัวเลือก SoC และ MCU ในแพลตฟอร์มสมัยใหม่มีลักษณะอย่างไร อินเทอร์เฟซที่แผงควบคุมต้องมี และข้อควรพิจารณาในการผลิตที่ใช้เมื่อผลิตแผงควบคุมอย่างน่าเชื่อถือ
เอกสารเผยแพร่แผงควบคุมควรระบุอินเทอร์เฟซการสื่อสารของหุ่นยนต์รวมถึงการเชื่อมต่อพลังงาน การตรวจจับ และตัวกระตุ้น ระดับสัญญาณ การแยกสัญญาณ ตัวเชื่อมต่อ และพฤติกรรมความผิดพลาดที่ตกลงกันไว้จะต้องสะท้อนอยู่ในแผนผังวงจร รูปแบบ และข้อกำหนดการทดสอบ
แผงควบคุมหุ่นยนต์สมัยใหม่ผสานรวมหน่วยประมวลผลไมโครคอนโทรลเลอร์ (MCU) หรือชิปประมวลผลแบบ SoC เข้ากับชุดอินเทอร์เฟซที่หลากหลาย บัสความเร็วสูงแบบควบคุมอิมพีแดนซ์ หน่วยเก็บข้อมูลแบบไม่ลบเลือน และมักมีระบบจัดการพลังงานในตัว การออกแบบนี้เกี่ยวข้องกับหลายสาขาวิชา ได้แก่ การประมวลผลแบบฝังตัว การควบคุมการเคลื่อนไหว การสื่อสาร การจัดเก็บข้อมูล และพลังงาน ซึ่งแต่ละสาขามีแนวทางปฏิบัติของตนเอง โครงการที่ออกแบบแผงควบคุมโดยคำนึงถึงสิ่งเหล่านี้ทั้งหมดจะส่งมอบผลิตภัณฑ์ที่เชื่อถือได้ ในขณะที่โครงการที่มองแผงควบคุมเป็นเพียงแพลตฟอร์มฝังตัวทั่วไป มักจะพบช่องว่างเฉพาะด้านหุ่นยนต์ในขั้นตอนการบูรณาการหรือการใช้งานภาคสนาม
หน้าที่ที่แท้จริงของแผงควบคุมหุ่นยนต์ในระบบหุ่นยนต์
แผงควบคุมเป็นตัวกำหนดขีดจำกัดซอฟต์แวร์ของหุ่นยนต์
ความสามารถในการประมวลผล หน่วยความจำ พื้นที่จัดเก็บ จำนวนอินเทอร์เฟซ ส่วนหัวสำหรับการขยาย และพื้นที่รองรับความร้อน เป็นตัวกำหนดว่าทีมพัฒนาซอฟต์แวร์จะสามารถส่งมอบอะไรได้บ้างตลอดอายุการใช้งานของหุ่นยนต์ แผงควบคุมที่ได้รับการปรับแต่งให้เหมาะสมกับความต้องการในเวอร์ชันแรกเท่านั้น มักจะกลายเป็นคอขวดเมื่อคุณสมบัติด้านการรับรู้ การบันทึกข้อมูล การวินิจฉัย การเชื่อมต่อ หรือความปลอดภัยขยายตัวขึ้น
แผงควบคุมหุ่นยนต์ทำหน้าที่รันซอฟต์แวร์แอปพลิเคชันระดับสูงของหุ่นยนต์ ประสานงานระบบย่อยต่างๆ และสื่อสารกับระบบภายนอก แผงควบคุมหุ่นยนต์อยู่บนสุดของลำดับชั้นการควบคุม ทำหน้าที่ส่งคำสั่งไปยังมอเตอร์ อ่านสถานะเซ็นเซอร์ ทำงานด้านการรับรู้และการวางแผน และเชื่อมต่อกับโลกภายนอก สิ่งที่ทำให้แผงควบคุมหุ่นยนต์แตกต่างจากตัวควบคุมแบบฝังตัวอื่นๆ คือการจัดการความต้องการที่หลากหลายพร้อมกัน:
- การประสานงานแบบเรียลไทม์: แผงควบคุมจะออกคำสั่งไปยังมอเตอร์ขับเคลื่อนและอ่านสถานะเซ็นเซอร์ด้วยอัตราการวนซ้ำที่กำหนดคุณภาพการเคลื่อนที่ของหุ่นยนต์ อัตราการวนซ้ำ 100 เฮิรตซ์ถึง 1 กิโลเฮิร์ตซ์เป็นเรื่องปกติสำหรับการประสานงานการเคลื่อนที่ อัตราที่สูงขึ้นสำหรับงานที่ต้องการประสิทธิภาพสูง
- การประมวลผลระดับแอปพลิเคชัน: การวางแผน การรับรู้ การตัดสินใจ และส่วนติดต่อผู้ใช้ ทำงานบนบอร์ดเดียวกันหรือบอร์ดประมวลผลที่อยู่ร่วมกัน ภาระการประมวลผลมีตั้งแต่ภาระงาน MCU ระดับปานกลางบนหุ่นยนต์แบบง่าย ไปจนถึงภาระงาน SoC ระดับ Linux เต็มรูปแบบบนแพลตฟอร์มที่ซับซ้อน
- ศูนย์กลางการสื่อสาร: โดยทั่วไป แผงควบคุมจะมีอินเทอร์เฟซแบบมีสายและไร้สายสำหรับเชื่อมต่อกับระบบภายนอก เช่น อีเธอร์เน็ต, USB, Wi-Fi, CAN และมักจะมีอินเทอร์เฟซเฉพาะสำหรับโปรโตคอลเฉพาะของหุ่นยนต์ด้วย
- หน่วยความจำแบบไม่ระเหย: ซอฟต์แวร์แอปพลิเคชัน ข้อมูลการสอบเทียบ การกำหนดค่า และบันทึกต่างๆ จะถูกจัดเก็บไว้ใน eMMC, SD หรือ SSD ขึ้นอยู่กับความจุและข้อกำหนดด้านความน่าเชื่อถือ
- การจัดการพลังงาน: ระบบควบคุมแรงดันไฟฟ้าภายในตัวเครื่องสำหรับรางจ่ายไฟต่างๆ ที่ SoC และอุปกรณ์ต่อพ่วงต้องการ บางครั้งบอร์ดควบคุมยังทำหน้าที่ประสานงานการเปิด/ปิดเครื่องสำหรับระบบย่อยที่ใช้พลังงานต่ำอีกด้วย
แผงควบคุมเป็นจุดที่ความสามารถเชิงนามธรรมของหุ่นยนต์มาบรรจบกับการนำไปใช้งานจริง ซอฟต์แวร์แอปพลิเคชันทำงานที่นี่ สถานะของเซ็นเซอร์ถูกรวบรวมที่นี่ และคำสั่งการเคลื่อนไหวก็เริ่มต้นที่นี่ สิ่งที่แผงควบคุมสามารถรองรับได้ในขั้นตอนการออกแบบจะเป็นตัวกำหนดว่าหุ่นยนต์สามารถทำอะไรได้บ้างตลอดอายุการใช้งาน แผงควบคุมที่มีพื้นที่เหลือเฟือในด้านการประมวลผล หน่วยความจำ หรืออินเทอร์เฟซ จะจำกัดทีมซอฟต์แวร์ตลอดวงจรชีวิตของผลิตภัณฑ์ โปรแกรมที่ระบุแผงควบคุมโดยมีพื้นที่เหลือเฟือโดยทั่วไปจะช่วยให้สามารถขยายความสามารถได้ ในขณะที่โปรแกรมที่ระบุอย่างจำกัดมักจะต้องปรับปรุงแผงควบคุมในช่วงกลางวงจรชีวิตเพื่อเพิ่มความสามารถที่แผงควบคุมเดิมไม่ได้คาดการณ์ไว้
การตั้งค่าแผงควบคุมให้ถูกต้องเป็นหัวใจสำคัญที่ทำให้หุ่นยนต์ทำงานได้อย่างน่าเชื่อถือ แผงควบคุมที่พลาดกำหนดเวลาจะทำให้การเคลื่อนไหวไม่ราบรื่น แผงควบคุมที่ค้างเป็นระยะจะทำให้พฤติกรรมไม่น่าเชื่อถือ ซึ่งการปรับแต่งอุปกรณ์ต่อพ่วงใดๆ ก็ไม่สามารถแก้ไขได้
การเลือกใช้ SoC, MCU และหน่วยประมวลผลสำหรับบอร์ดควบคุมหุ่นยนต์
เลือกสถาปัตยกรรมประมวลผลโดยพิจารณาจากความหน่วงแฝง ชุดซอฟต์แวร์ และอายุการใช้งานของอุปกรณ์จ่ายไฟ
ควรประเมินตัวเลือก MCU, SoC, ตัวเร่งความเร็ว AI, FPGA และ x86 แบบฝังตัว โดยพิจารณาจากจังหวะเวลาที่แน่นอน การรองรับระบบปฏิบัติการ ระบบนิเวศของซอฟต์แวร์ งบประมาณด้านพลังงาน ขอบเขตความร้อน ความพร้อมใช้งานของบรรจุภัณฑ์ และความเสี่ยงตลอดอายุการใช้งาน โปรเซสเซอร์ที่ถูกที่สุดมักจะไม่ใช่โปรเซสเซอร์ที่ถูกที่สุดเสมอไป หากมันบังคับให้ต้องปรับปรุงแผงวงจรหรือประนีประนอมกับซอฟต์แวร์ การอภิปราย เกี่ยวกับ ปัจจัยขับเคลื่อนต้นทุน PCB ของหุ่นยนต์เชื่อมโยงการเลือกโปรเซสเซอร์ การสร้างแผงวงจร การจัดหา และขอบเขตการทดสอบ ช่วยให้เห็นผลกระทบด้านการผลิตของการเลือกสถาปัตยกรรมได้ชัดเจนยิ่งขึ้น
การเลือกใช้ SoC หรือ MCU เป็นการตัดสินใจที่สำคัญที่สุดในการออกแบบแผงควบคุมหุ่นยนต์ การเลือกนี้จะกำหนดความสามารถในการประมวลผล ความพร้อมใช้งานของอุปกรณ์ต่อพ่วง การใช้พลังงาน ต้นทุน และการจัดหาในระยะยาว ประเภทหลักที่ใช้ในหุ่นยนต์มีดังนี้:
- ไมโครคอนโทรลเลอร์ Cortex-M4/M7: เพียงพอสำหรับการประสานการเคลื่อนไหวและการใช้งานแบบง่ายๆ ใช้พลังงานต่ำ กำหนดเวลาได้แน่นอน ไม่มีค่าใช้จ่ายเพิ่มเติมจากระบบปฏิบัติการ พบได้ทั่วไปในหุ่นยนต์อุตสาหกรรมและหุ่นยนต์บริการแบบง่ายๆ ที่ต้องการการประมวลผลในระดับปานกลาง
- ชิปประมวลผลระดับ Cortex-A: ทำงานบนระบบปฏิบัติการ Linux หรือ RTOS เหมาะสำหรับแอปพลิเคชันที่มีความซับซ้อนปานกลางและมีความสามารถในการรับรู้ระดับปานกลาง มีอินเทอร์เฟซ Ethernet, USB และกล้องเป็นมาตรฐาน พบได้ทั่วไปในแพลตฟอร์มควบคุมทางอุตสาหกรรม
- ชิปประมวลผลเร่งความเร็ว AI (AI accelerator SoC): รวม CPU เข้ากับ NPU หรือ GPU จัดการด้านการรับรู้ การรวมข้อมูลจากเซ็นเซอร์ และการประมวลผลระดับแอปพลิเคชัน พบได้ทั่วไปในหุ่นยนต์ฮิวมานอยด์ หุ่นยนต์อัตโนมัติ และหุ่นยนต์บริการระดับพรีเมียม มีต้นทุนและความร้อนสูงกว่า
- x86 แบบฝังตัว: ฮาร์ดแวร์ระดับพีซีอุตสาหกรรม มีประสิทธิภาพการประมวลผลสูงสุด รองรับซอฟต์แวร์ได้หลากหลายที่สุด แต่มีต้นทุนสูงกว่าและใช้พื้นที่บนแผงวงจรมากกว่า ใช้ในกรณีที่ซอฟต์แวร์ที่มีอยู่ต้องการสถาปัตยกรรม x86 หรือในกรณีที่งบประมาณด้านการระบายความร้อนเอื้ออำนวย
- FPGA + MCU: เป็นการผสมผสานเฉพาะทางสำหรับการประมวลผลสัญญาณแบบเรียลไทม์และการควบคุมทั่วไป ใช้ในกรณีที่การกำหนดเวลาที่แน่นอนในอัตราสูงมีความสำคัญมากกว่าความยืดหยุ่นของซอฟต์แวร์
การจัดหาชิ้นส่วนในระยะยาวเป็นปัจจัยสำคัญในการเลือกใช้หน่วยประมวลผล ซึ่งอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภคมักไม่ค่อยคำนึงถึง หุ่นยนต์ที่มีอายุการใช้งาน 10 ปี จำเป็นต้องมีชิป SoC หรือ MCU ที่พร้อมใช้งานตลอดระยะเวลานั้น หรืออย่างน้อยที่สุดก็ต้องมีกลยุทธ์การจัดหาชิ้นส่วนแบบซื้อครั้งสุดท้ายที่กำหนดไว้ ตระกูลชิป SoC ที่มีข้อผูกพันด้านการสนับสนุนระยะยาวที่ชัดเจน (ชิ้นส่วนระดับอุตสาหกรรมจากผู้จำหน่ายรายใหญ่ที่มีข้อผูกพันด้านความพร้อมใช้งาน 10-15 ปี) จะช่วยรักษาความสามารถในการซ่อมบำรุง ในขณะที่ชิ้นส่วนระดับผู้บริโภคที่มีอายุการใช้งานสั้นจะสร้างปัญหาด้านการบำรุงรักษาในภายหลัง โครงการที่ประเมินการสนับสนุนระยะยาวในการเลือกชิป SoC จะช่วยหลีกเลี่ยงการออกแบบใหม่ในช่วงกลางอายุการใช้งานที่เกิดจากชิ้นส่วนที่มีการจัดหาในระยะเวลาสั้นกว่า
การเลือกใช้ขึ้นอยู่กับลักษณะการใช้งาน การเลือกสเปค SoC ที่สูงเกินไปจะทำให้เสียค่าใช้จ่ายและเกิดความร้อนสูงขึ้นสำหรับฟังก์ชันที่แอปพลิเคชันไม่ได้ใช้ ในขณะที่การเลือกสเปคต่ำเกินไปจะทำให้ทีมพัฒนาซอฟต์แวร์ต้องเผชิญกับข้อจำกัดด้านเวลาและกำลังการผลิต คู่มือการวิเคราะห์ต้นทุน PCB สำหรับหุ่นยนต์จะครอบคลุมมิติต้นทุนของการเลือกใช้
อินเทอร์เฟซการสื่อสาร: อีเธอร์เน็ต, USB, Wi-Fi, CAN, ซีเรียล, SPI, I²C
การวางแผนการเชื่อมต่อควรครอบคลุมถึงการกำหนดเวลา การต่อสายดิน และการบริการภาคสนาม
อินเทอร์เฟซ Ethernet, USB, Wi-Fi, CAN, SPI, I²C, RS-485 และอินเทอร์เฟซกล้อง มีผลกระทบทางไฟฟ้าและการใช้งานที่แตกต่างกัน ตำแหน่งของขั้วต่อ การป้องกัน ESD เส้นทางส่งกลับ ความยาวสายเคเบิล การป้องกันสัญญาณรบกวน และการวินิจฉัยปัญหา มีความสำคัญไม่แพ้การระบุอินเทอร์เฟซในแผนผังวงจร
โดยทั่วไปแล้ว อินเทอร์เฟซการสื่อสารบนแผงควบคุมหุ่นยนต์จะประกอบด้วยบัสภายนอกและภายในผสมกัน อินเทอร์เฟซภายนอกเชื่อมต่อกับเครือข่าย คอมพิวเตอร์โฮสต์ และอุปกรณ์ของผู้ใช้ ในขณะที่อินเทอร์เฟซภายในเชื่อมต่อกับมอเตอร์ไดรฟ์ เซ็นเซอร์ และบอร์ดอุปกรณ์ต่อพ่วง ชุดอินเทอร์เฟซทั่วไปมีดังนี้:
- อีเธอร์เน็ต: มาตรฐานกิกะบิตสำหรับแพลตฟอร์มที่ต้องการการประมวลผลสูง และ 100 เมกะบิตสำหรับงานออกแบบที่คำนึงถึงต้นทุน โดยทั่วไปจะมีสองพอร์ต: พอร์ตภายนอกหนึ่งพอร์ต และพอร์ตภายในหนึ่งพอร์ตสำหรับเชื่อมต่อกับบอร์ดอุปกรณ์ต่อพ่วง
- USB: พอร์ตโฮสต์และพอร์ตอุปกรณ์สำหรับอุปกรณ์เสริมภายนอก อินเทอร์เฟซบริการ และบางครั้งก็รวมถึงอุปกรณ์ประมวลผลต่อพ่วง USB 3.x สำหรับแอปพลิเคชันที่ใช้ข้อมูลจำนวนมาก
- Wi-Fi และ Bluetooth: การเชื่อมต่อไร้สายสำหรับหุ่นยนต์เคลื่อนที่และหุ่นยนต์บริการลูกค้า ควรใช้โมดูลที่ได้รับการรับรองเพื่อประสิทธิภาพด้านกฎระเบียบ
- สามารถ: การสื่อสารภายในไปยังมอเตอร์ไดรฟ์และบอร์ดอุปกรณ์ต่อพ่วง ทนทานต่อสภาพแวดล้อมที่มีสัญญาณรบกวนทางไฟฟ้าสูง เป็นมาตรฐานในแพลตฟอร์มที่พัฒนามาจากอุตสาหกรรมและยานยนต์
- RS-485 หรือ RS-422: การสื่อสารแบบอนุกรมกับบอร์ดอุปกรณ์ต่อพ่วง บางครั้งใช้เพื่อรองรับเซ็นเซอร์และแอคชูเอเตอร์รุ่นเก่า
- SPI และ I²C: การสื่อสารระหว่างอุปกรณ์ต่อพ่วงภายในตัวเครื่องกับเซ็นเซอร์ในพื้นที่และไอซีขนาดเล็ก ไม่เหมาะสำหรับสัญญาณที่ส่งผ่านสายเคเบิล
การเลือกใช้สายหรือไร้สายขึ้นอยู่กับสภาพแวดล้อมการทำงานของหุ่นยนต์ หุ่นยนต์อุตสาหกรรมที่ติดตั้งอยู่กับที่มักใช้ Ethernet เป็นอินเทอร์เฟซภายนอกหลัก หุ่นยนต์เคลื่อนที่ใช้ Wi-Fi หรือเครือข่ายเซลลูลาร์ ส่วนหุ่นยนต์บริการลูกค้าจะใช้แบบใดก็ตามที่ประสบการณ์การใช้งานของผู้ใช้ต้องการ โดยทั่วไปแล้วโปรแกรมต่างๆ มักจะรวมทั้งแบบมีสายและไร้สายไว้ในบอร์ดเดียวกัน เนื่องจากสถานการณ์การใช้งานที่แตกต่างกันจะได้รับประโยชน์จากอินเทอร์เฟซที่แตกต่างกัน ต้นทุนในการเพิ่มระบบไร้สายลงในบอร์ดที่มี Ethernet อยู่แล้วนั้นไม่สูงนัก แต่ประโยชน์ด้านความยืดหยุ่นนั้นมีมาก

อินเทอร์เฟซอุปกรณ์ต่อพ่วง: ไดรฟ์มอเตอร์, เซ็นเซอร์, อินพุต/เอาต์พุตด้านความปลอดภัย, อินเทอร์เฟซผู้ใช้
อุปกรณ์ต่อพ่วง I/O ควรแยกฟังก์ชันด้านความปลอดภัย การเคลื่อนไหว และความสะดวกสบายออกจากกัน
คำสั่งควบคุมมอเตอร์, อินพุตของตัวเข้ารหัส, ระบบล็อกนิรภัย, ปุ่มส่วนติดต่อผู้ใช้ และเซ็นเซอร์เสริม ไม่ควรถูกมองว่าเป็นอินพุต/เอาต์พุตที่ใช้แทนกันได้ เส้นทางด้านความปลอดภัยและการเคลื่อนที่จำเป็นต้องมีพฤติกรรมที่แน่นอนและครอบคลุมการวินิจฉัย ในขณะที่ฟังก์ชันอำนวยความสะดวกสามารถทนต่อความซับซ้อนได้มากกว่า การออกแบบแผงวงจรพิมพ์ (PCB) และสถาปัตยกรรมเฟิร์มแวร์ควรสะท้อนถึงความแตกต่างนั้น
อินเทอร์เฟซสำหรับมอเตอร์ขับเคลื่อน เซ็นเซอร์ และอินพุต/เอาต์พุตด้านความปลอดภัย จะกำหนดว่าบอร์ดควบคุมสามารถผสานรวมอะไรได้บ้าง โปรแกรมหุ่นยนต์มักจะพบในภายหลังว่าการเชื่อมต่ออุปกรณ์ต่อพ่วงนั้นวางแผนไว้ไม่เพียงพอ การจับคู่ชุดอินเทอร์เฟซกับข้อกำหนดของอุปกรณ์ต่อพ่วงในขั้นตอนการออกแบบจะช่วยหลีกเลี่ยงการแก้ไขในภายหลัง ข้อพิจารณาหลักมีดังนี้:
- คำสั่งขับเคลื่อนมอเตอร์: สามารถเลือกพอร์ต CAN, EtherCAT หรือพอร์ตอนุกรมเฉพาะสำหรับแต่ละไดรฟ์ได้ โดยอัตราการส่งข้อมูลและเวลาแฝงจะเป็นตัวกำหนดการเลือกใช้พอร์ต
- ฟีดแบ็กจากตัวเข้ารหัส: บางครั้งต่อตรงเข้ากับแผงควบคุม บางครั้งต่อผ่านมอเตอร์ไดรฟ์ อัตราการทำงานและความแม่นยำที่ต้องการจะเป็นตัวกำหนดทางเลือก
- การอ่านค่าเซ็นเซอร์: เซ็นเซอร์พื้นฐานอ่านค่าแบบอนาล็อก ส่วนเซ็นเซอร์อัจฉริยะอ่านค่าแบบดิจิทัล บอร์ดเชื่อมต่อเซ็นเซอร์ช่วยลดภาระการทำงานเหล่านี้บนแพลตฟอร์มที่ซับซ้อนกว่า
- อินพุต/เอาต์พุตด้านความปลอดภัย: ปุ่มหยุดฉุกเฉิน, สัญญาณความปลอดภัยจากอุปกรณ์ภายนอก, ระบบสองช่องสัญญาณในกรณีที่สถาปัตยกรรมด้านความปลอดภัยกำหนดไว้
- หน้าจอผู้ใช้: ปุ่ม ตัวบ่งชี้ และการเชื่อมต่อจอแสดงผลสำหรับการโต้ตอบของผู้ใช้ในพื้นที่ บางครั้งรวมอยู่ในแผงควบคุม บางครั้งอยู่บนแผง UI แยกต่างหาก
ความแตกต่างระหว่างชุดอินเทอร์เฟซของแผงควบคุมและชุดอินเทอร์เฟซของแผงอุปกรณ์ต่อพ่วงมีความสำคัญทั้งในด้านการออกแบบและการผลิต แผงควบคุมเป็นที่ตั้งของอินเทอร์เฟซหลัก ในขณะที่แผงอุปกรณ์ต่อพ่วงจะแปลงอินเทอร์เฟซเหล่านั้นให้เป็นไปตามหน้าที่เฉพาะของตน การแบ่งส่วนนี้ทำให้แผงควบคุมมุ่งเน้นไปที่การประสานงานและการประมวลผล ในขณะที่แผงอุปกรณ์ต่อพ่วงมีความเชี่ยวชาญเฉพาะด้าน โปรแกรมที่รวมทุกอย่างไว้บนแผงควบคุมมากเกินไปมักจะทำให้ได้แผงควบคุมที่ซับซ้อนเกินไปและยากต่อการออกแบบใหม่ ในขณะที่โปรแกรมที่แบ่งส่วนอย่างดีจะสร้างแผงควบคุมที่แต่ละส่วนมีหน้าที่รับผิดชอบที่ชัดเจน
พื้นที่จัดเก็บข้อมูล, การบูต, การอัปเดตเฟิร์มแวร์ และการบูตที่ปลอดภัย
กลยุทธ์การอัปเดตเฟิร์มแวร์ส่งผลต่อข้อกำหนดด้านฮาร์ดแวร์ของแผงวงจรพิมพ์ (PCB)
การบูตอย่างปลอดภัย การจัดเก็บข้อมูลแบบสองภาพ โหมดกู้คืน การเข้าถึงการดีบัก การตั้งโปรแกรมหมายเลขซีเรียล และการจัดเก็บข้อมูลการปรับเทียบ ล้วนต้องอาศัยการตัดสินใจด้านฮาร์ดแวร์ ทีมที่เลื่อนกลยุทธ์การอัปเดตไปจนถึงการบูรณาการซอฟต์แวร์ มักจะพบว่าแผงวงจรพิมพ์ (PCB) ขาดพื้นที่จัดเก็บข้อมูล พิน การเข้าถึงการทดสอบ หรือลำดับการจ่ายไฟที่จำเป็นสำหรับการอัปเดตภาคสนามที่มีประสิทธิภาพ
กลไกการจัดเก็บข้อมูล การบูต และการอัปเดตเฟิร์มแวร์ส่งผลต่อความสามารถในการบำรุงรักษาหุ่นยนต์ตลอดวงจรชีวิตของผลิตภัณฑ์ หุ่นยนต์ที่จัดส่งโดยไม่มีสถาปัตยกรรมจัดเก็บข้อมูลที่เหมาะสมจะประสบปัญหาในการอัปเดตเฟิร์มแวร์ระหว่างการใช้งาน ประเด็นหลักที่ต้องพิจารณามีดังนี้:
- eMMC หรือ SD: หน่วยเก็บข้อมูลทั่วไปสำหรับแพลตฟอร์ม SoC ระดับ Linux eMMC รวมอยู่ในตัวเพื่อความน่าเชื่อถือ ในขณะที่ SD ใช้สำหรับการออกแบบที่คำนึงถึงต้นทุนและมีความต้องการความน่าเชื่อถือในระดับปานกลาง
- SSD ภายนอก: มีความจุและความเร็วสูงกว่า พบได้ทั่วไปในแพลตฟอร์มไร้คนขับที่ต้องประมวลผลข้อมูลจำนวนมาก เช่น การบันทึกและการทำแผนที่ ซึ่งต้องการปริมาณการประมวลผลสูง
- เฟิร์มแวร์แบบภาพคู่: มีไฟล์เฟิร์มแวร์สองไฟล์ที่สามารถสลับใช้งานได้หากบูตเครื่องล้มเหลว เป็นวิธีปฏิบัติมาตรฐานสำหรับหุ่นยนต์ที่สามารถอัปเดตได้ในภาคสนาม เพื่อป้องกันไม่ให้หุ่นยนต์เสียหายระหว่างการอัปเดตแบบ OTA
- การบูตที่ปลอดภัย: การตรวจสอบลายเซ็นเฟิร์มแวร์ด้วยวิธีการเข้ารหัสลับในระหว่างการบูตเครื่อง เป็นมาตรฐานในผลิตภัณฑ์ที่อยู่ภายใต้การกำกับดูแล และพบเห็นได้ทั่วไปมากขึ้นในผลิตภัณฑ์เชิงพาณิชย์เพื่อความปลอดภัย
- การกำหนดค่าแบบถาวร: หน่วยความจำแบบไม่ลบเลือนสำหรับกำหนดค่าหุ่นยนต์ ปรับเทียบ และข้อมูลต่อหน่วย EEPROM มาตรฐาน หรือพื้นที่แฟลชที่สงวนไว้
การกู้คืนจากความล้มเหลวในการอัปเดตเฟิร์มแวร์เป็นหนึ่งในด้านที่ได้รับการลงทุนน้อยที่สุดในอุปกรณ์อิเล็กทรอนิกส์สำหรับหุ่นยนต์ หุ่นยนต์ที่ใช้งานไม่ได้ระหว่างการอัปเดต OTA จะกลายเป็นการเรียกใช้บริการที่มีค่าใช้จ่ายสูง หน่วยความจำแฟลชแบบสองภาพพร้อมการสลับที่กำหนดไว้เมื่อบูตล้มเหลวจะช่วยป้องกันความล้มเหลวประเภทนี้ด้วยต้นทุนฮาร์ดแวร์ที่ไม่สูงมากนัก — คือพาร์ติชั่นแฟลชที่สองและโค้ดบูตเพื่อจัดการการเลือกภาพ โปรแกรมที่สร้างสิ่งนี้ไว้ในการออกแบบตั้งแต่เริ่มต้นจะช่วยป้องกันความล้มเหลวที่อาจเกิดขึ้นระหว่างการอัปเดต OTA ขนาดใหญ่
ข้อควรพิจารณาในการออกแบบเฉพาะสำหรับแผงควบคุมหุ่นยนต์
การออกแบบแผงควบคุมต้องสร้างสมดุลระหว่างความเร็วสูง พลังงาน และความสะดวกในการบำรุงรักษา
แผงควบคุมสมัยใหม่ผสานรวมหน่วยความจำ DDR, อินเทอร์เฟซอนุกรมความเร็วสูง, ตัวควบคุมแรงดันไฟฟ้าแบบสวิตชิ่ง, โมดูลไร้สาย, เซ็นเซอร์, ตัวเชื่อมต่อ และการเข้าถึงการดีบัก การจัดวางที่ดีช่วยให้เส้นทางส่งกลับสั้น แยกรางสัญญาณที่มีสัญญาณรบกวนออกจากสัญญาณที่ไวต่อสัญญาณ มีจุดทดสอบที่เข้าถึงได้ และรองรับการซ่อมแซมหรือการวินิจฉัยเมื่อหุ่นยนต์กำลังใช้งานอยู่
ข้อควรพิจารณาในการออกแบบแผงควบคุมหุ่นยนต์นั้น ผสมผสานหลักการประมวลผลแบบฝังตัวทั่วไปเข้ากับข้อกำหนดเฉพาะของหุ่นยนต์ โปรแกรมที่ปฏิบัติตามทั้งสองหมวดหมู่ร่วมกันจะสร้างแผงควบคุมที่เชื่อถือได้ ในขณะที่โปรแกรมที่มองหุ่นยนต์เป็นระบบฝังตัวทั่วไปจะมองข้ามข้อควรพิจารณาเฉพาะด้านหุ่นยนต์ไป ข้อควรพิจารณาที่สำคัญมีดังนี้:
- ลำดับการจ่ายไฟ: รางจ่ายไฟของ SoC และอุปกรณ์ต่อพ่วงจำเป็นต้องมีการกำหนดลำดับที่ชัดเจนระหว่างการเปิดและปิดเครื่อง ข้อผิดพลาดในลำดับการจ่ายไฟจะทำให้เกิดความล้มเหลวในการบูตหรือการลัดวงจร
- ภูมิคุ้มกันต่อคลื่นแม่เหล็กไฟฟ้า: แผงควบคุมต้องกำจัดสัญญาณรบกวนจากมอเตอร์ไดรฟ์และแหล่งจ่ายไฟแบบสวิตชิ่งที่อยู่ใกล้เคียง การกรอง การแบ่งพื้นที่จัดวาง และการป้องกันล้วนมีส่วนช่วยในเรื่องนี้
- การออกแบบการระบายความร้อน: การระบายความร้อนของ SoC ต้องทำได้โดยไม่เกิดความร้อนสูงเกินไป การติดตั้งฮีทซิงค์หรือเส้นทางการไหลของอากาศต้องออกแบบควบคู่ไปกับการจัดวางวงจรไฟฟ้า
- สิทธิ์การเข้าถึงการดีบัก: การเข้าถึงการดีบักผ่าน JTAG, UART หรือ Ethernet สำหรับการพัฒนาและการบริการภาคสนาม ใช้ชุดขั้วต่อมาตรฐานเดียวกันในผลิตภัณฑ์ต่างๆ เพื่อความสม่ำเสมอ
- การตรวจจับข้อผิดพลาด: ตัวจับเวลาเฝ้าระวัง ตัวตรวจจับไฟตก และระบบตรวจสอบสถานะการทำงานบนแผงควบคุมเอง แผงควบคุมที่ควบคุมหุ่นยนต์ต้องตรวจจับได้ด้วยว่าเมื่อใดที่เกิดความผิดพลาด
โปรแกรมที่มองว่าแผงควบคุมเป็นแผงสุดท้ายที่ออกแบบ มักจะมองข้ามประเด็นการบูรณาการที่สามารถแก้ไขได้ง่ายกว่าตั้งแต่แรก ชุดอินเทอร์เฟซของแผงควบคุมจำกัดสิ่งที่แผงอื่นๆ สามารถทำได้ ขนาดทางกลของแผงควบคุมจำกัดตำแหน่งที่ติดตั้งในหุ่นยนต์ ภาระความร้อนของแผงควบคุมจำกัดการออกแบบระบบระบายความร้อน การออกแบบแผงควบคุมก่อน หรืออย่างน้อยก็ในช่วงต้นของวงจรการออกแบบระบบ จะทำให้แผงอื่นๆ มีเป้าหมายอินเทอร์เฟซที่เสถียรและป้องกันการออกแบบใหม่ในขั้นตอนสุดท้าย การตรวจสอบ ข้อกำหนดการออกแบบอิเล็กทรอนิกส์ของหุ่นยนต์จะเชื่อมโยงแผงควบคุม แผงตรวจจับ แผงจ่ายไฟ และแผงสื่อสาร ช่วยระบุขอบเขตทางไฟฟ้าและทางกลที่ต้องกำหนดให้แน่นอนก่อนการผลิต
ข้อกำหนดด้านการผลิต การเขียนโปรแกรม และการทดสอบแผงควบคุมหุ่นยนต์
ฝ่ายผลิตควรตรวจสอบการบูต การสื่อสาร และข้อมูลประจำตัวที่ตั้งโปรแกรมไว้
การทดสอบแผงควบคุมยังไม่เสร็จสมบูรณ์เพียงแค่ตรวจสอบว่ารอยบัดกรีดูถูกต้องแล้ว ฝ่ายผลิตควรตรวจสอบรางจ่ายไฟ ลำดับการบูต การเข้าถึงหน่วยความจำ เวอร์ชันเฟิร์มแวร์ รหัสประจำตัวที่ไม่ซ้ำกัน อินเทอร์เฟซหลัก และการปรับเทียบระดับบอร์ดใดๆ เพื่อให้แน่ใจว่าแผงควบคุมพร้อมสำหรับการรวมเข้ากับระบบ
ข้อควรพิจารณาในการผลิตแผงควบคุมหุ่นยนต์นั้นสอดคล้องกับความต้องการด้านการประมวลผลที่ซับซ้อน การต่อสายสัญญาณแบบ BGA ที่มีระยะห่างแคบ โครงสร้างแบบ HDI การควบคุมอิมพีแดนซ์บนอินเทอร์เฟซหน่วยความจำและการสื่อสาร และการเขียนโปรแกรมเฟิร์มแวร์ในระหว่างการประกอบ ล้วนเป็นปัจจัยสำคัญในการผลิตแผงควบคุม ความสามารถของ Highleap ในการผลิตแผงควบคุมประกอบด้วย:
- การก่อสร้าง HDI: แผงวงจรหลายชั้นพร้อมการสร้างไมโครเวียแบบเรียงซ้อนในตำแหน่งที่ต้องการการต่อสายแบบ BGA ความสามารถในการต่อแบบ 1-N-1 ผ่านทุกชั้น รายละเอียดอยู่ในหน้าคู่มือการออกแบบ PCB HDI สำหรับหุ่นยนต์
- อิมพีแดนซ์ที่ควบคุม: ค่าความคลาดเคลื่อนมาตรฐาน ±10% สามารถร้องขอความแม่นยำมากกว่านี้ได้ มีการตรวจสอบค่าความต้านทานต่อล็อตในระหว่างการผลิต
- SMT ระยะห่างระหว่างขาละเอียด: รองรับ BGA ขนาด 0.4 มม. และชิ้นส่วนพาสซีฟ 01005 มีการควบคุมกระบวนการผลิตอย่างเข้มงวด รวมถึง SPI, AOI และการตรวจสอบด้วยรังสีเอ็กซ์
- การเขียนโปรแกรมเฟิร์มแวร์: การโหลดเฟิร์มแวร์ของลูกค้าในระหว่างการประกอบ รองรับหมายเลขซีเรียลต่อหน่วยและข้อมูลการสอบเทียบ
- การทดสอบการทำงาน: โดยใช้เฟิร์มแวร์และอุปกรณ์ที่ลูกค้าจัดหาให้ การครอบคลุมการทดสอบเฉพาะบอร์ดจะตรงกับการออกแบบ
- ตรวจสอบย้อนกลับ: ข้อมูลการทดสอบต่อหน่วยและบันทึกหมายเลขล็อตของชิ้นส่วนที่ใช้สนับสนุนการยื่นขอรับรองจากลูกค้า
การผลิตแผงควบคุมที่ Highleap ครอบคลุมเทคโนโลยีผสมผสานที่ใช้ในแผงควบคุมหุ่นยนต์สมัยใหม่ ได้แก่ โครงสร้าง HDI สำหรับการจ่ายสัญญาณแบบ BGA, อิมพีแดนซ์ควบคุมสำหรับอินเทอร์เฟซหน่วยความจำและการสื่อสาร, ระนาบพลังงานขนาด SoC สำหรับการประมวลผล และ SMT ที่มีระยะห่างละเอียดสำหรับชิ้นส่วนพาสซีฟขนาดเล็กที่พบได้มากมายในแผงควบคุมสมัยใหม่ การเขียนโปรแกรมเฟิร์มแวร์ในขั้นตอนการประกอบพร้อมการสนับสนุนข้อมูลการปรับเทียบต่อหน่วย ช่วยให้สายการประกอบเป็นจุดเชื่อมต่อที่เป็นธรรมชาติสำหรับการปรับแต่งในระดับหน่วย
คำถามที่พบบ่อยเกี่ยวกับแผงวงจรควบคุมหุ่นยนต์ (Robot Control Board PCB FAQs)
แผงวงจรควบคุมหุ่นยนต์ (PCB) คืออะไร?
แผงวงจรพิมพ์ (PCB) สำหรับควบคุมหุ่นยนต์เป็นแผงวงจรอิเล็กทรอนิกส์หลักที่ทำหน้าที่ประมวลผลซอฟต์แวร์แอปพลิเคชัน ประสานงานการขับเคลื่อนมอเตอร์ อ่านค่าจากเซ็นเซอร์ จัดการการสื่อสาร จัดเก็บการตั้งค่า และควบคุมพฤติกรรมของระบบ
แผงควบคุมหุ่นยนต์ควรใช้ไมโครคอนโทรลเลอร์ (MCU) หรือชิปประมวลผลแบบ SoC ดี?
ใช้ไมโครคอนโทรลเลอร์ (MCU) เมื่อต้องการควบคุมแบบกำหนดได้ ใช้พลังงานต่ำ และซอฟต์แวร์ที่เรียบง่ายเพียงพอ ใช้ชิป SoC เมื่อหุ่นยนต์ต้องการซอฟต์แวร์ระดับ Linux การรับรู้ การเชื่อมต่อเครือข่าย ส่วนติดต่อผู้ใช้ การบันทึกข้อมูล หรือการประมวลผลที่สูงขึ้น หุ่นยนต์บางตัวใช้ทั้งสองอย่าง: MCU สำหรับการควบคุมแบบเรียลไทม์ และ SoC สำหรับการประมวลผลแอปพลิเค ชัน แผงวงจรพิมพ์ (PCB) สำหรับเกตเวย์หุ่นยนต์อุตสาหกรรมจะแยกการแปลงการสื่อสารออกจากการควบคุมการเคลื่อนไหว ช่วยกำหนดว่าอินเทอร์เฟซและการตรวจสอบเฟิร์มแวร์ใดเป็นของแต่ละบอร์ด
อินเทอร์เฟซใดบ้างที่พบได้ทั่วไปในแผงควบคุมหุ่นยนต์?
อินเทอร์เฟซทั่วไปได้แก่ อีเธอร์เน็ต, USB, Wi-Fi, บลูทูธ, CAN, RS-485, SPI, I²C, UART, กล้อง MIPI, LVDS, GPIO, อินพุตตัวเข้ารหัส, อินพุต/เอาต์พุตเพื่อความปลอดภัย, พอร์ตดีบัก และส่วนหัวสำหรับการขยาย ส่วนผสมที่แน่นอนขึ้นอยู่กับสถาปัตยกรรมของหุ่นยนต์
เหตุใดแผงควบคุมหุ่นยนต์จึงต้องการค่าความต้านทานที่ควบคุมได้?
การควบคุมอิมพีแดนซ์มีความจำเป็นสำหรับหน่วยความจำความเร็วสูง อีเธอร์เน็ต USB PCIe ลิงก์กล้อง LVDS และอินเทอร์เฟซความเร็วสูงอื่นๆ การควบคุมจะช่วยลดการสะท้อนของสัญญาณและข้อผิดพลาดด้านเวลาให้อยู่ในขอบเขตที่กำหนด และควรระบุค่าสำหรับแต่ละอินเทอร์เฟซ
ข้อผิดพลาดทั่วไปในการออกแบบแผงควบคุมหุ่นยนต์มีอะไรบ้าง?
ข้อผิดพลาดที่พบบ่อย ได้แก่ เส้นทางส่งกลับที่ไม่ดี การต่อสายดินที่มีทั้งสัญญาณรบกวนและสัญญาณไวปะปนกัน การวางแผนระนาบพลังงานไม่เพียงพอ จุดดีบักที่เข้าถึงยาก การป้องกัน ESD ที่อ่อนแอ การวางตำแหน่งคอนเนคเตอร์ที่ขัดแย้งกับสายเคเบิล และเส้นทางระบายความร้อนที่ไม่เพียงพอสำหรับ SoC หรือตัวควบคุมพลังงาน
ควรดำเนินการเขียนโปรแกรมเฟิร์มแวร์อย่างไรในระหว่างกระบวนการสร้างแผงวงจรพิมพ์ (PCBA)?
การตั้งโปรแกรมเฟิร์มแวร์ควรรวมถึงอิมเมจที่ถูกต้อง บันทึกเวอร์ชัน การตรวจสอบการตั้งโปรแกรม หมายเลขซีเรียลเฉพาะหรือที่อยู่ MAC ในกรณีที่จำเป็น การบันทึกข้อมูลการปรับเทียบ และวิธีการกู้คืนหากการตั้งโปรแกรมล้มเหลว
แผงควบคุมหุ่นยนต์จำเป็นต้องมีการบูตที่ปลอดภัยหรือไม่?
การบูตอย่างปลอดภัยมีประโยชน์อย่างยิ่งเมื่อหุ่นยนต์เชื่อมต่อกับเครือข่าย เกี่ยวข้องกับความปลอดภัย สามารถอัปเดตได้ในภาคสนาม หรือใช้งานเชิงพาณิชย์ ช่วยป้องกันการทำงานของเฟิร์มแวร์ที่ไม่ได้รับอนุญาต แต่ต้องใช้ฮาร์ดแวร์ที่เข้ากันได้ การจัดการคีย์ และกระบวนการอัปเดตที่วางแผนไว้
การทดสอบใดบ้างที่สำคัญสำหรับการผลิตแผงควบคุมหุ่นยนต์?
การทดสอบที่สำคัญ ได้แก่ การตรวจสอบรางจ่ายไฟ การทดสอบการบูต การทดสอบหน่วยความจำ การตรวจสอบเฟิร์มแวร์ การตรวจสอบอินเทอร์เฟซการสื่อสาร บันทึกการเขียนโปรแกรม การตรวจสอบอินเทอร์เฟซที่ไวต่อ ESD และการทดสอบการทำงานด้วยอุปกรณ์ต่อพ่วงที่เป็นตัวแทน
เกี่ยวกับผู้เขียน
ชาร์ลส์ แอล
วิศวกร PCB CAM และฝ่ายผลิต ที่ Highleap Electronics
ชาร์ลส์มีประสบการณ์มากกว่า 10 ปีในด้านวิศวกรรม PCB CAM และการผลิตอุปกรณ์อิเล็กทรอนิกส์ โดยมีความเชี่ยวชาญในการตรวจสอบไฟล์ PCB การวิเคราะห์ DFM และการเตรียมการผลิตสำหรับแผงวงจรหลายชั้น HDI RF และแผงวงจรความเร็วสูง เขาเชี่ยวชาญใน Genesis, InCAM และ CAM350 ทำให้มั่นใจได้ว่าข้อมูลถูกต้อง กระบวนการมีเสถียรภาพ และผลผลิตสูง
ที่ Highleap Electronics เขาให้ความสำคัญกับการเพิ่มประสิทธิภาพกระบวนการและการประเมินความเป็นไปได้ในการผลิต เพื่อช่วยให้ลูกค้าลดความเสี่ยง ลดระยะเวลานำส่ง และบรรลุผลลัพธ์การผลิตที่เชื่อถือได้

แนะนำโพสต์
รายการตรวจสอบคุณสมบัติซัพพลายเออร์ PCB I-Tera MT40
บริษัท Highleap Electronics ผลิตแผงวงจรพิมพ์...

ฐานข้อมูลวัสดุ PCB: เกรดและคุณสมบัติของลามิเนต
วิธีขอใบเสนอราคาสำหรับแผงวงจรพิมพ์ (PCB) มาทำการวิเคราะห์ DFM/DFA สำหรับ...

การผลิต PCB ของ TMM
สารบัญ ขอบเขตงานผลิต PCB ของ TMM สำหรับ RF และ...

RT duroid 6002 PCB ใบเสนอราคาและ Stackup
หน้านี้เป็นเจ้าของงานกำหนดใบเสนอราคาและลำดับชั้น...
วิธีการรับใบเสนอราคาสำหรับ PCB
เราจะทำการวิเคราะห์ DFM/DFA ให้คุณและส่งรายงานให้คุณทราบ คุณสามารถอัปโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา เราต้องการข้อมูลต่อไปนี้เพื่อแจ้งราคาให้คุณทราบ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด
สำหรับบริการ PCBA โปรดระบุ BOM (รายการวัสดุ) และคำแนะนำการประกอบเฉพาะของคุณ นอกจากนี้ เรายังเสนอบริการวิเคราะห์ DFM/DFA เพื่อเพิ่มประสิทธิภาพการออกแบบของคุณสำหรับการผลิตและการประกอบ เพื่อให้แน่ใจว่ากระบวนการผลิตจะราบรื่น