
การออกแบบและการผลิตแผงวงจรพิมพ์ (PCB) สำหรับเซอร์โวและ BLDC
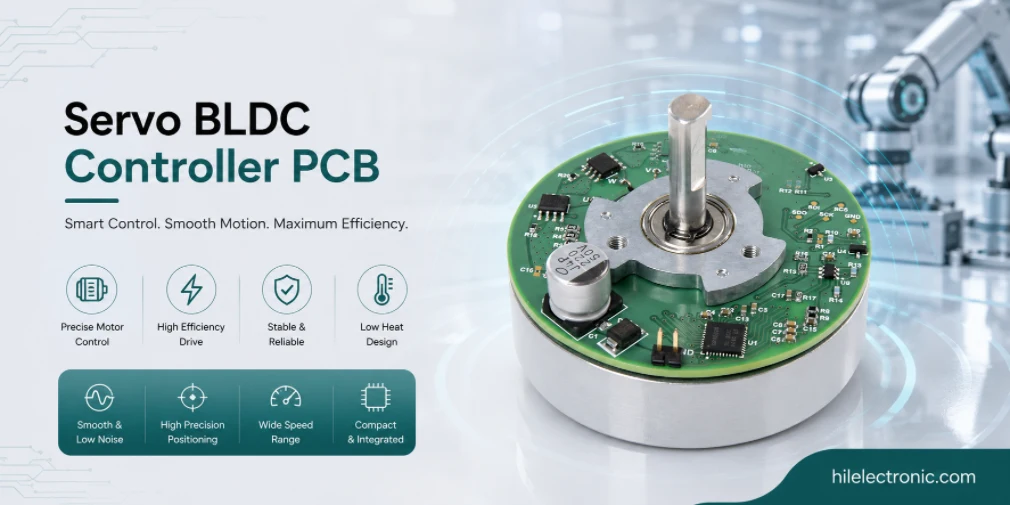
แผงวงจรควบคุมเซอร์โวและ BLDC เป็นบอร์ดขับมอเตอร์ที่มีการเพิ่มระบบควบคุมแบบวงปิดที่มีความแม่นยำสูง ในขณะที่ไดร์เวอร์มอเตอร์พื้นฐานสร้างกระแสเฟสตามคำสั่ง ตัวควบคุมเซอร์โวและ BLDC จะปิดวงจรควบคุมกระแส ความเร็ว และตำแหน่ง ทำให้ได้พฤติกรรมการเคลื่อนที่ที่ควบคุมได้อย่างแม่นยำ ซึ่งเป็นตัวกำหนดประสิทธิภาพของหุ่นยนต์ในแอปพลิเคชันที่คุณภาพการเคลื่อนที่มีความสำคัญ หน้านี้ครอบคลุมการออกแบบและการผลิตแผงวงจรควบคุมเซอร์โวและ BLDC โดยเฉพาะ: อินเทอร์เฟซตัวเข้ารหัส การตรวจจับกระแส การใช้งานวงจรควบคุม และโปรโตคอลการสื่อสารที่บอร์ดเหล่านี้รวมอยู่
แอปพลิเคชันหุ่นยนต์สมัยใหม่ต้องการการควบคุมการเคลื่อนไหวระดับเซอร์โวมากขึ้นเรื่อยๆ หุ่นยนต์ร่วมปฏิบัติงานต้องการการควบคุมแรงบิดเพื่อการปฏิสัมพันธ์กับมนุษย์อย่างปลอดภัย แขนกลอุตสาหกรรมต้องการการเคลื่อนไหวแบบประสานกันหลายแกน หุ่นยนต์ฮิวมานอยด์ต้องการการควบคุมข้อต่อที่มีแบนด์วิดท์สูงพร้อมกันในหลายตัวขับเคลื่อน บอร์ดควบคุมเซอร์โวคือสิ่งที่ทำให้ความแม่นยำนี้เป็นไปได้ และคุณภาพการออกแบบและการผลิตของบอร์ดเหล่านี้เป็นตัวกำหนดโดยตรงว่าการเคลื่อนไหวของหุ่นยนต์จะราบรื่นและเชื่อถือได้ หรือกระตุกและไม่น่าเชื่อถือ
ความแตกต่างระหว่างตัวควบคุมเซอร์โวและ BLDC กับตัวขับมอเตอร์พื้นฐาน
การควบคุมเซอร์โวช่วยเพิ่มคุณภาพการวัดให้กับกำลังขับมอเตอร์
วงจรขับมอเตอร์พื้นฐานสามารถสลับกระแสไฟฟ้าได้ แต่ตัวควบคุมเซอร์โวหรือ BLDC ต้องวัดตำแหน่งและกระแสไฟฟ้าได้อย่างแม่นยำเพียงพอที่จะปิดวงจรควบคุมได้อย่างเสถียร คุณภาพของตัวเข้ารหัส จังหวะการสุ่มตัวอย่าง รูปแบบการตรวจจับกระแส ความหน่วงของโปรเซสเซอร์ และความผันผวนของการสื่อสาร ล้วนส่งผลต่อคุณภาพการเคลื่อนไหว
แผงวงจรควบคุมเซอร์โวและ BLDC เป็นแผงวงจรขับมอเตอร์ที่มีวงจรควบคุมความแม่นยำสูงเพิ่มเข้ามา ในขณะที่ตัวขับมอเตอร์พื้นฐานสร้างกระแสเฟสตามคำสั่ง ตัวควบคุมเซอร์โวหรือ BLDC จะปิดวงจรควบคุมหลายวง — กระแส ความเร็ว ตำแหน่ง — และให้พฤติกรรมการเคลื่อนที่ที่ควบคุมได้อย่างแม่นยำ ความแตกต่างนี้ส่งผลกระทบอย่างมากต่อทั้งส่วนอิเล็กทรอนิกส์และซอฟต์แวร์ สิ่งที่ทำให้ตัวควบคุมเซอร์โวและ BLDC มีความต้องการสูงเป็นพิเศษ:
- การควบคุมวงปิด: วงจรวัดกระแส ความเร็ว และตำแหน่ง ทำงานด้วยอัตราความถี่ตั้งแต่กิโลเฮิร์ตซ์ถึงหลายสิบกิโลเฮิร์ตซ์ ประสิทธิภาพของวงจรขึ้นอยู่กับความแม่นยำในการวัดและเวลาแฝงในการคำนวณ
- อินเทอร์เฟซตัวเข้ารหัส: ข้อมูลป้อนกลับตำแหน่งจากตัวเข้ารหัสแบบออปติคอล แม่เหล็ก หรือรีโซลเวอร์ แบนด์วิดท์และความละเอียดของอินเทอร์เฟซมีผลต่อประสิทธิภาพของเซอร์โว
- การควบคุมแบบมุ่งเน้นสนาม: อัลกอริทึม FOC จะแยกกระแสเฟสออกเป็นส่วนประกอบที่สร้างแรงบิดและส่วนประกอบที่สร้างสนามแม่เหล็ก ซึ่งต้องอาศัยตำแหน่งโรเตอร์ที่แม่นยำและการตรวจวัดกระแสที่เที่ยงตรง
- การควบคุมแรงบิด: การส่งแรงบิดแบบวงปิดผ่านการควบคุมกระแสไฟฟ้า ช่วยให้เกิดการเคลื่อนไหวที่ยืดหยุ่น การตรวจจับแรงที่ตัวกระตุ้น และการใช้งานที่เกี่ยวข้องกับความปลอดภัย
- โปรโตคอลการสื่อสาร: โปรโตคอลอุตสาหกรรม (EtherCAT, CANopen, PROFINET) สำหรับการเคลื่อนที่แบบหลายแกนที่ประสานกัน ความหน่วงและการสั่นไหวส่งผลต่อคุณภาพของการเคลื่อนที่ที่ประสานกัน
ระบบควบคุมเซอร์โวสมัยใหม่ได้รับประโยชน์จากความสามารถในการประมวลผลที่ไมโครคอนโทรลเลอร์ (MCU) และตัวส่งสัญญาณดิจิทัล (DSP) รุ่นใหม่ๆ มีให้ เมื่อสิบปีก่อน การทำงานของ FOC ที่ความถี่ 20 kHz นั้นใช้ทรัพยากรมาก แต่ชิ้นส่วนในปัจจุบันสามารถทำงานได้อย่างสบายๆ และยังมีพื้นที่เหลือสำหรับการทำงานด้านการควบคุม การสื่อสาร และการวินิจฉัย โปรแกรมที่เลือกใช้ชิ้นส่วนรุ่นปัจจุบันจะได้รับประโยชน์จากพื้นที่เหลือนี้ ในขณะที่โปรแกรมที่นำชิ้นส่วนรุ่นเก่ามาใช้ซ้ำบางครั้งอาจประสบปัญหาข้อจำกัดด้านการประมวลผลโดยไม่จำเป็น
สถาปัตยกรรมของวงจรควบคุมมีความสำคัญพอๆ กับความสามารถในการประมวลผล วงจรควบคุมแบบเรียงซ้อนหลายอัตรา — กระแสภายในที่ 20 kHz, ความเร็วที่ 4 kHz, ตำแหน่งที่ 1 kHz — ให้ประสิทธิภาพที่ดีกว่าการใช้งานแบบอัตราเดียวที่ต้นทุนการประมวลผลเท่ากัน การออกแบบตัวควบคุมเซอร์โวที่ใช้ประโยชน์จากความสามารถของ MCU ในปัจจุบันได้ดี มักจะใช้สถาปัตยกรรมแบบหลายอัตรา ในขณะที่การออกแบบที่ใช้สถาปัตยกรรมแบบอัตราเดียวแบบเก่าบางครั้งอาจมีประสิทธิภาพต่ำกว่าที่ฮาร์ดแวร์สามารถทำได้
อินเทอร์เฟซของตัวเข้ารหัส: ออปติคอล, แม่เหล็ก, รีโซลเวอร์, แบบไร้เซ็นเซอร์
การเลือกอินเทอร์เฟซตัวเข้ารหัสมีผลต่อพฤติกรรมการเริ่มต้นและแบนด์วิดท์การควบคุม
วิธีการป้อนกลับแบบเพิ่มทีละขั้น แบบสัมบูรณ์ แบบแม่เหล็ก แบบออปติคอล แบบรีโซลเวอร์ และแบบไร้เซ็นเซอร์นั้นแตกต่างกันในด้านความละเอียด ความต้านทานต่อสัญญาณรบกวน ความแน่นอนในการเริ่มต้นทำงาน ความไวต่อสายเคเบิล และต้นทุน แผงวงจรพิมพ์ (PCB) ต้องรองรับวิธีการป้อนกลับที่เลือกทั้งทางไฟฟ้าและทางกล แทนที่จะมองว่าตัวเข้ารหัสเป็นเพียงตัวเชื่อมต่อทั่วไป
อินเทอร์เฟซของตัวเข้ารหัส (Encoder interface) คือส่วนที่ตัวควบคุมเซอร์โว (Servo controller) ใช้ในการรวมข้อมูลป้อนกลับตำแหน่ง ประเภทของตัวเข้ารหัส ความละเอียด และโปรโตคอลอินเทอร์เฟซ ล้วนส่งผลต่อประสิทธิภาพการควบคุม ประเภทหลักของตัวเข้ารหัส ได้แก่:
- การเพิ่มทีละขั้นทางแสง: อาร์เรย์โฟโตไดโอดอ่านรูปแบบบนแผ่นดิสก์ออปติคอล ความละเอียดสูง ต้องใช้พัลส์ดัชนีสำหรับตำแหน่งสัมบูรณ์เมื่อเริ่มต้นทำงาน
- ค่าสัมบูรณ์เชิงแสง: รูปแบบที่เข้ารหัสสามารถอ่านได้โดยตรงเป็นตำแหน่งสัมบูรณ์ ต้นทุนสูงกว่าแบบเพิ่มทีละน้อย แต่เริ่มต้นทำงานได้เร็วกว่าและมีพฤติกรรมที่ปลอดภัยกว่าหลังไฟดับ
- แม่เหล็ก เซ็นเซอร์ฮอลล์หรือเซ็นเซอร์ต้านทานแม่เหล็กที่อ่านรูปแบบสนามแม่เหล็ก มีต้นทุนต่ำกว่าเซ็นเซอร์แบบออปติคอล และมีความละเอียดเพียงพอสำหรับการใช้งานส่วนใหญ่
- การแก้ไข: สัญญาณไซน์/โคไซน์ที่ได้จากหม้อแปลงแบบหมุน มีความน่าเชื่อถือสูงในสภาพแวดล้อมที่รุนแรง ต้องใช้การแปลงสัญญาณจากตัวแปลงสัญญาณเป็นดิจิทัล
- ไม่มีเซ็นเซอร์: การประมาณตำแหน่งโรเตอร์จากแรงดันและกระแสไฟฟ้าที่ขั้วมอเตอร์ ประหยัดต้นทุนกว่าการใช้ตัวเข้ารหัส แต่ประสิทธิภาพมีข้อจำกัดที่ความเร็วต่ำ
วงจรการแทรกค่าในตัวเข้ารหัสแบบอนาล็อกช่วยเพิ่มความละเอียดให้มากกว่าค่าที่ระบุไว้บนตัวเข้ารหัส ตัวเข้ารหัส 2000 เส้นที่มีการแทรกค่า 4 เท่าจะให้ค่า 8000 ต่อการหมุนหนึ่งรอบ และหากมีการแทรกค่า 256 เท่า จะได้ค่ามากกว่า 500,000 คุณภาพของการแทรกค่า—ระดับสัญญาณรบกวน ความเป็นเส้นตรง ความเสถียรต่ออุณหภูมิ—ส่งผลโดยตรงต่อประสิทธิภาพของเซอร์โวและต้องใช้การออกแบบอนาล็อกอย่างระมัดระวัง
ระบบเข้ารหัสแบบสัมบูรณ์ช่วยขจัดขั้นตอนการปรับตำแหน่งเริ่มต้น (homing sequence) ที่ระบบเข้ารหัสแบบเพิ่มค่า (incremental encoder) จำเป็นต้องใช้หลังจากเปิดเครื่อง เป็นระบบมาตรฐานในเซอร์โวมอเตอร์ระดับไฮเอนด์และแอปพลิเคชันที่ความล่าช้าในการเริ่มต้นทำงานมีความสำคัญ ต้นทุนที่เพิ่มขึ้นของระบบเข้ารหัสแบบสัมบูรณ์มักจะถูกชดเชยด้วยความเรียบง่ายของแอปพลิเคชันและการใช้งานที่รวดเร็วยิ่งขึ้น
ความละเอียดของตัวเข้ารหัสควรตรงกับความแม่นยำที่แอปพลิเคชันต้องการจริง การกำหนดความละเอียดของตัวเข้ารหัสสูงเกินไปจะทำให้เสียค่าใช้จ่ายสำหรับความสามารถที่ลูปควบคุมไม่สามารถใช้งานได้ ในขณะที่การกำหนดความละเอียดต่ำเกินไปจะจำกัดความแม่นยำที่ทำได้ โปรแกรมที่จับคู่ตัวเข้ารหัสกับความต้องการของแอปพลิเคชันจะเสียค่าใช้จ่ายเฉพาะความแม่นยำที่ใช้งานจริงเท่านั้น
การตรวจจับกระแสไฟฟ้าเพื่อควบคุมแรงบิด
การตรวจจับกระแสไฟฟ้าเป็นพื้นฐานของการควบคุมแรงบิด
วงจรควบคุมแรงบิด FOC และเซอร์โวขึ้นอยู่กับการวัดกระแสเฟสที่แม่นยำและมีความหน่วงต่ำ การจัดวางตัวต้านทานขนาน ช่วงโหมดร่วมของแอมพลิฟายเออร์ การกรอง จังหวะเวลาของ ADC แบนด์วิดท์ของเซ็นเซอร์ฮอลล์ และการเปลี่ยนแปลงตามอุณหภูมิ ล้วนเป็นปัจจัยที่จะกำหนดว่าตัวควบคุมสามารถส่งแรงบิดได้อย่างราบรื่นหรือไม่
การตรวจวัดกระแสไฟฟ้าในตัวควบคุมเซอร์โวมีผลโดยตรงต่อประสิทธิภาพการควบคุมแรงบิด ความแม่นยำของเซ็นเซอร์ แบนด์วิดท์ และระดับสัญญาณรบกวน จะร่วมกันกำหนดแบนด์วิดท์ของวงจรควบคุมแรงบิดที่ทำได้ ตัวเลือกหลักในการตรวจวัดกระแสไฟฟ้า ได้แก่:
- ทางลัดด้านล่าง: ราคาถูกที่สุดและง่ายที่สุด การวัดแบบอ้างอิงกราวด์ ต้องสร้างกระแสบัสขึ้นใหม่จากสถานะการสวิตช์
- วงจรลัดเฟส: การวัดกระแสเฟสโดยตรง มาตรฐานสำหรับการควบคุม FOC ต้องใช้แอมพลิฟายเออร์แบบแยกส่วนหรือตัวปรับระดับสัญญาณ
- ปรากฏการณ์ฮอลล์: การตรวจจับกระแสไฟฟ้าแบบแยกส่วนโดยไม่ต้องใช้ตัวต้านทานขนาน ต้นทุนสูงกว่า แต่ไม่มีการสูญเสียพลังงานและมีการแยกส่วนอย่างสมบูรณ์
- ฟลักซ์เกต: การตรวจวัดกระแสไฟฟ้าแบบแยกส่วนที่มีความแม่นยำสูง สำหรับการใช้งานที่ต้องการประสิทธิภาพสูงสุด ต้นทุนสูงกว่า เหมาะสำหรับงานเฉพาะทาง
- ขดลวดโรโกวสกี้: การตรวจจับกระแสไฟฟ้าสลับที่มีแบนด์วิดท์สูง เหมาะสำหรับงานที่ต้องการกระแสไฟฟ้าสูงหรือความถี่สูง
ความแม่นยำในการตรวจวัดส่งผลโดยตรงต่อความแม่นยำในการควบคุมแรงบิดของเซอร์โว ข้อผิดพลาดในการตรวจวัดกระแสไฟฟ้า 1% จะทำให้เกิดข้อผิดพลาดของแรงบิดอย่างน้อย 1% ที่แรงบิดต่ำ ซึ่งข้อผิดพลาดนั้นคิดเป็นสัดส่วนที่สำคัญของค่าที่ตั้งไว้ โปรแกรมที่ต้องการควบคุมแรงหรือแรงบิดอย่างแม่นยำจะลงทุนในอุปกรณ์ตรวจวัดที่มีความแม่นยำสูง ส่วนโปรแกรมที่ต้องการแรงบิดโดยประมาณก็สามารถใช้อุปกรณ์ตรวจวัดที่มีต้นทุนต่ำกว่าได้
การเปลี่ยนแปลงของอุณหภูมิในการตรวจจับกระแสไฟฟ้าเป็นปัญหาสำคัญโดยเฉพาะอย่างยิ่งสำหรับเซอร์โวที่ทำงานในช่วงอุณหภูมิที่กว้าง พฤติกรรมการสตาร์ทในสภาพอากาศเย็น พฤติกรรมการอุ่นเครื่อง และพฤติกรรมสภาวะสมดุลทางความร้อนล้วนแตกต่างกัน โปรแกรมที่ใช้ในการระบุลักษณะการเปลี่ยนแปลงและชดเชยการเปลี่ยนแปลงนั้นจะช่วยรักษาความแม่นยำในทุกสภาวะการทำงาน
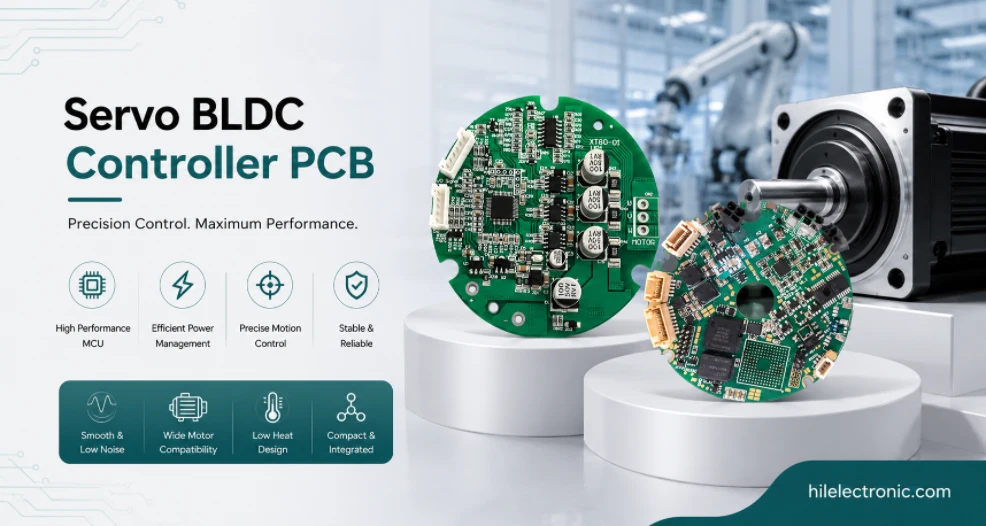
การใช้งานวงจรควบคุม: DSP, MCU, FPGA, SoC
ควรเลือกสถาปัตยกรรมควบคุมโดยคำนึงถึงอัตราการวนรอบและการกำหนดเวลาที่แน่นอน
โซลูชัน MCU, DSP, FPGA และ SoC สามารถใช้งานได้ทั้งหมด แต่แต่ละแบบจัดการกับความหน่วงแฝง จังหวะการขัดจังหวะ การสร้าง PWM การซิงโครไนซ์ ADC และการสื่อสารแตกต่างกัน แผงวงจรพิมพ์ (PCB) ควรจัดเตรียมทรัพยากรด้านเวลาที่สถาปัตยกรรมเฟิร์มแวร์ต้องการ
การทำงานของวงจรควบคุมนั้นอาศัยหน่วยประมวลผลของตัวควบคุมเซอร์โว อัตราการทำงานของวงจร ความแม่นยำในการคำนวณ และความหน่วงของการขัดจังหวะ ล้วนเป็นปัจจัยที่กำหนดประสิทธิภาพการควบคุม ประเภทหลักของหน่วยประมวลผลมีดังนี้:
- DSP หรือ MCU เฉพาะทาง: โปรเซสเซอร์แบบจุดคงที่หรือจุดลอยตัว พร้อมอุปกรณ์ต่อพ่วงควบคุมมอเตอร์โดยเฉพาะ อัตราการทำงานสูงสุดหลายสิบกิโลเฮิร์ตซ์เป็นมาตรฐาน
- ไมโครคอนโทรลเลอร์ (MCU) พร้อมการเร่งความเร็วด้วยฮาร์ดแวร์: ไมโครคอนโทรลเลอร์อเนกประสงค์ (MCU) พร้อมบล็อกฮาร์ดแวร์ควบคุม FOC หรือมอเตอร์ ช่วยลดความซับซ้อนของซอฟต์แวร์ในขณะที่ยังคงรักษาประสิทธิภาพของวงจรไว้ได้
- FPGA + MCU: FPGA สำหรับวงจรภายในสุด; MCU สำหรับการควบคุมดูแล อัตราการทำงานของวงจรสูงสุดและการกำหนดเวลาที่แน่นอน
- SoC + FPGA: หน่วยประมวลผลแบบรวมสำหรับแอปพลิเคชันที่ต้องการประสิทธิภาพสูง พบได้ทั่วไปในเซอร์โวมอเตอร์ระดับไฮเอนด์ที่ทั้งการสื่อสารและการควบคุมต้องการประสิทธิภาพสูง
การเลือกใช้โปรเซสเซอร์ยังส่งผลต่อความพร้อมใช้งานในระยะยาวด้วย ตัวควบคุมเซอร์โวที่มีอายุการใช้งาน 10 ปี จำเป็นต้องมีโปรเซสเซอร์ที่ยังคงมีจำหน่ายสำหรับการเปลี่ยนชิ้นส่วนตลอดช่วงเวลานั้น ตระกูลโปรเซสเซอร์ระดับอุตสาหกรรมที่มีข้อผูกพันด้านความพร้อมใช้งานในระยะยาวที่ชัดเจนจะช่วยรักษาความสามารถในการซ่อมบำรุง ในขณะที่ชิ้นส่วนระดับผู้บริโภคที่มีวงจรชีวิตสั้นกว่าจะสร้างปัญหาด้านการบำรุงรักษาในภายหลัง
นอกจากความสามารถของฮาร์ดแวร์แล้ว ชุดเครื่องมือพัฒนาและซอฟต์แวร์ที่สนับสนุนก็มีความสำคัญเช่นกัน โปรเซสเซอร์ที่มีไลบรารีควบคุมที่ครบครัน ตัวอย่างโค้ดที่จัดทำเป็นเอกสาร และการสนับสนุนจากผู้ผลิตอย่างแข็งขัน จะช่วยให้การพัฒนาทำได้เร็วกว่าโปรเซสเซอร์ที่มีฮาร์ดแวร์ที่เก่งกาจแต่มีระบบนิเวศซอฟต์แวร์ที่จำกัด โปรแกรมต่างๆ จะพิจารณาความสมดุลระหว่างความสามารถของฮาร์ดแวร์และการสนับสนุนซอฟต์แวร์ในระหว่างการเลือกโปรเซสเซอร์
โปรโตคอลการสื่อสาร: EtherCAT, CANopen, PROFINET, Sercos
การเลือกโปรโตคอลเครือข่ายส่งผลต่อการซิงโครไนซ์หลายแกน
EtherCAT, CANopen, PROFINET, Sercos, RS-485 และลิงก์แบบกำหนดเองนั้นแตกต่างกันในด้านแบนด์วิดท์ ความผันผวนของเวลา (jitter) โครงสร้างเครือข่าย การวินิจฉัย และการรองรับระบบนิเวศอุตสาหกรรม แผงวงจรควบคุม (PCB) จำเป็นต้องมีการควบคุมอิมพีแดนซ์ การแยกวงจร การป้องกัน ESD การเลือกตัวเชื่อมต่อ และการจับคู่จังหวะเวลาให้ตรงกับเครือข่ายที่เลือก
โปรโตคอลการสื่อสารสำหรับการเคลื่อนที่แบบประสานกันทำหน้าที่ส่งข้อมูลระหว่างตัวควบคุมเซอร์โวและระบบควบคุมการเคลื่อนที่ระดับสูงกว่า ความหน่วงแฝง การสั่นไหว และความต้องการแบนด์วิดท์จะแตกต่างกันไปตามโปรโตคอล โปรโตคอลหลักๆ ได้แก่:
- อีเธอร์แคท: อีเธอร์เน็ตสำหรับงานอุตสาหกรรม พร้อมการซิงโครไนซ์นาฬิกาแบบกระจาย ความหน่วงและความผันผวนต่ำมาก เป็นมาตรฐานสำหรับระบบควบคุมการเคลื่อนที่หลายแกนประสิทธิภาพสูง
- สามารถเปิดได้: โปรโตคอลตรวจจับการเคลื่อนไหวแบบ CAN เหมาะสำหรับงานที่มีประสิทธิภาพปานกลาง และใช้งานอย่างแพร่หลายในงานอุตสาหกรรม
- โปรฟิเน็ต: โปรโตคอลอุตสาหกรรมแบบอีเธอร์เน็ต เป็นมาตรฐานในอุปกรณ์บางชนิด แต่พบได้น้อยในด้านหุ่นยนต์เมื่อเทียบกับ EtherCAT
- เซอร์คอส: โปรโตคอลการเคลื่อนที่ประสิทธิภาพสูง พบได้ทั่วไปในเครื่องมือกลและการใช้งานที่ต้องการการเคลื่อนที่ระดับสูง
- กรรมสิทธิ์: โปรโตคอลเฉพาะของผู้จำหน่ายแต่ละราย รักษาการทำงานร่วมกัน แต่จำกัดการออกแบบระบบจากผู้จำหน่ายหลายราย
การประสานงานหลายแกนในหุ่นยนต์ที่ซับซ้อนขึ้นอยู่กับโปรโตคอลการสื่อสารระหว่างตัวควบคุมเซอร์โวและตัวควบคุมการเคลื่อนที่ การซิงโครไนซ์นาฬิกาแบบกระจายของ EtherCAT ช่วยให้การประสานงานหลายแกนมีความแม่นยำระดับต่ำกว่าไมโครวินาที โปรโตคอลที่เรียบง่ายกว่าซึ่งมีการซิงโครไนซ์น้อยกว่าจะให้การประสานงานที่ไม่แม่นยำเท่า โปรแกรมจะเลือกโปรโตคอลที่ตรงกับความแม่นยำในการประสานงานที่ต้องการ
การเลือกโปรโตคอลการสื่อสารยังส่งผลต่อโครงสร้างพื้นฐานของสายเคเบิลและขั้วต่อด้วย EtherCAT ใช้ขั้วต่ออุตสาหกรรม RJ45 หรือ M12 มาตรฐานบนสายเคเบิลมาตรฐาน ในขณะที่โปรโตคอลเฉพาะทางอาจต้องใช้สายเคเบิลเฉพาะของแต่ละผู้ผลิต การเลือกโครงสร้างพื้นฐานส่งผลต่อทั้งต้นทุนและความสะดวกในการซ่อมบำรุงในภาคสนาม
การจัดวางและการจัดการความร้อนสำหรับตัวควบคุมเซอร์โว
การออกแบบวงจรต้องแยกการสลับพลังงานออกจากวงจรป้อนกลับและวงจรจับเวลา
แผงวงจรเซอร์โวรวมกระแสอินเวอร์เตอร์ สัญญาณเข้ารหัส ตัวขยายกระแส แหล่งอ้างอิง ADC แหล่งสัญญาณนาฬิกา และการสื่อสารทางอุตสาหกรรม การจัดวางที่ดีจะแยกการสวิตช์กระแสสูงออกจากการวัดและการกำหนดเวลา ให้แหล่งอ้างอิงที่สะอาด และให้ความร้อนระบายออกจากแผงวงจรได้อย่างเป็นระบบ
การออกแบบและการจัดการความร้อนในตัวควบคุมเซอร์โวเป็นการผสมผสานข้อกำหนดของตัวขับมอเตอร์เข้ากับข้อจำกัดเพิ่มเติมของอุปกรณ์อิเล็กทรอนิกส์ควบคุมความเร็วสูง ข้อพิจารณาหลักมีดังนี้:
- การแยกวงจรภาคกำลัง: การแยกวงจรภาคกำลังออกจากวงจรควบคุมช่วยลดการรบกวนของสัญญาณรบกวน การจัดวางชิ้นส่วนต่างๆ คำนึงถึงการแบ่งส่วนนี้ด้วย
- การกำหนดเส้นทางสายสัญญาณ: สัญญาณตรวจจับกระแสไฟฟ้าถูกส่งผ่านในรูปแบบคู่ดิฟเฟอเรนเชียลหรือสายนำไฟฟ้าที่มีฉนวนหุ้ม สัญญาณรบกวนทุกไมโครโวลต์จะทำให้การควบคุมแรงบิดลดลง
- การแยกตัวเข้ารหัส: สัญญาณจากตัวเข้ารหัสถูกแยกออกจากสัญญาณรบกวนจากภาคจ่ายไฟ บางครั้งอาจใช้การแยกด้วยแสงสำหรับงานที่ต้องการความแม่นยำสูงเป็นพิเศษ
- การจัดการความร้อน: คล้ายกับวงจรขับมอเตอร์พื้นฐาน บวกกับการระบายความร้อนเพิ่มเติมจากอุปกรณ์อิเล็กทรอนิกส์ควบคุม บางครั้งการแยกเส้นทางการระบายความร้อนสำหรับภาคกำลังและภาคควบคุมก็มีประโยชน์
- การปฏิบัติตาม EMC: มีความเข้มงวดมากขึ้น เนื่องจากตัวควบคุมต้องไม่รบกวนการวัดค่าตัวเข้ารหัสหรือการตรวจจับข้อผิดพลาดของตัวเอง
การแบ่งส่วนการจัดวางระหว่างภาคกำลังและอิเล็กทรอนิกส์ควบคุมเป็นจุดที่ตัวควบคุมเซอร์โวจะทำงานได้อย่างมีประสิทธิภาพหรือมีเสียงรบกวน โปรแกรมที่วางแผนการแบ่งส่วนตั้งแต่เริ่มต้นการจัดวาง — โดยวางส่วนประกอบไว้ในโซนเฉพาะที่มีจุดตัดที่ชัดเจน — จะสร้างตัวควบคุมที่ทำงานได้อย่างน่าเชื่อถือ ในขณะที่โปรแกรมที่กระจายส่วนประกอบมักจะต่อสู้กับสัญญาณรบกวนที่การกรองใดๆ ก็ไม่สามารถแก้ไขได้อย่างสมบูรณ์
การจำลอง SI และ PI หลังการจัดวางเลย์เอาต์บนตัวควบคุมเซอร์โวประสิทธิภาพสูง ช่วยตรวจจับปัญหาที่อาจปรากฏขึ้นในขั้นตอนการสร้างต้นแบบได้ เครื่องมือออกแบบรองรับการจำลองนี้สำหรับโครงสร้างโปรเซสเซอร์และอินเทอร์เฟซทั่วไป โปรแกรมที่ลงทุนเวลาในการจำลองจะได้ต้นแบบที่ใช้งานได้จริง แทนที่จะเป็นต้นแบบที่ต้องแก้ไขใหม่ทุกครั้ง
ข้อกำหนดในการผลิต การสอบเทียบ และการทดสอบแผงวงจรพิมพ์ (PCB) สำหรับเซอร์โวคอนโทรลเลอร์
การปรับเทียบการผลิตควรบันทึกข้อมูลที่วงจรควบคุมใช้งานจริง
การผลิตตัวควบคุมเซอร์โวอาจต้องมีการปรับตั้งตัวเข้ารหัส การตรวจสอบลำดับเฟส การปรับเทียบค่าชดเชยกระแสและอัตราขยาย การบันทึกเวอร์ชันเฟิร์มแวร์ การตั้งโปรแกรมข้อมูลประจำตัวเครือข่าย และการทดสอบการทำงานของมอเตอร์ภายใต้ภาระ การบันทึกค่าเหล่านี้ต่อหน่วยจะช่วยให้การแก้ไขข้อผิดพลาดและการบริการในภายหลังทำได้รวดเร็วยิ่งขึ้น
Highleap ผลิตตัวควบคุมเซอร์โวและ BLDC ด้วยกระบวนการเฉพาะที่บอร์ดต้องการ เช่น การใช้ทองแดงจำนวนมากในการผลิตวงจรภาคกำลัง การควบคุมอิมพีแดนซ์ของตัวเข้ารหัสและอินเทอร์เฟซการสื่อสาร และการทดสอบการทำงานด้วยโหลดมอเตอร์ที่ลูกค้าจัดหาให้ ความสามารถเฉพาะด้านประกอบด้วย:
- ทองแดงหนาพร้อมอิมพีแดนซ์ที่ควบคุมได้: โครงสร้างแบบผสมผสานที่รองรับทั้งภาคกำลังและการสื่อสารความเร็วสูง
- SMT ระยะห่างระหว่างขาละเอียด: สำหรับตระกูล MCU และ DSP ขนาดกะทัดรัดที่ทันสมัย ซึ่งใช้ในตัวควบคุมเซอร์โว
- การประกอบสำหรับเนื้อหาไฮบริด: SMT บวกกับการรวมแบบ Through-hole และคอนเนคเตอร์ เป็นมาตรฐานในการผลิตเซอร์โวคอนโทรลเลอร์
- การทดสอบอินเทอร์เฟซตัวเข้ารหัส: การตรวจสอบการทำงานของอินเทอร์เฟซตัวเข้ารหัสระหว่างการทดสอบการใช้งานจริง
- การทดสอบโปรโตคอลการสื่อสาร: การทดสอบแบบ loop-back หรือการทดสอบแบบ partner ของ EtherCAT, CANopen หรือโปรโตคอลการสื่อสารอื่นๆ
- เอกสาร: บันทึกการทดสอบต่อหน่วย รวมถึงข้อมูลการสอบเทียบการสลับกระแสของมอเตอร์ตามที่กำหนด
การผลิตเซอร์โวคอนโทรลเลอร์ของ Highleap ครอบคลุมตั้งแต่การเคลื่อนที่ในอุตสาหกรรมไปจนถึงหุ่นยนต์ที่มีความแม่นยำสูง และแอปพลิเคชันเฉพาะทางที่ได้มาจากอุตสาหกรรมการบินและอวกาศ ความกว้างขวางนี้หมายความว่ากระบวนการผลิตสามารถรองรับข้อกำหนดเฉพาะของแต่ละประเภทแอปพลิเคชันได้ เช่น ความเสถียรในระยะยาวสำหรับอุตสาหกรรมการบินและอวกาศ การสลับกระแสไฟฟ้าที่แม่นยำสำหรับหุ่นยนต์ และความทนทานต่อคลื่นแม่เหล็กไฟฟ้า (EMC) สำหรับอุตสาหกรรม โครงการต่างๆ จะได้รับประโยชน์จากความสามารถที่สั่งสมมา แทนที่จะต้องพัฒนาใหม่ทั้งหมด
กระบวนการผลิตเฉพาะนี้ไม่เพียงแต่ผลิตแผงวงจรเท่านั้น แต่ยังรวมถึงขั้นตอนการสอบเทียบและการทดสอบการทำงานที่จำเป็นสำหรับเซอร์โวด้วย การสอบเทียบการสลับกระแสของมอเตอร์ต่อหน่วยระหว่างการทดสอบการผลิต การตรวจสอบการจัดตำแหน่งของตัวเข้ารหัส และการทดสอบโหลดอ้างอิง จะช่วยให้ได้แผงวงจรที่ทำงานได้อย่างถูกต้องเมื่อลูกค้าได้รับ โดยไม่ต้องมีการทดสอบการทำงานเพิ่มเติมจากฝั่งลูกค้า
คำถามที่พบบ่อยเกี่ยวกับแผงวงจรควบคุมเซอร์โวและ BLDC
แผงวงจรควบคุมเซอร์โวและ BLDC คืออะไร?
แผงวงจรควบคุมเซอร์โวและ BLDC เป็นบอร์ดควบคุมมอเตอร์ที่เชื่อมต่อวงจรควบคุมกระแส ความเร็ว และตำแหน่ง เพื่อการเคลื่อนที่ที่แม่นยำ โดยรวมเอาการขับเคลื่อนด้วยอินเวอร์เตอร์ การตรวจจับกระแส การป้อนกลับจากตัวเข้ารหัส การประมวลผลแบบเรียลไทม์ การสื่อสาร และการป้องกันเข้าไว้ด้วยกัน
ตัวควบคุมเซอร์โวแตกต่างจากตัวขับมอเตอร์พื้นฐานอย่างไร?
วงจรขับมอเตอร์พื้นฐานจะสลับกระแสไฟฟ้าตามคำสั่ง ส่วนวงจรควบคุมเซอร์โวจะวัดกระแสไฟฟ้าและตำแหน่ง รันอัลกอริธึมควบคุม เช่น FOC จัดการข้อมูลป้อนกลับ และสื่อสารคำสั่งการเคลื่อนที่แบบประสานกันด้วยความหน่วงต่ำ
FOC ในการควบคุมมอเตอร์ BLDC คืออะไร?
FOC หรือการควบคุมแบบเน้นสนามแม่เหล็ก คือการควบคุมกระแสไฟฟ้าของมอเตอร์ในกรอบอ้างอิงแบบหมุน ทำให้สามารถจัดการแรงบิดและฟลักซ์แม่เหล็กได้อย่างอิสระ ระบบนี้ต้องการตำแหน่งโรเตอร์ที่แม่นยำ การสุ่มตัวอย่างกระแสไฟฟ้าที่ซิงโครไนซ์ และการคำนวณวงจรควบคุมที่รวดเร็ว
วงจรควบคุมเซอร์โวใช้เอนโคเดอร์ประเภทใดบ้าง?
ตัวเลือกการป้อนข้อมูลย้อนกลับทั่วไป ได้แก่ ตัวเข้ารหัสแสงแบบเพิ่มค่า ตัวเข้ารหัสแบบสัมบูรณ์ ตัวเข้ารหัสแม่เหล็ก ตัวแปลงสัญญาณ เซ็นเซอร์ฮอลล์ ตัวเข้ารหัสไซน์/โคไซน์ และการประมาณค่าแบบไร้เซ็นเซอร์ ตัวเลือกที่ดีที่สุดขึ้นอยู่กับความแม่นยำ พฤติกรรมการเริ่มต้น สภาพแวดล้อม และต้นทุน
โปรโตคอลการสื่อสารใดบ้างที่นิยมใช้กันในตัวควบคุมเซอร์โว?
โปรโตคอลที่ใช้กันทั่วไป ได้แก่ EtherCAT, CANopen, PROFINET, Sercos, RS-485, UART, SPI และลิงก์แบบกำหนดเองที่มีความแม่นยำสูง หุ่นยนต์หลายแกนในอุตสาหกรรมมักให้ความสำคัญกับค่าความคลาดเคลื่อนต่ำและการซิงโครไนซ์ที่แม่นยำ
เหตุใดการตรวจจับกระแสไฟฟ้าจึงมีความสำคัญต่อตัวควบคุมเซอร์โว?
การตรวจวัดกระแสไฟฟ้าเป็นตัวกำหนดความแม่นยำของแรงบิด สัญญาณรบกวน การเบี่ยงเบนของค่าออฟเซ็ต ความล่าช้าในการสุ่มตัวอย่าง และการจัดวางตัวต้านทานแบบขนานที่ไม่เหมาะสม อาจทำให้วงจรควบคุมไม่เสถียรหรือทำให้เกิดแรงบิดกระเพื่อมได้ แผงวงจรพิมพ์เซอร์โวจำเป็นต้องมีการวัดกระแสไฟฟ้าที่ออกแบบมาให้เป็นฟังก์ชันอนาล็อกที่มีความแม่นยำสูง
หลักการออกแบบเลย์เอาต์แบบใดที่สำคัญสำหรับแผงวงจรพิมพ์ (PCB) ของเซอร์โวและตัวควบคุม BLDC?
หลักปฏิบัติที่สำคัญ ได้แก่ การแยกการสวิตช์พลังงานออกจากการป้อนกลับ วงจรควบคุมกระแสไฟฟ้าที่แน่นหนา การอ้างอิง ADC ที่สะอาด การกำหนดเส้นทางตัวเข้ารหัสแบบดิฟเฟอเรนเชียล อิมพีแดนซ์ที่ควบคุมได้สำหรับเครือข่าย การแยกส่วนที่จำเป็น และเส้นทางระบายความร้อนสำหรับส่วนประกอบพลังงาน
การทดสอบใดบ้างที่สำคัญสำหรับการผลิตเซอร์โวคอนโทรลเลอร์?
การทดสอบอาจรวมถึงการเปิดเครื่อง การตั้งโปรแกรมเฟิร์มแวร์ การตรวจสอบอินเทอร์เฟซตัวเข้ารหัส การปรับเทียบการตรวจจับกระแส การตรวจสอบลำดับเฟส การตั้งโปรแกรมรหัสเครือข่าย การทดสอบการสื่อสาร การสุ่มตัวอย่างความร้อน และการทดสอบการทำงานของมอเตอร์ภายใต้ภาระ

แนะนำโพสต์

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM6
สารบัญ เหตุใดนักออกแบบตัวกรองไมโครเวฟจึงใช้...

เปรียบเทียบ Taconic RF 35 กับ RO4350B PCB
สารบัญ RF-35 เทียบกับ RO4350B การจัดซื้อและ...

การผลิตแผงวงจรพิมพ์ (PCB) ตัวกรอง TMM4
กระบวนการผลิตแผงวงจรพิมพ์ (PCB) สำหรับตัวกรอง TMM4 อยู่ภายใต้การควบคุมของ...

การผลิต PCB TMM6
การผลิต TMM6 คือหน้าควบคุมกระบวนการสำหรับการผลิตในช่วงกลางทศวรรษ...
วิธีการรับใบเสนอราคาสำหรับ PCB
เราจะทำการวิเคราะห์ DFM/DFA ให้คุณและส่งรายงานให้คุณทราบ คุณสามารถอัปโหลดไฟล์ของคุณได้อย่างปลอดภัยผ่านทางเว็บไซต์ของเรา เราต้องการข้อมูลต่อไปนี้เพื่อแจ้งราคาให้คุณทราบ:
-
- Gerber, ODB++ หรือ .pcb เฉพาะ
- รายการ BOM หากคุณต้องการประกอบ
- จำนวน
- เวลาเปิด
สำหรับบริการ PCBA โปรดระบุ BOM (รายการวัสดุ) และคำแนะนำการประกอบเฉพาะของคุณ นอกจากนี้ เรายังเสนอบริการวิเคราะห์ DFM/DFA เพื่อเพิ่มประสิทธิภาพการออกแบบของคุณสำหรับการผลิตและการประกอบ เพื่อให้แน่ใจว่ากระบวนการผลิตจะราบรื่น