
构建可用于生产的机器人视觉PCB

机器人视觉板并非“仅仅是计算工具”。它是一个实时感知流水线,必须 (1) 可靠地采集高带宽传感器数据,(2) 以有限的延迟将数据传输到内存和人工智能加速器,以及 (3) 在温度、振动、电磁干扰和生产差异等各种条件下,始终如一地向控制器提供带有时间戳的结果。如果 PCB 流水线的任何部分裕量不足——例如信号完整性、电源完整性、散热余量或装配一致性——现场症状通常表现为“随机相机掉帧”、“推理延迟不稳定”或“间歇性重启”。
本文重点关注直接决定感知稳定性的PCB级决策:叠层结构和材料、高速布线和回流路径、PDN/EMI策略、散热结构、可制造性和验证。对于希望在原型制作和批量生产过程中,制造和组装始终符合这些性能裕度要求的团队,我们的服务范围概述于机器人PCB制造和组装服务部分。
目录
1) 系统预算:工作负载、延迟和“绝对不能抖动的因素”
在选择AI模块或规划单条线路之前,请先确定预算,并将其转化为PCB尺寸限制。视觉性能不仅仅体现在帧率上,还体现在最坏情况下的延迟分布以及持续运行时间上。
- 工作负载定义: 检测 < 分类 < 分割 < 6自由度姿态分析 < 密集深度信息 + 跟踪。每一步都会增加内存流量和计算占空比,从而影响电源分配网络 (PDN) 和散热设计。
- 端到端延迟: 包括曝光/读出、传输、预处理、推理、后处理以及向运动控制器的传输。请指定 p95/p99 目标值,而不仅仅是平均值。
- 确定性边界: 决定哪些输出用于闭合控制回路(必须有界限和时间戳),哪些输出用于“监控/记录”(可以尽力而为)。
- 环境假设: 光照变化、振动模糊、灰尘、环境温度和电机驱动产生的电磁干扰都应该作为明确的输入因素,而不是事后考虑的因素。
一份切实可行的交付成果是一份单页预算表,列明摄像头数量、分辨率/帧率、目标型号、p95/p99延迟限制、连续运行时间、外壳限制和最大功率。这可以避免最常见的故障模式:设计时考虑的是演示环境而非机器人实际运行环境。
2) PCB叠层结构及材料:高速DDR的基础
对于视觉处理板而言,叠层结构并非机械细节,而是电气方面的要求。MIPI/USB3/PCIe/DDR 都依赖于可控的阻抗、稳定的参考平面和可预测的介电特性。如果叠层结构不稳定,眼图裕量和时序裕量也会不稳定。
- 由接口定义的堆栈: 确定哪些层承载高速通道,哪些层用作不间断参考,以及DDR拓扑结构位于何处。这可以防止后续出现导致回传路径中断的妥协方案。
- 超越 Tg 的材料选择: 对于高速网络而言,稳定的Dk/Df值及其温度特性至关重要。温度和网络架构的变化会导致链路裕量缩小和时序漂移。
- 真正可制造的阻抗控制: 目标阻抗必须与可实现的走线几何形状和容差范围相匹配。“100Ω 差值”若不与可控的介质厚度和工艺能力挂钩,则毫无意义。
高密度布线和稳定的阻抗通常需要采用高密度互连(HDI)结构。如果您的设计采用小间距BGA封装、高密度引出引脚或短高速通道,请尽早审查HDI电路板结构,确保叠层结构能够为布线留出余量,而不是在后期被迫做出妥协。
3) 传感器接口:MIPI / USB3 / GigE 和回传路径规范
机器人视觉系统间歇性故障通常是由信号/回流路径问题引起的,而非“摄像头固件”问题。PCB必须在电磁干扰、振动和温度变化的情况下保持通道完整性。
- MIPI CSI-2 信号完整性: 多通道差分链路需要可控的阻抗、严格的时延和连续的参考信号。最常见的错误并非差分对本身,而是回传路径因平面分割、空隙或拼接不良而中断。
- 连接器和柔性材料作为通道的一部分: 板对板连接器、夹层连接器和电缆组件会增加电路不连续性。应将它们视为渠道预算的一部分,而不是“PCB范围之外”的部件。
- USB3/千兆以太网的优缺点: 它们可以实现更远的传输距离和更灵活的摄像头放置,但也会增加共模噪声和静电放电的风险。布局、屏蔽/粘合意图和保护装置的位置必须明确,以免为了“保护端口”而牺牲裕量。
- 多机位同步: 如果您需要立体或多视图一致性,与 CPU/GPU 负载下的纯软件同步相比,硬件触发器和匹配路由可以减少漂移。
4) DDR 与存储:带宽预算和时序现实
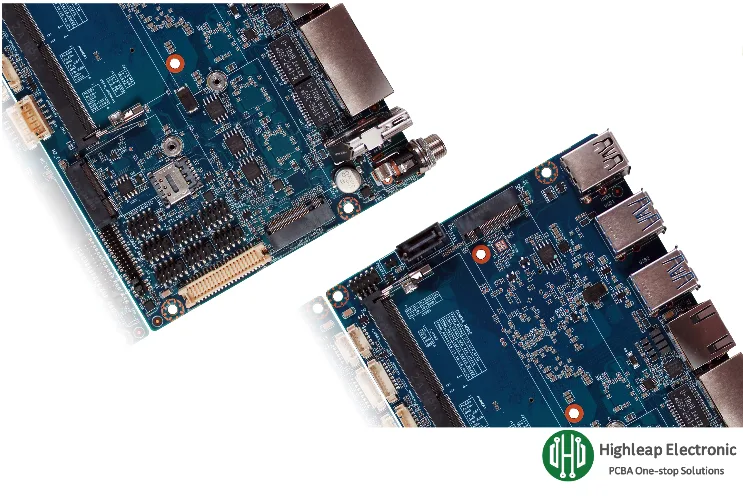
视觉工作负载很快就会受到内存限制。帧缓冲区、权重和激活值都会争用带宽,即使计算能力看起来足够,也会导致延迟峰值。DDR 内存也是 PCB 上对带宽要求最高的部件之一。
- 带宽预算: 计算入口帧、预处理、推理激活和输出的总读写次数。为最坏情况场景和多摄像头连拍场景增加裕量。
- DDR是时序工程: 不仅仅是长度匹配。参考连续性、过孔结构、层间过渡和布局拓扑结构都决定了时序在温度和构建变化下是否成立。
- 原型与量产: DDR 链路“在室温下可以正常工作”,但在组装偏差或极端温度条件下可能会出现断断续续的情况——这正是机器人面临的条件。
- 存储策略影响行为: eMMC/闪存简化了启动过程并降低了I/O复杂性;NVMe提高了吞吐量和日志记录能力,但增加了路由/电源/散热负载。
对于层规划、过孔策略和公差感知设计,要实现生产就绪,当 DDR 和高速接口必须在扩展过程中保持稳定时,应使用适用于生产就绪 PCB 的 HDI 堆叠设计指南作为基准。
5) 电源完整性和电磁干扰:在电机噪声下保持干扰稳定
机器人的电气环境十分恶劣:电机驱动器和直流/直流转换器会引入宽带噪声,负载会导致地电位变化,加速和制动期间电池电压也会下降。视觉PCB必须在这些情况下保持稳定,否则推理就会断断续续。
- PDN阻抗目标: AI加速器会产生快速的负载瞬变。如果PDN阻抗在错误的频率下过高,则会出现重置、限速、链路错误或“随机”推理不稳定等症状。
- 按频段解耦: 将高频局部解耦与中频大容量和轨道级储能相结合。布局必须最大限度地降低回路电感,而不仅仅是将电容器放置在“附近”。
- 领域划分及实际收益规划: 将噪声区域(大电流转换器、电机相关电源轨)与敏感区域(相机模拟/时钟/参考电压)隔离。关键在于控制回流电流的流向。
- 时钟和传感器抗噪声能力: 参考时钟分配和传感器接口通常是共模噪声的首要受害者。拼接策略、机箱粘合方式和连接器外壳处理必须保持一致。
6) 热设计:持续推理而不降频
热设计是“基准测试成功”变成“现场故障”的关键所在。如果电路板在几分钟后出现降频,延迟分布就会发生变化,机器人的运动假设也会失效。
- 针对持续最坏情况进行设计: 在最终的封闭环境和环境范围内进行验证,而不是在开放式工作台上进行验证。
- 散热片安装一致性: 安装压力、平整度和抗振性能会改变热阻和单元间的性能。
- PCB散热: 散热通孔阵列、内部平面和可控铜分布可以减少热点,但它们必须能够制造并经受热循环的考验。
- 热力相互作用: 翘曲应力会使 BGA 和细间距焊点承受压力;如果裕量较小,长时间运行下的热膨胀可能会成为间歇性故障源。
7) DFM/DFA:面向可重复装配和现场稳健性的设计
视觉处理PCB通常是一个高密度混合信号组件:BGA封装、高速连接器、高灵敏度时钟和大电流电源轨都挤在一个有限的空间内。DFM/DFA设计应明确保护您所依赖的裕量。
- BGA/QFN封装窗口: 钢网制作策略、回流焊工艺和空洞控制都会影响电源完整性和散热性能。微小的差异都可能导致延迟或稳定性方面的巨大差异。
- 机器人连接器加固: 相机FPC连接器、加固型I/O接口和板对板连接器必须能够承受振动和搬运。机械支撑和应力消除措施应事先规划,而非临时拼凑。
- 清洁度和涂层边界: 如果需要保形涂层或特殊清洁,则应在连接器和热接口周围划定禁区,以提高可靠性而不是降低可靠性。
- 堆叠/阻抗控制与晶圆厂制造工艺密切相关: 高速制造的成功不仅需要设计意图,还需要在层厚度、铜箔和对准方面进行严格的制造规范。
在机器人项目中, PCB制造和PCB组装能力在非市场营销的工程意义上至关重要:它们决定了你在原型中验证的阻抗、BGA质量和连接器稳健性是否可以在批量生产中得到一致的复制。
8) 验证与测试:在生产环境中验证链路裕量和延迟
对于机器人视觉板而言,“启动并运行演示程序”并非生产测试。验证必须证明导致现场不稳定的具体故障模式:链路裕量崩溃、DDR间歇性故障、过热降频和延迟抖动。
- 高速接口验证: 在电磁干扰和极端温度条件下,对摄像头链路、DDR 和高速 I/O 进行性能测试。在条件允许的情况下,应测量裕量(例如进行误码率测试、压力测试、受控扰动测试),而不仅仅是在室温下进行合格/不合格测试。
- 持续工作负载热验证: 持续运行代表性模型,并确认在最恶劣的环境和外壳条件下没有节流和定时漂移。
- 生产线末端功能测试: 输入确定性图像向量并验证输出和时间限制(p95/p99),而不仅仅是“推理有效”。
- 可追溯的证据: 记录每台设备的固件/型号版本、热状况和性能计数器,以便快速定位现场问题。
当长时间运行和严苛环境是实际需求时,可靠性筛选和验证方法应与PCB设计同步规划。我们的可靠性测试参考资料总结了用于确认热循环和其他应力条件下裕量的常用方法。
摘要:机器人视觉处理PCB是一个实时AI推理平台。现场稳定的感知取决于以下几点:(1)叠层结构和材料的稳定性;(2)高速通道和回流路径的规范性;(3)电机噪声下的PDN/EMI抗干扰能力;(4)持续的热裕量;(5)确保组装裕量的DFM/DFA设计;以及(6)验证,该验证不仅测量平均帧率,还测量链路裕量和延迟分布。

推荐文章
硬金手指PCB制造:电镀和倒角
当电路……时,会采用硬金指PCB制造工艺。
小型PCB拼板:阵列设计和分板
想象一个必须穿过……的 26 × 18 毫米的电路。
PCB拼板批量生产:成本与良率
能够容纳更多板材的加工面板并非……
PCB组件交付和拼板:数量和验收
一份“500 套”的采购订单看起来很简单,直到……
如何获取 PCB 报价
让我们为您运行 DFM/DFA 分析并向您提供报告。
您可以通过我们的网站安全地上传您的文件。
我们需要以下信息才能给您报价:
-
- Gerber、ODB++ 或 .pcb,规格。
- 如果需要组装,请提供 BOM 清单
- 数量
- 转弯时间
除了 PCB 制造,我们还提供全面的电子服务,包括 PCB 设计、PCBA(印刷电路板组装)和交钥匙解决方案。无论您需要原型设计、设计验证、元器件采购还是量产方面的帮助,我们都提供端到端支持,确保您的项目成功。如需 PCBA 服务,请提供您的 BOM(物料清单)和任何具体的组装说明。我们还提供 DFM/DFA 分析,以优化您的设计,提高可制造性和组装性,确保生产流程顺畅。