
机器人用工业通信网关PCB

现代工业机器人很少单独运行。它们必须与PLC、HMI、安全控制器、传统现场总线设备以及越来越多的更高级别的IT或MES系统交换数据。挑战在于,工厂环境中仍然存在多代互不兼容的通信协议——EtherCAT、PROFINET、Modbus、CANopen、RS-485等等——每种协议都有不同的时序模型、电压域和可靠性要求。
工业通信网关PCB能够弥合这些协议边界。它能够在确定性现场总线网络和以太网系统之间转换数据,同时在严苛的工业环境下保持实时性、电气隔离性和长期可靠性。这使得网关PCB与消费级或IT网络硬件有着本质区别。
本文解释了工业通信网关 PCB 如何专门为机器人系统设计——重点关注协议要求、实时性约束、隔离架构、物理层实现、处理选择和环境可靠性。
什么是工业通信网关PCB?——以及为什么机器人依赖它?
在机器人和自动化系统中,工业通信网关PCB不仅仅是一个协议转换器。它充当实时通信骨干网,连接运动控制器、传感器、安全系统、PLC和监控网络,而这些设备在根本不同的时序和电气假设下运行。
与通用网络设备不同,机器人系统需要确定性通信。运动指令、反馈信号和安全信息必须在规定的时间窗口内到达,并且抖动必须严格控制。延迟或不一致的数据包并非小问题——它可能直接导致运动不稳定、意外停止或安全故障。
从PCB设计的角度来看,这使得工业通信网关成为一个独特的类别:
- 它们必须连接实时现场总线网络和非实时以太网或基于 IP 的系统,同时不允许时间不确定性传播。
- 在电气噪声较大的环境中,必须保持多个端口之间的电气隔离,以保护设备并防止接地回路。
- 它们必须在机器人生产线特有的振动、温度变化和电磁干扰条件下持续运行。
- 它们必须设计成制造一致性,因为布局、组装或隔离间距的微小变化都会直接影响通信稳定性。
以下各节解释了这些要求如何转化为可用于生产的机器人通信网关的具体 PCB 级设计决策。
工业协议要求
网关PCB架构首先取决于其必须支持的通信协议。工业协议在时序特性、错误处理和物理层规范方面存在显著差异,这些差异直接影响接口电路和处理要求。
- 实时工业以太网: EtherCAT、PROFINET IRT 和 EtherNet/IP 等协议专为确定性运动控制而设计。要达到其规定的周期时间和抖动限制,通常需要硬件支持,而不仅仅是软件协议栈。
- 传统现场总线网络: PROFIBUS DP、DeviceNet 和 CANopen 仍然被广泛应用。网关支持使得在集成现代机器人系统的同时,能够继续使用现有设备。
- 串行协议和简单协议: 通过 RS-485 实现的 Modbus RTU 和类似协议对硬件要求不高,但桥接到速度更快的网络时,需要仔细处理超时和缓冲。
- 协议共存: 单个网关通常同时支持多个协议系列,需要并行数据路径,这些路径不会干扰实时流量。
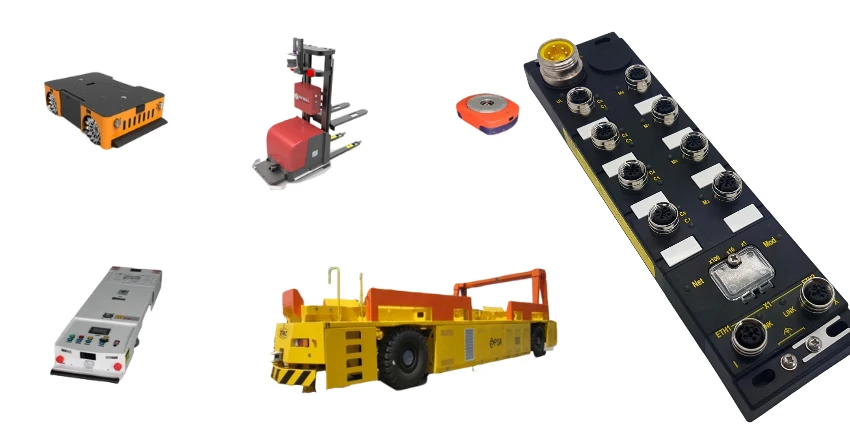
实际上,通信网关是更广泛的机器人电子生态系统的一部分,该系统包括运动控制、电力电子、传感和安全子系统。我们的机器人PCB制造和组装服务参考手册概述了这些复杂的机器人PCB的制造和组装方式,包括多层堆叠和混合信号约束。
实时通信基础知识
工业通信的定义在于确定性而非单纯的吞吐量。机器人依靠可预测的时间安排来维持稳定的运动和协调的行为。
- 周期时间预算: 运动控制网络通常以 1-4 毫秒或更快的周期时间运行。网关内部的每个处理阶段都会消耗一部分资源。
- 抖动控制: 稳定的延迟通常比最小延迟更重要。即使平均延迟很低,随机的时间变化也会破坏控制回路的稳定性。
- 时钟同步: 分布式系统依赖于同步时钟。IEEE 1588 PTP 要求在以太网 PHY 中实现硬件时间戳,并在 PCB 上进行精细的时钟布线。
多端口隔离架构
通信网关连接工作电压和接地基准不同的网络。适当的隔离可以保护设备,确保操作人员安全,并防止接地回路引起的通信错误。
- 端口间隔离: 每个接口可能需要与其他接口进行电气隔离。隔离等级必须考虑故障情况和瞬态过电压。
- 隔离技术: 数字隔离器支持高速链路,变压器提供以太网固有隔离,而光耦合器适用于低速接口。
- 爬电距离和电气间隙: PCB布局必须满足污染等级2条件下的工业间距要求,通常需要插槽或扩展表面路径。
- 隔离电源域: 每个隔离接口通常都需要自己的隔离电源,这增加了电源分配和布局的复杂性。
物理层实现
可靠的通信取决于物理层的正确实现,尤其是在电缆较长、电噪声较高的工厂环境中。
- 工业以太网: 受控阻抗布线、合适的磁性元件以及支持实时功能的物理层对于稳定运行至关重要。
- RS-485接口: 适当的端接、偏置和瞬态保护可确保信号的完整性和稳定性。
- CAN 和 CAN FD: 收发器的选择必须与比特率和电缆长度相匹配,其中 CAN FD 需要更快的设备和更严格的布局控制。
- 连接器选择: 工业连接器必须能够承受振动、污染和反复插拔,且不会降低信号质量。

协议处理和翻译
协议转换需要与数据速率、复杂性和时间限制相匹配的处理资源。
- 基于微控制器的设计: 适用于中等复杂程度的情况,但需要仔细进行最坏情况执行分析。
- 基于FPGA的解决方案: 为要求苛刻的实时协议提供确定性的时间,但代价是更高的开发复杂性。
- 专用协议控制器: 基于 ASIC 的控制器针对特定协议优化性能并简化时序保证。
- 内存和缓冲: 足够的缓冲可以消除协议时序差异,同时保持确定性。
在为复杂的网关板选择制造合作伙伴时,隔离控制、混合信号组装和负载验证等标准至关重要。其中许多考虑因素与评估其他机器人控制电子供应商时所考虑的因素重叠,如这份机器人关节驱动器PCBA供应商评估清单中所述。
工业环境可靠性
工业通信网关的运行环境远超消费电子产品的运行环境。
- 扩展温度运行范围: 设计目标温度范围为-40°C至+85°C,并进行适当的降额处理。
- 电磁干扰抗扰度: 电机、驱动器和焊接设备会产生很大的干扰,PCB布局和滤波必须能够承受这些干扰。
- 使用寿命长: 机器人预计运行多年,因此组件生命周期规划至关重要。
- 生产一致性: 通信稳定性取决于生产批量中制造和组装的一致性。
总之,用于机器人系统的工业通信网关PCB并非通用网络板,而是一个实时、与安全密切相关的组件。在PCB层面解决协议多样性、时序确定性、隔离完整性和环境鲁棒性等问题,对于稳定的机器人网络集成和长期现场可靠性至关重要。

推荐文章
原型PCB组装:从设计文件到测试电路板
Highleap Electronics 为……构建原型 PCB 组件
硬金手指PCB制造:电镀和倒角
当电路……时,会采用硬金指PCB制造工艺。
小型PCB拼板:阵列设计和分板
想象一个必须穿过……的 26 × 18 毫米的电路。
PCB拼板批量生产:成本与良率
能够容纳更多板材的加工面板并非……
如何获取 PCB 报价
让我们为您运行 DFM/DFA 分析并向您提供报告。
您可以通过我们的网站安全地上传您的文件。
我们需要以下信息才能给您报价:
-
- Gerber、ODB++ 或 .pcb,规格。
- 如果需要组装,请提供 BOM 清单
- 数量
- 转弯时间
除了 PCB 制造,我们还提供全面的电子服务,包括 PCB 设计、PCBA(印刷电路板组装)和交钥匙解决方案。无论您需要原型设计、设计验证、元器件采购还是量产方面的帮助,我们都提供端到端支持,确保您的项目成功。如需 PCBA 服务,请提供您的 BOM(物料清单)和任何具体的组装说明。我们还提供 DFM/DFA 分析,以优化您的设计,提高可制造性和组装性,确保生产流程顺畅。