
工业机器人PCB,用于控制器、伺服驱动器、安全和认证
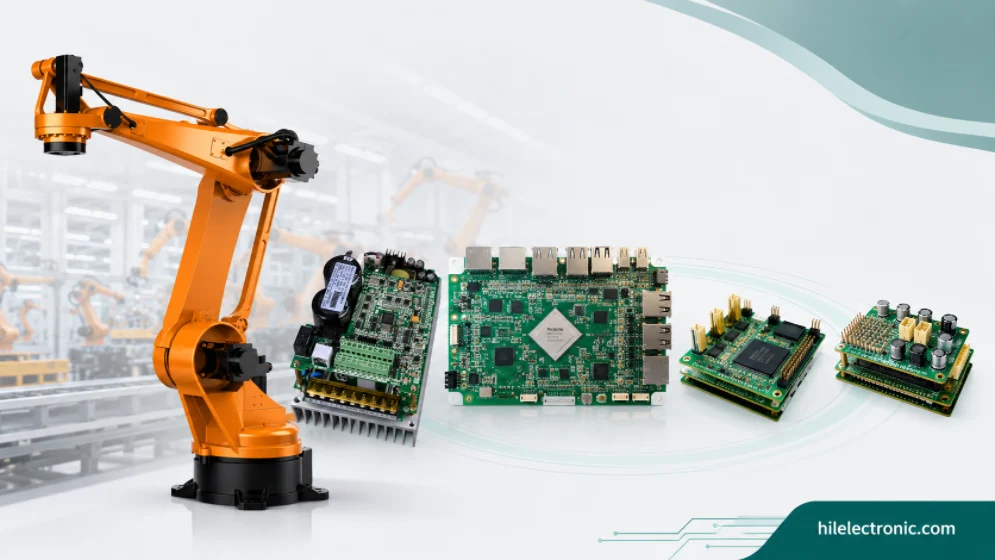
工业机器人PCB板支持固定式机械臂、龙门机器人、协作式工业系统、焊接机器人、码垛机器人和其他工厂自动化平台。它们必须能够承受高占空比、电噪声、长使用寿命、安全要求以及比大多数消费电子产品或办公电子产品更为严格的维护要求。
本指南从系统和制造的角度解释了工业机器人PCB:包括控制器机柜、分布式关节驱动、工业以太网、安全架构、电磁兼容性 (EMC)、散热设计、文档和长期支持。此外,它还修正了原有的常见问题解答方向,将以供应商为中心的问题替换为工程师、采购团队和产品经理实际会搜索的行业问题。
工业机器人电子产品有何独特之处
在机器人系统中的作用
工业机器人——即生产线上常见的固定式关节臂——对电子设备有着与其他机器人类型不同的特殊要求。高占空比、长使用寿命、带分布式驱动电子设备的机柜式控制器以及高可靠性目标共同构成了工业机器人电子设备的核心要素。工业机器人电子设备的独特之处在于:
- 高占空比: 每天连续运行数小时。组件降额运行和散热设计均针对连续运行进行。
- 使用寿命长: 工业机械臂的典型使用寿命为 10-15 年。元件可用性、电容器寿命和机械磨损均按此寿命进行设计。
- 机柜式控制器: 主计算单元位于控制柜内,而非机械臂上。通信通过电缆与安装在机械臂上的硬盘进行。
- 分布式驱动器: 机械臂的每个关节都配备伺服驱动器。通信方式包括 EtherCAT、EtherNet/IP 或专用总线。
- 认证要求: 安全(ISO 10218)、电磁兼容性(IEC 61000)和功能安全(IEC 62061)。每项均有相应的文档支持。
- 改造和升级: 工业装置有时会对现有机械硬件上的电子元件进行升级。兼容的接口可以确保升级路径畅通无阻。
控制设计风险
对于工业机器人PCB而言,可制造性设计(DFM)的输入应在连接器布局、外壳适配、夹具操作、散热路径和线束布线最终确定之前完成。后期对这些细节的更改通常会导致机械返工、测试夹具重新设计或可靠性降低,而这些问题原本可以通过早期DFM评审来避免。
元器件的选择应考虑其生命周期状态、已批准的替代元件、封装可用性、温度等级以及相关的安全或隔离等级。工业机器人PCB的生产或使用周期通常比消费电子产品更长,因此,未解决的采购风险不仅会成为采购问题,还会影响现场支持。
在系统层面,电路板的设计应基于功能、环境、使用寿命和测试覆盖率,而不仅仅是原理图。这可以避免常见的错误,即设计出技术上正确但难以装配、难以维护或安装到机器人后不够坚固的PCB。
控制器架构:应用、运动、安全
控制器架构的架构选择
工业机器人控制器架构通常将高级计算与实时运动协调分离。其主要组成部分包括:
- 应用程序处理器: 运行高级机器人程序、示教器界面,并与工厂系统通信。支持Linux或工业操作系统。
- 动作协调员: 关节实时协调。千赫兹速率的确定性定时。通常在FPGA或专用处理器上实现。
- 安全控制器: 专用的安全级处理器,负责处理停止功能和监控运行。独立于主控制器。
- 通讯接口: 以太网连接到工厂系统,工业以太网(EtherCAT、PROFINET、EtherNet/IP)连接到外围设备。
- 人机界面: 教授吊坠连接、笔记本电脑连接、指示灯。
- 电力调配: 多个子系统采用多轨供电。启动和关闭按顺序进行。
控制器架构的验证要求
可靠性取决于电路板设计中预留的裕量:铜箔宽度、隔离间距、散热、连接器固定、元件降额以及检测覆盖范围。制造部门应验证这些特性,而不是将PCB视为通用组件,采用通用的合格/不合格测试。
应通过带标签的连接器、易于访问的测试点、清晰的电路板型号以及序列号跟踪来考虑可维护性。当机器人现场发生故障时,良好的电路板级诊断功能可以让维修团队快速定位问题,而无需更换大型组件或退回整个机器人。
实际操作中,应选择满足信号、安全、散热和机械性能要求的最简单的结构。规格过高会增加成本,而规格过低则会导致测试或现场部署期间需要返工。
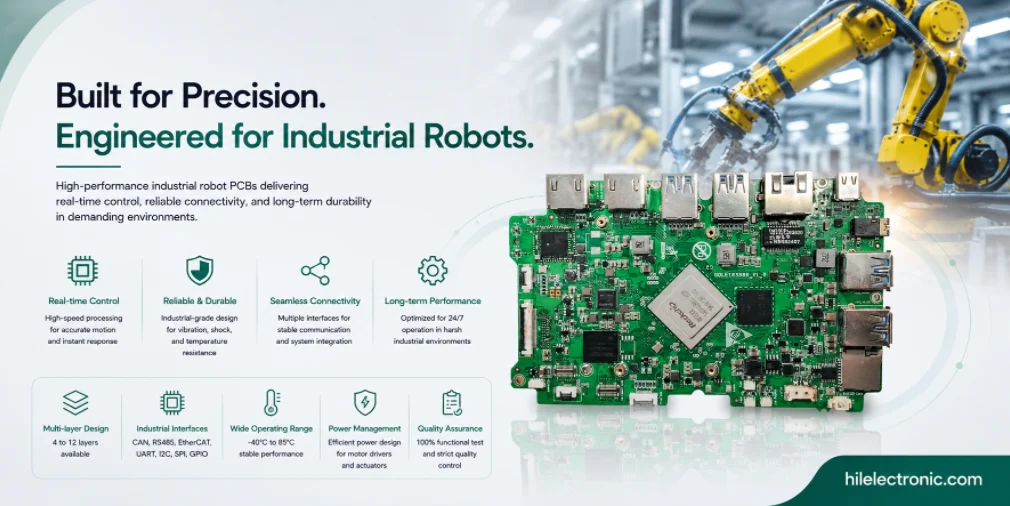
分布式驱动电子元件应与电机驱动器 PCB 设计和机器人 PCB 制造支持一起审查,而不是作为通用控制 PCB 来处理。
分布式关节驱动电子
分布式关节驱动电子器件的关键设计选择
工业机械臂的关节驱动电子元件通常位于每个关节处,而不是控制器柜内。优点:电源线更短、运动循环更快、关节更换更方便。主要考虑因素包括:
- 每个关节配备伺服驱动器: 每个关节均集成伺服驱动电子元件。通过运动总线与控制器通信。
- 绝对编码器: 位置反馈功能在多次断电重启后仍能正常工作。缩短启动时的归位序列。
- 安全功能: 安全扭矩关闭、安全运行停止、安全限速是标准驱动功能。
- 制动控制: 断电或停止时,关节制动器启动,防止机械臂在重力作用下下落。
- 热管理: 关节驱动装置在机械臂的热环境中运行,有时会受到机械臂结构冷却的限制。
- 电缆设计: 每个接头的一根电缆即可同时传输电力、通信和安全信号。电缆的柔性寿命与机械臂的使用寿命相匹配。
制造和可靠性方面的考虑
测试覆盖率要求会随着可靠性要求而变化。消费类应用所需的测试覆盖率低于工业应用;工业应用所需的测试覆盖率低于医疗应用;医疗应用所需的测试覆盖率低于安全关键型应用。使测试覆盖率与实际需求相匹配,既能控制成本预算,又能提供应用所需的可靠性保障。
制造文档在设计阶段往往投入不足,事后补建成本高昂。生产过程中收集的单元测试记录有助于多年后的现场调查;组件批次追溯性则有助于对现场退货进行事后分析。尽早规划文档的项目能够拥有所需的记录;而后期添加文档的项目往往会丢失原本需要的数据。
通信方式:EtherCAT、PROFINET、EtherNet/IP
界面和布局要求
控制器机柜与机械臂上电子设备之间的通信采用具有明确特征的工业协议。主要选项包括:
- 以太网: 确定性以太网,亚微秒级同步。高性能运动控制标准。
- PROFINET IRT: 性能具有相似的确定性。在欧洲市场很常见。
- 以太网/IP: 具备CIP运动控制的确定性功能。在北美市场较为常见。
- 所有权: 厂商特定的协议。保持集成性,但限制多厂商系统设计。
- 备用通信: 有些架构使用冗余通信路径来处理与安全相关的流量。
电磁兼容性、时序和测试注意事项
生产过程中的供应链可视性会影响成本和可靠性。具备主动采购能力的制造商能够应对原本会导致生产中断的配额周期;而缺乏主动采购能力的制造商则会将供应问题转嫁给客户。主动采购的价值在行业整体短缺时最高,在供应稳定时最低。
设计迭代周期受益于紧密的设计-制造反馈。能够及时提供DFM反馈的制造合作伙伴可以加快迭代速度;而反馈缓慢或流于表面的合作伙伴则会相应减慢迭代速度。那些部分基于反馈质量选择制造合作伙伴的项目,通常比那些仅以最低报价为选择标准的项目更快地完成原型制作阶段。
工业机器人安全规划也与安全 I/O 接口相连,而机柜通信则依赖于强大的工业网络 PCB。
符合 ISO 10218 标准的安全架构
根据 ISO 10218 标准的安全架构选择
工业机器人的安全架构符合 ISO 10218 标准的要求。主要安全功能包括:
- 紧急停止: 来自紧急停止装置的0类或1类停止。冗余硬件路径。
- 保护性停止: 二级安全措施停止。机器人停止运行,但电源保持供电。
- 安全操作停止: 机器人在驱动动力作用下保持位置。这使得在停止的机器人附近进行人工操作成为可能。
- 安全限速: 手动操作时速度受限。启用示教模式安全功能。
- 安全刹车: 制动器已启动作为安全功能。对制动器运行情况进行独立验证。
- 启用设备: 手动模式下需要操作员输入才能移动机器人。具备安全防护功能。
根据 ISO 10218 标准的安全架构验证要求
产量区间经济效益对不同生产规模下工艺选择的影响各不相同。年产量100,000万件时有效的工艺,在年产量500件时往往无效;原型制作阶段适用的工艺,在大批量生产时往往不适用。根据实际产量匹配制造方法,才能确保每个产量区间的经济效益。
监管认证义务因应用和市场而异。客户提交的生产证明材料要求可能从极少(例如非监管市场的消费品)到非常详尽(例如保存期限严格的医疗器械)不等。在报价时明确认证要求的项目能够确保生产流程的正确设置;而后期添加认证要求的项目则有时需要对流程进行调整。
环境和长使用寿命方面的考虑
考虑环境因素和长使用寿命的关键设计选择
环境因素和使用寿命是工业机器人电子产品设计的主要考量因素。主要考量因素包括:
- 温度范围: 通常工作温度范围为 0-45 °C;存储温度范围为 -20 至 +65 °C。某些应用需要更宽的温度范围。
- 耐湿性: 工业环境需要考虑冷凝和冲洗问题。
- 振动: 机械臂上的电子元件可以检测运动过程中的加速度。元件和连接器的安装尺寸均与之匹配。
- 电缆柔性寿命: 连接电缆在其使用寿命期间会经历数百万次的弯曲循环。电缆设计和连接器应力消除至关重要。
- 组件降额: 连续运行10-15年意味着部件在低于额定应力的状态下运行,从而大幅延长使用寿命。
- 工业环境中的电磁兼容性: 邻近的高功率设备会产生显著的电磁兼容性应力,对抗扰度要求很高。
制造和可靠性方面的考虑
由同一制造合作伙伴集中生产,可以保留跨代产品积累的机构知识。拥有多代类似产品制造经验的合作伙伴深谙具体问题,了解哪些工艺调整可以提高良率,以及哪些设计模式易于制造。这些知识无法轻易转移给新的合作伙伴。
持续的工程制造对话能够随着时间的推移,改善产品本身和供应商关系。反馈给工程部门的良率数据有助于改进设计;反馈给现场的数据则有助于改进设计和制造工艺。积极开展这种对话的项目,其产品在各个世代中都能不断进步。
有关相邻设计决策,请参阅伺服和 BLDC 控制器 PCB 指南和机器人 I/O 和安全接口 PCB 指南。
对于长期生产而言,Highleap 可以将制造与机器人 PCB 组装和整机组装支持相结合。
Highleap公司制造工业机器人PCB
生产前DFM审查
Highleap 秉承长寿命产品所需的严谨作风,生产工业机器人电子产品。其具体能力包括:
- 工业级元件采购: 采用具有明确产品生命周期的长可用性组件,确保产品在整个生命周期内均可维护。
- 用于驱动电子元件的大量铜: 采用适当散热设计的大电流联合驱动电子器件。
- 通信接口制造: EtherCAT、PROFINET 和 EtherNet/IP 接口的功能验证。
- 安全等级生产: 为 ISO 10218 和 IEC 62061 认证申请提供支持的制造服务。
- 环境筛查: 对每个生产批次的样品进行热循环和振动测试。
- 文档: 单位可追溯性和生产记录,支持客户认证和质量管理体系整合。
测试、可追溯性和构建交接
机器人制造工艺融合了多种传统电子领域的实践经验。例如,消费电子领域注重成本控制和批量生产;工业电子领域强调可靠性工程和长使用寿命;汽车电子领域关注振动和环境适应性;医疗电子领域则强调文档记录和可追溯性。机器人技术正是受益于这些经验的融合。
将制造业视为战略性环节——例如投资于供应商关系、共享预测信息、协调产能——的项目,通常比将制造业视为交易性环节的项目表现更佳。交易性的做法虽然节省了谈判时间,但却错失了长期供应商合作关系带来的累积效益。
工业机器人PCB常见问题解答
工业机器人PCB与普通电子产品有何不同?
工业机器人PCB必须能够应对长使用寿命、高占空比、电机驱动噪声、机柜或机械臂安装、工业通信、安全功能以及可追溯性等挑战。它们通常采用更大的降额裕度、更强的电磁兼容性保护、更坚固的连接器以及支持审核和现场服务的生产记录设计。
工业机器人系统中通常包含哪些PCB?
一套完整的工业机器人系统可能包括主控板、运动控制板、伺服驱动板、I/O和安全接口板、通信板、配电板、示教器电子设备以及传感器或编码器板。有些位于控制器机柜内;有些则安装在机器人手臂或末端执行器上。
为什么分布式关节驱动在工业机器人中很常见?
分布式驱动将电力电子元件放置在更靠近每个连接点的位置,从而缩短电缆长度,提高电流回路性能,简化连接模块,并便于更换。但由于电子元件更靠近运动的机械系统,因此也对散热设计、抗振性能、通信可靠性和可维护连接器提出了更高的要求。
工业机器人中常用的通信协议有哪些?
常用协议包括 EtherCAT、PROFINET、EtherNet/IP、CANopen、标准以太网和专有运动总线。选择合适的协议取决于工厂集成、时序要求、已安装设备、安全架构和供应商生态系统。高性能运动控制通常需要具有可预测延迟和抖动的确定性通信。
ISO 10218 对工业机器人电子设备有何影响?
ISO 10218 标准定义了工业机器人系统的安全要求。PCB 设计必须支持紧急停止、保护性停止、使能装置、运动监控和安全接口等安全功能。合规性要求是系统级别的,但电路板必须提供验证所需的架构、诊断功能、文档和可靠的硬件路径。
哪些电磁兼容性问题会影响工业机器人PCB?
工业机器人通常在电机、焊机、驱动器、继电器、长电缆和工厂电力系统附近运行。印刷电路板 (PCB) 必须能够抵抗传导和辐射噪声,同时控制自身的辐射。良好的电磁兼容性 (EMC) 实践包括屏蔽、滤波、隔离、回流路径控制、浪涌保护、连接器策略以及在实际电缆和外壳条件下进行验证。
工业机器人PCB板应该支持多长时间?
工业机器人通常服役10到15年甚至更久,因此PCB设计方案应规划元件生命周期、备选方案、维修策略、固件版本控制和文档保存。在初始设计阶段就应考虑长期支持,因为后期更换元件可能会引发重新认证或现场服务方面的难题。
选择工业机器人PCB制造商之前应该检查哪些方面?
考察制造商在伺服驱动器、工业通信、安全I/O、阻抗控制、大铜线、功能测试、文档编制、可追溯性和长期供货方面的经验。合适的制造商应能同时负责技术电路板的制造以及质量、服务和认证支持所需的生产证据。

推荐文章

Taconic RF 35 与 RO4350B PCB 对比
目录 RF-35 与 RO4350B 采购和...

TMM4 滤波器 PCB 制造
TMM4滤波器PCB的生产由……控制。

TMM6 PCB制造
TMM6 制造是中深度工艺控制页面……

TMM3 PCB 射频模块制造
TMM3 PCB制造在射频模块应用中最为常见……
如何获取 PCB 报价
我们将为您进行DFM/DFA分析,并尽快向您提供报告。您可以通过我们的网站安全上传文件。为了给您报价,我们需要以下信息:
-
- Gerber、ODB++ 或 .pcb,规格。
- 如果需要组装,请提供 BOM 清单
- 数量
- 转弯时间
如需 PCBA 服务,请提供您的 BOM(物料清单)和任何具体的装配说明。我们还提供 DFM/DFA 分析,以优化您的设计,提高可制造性和装配性,确保生产流程顺畅。