
Jak vybrat mezi různými typy pohonů

Obrázek 1. Typy aktuátorů
Pohony jsou svalem každého stroje – přeměňují energii na řízený pohyb. Každý typ pohonu však klade na obvod, který jej pohání, jiné elektrické nároky. Tato příručka pokrývá všechny hlavní typy pohonů od základních principů, přes logiku jejich výběru až po požadavky na návrh desek plošných spojů, které každý z nich vytváří.
Obsah
- Jak se klasifikují aktuátory: Typ pohybu a zdroj energie
- Typy elektrických pohonů: kartáčované DC, BLDC, krokové, servo, lineární a piezoelektrické
- Hydraulické a pneumatické pohony: Síla, rychlost a řízení
- Speciální aktuátory: solenoidové, SMA, termální a měkké
- Typy aktuátorů v robotice: Průmyslová ramena, koboti, roboti s nohama a humanoidi
- Jak typ aktuátoru ovlivňuje návrh desky plošných spojů: napájení, tepelné vlastnosti a ochrana
- Rámec pro výběr aktuátoru a stručný referenční průvodce
Společnost Highleap Electronics vyrábí a montuje desky plošných spojů (PCB), které ovládají aktuátory v průmyslové automatizaci, robotice, zdravotnických prostředcích a leteckém průmyslu. Tato příručka je napsána z tohoto hlediska: nejen z hlediska toho, co je každý typ aktuátoru zač, ale i co vyžaduje od své řídicí elektroniky – a proč tyto požadavky ovlivňují každé naše rozhodnutí o počtu vrstev, šířce stop a ochranných obvodech.
1. Jak se klasifikují aktuátory: Typ pohybu a zdroj energie
Aktuátor je jakékoli zařízení, které přeměňuje vstupní energii na řízený mechanický pohyb. Klasifikace probíhá podél dvou nezávislých os, které musí být obě specifikovány pro přesnou definici aktuátoru.
Typ pohybu popisuje geometrický výstup: lineární aktuátory vytvářejí přímočarý posuv (tlačení/tahání/zvedání); rotační aktuátory vytvářejí úhlovou rotaci (točivý moment kolem osy); a víceosé nebo kombinované aktuátory – jako jsou aktuátory s kmitací cívkou a platformy Stewart – vytvářejí pohyb ve více než jednom geometrickém rozměru současně.
Zdroj energie určuje hustotu výkonu, ovladatelnost, požadavky na infrastrukturu a povahu elektronického rozhraní.
| Zdroj energie | Hustota energie | Přesnost | Potřebná infrastruktura | Typický rozsah síly |
|---|---|---|---|---|
| Elektrická | Střední | vynikající | Napájecí zdroj + deska plošných spojů ovladače | mN – desítky kN |
| Hydraulické | Velmi vysoko | Dobrý (se servoventilem) | Čerpadlo, nádrž, těsnění, ventily | kN – MN |
| Pneumatický | Středně vysoký | Středně | Kompresor, rozvod, ventily | N – desítky kN |
| Piezoelektrické | Velmi vysoký (krátký zdvih) | Nanometrová úroveň | Deska plošných spojů vysokonapěťového zesilovače | N – kN |
| Tepelné / SMA | Nízké | Omezený | Ohřívač nebo proudový ovladač | µN – N |
Průnik typu pohybu a zdroje energie definuje aktuátor. Hydraulický rotační aktuátor a elektrický lineární aktuátor jsou zásadně odlišná zařízení, která vyžadují odlišnou řídicí elektroniku, odlišnou analýzu poruchových režimů a odlišnou architekturu desky plošných spojů – přesto obě spadají pod jeden název „aktuátor“. Následující části technicky rozebírají každou kategorii.
Jedno actuator selection requirements connect load, travel, speed, duty cycle and the available mechanical space. The electrical driver, power and sensing interfaces should be defined from those requirements rather than from the actuator label alone.
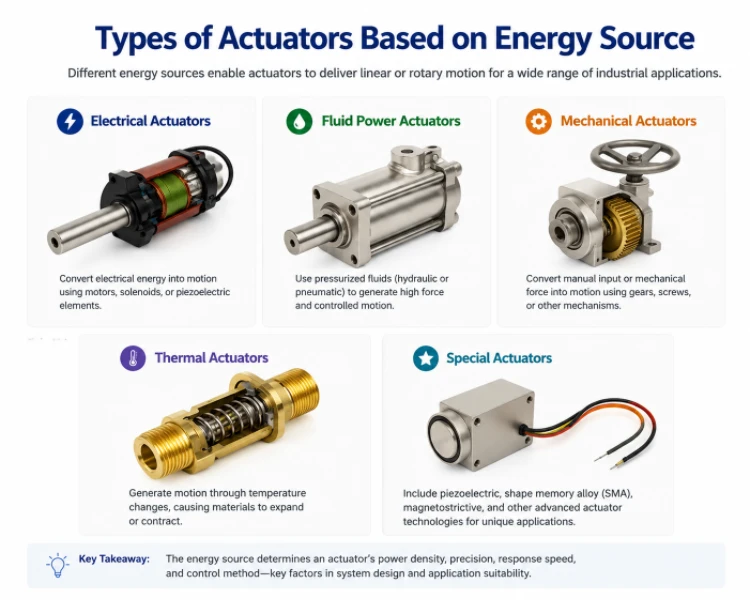
Obrázek 2. Pohony rozdělené podle zdroje energie, včetně elektrických, kapalinových, mechanických, tepelných a speciálních pohonů
2. Typy elektrických pohonů: kartáčované stejnosměrné, BLDC, krokové, servopohony, lineární a piezoelektrické
Elektrické pohony dominují moderní automatizaci a robotice, protože nevyžadují žádnou fluidní infrastrukturu a přímo se propojují s digitálními řídicími systémy. Tyto podkategorie se výrazně liší v architektuře řízení, požadavcích na zpětnou vazbu a v tom, co vyžadují od desky plošných spojů ovladače.
Kartáčované stejnosměrné motory
Kartáčové stejnosměrné motory přeměňují elektrickou energii na rotaci pomocí uhlíkových kartáčů, které se dotýkají segmentovaného komutátorového kroužku, který přepíná směr proudu ve vinutích rotoru a udržuje tak jednosměrný točivý moment. Točivý moment je úměrný proudu kotvy (T = Kt × Ia ) ; otáčky jsou řízeny napětím kotvy mínus zpětná elektromotorická síla. Lineární vztah mezi otáčkami a točivým momentem činí z pracovního cyklu PWM přímé ovládání otáček – mechanicky jednoduché i elektronicky přímočaré. Účinnost se pohybuje kolem 70–85 %; opotřebení kartáčů určuje maximální životnost, obvykle 500–2 000 hodin nepřetržitého provozu.
Požadavky na desku plošných spojů ovladače: topologie H-můstku (L298N, DRV8833 nebo diskrétní MOSFET H-můstek pro proudy nad 5 A), PWM z mikrokontroléru, snímání proudu přes boční rezistor. Komutační jiskření generuje širokopásmové elektromagnetické interference – minimálním tlumením je keramický kondenzátor 100 nF na každém svorkovnici motoru a tlumivka souhlasného režimu na přívodech motoru. Použití: elektricky ovládaná okna, elektrické nářadí, pohony dopravníků, spotřebiče, nízkonákladová průmyslová automatizace.
Bezkomutátorové DC (BLDC) motory
BLDC motory nahrazují mechanickou komutaci elektronickým přepínáním – rotor nese permanentní magnety; tři fáze statoru jsou postupně napájeny deskou plošných spojů budiče na základě polohy rotoru z Hallových senzorů nebo bezsenzorové detekce zpětného elektromagnetického pole. Řízení orientované na pole (FOC) rozkládá statorový proud na složky produkující točivý moment (Iq ) a složky produkující tok (Id ) , což umožňuje plynulý provoz při nízkých otáčkách a maximální účinnost (85–95 %). BLDC motory nabízejí vyšší hustotu výkonu, delší životnost a nižší akustický hluk než jejich kartáčové ekvivalenty.
Požadavky na desku plošných spojů budiče: Třífázový měnič (šest MOSFETů nebo IGBT), budiče hradel s bootstrap obvody (např. TI DRV835x, Infineon 6EDL), zesilovače snímání proudu v každé fázi, algoritmus FOC běžící na DSP nebo mikrokontroléru s vyhrazeným PWM hardwarem. Uspořádání desky plošných spojů musí minimalizovat spínací proudovou smyčku – krátké hradlové stopy, bootstrap kondenzátor umístěný do 5 mm od budiče hradla, fázové proudové bočníky v cestě nízkého napětí. Použití: motory pro elektromobily, drony, kompresory HVAC, průmyslové servopohony, robotické klouby, lékařská čerpadla.
Naše výrobní kapacity pro desky plošných spojů podporují husté vícevrstvé rozvržení a přesnou regulaci impedance, kterou servopohony BLDC vyžadují.
Krokové motory
Krokové motory rozdělují plnou otáčku na samostatné kroky – standardem pro hybridní krokové motory je 200 kroků/otáčku (1.8°/krok). Každý krok je řízen napájením specifické kombinace fází statoru; rotor se zarovná s výsledným magnetickým polem a v této poloze setrvá. Pro řízení v otevřené smyčce není potřeba žádný enkodér polohy, což činí krokové motory cenově dostupnými v 3D tiskárnách, CNC strojích a laboratorní automatizaci. Mikrokrokování (½, ¼, 1/16, 1/32 kroku) zajišťuje plynulejší pohyb proporcionálním rozdělováním proudu mezi dvě fáze současně, a to za cenu určitého přídržného momentu.
Kritickým omezením je rezonance: při určitých krokových frekvencích se vstupní energie synchronizuje s mechanickou rezonancí, což způsobuje ztrátu kroků a nepředvídatelné chování. Antirezonanční DSP v měničích řady Trinamic TMC to kompenzuje ve firmwaru. Točivý moment také prudce klesá nad rohovou frekvencí, takže krokové systémy jsou omezeny na střední rychlosti (obvykle pod 1 000 ot/min pro dosažení smysluplného točivého momentu).
Požadavky na desku plošných spojů ovladače: Řízení konstantním proudem střídačem (A4988, DRV8825, TMC2209), směrové a krokové impulzy z mikrokontroléru, rezistory pro snímání proudu cívky. Integrované obvody ovladače krokového motoru odvádějí značné množství tepla i v klidovém stavu – měděný odlitek pod tepelnou podložkou a tepelné průchodky do vnitřních rovin nejsou volitelné. Použití: 3D tiskárny, CNC frézky, stroje typu pick-and-place, systémy pro otáčení/naklápění kamer, textilní stroje.
Servomotory
Servo není typ motoru, ale řídicí architektura – uzavřený systém řízení polohy, který páruje jakýkoli motor (kartáčový stejnosměrný, BLDC nebo synchronní střídavý) s enkodérem polohy a zpětnovazebním regulátorem. Servo definuje smyčka: výstup enkodéru se porovnává s povelem polohy, odchylka řídí PID nebo kaskádový regulátor, který vysílá proudový povel do výkonového stupně. Průmyslové servosystémy dosahují šířky pásma 100–1 000 Hz a přesnosti polohování ±0.01 mm nebo lepší s 24bitovými absolutními enkodéry (protokoly Hiperface, EnDat, BiSS-C).
Požadavky na desku plošných spojů ovladače: Stejný třífázový měnič BLDC jako výše, plus rozhraní enkodéru (kvadraturní dekodér nebo SPI/BiSS pro absolutní hodnoty), proudově snímatelné ADC a DSP/FPGA implementující řídicí algoritmus. Průmyslové servopohony přidávají rozhraní EtherCAT nebo PROFINET, funkci bezpečného vypnutí krouticího momentu (STO) dle IEC 61508 SIL 2 a rozsáhlé monitorování poruch. Hobby serva používají jednodušší rozhraní: 50 Hz PWM, 1–2 ms šířka impulzu pro nastavení polohy. Použití: klouby průmyslových robotů, CNC osy, manipulace s polovodičovými destičkami, řídicí plochy letu, vstřikovací lisy.
Pro desky plošných spojů servopohonů vyžadující řízené diferenciální párování a rozvržení smíšených signálů odolné proti EMI se podívejte na naše možnosti návrhu a výroby vysokofrekvenčních desek plošných spojů .
Lineární elektrické aktuátory
Lineární elektrické aktuátory převádějí rotační pohyb motoru na lineární posuv pomocí vodicího šroubu, kuličkového šroubu, ozubeného hřebenu nebo řemenového převodu – nebo používají přímo lineární motor. Vodicí šrouby (s acme závitem) jsou samosvorné a cenově dostupné; kuličkové šrouby přidávají recirkulační kuličková ložiska pro nižší tření, vyšší účinnost a menší vůli. Lineární motory zcela eliminují mechanický převod a dosahují nejvyššího zrychlení a nulové vůle za cenu nutnosti kódování polohy podél celého zdvihu a vyšších nároků na výkonovou elektroniku.
Kritické konstrukční parametry: zdvih, špičková a trvalá síla, rychlost, pracovní cyklus, zpětný chod (nezbytný pro bezpečnost v aplikacích s lidskou spoluprací), krytí IP a komunikační protokol (RS-485, CANbus, EtherCAT pro průmyslové jednotky). Koncové spínače – normálně sepnuté na vstupu desky plošných spojů pro bezpečné chování – definují mechanické hranice pohybu. Monitorování proudu umožňuje ochranu proti přetížení i řízení síly v aplikacích s uzavřenou smyčkou. Použití: výškově nastavitelné pracovní stanice, nemocniční lůžka, solární sledovače, průmyslové lisy, pohony ventilů, sekundární ovládací prvky letu letadel.
Piezoelektrické aktuátory
Piezoelektrické aktuátory využívají inverzního piezoelektrického jevu v keramice PZT (zirkoničitan titaničitan olovnatý): aplikované elektrické pole způsobuje roztahování nebo smršťování krystalové mřížky. Svazek tenkých PZT disků se střídavou polaritou kumulativně zesiluje napětí – 40mm svazek napájený napětím 150 V produkuje posun přibližně 60 µm s blokovacími silami několika kilonewtonů. Doba odezvy je v řádu mikrosekund; rozlišení je teoreticky neomezené (subnanometrové s řízením v nábojovém režimu). Dvěma klíčovými omezeními jsou malý zdvih bez mechanického zesílení a hystereze (posun zpožďuje historii napětí o 10–15 %), což vyžaduje kompenzaci v přesných aplikacích.
Požadavky na desku plošných spojů budiče: Vysokonapěťový zesilovač (0–150 V nebo ±200 V), vysoký výstupní proud pro nabíjení kapacitní zátěže (100 nF až 100 µF). OPA454, OPA541 nebo specializované piezoelektrické budicí čipy. Nabíjecí režim spíše než napěťový režim minimalizuje hysterezi v nejnáročnějších aplikacích. Galvanické oddělení desky plošných spojů mezi vysokonapěťovým zesilovacím stupněm a logickými/komunikačními obvody je povinné z důvodu bezpečnosti i odolnosti proti šumu. Použití: polovodičové litografické stupně, AFM skenery, vstřikovače paliva, ultrazvukové měniče, systémy pro izolaci vibrací, přesné řízení ventilů.
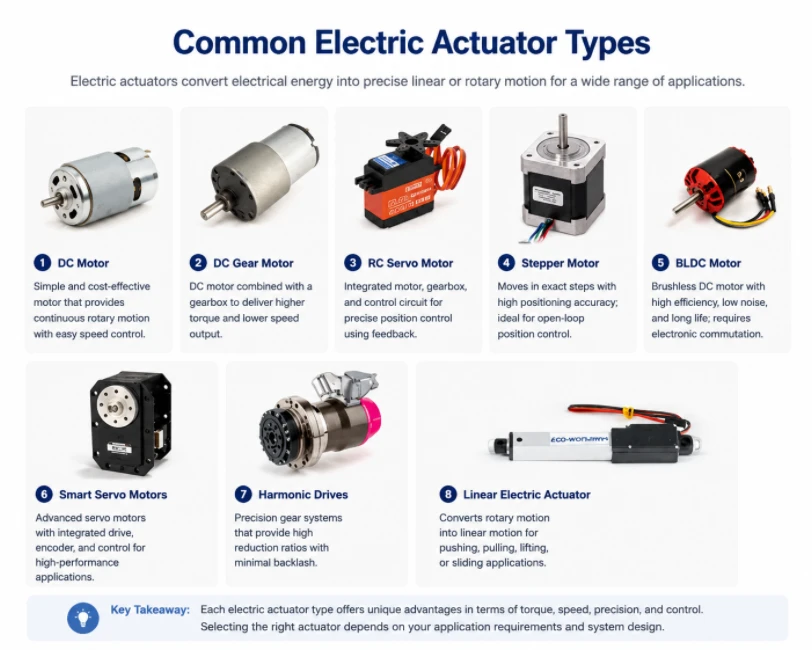
Obrázek 3. Různé typy elektrických pohonů včetně stejnosměrných, stejnosměrných převodových, krokových, servopohonů, BLDC, inteligentních servopohonů, harmonických a lineárních pohonů
3. Hydraulické a pneumatické pohony: síla, rychlost a řízení
Hydraulické pohony – hydraulické a pneumatické – generují sílu prostřednictvím tlakové kapaliny působící na píst nebo lopatku. Fungují na stejném základním principu (tlak × plocha = síla), ale dramaticky se liší v rozsahu tlaku, stlačitelnosti a použití.
Hydraulické pohony
Hydraulické systémy pracují při tlaku 100–700 barů (1 450–10 000 psi) a vytvářejí síly, kterým se žádný elektrický aktuátor srovnatelné velikosti nedokáže přiblížit. Válec s průměrem 100 mm při tlaku 350 barů vyvine přibližně 274 kN – přes 27 tun. Tato hustota síly činí z hydrauliky jedinou racionální volbu pro stavební stroje, kovářská lisy, lodní kormidla a primární ovládací prvky letadel.
Lineární hydraulické válce (jednočinné nebo dvojčinné) a rotační hydraulické motory jsou dva základní typy. Přesné řízení polohy vyžaduje elektrohydraulické servoventily (EHSV) nebo proporcionální směrové regulační ventily, které převádějí signál ±10 V nebo 4–20 mA z řídicí desky plošných spojů na proporcionální posunutí šoupátka, a tedy proporcionální průtok do válce. Šířka pásma servoventilů dosahuje 50–200 Hz, což umožňuje použití hydraulického řízení polohy v uzavřené smyčce v leteckých simulátorech, aktivních zavěšeních vozidel a průmyslových lisech.
Úloha desky plošných spojů v hydraulických systémech: Deska plošných spojů ovladače nenapájí pohon – ovládá ventil. Výstupy: proudová smyčka 4–20 mA nebo diferenciální signál ±10 V pro servoventily; PWM pro solenoidové proporcionální ventily s proudovou zpětnou vazbou. Zpětná vazba polohy ze senzorů LVDT vyžaduje přesné diferenciální zesílení a dolnoprůchodovou filtraci na desce plošných spojů. Ovladače solenoidových ventilů používají polomůstkové obvody s řízením proudu střídačem – volnoběžná dioda musí být dimenzována na indukční impulzní napětí cívky, které může při vypnutí bez svorky dosáhnout 5–10násobku napájecího napětí.
Pneumatické pohony
Pneumatické pohony používají stlačený vzduch o tlaku 4–10 barů. Nižší tlak než u hydrauliky znamená menší sílu na jednotku plochy – vzduch je však čistý, stlačitelný (což zajišťuje jeho inherentní poddajnost) a bezpečný v potravinářském a farmaceutickém prostředí, kde je kontaminace hydraulickým olejem nepřijatelná. Pneumatické systémy jsou rychlé v zapínání a vypínání (reakce ventilu v milisekundách) a mechanicky jednoduché.
Mezi standardní typy patří jednočinné válce (s vratnou pružinou), dvojčinné válce (s vzduchem na obou stranách), bezpístnicové válce (s vozíkem na tělese válce pro aplikace s dlouhým zdvihem a nízkým vzpěrem) a rotační pohony s ozubeným hřebenem pro ovládání čtvrtotáčkových ventilů. Proporcionální pneumatické řízení – dosažení jiných poloh než plně otevřené nebo plně uzavřené – vyžaduje elektropneumatické proporcionální ventily a zpětnou vazbu polohy, ale stlačitelnost vzduchu ze své podstaty činí přesné polohování obtížnějším než elektrické nebo hydraulické servořízení.
Úloha desky plošných spojů v pneumatických systémech: Ovladač solenoidového ventilu (cívka 24 V DC, výstup MOSFET, nezbytná nulová dioda). Pro proporcionální ventily: výstupní signál 4–20 mA nebo 0–10 V. Pro uzavřené elektropneumatické polohovací regulátory: mikrokontrolérová PID smyčka s výstupem I/P převodníku a potenciometrickou nebo LVDT zpětnou vazbou polohy.
Hydraulické vs. pneumatické vs. elektrické: rozhodovací matice
| Kritérium | Elektrická | Pneumatický | Hydraulické |
|---|---|---|---|
| Maximální síla (srovnatelná velikost) | Nízká – Střední | Střední | Velmi vysoko |
| Přesnost polohování | vynikající | Středně | Dobrý (servoventil) |
| Rychlost odezvy | Dobré – Vynikající | Velmi rychlé (zapnutí/vypnutí) | Rychlý (servo ventil) |
| Energetická účinnost | 80-95% | ~10 % (ztráty kompresí) | ~60–75 % |
| Složitost instalace | Nízké | Střední | Vysoký |
| Složitost ovladače PCB | Vysoký | Nízké | Střední |
U nových instalací pod 20 kN, kde ještě neexistuje infrastruktura, celkové instalační náklady téměř vždy ve prospěch elektrických instalací. Nad touto hranicí zůstává v těžkém průmyslu racionální volbou hydraulický pohon – nákladem je infrastruktura, nikoli samotný pohon.
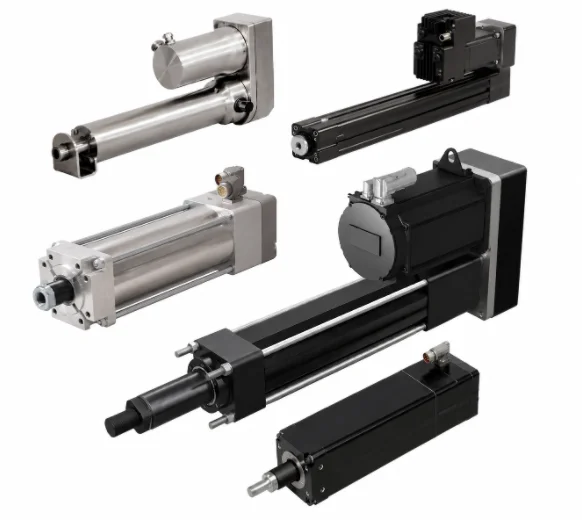
Obrázek 4. Hydraulické a pneumatické pohony
4. Speciální aktuátory: solenoidové, SMA, tepelné a měkké
Několik typů pohonů zaujímá specifické oblasti, kde jsou běžná elektrická, hydraulická nebo pneumatická řešení nepraktická kvůli velikosti, hmotnosti, biokompatibilitě nebo omezením provozního prostředí.
Solenoidové pohony
Solenoid generuje lineární sílu vtahováním feromagnetického pístu do cívky, když protéká proud. Síla je přibližně úměrná druhé mocnině proudu a nepřímo úměrná druhé mocnině vzduchové mezery – generuje vysokou sílu při krátkém zdvihu, ale s rostoucí mezerou prudce klesá. Typický zdvih: 1–25 mm. Bistabilní solenoidy používají permanentní magnet k udržení jedné ze dvou stabilních poloh bez nepřetržitého napájení; k přepnutí stavů je potřeba pouze proudový impuls, což je činí ideálními pro aplikace napájené z baterie nebo s nízkým pracovním cyklem.
Poznámka k ovladači desky plošných spojů: Cívka solenoidu ukládá energii jako induktor. Když se spínač rozpojí, musí tato energie někam odejít – bez volnoběžné diody nebo svorky TVS napěťová špička zničí spínací tranzistor během prvních několika cyklů. U proporcionálních solenoidů (hydraulických proporcionálních ventilů) dosahuje PWM při 100–1 000 Hz s uzavřenou smyčkou řízení proudu mezilehlých poloh síly. Použití: zámky dveří, vstřikovače paliva, budiče cívek relé, pilotní ovladače pneumatických ventilů, elektromagnetické brzdy.
Pohony ze slitiny s tvarovou pamětí (SMA)
Nitinolový (nikl-titanový) SMA drát se při zahřátí nad teplotu austenitického přechodu (obvykle 40–90 °C v závislosti na složení) smrští o 4–8 % své délky. Standardní metodou aktivace je odporový ohřev řízeným proudem. Napětí generované během fázového přechodu dosahuje 200 MPa – což daleko převyšuje biologický sval (~0.3 MPa) – v drátu bez pohyblivých částí, magnetů a elektromagnetického rušení. Omezením je frekvence cyklů: chlazení je pomalý krok, obvykle 0.1–2 Hz ve volném vzduchu, a výrazně se zlepšuje nucenou konvekcí nebo termoelektrickým chlazením.
Deska plošných spojů (PCB) poskytuje budič konstantního proudu s monitorováním odporu pro řízení v uzavřené smyčce (odpor nitinolu se během fázového přechodu mění o 15–25 %, a proto může sloužit jako ukazatel polohy). Použití: minimálně invazivní chirurgické nástroje, aktivní endoskopické hroty, cévní stenty, západky pro rozvinutí satelitů, haptická zpětnovazební zařízení, robotické chapadla v prostředí MRI.
Tepelné pohony
Bimetalové tepelné pohony využívají rozdílné tepelné roztažnosti mezi dvěma spojenými kovy k vytváření ohybového pohybu při zahřívání. Pohony s voskovými motory využívají objemovou roztažnost vosku s fázovou změnou k tlačení pístu – generují značnou sílu (desítky až stovky newtonů) bez nutnosti elektrické energie v čistě pasivních verzích. Jednoduchost a spolehlivost voskových motorů z nich činí standard pro termostaty chlazení motorů automobilů a rozdělovače podlahového vytápění. Elektricky vyhřívané verze přidávají odporovou topnou cívku pro aktivní řízení; deska plošných spojů budiče dodává do topného tělesa pouze regulovaný proud a teplotní zpětnou vazbu z termistoru nebo termočlánku.
Elektroaktivní polymer (EAP) a měkké aktuátory
Dielektrické elastomerové aktuátory (DEA) vkládají poddajný elastomerový film mezi dvě vrstvy flexibilních elektrod. Aplikace 1–5 kV přitahuje elektrody k sobě a stlačuje elastomer do stran – což vytváří napětí až 380 %, což daleko převyšuje jakýkoli pevný materiál aktuátoru. Aktuátory z iontového polymer-kovového kompozitu (IPMC) se ohýbají pod napětím 1–5 V, protože hydratované ionty migrují pod elektrickým polem a vytvářejí diferenciální bobtnání. Oba typy jsou měkké, tiché, lehké a biokompatibilní – správná volba pro nositelné haptické prvky, měkké robotické chapadla, protetické ruce a podvodní roboty, kde se pevné aktuátory nemohou přizpůsobit nerovným povrchům.
Desky plošných spojů s budiči DEA vyžadují generování vysokého napětí (zesilovač napětí plus násobič napětí) s přesnou regulací. Budiče IPMC potřebují pouze nízkonapěťovou regulaci proudu, ale musí zohlednit neobvyklou impedanční charakteristiku ionomeru. Obojí představuje specifické výzvy pro návrh desek plošných spojů. U složitých vícevrstvých desek pro tyto aplikace naše služba kompletace desek plošných spojů na klíč zajišťuje zajištění součástek, jejich umístění SMT a funkční validaci v rámci jediného pracovního postupu.
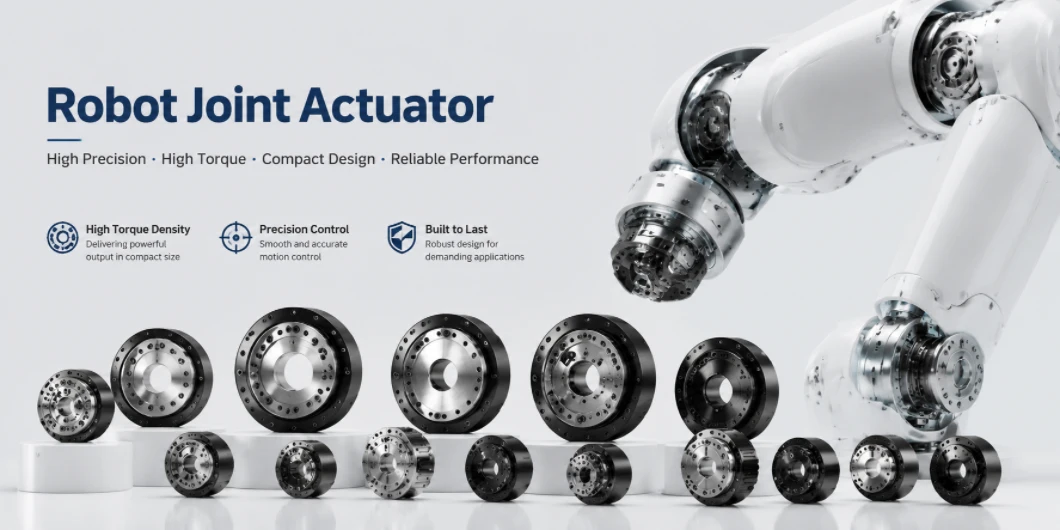
Obrázek 5. Pohony kloubů robotů pro průmyslové, kolaborativní, roboty s nohama a humanoidní roboty, znázorňující různé velikosti a rozsahy točivého momentu
5. Typy aktuátorů v robotice: Průmyslová ramena, koboti, roboti s nohama a humanoidi
Robotika je aplikační oblastí, která od každé vlastnosti aktuátoru vyžaduje současně nejvíce: vysoký poměr točivého momentu k hmotnosti, vysokou šířku pásma, přesnost polohování, zpětný pohon pro bezpečnou interakci s člověkem, dlouhou životnost v pracovním cyklu a těsnou integraci s elektronikou – to vše v balíčku, který musí nést vlastní výkon a výpočetní výkon. Žádný jednotlivý typ aktuátoru nesplňuje všechny tyto požadavky současně. Proto se různé kategorie robotů sbíhají na různých architekturách aktuátorů a proto robotický průmysl v posledním desetiletí podnítil více inovací v oblasti aktuátorů než kterýkoli jiný obor.
Průmyslová robotická ramena: Přesnost a opakovatelnost
Šestiosá kloubová ramena (FANUC, KUKA, ABB, Yaskawa) upřednostňují opakovatelnost nade vše – typickou specifikací je ±0.02 mm ve středu nástroje. Každý kloub používá servomotor BLDC spojený s reduktorem s harmonickým pohonem (převodovka s deformační vlnou) v poměrech 80:1–160:1. Harmonické pohony dosahují nulové vůle v kompaktním provedení – což je nezbytné pro opakovatelnost. Absolutní víceotáčkové enkodéry (rozlišení 24–28 bitů, protokol EnDat nebo BiSS-C) uzavírají polohovou smyčku. Deska plošných spojů servopohonu pro každou osu implementuje řízení proudu při 4–32 kHz, řízení rychlosti při 1–4 kHz a řízení polohy při 250 Hz–2 kHz. Sběrnice EtherCAT nebo PROFINET propojuje desky plošných spojů pohonu s řídicí jednotkou robota, což vyžaduje specifický křemík PHY/MAC a pečlivý návrh EMC, aby se zabránilo narušení komunikace sběrnice spínacím šumem.
Kolaborativní roboti (koboti): Povědomí o síle a bezpečný kontakt
Koboti (řada Universal Robots UR, FANUC CRX, ABB GoFa) přidávají do konfigurace servomotor + harmonický pohon snímání krouticího momentu v kloubu. Tenzometrický snímač krouticího momentu na výstupní přírubě kloubu nebo odhad krouticího momentu na základě proudu motoru detekuje neočekávaný kontakt v rámci jednoho řídicího cyklu – zastavení pohybu dříve, než síla působící na člověka překročí 80 N (omezení výkonu a síly dle ISO/TS 15066). Některé konstrukce používají sériové elastické aktuátory (SEA), kde kalibrovaná pružina mezi výstupem převodovky a článkem robota převádí výchylku (měřenou kodérem) na sílu – což je inherentně kompatibilní bez samostatného senzoru.
Spojovací deska plošných spojů pro kobota musí implementovat buzení Wheatstoneovým můstkem, diferenciální úpravu signálu s odstupem signálu od šumu (SNR) nad 80 dB, vzorkování ADC s frekvencí 1–10 kHz pro zpětnou vazbu krouticího momentu a dvoukanálové bezpečnostní monitorování dle normy ISO 13849 PLd nebo PLe – bezpečnostně kritická cesta monitorování krouticího momentu musí být fyzicky nezávislá na primární cestě řízení pohybu.
Roboti na nohou: Kvazipřímý pohon mění pravidla hry
Čtvernožci (Boston Dynamics Spot, MIT Cheetah, ANYmal) a bipedální běžící roboti učinili z kvazi-přímého pohonu (QDD) určující inovaci aktuátorů posledního desetiletí. Aktuátory QDD používají velmi nízké převodové poměry (1:1–9:1) s BLDC motory s vysokou hustotou točivého momentu, které jsou vinuty speciálně pro tento účel. Výsledkem je kloub s vysoce zpětným pohonem – síly nárazu na zem procházejí kloubem, aniž by ho zničily, a noha může absorbovat a vracet energii jako pružina. Tradiční harmonické pohony s vysokým převodovým poměrem to nedokážou: převod je samosvorný, takže veškerá energie nárazu musí být absorbována tuhou konstrukcí.
Nevýhoda: Klouby QDD nemohou udržet polohu proti gravitaci bez nepřetržitého proudu motoru a vyžadují větší fázové proudy (a tedy i větší výkonovou elektroniku) než ekvivalentní pohony s vysokým převodovým poměrem. Deska plošných spojů budiče musí podporovat špičkové proudy 30–100 A při 24–48 V v kompaktním, tepelně účinném pouzdře integrovaném přímo do pouzdra kloubu robota. Naše výroba silných měděných desek plošných spojů (až 10 oz mědi) tento požadavek přímo řeší.
| Kategorie robotů | Typ primárního aktuátoru | Převodový poměr | Klíčový požadavek | Příklad platformy |
|---|---|---|---|---|
| Průmyslové rameno (6osé) | BLDC servo + harmonický pohon | 80: 1 - 160: 1 | Nulová vůle, opakovatelnost ±0.02 mm | FANUC M-20, KUKA KR10 |
| Kolaborativní robot | BLDC servo + snímač momentu / SEA | 100: 1 - 200: 1 | Snímání kontaktní síly, ISO 13849 PLd | UR10e, ABB GoFa |
| Nohatý / čtyřnožec | QDD BLDC (nízký poměr) | 1: 1 - 9: 1 | Zpětný chod, absorpce nárazu | Skvrna, ANYmal, Gepard |
| Humanoidní robot | QDD + SEA + lineární (smíšený) | Smíchané kloubem | Obratnost, dodržování předpisů, energetická účinnost | Tesla Optimus, Obrázek 02, Atlas |
| Chirurgický robot | Lankový pohon + piezoelektrický | N / A | Přesnost, bezpečné pro MRI, silová zpětná vazba | da Vinci, Stryker Mako |
| Měkký robotický chapadlo | Pneumatické (měkké) / SMA / EAP | N / A | Poddajnost, jemné uchopení | Měkká robotika mGrip |
Humanoidní roboti: Nejtěžší problém s aktuátory
Humanoidi (Tesla Optimus, obrázek 02, Agility Digit, Boston Dynamics Atlas) vyžadují 20–40 aktivovaných stupňů volnosti v těle, které nese vlastní energii, výpočetní a senzorické schopnosti. Žádný jednotlivý typ aktuátoru nesplňuje všechny požadavky na klouby. Současné humanoidní architektury se mísí: aktuátory QDD BLDC v kyčlích, kolenou a kotnících pro pohyb; menší servopohony s harmonickým pohonem v ramenou a lokti pro manipulaci; servopohony poháněné kabelem nebo miniaturní servopohony v prstech pro obratnost; a lineární elektrické aktuátory v páteři a trupu pro mobilitu trupu.
Desky plošných spojů (PCB) budičů uvnitř humanoidního kloubu představují jedny z nejnáročnějších elektronických součástek v dnešní výrobě: vysoká proudová hustota (špička 30–100 A) v minimálním objemu, vícekanálové snímání proudu s rozlišením mikrosekund, komunikace EtherCAT nebo CAN FD v reálném čase, tepelná regulace v uzavřeném krytu při okolní teplotě 85 °C a certifikace funkční bezpečnosti dle normy IEC 62061. Magnetické absolutní enkodéry (AS5047, MA702) nahradily optické enkodéry ve většině humanoidních kloubů – jsou menší, s nižší spotřebou energie, odolnější vůči vibracím a nyní dostupné za cenu nižší než 1 dolar v objemu.
Širší revoluci v oblasti robotického hardwaru od roku 2020 umožnily především tři pokroky na úrovni desek plošných spojů (PCB): výkonové polovodiče GaN a SiC s širokým zakázaným pásmem, které umožňují vyšší spínací frekvence s nižšími ztrátami v menších pouzdrech; nízkopříkonové magnetické enkodéry s vysokým rozlišením za ceny dostupné ve velkém měřítku; a pokročilé materiály tepelného rozhraní a mědí plněná tepelná pole propojovacích vodičů, která umožňují vyšší výkon v menších rozměrech desek plošných spojů budičů. Pro robotické společnosti, které tyto systémy vyvíjejí, naše služba prototypování desek plošných spojů podporuje rychlou iteraci od návrhu až po testovaný hardware. Naše kapacita pro montáž desek plošných spojů BGA zahrnuje husté únikové trasy BGA pro robotické spoje ASIC.
6. Jak typ aktuátoru ovlivňuje návrh desky plošných spojů: napájení, tepelné vlastnosti a ochrana
Typ aktuátoru je primárním omezením pro jeho desku plošných spojů. Nejedná se o preferenci – jde o fyzický vztah. Níže uvedená tabulka shrnuje architektonické důsledky podle typu aktuátoru. Každá položka v ní má přímý vliv na počet vrstev, hmotnost mědi, výběr součástek a topologii ochranných obvodů.
| Typ pohonu | Topologie ovladače | Kritické požadavky na návrh desek plošných spojů | Ochranné obvody |
|---|---|---|---|
| Kartáčovaný stejnosměrný motor | H-můstek + PWM | Vysokovýkonné vodiče, oddělení elektromagnetického rušení motoru na svorkách | Volnoběžné diody, nadproud, obrácená polarita |
| BLDC motor | 3fázový střídač + optický stabilizátor (FOC) | Minimální plocha spínací smyčky, umístění bootstrapových kondenzátorů, snímání diferenciálního proudu | UV blokování, ochrana proti průniku záření, tepelné vypnutí |
| Krokový motor | Chopper s konstantním proudem | Tepelně měděné zalévání pod budičový integrovaný obvod, přesnost rezistoru pro nastavení proudu | Blokování proti nadproudu, tepelné ochraně, podpětí/přepětí VM |
| Servo (průmyslové) | BLDC + rozhraní enkodéru + DSP | Směrování diferenciálního enkodéru, uspořádání ADC, izolovaná fyzika sběrnice Fieldbus | Funkce STO (IEC 61508 SIL 2), detekce poruchy enkodéru |
| Piezoelektrické | VN zesilovač (0–150 V / ±200 V) | Izolace vysokého napětí od logiky, kompenzace zesilovače pro kapacitní zátěž | VN výstupní svorka, ochrana proti zkratu, tepelná |
| Solenoidový / proporcionální ventil | MOSFET poloviční můstek | Volnoběžná dioda určená pro indukční impulz, PWM proudový filtr | TVS nebo Zenerovy kleště na indukčním impulzu, nadproud |
| SMA / tepelné | Konstantní proud lineární nebo spínací | Monitorování odporu pro fázově-stavovou zpětnou vazbu, integrace chladiče | Nadproud (rychlé selhání vodiče), přehřátí |
Architektura napájení
Desky plošných spojů pro ovladače akčních členů téměř vždy vyžadují více izolovaných napěťových domén: vysokonapěťovou motorovou sběrnici (12–48 V pro stejnosměrné akční členy; sběrnici DC až 700 V pro průmyslové servopohony), napájení logiky (3.3 V nebo 5 V), přesnou analogovou referenci (pro ADC a úpravu senzorů) a napájení pohonu hradla (12–15 V, bootstrap nebo izolované). Galvanické oddělení mezi stranou motoru a stranou logiky/komunikační stranou – pomocí izolovaných DC-DC měničů nebo izolovaných pohonů hradel – je v průmyslových návrzích povinné jak z důvodu bezpečnosti, tak i odolnosti proti šumu (IEC 62061, ISO 13849). Naše čtyřvrstvá výroba desek plošných spojů zajišťuje vyhrazené párování napájení a zemnící roviny, které víceramenné desky plošných spojů pro akční členy vyžadují.
Tepelné řízení
BLDC pohon s napětím 48 V / 10 A a účinností 95 % rozptýlí ve výkonovém stupni přibližně 25 W – ze tří zdrojů: ztráty vedením (I²R u MOSFETů), ztráty spínáním (úměrné f sw × V DS × I D ) a ztráty v řízení hradla. K tomu je zapotřebí 2–3 unce mědi na výkonových vrstvách, tepelná pole propojek (průměr 0.3–0.5 mm, rozteč 1–1.5 mm) spojující odtokové plošky MOSFETů s vnitřními měděnými rovinami a někdy i externí hliníkové chladiče namontované na desce plošných spojů. GaN MOSFETy spínají při 200–500 kHz oproti 20–50 kHz u křemíku – vyšší frekvence zmenšuje pasivní prvky, ale vyžaduje užší uspořádání desek plošných spojů, aby se indukčnost spínací smyčky udržela pod 5 nH. U desek vyžadujících 2 unce mědi a více na vnitřních vrstvách pokrývá naše služba výroby vícevrstvých desek plošných spojů tyto požadavky na vysoký obsah mědi.
Deska plošných spojů (PCB) není součástí systému aktuátoru – je součástí systému aktuátoru. Tepelná, elektrická a mechanická omezení vyplývají z typu aktuátoru do každé volby návrhu na úrovni desky. Pro specifická omezení návrhu desky plošných spojů aktuátoru a kontrolu DFM náš technický tým před výrobou vyhodnocuje rozvržení s ohledem na proudové, tepelné a signálové požadavky.
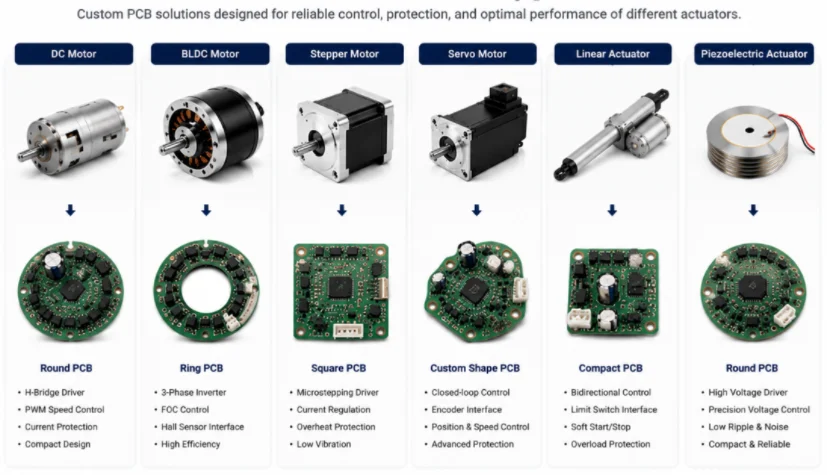
Obrázek 6. Typy aktuátorů a odpovídající moduly desek plošných spojů, včetně stejnosměrných, BLDC, krokových, servopohonů, lineárních a piezoelektrických aktuátorů s rozvržením desek plošných spojů
7. Rámec pro výběr aktuátoru a stručný referenční průvodce
Výběr aktuátoru je inženýrský proces, nikoli vyhledávací tabulka. Následující čtyřkrokový rámec strukturuje rozhodnutí a zdůrazňuje kritické kompromisy před specifikací jakékoli komponenty.
Krok 1 – Definování požadavků na pohyb: Určete typ pohybu (lineární/rotační), rozsah zdvihu nebo úhlu, špičkovou a kontinuální sílu nebo točivý moment, maximální rychlost, požadovanou přesnost polohování (zapnuto/vypnuto, vícebodové, kontinuální, nanometrové) a pracovní cyklus. Tyto parametry samy o sobě okamžitě eliminují většinu rodin aktuátorů.
Krok 2 – Vyhodnocení provozního prostředí: stupeň krytí IP, teplotní rozsah, chemická expozice (čisté prostory, bezpečné pro styk s potravinami, oplachování), vibrace a nárazy, klasifikace výbušného prostředí (ATEX, NEC) a dostupná infrastruktura (je již k dispozici stlačený vzduch nebo hydraulický pohon?). Aplikace ve farmaceutickém průmyslu okamžitě vylučuje hydraulický olej. Důlní bagr okamžitě vylučuje elektrické pohony hlavního ramene napájené z baterií.
Krok 3 – Posouzení požadavků na řízení a integraci: Řízení zapnuto/vypnuto versus proporcionální řízení, řízení s otevřenou smyčkou versus řízení s uzavřenou smyčkou, řízení polohy versus řízení síly, komunikační protokol (analogový, PWM, RS-485, CANbus, EtherCAT), požadovaná úroveň funkční bezpečnosti (PLc/PLd/SIL 2) a integrace se stávajícím PLC nebo řídicí jednotkou robota. Tyto požadavky určují složitost desky plošných spojů ovladače a náklady na certifikaci – často větší faktor než samotné náklady na hardware aktuátoru.
Krok 4 – Výpočet celkových nákladů na vlastnictví: Stlačený vzduch stojí na jednotku užitečné mechanické energie přibližně 5–8krát více než přímé elektrické ovládání. Hydraulické systémy vyžadují pravidelnou výměnu kapalin a těsnění a jsou náchylné ke kontaminaci olejem. Elektrické systémy mají vyšší počáteční náklady, ale nižší provozní náklady, žádný spotřební materiál a předvídatelné plány údržby. U nových instalací pod 20 kN celkové instalační náklady téměř vždy zvýhodňují elektrické systémy – samotné náklady na infrastrukturu stlačeného vzduchu obvykle převyšují náklady na elektrický pohon a desku plošných spojů dohromady.
Stručný přehled aplikací
| editaci videa | Typ pohonu | Klíčový důvod |
|---|---|---|
| Kloub robotického ramene (5–200 Nm) | BLDC servo + harmonický pohon | Nulová vůle, vysoká opakovatelnost, programovatelné |
| Kloub kobota | BLDC servo + snímač momentu / SEA | Povědomí o síle, shoda s normou ISO 13849 PLd |
| Nohavý robotický kloub | QDD BLDC (nízký převodový poměr) | Zpětný chod, absorpce nárazů, dynamický pohyb |
| Osa CNC / 3D tiskárny | Krokový motor (levný) / servo (výkonný) | Krokový motor: otevřená smyčka, cenově výhodný; servopohon: rychlost a přesnost |
| Průmyslový ventil (DN50–300) | Elektrický čtvrtotáčkový nebo pneumatický ozubený pastorek | Záleží na točivém momentu a stávající infrastruktuře |
| Vstřikovač paliva | Piezoelektrický nebo solenoidový | Piezo: 3× rychlejší otevírání; solenoid: nižší náklady |
| Stolek pro polovodičovou litografii | Piezoelektrický (krátký zdvih) + lineární servo (dlouhý zdvih) | Kombinace subnanometrového rozlišení a vícemilimetrového zdvihu |
| Chirurgický nástroj (minimálně invazivní) | Servopoháněné SMA nebo kabelem | Bezpečné pro MRI, kompaktní, biokompatibilní |
| Rameno bagru | Hydraulický dvojčinný válec | Jediná schůdná možnost při této síle a zdvihu |
| Chapadlo montážní linky | Pneumatický válec | Rychlost, jednoduchost, stávající stlačený vzduch |
Výběr správného typu pohonu je prvním rozhodnutím. Druhým rozhodnutím je sestavení elektroniky pro jeho správné řízení – a tím, při kterém dochází k většině poruch. Poddimenzovaný H-můstek se zničí při prvním zablokování. Servopohon se špatným směrováním enkodéru produkuje chvění polohy, které žádný filtr nedokáže odstranit. Piezoelektrický budič bez řádné izolace selhává v oblasti EMC. Ve společnosti Highleap Electronics vyrábíme a montujeme kompletní sortiment desek plošných spojů pro řízení pohonů – od průmyslových desek plošných spojů pro motorové pohony až po servopohony s integrovanými kompaktními spoji pro robotiku. Naše kompletní montáž desek plošných spojů zahrnuje zajištění souřadnic, SMT montáž a funkční testování – což zkracuje čas od návrhu až po validovaný hardware. Vyžádejte si cenovou nabídku na desku plošných spojů pro řízení pohonu a sdělte nám typ pohonu, úroveň výkonu a prostředí – my se o to postaráme.

doporučené příspěvky

Výrobce keramických desek plošných spojů AlN pro elektroniku s vysokým tepelným výkonem
HIGHLEAP ELECTRONICS · Keramická deska plošných spojů z nitridu hliníku...

Výroba desek plošných spojů z oxidu hlinitého pro prototypy a výrobu OEM
HIGHLEAP ELECTRONICS · Výroba keramických desek plošných spojů z oxidu hlinitého...

Dodavatel osazování desek plošných spojů pro výrobu elektroniky OEM a ODM
HIGHLEAP ELECTRONICS · Dodavatel OEM / ODM PCB AssemblyVáš...
Výrobce keramických desek plošných spojů Al2O3 pro přesné keramické obvody
HIGHLEAP ELECTRONICS · Keramický obvod z oxidu hlinitého...
Jak získat cenovou nabídku na desky plošných spojů
Provedeme pro vás analýzu DFM/DFA a ozveme se vám se zprávou. Své soubory můžete bezpečně nahrát prostřednictvím našich webových stránek. Pro vypracování cenové nabídky potřebujeme následující informace:
-
- Gerber, ODB++ nebo .pcb, spec.
- Seznam kusovníků, pokud požadujete montáž
- Množství
- Čas otáčení
Kromě výroby desek plošných spojů nabízíme komplexní škálu elektronických služeb, včetně návrhu desek plošných spojů, výroby desek plošných spojů a komplexních řešení. Ať už potřebujete pomoc s prototypováním, ověřováním návrhu, zajištěním zdrojů součástek nebo hromadnou výrobou, poskytujeme komplexní podporu, abychom zajistili úspěch vašeho projektu.
Pro služby PCBA prosím poskytněte kusovník (BOM) a případné konkrétní montážní pokyny. Nabízíme také analýzy DFM/DFA pro optimalizaci vašich návrhů z hlediska vyrobitelnosti a montáže a zajištění plynulého výrobního procesu.