
PCB robotů AMR a AGV pro navigaci, napájení z baterií, bezpečnost a spolehlivost vozového parku
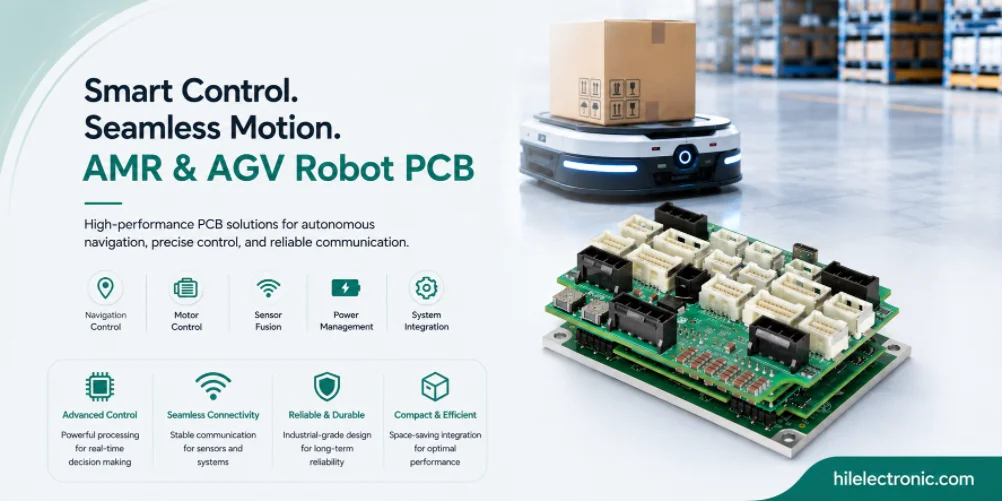
Desky plošných spojů robotů AMR a AGV podporují mobilní platformy, které přepravují materiály ve skladech, továrnách, nemocnicích, logistických centrech a komerčních zařízeních. Jejich desky musí kombinovat provoz na baterie, navigační senzory, bezpečnostní skenery, řízení motoru, bezdrátovou komunikaci, nabíjecí rozhraní a robustní konstrukci odolnou proti vibracím a nárazům.
Tato příručka vysvětluje elektronické a výrobní požadavky platforem AMR a AGV. Zahrnuje navigační architekturu, konfiguraci pohybu, manipulaci s užitečným zatížením, bezpečnost ve sdílených lidských prostorách, návrh baterií a nabíjení, provozuschopnost vozového parku a testování ve výrobě. Obsah často kladených otázek byl přepracován spíše jako oborové vodítko než jako prodejní odpovědi zaměřené na dodavatele.
Co odlišuje elektroniku AMR a AGV
Role v robotickém systému
Autonomní mobilní roboti (AMR) a automaticky naváděná vozidla (AGV) jsou mobilní platformy napájené z baterií, které přepravují užitečné náklady po skladech, továrnách a dalších zařízeních. Jejich elektronika se liší od pevných průmyslových robotů, protože běží na baterie, navigují autonomně (AMR) nebo po definovaných trasách (AGV), pracují ve sdílených lidských prostorech a musí přežít hrubé zacházení. Co odlišuje elektroniku AMR/AGV:
- Provoz na baterie: Správa baterie a energetická účinnost přímo ovlivňují dobu provozu. Na každém wattovi záleží.
- Autonomní navigace: LIDAR, kamery a fúze senzorů pro AMR. Magnetická páska, QR kódy nebo reflektory pro AGV.
- Manipulace s užitečným zatížením: zvedáky, válečky, ramena nebo speciální rozhraní pro užitečné zatížení. Elektronika specifická pro danou aplikaci.
- Bezpečnost ve sdílených prostorách: bezpečnostní skenery, nouzové zastavení a dynamické chování splňující normu ISO 3691-4 pro AGV nebo ANSI R15.08 pro AMR.
- Bezdrátová komunikace: Standard Wi-Fi; některé platformy používají 5G nebo privátní LTE. Mobilní připojení pro venkovní doručování.
- Robustní konstrukce: otřesy a vibrace způsobené drsnými podlahami a manipulací s užitečným zatížením.
Rizika návrhu, která je třeba řídit
U desek plošných spojů AMR a AGV by měly být vstupy pro vyrobitelnost provedeny předtím, než je zmrazeno umístění konektorů, uchycení pouzdra, přístup k přípravku, tepelné cesty a vedení kabeláže. Pozdní změny těchto detailů obvykle vedou k mechanickým přepracováním, přepracování testovacího přípravku nebo ke kompromisům ve spolehlivosti, kterým by se dalo předejít včasnou kontrolou DFM.
Výběr součástek by měl zahrnovat stav životního cyklu, schválené alternativy, dostupnost pouzdra, teplotní třídu a případně bezpečnostní nebo izolační hodnocení. Desky plošných spojů AMR a AGV často zůstávají ve výrobě nebo provozu déle než spotřební elektronika, takže nevyřešené riziko získávání se stává problémem podpory v terénu, nikoli pouze problémem nákupu.
Na systémové úrovni by měla být deska specifikována spíše podle funkce, prostředí, životnosti a rozsahu testů než pouze podle schématu. Tím se zabrání časté chybě při stavbě technicky správné desky plošných spojů, která se obtížně upevňuje, obtížně servisuje nebo není po instalaci do robota dostatečně robustní.
Navigační elektronika často sdílí časová a napájecí omezení s deskou robotické kamery a sestavou rozhraní senzoru.
Navigační architektura: SLAM, pevná cesta, referenční značky, GPS
Volby architektury pro navigační architekturu
Architektura navigace se mezi AMR a AGV podstatně liší. Hlavní navigační přístupy jsou:
- LIDAR SLAM: simultánní lokalizace a mapování. Standard pro AMR; není vyžadována žádná pevná infrastruktura.
- ZÁBĚH kamery: Navigace založená na zraku. Levnější než LIDAR; méně robustní v prostředí bez výrazných prvků.
- Opravená trasa po: magnetická páska, malované čáry nebo zabudovaný drát. Standardní AGV; není potřeba žádné mapování na palubě.
- Na základě referenční hodnoty: QR kódy nebo reflexní značky na známých pozicích. Běžný hybridní přístup AGV/AMR.
- GPS: Venkovní mobilní roboti. Vyžaduje jasný výhled na oblohu; při ztrátě signálu doplněno o IMU.
- ZČB: Ultraširokopásmové polohování. Přesné polohování v interiéru tam, kde je to potřeba.
Požadavky na validaci pro navigační architekturu
Spolehlivost závisí na zachování rezerv navržených v desce: šířka mědi, izolační rozteče, tepelné odlehčení, udržení konektoru, snížení výkonu součástek a rozsah inspekcí. Výroba by měla tyto vlastnosti ověřovat, místo aby s deskou plošných spojů zacházela jako s generickou sestavou s generickým testem vyhoví/nevyhoví.
Provozuschopnost by měla být posuzována na základě označených konektorů, přístupných testovacích bodů, přehledných variant desek a sledování sériových čísel. Pokud robot v terénu selže, dobrá diagnostika na úrovni desky umožňuje servisnímu týmu rychle izolovat problém, místo aby musel vyměňovat velké sestavy nebo vracet celého robota.
Praktickým pravidlem je zvolit nejjednodušší konstrukci, která stále splňuje požadavky na signál, bezpečnost, tepelnou a mechanickou odolnost. Nadměrná specifikace zvyšuje náklady, zatímco nedostatečná specifikace vyžaduje přepracování během testování nebo nasazení v terénu.
Konfigurace pohybu: Diferenciální, Smykem řízený, Ackermann, Všesměrový
Kritéria výběru pro konfiguraci pohybu
Řízení pohybu u pohonů AMR/AGV obvykle používá diferenciální nebo všesměrové konfigurace. Hlavní konfigurace jsou:
- Diferenciální pohon: Dvě nezávislá hnací kola plus kolečka. Jednoduché, levné, běžné u skladových AMR.
- Smykem řízený nakladač: čtyři hnací kola, každé nezávisle. Lepší trakce; vyšší výkon.
- Ackermannovo řízení: Řízení podobné jako u auta. Běžné na venkovních a dodávkových plošinách.
- Všesměrový: Mecanum nebo švédská kola umožňující boční pohyb. Běžná tam, kde je potřeba boční polohování.
- Sledováno: pásy místo kol. Robustní; běžné na venkovních a stavebních plošinách.
Jak konfigurace pohybu ovlivňuje náklady a spolehlivost
Pokrytí testy se škáluje s požadavky na spolehlivost. Spotřebitelské aplikace vyžadují menší pokrytí než průmyslové; průmyslové méně než lékařské; lékařské méně než bezpečnostně kritické. Přizpůsobení pokrytí testy skutečným požadavkům šetří rozpočet a zároveň poskytuje záruku, kterou aplikace potřebuje.
Výrobní dokumentace je ve fázi návrhu často nedostatečně investována a její zpětná tvorba je nákladná. Záznamy o jednotkových zkouškách zachycené během výroby podporují terénní šetření o několik let později; sledovatelnost šarže součástí podporuje postmortem analýzu vrácených kusů z terénu. Programy, které plánují dokumentaci včas, mají potřebné záznamy; programy, které dokumentaci přidávají později, často ztrácejí data, která by chtěly.
Manipulace s užitečným zatížením: Dopravník, Zvedák, Manipulátor, Dodávka
Klíčové konstrukční volby pro manipulaci s užitečným zatížením
Elektronika pro manipulaci s užitečným zatížením závisí na konkrétní aplikaci. Běžná rozhraní pro užitečné zatížení jsou:
- Horní část dopravníku: poháněné válečky nebo pás na horní straně robota. Řízení motoru a senzory pro přítomnost užitečného zatížení.
- Zvedací deska: Zvedací plošina pro uchopení palet nebo vozíků. Ovládání pohonu a snímání polohy.
- Paže nebo manipulátor: namontovaný manipulátor pro uchopení a umístění. Často používá samostatnou elektroniku kloubového pohonu.
- Konektor košíku: Automatické připojení k taženým vozíkům. Rozhraní senzorů a akčních členů pro stav připojení.
- Prodejní: Řízení přístupu do prostoru pro doručovací roboty. Pohony, zámky a uživatelská rozhraní.
- Třídění: Automatizované třídicí rozhraní. Senzor a akční člen pro třídicí logiku.
Aspekty výroby a spolehlivosti
Viditelnost dodavatelského řetězce během výroby ovlivňuje jak náklady, tak spolehlivost. Výrobci s aktivním sourcingem absorbují alokační cykly, které by jinak způsobily zastavení výroby; výrobci bez aktivního sourcingu přenášejí problémy se zásobováním na zákazníky. Hodnota aktivního sourcingu je nejvyšší během nedostatku v celém odvětví a nejnižší během stabilních dodávek.
Iterační cykly návrhu těží z přesné zpětné vazby mezi návrhem a výrobou. Výrobní partner, který poskytuje rychlou zpětnou vazbu DFM, umožňuje rychlou iteraci; partner, který poskytuje pomalou nebo povrchní zpětnou vazbu, iteraci proporcionálně zpomaluje. Programy, které si vybírají výrobní partnery částečně na základě kvality zpětné vazby, obvykle postupují fází prototypování rychleji než programy, které si vybírají pouze na základě nejnižší cenové nabídky.
Bezpečnostní architektura pro sdílené lidské prostory
Architektonické volby pro bezpečnost Architektura pro sdílené lidské prostory
Bezpečnostní architektura systémů AMR/AGV splňuje standardy pro mobilní robotiku ve sdílených lidských prostorech. Hlavní bezpečnostní prvky jsou:
- Bezpečnostní skener: Laserový skener detekuje osoby v dráze robota. Snížení rychlosti nebo zastavení na základě detekované blízkosti.
- Nouzové zastavení: fyzická tlačítka zastavení na šasi robota. Redundantní hardwarové cesty.
- Snímače nárazníku: detekce fyzického kontaktu. Záloha k vyhýbání se pomocí skeneru.
- Sledování rychlosti: Bezpečná regulace rychlosti; monitorované rychlostní limity. Splňuje úroveň výkonu d nebo vyšší v bezpečnostních aplikacích.
- Výstražná zařízení: Zvuková a vizuální varování během pohybu. Lokální chování přizpůsobené prostředí.
- Monitorování zón: Provoz je omezen na definované zóny. Zabraňuje vniknutí robota do nepovolených oblastí.
Požadavky na validaci bezpečnostní architektury pro sdílené lidské prostory
Ekonomika objemových pásem ovlivňuje správnou volbu procesů různě v různých výrobních měřítcích. Postupy, které se amortizují při 100 000 kusech ročně, se zřídka amortizují při 500 kusech; postupy, které dávají smysl u prototypu, zřídka dávají smysl při velkém objemu výroby. Sladění výrobního přístupu se skutečným objemem výroby je to, co činí každé objemové pásmo ekonomicky životaschopným.
Certifikační povinnosti regulačních orgánů se značně liší v závislosti na aplikaci a trhu. Důkazy o výrobě podporující podání zákazníků se mohou pohybovat od minimálních (spotřební výrobky na neregulovaných trzích) až po rozsáhlé (zdravotnické prostředky s krátkými dobami uchovávání). Programy, které specifikují požadavky na certifikaci již v cenové nabídce, mají správně nastavenou výrobu; programy, které požadavky na certifikaci přidávají později, někdy vyžadují změny procesů.
Cílové hodnoty doby chodu závisí na desce plošných spojů pro správu baterií , elektronice pro distribuci energie a plánu zajištění zdrojů, který umožňuje údržbu vozového parku.
Správa baterie a napájení pro běh
Elektrické a tepelné požadavky
Správa baterií a napájení u AMR/AGV přímo ovlivňuje ekonomiku provozu. Hlavní faktory, které je třeba zvážit, jsou:
- Chemie baterie: Standard LFP pro svou životnost; NMC, kde je hustota energie důležitější než životnost.
- Správa poplatků: příležitostné nabíjení během klidu; plánované nabíjení v dokech. Chování nabíjení ovlivňuje provoz vozového parku.
- Přesnost stavu nabití: ovlivňuje, kdy se roboti vrátí k nabití. Nízká přesnost roboty blokuje nebo ztrácí čas běhu.
- Rekuperační brzdění: Rekuperuje energii během zpomalování. Mírný nárůst účinnosti; užitečný pro aplikace s vysokým počtem cyklů.
- Režimy napájení: pohotovostní, aktivní a režim rychlého spouštění. Ovlivňuje celkovou spotřebu energie po celou dobu životnosti zařízení.
Zkušební provoz a poruchové režimy
Konsolidovaná výroba u jednoho výrobního partnera zachovává institucionální znalosti, které se hromadí napříč generacemi produktů. Partner, který vyrobil několik generací podobných produktů, zná specifické problémy, které vznikají, úpravy procesu, které zvyšují výtěžnost, a konstrukční vzory, které zajišťují dobrou výrobu. Tyto znalosti se nepřenášejí na nové partnery bez nákladů.
Neustálý dialog mezi inženýry a výrobci v průběhu času zlepšuje jak produkty, tak i vztahy s dodavateli. Data o výtěžnosti, která se vracejí zpět do inženýrských oddělení, informují o zdokonalování návrhu; data z terénu, která se vracejí zpět, informují o vylepšeních návrhu i výroby. Programy, v nichž je tento dialog aktivní, se zlepšují napříč generacemi produktů.
Související konstrukční rozhodnutí naleznete na desce plošných spojů robota BMS pro mobilní bateriové moduly a desce plošných spojů pro distribuci napájení robota pro mobilní platformy.
U pilotních a vozových parků by měla být dostupnost součástek ověřena prostřednictvím podpory dodávek elektronických součástek předtím, než robot vstoupí do opakované výroby.
Výroba desek plošných spojů AMR a AGV ve společnosti Highleap
Kontrola DFM před produkcí
Společnost Highleap vyrábí elektroniku pro AMR/AGV s ohledem na specifické požadavky mobilních robotů. Mezi specifické schopnosti patří:
- Tolerance vibrací a nárazů: výběr a montáž komponentů podpírajících namáhání mobilní platformy.
- Baterie a distribuce energie: integrovaná výroba systémů BMS a rozvaděčů.
- Integrace navigačních senzorů: Desky rozhraní LIDAR, desky kamer a desky pro fúzi senzorů.
- Kontrola pohybu: diferenciál, smykem řízené řízení a všesměrové pohonné desky.
- Bezdrátová komunikace: Wi-Fi, LTE a specializovaná bezdrátová integrace.
- Výroba s bezpečnostním hodnocením: podpora pro podávání žádostí o certifikaci dle ISO 3691-4 a ANSI R15.08.
Testování, sledovatelnost a předání sestavení
Výrobní procesní disciplína pro robotiku kombinuje postupy z několika tradičních kategorií elektroniky. Od spotřební elektroniky – nákladová disciplína a hromadná výroba. Od průmyslové elektroniky – spolehlivost a dlouhá životnost. Od automobilové elektroniky – vibrace a tolerance vůči prostředí. Od lékařské elektroniky – dokumentace a sledovatelnost. Robotika těží z kombinace těchto postupů.
Programy, které vnímají výrobu jako strategický přístup – investují do vztahů s dodavateli, sdílejí prognózované informace, koordinují kapacitu – obvykle dosahují lepších výsledků než programy, které vnímají výrobu transakčním způsobem. Transakční přístup šetří čas vyjednávání, ale přichází o komplexní výhody dlouhodobého partnerství s dodavateli.
Nejčastější dotazy k deskám plošných spojů robotů AMR a AGV
Jaký je rozdíl mezi elektronikou AMR a AGV?
AGV obvykle sledují předem definované trasy pomocí magnetické pásky, reflektorů, QR kódů nebo vestavěného navádění. AMR využívají palubní vnímání a navigaci k dynamickému plánování tras. Oba systémy potřebují řízení motoru, bezpečnost, správu baterií, komunikaci a nabíjecí elektroniku, ale AMR obecně vyžadují pro navigaci více výpočetního výkonu, senzorů a synchronizace.
Které desky plošných spojů jsou běžné v robotech AMR a AGV?
Mezi běžné desky patří hlavní řídicí jednotka, desky ovladačů motoru, systém správy baterií, deska distribuce napájení, deska rozhraní senzorů, deska bezpečnostních I/O, komunikační deska, deska rozhraní nabíjení a elektronika specifická pro užitečné zatížení. Přesné složení závisí na užitečném zatížení, způsobu navigace, napětí baterie, komunikaci s vozovým parkem a požadovaných bezpečnostních standardech.
Které navigační senzory ovlivňují návrh plošných spojů AMR?
AMR mohou pro venkovní použití používat LIDAR, kamery, hloubkové senzory, IMU, enkodéry kol, ultrazvukové senzory, UWB nebo GPS. Každý senzor ovlivňuje výběr rozhraní, energetický rozpočet, umístění konektorů, synchronizaci, regulaci EMI a mechanickou montáž. Desky senzorů by měly být navrženy společně s navigačním algoritmem a mechanickým uspořádáním.
Jak se bezpečnostní skenery připojují k elektronice AMR a AGV?
Bezpečnostní skenery se obvykle připojují prostřednictvím bezpečnostních digitálních výstupů, průmyslového Ethernetu nebo specializovaných bezpečnostních protokolů, v závislosti na architektuře skeneru a systému. Deska plošných spojů musí podporovat spolehlivé napájení, izolované vstupy, diagnostické monitorování, integraci nouzového zastavení a definované bezpečné zastavení, když skener detekuje osobu nebo překážku.
Jaký vliv má konstrukce baterie na požadavky na desky plošných spojů AMR a AGV?
Napětí baterie, kapacita, vybíjecí proud, metoda nabíjení, strategie dokování a cílová doba chodu – to vše ovlivňuje návrh desky plošných spojů. Dráhy pro vysoký proud mohou vyžadovat silnou měď, velké konektory, tepelný management, regulaci nárazového proudu a ochranu proti poruchám. Data o bateriích by měla být také integrována do softwaru vozového parku, aby se roboti nabili před provozní poruchou.
Jaké problémy s návrhem desek plošných spojů jsou způsobeny vibracemi a nárazy?
Mobilní roboti zažívají nárazy na podlahu, posuny užitečného zatížení, nárazy při dokování a neustálé vibrace. Desky plošných spojů potřebují bezpečné konektory, správnou orientaci součástek, odlehčení tahu, montážní oporu, v případě potřeby konformní povlak a testovací body, které zůstanou spolehlivé i po vibracích. Velké součástky a baterie vyžadují spíše speciální mechanické uchycení než pouhé pájené spoje.
Jaké výrobní testy jsou důležité pro desky plošných spojů AMR a AGV?
Testy by měly ověřit napájecí kolejnice, výstupy motorového pohonu, komunikační spojení, rozhraní senzorů, nabíjecí cestu, bezpečnostní vstupy, programování firmwaru, odběr proudu a hlášení poruch. Pro nasazení vozového parku pomáhají záznamy o sériových číslech, sledování verzí firmwaru a protokoly funkčních testů diagnostikovat opakující se problémy v terénu u mnoha robotů.
Co je třeba zvážit při návrhu desek plošných spojů s nabíjecím rozhraním?
Desky nabíjecího rozhraní musí zvládat toleranci zarovnání, opotřebení kontaktů, nárazový proud, ochranu proti nadproudu, monitorování teploty, komunikaci s nabíječkou a bezpečné chování při částečném připojení. Dokovací roboti také potřebují ochranu proti oblouku, kontaminaci a opakovaným mechanickým cyklům po celou dobu životnosti svého vozového parku.
Odešlete soubory AMR nebo AGV PCB pro DFM a kontrolu testů vozového parku

doporučené příspěvky

Výroba desek plošných spojů filtrů TMM6
ObsahProč konstruktéři mikrovlnných filtrů používají...

Taconic RF 35 vs. RO4350B DPS
ObsahRF-35 vs. RO4350B Zadávání veřejných zakázek a...

Výroba desek plošných spojů filtrů TMM4
Výroba plošných spojů filtrů TMM4 je řízena...

Výroba desek plošných spojů TMM6
Výroba TMM6 je stránka pro řízení procesu pro středně těžký...
Jak získat cenovou nabídku na desky plošných spojů
Provedeme pro vás analýzu DFM/DFA a ozveme se vám se zprávou. Své soubory můžete bezpečně nahrát prostřednictvím našich webových stránek. Pro vypracování cenové nabídky potřebujeme následující informace:
-
- Gerber, ODB++ nebo .pcb, spec.
- Seznam kusovníků, pokud požadujete montáž
- Množství
- Čas otáčení
Pro služby PCBA prosím poskytněte kusovník (BOM) a případné konkrétní montážní pokyny. Nabízíme také analýzy DFM/DFA pro optimalizaci vašich návrhů z hlediska vyrobitelnosti a montáže a zajištění plynulého výrobního procesu.