
Výroba desek plošných spojů a desek plošných spojů pro řízení bezpilotních letounů s optickým naváděním

Řízení bezpilotních letounů naváděných optickými vlákny (UAV) je systém, který přímo vychází z technologie protitankových střel naváděných dráty – systémů, kde operátor řídí munici prostřednictvím fyzického spojení, imunního vůči rušení rádiového signálu a odmítání GPS signálu v důsledku povahy média. Moderní varianta nahrazuje měděný drát jednomódovým optickým vláknem, čímž nahrazuje původní omezenou šířku pásma a náchylnost k elektrickému rušení komunikací gigabitové třídy a naprostým elektromagnetickým tichem. Řídicí deska bezpilotních letounů naváděných optickými vlákny je palubní polovinou tohoto systému: přijímá opticky povely k řízení od operátora, převádí je na výstupy pro řízení letu, spravuje palubní senzory a vrací video a telemetrii přes stejné vlákno, které je vydáváno z kontejneru, když se platforma pohybuje směrem dolů.
Tuto desku od konvenčního letového ovladače neliší výpočetní výkon, ale nároky na optické rozhraní v kombinaci s požadavky na práci v reálném čase. Smyčka naváděcích příkazů – od vstupu operátora až po pohyb akčního členu – se musí uzavřít v rámci aerodynamické doby odezvy platformy. Pro sledovací drony s pomalými, záměrnými letovými profily je přijatelných 40–50 ms. Pro rychlé taktické platformy provádějící terminálové manévry může být rozpočet nižší než 10 ms. Tyto časové požadavky ovlivňují všechna architektonická rozhodnutí: optické rozhraní, volbu procesoru, metodu výstupu akčního členu a bezpečné chování při selhání.
Získejte cenovou nabídku na řídicí desku plošných spojů s optickým naváděním
Rychlá odpověď
Řídicí deska UAV s naváděním optickými vlákny zpracovává naváděcí povely přijímané prostřednictvím dodávaného optického vlákna, převádí optické signály na výstupy pro řízení letu s latencí pod 50 ms, vrací video a telemetrii přes stejné vlákno pomocí WDM a při ztrátě vlákna provádí deterministické zabezpečení proti selhání. Konstrukce, která vychází z tradice raket FOG-M, upřednostňuje latenci povelu, spolehlivost jednorázového nebo omezeného opakovaného použití a tvrdý determinismus v reálném čase. Liší se od tether cívek tím, že vlákno se nikdy nevytahuje – platforma se dávkuje z nádoby rychlostí letu a stopa vlákna zůstává za ní.
Obsah
- Dědictví: Od FOG-M k moderním dronu s optickým naváděním
- Architektura systému a role ve správní radě
- Cesta naváděcího příkazu a rozpočet latence
- Zpětná vazba senzoru a cesta návratu videa
- Monitorování dávkování vláken
- Bezpečná konstrukce pro ztrátu optických vláken
- Výběr procesoru a RTOS
- Výkonná architektura pro platformy pro jedno použití
- Řízené vs. propojené: Rozdíly v designu
- Výroba a kvalifikace
- Nejčastější dotazy
Dědictví: Od FOG-M k moderním dronu s optickým naváděním
Raketa BGM-71 TOW (70. léta 20. století) používala měděný drát dodávaný z odpalovacího zařízení i střely během letu, přičemž naváděcí signály byly přenášeny po drátu. Dosah byl omezen pevností drátu v tahu a útlumem elektrického signálu – obvykle pod 4 km. Na konci 70. a 80. let 20. století zkoumaly výzkumné programy v oblasti obrany možnost nahrazení mědi optickým vláknem ze dvou důvodů: gigabitová šířka pásma vlákna podporovala návrat videa z kamery v naváděcím systému střely a imunita vlákna vůči elektromagnetickému rušení řešila obavy z rušení drátově naváděných systémů výkonnými mikrovlnnými zářiči.
Program řízených střel s optickými vlákny (FOG-M) demonstroval tento koncept, ale byl zrušen před zahájením výroby. Technologie, kterou ověřil – dávkování optických vláken jak z odpalovací platformy, tak z munice, s optickými naváděcími povely a videozáznamem – se stala základem pro moderní architektury dronů s optickým naváděním. Klíčový rozdíl spočívá v tom, že dnešní platformy jsou spíše drony než jednosměrná munice: nesou kamery a senzory pro detekci dopadu na cíl (ISR) spíše než hlavice, mohou se spíše potácet, než letět přímo k cíli, a v některých konfiguracích je lze sebrat a znovu použít.
Moderní řídicí deska s optickým naváděním dědí základní architekturu signálu z FOG-M – optické dopředné předávání příkazů, zpětný přenos videa, pasivní dávkování vláken – a přizpůsobuje ji letovým profilům dronů, současným architekturám procesorů a dostupnosti komerčních technologií optických vláken a transceiverů za ceny, které v 80. letech 20. století nebyly k dispozici.
Architektura systému a role ve správní radě
Systém s optickým naváděním se skládá z: pozemní stanice (operátorská konzole + optická cívka + optický vysílač/přijímač) → rozptýleného optického vlákna → palubní řídicí desky → letových aktuátorů + kamery + senzorů. Řídicí deska je jediným rozhraním mezi zemí a vzduchem po celou dobu trvání mise. Její optické rozhraní musí spolehlivě přijímat příkazy, její procesor je musí provádět v reálném čase a její ovladače aktuátorů musí produkovat čisté výstupy s nízkou latencí do řídicích ploch nebo motorů.
Na rozdíl od dronu s upevněným kabelem, kde je vlákno řízeno obousměrným systémem cívky, platforma s naváděním vlákna dávkuje z nádoby pasivně – vlákno se odvíjí, jak se dron pohybuje, a když je nádoba prázdná, komunikace končí. Rozhraní elektroniky nádoby je spravováno na desce plošných spojů optické nádoby , která monitoruje zbývající vlákno, napětí na výstupním vodítku a rychlost dávkování. Řídicí deska plošných spojů přijímá stavová data z desky nádoby přes mezideskovou sběrnici a používá je pro rozhodnutí o řízení mise.
Rozdělení desky: některé konstrukce integrují optické rozhraní, procesor, výstupy akčních členů a monitorování skříně na jedné desce. Jiné rozdělují optické rozhraní na vyhrazenou desku optického datového spojení připojenou k řídicí desce pomocí vysokorychlostního konektoru. Integrovaný přístup šetří hmotnost a počet konektorů. Rozdělený přístup umožňuje nezávislou optimalizaci optického rozhraní s převahou analogového signálu a řídicí funkce s převahou digitálního signálu a může zjednodušit elektromagnetickou kompatibilitu mezi nimi.
Cesta naváděcího příkazu a rozpočet latence
Naváděcí smyčka probíhá takto: vstup operátora → software pro pozemní řízení → optické kódování → optické vlákno → letecký optický přijímač → elektrická konverze → dekódování protokolu → ověření příkazu → výstup akčního členu → aerodynamická odezva → obraz z kamery → kódování videa → optický přenos → optické vlákno → pozemní přijímač → displej. Část této smyčky, za kterou je zodpovědná řídicí deska PCB – od optického příjmu k výstupu akčního členu – musí odpovídat celkovému rozpočtu latence, který je určen aerodynamickou dobou odezvy platformy mínus zpoždění komunikačního optického vlákna při obousměrné komunikaci (zanedbatelné u délek kabelů kratších než 10 km: ~50 µs/km jednosměrně při c/n ≈ 0.67c).
Cíle latence specifické pro platformu:
- Pomalý sledovací dron (3–5 m/s, velké rozpětí křídel): celkový rozpočet smyčky 80–150 ms; rozpočet řídicí desky plošných spojů ~20–40 ms
- Taktický dron pro vyhledávání poplachů (10–20 m/s, střední obratnost): celkový rozpočet smyčky 40–80 ms; rozpočet řídicí desky plošných spojů ~10–20 ms
- Rychle manévrovatelná platforma (>20 m/s, vysoká agilita): celkový rozpočet smyčky <30 ms; rozpočet řídicí desky plošných spojů <8 ms; vyžaduje specializované řízení na bázi FPGA
Latenci v rámci řídicí desky plošných spojů dominují: opticko-elektrická konverze (~1 µs, zanedbatelné), vyrovnávací paměť pro příjem protokolu rámce a kontrola CRC (~50–200 µs v závislosti na protokolu a procesoru), rozhraní akčního členu (perioda PWM = 1/frekvence; při 400 Hz je maximální latence PWM 2.5 ms; digitální protokol DSHOT ji snižuje na ~100 µs).
Kontrola integrity příkazů je povinná: každý přijatý rámec musí obsahovat CRC nebo kontrolní součet, který procesor ověří před předáním příkazu výstupům akčních členů. Poškozený příkaz provedený bez ověření by mohl vytvořit vstup pro řízení letu, který operátor nevydal. Kontrola CRC přidává ~5–20 µs k latenci zpracování – což je vzhledem k její roli v prevenci falešných příkazů akčních členů zcela přijatelné.
Za zmínku stojí kontext návrhu proti rušení : protože příkazy přenášejí přes optické vlákno, hrozba rušení rádiovými frekvencemi, která je hnací silou návrhu proti rušení desek plošných spojů, zcela chybí. Model bezpečnostní hrozby pro systémy s optickým naváděním je fyzický – přeříznutí vlákna, fyzické zachycení pouzdra – nikoli elektromagnetický.
Zpětná vazba senzoru a cesta návratu videa
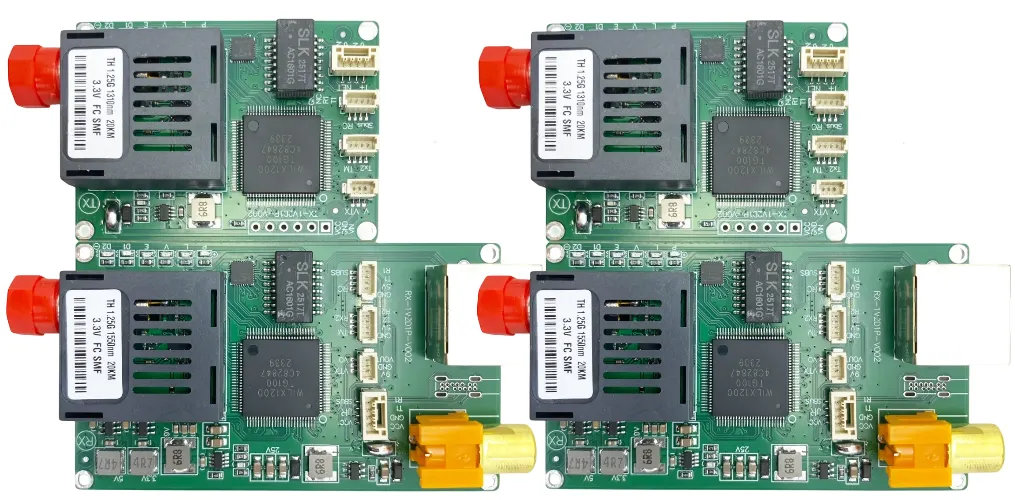
Video a telemetrie se vracejí stejným vláknem pomocí vlnového multiplexu (WDM). Typické schéma: příkazy vpřed na 1310 nm, video zpět na 1550 nm. Obě vlnové délky sdílejí stejný fyzický pramen vlákna, ale na obou koncích jsou odděleny optickými vazebními členy WDM (děliči paprsků selektivními podle vlnové délky). Tato obousměrná architektura na jednom vlákně je pro platformy s naváděním vláken klíčová, protože vlákno je rozptylováno a nemůže být vícepramenným svazkem – hmotnost a kapacita pouzdra vyžadují jedno vlákno.
Video kanál na palubní desce: kamerový senzor → ISP (procesor obrazového signálu) → kompresní engine (hardwarový kodér H.264 nebo H.265) → paketizace → optický vysílač. Nekomprimované rozlišení 1080p60 vyžaduje ~3 Gb/s; po kódování H.264 na úrovni kvality vhodné pro dohled může mít stejný stream rychlost 10–50 Mb/s. Komprese je povinná pro jakoukoli platformu s optickým naváděním s praktickým pouzdrem, protože umožňuje použití optických rozhraní s rychlostí 100 Mb/s až 1 Gb/s namísto 10 Gb/s, s odpovídajícím snížením nákladů na transceiver, spotřeby energie a složitosti návrhu desky.
Video kanál se řídí stejnými principy návrhu fyzické vrstvy jako specializovaná deska optického datového spojení , přizpůsobená mechanickému prostředí dávkovaného vlákna – zejména výstupní úhel vlákna a jakékoli napětí vyvíjené dávkovacím mechanismem může způsobit vazbu módů v multimódovém vlákně, takže standardní praxí jsou jednomódová vlákna a transceivery kompatibilní s vlnovými délkami.
Monitorování dávkování vláken
Řídicí deska monitoruje tři parametry dávkování, a to buď přímo, nebo prostřednictvím desky rozhraní pro zásobníky:
- Optický výkon u přijímače: nejzákladnější ukazatel integrity vlákna. Náhlý pokles výkonu indikuje přerušení; postupný pokles může indikovat porušení poloměru ohybu v dávkované stopě nebo kontaminaci na výstupním vodítku.
- Odhad zbývajícího množství vláken: odvozeno z integrace rychlosti (∫v dt) ve srovnání s kalibrovanou kapacitou nádoby. Přesnější metody používají rotační enkodér na výstupní cívce nebo přímý senzor délky vlákna. Upozornění na nízký stav vlákna při zbývajících 10–20 % spouští výpočet trajektorie návratu.
- Napětí na výstupním vodítku: Tenzometr nebo snímač síly na výstupním vodítku detekuje zaseknutí – zaseknutí vlákna o terén nebo překážku vytváří tahový špičkový nárůst předtím, než se vlákno přetrhne. Detekce vydá varování ~50–200 ms, což je dostatečný čas k pokusu o úhybný manévr na některých platformách.
Všechny tři parametry musí být vzorkovány s dostatečnou frekvencí, aby byla podpořena logika zabezpečení proti selhání v kapitole 6. Typické je vzorkování optického výkonu při 1 kHz – to poskytuje rozlišení 1 ms pro detekci přerušení. Vzorkování napětí při 500 Hz je dostačující. Odhad zbývajícího vlákna může probíhat při 10–50 Hz, protože vyčerpávání nádoby je pomalý proces v porovnání s řídicím cyklem. Mechanika dávkovacího hardwaru je podrobně popsána v kontextu desky plošných spojů dávkovacího boxu vláken.
Bezpečná konstrukce pro ztrátu optických vláken
Základní požadavek na návrh: každá událost ztráty vlákna musí mít definovanou, deterministickou odezvu
Na rozdíl od dronu s připojeným optickým vláknem, kde se optické vlákno pohybuje po celé trase a degradace je postupná a předvídatelná, se uvolněné optické vlákno může náhle přerušit bez varování – přeruší se terénem, rotorem nebo chybou obsluhy na zemi. Řídicí deska musí ztrátu optického vlákna považovat za očekávanou událost, nikoli za výjimečnou chybu. Reakce musí být předem definovaná, implementovaná v hardwaru nebo firmwaru s podporou watchdog a ověřená v pozemních testech před jakýmkoli letem.
Stavový automat pro detekci ztráty optických vláken:
- Optický výkon klesne pod prahovou hodnotu T_low (nastaveno o 3 dB nad minimální citlivost přijímače)
- Časovač spuštění: okno 100–500 ms (rozlišuje mezi krátkodobou ztrátou a trvalým přerušením; ke krátkodobé ztrátě může dojít při prudkých manévrech, které namáhají výstupní úhel vlákna)
- Pokud se dodávka proudu obnoví v daném časovém úseku: zaznamenat událost, pokračovat v provozu, upozornit operátora
- Pokud se napájení neobnoví: ohlásit přerušení vlákna, spustit zabezpečený režim
Možnosti bezpečnostního režimu (předkonfigurované pro každý typ mise):
- Autonomní vznášení: přechod na palubní GPS nebo barometrické udržování, zdržování na aktuální pozici, čekání na pokus o opětovné připojení operátora přes zálohu RF (pokud je součástí výbavy)
- Návrat do kanystru: navigace k poslední známé poloze kanystru pomocí palubního IMU s přesným výpočtem polohy, pokus o opětovné připojení optického vlákna
- Terminální manévr: pro muniční aplikace provést předem naprogramovaný terminální přiblížení k posledním známým souřadnicím cíle
- Řízený sestup: Pokud autonomní let není proveditelný, snižte plyn na minimální řízenou rychlost klesání a vypněte motory v blízkosti země
Hardwarový watchdog je povinný: specializovaný integrovaný obvod watchdog časovače (nikoli softwarový watchdog) monitoruje signál prezenčního signálu procesoru. Pokud se procesor zablokuje – kvůli chybě firmwaru, blokování indukovanému elektromagnetickým rušením nebo závadě napájení – watchdog aktivuje bezpečnostní relé a v rámci časového limitu watchdogu (obvykle 50–200 ms) přepne akční členy do předem definovaného bezpečného stavu. Toto je poslední obranná linie mezi selháním procesoru a nekontrolovanou platformou.
Výběr procesoru a RTOS
Řídicí deska vyžaduje procesor schopný deterministického provádění v reálném čase. Klíčovými metrikami jsou latence přerušení v nejhorším případě (zpoždění mezi příchozím paketem příkazu spouštějícím přerušení a zahájením provádění rutiny obsluhy přerušení) a doba přepnutí kontextu (doba pro uložení aktuálního stavu úlohy a načtení nové úlohy). Jitter v těchto metrikách přímo přispívá k rozpočtu latence řídicí smyčky.
Kategorie procesorů:
- ARM Cortex-M7 (např. STM32H7): 480 MHz, hardwarová FPU, latence přerušení v nejhorším případě ~12 cyklů (~25 ns), dostatečná pro platformy vyžadující řídicí smyčku >5 ms. Cenově výhodná, široce používaná v komerčních řídicích jednotkách dronů. Vhodná pro většinu sledovacích platforem s optickým naváděním.
- ARM Cortex-R5: Dvoujádrový procesor s lockstepovým řízením pro bezpečnostně kritické aplikace, deterministická doba odezvy, žádná překvapení z latence mezipaměti. Vybrán pro obranné platformy, kde funkce řízení letu vyžaduje shodu s úrovní bezpečnostní integrity (SIL).
- Řízení na bázi FPGA (Xilinx Zynq, Intel Cyclone): Pro platformy vyžadující submilisekundové řídicí smyčky spouští FPGA fabric řídicí algoritmus ve vyhrazené logice s deterministickou latencí jednoho hodinového cyklu. Procesor (jádro ARM v SoC) zpracovává funkce, které neprobíhají v reálném čase: protokolování telemetrie, monitorování stavu vláken a řízení misí.
Výběr RTOS: FreeRTOS je nejběžnější volbou pro vestavěné ovládání dronů díky svým malým rozměrům, deterministickému plánování úloh a širokému ekosystému. Zephyr si získává oblibu díky své moderní architektuře a podpoře rámců pro bezpečnostní certifikaci. Bare-metal (bez RTOS) je přijatelný pro nejjednodušší platformy, kde je řídicí smyčka jediným významným úkolem, ale s rostoucí sadou funkcí zvyšuje složitost.
Výkonná architektura pro platformy pro jedno použití
Platformy s jednorázovým naváděním optickými vlákny čelí omezení architektury napájení, které se nevztahuje na opakovaně použitelné drony: napájecí systém musí být optimalizován pro jeden profil mise (vzlet do konce optického vlákna), bez nutnosti řízení cyklů nabíjení nebo dlouhodobého stavu baterie. To umožňuje agresivní výběr článků: vysoce vybíjecí lithium-polymerové články s maximálními C-rychlostmi, které by v opakovaně použitelné platformě nepřijatelně zkrátily životnost cyklů, jsou zde zcela vhodné.
Distribuce napájení řídicí desky plošných spojů musí zvládnout přepětí spouštěcího proudu motoru (několik stovek ampérů u malých bezpilotních letounů), aniž by došlo k poklesu napájecího napětí pod prahovou hodnotu pro pokles napětí procesoru. Objemová kapacita v blízkosti každého napájecího vstupu ESC v kombinaci se samostatnými napájecími rovinami pro pohon motoru a avioniku (připojenými v jednom uzlu) zabraňuje pronikání šumu ze spínání motoru do řídicí elektroniky.
Monitorování baterie: coulombovské měření poskytuje informace o stavu nabití pro řízení mise. U platforem s možností jednorázového vybíjení je primárním zájmem dokončení mise před vybitím, nikoli životnost baterie – křivka stavu nabití řídí logiku návratu do výchozí polohy nebo přerušení mise spolu s odhadem zbývajícího množství vláken. Principy návrhu desek plošných spojů dronů s odmítnutím GPS pro distribuci energie v náročných prostředích platí i zde – absence obav z rušení GPS nevylučuje potřebu návrhu napájecího zdroje odolného proti elektromagnetickému rušení v rámci avioniky.
Řízené vs. propojené: Rozdíly v designu
| Designový aspekt | Navádění optickými vlákny (dávkování) | Tethered (spravováno přes spool) |
|---|---|---|
| Správa vláken | Pasivní dávkování, bez vyndávání, zásobník se vyprázdní na nulu | Aktivní obousměrná cívka, motoricky řízené napětí, vlákno se navíjí při dosednutí |
| Latence řídicí smyčky | Pod 50 ms je kritických pro většinu platforem; <10 ms pro rychlé typy manévrů | Vyšší tolerance – 100–200 ms je přijatelných pro stacionární nebo pomalu se pohybující upoutané platformy ISR |
| Reakce na přerušení vlákna | Musí zvládat náhlé, nepředvídané přerušení; deterministické zabezpečení proti selhání je povinné | Může varovat před poruchou; motor cívky poskytuje zpětnou vazbu napětí a předpovídá přerušení |
| Opětovné použití platformy | Často postradatelné; některé varianty ISR určené pro záchranu | Obvykle opakovaně použitelné; drak draku a elektronika navržené pro opakované lety |
| PCB kazety | Pasivní monitorování podávání vláken; bez motorového pohonu | Aktivní řízení motoru; regulace napětí; obousměrné sledování délky vlákna |
| Zpevnění EMI | Standard pro komerční účely; MIL-STD-461 pro obranu | Stejný rozsah požadavků; Konstrukce odolná vůči elektromagnetickému rušení postupy platí stejně |
Výroba a kvalifikace
Přístup k výrobě se dělí podle modelu opětovného použití platformy:
Platformy na jedno použití: Standardní FR-4, 4–6 vrstev, komerční komponenty, automatizovaná SMT montáž, 100% in-circuit test (ICT) a funkční test, screening vlivů prostředí na vzorky. Kvalifikace je založena na analýze návrhu a omezeném testování vlivů prostředí, spíše než na plné shodě s MIL-STD-810. Hlavním faktorem jsou náklady – platforma zničená při jednom použití nemůže nést desku plošných spojů v hodnotě 50 000 dolarů. Výroba desek plošných spojů z FR-4 se standardní bezolovnatou montáží splňuje požadavky na spolehlivost pro profil mise měřený v hodinách.
Opakovaně použitelné platformy ISR: Splňují vojenskou úroveň konstrukce a kvalifikace – polyimidový nebo vysoce Tg FR-4 substrát, schválení sestavy IPC třídy 2 nebo 3, konformní povlak pro odolnost proti vlhkosti a kontaminaci, testování environmentální kvalifikace MIL-STD-810. Funkční testování zahrnuje: zpětnou smyčku naváděcích příkazů při extrémních provozních teplotách, simulaci přerušení vlákna (optický atenuátor vložený pro ověření správného selhání při definované prahové hodnotě), měření latence v celé trase příkazů.
Společnost Highleap zajišťuje výrobu a montáž jednorázových i opakovaně použitelných řídicích desek s optickým naváděním s balíčky dokumentace odpovídajícími každé úrovni kvalifikace.
Nejčastější dotazy
Jak daleko dokáže dron s optickým naváděním doletět?
Dosah je omezen kapacitou pouzdra – délkou vlákna, které lze navinout do pouzdra na konci ve vzduchu, plus vláknem na cívce na straně země. Praktická kapacita vzdušného pouzdra je 5–20 km pro pouzdro o hmotnosti 2–8 kg. Některé větší platformy přenášejí více než 30 km. Rozpočet optického spojení není limitujícím faktorem – jednomódové vlákno 1310 nm s úhlem přenosu 0.35 dB/km a optickým rozpočtem 20 dB podporuje dosah 57 km, což daleko překračuje kapacitu pouzdra.
Může architektura s optickým naváděním podporovat autonomní navigaci podle bodů trasy?
Ano – autonomní navigace běží na palubním procesoru a k provedení nevyžaduje optické spojení. Optické spojení přenáší operátorské příkazy k potlačení a vrací video pro situační povědomí. Autonomní režimy jsou obzvláště důležité pro platformy s optickým naváděním, protože operátor může dočasně ztratit video (kvůli maskování kamery terénem), zatímco platforma pokračuje v autonomní navigaci.
Co se stane, když se vlákno přeruší na uzemňovacím konci (poblíž cívky)?
Z pohledu palubní desky je událost optické ztráty identická bez ohledu na to, kde se vlákno přeruší. Logika detekce a zabezpečení proti selhání popsaná v části 6 platí stejně pro přerušení na pozemním konci jako pro přerušení na palubním konci. Fyzicky může být přerušení na pozemním konci častější – vlákno v blízkosti místa spuštění je stacionární a náchylné k přeříznutí vozidlem nebo personálem.
Jak ovlivňuje odmítnutí GPS signálu tento systém?
Pro optickou komunikační cestu: vůbec ne. Optické spojení je imunní vůči rušení nebo fail-safe GPS. Pro autonomní režim Fail-safe: výrazně. Pokud se Fail-safe spoléhá na návrat domů s referencí GPS, rušení GPS tuto možnost deaktivuje. Obranně orientované návrhy proto implementují Fail-safe pouze s IMU jako primární autonomní režim s GPS jako sekundární možností, pokud je k dispozici. Deska plošných spojů pro drony s odepřením GPS Kontext návrhu se zabývá hardwarem inerciální navigace, který je základem této funkce.

doporučené příspěvky

Osazování automobilové elektroniky na plošných spojích: Sledovatelnost a řízení procesů
Highleap Electronics vyrábí desky plošných spojů a dodává...

Sestava desky plošných spojů solárního invertoru pro napájecí a řídicí desky
Pokud sháníte desku plošných spojů pro solární invertory, Highleap...

Sestava desky plošných spojů PLC pro CPU, I/O a komunikační moduly
Highleap Electronics nabízí výrobu a montáž plošných spojů (PCB)...

Analýza iontové kontaminace PCB
Analýza iontové kontaminace PCB pomáhá výrobcům originálního vybavení (OEM) určit...
Jak získat cenovou nabídku na PCB
Nechte nás provést analýzu DFM/DFA za vás a ozveme se vám s přehledem.
Své soubory můžete bezpečně nahrávat prostřednictvím našich webových stránek.
Abychom vám mohli poskytnout cenovou nabídku, potřebujeme následující informace:
-
- Gerber, ODB++ nebo .pcb, spec.
- Seznam kusovníků, pokud požadujete montáž
- Množství
- Čas otáčení