
Comment choisir entre les différents types d'actionneurs

Figure 1. Types d'actionneurs
Les actionneurs sont les muscles de toute machine : ils transforment l’énergie en mouvement contrôlé. Cependant, chaque type d’actionneur impose des exigences électriques différentes au circuit qui le commande. Ce guide aborde tous les principaux types d’actionneurs, de leurs principes fondamentaux à leur choix, en passant par les exigences de conception des circuits imprimés.
Table des Matières
- Classification des actionneurs : type de mouvement et source d’énergie
- Types d'actionneurs électriques : moteurs à courant continu à balais, moteurs BLDC, moteurs pas à pas, servomoteurs, actionneurs linéaires et piézoélectriques
- Actionneurs hydrauliques et pneumatiques : force, vitesse et commande
- Actionneurs spéciaux : solénoïdes, SMA, thermiques et souples
- Types d'actionneurs en robotique : bras industriels, cobots, robots à pattes et humanoïdes
- Comment le type d'actionneur influence la conception des circuits imprimés : alimentation, dissipation thermique et protection
- Cadre de sélection des actionneurs et guide de référence rapide
Highleap Electronics conçoit et assemble les circuits imprimés qui pilotent les actionneurs dans les secteurs de l'automatisation industrielle, de la robotique, des dispositifs médicaux et de l'aérospatiale. Ce guide s'appuie sur cette expertise : il décrit non seulement chaque type d'actionneur, mais aussi ses exigences vis-à-vis de son électronique de commande et explique pourquoi ces exigences influencent le nombre de couches, la largeur des pistes et les choix relatifs aux circuits de protection.
1. Classification des actionneurs : type de mouvement et source d’énergie
Un actionneur est un dispositif qui convertit une énergie d'entrée en un mouvement mécanique contrôlé. La classification s'effectue selon deux axes indépendants qui doivent tous deux être spécifiés pour définir précisément un actionneur.
Le type de mouvement décrit la sortie géométrique : les actionneurs linéaires produisent un déplacement en ligne droite (poussée/traction/levage) ; les actionneurs rotatifs produisent une rotation angulaire (couple autour d’un axe) ; et les actionneurs multi-axes ou combinés — tels que les actionneurs à bobine mobile et les plateformes Stewart — produisent un mouvement dans plus d’une dimension géométrique simultanément.
La source d'énergie détermine la densité de puissance, la contrôlabilité, les exigences en matière d'infrastructure et la nature de l'interface électronique.
| Source d'énergie | La densité de puissance | La précision | Infrastructures nécessaires | Plage de force typique |
|---|---|---|---|---|
| Électrique | Moyenne | Excellent | Carte d'alimentation + circuit imprimé de commande | mN – dizaines de kN |
| Hydraulique | Très élevé | Bon (avec servovalve) | Pompe, réservoir, joints, vannes | kN – MN |
| Pneumatique | Moyen-élevé | Modérée | Compresseur, distribution, vannes | N – dizaines de kN |
| Piézoélectrique | Très haut (course courte) | Niveau nanométrique | Circuit imprimé d'amplificateur haute tension | N – kN |
| Thermique / SMA | Low | Édition | chauffage ou circuit de commande de courant | µN – N |
L'intersection du type de mouvement et de la source d'énergie définit l'actionneur. Un actionneur rotatif hydraulique et un actionneur linéaire électrique sont des dispositifs fondamentalement différents, nécessitant une électronique de commande, une analyse des modes de défaillance et une architecture de circuit imprimé différentes ; pourtant, ils sont tous deux regroupés sous l'appellation générique d'« actionneur ». Les sections suivantes détaillent chaque catégorie sur le plan technique.
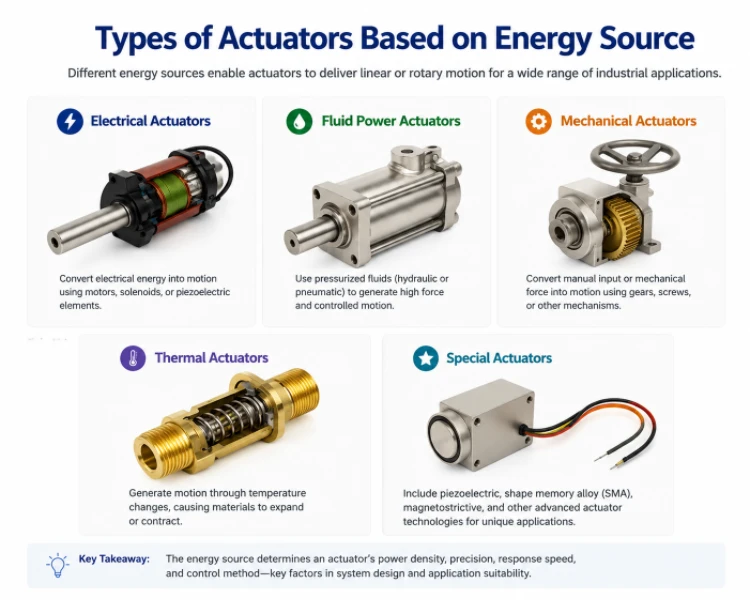
Figure 2. Actionneurs classés par source d'énergie, y compris les actionneurs électriques, hydrauliques, mécaniques, thermiques et spéciaux
2. Types d'actionneurs électriques : moteurs à courant continu à balais, moteurs BLDC, moteurs pas à pas, servomoteurs, actionneurs linéaires et piézoélectriques
Les actionneurs électriques dominent l'automatisation et la robotique modernes car ils ne nécessitent aucune infrastructure fluidique et s'interfacent directement avec les systèmes de commande numérique. Les sous-catégories diffèrent nettement par leur architecture de commande, leurs exigences en matière de retour d'information et leurs exigences vis-à-vis de la carte de commande.
Moteurs à courant continu à balais
Les moteurs à courant continu à balais convertissent l'énergie électrique en rotation grâce à des balais en carbone qui entrent en contact avec un collecteur segmenté. Ce dernier inverse le sens du courant dans les enroulements du rotor afin de maintenir un couple unidirectionnel. Le couple est proportionnel au courant d'induit (T = K t × I a ) ; la vitesse est déterminée par la tension d'induit moins la force contre-électromotrice. La relation linéaire entre la vitesse et le couple permet d'utiliser la modulation de largeur d'impulsion (PWM) pour commander directement la vitesse : une solution mécaniquement simple et électroniquement directe. Le rendement se situe entre 70 et 85 % ; l'usure des balais limite la durée de vie, généralement de 500 à 2 000 heures en fonctionnement continu.
Exigences relatives au circuit imprimé de commande : topologie en pont en H (L298N, DRV8833 ou pont en H à MOSFET discret pour les courants supérieurs à 5 A), modulation de largeur d'impulsion (PWM) par microcontrôleur, mesure du courant par résistance shunt. Les étincelles de commutation génèrent des interférences électromagnétiques à large bande ; un condensateur céramique de 100 nF à chaque borne du moteur, associé à une inductance de mode commun sur les câbles du moteur, constitue la solution minimale. Applications : lève-vitres électriques, outils électriques, entraînements de convoyeurs, appareils électroménagers, automatisation industrielle économique.
Moteurs à courant continu sans balais (BLDC)
Les moteurs BLDC remplacent la commutation mécanique par une commutation électronique : le rotor comporte des aimants permanents ; les trois phases du stator sont alimentées successivement par la carte de commande en fonction de la position du rotor, déterminée par des capteurs à effet Hall ou par détection de la force contre-électromotrice (CEM) sans capteur. La commande vectorielle (FOC) décompose le courant statorique en deux composantes : l’une génératrice de couple (I<sub> q</sub> ) et l’autre génératrice de flux (I <sub> d</sub> ), permettant un fonctionnement régulier à basse vitesse et un rendement maximal (85–95 %). Les moteurs BLDC offrent une densité de puissance plus élevée, une durée de vie plus longue et un niveau sonore plus faible que leurs équivalents à balais.
Exigences relatives au circuit imprimé de commande : Onduleur triphasé (six MOSFET ou IGBT), circuits de commande de grille avec circuits d’amorçage (par exemple, TI DRV835x, Infineon 6EDL), amplificateurs de mesure de courant sur chaque phase, algorithme FOC exécuté sur un DSP ou un microcontrôleur avec matériel PWM dédié. La conception du circuit imprimé doit minimiser la boucle de courant de commutation : pistes de grille courtes, condensateur d’amorçage placé à moins de 5 mm du circuit de commande de grille, shunts de courant de phase sur le chemin de basse tension. Applications : Moteurs de véhicules électriques, drones, compresseurs de climatisation, servovariateurs industriels, articulations robotiques, pompes médicales.
Nos capacités de fabrication de circuits imprimés prennent en charge les agencements multicouches denses et le contrôle précis de l'impédance requis par les servomoteurs BLDC.
Moteurs pas à pas
Les moteurs pas à pas divisent une rotation complète en étapes discrètes ; 200 pas/tour (1.8°/pas) est la norme pour les moteurs pas à pas hybrides. Chaque pas est commandé par l'alimentation d'une combinaison spécifique de phases du stator ; le rotor s'aligne sur le champ magnétique résultant et s'y maintient. Aucun codeur de position n'est nécessaire pour la commande en boucle ouverte, ce qui rend les moteurs pas à pas économiques pour les imprimantes 3D, les machines CNC et l'automatisation de laboratoire. Le micropas (½, ¼, 1/16, 1/32 de pas) offre un mouvement plus fluide en répartissant le courant entre deux phases simultanément, au prix d'un léger couple de maintien.
La principale limitation réside dans la résonance : à certaines fréquences de pas, l’énergie injectée se synchronise avec la résonance mécanique, entraînant des pertes de pas et un comportement imprévisible. Le traitement numérique du signal (DSP) anti-résonance des contrôleurs Trinamic de la série TMC compense ce phénomène au niveau du firmware. Le couple chute également brutalement au-delà de la fréquence de coupure, ce qui limite les systèmes de moteurs pas à pas à des vitesses modérées (généralement inférieures à 1 000 tr/min pour un couple significatif).
Exigences relatives au circuit imprimé de commande : contrôle de courant constant par hacheur (A4988, DRV8825, TMC2209), impulsion de direction et de pas provenant du microcontrôleur, résistances de mesure du courant de la bobine. Les circuits intégrés de commande de moteurs pas à pas dissipent une chaleur importante, même à l’arrêt ; un bain de cuivre sous la pastille thermique et des vias thermiques vers les plans internes sont indispensables. Applications : imprimantes 3D, routeurs CNC, machines de placement de composants, systèmes de panoramique/inclinaison pour caméras, machines textiles.
Servomoteurs
Un servomoteur n'est pas un type de moteur, mais une architecture de commande : un système de contrôle de position en boucle fermée associant un moteur (à courant continu à balais, BLDC ou synchrone à courant alternatif) à un codeur de position et à un contrôleur à rétroaction. La boucle de régulation est essentielle au fonctionnement du servomoteur : la sortie du codeur est comparée à la consigne de position ; l'erreur est mesurée par un contrôleur PID ou en cascade, qui génère une consigne de courant pour l'étage de puissance. Les servomoteurs industriels atteignent une bande passante de 100 à 1 000 Hz et une précision de positionnement de ±0.01 mm ou mieux avec des codeurs absolus 24 bits (protocoles Hiperface, EnDat, BiSS-C).
Exigences relatives à la carte de commande : même onduleur triphasé BLDC que précédemment, plus interface d’encodeur (décodeur en quadrature ou SPI/BiSS pour la valeur absolue), convertisseurs analogique-numérique (CAN) pour la mesure du courant et DSP/FPGA implémentant l’algorithme de commande. Les servomoteurs industriels ajoutent une interface EtherCAT ou PROFINET, une fonction de coupure de couple (STO) conforme à la norme IEC 61508 SIL 2 et une surveillance étendue des défauts. Les servomoteurs de loisirs utilisent une interface simplifiée : modulation de largeur d’impulsion (PWM) à 50 Hz, avec une durée d’impulsion de 1 à 2 ms pour définir la position. Applications : articulations de robots industriels, axes de machines à commande numérique (CNC), manipulation de plaquettes de semi-conducteurs, gouvernes de vol, presses à injecter.
Pour les circuits imprimés de servomoteurs nécessitant un routage de paires différentielles contrôlé et une disposition de signaux mixtes durcie aux interférences électromagnétiques, consultez nos capacités de conception et de fabrication de circuits imprimés haute fréquence .
Actionneurs électriques linéaires
Les actionneurs électriques linéaires transforment le mouvement rotatif d'un moteur en déplacement linéaire grâce à une vis-mère, une vis à billes, un système pignon-crémaillère ou une courroie, ou utilisent directement un moteur linéaire. Les vis-mères (à filetage trapézoïdal) sont autobloquantes et économiques ; les vis à billes intègrent des roulements à billes à recirculation pour réduire les frottements, améliorer le rendement et minimiser le jeu. Les moteurs linéaires éliminent toute transmission mécanique, offrant une accélération maximale et un jeu nul, mais nécessitent un codage de position sur toute la course et une électronique de puissance plus performante.
Paramètres de conception critiques : course, force de pointe et continue, vitesse, rapport cyclique, réversibilité (essentielle pour la sécurité des applications collaboratives), indice de protection IP et protocole de communication (RS-485, CANbus, EtherCAT pour les unités industrielles). Des interrupteurs de fin de course, normalement fermés sur l’entrée du circuit imprimé pour une sécurité intégrée, définissent les limites de course mécanique. La surveillance du courant assure la protection contre les surcharges et le contrôle de la force dans les applications en boucle fermée. Applications : postes de travail à hauteur réglable, lits d’hôpitaux, systèmes de suivi solaire, presses industrielles, actionneurs de vannes, commandes de vol secondaires d’aéronefs.
Actionneurs piézoélectriques
Les actionneurs piézoélectriques exploitent l'effet piézoélectrique inverse des céramiques PZT (titanate de zirconate de plomb) : un champ électrique appliqué provoque la dilatation ou la contraction du réseau cristallin. Un empilement de disques PZT minces à polarité alternée amplifie la déformation de manière cumulative ; un empilement de 40 mm alimenté à 150 V produit un déplacement d'environ 60 µm avec des forces de blocage de plusieurs kilonewtons. Le temps de réponse est de l'ordre de la microseconde ; la résolution est théoriquement illimitée (subnanométrique avec une excitation par courant constant). Les deux principales limitations sont la faible course sans amplification mécanique et l'hystérésis (le déplacement est en retard de 10 à 15 % par rapport à l'historique de la tension), qui nécessite une compensation pour les applications de précision.
Exigences relatives au circuit imprimé de commande : amplificateur haute tension (0–150 V ou ±200 V), courant de sortie élevé pour charger la charge capacitive (100 nF à 100 µF). Circuits intégrés de commande piézoélectriques : OPA454, OPA541 ou dédiés. Le pilotage en mode charge, plutôt qu’en mode tension, minimise l’hystérésis dans les applications les plus exigeantes. L’isolation galvanique du circuit imprimé entre l’étage d’amplification haute tension et les circuits logiques/de communication est indispensable pour la sécurité et l’immunité au bruit. Applications : étages de lithographie pour semi-conducteurs, scanners AFM, injecteurs de carburant, transducteurs ultrasoniques, systèmes d’isolation des vibrations, commande de vannes de précision.
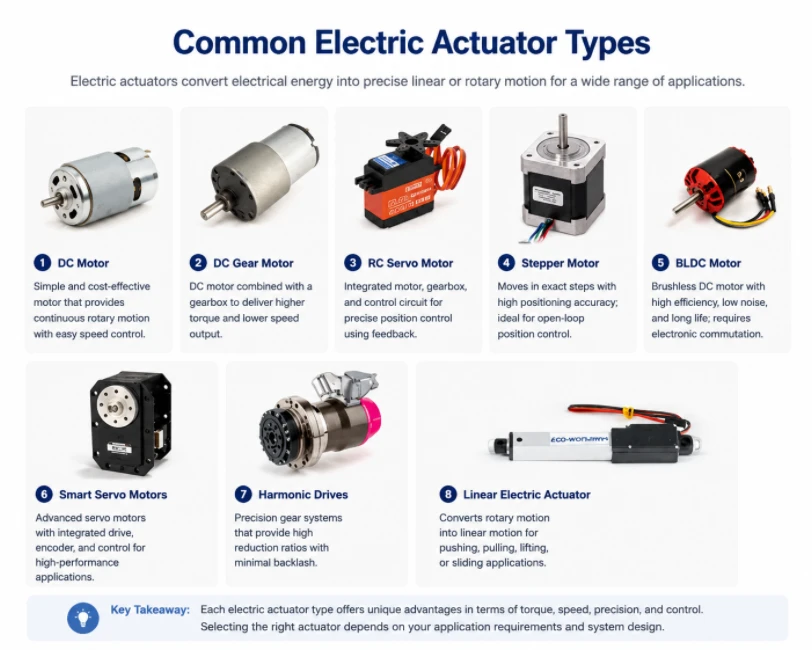
Figure 3. Différents types d'actionneurs électriques, notamment les actionneurs CC, à engrenage CC, pas à pas, servo, BLDC, servo intelligents, harmoniques et linéaires.
3. Actionneurs hydrauliques et pneumatiques : force, vitesse et commande
Les actionneurs fluidiques — hydrauliques et pneumatiques — génèrent une force grâce à un fluide sous pression agissant sur un piston ou une palette. Ils fonctionnent selon le même principe fondamental (pression × surface = force) mais diffèrent considérablement par leur plage de pression, leur compressibilité et leurs applications.
Actionneurs hydrauliques
Les systèmes hydrauliques fonctionnent à des pressions de 100 à 700 bars (1 450 à 10 000 psi), produisant des forces qu'aucun actionneur électrique de taille comparable ne peut égaler. Un vérin de 100 mm de diamètre à 350 bars développe une force d'environ 274 kN, soit plus de 27 tonnes. Cette densité de force fait de l'hydraulique le seul choix rationnel pour les engins de chantier, les presses de forge, les gouvernails de navires et les commandes de vol principales d'aéronefs.
Les vérins hydrauliques linéaires (simple ou double effet) et les moteurs hydrauliques rotatifs constituent les deux formes fondamentales. Un contrôle précis de la position requiert des servovalves électrohydrauliques (EHSV) ou des distributeurs proportionnels, qui convertissent une commande de ±10 V ou 4–20 mA provenant de la carte de commande en un déplacement proportionnel du tiroir et, par conséquent, en un débit proportionnel vers le vérin. La bande passante des servovalves atteint 50 à 200 Hz, ce qui rend le contrôle de position hydraulique en boucle fermée applicable aux simulateurs de vol, aux suspensions actives de véhicules et aux presses industrielles.
Rôle du circuit imprimé dans les systèmes hydrauliques : Le circuit imprimé de commande n'alimente pas l'actionneur ; il commande la vanne. Sorties : boucle de courant 4–20 mA ou différentiel ±10 V pour les servovalves ; modulation de largeur d'impulsion (PWM) pour les électrovannes proportionnelles avec retour de courant. Le retour de position des capteurs LVDT nécessite une amplification différentielle de précision et un filtrage passe-bas sur le circuit imprimé. Les pilotes d'électrovannes utilisent des circuits en demi-pont avec régulation de courant par hacheur ; la diode de roue libre doit être dimensionnée pour la tension d'amorçage inductive de la bobine, qui peut atteindre 5 à 10 fois la tension d'alimentation à la coupure sans limitation.
Actionneurs pneumatiques
Les actionneurs pneumatiques utilisent de l'air comprimé à une pression de 4 à 10 bars. Une pression inférieure à celle des systèmes hydrauliques implique une force moindre par unité de surface ; toutefois, l'air est propre, compressible (ce qui lui confère une souplesse intrinsèque) et sans danger dans les environnements agroalimentaires et pharmaceutiques où toute contamination par l'huile hydraulique est inacceptable. Les systèmes pneumatiques sont rapides à l'ouverture et à la fermeture (temps de réponse de la vanne en millisecondes) et de conception mécanique simple.
Les types standard comprennent les vérins simple effet (retour par ressort), les vérins double effet (air comprimé des deux côtés), les vérins sans tige (chariot intégré au corps du vérin pour les applications à longue course et faible risque de flambage) et les actionneurs rotatifs à crémaillère pour la commande de vannes quart de tour. La commande pneumatique proportionnelle — permettant d'obtenir des positions autres que complètement ouvertes ou complètement fermées — nécessite des distributeurs proportionnels électropneumatiques et un retour d'information de position ; cependant, la compressibilité de l'air rend le positionnement précis intrinsèquement plus difficile qu'avec une servocommande électrique ou hydraulique.
Rôle du circuit imprimé dans les systèmes pneumatiques : commande d’électrovanne (bobine 24 V CC, sortie MOSFET, diode de roue libre indispensable). Pour les vannes proportionnelles : sortie de commande 4–20 mA ou 0–10 V. Pour les positionneurs électropneumatiques en boucle fermée : boucle PID à microcontrôleur avec sortie convertisseur I/P et retour de position par potentiomètre ou LVDT.
Hydraulique, pneumatique ou électrique : la matrice de décision
| Critère | Électrique | Pneumatique | Hydraulique |
|---|---|---|---|
| Force maximale (taille comparable) | Faible – Moyen | Moyenne | Très élevé |
| Précision de positionnement | Excellent | Modérée | Bon (servovanne) |
| Rapidité de réponse | Bon – Excellent | Très rapide (marche/arrêt) | Rapide (servovanne) |
| L'efficacité énergétique | 80-95% | ~10% (pertes par compression) | ~60–75 % |
| Complexité d'installation | Low | Moyenne | Haute |
| Complexité des pilotes de circuits imprimés | Haute | Low | Moyenne |
Pour les nouvelles installations de moins de 20 kN, en l'absence d'infrastructure, le coût total d'installation est presque toujours plus avantageux pour l'électrique. Au-delà de ce seuil, l'hydraulique reste le choix rationnel dans l'industrie lourde : le coût principal réside dans l'infrastructure, et non dans l'actionneur lui-même.
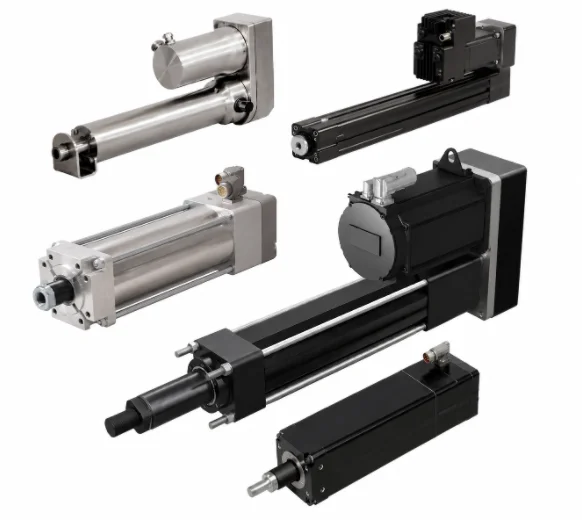
Figure 4. Actionneurs hydrauliques et pneumatiques
4. Actionneurs spéciaux : solénoïdes, SMA, thermiques et souples
Plusieurs types d'actionneurs occupent des niches spécifiques où les solutions électriques, hydrauliques ou pneumatiques classiques sont impraticables en raison de contraintes liées à la taille, au poids, à la biocompatibilité ou à l'environnement d'exploitation.
Actionneurs solénoïdes
Un solénoïde génère une force linéaire en attirant un plongeur ferromagnétique dans une bobine lorsqu'un courant électrique la traverse. La force est approximativement proportionnelle au carré du courant et inversement proportionnelle au carré de l'entrefer : elle est élevée pour une course courte, mais diminue rapidement lorsque l'entrefer augmente. Course typique : 1 à 25 mm. Les solénoïdes bistables utilisent un aimant permanent pour maintenir l'une des deux positions stables sans alimentation continue ; une simple impulsion de courant suffit pour changer d'état, ce qui les rend idéaux pour les applications alimentées par batterie ou à faible cycle de service.
Note concernant les circuits imprimés : La bobine du solénoïde emmagasine de l’énergie sous forme d’inductance. À l’ouverture de l’interrupteur, cette énergie doit être dissipée ; sans diode de roue libre ni diode TVS de limitation, la surtension détruirait le transistor de commutation dès les premiers cycles. Pour les solénoïdes proportionnels (vannes proportionnelles hydrauliques), une modulation de largeur d’impulsion (PWM) de 100 à 1 000 Hz avec régulation de courant en boucle fermée permet d’obtenir des positions de force intermédiaires. Applications : serrures de porte, injecteurs de carburant, circuits de commande de relais, pilotes de vannes pneumatiques, freins électromagnétiques.
Actionneurs en alliage à mémoire de forme (AMF)
Le fil en nitinol (nickel-titane) se contracte de 4 à 8 % de sa longueur lorsqu'il est chauffé au-dessus de sa température de transition austénitique (généralement entre 40 et 90 °C selon sa composition). Le chauffage par effet Joule avec un courant contrôlé est la méthode d'actionnement standard. La contrainte générée lors de la transition de phase atteint 200 MPa — bien supérieure à celle d'un muscle biologique (~0.3 MPa) — dans un fil sans pièces mobiles, sans aimants et sans interférences électromagnétiques. La limitation réside dans la fréquence de cycle : le refroidissement, étape lente (généralement de 0.1 à 2 Hz à l'air libre), est nettement amélioré par convection forcée ou refroidissement thermoélectrique.
Le circuit imprimé intègre un pilote de courant constant avec surveillance de la résistance pour une régulation en boucle fermée (la résistance du nitinol varie de 15 à 25 % lors de la transition de phase et peut donc servir d'indicateur de position). Applications : instruments chirurgicaux mini-invasifs, embouts d'endoscopes actifs, stents vasculaires, verrous de déploiement de satellites, dispositifs de retour haptique, pinces robotisées en IRM.
Actionneurs thermiques
Les actionneurs thermiques bimétalliques exploitent la dilatation thermique différentielle entre deux métaux liés pour produire un mouvement de flexion sous l'effet de la chaleur. Les actionneurs à cire utilisent la dilatation volumétrique d'une cire à changement de phase pour pousser un piston, générant une force importante (de plusieurs dizaines à plusieurs centaines de newtons) sans nécessiter d'alimentation électrique dans leurs versions purement passives. La simplicité et la fiabilité des moteurs à cire en font la norme pour les thermostats de refroidissement des moteurs automobiles et les collecteurs de chauffage par le sol. Les versions à chauffage électrique intègrent une résistance chauffante pour une commande active ; la carte de commande fournit uniquement le courant régulé à la résistance et la mesure de la température à partir d'une thermistance ou d'un thermocouple.
Polymères électroactifs (EAP) et actionneurs souples
Les actionneurs en élastomère diélectrique (DEA) sont constitués d'un film élastomère souple pris en sandwich entre deux couches d'électrodes flexibles. L'application d'une tension de 1 à 5 kV attire les électrodes, comprimant latéralement l'élastomère et produisant des déformations jusqu'à 380 %, bien supérieures à celles de tout matériau d'actionneur rigide. Les actionneurs en composite polymère-métal ionique (IPMC) se courbent sous une tension de 1 à 5 V grâce à la migration d'ions hydratés sous l'effet du champ électrique, induisant un gonflement différentiel. Ces deux types d'actionneurs sont souples, silencieux, légers et biocompatibles ; ils constituent le choix idéal pour les dispositifs haptiques portables, les pinces robotiques souples, les prothèses de main et les robots sous-marins, où les actionneurs rigides ne peuvent s'adapter aux surfaces irrégulières.
Les circuits imprimés pour pilotes DEA nécessitent une génération de haute tension (convertisseur élévateur et multiplicateur de tension) avec une régulation précise. Les pilotes IPMC, quant à eux, requièrent uniquement une régulation de courant basse tension, mais doivent s'adapter à l'impédance particulière de l'ionomère. Ces deux types de circuits imprimés imposent des défis spécifiques en matière de conception. Pour les cartes multicouches complexes destinées à ces applications, notre service d'assemblage de circuits imprimés clés en main prend en charge l'approvisionnement en composants, le placement CMS et la validation fonctionnelle au sein d'un processus unique.
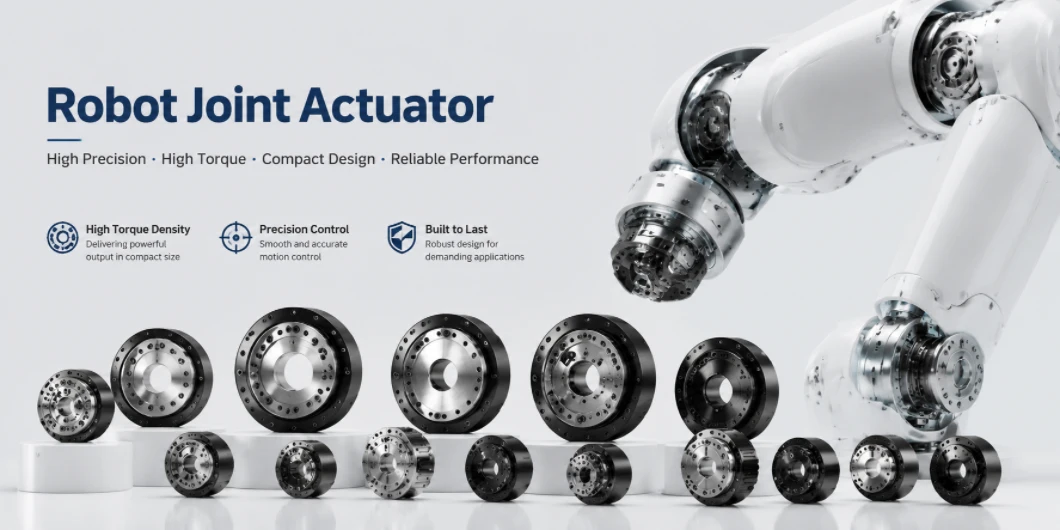
Figure 5. Actionneurs articulaires de robots industriels, collaboratifs, à pattes et humanoïdes, montrant différentes tailles et plages de couple
5. Types d'actionneurs en robotique : bras industriels, cobots, robots à pattes et humanoïdes
La robotique est le domaine d'application qui exige simultanément le maximum de chaque propriété d'un actionneur : un rapport couple/poids élevé, une large bande passante, une précision de positionnement, la possibilité de marche arrière pour une interaction humaine sécurisée, une longue durée de vie et une intégration étroite avec l'électronique – le tout dans un boîtier qui doit être autonome en énergie et en puissance de calcul. Aucun type d'actionneur ne remplit simultanément toutes ces conditions. C'est pourquoi les différentes catégories de robots ont convergé vers des architectures d'actionneurs différentes et pourquoi l'industrie robotique a été le principal moteur d'innovation en matière d'actionneurs au cours de la dernière décennie.
Bras robotisés industriels : précision et répétabilité
Les bras articulés à six axes (FANUC, KUKA, ABB, Yaskawa) privilégient avant tout la répétabilité : une précision de ±0.02 mm au centre de l’outil est une spécification courante. Chaque articulation utilise un servomoteur BLDC couplé à un réducteur harmonique (engrenage à ondes de contrainte) avec des rapports de réduction de 80:1 à 160:1. Les réducteurs harmoniques permettent d’obtenir un jeu nul dans un format compact, un atout essentiel pour la répétabilité. Des codeurs absolus multitours (résolution 24 à 28 bits, protocole EnDat ou BiSS-C) assurent la boucle de positionnement. La carte de commande du servomoteur de chaque axe gère le courant (4 à 32 kHz), la vitesse (1 à 4 kHz) et la position (250 Hz à 2 kHz). Les cartes de commande sont connectées au contrôleur du robot par un bus de terrain EtherCAT ou PROFINET, nécessitant des circuits intégrés PHY/MAC spécifiques et une conception CEM rigoureuse afin d’éviter que les perturbations du bus de terrain ne viennent perturber la communication.
Robots collaboratifs (cobots) : perception des forces et contact sécurisé
Les cobots (séries Universal Robots UR, FANUC CRX, ABB GoFa) intègrent la détection du couple articulaire à la configuration servomoteur + variateur harmonique. Un capteur de couple à jauge de contrainte sur la bride de sortie de l'articulation, ou une estimation du couple basée sur le courant moteur, détecte tout contact inattendu en un seul cycle de contrôle, arrêtant le mouvement avant que la force appliquée à un humain ne dépasse 80 N (limite de puissance et de force selon la norme ISO/TS 15066). Certains modèles utilisent des actionneurs élastiques en série (AES), où un ressort calibré entre la sortie du réducteur et la liaison du robot convertit la déformation (mesurée par un codeur) en force ; ces actionneurs sont intrinsèquement souples et ne nécessitent pas de capteur externe.
La carte PCB commune d'un cobot doit implémenter une excitation par pont de Wheatstone, un conditionnement de signal différentiel avec un rapport signal/bruit supérieur à 80 dB, un échantillonnage ADC de 1 à 10 kHz pour le retour de couple et une surveillance de sécurité à deux canaux conformément à la norme ISO 13849 PLd ou PLe — le chemin de surveillance du couple critique pour la sécurité doit être physiquement indépendant du chemin de commande de mouvement principal.
Robots à pattes : la propulsion quasi-directe change la donne
Les robots quadrupèdes (Boston Dynamics Spot, MIT Cheetah, ANYmal) et les robots bipèdes ont fait de l'entraînement quasi-direct (QDD) l'innovation majeure en matière d'actionneurs au cours de la dernière décennie. Les actionneurs QDD utilisent des rapports de réduction très faibles (1:1 à 9:1) avec des moteurs BLDC à couple élevé, bobinés spécifiquement à cet effet. Il en résulte une articulation à forte capacité de retour d'énergie : les forces d'impact au sol traversent l'articulation sans l'endommager, et la jambe peut absorber et restituer l'énergie comme un ressort. Les entraînements harmoniques traditionnels à rapport élevé ne permettent pas cela : l'engrenage étant autobloquant, toute l'énergie d'impact doit être absorbée par une structure rigide.
Le compromis : les articulations QDD ne peuvent pas maintenir leur position contre la gravité sans courant moteur continu et nécessitent des courants de phase plus importants (et donc une électronique de puissance plus conséquente) que les variateurs à rapport élevé équivalents. La carte de commande doit supporter des courants de crête de 30 à 100 A sous 24 à 48 V dans un boîtier compact et à dissipation thermique efficace, intégré directement dans le boîtier de l’articulation du robot. Notre fabrication de cartes électroniques à forte épaisseur de cuivre (jusqu’à 10 oz) répond parfaitement à cette exigence.
| Catégorie Robot | Type d'actionneur primaire | Gear Ratio | Exigence clé | Exemple de plate-forme |
|---|---|---|---|---|
| Bras industriel (6 axes) | servo BLDC + variateur harmonique | 80:1 – 160:1 | Jeu nul, répétabilité de ±0.02 mm | FANUC M-20, KUKA KR10 |
| Robot collaboratif | Servo BLDC + capteur de couple / SEA | 100:1 – 200:1 | Détection de force de contact, ISO 13849 PLd | UR10e, ABB GoFa |
| à pattes / quadrupède | QDD BLDC (faible rapport) | 1:1 – 9:1 | Capacité de marche arrière, absorption des chocs | Tache, ANYmal, Guépard |
| Robot humanoïde | QDD + SEA + linéaire (mixte) | Mélangé par joint | Dextérité, conformité, efficacité énergétique | Tesla Optimus, Figure 02, Atlas |
| Robot chirurgical | Entraînement par câble + piézoélectrique | N/D | Précision, compatibilité IRM, retour de force | Léonard de Vinci, Stryker Mako |
| Pince robotique souple | Pneumatique (souple) / SMA / EAP | N/D | soumission, prise en douceur | Soft Robotics mGrip |
Robots humanoïdes : le problème le plus difficile des actionneurs
Les humanoïdes (Tesla Optimus, Figure 02, Agility Digit, Boston Dynamics Atlas) nécessitent 20 à 40 degrés de liberté d'actionnement dans un corps autonome en énergie, en calcul et en capteurs. Aucun type d'actionneur ne répond à lui seul à toutes les exigences articulaires. Les architectures humanoïdes actuelles combinent : des actionneurs BLDC à décharge rapide (QDD) au niveau des hanches, des genoux et des chevilles pour la locomotion ; des servomoteurs à entraînement harmonique plus petits au niveau des épaules et des coudes pour la manipulation ; des servomoteurs miniatures ou à câbles au niveau des doigts pour la dextérité ; et des actionneurs électriques linéaires au niveau de la colonne vertébrale et du torse pour la mobilité du tronc.
Les circuits imprimés de commande intégrés aux articulations humanoïdes représentent certains des composants électroniques les plus exigeants actuellement en production : densité de courant élevée (30 à 100 A en crête) dans un volume minimal, détection de courant multicanal avec une résolution de l’ordre de la microseconde, communication EtherCAT ou CAN FD en temps réel, gestion thermique dans un boîtier étanche à une température ambiante de 85 °C et certification de sécurité fonctionnelle selon la norme IEC 62061. Les codeurs absolus magnétiques (AS5047, MA702) ont remplacé les codeurs optiques dans la plupart des articulations humanoïdes : plus petits, consommant moins d’énergie, plus résistants aux vibrations et désormais disponibles en grande quantité pour un coût inférieur à 1 dollar.
La révolution matérielle majeure qui s'est opérée dans le domaine de la robotique depuis 2020 repose principalement sur trois avancées au niveau des circuits imprimés : les semi-conducteurs de puissance GaN et SiC à large bande interdite permettent des fréquences de commutation plus élevées avec des pertes réduites dans des boîtiers plus compacts ; les codeurs magnétiques haute résolution et basse consommation sont désormais disponibles à des prix compétitifs ; et les matériaux d'interface thermique avancés ainsi que les réseaux de vias thermiques remplis de cuivre permettent d'intégrer davantage de puissance dans des circuits imprimés de commande plus petits. Pour les entreprises de robotique développant ces systèmes, notre service de prototypage de circuits imprimés facilite l'itération rapide, de la conception au matériel testé. Notre capacité d'assemblage de circuits imprimés BGA assure le routage dense des sorties BGA pour les ASIC des articulations des robots.
6. Comment le type d'actionneur influence la conception des circuits imprimés : alimentation, dissipation thermique et protection
Le type d'actionneur constitue la principale contrainte pour son circuit imprimé de commande. Il ne s'agit pas d'une préférence, mais d'une relation physique. Le tableau ci-dessous récapitule les implications architecturales en fonction du type d'actionneur. Chaque élément de ce tableau a une incidence directe sur le nombre de couches, l'épaisseur du cuivre, le choix des composants et la topologie du circuit de protection.
| Type d'actionneur | Topologie du pilote | Exigences critiques de conception de circuits imprimés | Circuits de protection |
|---|---|---|---|
| Moteur à courant continu brossé | Pont en H + PWM | Pistes à courant élevé, découplage des interférences électromagnétiques du moteur aux bornes | Diodes de roue libre, surintensité, polarité inverse |
| Moteur BLDC | Onduleur triphasé + FOC | Surface de boucle de commutation minimale, placement du condensateur d'amorçage, détection de courant différentiel | Protection contre les UV, prévention des projections, arrêt thermique |
| moteur pas à pas | Hacheur à courant constant | Culot thermique en cuivre sous circuit intégré de commande, précision de la résistance de réglage du courant | Protection contre les surintensités, les surtensions et les sous-tensions VM |
| Servo (industriel) | BLDC + interface encodeur + DSP | Routage de l'encodeur différentiel, disposition de l'ADC, PHY de bus de terrain isolé | Fonction STO (IEC 61508 SIL 2), détection de défauts d'encodeur |
| Piézoélectrique | Amplificateur haute tension (0–150 V / ±200 V) | Isolation haute tension par rapport à la logique, compensation de l'amplificateur pour la charge capacitive | Limitation de la tension de sortie, protection contre les courts-circuits, protection thermique |
| électrovanne / vanne proportionnelle | demi-pont MOSFET | Diode de roue libre conçue pour les surtensions inductives, filtre de courant PWM | Protection contre les surintensités par induction (TVS ou Zener) et les surintensités. |
| SMA / thermique | courant constant linéaire ou à commutation | Surveillance de la résistance pour la rétroaction d'état de phase, intégration du dissipateur thermique | Surintensité (rupture rapide du câble), surchauffe |
Architecture de puissance
Les cartes de commande d'actionneurs nécessitent presque toujours plusieurs domaines de tension isolés : rail moteur haute tension (12–48 V pour les actionneurs CC ; bus CC jusqu'à 700 V pour les servovariateurs industriels), alimentation logique (3.3 V ou 5 V), référence analogique de précision (pour les CAN et le conditionnement des capteurs) et alimentation de commande de grille (12–15 V, amorçage ou isolée). L'isolation galvanique entre le côté moteur et le côté logique/communication — via des convertisseurs CC-CC isolés ou des pilotes de grille isolés — est impérative dans les applications industrielles, tant pour la sécurité que pour l'immunité aux perturbations (IEC 62061, ISO 13849). Notre fabrication de cartes 4 couches assure l'appariement dédié des plans d'alimentation et de masse requis par les cartes d'actionneurs multirails.
Gestion thermique
Un variateur BLDC de 48 V / 10 A avec un rendement de 95 % dissipe environ 25 W dans son étage de puissance, provenant de trois sources : les pertes par conduction (I²R dans les MOSFET), les pertes par commutation (proportionnelles à f<sub> sw</sub> × V <sub>DS</sub> × I<sub> D </sub>) et les pertes de commande de grille. La dissipation de cette puissance requiert 2 à 3 oz de cuivre sur les couches de puissance, des réseaux de vias thermiques (diamètre de 0.3 à 0.5 mm, pas de 1 à 1.5 mm) reliant les plots de drain des MOSFET aux plans de cuivre internes, et parfois des dissipateurs thermiques externes en aluminium montés sur le circuit imprimé. Les MOSFET GaN commutent à 200–500 kHz contre 20–50 kHz pour les MOSFET silicium ; une fréquence plus élevée permet de miniaturiser les composants passifs, mais exige une intégration plus compacte du circuit imprimé afin de maintenir l’inductance de la boucle de commutation en dessous de 5 nH. Pour les cartes nécessitant 2 oz de cuivre et plus sur les couches internes, notre service de fabrication de circuits imprimés multicouches répond à ces exigences élevées en cuivre.
La carte de circuit imprimé (PCB) ne dépend pas uniquement du choix de l'actionneur ; elle fait partie intégrante du système. Les contraintes thermiques, électriques et mécaniques, liées au type d'actionneur, se répercutent sur chaque choix de conception au niveau de la carte. Pour les contraintes spécifiques à la conception de la PCB de l'actionneur et à l'analyse de fabricabilité (DFM) , notre équipe d'ingénierie évalue la compatibilité de l'implantation avec les exigences de courant, de dissipation thermique et d'intégrité du signal avant la fabrication.
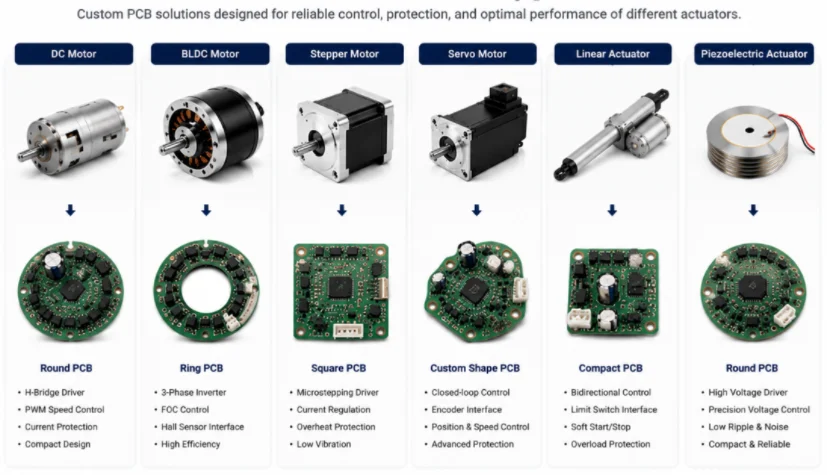
Figure 6. Types d'actionneurs et modules de circuits imprimés correspondants, y compris les actionneurs CC, BLDC, pas à pas, servo, linéaires et piézoélectriques avec leurs schémas de circuits imprimés.
7. Cadre de sélection des actionneurs et guide de référence rapide
Le choix d'un actionneur est une démarche d'ingénierie, et non un simple exercice de consultation de table. La méthodologie en quatre étapes suivante structure la décision et met en évidence les compromis essentiels avant même de spécifier un composant.
Étape 1 — Définir les exigences de mouvement : Spécifiez le type de mouvement (linéaire/rotatif), la course ou l’amplitude angulaire, la force ou le couple de pointe et continu, la vitesse maximale, la précision de positionnement requise (marche/arrêt, multipoint, continue, nanométrique) et le rapport cyclique. Ces paramètres permettent à eux seuls d’éliminer d’emblée la plupart des familles d’actionneurs.
Étape 2 — Évaluer l'environnement d'exploitation : indice de protection IP, plage de températures, exposition aux produits chimiques (salle blanche, contact alimentaire, lavage), vibrations et chocs, classification en atmosphère explosive (ATEX, NEC) et infrastructure disponible (air comprimé ou alimentation hydraulique déjà présents ?). Une application en salle blanche pharmaceutique exclut d'emblée l'huile hydraulique. Une pelle minière exclut d'emblée les actionneurs électriques à batterie pour le bras principal.
Étape 3 — Évaluation des exigences de commande et d'intégration : commande tout ou rien ou proportionnelle, boucle ouverte ou boucle fermée, commande de position ou de force, protocole de communication (analogique, PWM, RS-485, CANbus, EtherCAT), niveau de sécurité fonctionnelle requis (PLc/PLd/SIL 2) et intégration avec un automate programmable ou un contrôleur de robot existant. Ces exigences déterminent la complexité du circuit imprimé de commande et le coût de certification, souvent plus important que le coût de l'actionneur lui-même.
Étape 4 — Calcul du coût total de possession : L’air comprimé coûte environ 5 à 8 fois plus cher par unité d’énergie mécanique utile que l’actionnement électrique direct. Les systèmes hydrauliques nécessitent le remplacement périodique du fluide et des joints et présentent un risque de contamination de l’huile. Les systèmes électriques ont un coût initial plus élevé, mais des coûts d’exploitation inférieurs, aucun consommable et des calendriers de maintenance prévisibles. Pour les nouvelles installations inférieures à 20 kN, le coût total installé est presque toujours plus avantageux pour l’électrique : le coût de l’infrastructure d’air comprimé à lui seul dépasse généralement le coût combiné de l’actionneur électrique et de sa carte de commande.
Guide de référence rapide de l'application
| Application | Type d'actionneur | Raison principale |
|---|---|---|
| Articulation du bras robotique (5–200 Nm) | servo BLDC + variateur harmonique | Aucun jeu, haute répétabilité, programmable |
| Articulation cobot | Servo BLDC + capteur de couple / SEA | Sensibilisation aux forces, conformité à la norme ISO 13849 PLd |
| articulation de robot à pattes | QDD BLDC (rapport de transmission faible) | Capacité de marche arrière, absorption des chocs, mouvement dynamique |
| Axe CNC / imprimante 3D | Moteur pas à pas (budget) / servomoteur (performance) | Moteur pas à pas : boucle ouverte, économique ; servomoteur : vitesse et précision |
| Vanne industrielle (DN50–300) | Crémaillère à quart de tour électrique ou pneumatique | Cela dépend du couple et de l'infrastructure existante |
| Injecteur de carburant | piézoélectrique ou solénoïde | Piézo : ouverture 3 fois plus rapide ; solénoïde : coût inférieur |
| Étape de lithographie des semi-conducteurs | Piézoélectrique (course courte) + servo linéaire (course longue) | Résolution subnanométrique + course de plusieurs millimètres combinées |
| Outil chirurgical (minimale invasive) | servomoteur à SMA ou à câble | Compatible avec l'IRM, compact et biocompatible |
| Bras d'excavatrice | Cylindre hydraulique à double effet | Seule option viable à ce niveau de force et de course |
| pince de chaîne de montage | Vérin pneumatique | Rapidité, simplicité, air comprimé existant |
Choisir le bon type d'actionneur est la première étape. Concevoir l'électronique nécessaire à son pilotage est la seconde, et celle où surviennent la plupart des défaillances. Un pont en H sous-dimensionné se détériore dès le premier blocage. Un servomoteur avec un routage d'encodeur mal conçu génère un jitter de position qu'aucun filtre ne peut éliminer. Un pilote piézoélectrique sans isolation adéquate présente des problèmes de compatibilité électromagnétique (CEM). Chez Highleap Electronics, nous fabriquons et assemblons une gamme complète de cartes de commande d'actionneurs, des cartes de commande de moteurs industriels aux servomoteurs compacts intégrés pour la robotique. Notre service d'assemblage de cartes électroniques clés en main prend en charge l'approvisionnement, l'assemblage CMS et les tests fonctionnels, réduisant ainsi votre délai entre la conception et la validation du matériel. Demandez un devis pour votre carte de commande d'actionneur et indiquez-nous le type d'actionneur, le niveau de puissance et l'environnement ; nous nous occupons du reste.

messages recommandés

Fabrication de circuits imprimés en alumine pour les prototypes et la production OEM
HIGHLEAP ELECTRONICS · Fabrication de circuits imprimés en céramique d'alumine...

Fournisseur d'assemblage de circuits imprimés pour la fabrication électronique OEM et ODM
HIGHLEAP ELECTRONICS · Fournisseur OEM/ODM d'assemblage de circuits imprimés Votre...
Fabricant de circuits imprimés en céramique Al2O3 pour circuits céramiques de précision
HIGHLEAP ELECTRONICS · Circuit en céramique d'oxyde d'aluminium...

Fabricant d'assemblages de circuits imprimés prototypes
Highleap Electronics est un prototype d'assemblage de circuits imprimés...
Comment obtenir un devis pour les PCB
Nous réaliserons une analyse DFM/DFA pour vous et vous fournirons un rapport. Vous pouvez télécharger vos fichiers en toute sécurité via notre site web. Nous avons besoin des informations suivantes pour vous établir un devis :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
Outre la fabrication de circuits imprimés, nous proposons une gamme complète de services électroniques, incluant la conception de circuits imprimés, l'assemblage de cartes de circuits imprimés et des solutions clés en main. Que vous ayez besoin d'aide pour le prototypage, la vérification de la conception, l'approvisionnement en composants ou la production en série, nous vous offrons un accompagnement complet pour garantir la réussite de votre projet.
Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toute instruction d'assemblage spécifique. Nous proposons également des analyses DFM/DFA pour optimiser la fabricabilité et l'assemblage de vos conceptions, garantissant ainsi un processus de production fluide.