
Vérification des circuits imprimés de fusion de capteurs haute vitesse pour la robotique

Les robots mobiles autonomes (AMR/AGV) se déplacent en fusionnant les données provenant de caméras, de LiDAR, de capteurs ultrasoniques, d'IMU et d'encodeurs de roue. La carte de fusion de capteurs est le dispositif matériel qui collecte ces signaux, alimente correctement chaque capteur, assure la synchronisation et fournit des données stables à la plateforme de calcul (souvent un module d'IA).
Pour les équipes de robotique, le véritable risque n'est pas de savoir si le prototype fonctionne une seule fois, mais s'il fonctionne de manière constante sur chaque robot, quelles que soient la température, les vibrations, les interférences électromagnétiques et les variations de production. Cette page explique comment une usine de fabrication électronique (fabrication et assemblage) aide ses clients à transformer une carte de fusion de capteurs complexe en un produit prêt pour la production, souvent en parallèle de l'assemblage de la carte de circuit imprimé de commande de servomoteurs afin de garantir des performances stables entre la détection et l'actionnement.
Table des Matières
- Ce qu'une carte de circuit imprimé de fusion de capteurs doit réaliser
- Ce que Highleap apporte à la fusion de capteurs AMR/AGV
- Aperçu des interfaces : caméras, LiDAR, centrale inertielle, encodeurs
- Plan de DFM/DFT et de vérification (Chapitre clé)
- Intégrité de l'alimentation et contrôle des interférences électromagnétiques pour une détection stable
- Fiabilité face aux variations de température, aux vibrations, à la poussière et à l'humidité
- Comment démarrer : Que faut-il envoyer et un flux de travail typique
1. Ce qu'une carte de circuit imprimé de fusion de capteurs doit réaliser
Une carte de fusion de capteurs n'est pas qu'une simple carte de connexion. Elle constitue le fondement qui garantit la stabilité, la synchronisation et l'utilisabilité des données des capteurs pour la navigation en temps réel. Si cette carte est instable, le robot peut présenter des symptômes tels que : des images de caméra intermittentes, des pertes de paquets LiDAR, une dérive de l'IMU, des réinitialisations aléatoires ou un comportement incohérent entre les unités.
- Bande passante élevée avec marge : La vidéo multicaméra associée au LiDAR peut atteindre plusieurs Gbit/s. Le circuit imprimé doit préserver l'intégrité du signal afin de garantir la stabilité des liaisons entre les unités et dans différents environnements.
- Déterminisme temporel : Une fusion précise nécessite souvent un alignement à la microseconde près (synchronisation des images de la caméra, marqueurs de balayage LiDAR, données IMU prêtes, bords de l'encodeur).
- Alimentation propre pour les capteurs : Les systèmes IMU/rails de précision sont sensibles au bruit. L'intégrité de l'alimentation électrique influe directement sur la dérive, la stabilité du biais et la détection de faux obstacles.
- Robustesse sur le terrain : Les vibrations, la fatigue des connecteurs, la poussière/l'humidité et les cycles thermiques ne doivent pas transformer un prototype stable en un produit intermittent.
- Répétabilité de la production : Les performances ne doivent pas varier d'un lot à l'autre en raison de variations d'empilement, de variations d'assemblage ou de dérive du processus.
2. Ce que Highleap apporte à la fusion de capteurs AMR/AGV
Highleap Electronics accompagne les programmes de circuits imprimés pour la fusion de capteurs, du prototype à la production en série, en combinant fabrication, assemblage et planification de validation axée sur la production. Le résultat : une carte prête à être industrialisée, et non un prototype fragile.
- Contrôle de la fabrication : Définition de l'empilement, contrôle de l'impédance, options HDI et matériaux stables pour les interfaces à haut débit.
- Cohérence de l'assemblage : Profils de refusion contrôlés, pratiques de positionnement des connecteurs et critères d'inspection conçus pour les environnements vibratoires des robots mobiles.
- Prise en charge DFM/DFT : Analyse de la faisabilité, planification des accès aux tests et documentation de fabrication pour améliorer le rendement et réduire les retouches.
- Approche de fiabilité : conseils sur les options thermiques, mécaniques, de revêtement/étanchéité et de réduction des risques liés à l'environnement sur le terrain.
Capacités connexes : fabrication de PCB , assemblage de PCB , fiabilité des PCB , cartes de circuits imprimés HDI , PCB rigides-flexibles.
3. Aperçu des interfaces : caméras, LiDAR, IMU, encodeurs
Une carte de circuit imprimé à fusion de capteurs intègre des interfaces présentant des bandes passantes et des sensibilités au bruit très différentes. L'intérêt pour la fabrication réside dans l'identification des zones critiques en termes de performances et leur contrôle tout au long de la production.
Caméras (MIPI CSI-2 et liaisons haut débit similaires)
- Risque typique : des coupures de liaison intermittentes dues à des discontinuités d'impédance, des transitions de connecteurs, des stubs de via ou des variations d'empilement.
- axe de production : impédance différentielle contrôlée, épaisseur diélectrique constante, géométrie du cuivre stable et joints de soudure de connecteurs de haute qualité.
- Impact sur le système : Les pertes d'images ou la désynchronisation peuvent interrompre le suivi des objets et réduire la fiabilité du freinage.
LiDAR (Ethernet / UART / CAN / SPI)
- Risque typique : Perte de paquets, sensibilité aux interférences électromagnétiques, liaison instable due aux mouvements du câble ou mise en mémoire tampon insuffisante lors des pics de calcul.
- axe de production : Implémentation PHY/magnétique robuste, qualité de protection ESD/EMC et stratégie de connecteurs/câbles stable.
- Impact sur le système : La dégradation de la qualité du nuage de points réduit la précision de la cartographie et la fiabilité de la géométrie des obstacles.
IMU + Encodeurs
- Risque typique : Les vibrations et le bruit électrique dégradent la stabilité du biais de l'IMU ; les problèmes de mise à la terre/d'agencement injectent du bruit dans les mesures du capteur.
- axe de production : rails de capteurs propres (LDO/filtre), référence de masse stable et pratiques d'assemblage qui évitent les contraintes mécaniques à proximité de l'IMU.
- Impact sur le système : dérive de localisation et estimation de mouvement incohérente entre les mises à jour des capteurs.
Liste de vérification rapide avant fabrication :
confirmer l'interface de la caméra et les objectifs de vitesse, confirmer le type de liaison LiDAR et le niveau ESD requis, définir les exigences de bruit de l'IMU et planifier l'accès de test pour les horloges/réinitialisations/rails critiques avant le gel de la disposition.

4. Plan de conception pour la fabrication (DFM), la conception pour la testabilité (DFT) et de vérification
La plupart des cartes de fusion de capteurs échouent lors de leur production à grande échelle pour une raison simple : ce qui fonctionnait sur un prototype ne reste pas stable d'un lot à l'autre. La voie la plus rapide vers une production en volume consiste à considérer la conception pour la fabrication (DFM), la conception pour les tests (DFT) et la vérification comme faisant partie intégrante du produit final, et non comme une simple formalité.
4.1 DFM : Constructibilité et risque contrôlé (ce qu’une usine verrouille)
La conception pour la fabrication (DFM) permet à un partenaire de production d'éviter les mauvaises surprises. Pour les cartes de fusion de capteurs, la DFM doit garantir la répétabilité mécanique et électrique.
- Accord Stackup avant le routage : matériaux diélectriques de verrouillage, épaisseur, masses de cuivre et valeurs d'impédance cibles pour les paires différentielles à haute vitesse.
- Zones critiques d'impédance : Identifier les voies de caméra, les paires Ethernet, les bus DDR et les réseaux d'horloge ; appliquer des contrôles plus stricts et éviter le routage sur les divisions de plan.
- Décisions en matière d'IDH axées sur le rendement : Les vias dans les pastilles, les microvias et les vias enterrés peuvent améliorer la qualité et la densité du signal, mais doivent être choisis en fonction des capacités de traitement et du rapport coût/rendement.
- Stratégie de connexion pour les robots mobiles : Choisissez des connecteurs avec une force de rétention et des empreintes de conception permettant des cordons de soudure stables et une résistance aux vibrations.
- Contraintes thermiques et mécaniques : prévoir des zones d'exclusion, des points de fixation du dissipateur thermique, des raidisseurs (si nécessaire) et des zones de décharge de contrainte pour les câbles/FPC.
4.2 DFT : Rendre la carte testable sans « fils volants »
Sans DFT, la mise en service est lente et le dépannage en production coûteux. Un bon DFT permet des tests rapides, reproductibles et adaptés au travail en usine.
- Planification de l'accès aux tests : Fournir des pastilles pour les rails principaux, les lignes de réinitialisation, les horloges de référence, les broches de configuration de démarrage et les lignes d'activation des capteurs.
- Crochets d'accroche : ajouter des méthodes sûres pour isoler les rails, activer/désactiver les domaines et vérifier le séquencement de démarrage pendant EVT/DVT.
- Limites de test claires : définir ce que l'usine vérifie (alimentation, courts-circuits/circuits ouverts, rails, vérifications de mise en service de base) par rapport à ce qui nécessite une intégration du micrologiciel/système du client.
- Traçabilité: Les numéros de série et les enregistrements de traçabilité de fabrication aident les clients à déboguer les défaillances sur le terrain et à gérer la qualité des lots.
4.3 Vérification : Détecter les défaillances à l’origine des retours de marchandise (RMA)
« Il s’allume » n’est pas un critère de vérification pertinent pour la robotique. Les cartes de fusion de capteurs présentent souvent des défaillances intermittentes sous contrainte. La vérification doit être conçue pour détecter ces problèmes au plus tôt.
- Stabilité de l'alimentation sous charge : S'assurer que les rails ne s'affaissent pas pendant les pics de calcul ou les impulsions LiDAR ; confirmer le comportement défini pendant les baisses de tension et le séquençage de l'alimentation.
- Robustesse des liaisons à haut débit : vérifier que les liaisons entre la caméra et le LiDAR restent stables dans des conditions de contrainte réalistes (température, charge, mouvement du câble le cas échéant).
- Préparation au déterminisme temporel : confirmer que la carte prend en charge la capture d'événements matériels et une horloge stable afin que les clients puissent calibrer la latence et la synchronisation.
- Contrôles d'intégrité des connecteurs : définir des critères d'inspection visuelle et mécanique pour les conceptions comportant de nombreux connecteurs (FPC de caméra, Ethernet, connecteurs mezzanine).
4.4 Critères d'acceptation que les clients comprennent (et que le service des achats peut approuver)
Des critères d'acceptation clairs transforment les exigences d'ingénierie en étapes de production reproductibles. Cela réduit les désaccords lors des phases de production pilote et accélère la mise à l'échelle.
- Cohérence fonctionnelle : Chaque unité démarre et énumère les capteurs de manière cohérente.
- Aucune panne intermittente : Aucune interruption sporadique de la liaison caméra/LiDAR dans des conditions de stress définies.
- Comportement temporel prévisible : Les événements de capture et les horloges se comportent de manière cohérente entre les unités, permettant un étalonnage de fusion stable.
- Paramètres de compilation documentés : L'empilement, les cibles d'impédance, le profil de refusion et les points d'inspection sont enregistrés pour assurer la reproductibilité.
5. Intégrité de l'alimentation et contrôle des interférences électromagnétiques pour une détection stable
Dans les robots réels, la qualité de perception se dégrade souvent en raison du bruit électrique et des interférences électromagnétiques plutôt que d'erreurs d'algorithme. La valeur ajoutée en production réside dans l'application d'une isolation des domaines et d'une discipline du chemin de retour qui préservent les performances des capteurs.
- Isolation du domaine : Séparer les rails de capteurs de précision (IMU/ADC) des domaines numériques et moteurs bruyants ; utiliser des LDO à faible bruit pour les rails sensibles.
- Gestion transitoire : Fournir une capacité de stockage locale et des régulateurs avec une bonne réponse transitoire pour éviter les chutes de tension et les réinitialisations aléatoires.
- Confinement des interférences électromagnétiques : maintenir des chemins de retour continus ; éviter les séparations de plans sous les paires à haute vitesse ; réduire le couplage dans les régions analogiques.
- Surveillance à des fins de diagnostic : La détection du courant/de la tension permet de détecter les pannes au plus tôt (une consommation anormale indique souvent des problèmes de capteur/câble).
6. Fiabilité face aux variations de température, aux vibrations, à la poussière et à l'humidité
Les robots opèrent dans les entrepôts, sur les trottoirs, les quais de chargement et dans des environnements mixtes intérieurs/extérieurs. La planification de la fiabilité permet de réduire les pannes intermittentes, coûteuses à diagnostiquer et susceptibles de nuire à la confiance des clients.
- Plage thermique : Sélectionner les composants en fonction des conditions réelles de fonctionnement, y compris l'auto-échauffement ; valider avec des plans de contraintes thermiques pour les prototypes.
- Résistance aux vibrations : renforcer les connecteurs et définir les points de contrôle d'assemblage/d'inspection ; envisager rigide-flex pour éliminer les interconnexions internes sujettes aux défaillances.
- Protection contre la contamination : Le revêtement conforme ou le système d'étanchéité du boîtier doivent être choisis de manière à équilibrer la protection contre la corrosion, l'accouplement des connecteurs et la dissipation de la chaleur.
- Cohérence de la production : La fabrication et l'assemblage contrôlés réduisent les variations susceptibles de diminuer la marge à haute vitesse et de dégrader la stabilité du capteur.
7. Comment démarrer : Que faut-il envoyer et un flux de travail type
Pour évaluer rapidement la faisabilité de fabrication et réduire les cycles d'itération, les clients doivent fournir un dossier de fabrication complet. Cela permet un retour d'information plus rapide sur la conception pour la fabrication (DFM) et un devis plus précis.
Quoi envoyer
- Gerber / ODB++ / IPC-2581
- Nomenclature avec variantes approuvées (le cas échéant)
- Dessin d'assemblage et fichier de prélèvement et de placement
- Résumé de l'interface (type de caméra, liaison LiDAR, détails de l'IMU/encodeur)
- Exigences environnementales (plage de température, niveau de vibration, exposition à la poussière/à l'humidité)
- Plan de production (quantité de prototypes, production pilote, prévisions de volume)
Flux de travail typique
- Examen DFM/DFT : empilement des verrous, cibles d'impédance, risques d'assemblage et accès aux tests avant la construction.
- Construction du prototype (EVT) : Vérifier la mise en service, les interfaces et la stabilité initiale.
- Construction du pilote (DVT/PVT) : Verrouiller les paramètres du processus et les critères d'acceptation ; créer des points de contrôle reproductibles.
- Production en volume : Des matériaux et des procédés contrôlés avec traçabilité pour garantir des performances constantes d'un lot à l'autre.

messages recommandés

Fabricant d'assemblages de circuits imprimés prototypes
Highleap Electronics est un prototype d'assemblage de circuits imprimés...

Cartes de circuits imprimés à fonctionnalités spéciales pour produits OEM
Highleap Electronics / PCB + PCBA...
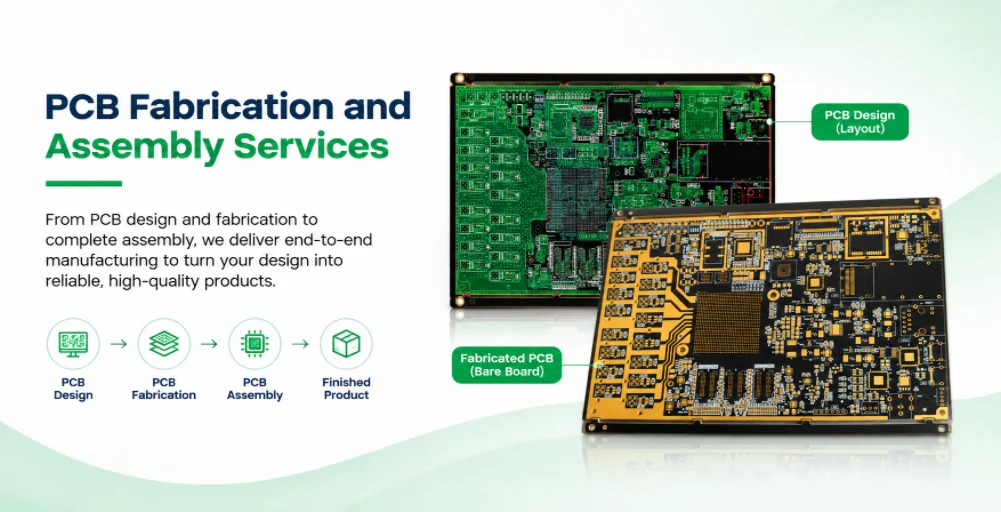
Services de fabrication et d'assemblage de circuits imprimés
Highleap Electronics propose des services de fabrication et d'assemblage de circuits imprimés...
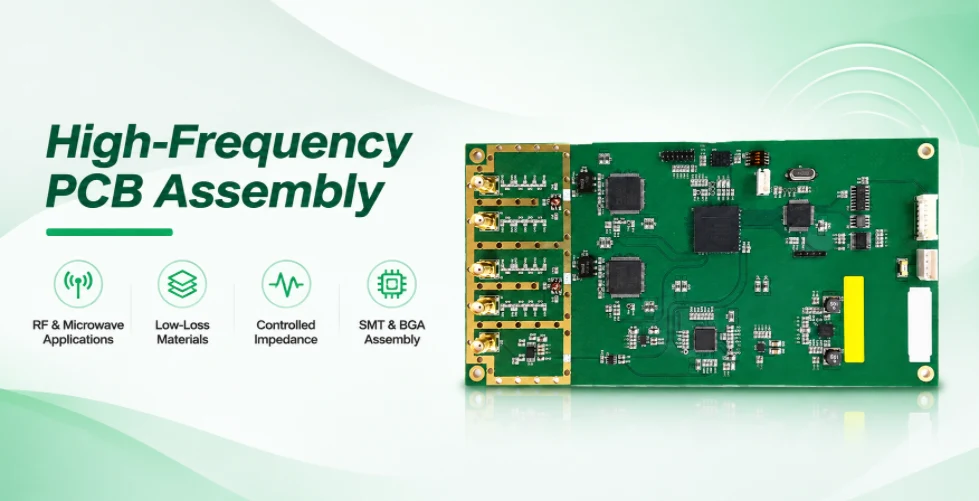
Services d'assemblage de circuits imprimés haute fréquence
Highleap Electronics propose des services d'assemblage de circuits imprimés haute fréquence...
Comment obtenir un devis pour les PCB
Laissez-nous effectuer une analyse DFM/DFA pour vous et nous vous répondrons avec un rapport.
Vous pouvez télécharger vos fichiers en toute sécurité via notre site Web.
Nous avons besoin des informations suivantes afin de vous faire un devis :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
En plus de la fabrication de PCB, nous proposons une gamme complète de services électroniques, notamment la conception de PCB, l'assemblage de circuits imprimés (PCB) et des solutions clés en main. Que vous ayez besoin d'aide pour le prototypage, la vérification de la conception, l'approvisionnement en composants ou la production en série, nous fournissons une assistance de bout en bout pour garantir le succès de votre projet. Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toutes les instructions d'assemblage spécifiques. Nous proposons également une analyse DFM/DFA pour optimiser vos conceptions en termes de fabricabilité et d'assemblage, garantissant ainsi un processus de production fluide.