
Conception et fabrication de circuits imprimés pour robots humanoïdes

Les robots humanoïdes sollicitent l'électronique plus que la plupart des systèmes d'automatisation. Ils combinent un contrôle de mouvement à grand nombre de degrés de liberté, une puissance de calcul élevée, une vision à haute vitesse, une détection de précision et une actionnement à courant élevé dans un corps compact qui se déplace, vibre et subit des variations de charge rapides en permanence. De ce fait, la conception et la fabrication de circuits imprimés pour la robotique humanoïde reposent fondamentalement sur un objectif : garantir la stabilité et la reproductibilité du contrôle, de la détection, de l'alimentation et des communications, des prototypes à la production en série.
Highleap Electronics est une usine de fabrication et d'assemblage de circuits imprimés (PCB) spécialisée dans les cartes de contrôle pour robots humanoïdes, les circuits de commande articulaire, les concentrateurs de vision et de capteurs, la distribution d'énergie, la gestion des batteries et les systèmes de charge/station d'accueil. Nous proposons une fabrication intégrée et l'assemblage de cartes électroniques (PCBA) avec des études de fabricabilité (DFM) prêtes pour la production, des contrôles et une validation fonctionnelle afin d'aider les équipes de robotique à garantir une qualité constante et un approvisionnement stable.
Table des Matières
- Architecture électronique des robots humanoïdes
- Exigences de conception : SI/PI, CEM, thermique, mécanique, sécurité
- Principaux types de circuits imprimés pour robots humanoïdes
- Fabrication de circuits imprimés pour la robotique humanoïde
- Assemblage, protection et intégration des circuits imprimés
- Liste de contrôle pour l'inspection, les essais et les demandes de prix
Architecture électronique des robots humanoïdes
Un humanoïde est un système de systèmes. Une fiabilité élevée est généralement obtenue en divisant l'électronique en modules dédiés, afin que les variations de puissance n'altèrent pas la détection et que les interfaces haut débit ne souffrent pas d'instabilités des chemins de retour ou de couplage à la masse. La plupart des plateformes humanoïdes matures convergent vers un ensemble de cartes électroniques qui correspondent directement à des sous-systèmes fonctionnels.
- Calcul principal et IA : Traitement haute performance pour la perception, la cartographie et la planification ; généralement une mémoire à haute vitesse et plusieurs liaisons à large bande passante.
- Contrôleur en temps réel : boucles de contrôle déterministes, planification, synchronisation, états de sécurité, journalisation et interfaces robustes avec les variateurs et les E/S.
- Entraînements articulaires distribués : Modules d'entraînement servo/BLDC compacts à proximité des articulations, gérant la détection du courant, les étages de commutation, le retour d'information de l'encodeur et la protection.
- Concentrateur de capteurs : Agrégation des données IMU, des codeurs articulaires, des capteurs ToF/ultrasoniques, tactiles/de pression, de température et de surveillance de l'état.
- Énergie et distribution : Acheminement du bus CC, fusibles/protection et conversion en rails stables pour le calcul et les capteurs.
- Gestion et chargement de la batterie : Systèmes électroniques de surveillance, d'équilibrage, de protection et de contrôle de la charge/station d'accueil des batteries.
- E/S de communication et de sécurité : E/S isolées, interfaces d'arrêt d'urgence, interverrouillages, ports de service/débogage et interfaces réseau.
Cette architecture ne se limite pas à la fonctionnalité ; la stabilité est primordiale. Les entraînements conjoints génèrent des transitoires de courant rapides et du bruit de commutation ; la vision et l’IMU nécessitent des références propres ; le contrôleur requiert une synchronisation déterministe et une alimentation électrique stable. La stratégie de conception du circuit imprimé doit prendre en compte ces contraintes, de l’implantation jusqu’aux tests de production.
Si vous avez besoin de solutions intégrées pour l'ensemble de ces cartes, Highleap prend en charge la livraison complète, de la fabrication des PCB à leur assemblage , y compris la planification et l'approvisionnement consolidés via un assemblage de PCB clé en main.

Exigences de conception : SI/PI, CEM, thermique, mécanique, sécurité
Les robots humanoïdes concentrent puissance, vitesse et précision de détection sur une plateforme mobile. Les causes les plus fréquentes d'instabilité sur le terrain ne sont pas des erreurs au niveau des composants, mais des interactions au sein du système : problèmes de retour de courant, couplage à la terre, chute de tension due aux variations de charge, fatigue des connecteurs, points chauds thermiques et injection d'interférences électromagnétiques dans les capteurs ou les communications. Les priorités de conception ci-dessous traitent directement ces modes de défaillance.
Intégrité de l'alimentation (PI) et rails stables
- Contrôle par paliers de charge : Les changements de démarche et l'accélération articulaire créent des transitoires rapides ; la conception du réseau PDN doit maintenir la stabilité des rails sans coupures de courant ni ondulations des capteurs.
- Stratégie de découplage : associer un stockage d'énergie en vrac à un découplage haute fréquence positionné de manière à correspondre aux boucles de courant et à l'inductance des broches du circuit intégré.
- Zonage électrique : Séparer l'alimentation des rails sensibles ; isoler les zones bruyantes et protéger les alimentations analogiques/de capteurs « silencieuses ».
- Supervision et séquençage : La mise sous tension/hors tension prévisible évite les états de panne et protège les modules de calcul et de stockage.
Intégrité du signal (IS) pour les liaisons à haut débit
- Routage à impédance contrôlée : empilements stables et géométrie différentielle contrôlée pour les liaisons caméra, les interconnexions haut débit et l'Ethernet.
- Continuité du chemin de retour : éviter les interruptions du plan de référence sous les liaisons critiques ; assurer des chemins de retour explicites pour réduire les interférences électromagnétiques et la gigue.
- Transitions de connecteurs : Préserver l'espacement des paires et les plans de référence dans les connecteurs ; éviter les surprises géométriques de dernière minute.
Lorsque des liaisons multigigabits ou des interfaces denses sont en jeu, le respect des règles de routage et la validation précoce de l'empilage sont essentiels. De nombreuses équipes suivent des contraintes éprouvées issues de la conception de circuits imprimés haute vitesse afin de préserver leurs marges avant de s'engager dans une production en série.
Résilience EMI/EMC dans un robot de commutation et de mouvement
- Minimisation de la boucle de commutation : réduire les boucles di/dt élevées dans les étages de puissance pour diminuer le rayonnement et la susceptibilité.
- Filtrage au niveau des câbles et des ports : Ajouter une protection contre les décharges électrostatiques et les transitoires, ainsi qu'un filtrage en mode commun aux endroits où un câblage externe est présent.
- Dispositions relatives au cloisonnement et à la protection : Planifier les empreintes de blindage, les liaisons du châssis et les zones d'exclusion, en tenant compte des contraintes mécaniques.
- Immunité au bruit du capteur : Éloignez les circuits de conditionnement analogique et les références IMU des nœuds de commutation ; utilisez une mise à la terre et un routage contrôlés.
Robustesse thermique et déclassement
- Conception réelle du flux thermique : Les zones de répartition du cuivre, les vias thermiques et les interfaces des dissipateurs thermiques doivent correspondre à la dissipation réelle, et non aux valeurs nominales.
- Gestion des points d'accès : Placez les composants à fortes pertes en tenant compte de la circulation de l'air et des voies de conduction ; évitez l'accumulation de chaleur près des joints.
- Surveillance à des fins de protection : Les capteurs de température situés à proximité des zones à forte contrainte favorisent un comportement sûr et facilitent les diagnostics.
Fiabilité mécanique sous vibrations et mouvements répétés
- Ancrage du connecteur : Renforcer les connecteurs de grande masse et prévoir un système de décharge de contrainte pour les charges des faisceaux de câbles.
- Renforcement des composants : Les inducteurs, les condensateurs de grande taille et les composants refroidis par dissipateur thermique peuvent nécessiter un sertissage/collage et des dispositifs d'exclusion mécaniques.
- Bord et montage du panneau : Les tolérances de perçage, le plaquage et la stratégie de distance sont importants pour une exposition aux vibrations à long terme.
Sécurité et confinement des défauts
- Réponse prévisible aux pannes : Les disques durs doivent tomber en panne en toute sécurité, les contrôleurs doivent gérer les réinitialisations du chien de garde et l'alimentation doit être coupée proprement.
- Isolement là où c'est nécessaire : Utiliser l'isolation galvanique et une stratégie de mise à la terre contrôlée pour les E/S de sécurité et les limites d'alimentation bruyantes.
- Traçabilité et couverture des tests : Une production stable nécessite des inspections répétables et un contrôle des processus documenté.
Principaux types de circuits imprimés pour robots humanoïdes
Les robots humanoïdes utilisent plusieurs familles de circuits imprimés, chacune présentant des contraintes spécifiques. Concevoir et fabriquer ces cartes comme un ensemble cohérent améliore la stabilité et facilite grandement la mise à l'échelle de la production.
Cartes de circuits imprimés de commande/contrôleur principales
- Domaines de calcul et de temps réel : planification et perception de haut niveau, associées à un contrôle déterministe, une logique de sécurité et une synchronisation.
- Robustesse de l'interface : protection et filtrage pour les ports externes, les longs câbles et les modules distribués.
- Préparation DFT : En-têtes de programmation, points de test pour les rails principaux et zones d'accès dégagées pour les tests de débogage et de production.
Cartes de circuits imprimés pour la commande conjointe et le contrôle de mouvement
- Stabilité de l'étage de commutation : La disposition des composants fait partie de l'étage de puissance ; elle minimise l'inductance et gère les oscillations/interférences électromagnétiques.
- Précision de détection du courant : Les connexions Kelvin et le routage sensible au bruit préservent la stabilité du contrôle lors des transitoires.
- Comportement de protection : Protection contre les surintensités/surtensions/thermiques avec signalement prévisible des défauts au contrôleur.
Les meilleures pratiques en matière de conception et de fiabilité des circuits imprimés de commande de moteurs sont souvent guidées par des contraintes éprouvées en production issues des circuits imprimés de commande de moteurs et par des recommandations de gestion de la haute puissance dans les circuits imprimés d'électronique de puissance.
Cartes de visualisation et circuits imprimés pour concentrateurs de capteurs
- Liens vers la vision : discipline de routage à grande vitesse, connecteurs robustes et rails de capteurs stables pour éviter les défauts de perception intermittents.
- IMU et signaux mixtes : Références propres, mise à la terre contrôlée et séparation des domaines de commutation pour préserver la précision.
- Capture des commentaires : Entrées et conditionnement de l'encodeur conçus pour le bruit, le couplage par câble et le mouvement dynamique.
Distribution de l'énergie, gestion des batteries, chargement et station d'accueil
- Tableaux de distribution électrique : Fusion, surveillance, stratégie de connexion et retours contrôlés pour la stabilité du système.
- Électronique du BMS : surveillance, équilibrage, protection et communications des packs alignés sur les cycles de service des robots.
- Chargement/station d'accueil : Détection des contacts, protection et comportement de charge contrôlé ; alimentation sans contact le cas échéant.
Pour les humanoïdes mobiles, les systèmes de batterie et de recharge sont souvent des facteurs déterminants de leur fiabilité sur le terrain. De nombreuses équipes font référence aux considérations de conception des circuits imprimés de gestion de la batterie et aux stratégies d'accueil, telles que les solutions de recharge sans fil.
Interconnexion et conditionnement : rigidité-flexibilité là où c’est important
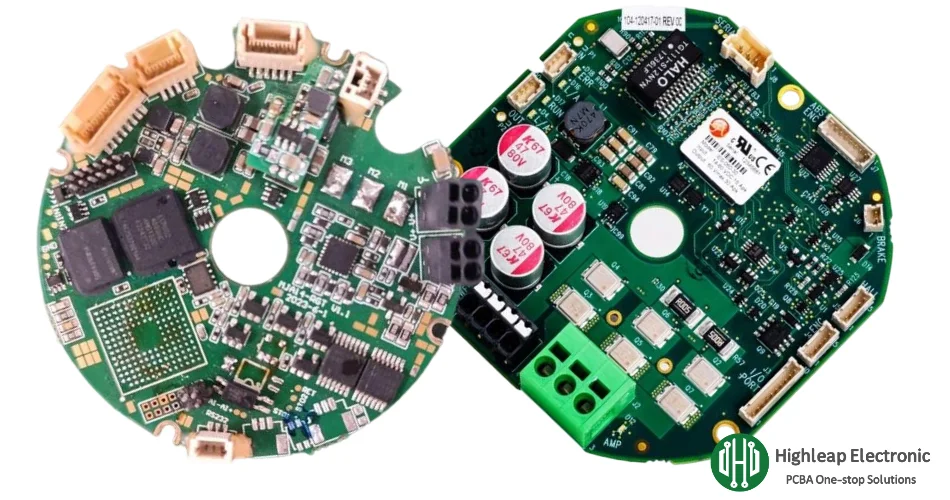
Les humanoïdes nécessitent souvent un câblage au niveau des articulations, des points de torsion et des volumes restreints (cou, taille, épaules, poignets, mains). Réduire le nombre de connecteurs améliore la fiabilité à long terme, notamment en cas de mouvements répétés. De nombreux logiciels adoptent des circuits imprimés rigides-flexibles pour un routage compact, moins de risques de défaillance et un assemblage plus propre, à condition que le rayon de courbure, le renforcement et les contraintes mécaniques soient pris en compte dès la conception.
Fabrication de circuits imprimés pour la robotique humanoïde
Dans le domaine des robots humanoïdes, la qualité de fabrication influe directement sur l'intégrité du signal, et donc sur la fiabilité et la stabilité à long terme. Un plan de fabrication doit être adapté aux contraintes d'assemblage, thermiques et de test, notamment pour les contrôleurs denses et les articulations compactes.
Empilements, impédance et répétabilité
- Empilements définis : Verrouiller les cibles d'empilement tôt pour protéger le contrôle d'impédance et les hypothèses SI/PI.
- Répétabilité du processus : Une épaisseur diélectrique stable et une uniformité du cuivre garantissent des performances à haute vitesse constantes d'un lot à l'autre.
- Constructions à impédance contrôlée : La validation de la fabrication doit confirmer les objectifs d'impédance avant l'augmentation de la production.
Gestion de l'IDH et de la densité pour les modules compacts
Les cartes de calcul haute densité et les modules de capteurs compacts nécessitent souvent des structures de vias avancées pour s'affranchir des boîtiers à pas fin et maintenir des interconnexions critiques courtes. De nombreuses conceptions humanoïdes tirent parti de la fabrication de circuits imprimés HDI pour réduire la congestion des vias, améliorer l'efficacité du routage et préserver la qualité des signaux à haut débit.
Stratégie de cuivre à courant élevé et fiabilité des vias
- Distribution du cuivre : Utiliser un étalement multicouche et des coulées robustes pour la gestion du courant et la conduction thermique.
- Par l'intégrité : L'épaisseur du placage, le rapport d'aspect et la qualité du perçage sont des facteurs critiques pour l'exposition aux vibrations et aux cycles thermiques.
- Cuivre lourd sélectif : lorsque la densité de courant est la contrainte, PCB en cuivre lourd Les options peuvent améliorer la capacité de transport de courant et la robustesse thermique lorsqu'elles sont coordonnées avec les contraintes d'assemblage.
Highleap prend en charge la réalisation rapide de prototypes grâce à une production en volume stable via une planification intégrée de la fabrication de circuits imprimés avec un retour d'information DFM aligné sur les exigences d'assemblage et de test.
Assemblage, protection et intégration des circuits imprimés
Les cartes électroniques des robots humanoïdes doivent résister aux vibrations, aux chocs, à la poussière, à l'humidité et aux mouvements répétés, tout en assurant la stabilité des liaisons à haute vitesse et des capteurs de précision. La maîtrise du processus d'assemblage fait souvent la différence entre un fonctionnement optimal en laboratoire et une stabilité à toute épreuve sur le terrain.
Contrôles PCBA qui protègent le rendement et la fiabilité
- Contrôle CMS à pas fin : Impression et refusion de pâte stables pour les BGA/QFN sur les cartes de contrôleur et de capteur.
- Assemblage de technologies mixtes : Montage en surface (SMT) et traversant pour connecteurs à courant élevé, composants de puissance et composants soumis à des contraintes mécaniques.
- Préparation de l'interface thermique : dissipateurs thermiques/plaques et zones d'exclusion alignés sur les contraintes mécaniques et la séquence d'assemblage.
- Stratégie de renforcement : Fixation/adhésifs pour inducteurs, condensateurs hauts et connecteurs soumis à des vibrations et à des charges de faisceau.
Protection de l'environnement pour un déploiement en situation réelle
Selon les conditions d'utilisation, les revêtements protègent les cartes de circuits imprimés contre l'humidité, la poussière et les contaminants. Leur choix doit concilier protection, facilité de réparation et comportement thermique. Les équipes de production s'appuient généralement sur des pratiques éprouvées de vernissage conforme et des règles de masquage/couverture bien définies.
De la carte PCBA à la livraison clé en main
De nombreux programmes humanoïdes nécessitent un approvisionnement intégré, des substitutions contrôlées et une fabrication homogène sur plusieurs cartes. Highleap propose une solution de livraison consolidée grâce à l'assemblage de circuits imprimés clés en main , réduisant ainsi les transferts entre fournisseurs et stabilisant le calendrier de production, du prototype à la montée en production.
Liste de contrôle pour l'inspection, les essais et les demandes de prix
Les robots humanoïdes sont sensibles aux pannes intermittentes : soudures défectueuses, problèmes de connecteurs, défauts cachés sur les pastilles thermiques et problèmes subtils d’intégrité de l’alimentation peuvent engendrer des comportements aléatoires sur le terrain. Une stratégie d’inspection et de test multicouche permet de détecter ces problèmes précocement et de garantir la fiabilité à long terme.
Couverture d'inspection et de test qui compte
- Contrôle aux rayons X : essentiel pour les BGA/QFN et les joints cachés sur les cartes de contrôleur et de capteur ; voir Inspection aux rayons X.
- TIC: vérifie rapidement les composants et les réseaux pour éviter les fuites ; voir tests en circuit (TIC).
- Tests fonctionnels (FCT) : valide le séquencement de l'alimentation, les communications, les relevés des capteurs et les interfaces d'entraînement dans des conditions réalistes ; voir Tests fonctionnels des PCB.
- Testabilité dans la conception : Points de test pour les rails et les signaux clés, en-têtes de programmation, dégagements d'accès et étiquetage cohérent d'une révision à l'autre.
Validation de la fiabilité (recommandée pour les cycles de service des humanoïdes)
- Cyclisme thermique: soumet les joints de soudure et les vias à des contraintes dues à des variations de température répétées.
- Contrôle des vibrations/chocs : valide la stratégie de renforcement des connecteurs et des composants d'alimentation, notamment dans les entraînements montés sur articulations.
- Rodage le cas échéant : permet de détecter les défaillances précoces des modules d'alimentation et de calcul.
- Robustesse aux décharges électrostatiques et aux transitoires : valide les ports externes et les modules connectés par câble pour la maintenance et l'exposition du câblage sur le terrain.
Liste de contrôle pour une demande de devis rapide et précise
- Données du circuit imprimé : Fichiers Gerber/ODB++, fichiers de perçage, épaisseur de la carte, poids du cuivre, cibles d'impédance et exigences d'empilement.
- Nomenclature : Numéros de pièces du fabricant, alternatives approuvées et tous les composants contrôlés/traçables.
- package d'assemblage : fichier de placement, schémas d'assemblage, notes de polarité et exigences de processus spéciales (renfort, revêtement, coussinets thermiques).
- Programmation et tests : besoins de chargement du firmware, exigences ICT/FCT, dispositifs de fixation et critères d'acceptation.
- Objectifs environnementaux : niveau de vibration, plage de température, cycle de service, exposition à la contamination, durée de vie prévue.
- Plan de quantité : quantité de prototypes, essai pilote et prévisions pour un approvisionnement et une planification stables.

messages recommandés

Analyse de la contamination ionique par les PCB
L'analyse de la contamination ionique des circuits imprimés aide les fabricants d'équipement d'origine à déterminer...

Processus de fabrication et de vérification des circuits imprimés I-Tera MT40
Highleap Electronics fournit le PCB Isola I-Tera MT40...

Liste de contrôle de qualification des fournisseurs de circuits imprimés I-Tera MT40
Highleap Electronics fabrique des cartes de circuits imprimés...

Assemblage de circuits imprimés avec service d'analyse de nomenclature gratuit
Besoin d'un service d'analyse de nomenclature gratuit avant de vous engager pour des circuits imprimés ?
Comment obtenir un devis pour les PCB
Laissez-nous effectuer une analyse DFM/DFA pour vous et nous vous répondrons avec un rapport.
Vous pouvez télécharger vos fichiers en toute sécurité via notre site Web.
Nous avons besoin des informations suivantes afin de vous faire un devis :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
En plus de la fabrication de PCB, nous proposons une gamme complète de services électroniques, notamment la conception de PCB, l'assemblage de circuits imprimés (PCB) et des solutions clés en main. Que vous ayez besoin d'aide pour le prototypage, la vérification de la conception, l'approvisionnement en composants ou la production en série, nous fournissons une assistance de bout en bout pour garantir le succès de votre projet. Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toutes les instructions d'assemblage spécifiques. Nous proposons également une analyse DFM/DFA pour optimiser vos conceptions en termes de fabricabilité et d'assemblage, garantissant ainsi un processus de production fluide.