
Solutions de cartes de contrôle de robots (PCB) pour la robotique

Les robots sont construits à partir de composants électroniques. Qu'il s'agisse de bras robotisés industriels, de véhicules à guidage automatique (AGV/AMR), de robots de service ou de chiens robots quadrupèdes, la stabilité et la précision du système reposent sur un ensemble coordonné de cartes électroniques : contrôle, perception, détection, entraînement, alimentation, communication, entrées/sorties de sécurité et accessoires de charge/station d'accueil. Chaque type de carte présente des exigences spécifiques en matière d'intégrité du signal, de compatibilité électromagnétique (CEM), de performances thermiques, de résistance mécanique et de tests de production.
Highleap Electronics est une usine de fabrication et d'assemblage de circuits imprimés (PCB) spécialisée dans les cartes de contrôle de robots et les modules associés, du prototype à la production en série. Nous proposons des services intégrés de fabrication et d'assemblage de PCBA, ainsi que des services d'inspection et de validation fonctionnelle, afin d'aider les équipes de robotique à garantir une qualité constante et un approvisionnement stable.
Navigation rapide
- Sous-systèmes de robots et types de circuits imprimés
- Carte de commande principale
- Cartes de circuits imprimés pour systèmes de vision et de capteurs
- Cartes de circuits imprimés pour entraînement et commande de mouvement
- Cartes de circuits imprimés pour l'alimentation, la batterie, la charge et les accessoires
- Liste de contrôle pour la fabrication, l'assemblage, les tests et les demandes de prix
Sous-systèmes de robots et types de circuits imprimés
Un robot est un système de systèmes. Au niveau électronique, les robots fiables sont généralement organisés en sous-systèmes fonctionnels qui sont gérés par des cartes dédiées. Cette approche modulaire réduit le couplage du bruit, améliore la gestion thermique et facilite la mise à l'échelle des conceptions et leur maintenance sur le terrain.
- Commande principale (carte PCB de contrôle) : Calcul applicatif + contrôle en temps réel, logique de sécurité, journalisation et interfaces principales.
- Perception (tableaux de visualisation) : cartes d'interface/porteuses de caméra, connecteurs haute vitesse, empreintes de blindage et rails d'alimentation stables.
- Détection (cartes de concentrateurs de capteurs) : IMU, entrées d'encodeur, ToF/ultrasonique, détection de force/couple, conditionnement analogique et interfaces de fusion de capteurs.
- Actionnement (cartes d'entraînement) : Commande de servomoteurs/moteurs BLDC, détection de courant, circuits de protection, freinage et chemins thermiques.
- Alimentation (cartes d'alimentation/BMS) : Conversion CC/CC, protection, surveillance, gestion de la batterie et chargement/station d'accueil.
- Communications et E/S : Interfaces de réseau industriel, E/S isolées, interfaces de câblage de terrain, ports de service/débogage et diagnostics.
- Accessoires et périphériques : stations d'accueil, télécommandes, cartes de commande d'apprentissage, adaptateurs d'interface, cartes indicatrices et petits modules de contrôle.
Les différentes plateformes robotiques privilégient différents modules. Les bras industriels se concentrent souvent sur le mouvement déterministe et les entrées/sorties de sécurité. Les robots mobiles intègrent la gestion de la batterie, la recharge et la détection pour la navigation. Les robots-chiens utilisent généralement plusieurs cartes de commande d'articulations distribuées, ainsi qu'un concentrateur de capteurs haute stabilité pour le contrôle de la démarche, le tout en présence de vibrations et de variations de charge rapides.
Highleap prend en charge ces familles de cartes grâce à un flux de production intégré, de la fabrication à l'assemblage des circuits imprimés , afin que les choix de conception restent alignés sur ce qui peut être construit de manière fiable à grande échelle.
Carte de commande principale
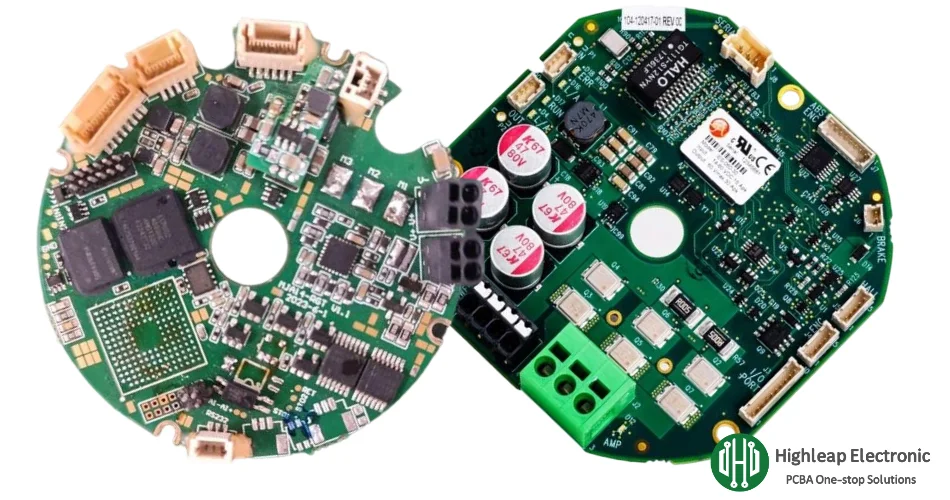
La carte de commande principale est le centre de coordination du robot. Elle planifie les tâches, exécute les boucles de contrôle, gère les états de sécurité, assure les communications et distribue les commandes aux moteurs et périphériques. Une conception robuste du contrôleur garantit un équilibre entre puissance de traitement élevée et comportement déterministe en temps réel.
blocs de construction typiques d'une carte de contrôleur
- Domaine du processeur d'application : Il exécute les piles logicielles de planification, de navigation et (généralement Linux/ROS), gère les journaux et les mises à jour OTA.
- Domaine de contrôle en temps réel : Contrôleur MCU/temps réel pour boucles serrées (position/vitesse/couple), fonctions de surveillance et actions de sécurité.
- Mémoire et stockage : Discipline de routage d'interface mémoire haute vitesse ; stockage non volatil pour le firmware et les journaux d'événements.
- Chronométrage et synchronisation : Horloge stable, références à faible gigue et intégrité de l'alimentation électrique pour un contrôle déterministe.
- Protection de l'interface : Protection et filtrage ESD/transitoires au niveau des connecteurs externes et des longs câbles.
Priorités de conception de circuits imprimés ayant un impact direct sur la stabilité
- Intégrité de l'alimentation : Planification du réseau de distribution d'énergie (découplage en masse et haute fréquence), bruit de commutation contrôlé et chemins de retour propres.
- L'intégrité du signal: routage à impédance contrôlée pour les interfaces haut débit, contrôle de la longueur si nécessaire et plans de référence continus.
- Discipline EMI : zonage de la carte, stratégie de garde/retour et séparation entre les régions d'alimentation bruyantes et les horloges/capteurs sensibles.
- Facilité de fonctionnement et testabilité : Connecteurs de programmation, points de test pour les rails principaux, étiquetage clair et zones d'accès contrôlé.
Lorsque le contrôleur intègre plusieurs liaisons haut débit, les méthodes de routage rigoureuses issues de la conception de circuits imprimés haute vitesse deviennent essentielles. Pour les BGA à routage dense et les agencements compacts, de nombreux projets adoptent la fabrication de circuits imprimés HDI afin d'optimiser le routage des interconnexions, de réduire la congestion des vias et de minimiser la longueur des interconnexions critiques.
Cartes de circuits imprimés pour systèmes de vision et de capteurs
La qualité de la perception détermine les performances maximales d'un robot. Les cartes de vision et de capteurs doivent préserver les signaux faibles, maintenir la synchronisation et éviter les interférences dues à l'alimentation et aux moteurs. En pratique, les défaillances sont souvent d'ordre pratique : fatigue des connecteurs, erreurs de mise à la terre, interférences électromagnétiques ou instabilité des rails de capteurs.
panneaux de système de vision
- Cartes d'interface caméra : Voies à grande vitesse, impédance contrôlée, connecteurs robustes et alimentation stable pour les dispositifs d'imagerie.
- Panneaux porte-vision : Support de module de calcul + interfaces d'E/S, blindage et gestion thermique pour les charges de travail soutenues.
- Tableaux d'éclairage/de déclenchement (inspection industrielle) : Contrôle stroboscopique synchronisé, protection et précision de synchronisation.
Si votre produit utilise des modules de caméra ou des caméras d'inspection, des pratiques de fabrication dédiées permettent de réduire les risques et les reprises. Highleap prend en charge les fabrications liées aux caméras grâce à la fabrication de circuits imprimés pour caméras.
carte de concentrateur de capteurs et cartes à signaux mixtes
- IMU et détection de mouvement : Références stables et positionnement sensible aux vibrations ; mise à la terre propre pour préserver la précision.
- Interfaces d'encodage et de retour d'information : Capture et conditionnement résistants au bruit pour un mouvement multi-axes précis.
- Détection ToF/ultrasonique/de pression : Interfaces analogiques avec filtrage et séparation des domaines bruyants.
- Détection de force/couple : Mesure analogique de bas niveau avec un routage soigné, une stratégie de blindage et des rails d'excitation stables.
Interconnexion flexible pour les structures mobiles
Les robots dotés d'articulations mobiles, de têtes rotatives, de cardans compacts ou d'un espace interne réduit tirent souvent profit d'interconnexions flexibles. L'utilisation de circuits imprimés flexibles ou rigides-flexibles permet de réduire le nombre de connecteurs, d'améliorer la fiabilité en cas de mouvements répétés et de simplifier le routage interne.
Cartes de circuits imprimés pour entraînement et commande de mouvement
Les cartes de commande transforment les signaux de contrôle en mouvement physique. Ce sont généralement les circuits imprimés les plus sollicités d'un robot en raison du courant élevé, des transitions rapides, de la densité thermique et des vibrations. Cela est vrai pour les servomoteurs industriels et encore plus exigeant pour les robots chiens, où de multiples commandes articulaires compactes fonctionnent sous des chocs continus et des charges transitoires.
Catégories courantes de cartes mères
- Cartes de commande de servomoteurs : commande en boucle fermée (position/vitesse/couple), retour d'information de l'encodeur, gestion des défauts et arrêt de protection.
- Cartes de commande de moteurs BLDC : Commande de commutation/FOC, détection de courant, comportement de freinage et optimisation du rendement.
- Cartes actionneur/effecteur terminal : pinces, actionneurs linéaires, vannes, solénoïdes, têtes d'outils et modules motorisés périphériques.
- Cartes d'articulation distribuées (chiens robots) : Plusieurs modules compacts près des jambes/articulations, privilégiant la robustesse thermique et vibratoire.
Piloter la conception et la fabrication des circuits imprimés pour gérer les risques liés à la gestion
- Commande de boucle de commutation : minimiser les boucles di/dt élevées pour réduire les interférences électromagnétiques et les oscillations ; optimiser le placement du circuit de commande de grille et les chemins de retour.
- Intégrité des mesures actuelles : Détection Kelvin le cas échéant ; acheminer les signaux de mesure loin des nœuds de commutation.
- Chemins thermiques : Répartition du cuivre, vias thermiques et interfaces mécaniques (dissipateurs/pads thermiques) adaptés à la dissipation réelle.
- Comportement de protection : Protection contre les surintensités/surtensions/thermiques et gestion prévisible des défauts.
- Force mécanique: Connecteurs renforcés, inducteurs et composants de grande hauteur soumis aux vibrations et aux contraintes de manutention.
Pour des conseils pratiques sur les cartes de commande utilisées par de nombreuses équipes de robotique, consultez la section relative aux circuits imprimés de commande de moteur . Les contraintes liées à la conversion de puissance et aux onduleurs sont généralement prises en compte grâce aux bonnes pratiques de conception et de fabrication des circuits imprimés d'électronique de puissance .
Stratégie de distribution à courant élevé et de cuivre
Lorsque la densité de courant et l'élévation de température sont des facteurs limitants, de nombreuses conceptions adoptent une répartition du courant multicouche et, le cas échéant, des options de circuits imprimés en cuivre épais pour améliorer la robustesse thermique et la capacité de transport de courant.

Cartes de circuits imprimés pour l'alimentation, la batterie, la charge et les accessoires
Les performances des robots dépendent d'une alimentation électrique stable. Les cartes d'alimentation assurent la stabilité des calculs et des capteurs lors des variations de charge, protègent les systèmes contre les pannes et permettent la charge et la connexion. Les robots mobiles et les chiens robots imposent des exigences élevées en matière de gestion de batterie (BMS) car les changements de démarche et les accélérations entraînent des variations de charge rapides.
Types de circuits imprimés d'alimentation et de batterie utilisés en robotique
- Cartes d'alimentation CC/CC : Régulateurs de tension au point de charge pour le calcul, la vision, les capteurs et les communications avec filtrage et protection.
- Tableaux de distribution électrique : Sorties protégées par fusible, surveillance du courant, systèmes de connecteurs et chemins de retour contrôlés.
- Cartes de gestion de la batterie : surveillance, protection, équilibrage et communications de groupe via PCB de gestion de batterie.
- Cartes de chargement et d'accueil : contacts d'amarrage, circuits de détection et solutions sans contact tels que PCB de chargement sans fil.
Cartes accessoires et périphériques souvent livrées avec les robots
- Stations de charge et adaptateurs : Cartes de contact, protection et modules de contrôle d'interface.
- Télécommandes/pendentifs d'apprentissage : Cartes d'entrée d'interface utilisateur, cartes d'affichage/d'indicateurs et interfaces de connecteurs robustes.
- Modules d'extension d'E/S : Entrées isolées, sorties relais/pilote et surveillance diagnostique.
- Cartes passerelles/interfaces : Interfaces réseau, réseaux de protection et adaptateurs de faisceaux de câbles.
Ces composants électroniques environnants doivent répondre aux mêmes exigences de fiabilité que le robot lui-même : connecteurs stables, comportement de protection prévisible et qualité de fabrication reproductible d’un lot à l’autre.
Liste de contrôle pour la fabrication, l'assemblage, les tests et les demandes de prix
Les produits robotiques nécessitent des conceptions industrialisables et des processus de production reproductibles. Highleap propose une solution intégrée, de la fabrication à l'assemblage des circuits imprimés , avec une gestion centralisée des achats et de la planification grâce à un service d'assemblage de circuits imprimés clé en main.
Contrôles de processus PCBA importants pour la robotique
- Contrôle CMS à pas fin : Impression et refusion de pâte stables pour les BGA/QFN et les contrôleurs denses.
- Assemblage de technologies mixtes : Montage en surface (SMT) et traversant pour connecteurs à courant élevé et pièces soumises à des contraintes mécaniques.
- Préparation de l'interface thermique : Dissipateurs thermiques/plaques et zones d'exclusion alignés sur la disposition et les contraintes mécaniques.
- Conception sensible aux vibrations : Stratégies de renforcement des connecteurs et contrôles d'assemblage appropriés, le cas échéant.
Inspection et tests pour une fiabilité élevée
- Contrôle aux rayons X : vérifier les joints de soudure BGA/QFN via Inspection aux rayons X.
- Couverture électrique des TIC : vérifier les composants et les réseaux via tests en circuit (TIC).
- Tests fonctionnels (FCT) : valider le comportement de l'utilisateur final à l'aide de Tests fonctionnels des PCB.
Liste de contrôle pour une demande de devis rapide et précise
- Données du circuit imprimé : Fichiers Gerber/ODB++, fichiers de perçage, épaisseur de la carte, poids du cuivre, cibles d'impédance et exigences d'empilement.
- Nomenclature : Numéros de pièces du fabricant, pièces de rechange approuvées et toutes les pièces contrôlées nécessitant une traçabilité.
- package d'assemblage : fichier de prélèvement et de placement, schémas d'assemblage, notes de polarité et exigences de processus spécifiques.
- Programmation et tests : besoins de chargement du firmware, exigences ICT/FCT, dispositifs de fixation et critères d'acceptation.
- Objectifs environnementaux : vibrations, plage de température, cycle de service et exigences en matière de protection/revêtement.
- Plan de quantité : Quantité de prototypes, essai pilote et prévisions mensuelles pour un approvisionnement et une planification stables.

messages recommandés
Assemblage de circuits imprimés pour l'électronique industrielle
L'assemblage de circuits imprimés pour l'électronique industrielle couvre...
Assemblée PCB de l'électronique grand public
Highleap Electronics fournit des circuits imprimés pour l'électronique grand public...

Assemblage de circuits imprimés avec programmation du firmware
Highleap Electronics propose l'assemblage de circuits imprimés avec firmware...

Fabricant de circuits imprimés 24 couches en Chine
Comment obtenir un devis pour des circuits imprimés ? Effectuons une analyse DFM/DFA pour…
Comment obtenir un devis pour les PCB
Laissez-nous effectuer une analyse DFM/DFA pour vous et nous vous répondrons avec un rapport.
Vous pouvez télécharger vos fichiers en toute sécurité via notre site Web.
Nous avons besoin des informations suivantes afin de vous faire un devis :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
En plus de la fabrication de PCB, nous proposons une gamme complète de services électroniques, notamment la conception de PCB, l'assemblage de circuits imprimés (PCB) et des solutions clés en main. Que vous ayez besoin d'aide pour le prototypage, la vérification de la conception, l'approvisionnement en composants ou la production en série, nous fournissons une assistance de bout en bout pour garantir le succès de votre projet. Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toutes les instructions d'assemblage spécifiques. Nous proposons également une analyse DFM/DFA pour optimiser vos conceptions en termes de fabricabilité et d'assemblage, garantissant ainsi un processus de production fluide.