
Carte de gestion de batterie robotisée pour la surveillance, l'équilibrage et la sécurité des batteries au lithium
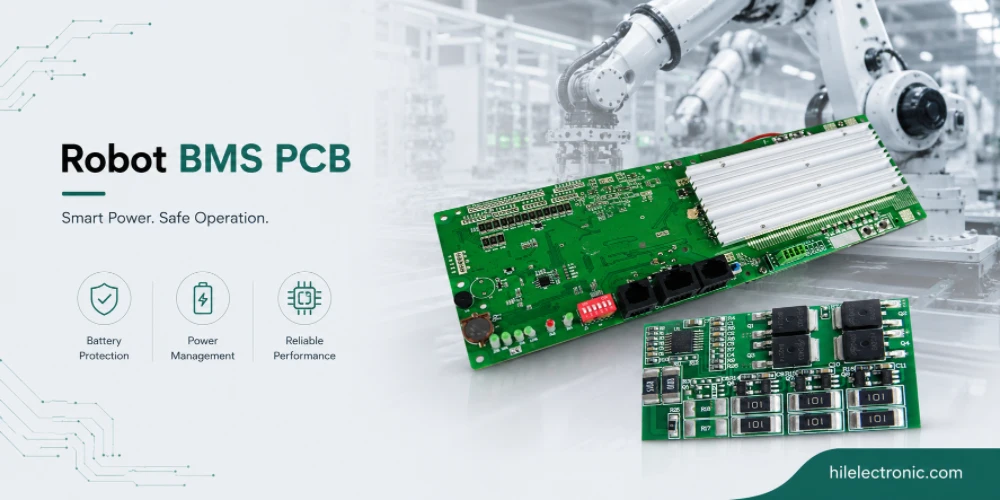
Les cartes de gestion de batteries (BMS) pour robots gèrent les batteries alimentant les robots mobiles, les humanoïdes, les AMR, les AGV, les robots de service et autres plateformes fonctionnant sur batterie. Elles surveillent chaque cellule, mesurent la température et le courant, équilibrent l'état des cellules, estiment la charge restante et l'état de la batterie, et assurent la protection contre les conditions électriques et thermiques dangereuses.
Ce guide explique les choix relatifs aux cartes de gestion de batterie (BMS) du point de vue de l'industrie : chimie des cellules, tension du pack, précision de la surveillance, méthode d'équilibrage, couches de protection, isolation, communication, couverture des tests et documentation de fabrication. Une carte BMS étant un élément critique pour la sécurité, sa conception et les règles de production sont tout aussi importantes que le schéma.
Que font réellement les cartes PCB BMS pour robots ?
Rôle dans le système robotique
Les cartes de gestion de batteries (BMS) pour robots gèrent les batteries lithium-ion utilisées dans les robots mobiles. Elles surveillent la tension, la température et le courant de chaque cellule ; équilibrent les cellules pour préserver leur capacité ; protègent contre la surcharge, la décharge excessive et les courts-circuits ; et communiquent l’état de charge et l’état de fonctionnement au superviseur du robot. Ce qui distingue les cartes BMS pour robots :
- Surveillance par cellule : Mesure individuelle de la tension de chaque cellule de la batterie. La précision influe sur l'estimation de son état.
- Équilibrage cellulaire : Équilibrage de l'état de charge des cellules pour préserver la capacité de la batterie. Équilibrage passif ou actif selon la chimie des cellules et la taille de la batterie.
- Protection: Protection multicouche : déclenchement rapide matériel, déclenchement plus lent du micrologiciel, supervision redondante. Prévient les dommages cellulaires et les incidents de sécurité.
- Estimation de l'état : Estimation de l'état de charge, de l'état de santé et de la capacité restante. Calcul par comptage de Coulomb et estimation basée sur la tension.
- La communication: Interface CAN, SMBus ou RS-485 avec le superviseur du robot. Parfois, des canaux redondants sont utilisés pour des raisons de sécurité.
- Isolement: L'isolation galvanique entre le côté batterie et le côté véhicule est souvent nécessaire pour des raisons de sécurité.
Risques de conception à contrôler
La conception du BMS doit également prendre en compte le vieillissement des cellules tout au long de la durée de vie du pack. Les packs neufs sont relativement bien équilibrés ; les packs vieillissants présentent une variabilité accumulée au niveau des cellules. Le BMS doit gérer correctement les deux cas, en fournissant une estimation précise de l'état et une protection sur toute la plage de vieillissement. Les programmes qui conçoivent des BMS en se basant uniquement sur le comportement des packs neufs peuvent parfois livrer des produits dont le comportement devient incohérent avec le vieillissement des packs.
L'architecture logicielle du système de gestion technique du bâtiment (GTB) est aussi importante que l'architecture matérielle pour le bon fonctionnement du système global. Les algorithmes d'estimation d'état, les automates de protection et les protocoles de communication sont tous intégrés au micrologiciel et déterminent le comportement du GTB. Les programmes qui considèrent le GTB comme un ensemble matériel-micrologiciel produisent des systèmes performants ; ceux qui les traitent séparément peuvent parfois aboutir à des systèmes où les composants ne sont pas compatibles.
Au niveau système, la carte doit être spécifiée par sa fonction, son environnement, sa durée de vie et la couverture des tests, et non par son seul schéma. Cela permet d'éviter l'erreur fréquente de concevoir un circuit imprimé techniquement correct, mais difficile à fixer, à entretenir ou insuffisamment robuste une fois installé dans le robot.
Chimie cellulaire et conception de BMS
Critères de sélection pour la chimie cellulaire et la conception des BMS
La chimie des cellules influe sur la conception des systèmes de gestion de batterie (BMS). Différentes chimies présentent des courbes de tension, des limites de fonctionnement sûres et des exigences d'équilibrage différentes. Les principales chimies utilisées en robotique sont :
- Lithium-ion (NMC, NCA) : Haute densité énergétique ; courante sur les robots humanoïdes et les robots à longue portée. Nécessite une surveillance précise de la tension.
- Phosphate de fer lithié (PFL) : Plus sûr que la norme NMC ; durée de vie plus longue. La courbe de tension plate rend l’estimation de l’état de charge plus difficile.
- titanate de lithium (LTO) : Durée de vie maximale ; densité énergétique minimale. Couramment utilisé dans les applications industrielles à cycles intensifs.
- État solide : Chimie émergente avec des exigences différentes en matière de systèmes de gestion de la batterie. Encore peu répandue en robotique de production.
Comment la chimie cellulaire et la conception du système de gestion de batterie influencent le coût et la fiabilité
Le choix de la chimie dépend des exigences de l'application, notamment la densité énergétique, la durée de vie, la sécurité et le coût. Il n'existe pas de chimie idéale ; le choix optimal dépend des facteurs les plus importants pour le robot concerné. Les programmes qui évaluent la chimie en fonction des exigences réelles de l'application donnent de bons résultats ; ceux qui sélectionnent une chimie par défaut peuvent parfois aboutir à des résultats sous-optimaux.
Le choix des cellules au sein d'une même chimie influe également sur la conception du système de gestion de batterie (BMS). Chaque fabricant de cellules propose des courbes de tension, des profils de vieillissement et des comportements de sécurité différents. Les logiciels qui qualifient des cellules spécifiques lors de la conception produisent des systèmes optimisés pour ces cellules ; ceux qui remplacent les cellules ultérieurement constatent parfois que les paramètres du BMS nécessitent un réajustement.
En pratique, il est conseillé d'opter pour la conception la plus simple qui réponde aux exigences en matière de signal, de sécurité, de résistance thermique et de mécanique. Un surdimensionnement augmente les coûts, tandis qu'un sous-dimensionnement engendre des reprises lors des essais ou du déploiement sur le terrain.
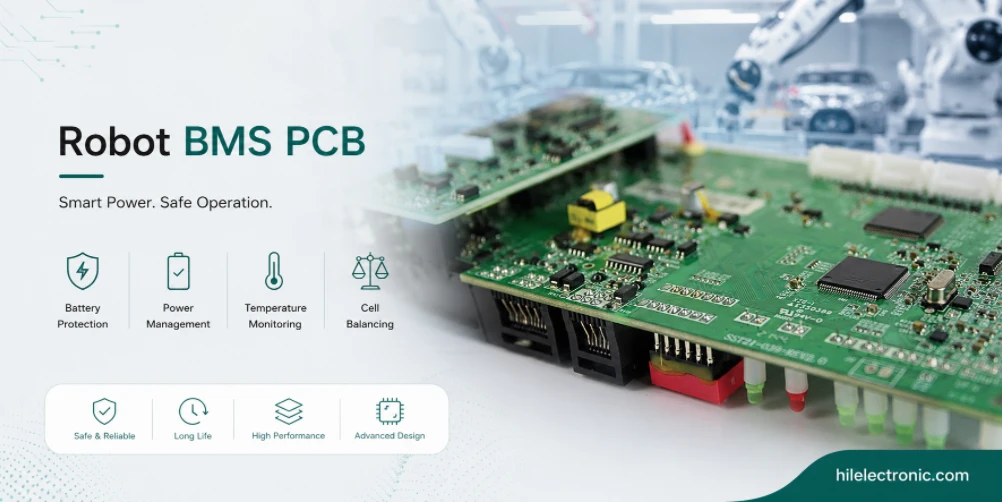
Les canaux de tension, de température et de courant des cellules doivent être planifiés en tenant compte de la configuration de base du circuit imprimé de gestion de la batterie et de l' étage de distribution d'énergie du robot.
Surveillance de la tension, de la température et du courant
Exigences électriques et thermiques
La surveillance de la tension et de la température constitue le fondement du système de gestion technique du bâtiment (GTB). Les principaux points à prendre en compte sont les suivants :
- Tension par cellule : Précision typique de ±5 mV ou mieux. Les circuits intégrés BMS standard prennent en charge 12 à 16 cellules par puce.
- Empilement des cellules : Plusieurs circuits intégrés de gestion de batterie (BMS) empilés pour les packs de grande capacité. Communication entre les piles via isolation.
- Température par région cellulaire : Des capteurs NTC ou à circuit intégré sont répartis dans l'ensemble de la batterie. La température des cellules influe sur la sécurité et la durée de vie des cycles.
- Détection du courant : shunt ou capteur à effet Hall aux bornes de la batterie. La détection bidirectionnelle prend en charge la charge et la décharge.
- Référence au sol : Masse isolée côté batterie ; masse du robot séparée. L’isolation garantit la sécurité.
Modes de test et de défaillance en production
La précision de la mesure du courant influe directement sur la qualité de l'estimation de l'état de charge par comptage de Coulomb. Une mesure de courant avec une erreur de 1 % entraîne une erreur d'état de charge de 1 % par cycle ; sur plusieurs centaines de cycles, cette dérive peut devenir significative. Les programmes qui spécifient la précision de la mesure du courant par rapport à la fréquence de réinitialisation du comptage de Coulomb préservent la précision de l'état de charge ; ceux qui spécifient la précision indépendamment peuvent parfois présenter une dérive de l'estimation de l'état de charge.
La répartition des mesures de température dans le pack est importante car la température des cellules varie selon leur position. Les cellules au centre du pack peuvent être plus chaudes que celles en périphérie ; une mesure de température effectuée en un seul point ne permet pas de déceler cette variation. Les logiciels qui mesurent la température en plusieurs points détectent les problèmes thermiques qu'une mesure ponctuelle ne permettrait pas de déceler.
Équilibrage cellulaire : passif, actif, timing
Principaux choix de conception pour l'équilibrage des cellules
L'équilibrage des cellules préserve la capacité de la batterie en égalisant les états de charge des cellules. Les principales méthodes d'équilibrage sont les suivantes :
- Équilibrage passif : Les résistances déchargent les cellules à SoC élevé. C'est simple, mais cela gaspille de l'énergie sous forme de chaleur.
- Équilibrage actif : L'énergie est transférée des cellules à niveau de charge élevé vers les cellules à niveau de charge plus faible. Plus efficace, mais plus complexe.
- Fréquence d'équilibrage : En continu pendant la charge ; parfois pendant la décharge ou au repos. Cela dépend de la capacité de la batterie et des caractéristiques des cellules.
- Courant d'équilibrage: En général, 50 à 500 mA par cellule. Le temps d'équilibrage est égal au déséquilibre divisé par le courant.
- Gestion de la chaleur: Dissipation thermique optimisée sur la carte BMS. Conception thermique et utilisation de cuivre épais pour dissiper la chaleur.
Considérations relatives à la fabrication et à la fiabilité
La stratégie d'équilibrage influe à la fois sur l'utilisation de la capacité de la batterie et sur la complexité du système de gestion de batterie (BMS). Un équilibrage agressif pendant la charge maximise la capacité, mais complexifie le BMS ; un équilibrage conservateur simplifie le BMS, mais laisse une partie de la capacité inutilisée. Le compromis dépend du niveau d'équilibrage requis pour l'application.
La dissipation thermique sur la carte BMS elle-même exige une conception thermique soignée. Un pack générant un courant d'équilibrage important doit évacuer la chaleur produite ; cela implique généralement l'utilisation de cuivre épais et de vias thermiques sur la carte BMS. Les programmes qui planifient la gestion thermique de l'équilibrage utilisent des cartes capables de supporter un équilibrage continu ; ceux qui ne le font pas rencontrent parfois des problèmes thermiques au niveau de la carte BMS lors d'équilibrages intensifs.
Architecture de protection : couches et temps de réponse
Choix architecturaux pour l'architecture de protection
L'architecture de protection prévient les dommages cellulaires et les incidents de sécurité. Plusieurs couches de protection, avec des temps de réponse différents, couvrent différentes catégories de pannes. Les principales couches de protection sont :
- Voyage rapide en matériel informatique : Circuit intégré de comparaison ou de protection discret, à réponse en microsecondes. Gère les courts-circuits et les courts-circuits francs.
- Protection du circuit intégré du BMS : Protection intégrée avec réponse en millisecondes. Gère les surintensités et les surtensions.
- Protection du micrologiciel : La supervision logicielle répond en quelques dizaines de millisecondes. Elle gère les pannes progressives.
- Supervision redondante : Canal de protection secondaire indépendant. Norme pour les applications critiques en matière de sécurité.
- Déconnexion par contacteur ou FET : Déconnexion physique de la batterie en cas de défaut. Des transistors FET sont utilisés de série pour les petites batteries ; des contacteurs pour les plus grandes.
- Protection au niveau cellulaire : Systèmes CID ou PTC intégrés dans les cellules elles-mêmes. Ultime ligne de défense au sein de chaque cellule.
Exigences de validation pour l'architecture de protection
Le compromis en matière de temps de réponse des systèmes de protection repose sur l'équilibre entre la réduction des déclenchements intempestifs et la réponse aux défauts réels. Une réponse plus rapide détecte les défauts plus rapidement, mais réduit le nombre de faux positifs ; une réponse plus lente est plus sélective, mais plus lente face aux défauts réels. Les programmes ajustent ce compromis en fonction du comportement spécifique du pack et des exigences de l'application.
Les canaux de protection redondants empêchent les défaillances ponctuelles du système de gestion de batterie (BMS) d'entraîner des incidents de sécurité. Même en cas de défaillance du BMS, un pack ne devrait pas présenter de danger ; la redondance des protections, couvrant différentes catégories de défauts par des chemins distincts, garantit la sécurité malgré les défaillances du BMS. Norme pour les applications critiques.
Estimation de l'état de charge et de l'état de santé
Principaux choix de conception pour l'estimation de l'état de charge et de l'état de santé
L'estimation de l'état de charge et de l'état de santé combine plusieurs modes de mesure. Les principales approches d'estimation sont les suivantes :
- Comptage de Coulomb : Intégration du courant dans le temps. Nécessite une mesure précise du courant et un réétalonnage périodique.
- Basé sur la tension : État de charge (SoC) calculé à partir de la tension en circuit ouvert. Précis au repos, mais nécessite un modèle de chimie cellulaire.
- Basé sur un modèle : Filtre de Kalman étendu combinant tension et courant avec un modèle de cellule. Précision accrue dans toutes les conditions de fonctionnement.
- Estimation de l'état de santé : Suivi de la dégradation de la capacité au fil des cycles. Nécessite une observation à long terme et des mesures de référence.
- Suivi d'impédance : Estimation de la résistance interne. Corrélée à l'état de santé et permettant une réduction de puissance en fonction de l'âge.
Considérations relatives à la fabrication et à la fiabilité
L'estimation de l'état de charge (SoC) dépend de la courbe tension-SoC de la cellule. Les cellules présentant une relation tension-SoC claire (NMC, NCA) permettent une estimation directe basée sur la tension ; celles avec des courbes plates (LFP) nécessitent une estimation par comptage de Coulomb avec des mesures de référence périodiques. L'approche d'estimation est adaptée à la chimie de la cellule.
L'estimation de l'état de santé (SoH) nécessite une observation à long terme du comportement de la batterie. La mesure directe requiert des tests de décharge de référence, impraticables en fonctionnement normal ; l'estimation indirecte, par suivi de la résistance, de la perte de capacité ou par comptage des cycles, fournit une approximation utile. Les logiciels qui instrumentent le suivi du SoH permettent un remplacement proactif ; ceux qui ne le font pas constatent parfois des défaillances inattendues en fin de vie.
Pour les décisions de conception connexes, consultez le guide d'architecture des circuits imprimés de distribution d'énergie des robots et le guide d'alimentation par batterie des circuits imprimés des robots AMR et AGV.
Pour les versions de production, les enregistrements BMS doivent se connecter au même flux de données de test utilisé pour les interfaces de sécurité et au package électronique AMR ou AGV lorsque celui-ci est utilisé dans des robots mobiles.
Fabrication de cartes de circuits imprimés BMS chez Highleap
Examen DFM avant production
Highleap fabrique des cartes BMS répondant aux exigences spécifiques des cartes d'alimentation critiques pour la sécurité. Leurs capacités spécifiques incluent :
- Construction isolée : Isolation galvanique entre le côté batterie et le côté véhicule. La configuration permet la mise en place de barrières isolantes.
- Cuivre lourd : Pour les bornes de batteries à courant élevé. Assemblages mixtes fréquents.
- Mesure de précision : Le placement des composants et la rigueur de l'assemblage préservent la précision des mesures de tension.
- Qualification des composants de protection : une attention particulière portée aux composants assurant la protection de la sécurité.
- Test fonctionnel: Vérification de la simulation de la tension du pack et de la mesure du courant lors des tests de production.
- Soutien à la certification : Preuves de fabrication à l'appui des certifications UL 2580, IEC 62619 et autres certifications similaires relatives aux batteries.
Tests, traçabilité et transfert de la version
La fabrication des systèmes de gestion de bâtiments (BMS) de Highleap couvre un large éventail d'applications, allant des petits robots de service grand public aux robots mobiles industriels, en passant par des applications spécialisées. Le processus de fabrication intègre une attention particulière aux barrières d'isolation, à la qualification des composants de protection et à l'étalonnage en cours de production.
Les preuves de fabrication relatives à la sécurité des cartes BMS comprennent généralement la vérification des circuits de protection par unité, les tests d'isolation par unité et les dossiers de processus de fabrication à l'appui des demandes de certification client. Les programmes qui fabriquent des packs liés à la sécurité reçoivent cette documentation dans le cadre de leur processus de production standard.
FAQ sur les cartes électroniques de gestion de robots (BMS)
Qu'est-ce qu'une carte de circuit imprimé BMS pour robot ?
La carte de gestion de batterie (BMS) d'un robot surveille la tension, la température et le courant des cellules ; contrôle les limites de charge et de décharge ; équilibre les cellules ; estime l'état de charge et la santé de la batterie ; et communique l'état de la batterie au robot. Elle protège à la fois la batterie et le robot contre les conditions de fonctionnement dangereuses.
Comment la chimie cellulaire influence-t-elle la conception des systèmes biomécaniques ?
La chimie des cellules influe sur les limites de tension et de température, la stratégie d'équilibrage, l'estimation de l'état de charge et les seuils de protection. Les batteries NMC et NCA privilégient la densité énergétique et un contrôle précis de la tension. Les batteries LFP offrent des avantages en termes de sécurité et de durée de vie, mais présentent une courbe de tension plus plate. Les batteries LTO supportent un nombre élevé de cycles, mais nécessitent des hypothèses d'estimation différentes.
Quelle est la différence entre l'équilibrage passif et l'équilibrage actif ?
L'équilibrage passif dissipe l'énergie excédentaire des cellules haute tension sous forme de chaleur, généralement à l'aide de résistances. Cette méthode est simple et courante. L'équilibrage actif, quant à lui, transfère l'énergie entre les cellules ou les modules, améliorant ainsi le rendement des packs de grande capacité, mais au prix d'un coût et d'une complexité accrus. Le choix de la méthode optimale dépend de la taille du pack, des variations entre les cellules, de l'autonomie visée et de la durée de vie prévue.
Pourquoi l'isolation BMS est-elle importante dans les robots ?
L'isolation sépare les circuits de batteries haute énergie des composants électroniques de commande et des interfaces de communication basse tension. Elle protège les utilisateurs, les techniciens et les composants électroniques en aval contre les surtensions et les différences de tension dues aux défauts. L'isolation est particulièrement importante pour les batteries haute tension, les robots dotés d'interfaces de charge externes et les systèmes où les données de la batterie sont utilisées dans un domaine de sécurité ou de contrôle.
Comment estime-t-on l'état de charge des batteries de robots ?
L'état de charge est généralement estimé par comptage de Coulomb, modélisation de la tension en circuit ouvert, compensation de température et historique de la batterie. Une bonne estimation tient également compte du vieillissement des cellules, de la précision des capteurs de courant et du profil de charge. Les robots ont besoin d'estimations fiables car ils doivent retourner se recharger avant que la batterie n'atteigne un niveau de charge trop bas, voire dangereux.
Quelles fonctions de protection un système de gestion de bâtiment (BMS) pour robot doit-il inclure ?
Un système de gestion de batterie (BMS) pour robot doit protéger contre les surtensions, les sous-tensions, les surintensités, les courts-circuits, les surchauffes, les sous-températures pendant la charge, les pannes de communication et les erreurs de mesure internes. Les systèmes critiques pour la sécurité utilisent souvent une protection multicouche : réponse matérielle rapide, supervision par micrologiciel, capteurs de température redondants et état de sécurité défini en cas d’incertitude.
Comment les cartes de circuits imprimés BMS doivent-elles être testées en production ?
Le test de production doit vérifier la précision des mesures de tension, les entrées de température, la détection de courant, les circuits d'équilibrage, les seuils de protection, l'isolation (le cas échéant), la communication, la programmation du micrologiciel et les réponses aux défauts. Les résultats doivent être consignés par numéro de série, car la traçabilité des problèmes liés au système de batterie peut s'avérer nécessaire tout au long de la durée de vie du pack.
Quelles informations sont nécessaires avant de fabriquer une carte de circuit imprimé pour le système de gestion de batterie (BMS) d'un robot ?
Un package complet doit inclure la tension du pack, le nombre d'éléments, la chimie, les limites de courant, le profil de charge, la cartographie des capteurs thermiques, les seuils de protection, le protocole de communication, le brochage des connecteurs, les instructions du firmware, les exigences de test et la documentation requise. Les cartes BMS étant étroitement liées à la conception du pack, les informations concernant les cellules et le câblage doivent être communiquées au plus tôt.
Envoyer les fichiers PCB du BMS du robot pour analyse DFM et de protection

messages recommandés

Fabrication de circuits imprimés pour filtres TMM6
Table des matières Pourquoi les concepteurs de filtres micro-ondes utilisent...

Taconic RF 35 vs RO4350B PCB
Table des matières : RF-35 vs RO4350B : Approvisionnement et…

Fabrication de circuits imprimés pour filtres TMM4
La fabrication des circuits imprimés pour filtres TMM4 est contrôlée par...

Fabrication de circuits imprimés TMM3 pour modules RF
La fabrication de circuits imprimés TMM3 est particulièrement utile lorsque le module RF...
Comment obtenir un devis pour les PCB
Nous réalisons une analyse DFM/DFA et vous fournissons un rapport. Vous pouvez télécharger vos fichiers en toute sécurité sur notre site web. Pour vous établir un devis, nous avons besoin des informations suivantes :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toute instruction d'assemblage spécifique. Nous proposons également des analyses DFM/DFA pour optimiser la fabricabilité et l'assemblage de vos conceptions, garantissant ainsi un processus de production fluide.